Материал: Теоретическая физика. Ч. 1. Статика. учеб. пособие. Переславцева Н.С., Бестужева Н.П
Приведение плоской системы сил
Плоской системой сил, приложенных к твердому телу, называют такую систему сил, линии действия которых лежат в одной плоскости. Основная теорема статики справедлива для любой системы сил. Она справедлива и для плоской системы сил, действующих на твердое тело: любую плоскую систему сил можно в общем случае привести к силе и паре сил.
Для плоской системы сил главный вектор лежит в плоскости действия сил, если за центр приведения выбрать точку в плоскости действия сил. Все присоединенные пары сил тоже лежат в этой плоскости, а следовательно, векторные моменты этих пар перпендикулярны ей и взаимно параллельны. Главный момент , характеризующий векторный момент пары сил, эквивалентный присоединенным парам, перпендикулярен главному вектору. Он является векторной суммой параллельных векторов.
В этом случае главный момент равен сумме алгебраических моментов присоединенных пар и, следовательно, сумме алгебраических моментов сил относительно центра приведения.
Для плоской системы
сил вместо векторного главного момента
используют понятие алгебраического
главного момента. Алгебраическим главным
моментом
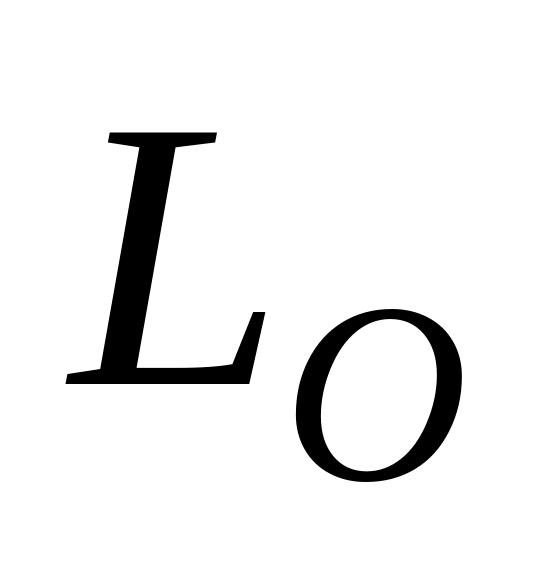 плоской системы сил относительно центра
приведения, лежащего в плоскости действия
сил, называют сумму алгебраических
моментов этих сил относительно центра
приведения.
Формулы для вычисления главного вектора и главного момента
Для любой системы сил главный вектор является векторной суммой этих сил:
, (31’)
а главный момент – суммой векторных моментов сил относительно центра приведения:
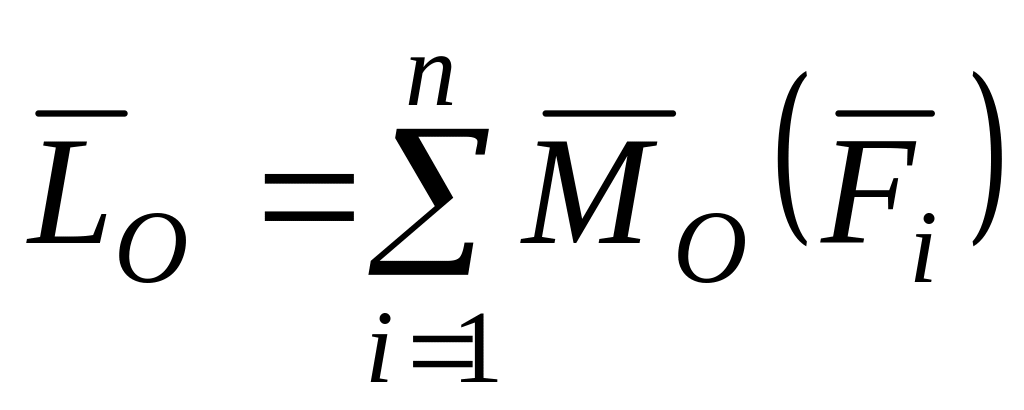 . (32’)
Главный вектор геометрически изображается замыкающей силового многоугольника, построенного на заданных силах. Проецируя обе части векторного равенства (31') на координатные оси, для произвольной пространственной системы сил получаем:
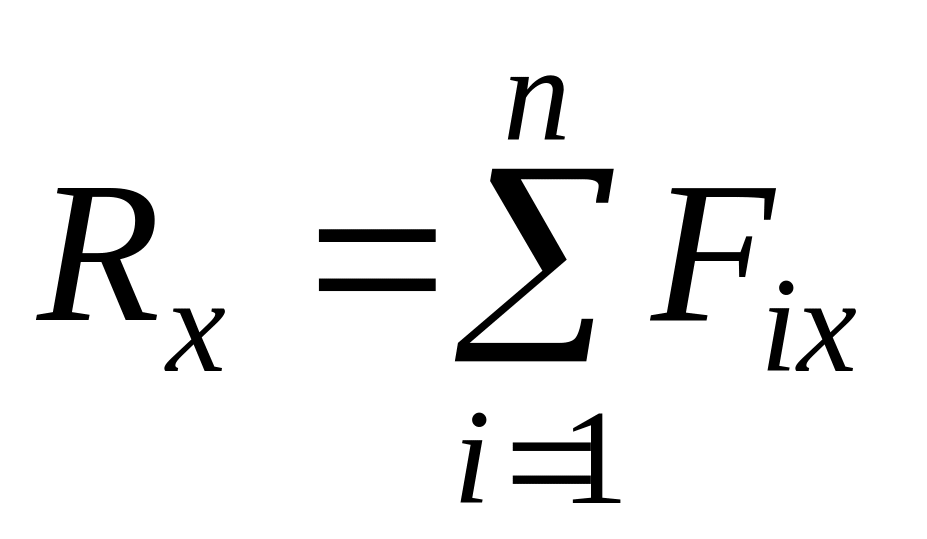 ,
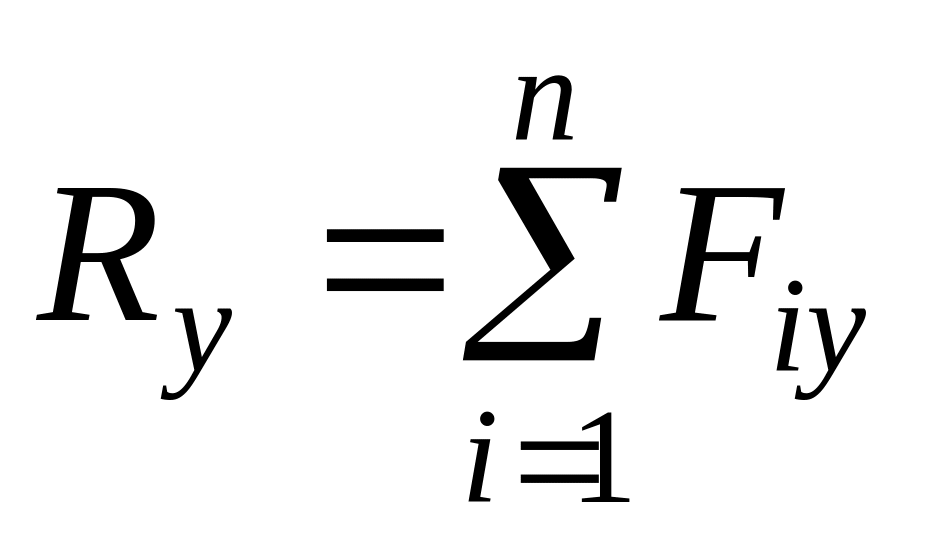 ,
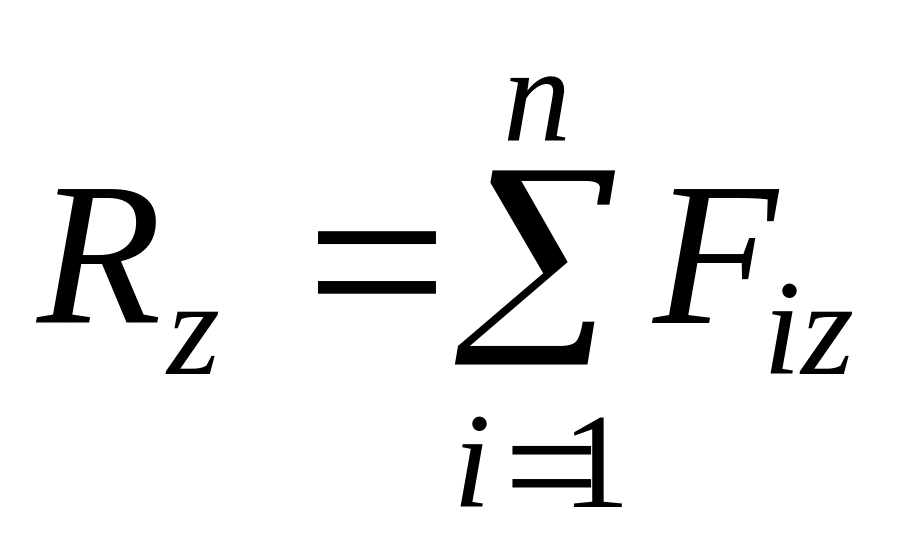 . (33)
По проекциям определяют модуль главного вектора и косинусы его углов с осями координат:
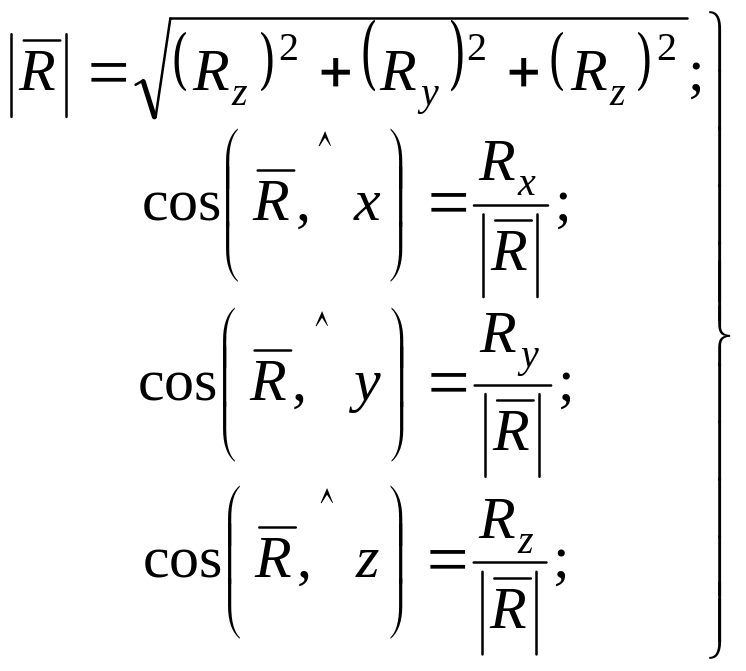 . (34)
Главный момент геометрически тоже изображается замыкающей векторного многоугольника, построенного на векторных моментах сил относительно центра приведения. Проецируя обе части векторного равенства (32') на прямоугольные оси координат и используя связь момента силы относительно оси с проекцией векторного момента этой силы относительно точки на оси, имеем
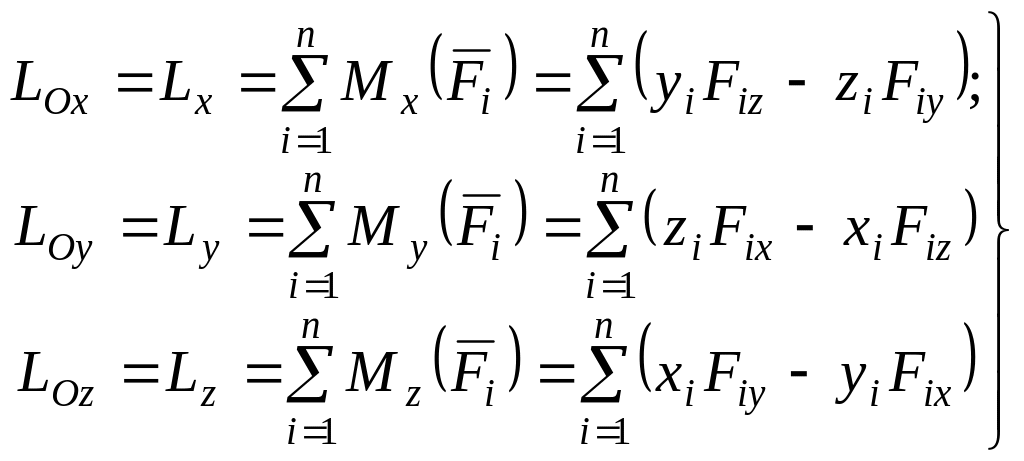 . (35)
Модуль главного момента и косинусы его углов с осями координат равны:
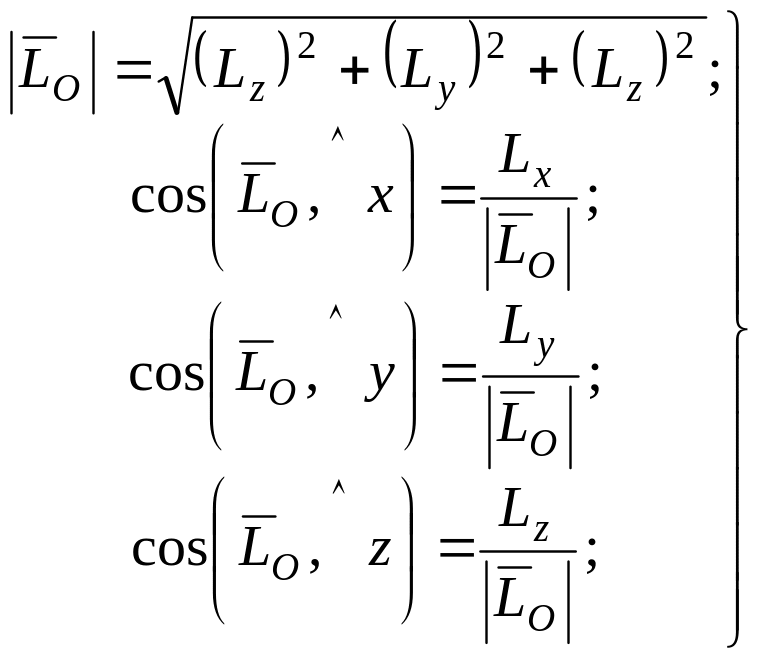 . (36)
Если выбрать ось Оz перпендикулярно плоскости действия плоской системы сил, а оси Ох и Оу – в плоскости сил, то главный вектор будет лежать в плоскости Оху и, следовательно, для плоской системы сил:
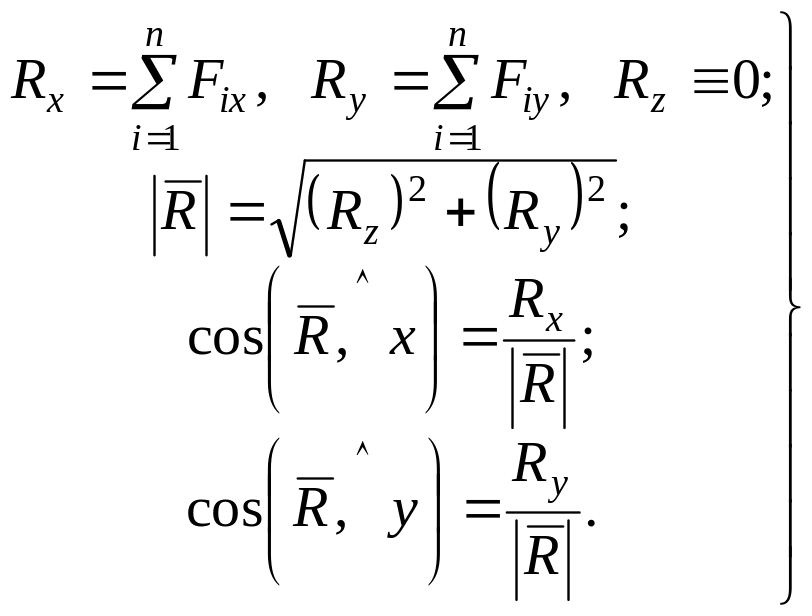 . (37)
Главный момент плоской системы сил перпендикулярен главному вектору и, следовательно, параллелен оси Оz. Тогда
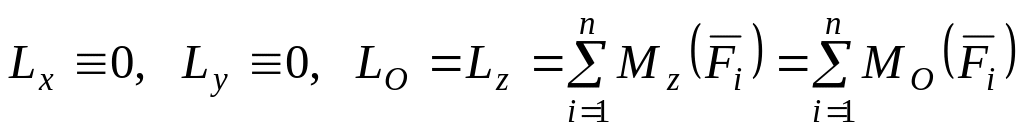 ,
(38)
где – алгебраический главный момент.
§ 2. Условия равновесия системы сил Условия равновесия системы сил в векторной форме
Из теоремы о приведении системы сил к силе и паре сил можно вывести условия равновесия системы сил, действующих на твердое тело. Очевидно, что если система сил находится в равновесии, то в равновесии находится и эквивалентная ей система, состоящая из силы и пары сил. Чтобы такая система сил была эквивалентна нулю, необходимо и достаточно равенства нулю как силы , так и момента пары , равного главному моменту . Получаются следующие векторные условия равновесия произвольной системы сил: для равновесия системы сил, приложенных к твердому телу, необходимо и достаточно, чтобы главный вектор системы сил был равен нулю и главный момент системы сил относительно любого центра приведения также был равен нулю. Иначе: для того чтобы ~0, необходимы и достаточны условия:
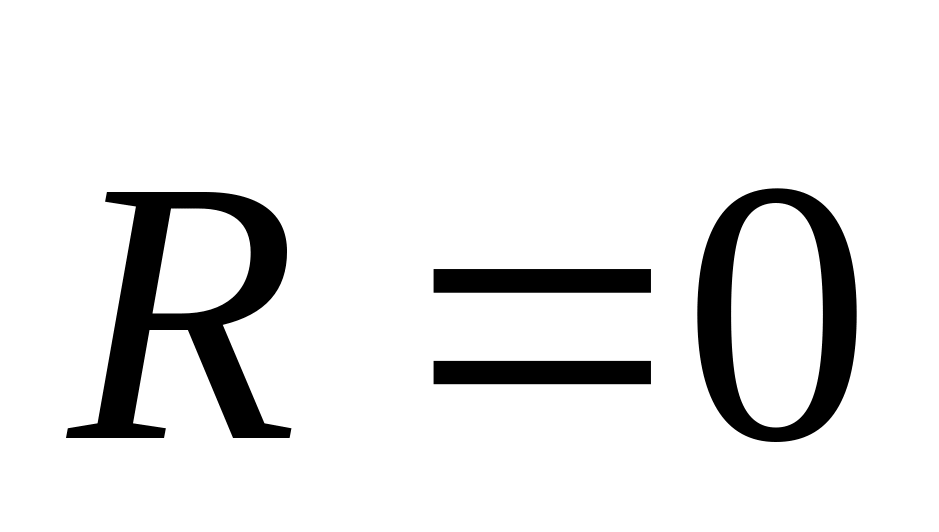 ,
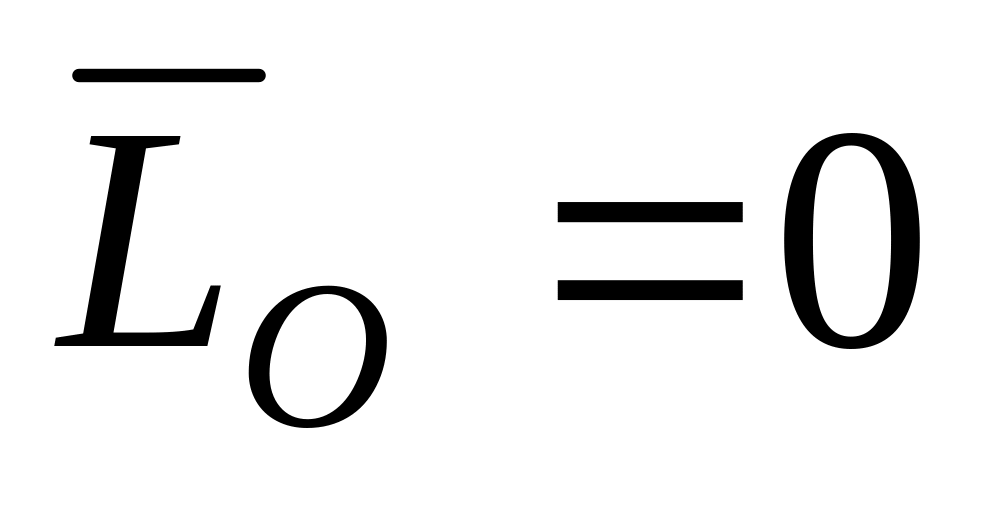 . (39)
Условия (39) являются векторными условиями равновесия для любой системы сил.
Условия равновесия пространственной системы сил в аналитической форме
Если при равновесии системы сил, приложенных к твердому телу, главный вектор равен нулю, то его проекция на каждую координатную ось также равна нулю. Это справедливо и для главного момента . Таким образом, из векторных условий равновесия пространственной системы сил следует шесть условий:
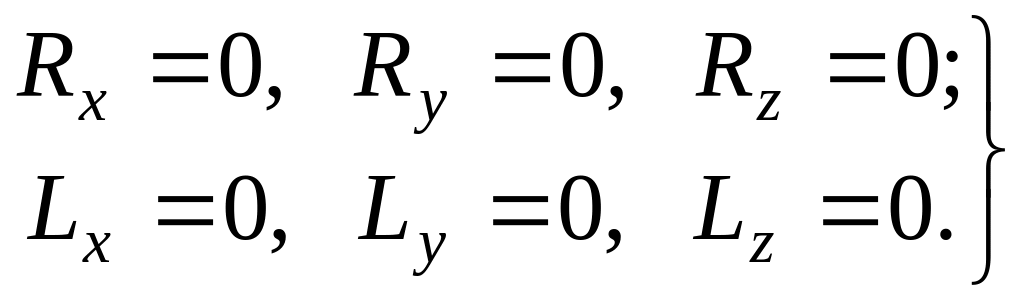 . (40)
Учитывая формулы (33) и (35), эти шесть условий через силы системы выражают в форме:
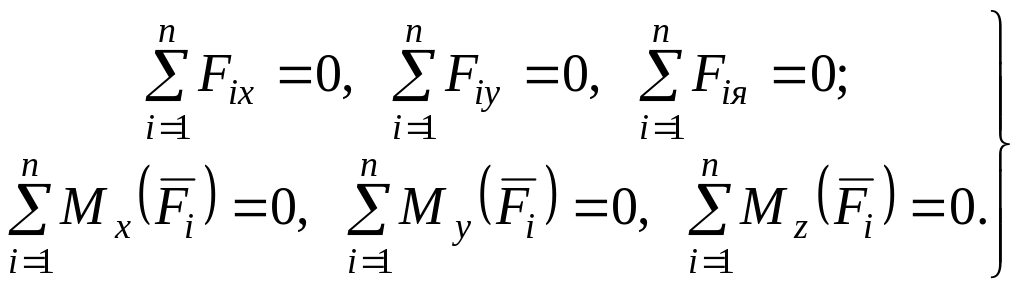 . (41)
Таким образом, для равновесия пространственной системы сил, приложенных к твердому телу, необходимо и достаточно, чтобы три суммы проекций всех сил на оси декартовых координат были равны нулю и три суммы моментов всех сил относительно трех осей координат также были равны нулю.
Из общих условий равновесия для произвольной пространственной системы сил получаются условия равновесия для частных систем сил, приложенных к твердому телу.
Условия равновесия пространственной системы параллельных сил
Н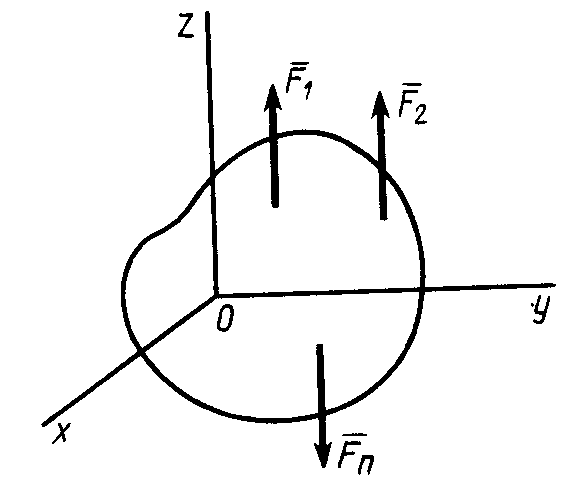 аправим
ось Оz
параллельно силам
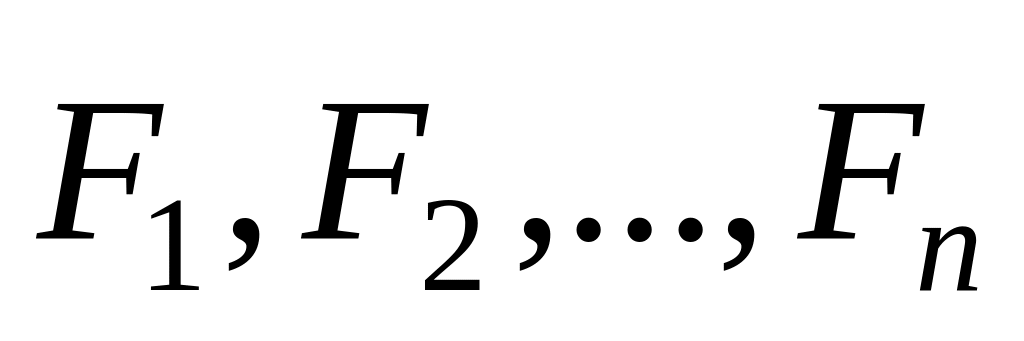 (рис. 31). Тогда проекции параллельных
сил на перпендикулярные им оси Ох и Оу
будут равны нулю и условия
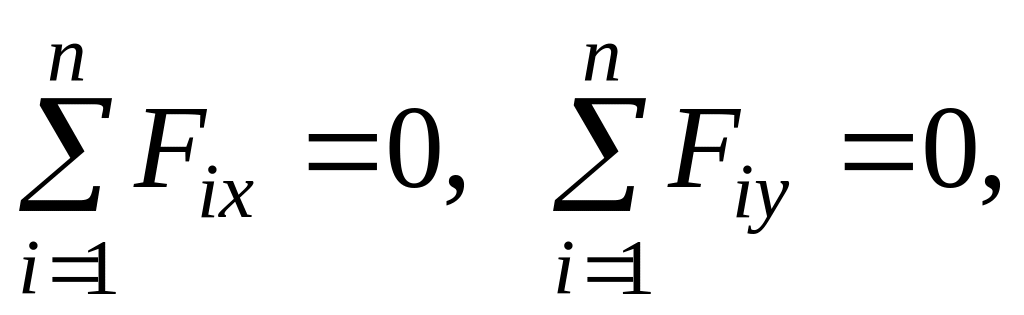
о
Рис. 31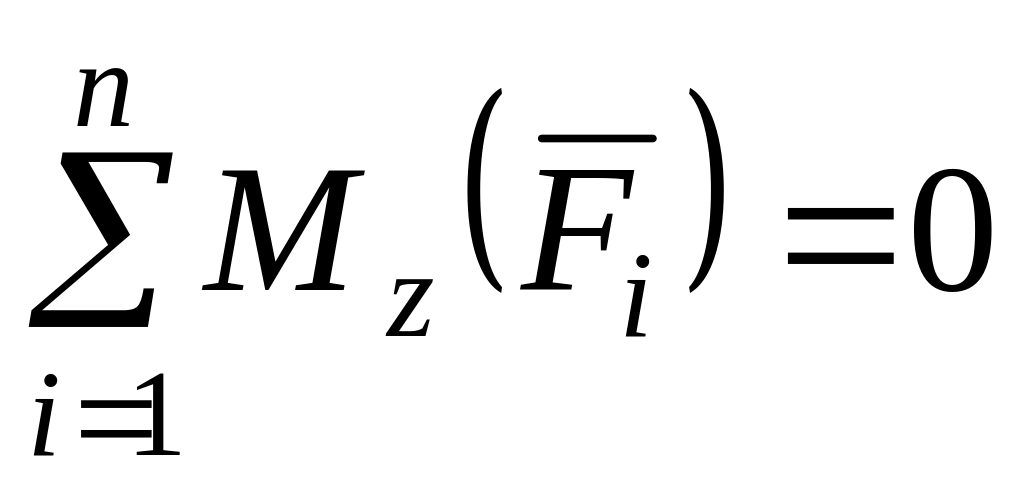 тоже выполняется для всех систем
параллельных сил. Отбрасывая условия
равновесия, которые выполняются
тождественно при выбранном направлении
оси Оz,
и учитывая, что сумма проекций сил на
эту ось является алгебраической суммой
сил, из (41) получаем следующие три условия
равновесия пространственной системы
параллельных сил:
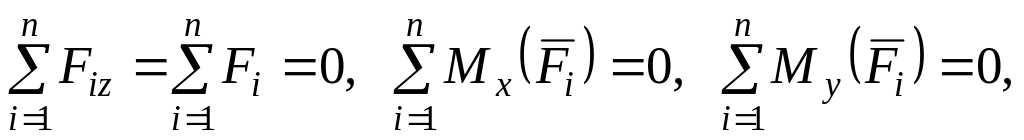 (42)
т.е. для равновесия пространственной системы параллельных сил, приложенных к твердому телу, необходимо и достаточно, чтобы алгебраическая сумма этих сил была равна нулю и суммы моментов сил относительно двух координатных осей, перпендикулярных силам, также были равны нулю.
Условия равновесия плоской системы сил
Р
Рис. 32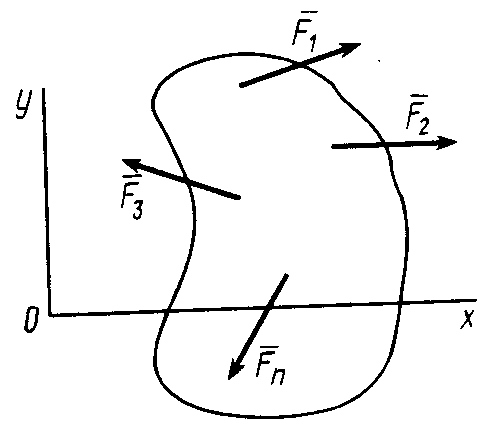 асположим
оси Ох и Оу в плоскости действия сил
(рис. 32). Так как ось Оz
перпендикулярна силам, то
выполняется для всех плоских систем
сил, т.е. является тождеством. Каждая из
сил расположена в одной плоскости с
осями координат Ох и Оу, и поэтому ее
моменты относительно этих осей равны
нулю. Таким образом, условия равновесия
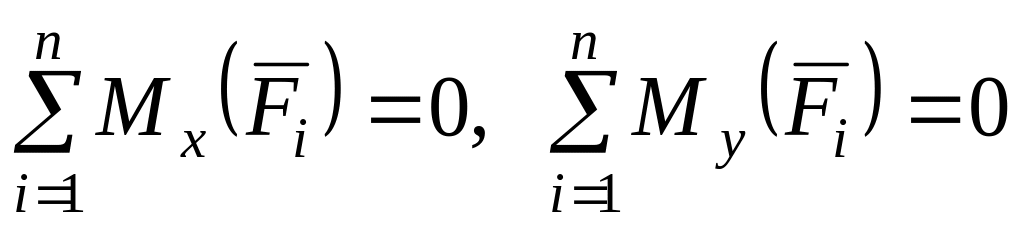 становятся тождествами. Моменты сил
относительно оси Оz,
перпендикулярной силам, равны
алгебраическим моментам этих сил
относительно точки О. Таким образом,
V. Плоская система сил. Теорема вариньона
§ 1. Частные случаи приведения плоской системы сил
Плоскую систему сил можно привести к более простой системе сил, состоящей из силы или пары сил. Эти случаи возможны, если система сил не находится в равновесии, т.е. если одновременно не равны нулю главные вектор и момент системы сил. Рассмотрим эти частные случаи.
Случай приведения к равнодействующей силе
Е
 сли
при приведении плоской системы сил к
какому-либо центру окажется, что главный
вектор
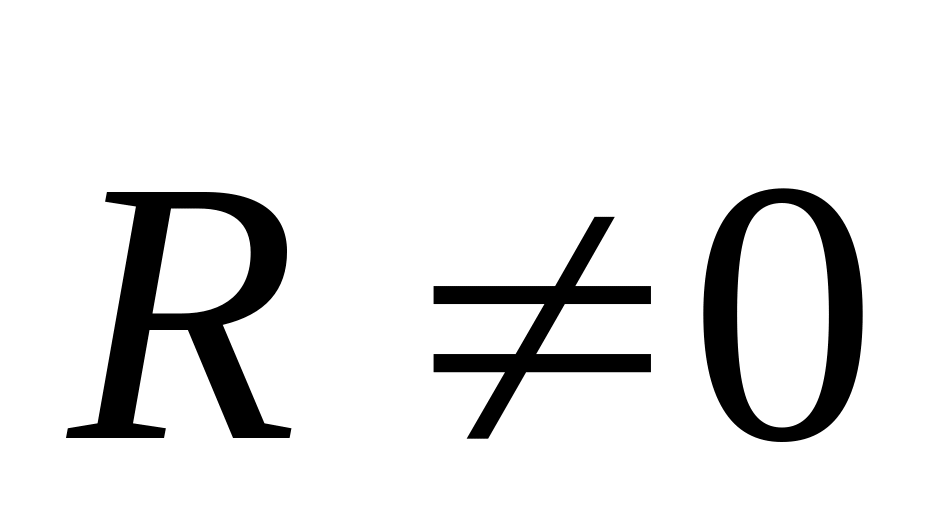 ,
а главный момент
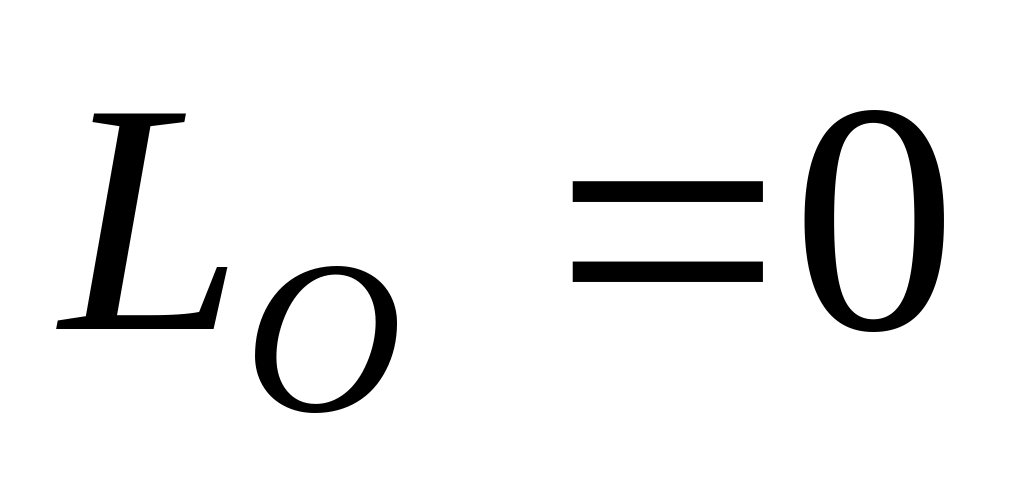 ,
то такая плоская система сил приводится
к одной силе
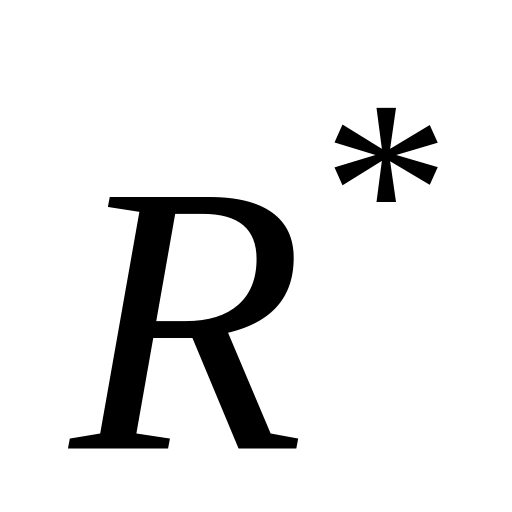 – равнодействующей системы сил.
Равнодействующая
сила
в этом случае проходит через центр
приведения, а по величине и направлению
совпадает с главным вектором
.
Е
Рис. 34.
сли при приведении плоской системы сил главный вектор и главный момент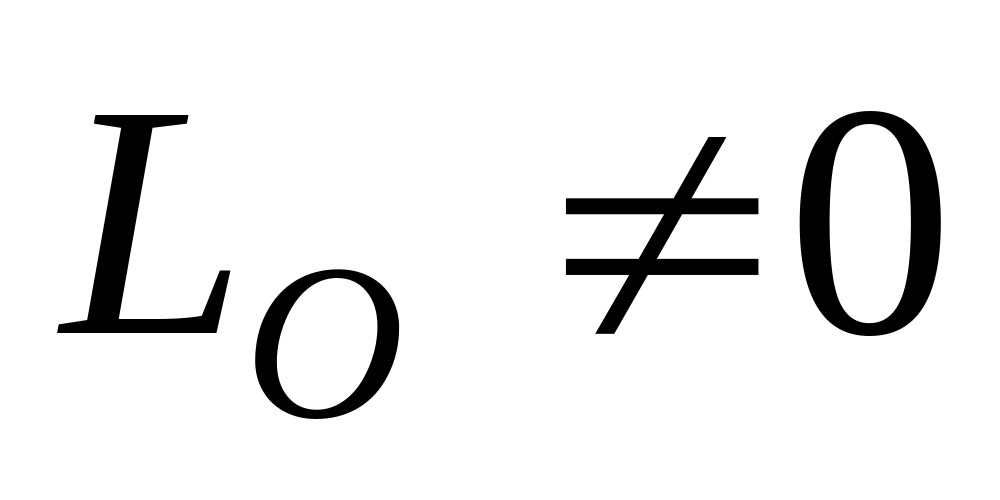 ,
то такую систему можно упростить и
привести к одной равнодействующей силе
.
Эта сила по величине и
направлению совпадает с главным вектором
,
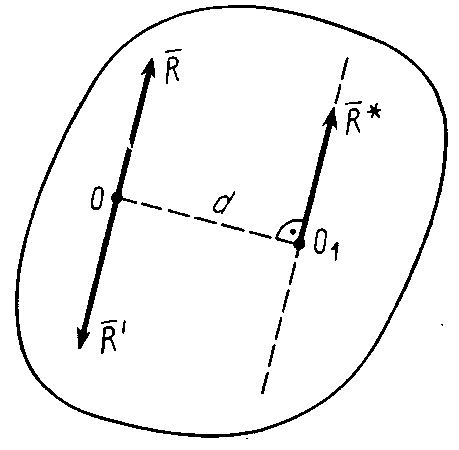
но ее линия действия отстоит от
первоначального центра приведения на
расстоянии
(рис. 34), которое определяют из соотношения
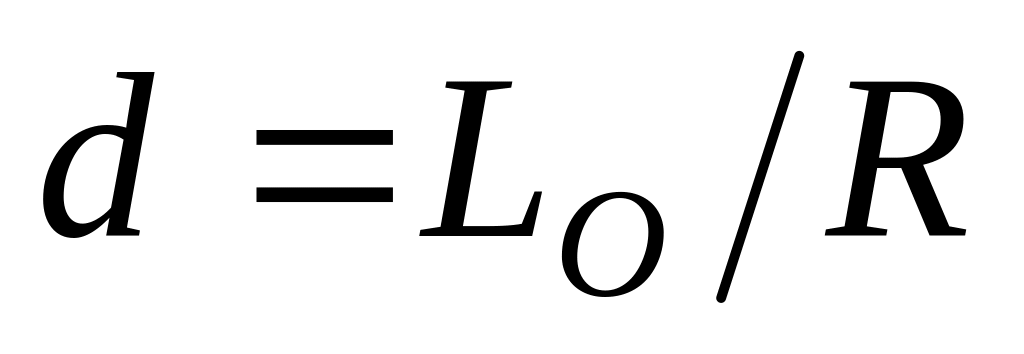 .
Действительно,
пусть при приведении к точке О получаются
главный вектор и пара сил, алгебраический
момент которой равен главному моменту
.
По теореме об эквивалентности пар сил,
расположенных в одной плоскости, пару
сил можно поворачивать, передвигать в
плоскости ее действия и изменять плечо
и силы пары, сохраняя ее алгебраический
момент. Выберем силы
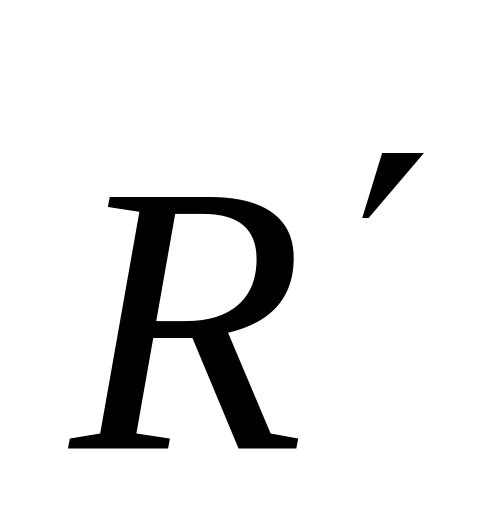 ,
,
входящие в пару сил, равными по величине
главному вектору. Тогда плечо пары сил
определим по формуле
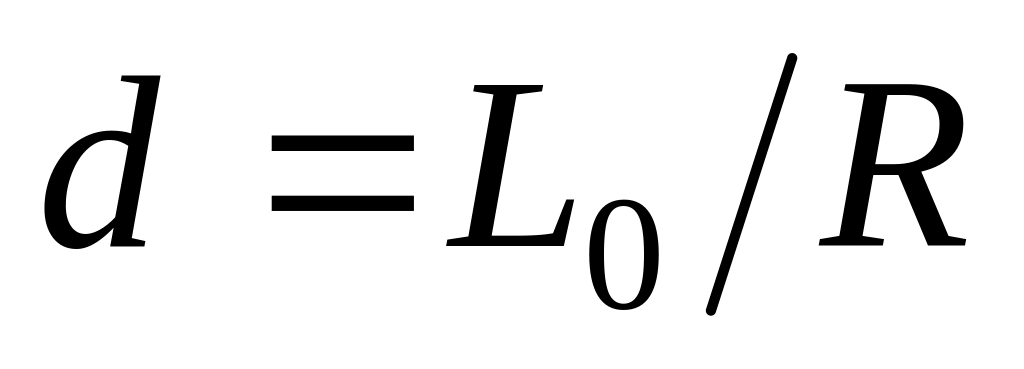 ,
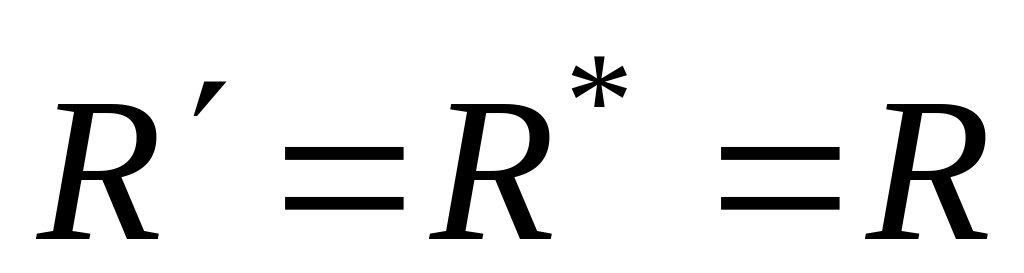 . (45)
Повернем пару сил, чтобы ее силы были параллельны главному вектору , а точку приложения силы пары, противоположной по направлению главному вектору, совместим с центром приведения О. Тогда
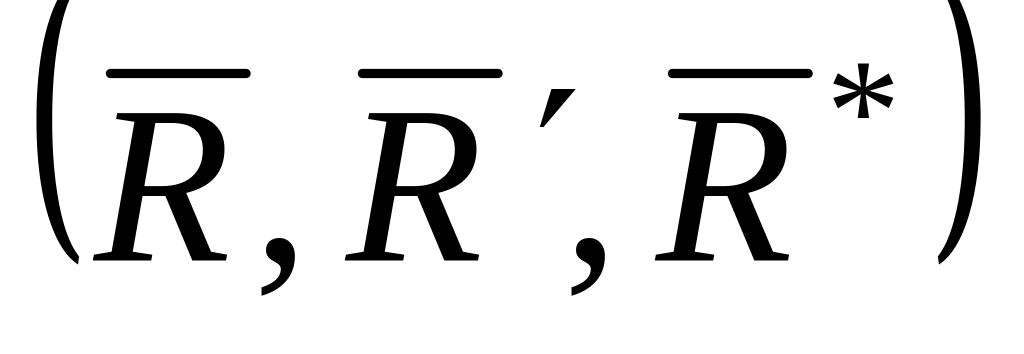 ~
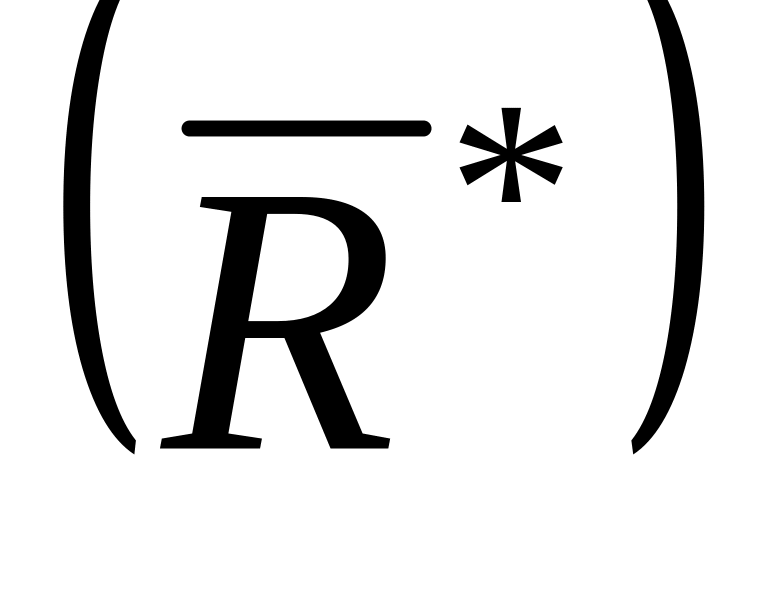 .
Так как
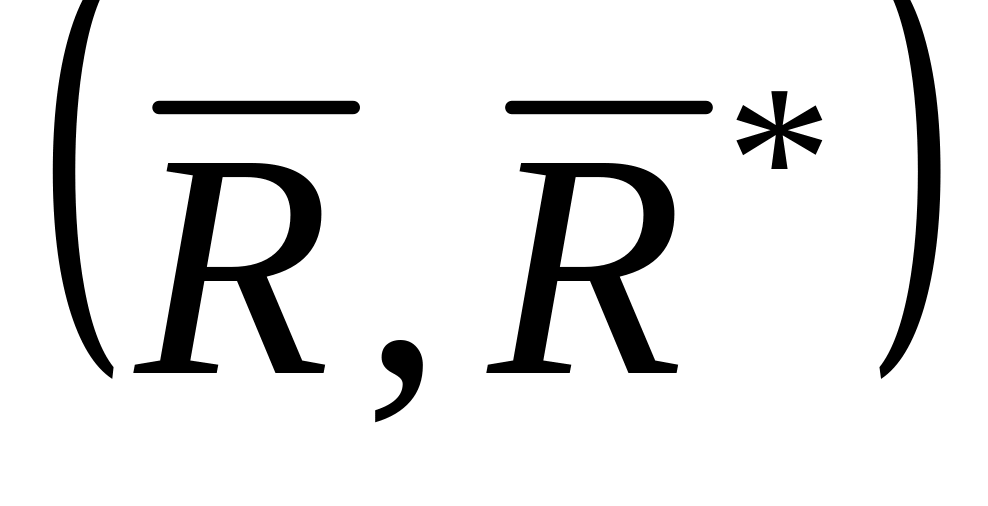 ~0,
то такую систему сил можно отбросить.
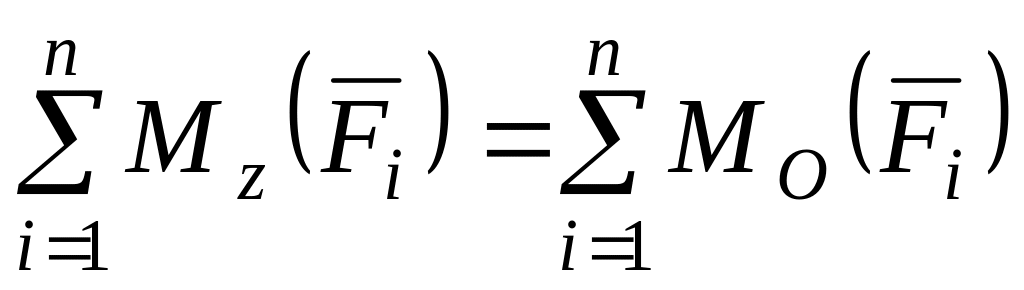 .
Из (41) для плоской системы сил после отбрасывания тождеств имеем следующие три условия равновесия:
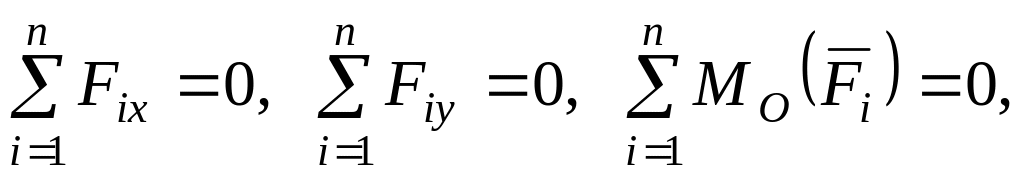 (43)
т.е. для
равновесия плоской системы сил,
действующих на твердое тело, необходимо
и достаточно, чтобы суммы проекций этих
сил на каждую из двух прямоугольных
осей координат, расположенных в плоскости
действия сил, были равны нулю и сумма
алгебраических моментов сил о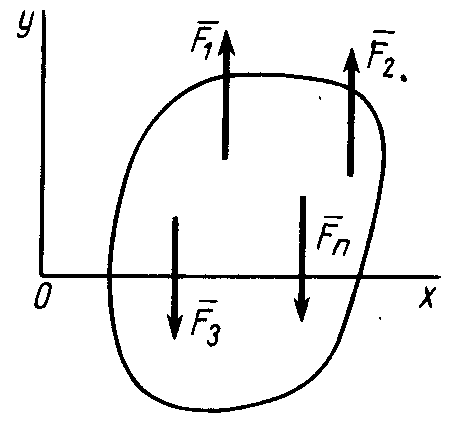 тносительно
любой точки, находящейся в плоскости
действия сил, также была равна нулю.
Д
Рис. 33
Итак, для плоской системы параллельных сил из (43) имеем следующие условия равновесия:
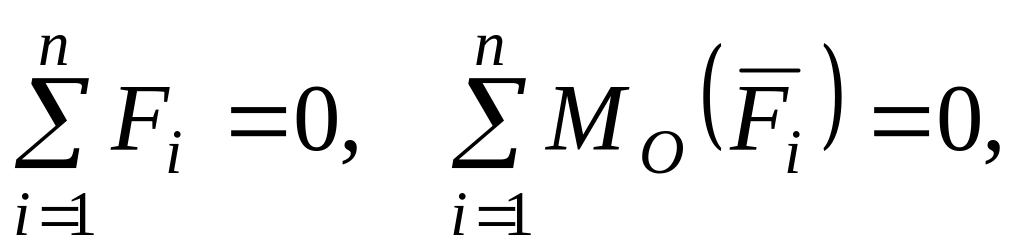 (44)
т.е. для равновесия плоской системы параллельных сил, приложенных к твердому телу, необходимо и достаточно, чтобы алгебраическая сумма сил была равна нулю и сумма алгебраических моментов сил относительно любой точки, находящейся в плоскости сил, также была равна нулю.
Из условий равновесия плоской системы сил (43) можно получить и условия равновесия плоской системы сходящихся сил, для чего за моментную точку надо взять точку пересечения линий действия сходящихся сил. Тогда последнее из условий станет тождеством и в качестве условий равновесия для плоской системы сходящихся сил останутся только два первых условия из (43).