Материал: Теоретическая физика. Ч. 1. Статика. учеб. пособие. Переславцева Н.С., Бестужева Н.П
Твердое тело с одной закрепленной точкой
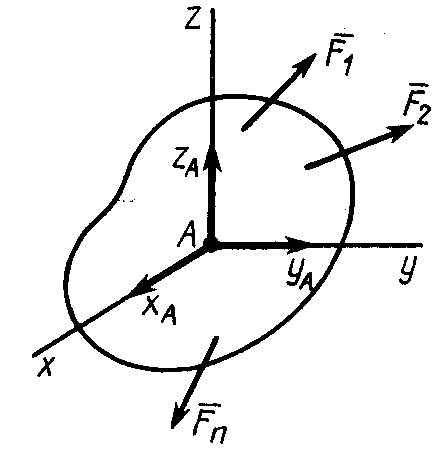
Тело с одной закрепленной точкой имеет три степени свободы. Оно, например, может вращаться вокруг каждой из трех осей координат, проходящих через закрепленную точку. Если твердое тело с одной закрепленной точкой А, принимаемой за шарнир, освободить от этой связи, то для составляющих силы реакций связи , , и приложенных к телу сил можно составить следующие шесть условий (рис. 64):
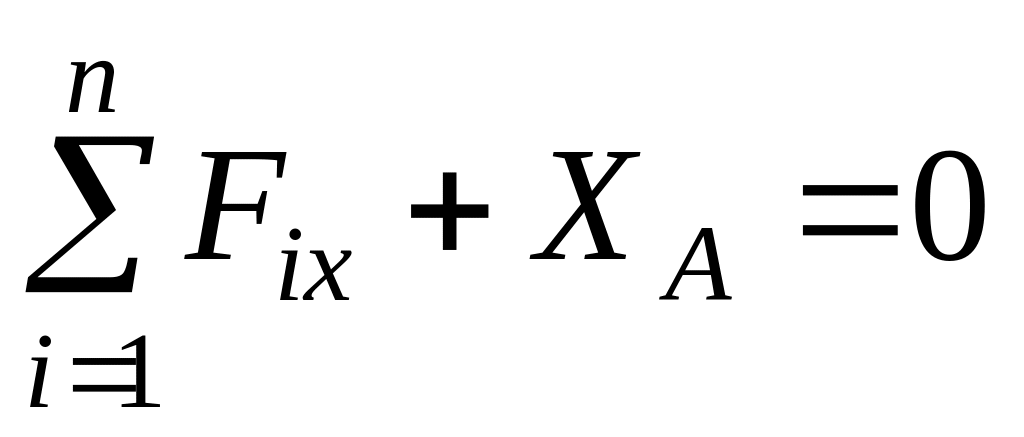
 ,
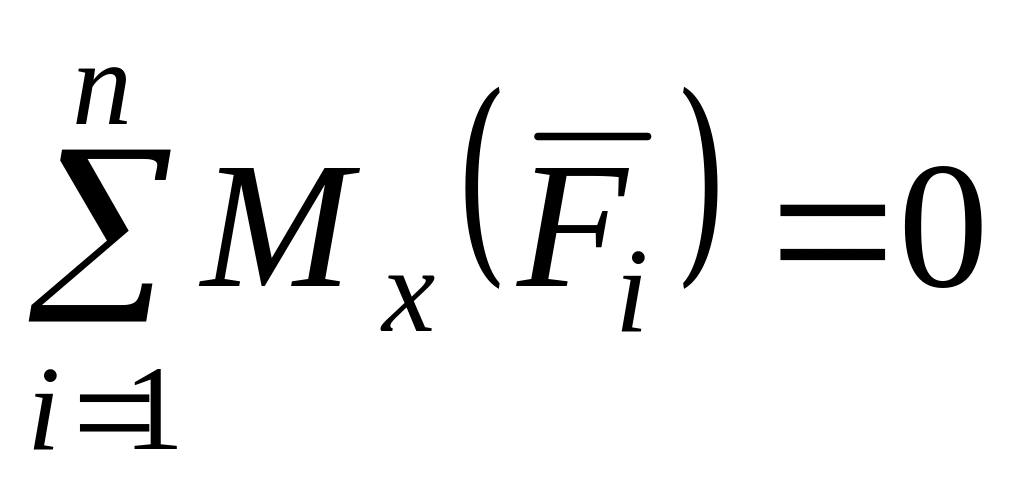 ,
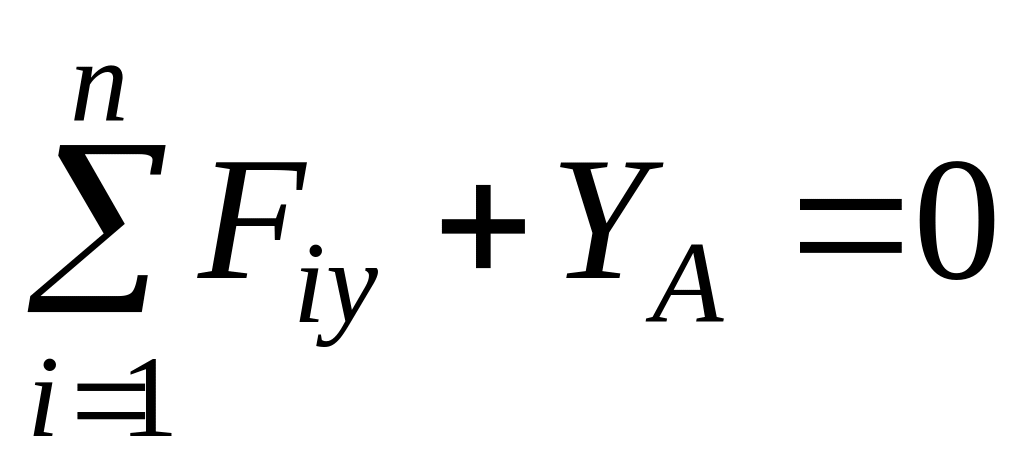 ,
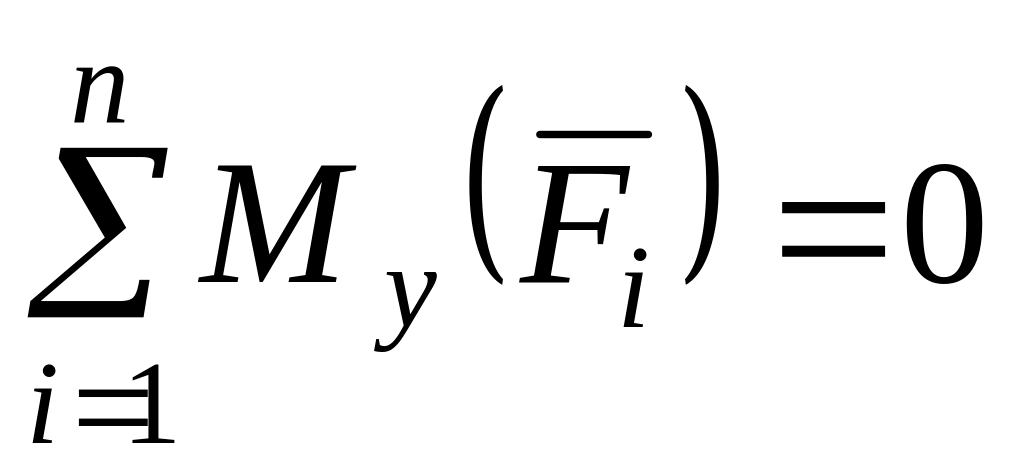 ,
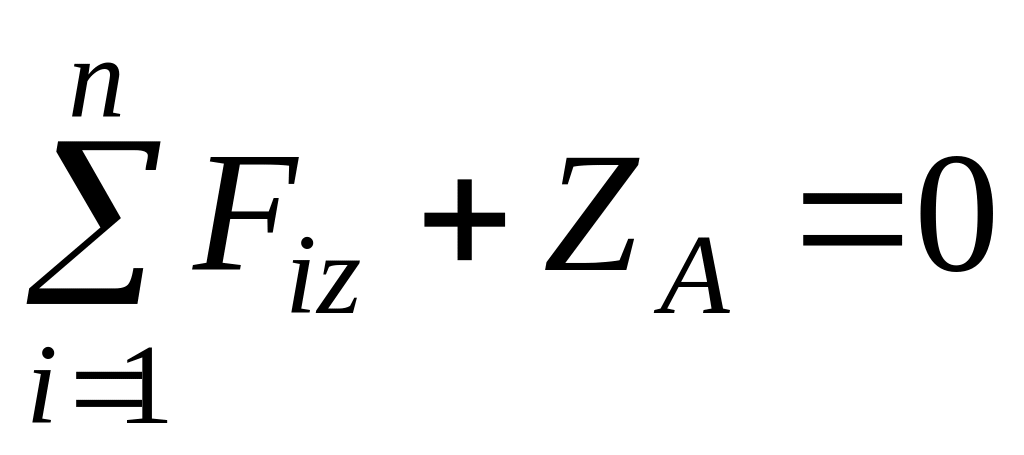 ,
.
В
Рис. 64
В рассмотренных двух случаях число условий равновесия, которым должны удовлетворять заданные силы при равновесии твердого тела, совпало с числом степеней свободы этого тела. Это справедливо и для свободного твердого тела, у которого шесть степеней свободы и соответственно шесть условий равновесия для сил. При изучении аналитической статики, которая излагается вместе с аналитической динамикой (в одной главе), увидим, что число степеней свободы не только для твердого тела, но и для механических систем совпадает с числом условий равновесия для заданных сил, если связи, наложенные на систему, удовлетворяют некоторым специальным условиям.
Библиографический список
Никитин Н.Н. Курс теоретической механики: учебник для машиностроит. и приборостроит. спец. вузов / Н.Н. Никитин. – М.: Высш. шк., 1990. 607с.
Бутенин Н.В. Курс теоретической механики: в 2-х т. / Н.В. Бутенин, Я.Л. Лунц, Д.Р. Меркин. – СПб.: Лань, 2002. 736 с.
Тарг С.М. Краткий курс теоретической механики: учебник для втузов / С.М. Тарг. – Высш. шк., 2002. 416 с.
Сборник задач для курсовых работ по теоретической механике: учеб. пособие для технических вузов / под ред. А.А. Яблонского. – М.: Интеграл-Пресс, 2004. 384 с.
Оглавление
Введение…………………………………………………………. 3
I. Основные понятия и аксиомы. Сходящиеся силы………….. 6
§ 1. Основные понятия и определения…………………... 6
§ 2. Аксиомы статики…………………………………….. 8
§ 3. Простейшие теоремы статики……………………… 16
§ 4. Система сходящихся сил…………………………… 18
II. Моменты силы относительно точки и оси………………... 24
§ 1. Алгебраический момент силы относительно
точки……………………………………………………… 24
§ 2. Векторный момент силы относительно точки……. 25
§ 3. Момент силы относительно оси…………………… 28
§ 4. Связь момента силы относительно оси
с векторным моментом силы относительно
точки на оси……………………………………………… 30
§ 5. Формулы для моментов силы относительно
осей координат…………………………………………... 31
III. Теория пар сил……………………………………………... 32
§ 1. Пара сил и алгебраический момент пары сил……. 32
§ 2. Теорема об эквивалентности двух пар
сил, расположенных в одной плоскости……………….. 34
§ 3. Теорема о переносе пары сил
в параллельную плоскость……………………………… 36
§ 4. Векторный момент пары сил………………………. 37
§ 5. Эквивалентность пар сил…………………………... 38
§ 6. Теорема о сумме моментов сил пары……………… 39
§ 7. Сложение пар сил…………………………………… 40
§ 8. Равновесие пар сил…………………………………. 42
IV. Приведение системы сил к простейшей системе. Условия равновесия…………………………………………… 44
§ 1. Приведение произвольной системы сил
к силе и паре сил………………………………………… 44
§ 2. Условия равновесия системы сил………………….. 50
V. Плоская система сил. Теорема Вариньона………………... 55
§ 1. Частные случаи приведения плоской
системы сил…………………………………………….. 55
§ 2. Теорема о моменте равнодействующей силы
(Теорема Вариньона)…………………………………… 57
§ 3. Различные формы условий равновесия
плоской системы сил…………………………………… 59
§ 4. Статически определимые и статически
неопределимые задачи………………………………….. 62
§ 5. Равновесие системы тел…………………………… 63
§ 6. Распределенные силы……………………………… 65
§7. Решение задач на равновесие плоской
системы сил, приложенных к твердому телу
и системе тел……………………………………………... 71
VI. Трение………………………………………………………. 73
§ 1. Трение скольжения…………………………………. 73
§2. Трение качения………………………………………. 80
VII. Частные случаи пространственных систем сил. Центр параллельных сил………………………………………. 86
§ 1. Изменение главного момента при перемене
центра приведения………………………………………. 86
§ 2. Инварианты системы сил…………………………... 87
§ 3. Частные случаи приведения пространственной
системы сил……………………………………………… 89
§4. Уравнение центральной винтовой оси……………... 94
§5. Частные случаи приведения пространственной
системы параллельных сил……………………………... 95
§6. Центр системы параллельных сил………………….. 97
§7. Частные случаи равновесия твердого тела……….. 101
Библиографический список………………………………….. 104
Учебное издание
Переславцева Наталья Сергеевна
Бестужева Наталья Петровна
Баскаков Владимир Александрович
Теоретическая физика
Часть 1
статика
В авторской редакции
Компьютерный набор Н.С. Переславцевой
Подписано к изданию 22.11.2007.
Уч.-изд. л. 5,3
ГОУВПО
«Воронежский государственный технический университет»
394026 Воронеж, Московский просп., 14