Материал: Теоретическая физика. Ч. 1. Статика. учеб. пособие. Переславцева Н.С., Бестужева Н.П
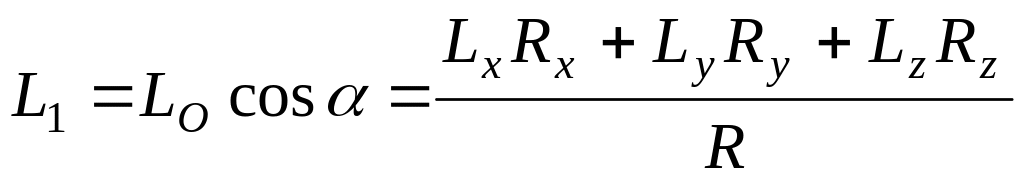 ,
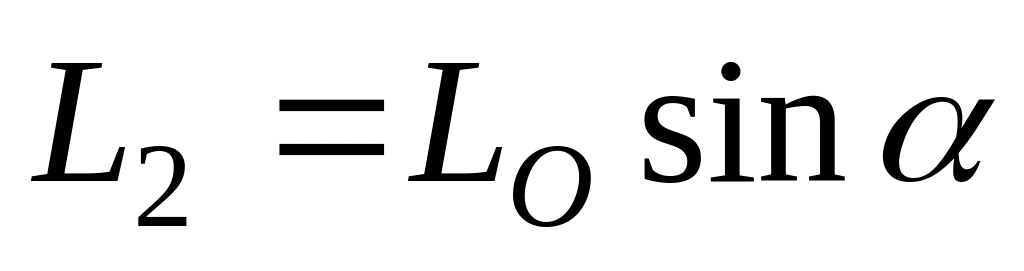 . (68)
Векторный момент пары сил перпендикулярен главному вектору . Такая система силы и пары с моментом приведется к одной силе , линия действия которой находится от точки на расстоянии
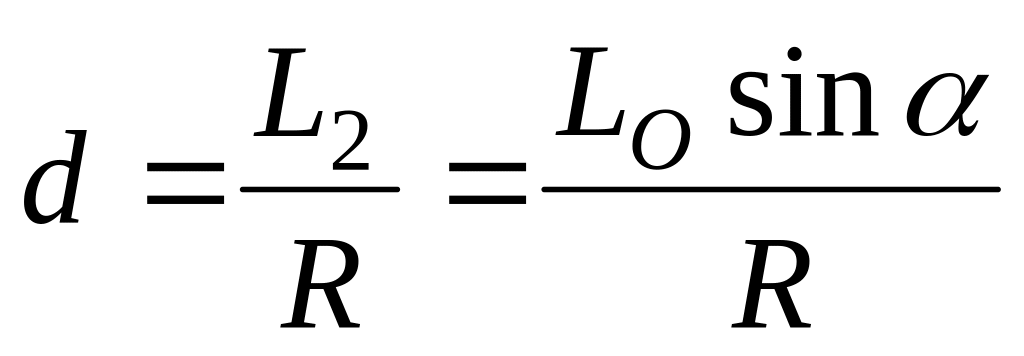 . (69)
Рассматриваемая система сил заменилась эквивалентной системой сил, состоящей из силы и пары сил с векторным моментом , который как свободный вектор можно перенести из точки в любую точку, в том числе и точку на линии действия силы . Кратко результат можно выразить в форме:
~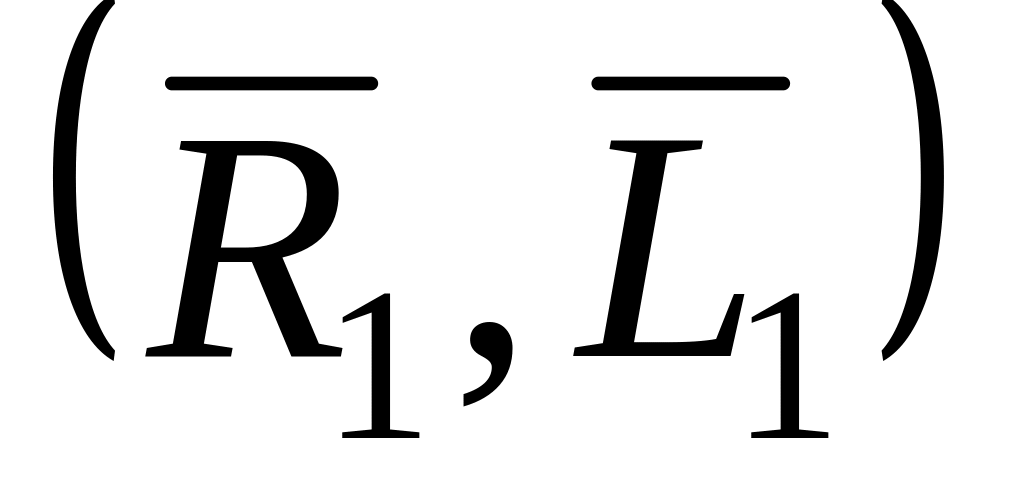 ,
причем система сил является динамой. Сила и векторный момент пары есть элементы динамы:
,
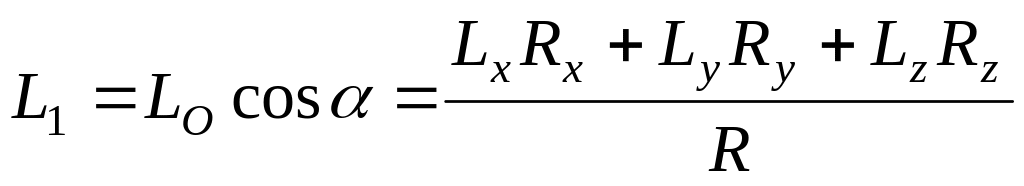 . (70)
Линия, по которой направлена сила динамы , называется центральной винтовой осью. Во всех точках винтовой оси, принятых за центры приведения, система сил приводится к одной и той же динаме. Расстояние от центра приведения до центральной винтовой оси
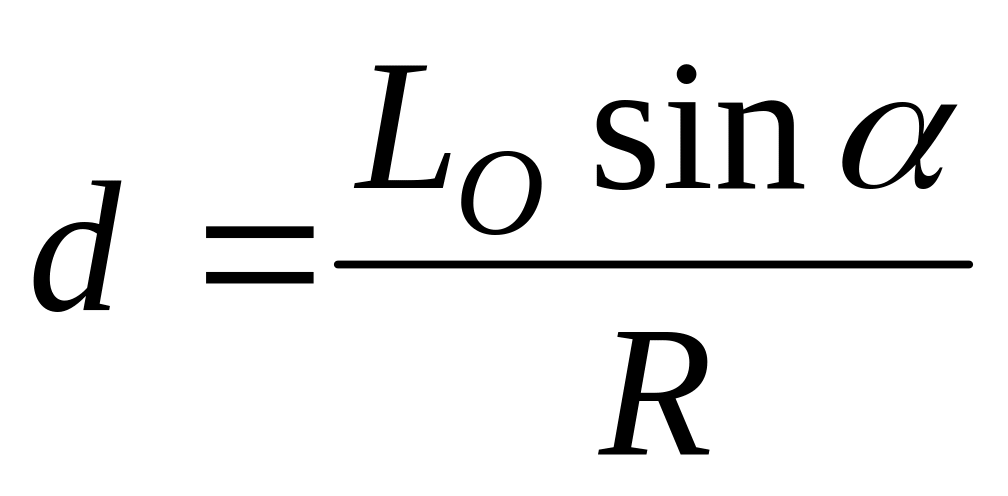 .
Е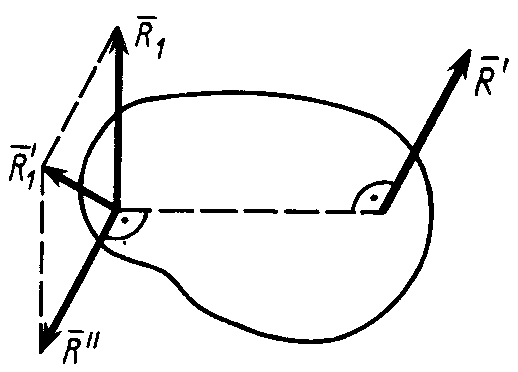 сли
брать за центры приведения точки на
поверхности цилиндра, осью которого
является центральная винтовая ось, то
главные моменты относительно таких
центров будут одинаковы по модулю и
составляют одинаковый угол с образующими
цилиндра. Эти главные моменты состоят
из одного и того же момента
,
входящего в состав динамы, и моментов
,
перпендикулярных
и по числовой величине пропорциональных
расстоянию центра приведения от
центральной винтовой оси.
Совокупность сил,
образующих динаму, можно заменить двумя
скрещивающимися силами. Для этого
следует одну из сил пары
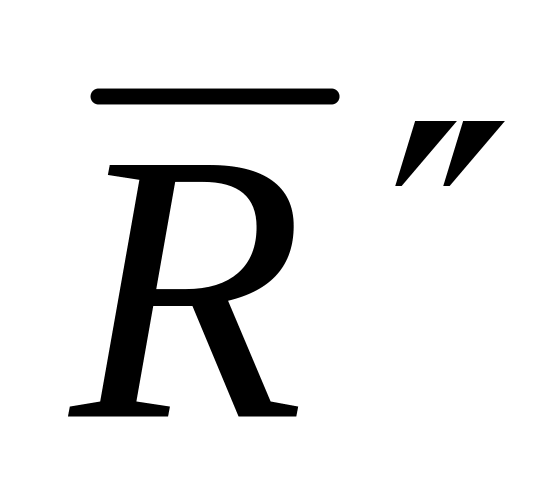 совместить с точкой приложения силы
и сложить с этой силой (рис. 58).
Р
Рис. 58
Из рассмотрения частных случаев приведения систем сил следует, что при приведении системы сил к равнодействующей силе эта сила равна и параллельна главному вектору . Но линия действия равнодействующей может не проходить через центр приведения, в котором приложен главный вектор. Если главный вектор не равен нулю, то равнодействующей может и не быть, если система приводится к динаме.
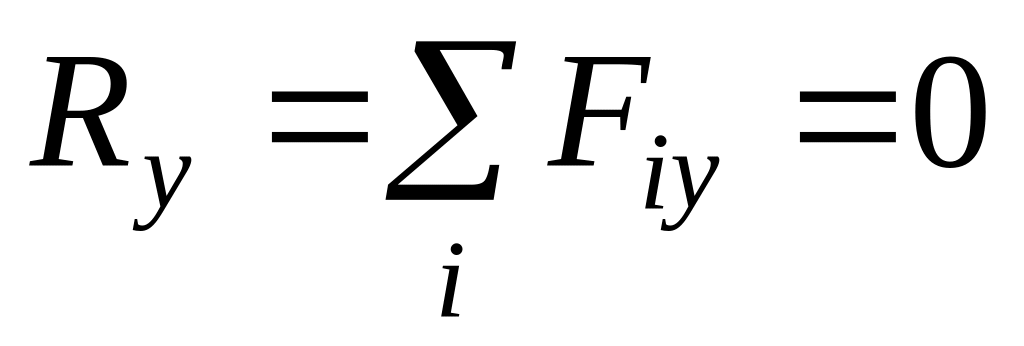 ,
т
Рис. 60
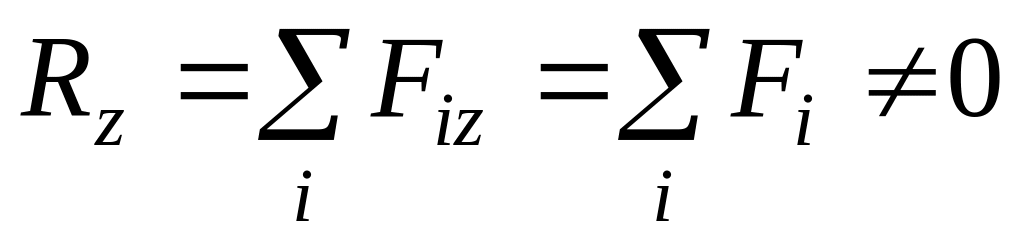 .
Следовательно, главный вектор параллелен оси .
Для проекций главного момента на оси координат имеем:
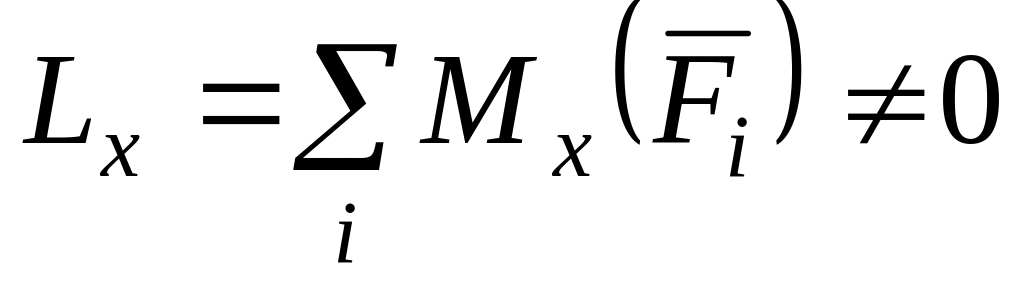 ,
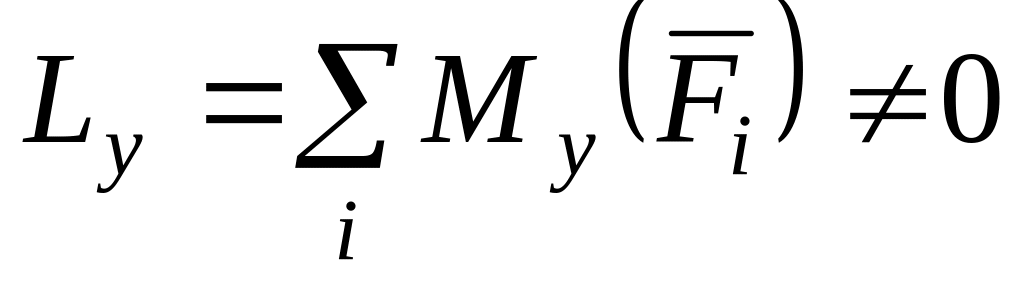 ,
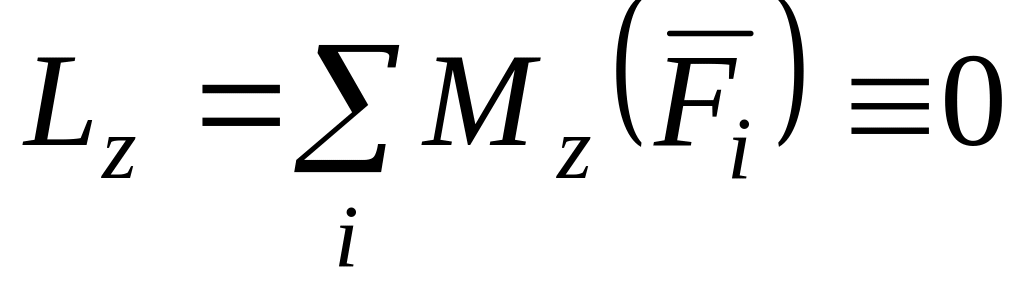 .
Проекция главного момента на ось равна нулю, так как каждая сила параллельна этой оси.
Таким образом,
главный момент расположен в плоскости
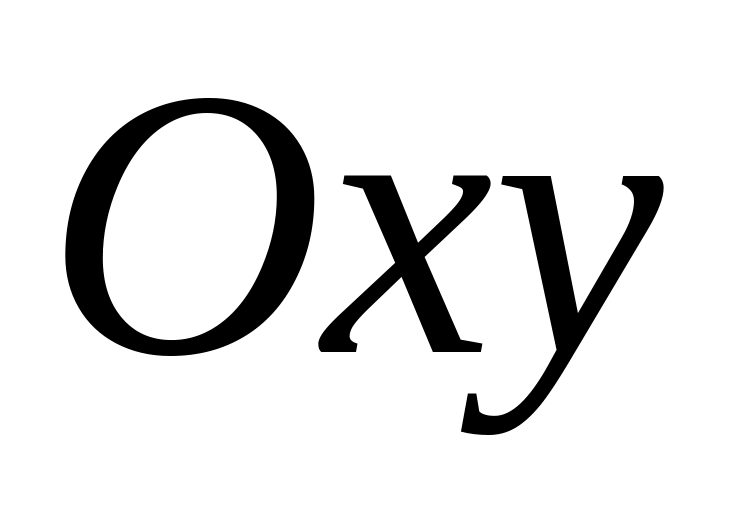 ,
перпендикулярной главному вектору,
направленному по оси
.
В этом случае система сил приводится к
равнодействующей.
Для системы параллельных сил возможны следующие частные случаи приведения:
и
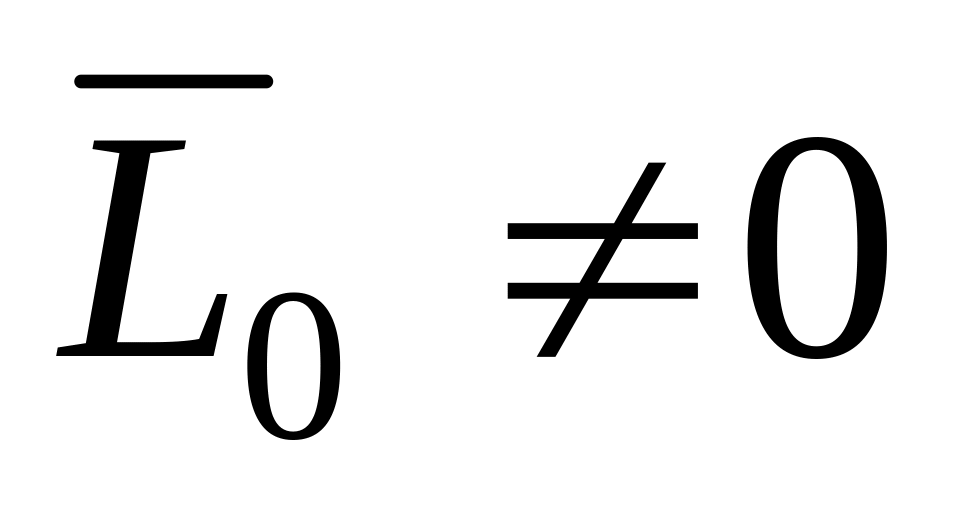 – система приводится к паре сил;
и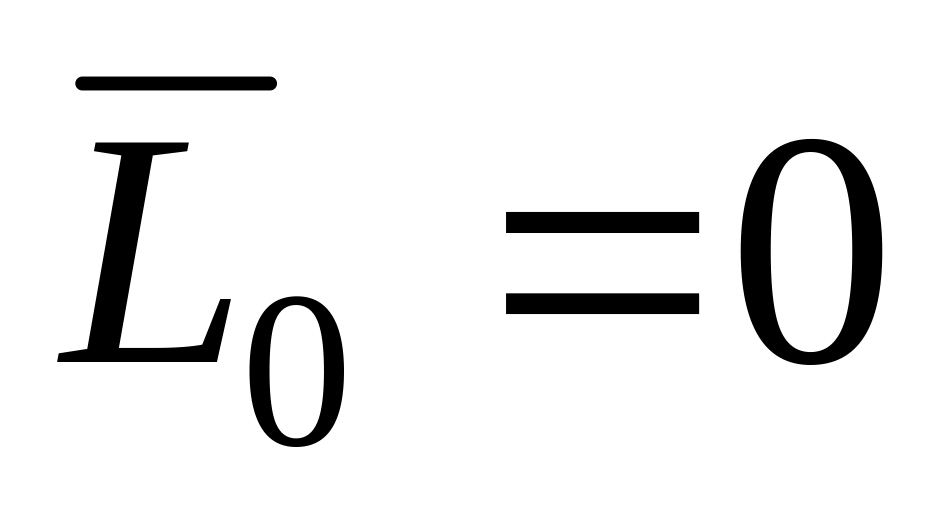 или
и
– система приводится к равнодействующей
силе;
и – имеем равновесную систему сил.
Если главный вектор не равен нулю, то система параллельных сил приводится только к равнодействующей силе, параллельной главному вектору и равной ему по величине.
§6. Центр системы параллельных сил
Для систем
параллельных сил, приводящихся к
равнодействующей, введем понятие центра
параллельных сил. Для этого предположим,
что на твердое тело действует система
параллельных сил
,
приводящаяся к равнодействующей, силы
которой приложены в точках
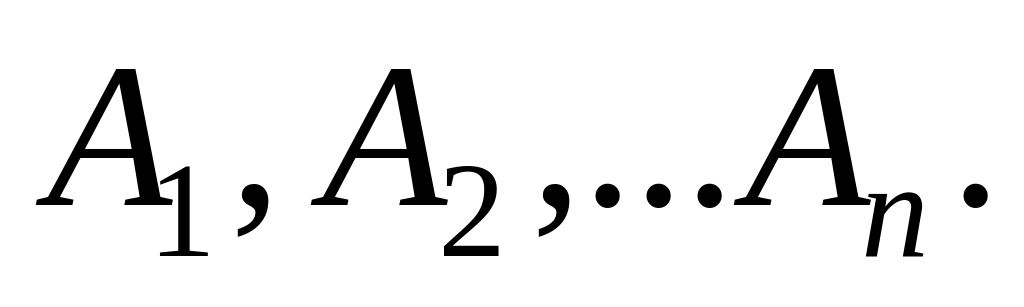 .
При введении понятия центра параллельных
сил считаем силы приложенными в точках
твердого тела. При переносе сил вдоль
линий действия положение центра
параллельных сил изменяется.
О
Рис. 61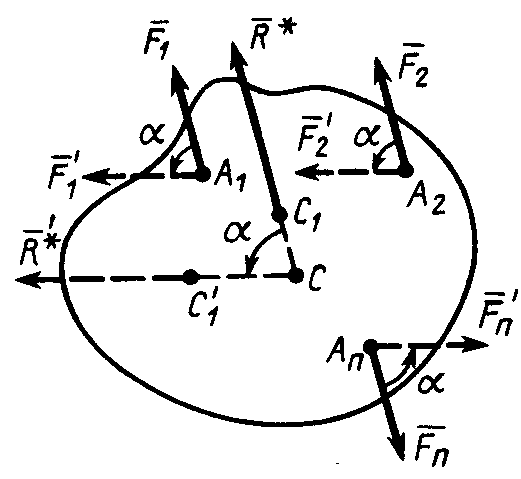 пределим
линию действия равнодействующей
параллельных сил для заданного направления
этих сил. Затем через точки приложения
параллельных сил проведем взаимно
параллельные оси, перпендикулярные
силам. Повернем параллельные силы вокруг
этих осей на общий угол в одном и том же
направлении (рис. 61). Получим новую
систему параллельных сил
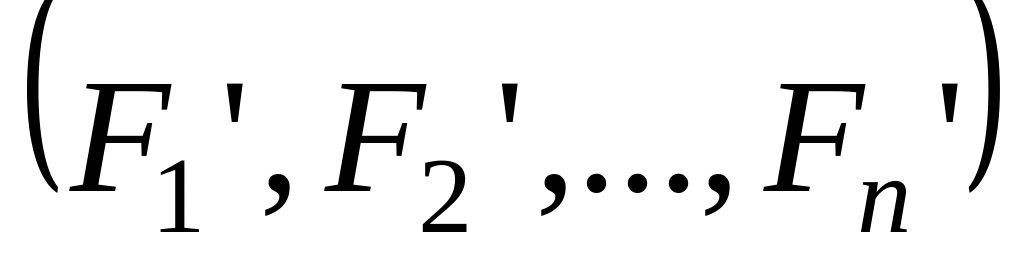 .
Равнодействующая этой системы параллельных
сил
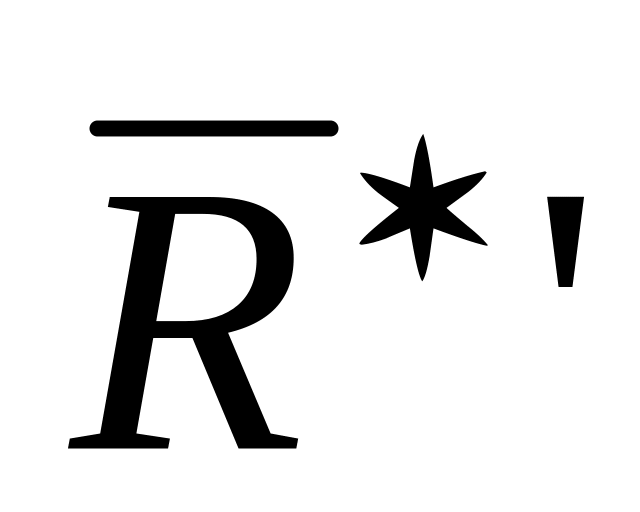 равна по модулю равнодействующей силе
,
так как при повороте числовые значения
параллельных сил не изменялись.
Линии действия
двух равнодействующих сил
и
пересекутся в точке С, которая и называется
центром
параллельных сил.
Если равнодействующую силу
приложить в точке С вместо
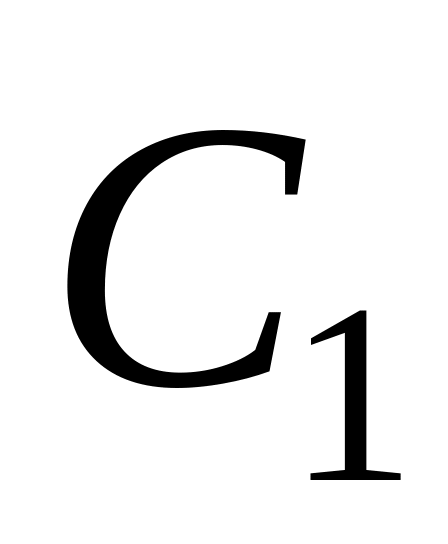 ,
то при повороте заданных параллельных
сил
на угол
она повернется на тот же угол а вокруг
оси, проходящей через точку С и параллельной
осям, вокруг которых поворачиваются
заданные параллельные силы. Оси поворота
параллельных сил должны быть перпендикулярны
параллельным силам.
Центр параллельных сил не зависит от угла поворота и направления параллельных осей, вокруг которых поворачиваются параллельные силы. Из определения центра параллельных сил следует, что его положение зависит от точек приложения параллельных сил. Поэтому параллельные силы следует считать приложенными в точках твердого тела.
Получим формулу
для определения радиуса-вектора центра
параллельных сил, если известны
параллельные силы и радиусы-векторы
точек их приложения. Для этого выберем
единичный вектор
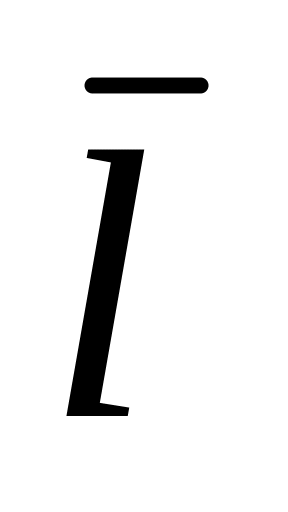 ,
параллельный силам. Тогда каждая из
параллельных сил
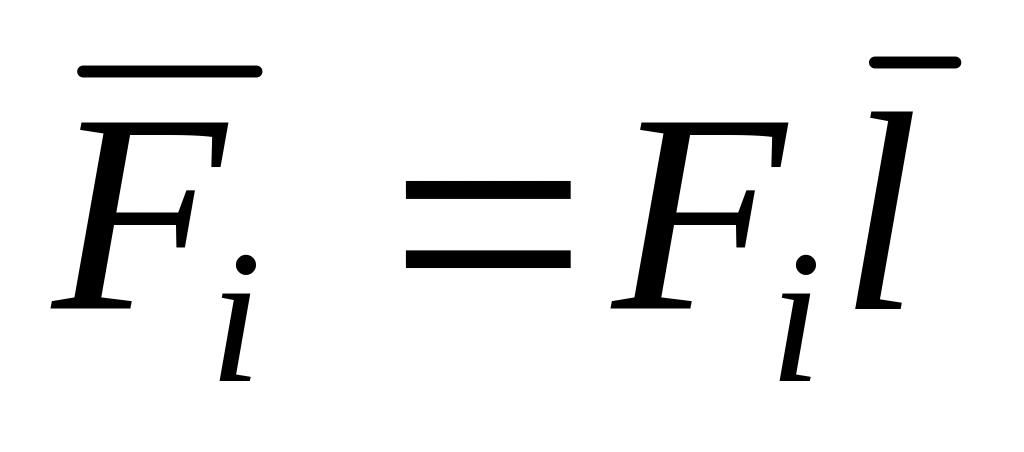
где
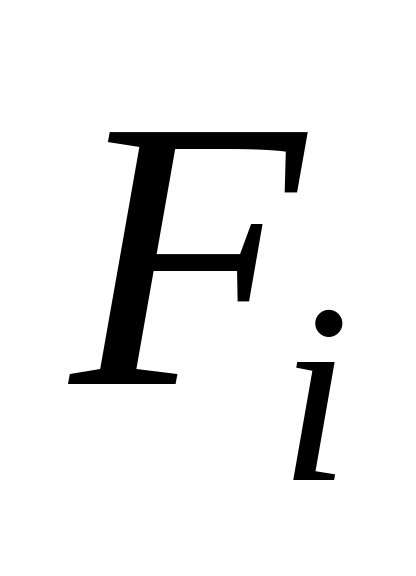 – алгебраическое значение силы. Оно
положительно, если сила
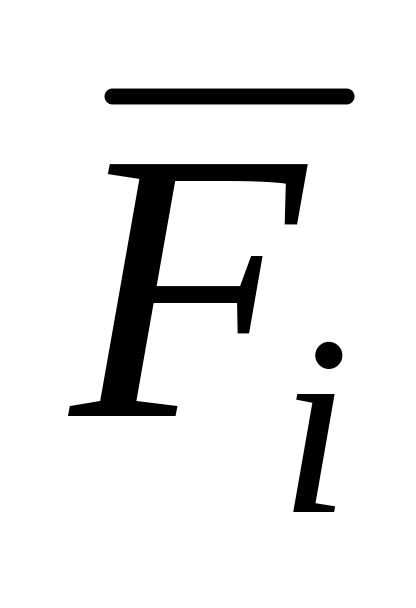 направлена в одну сторону с единичным
вектором
,
и отрицательно, если направление силы
противоположно направлению единичного
вектора.
Для равнодействующей силы параллельных сил соответственно имеем
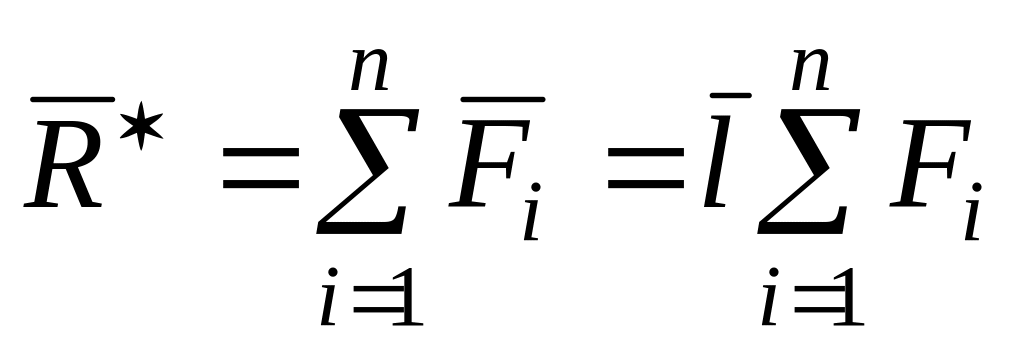 .
Так как система параллельных сил, по предположению, приводится к равнодействующей, то к ней можно применить теорему Вариньона относительно точки О:
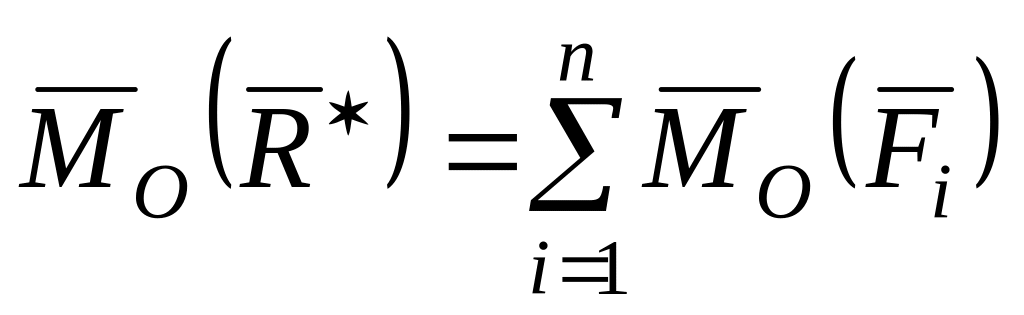 . (73)
Для векторных моментов сил относительно точки О имеем :
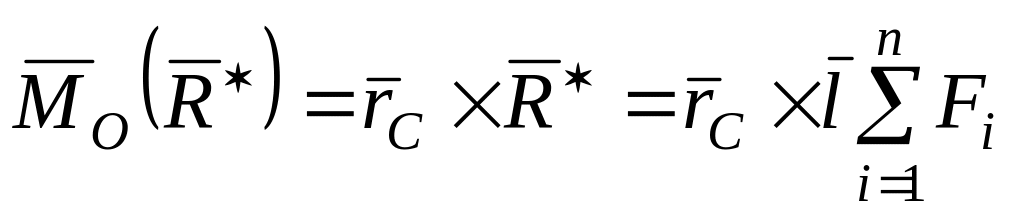 ,
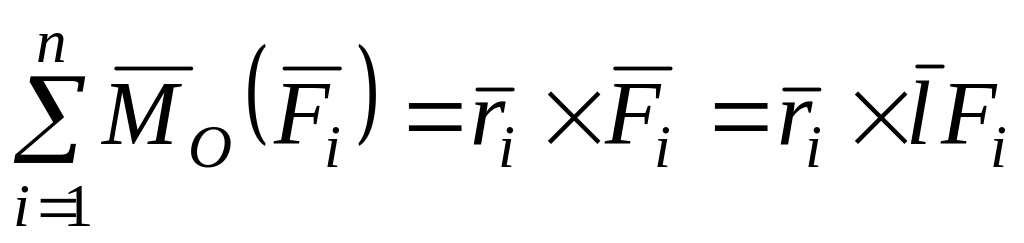
 ,
где
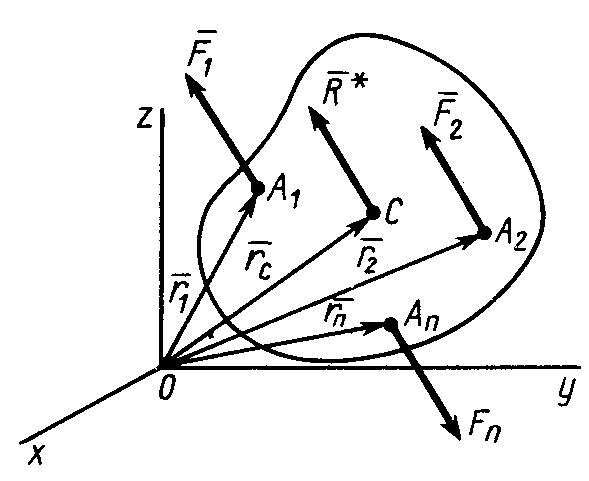
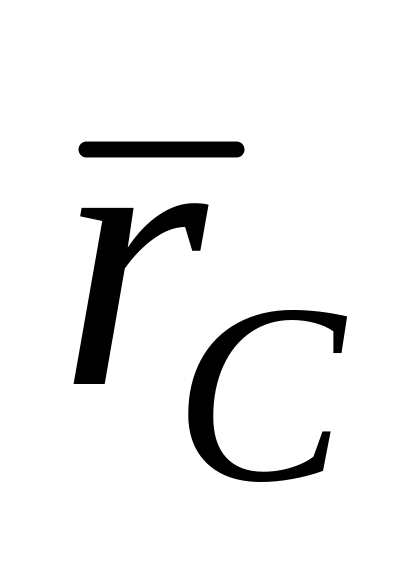 – радиус-вектор центра параллельных
сил, проведенный из точки О;
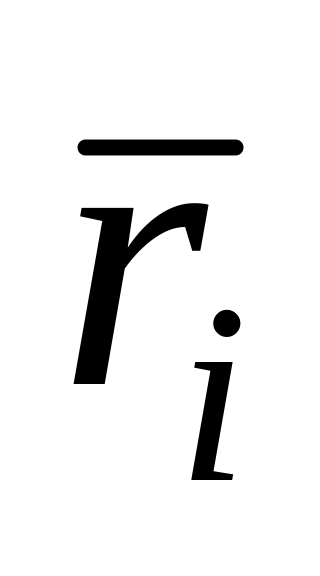 – радиус-вектор точки приложения силы
проведенный из той же точки (рис. 62).
Е
Рис. 62
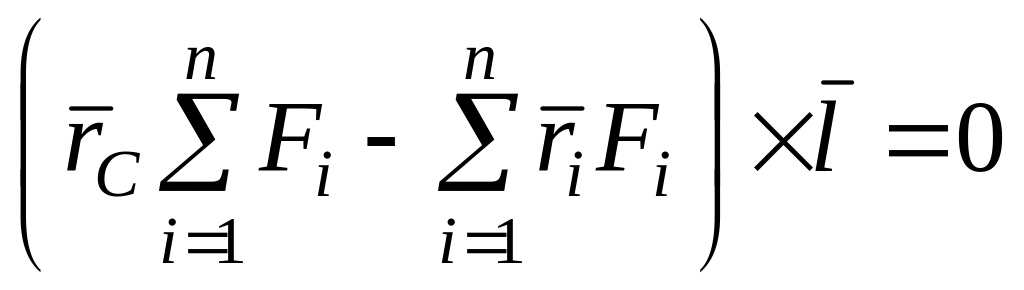 . (73’)
Так как центр параллельных сил, а следовательно, и его радиус-вектор не зависят от направления параллельных сил, характеризуемого единичным вектором , то условие (73’) должно выполняться при любом направлении этого вектора.
Это возможно только при обращении в нуль векторной величины, стоящей в скобках, т. е.
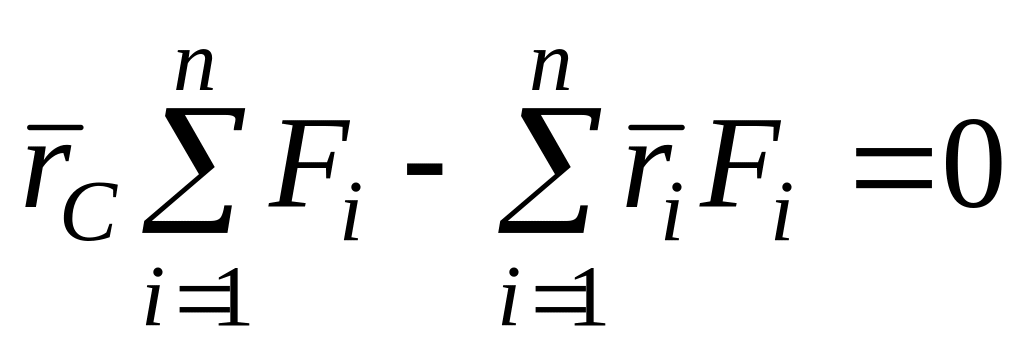 ,
или
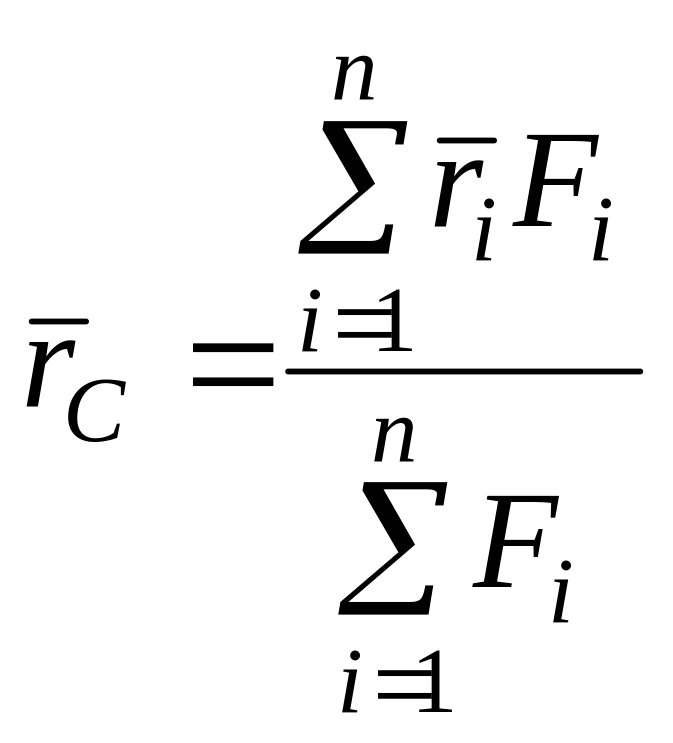 . (74)
По формуле (74) определяют радиус-вектор центра параллельных сил, если заданы эти силы и их точки приложения.
Так как алгебраические значения параллельных сил входят в числитель и в знаменатель (74), то не зависит от того, какое из двух направлений параллельных сил считается положительным.
В проекциях на оси координат из (74) получаем:
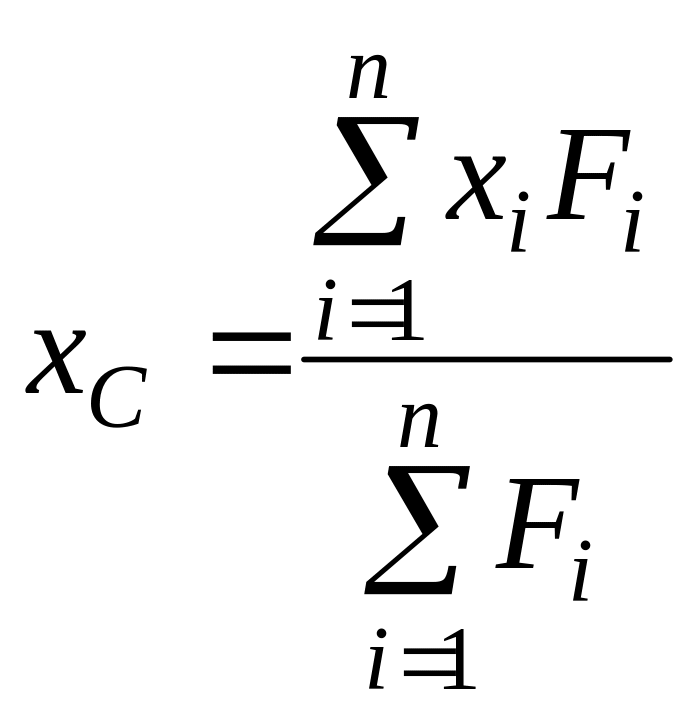 ,
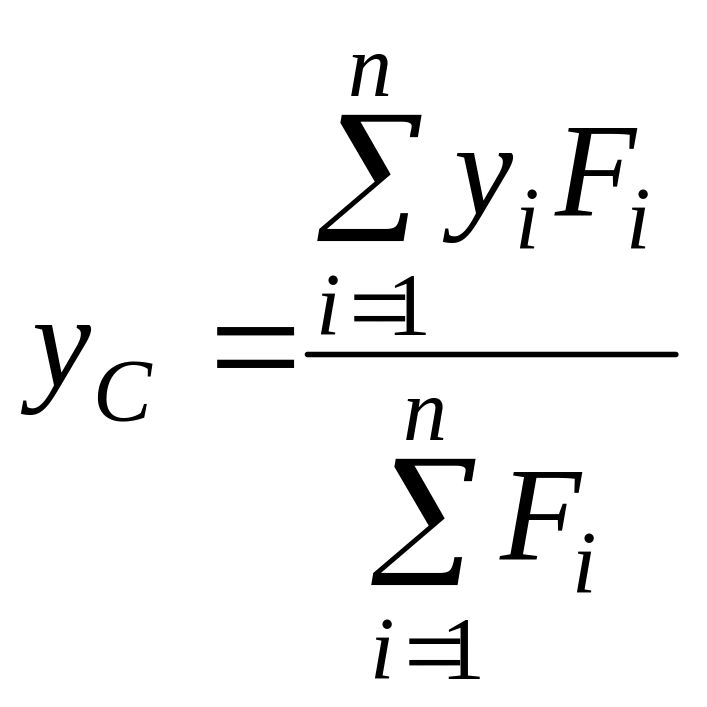 ,
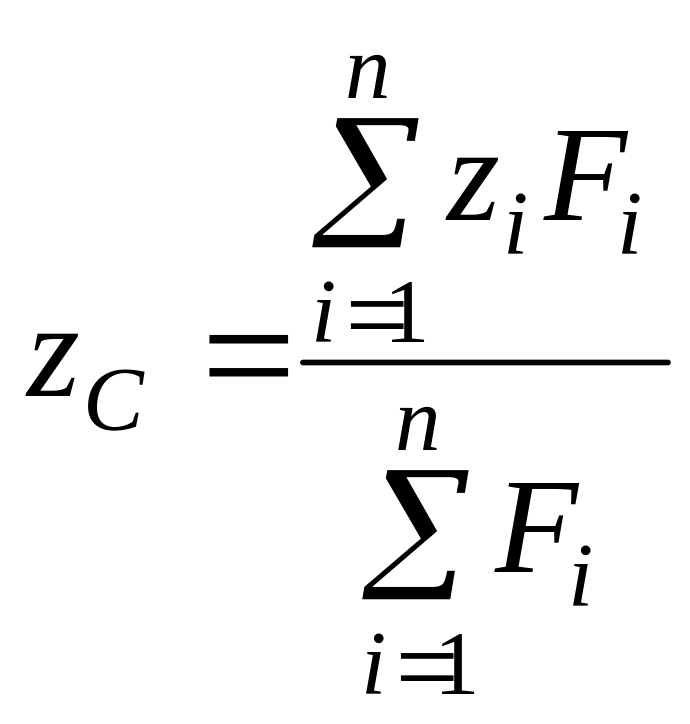 . (75)
По формулам (13)
вычисляют координаты центра параллельных
сил
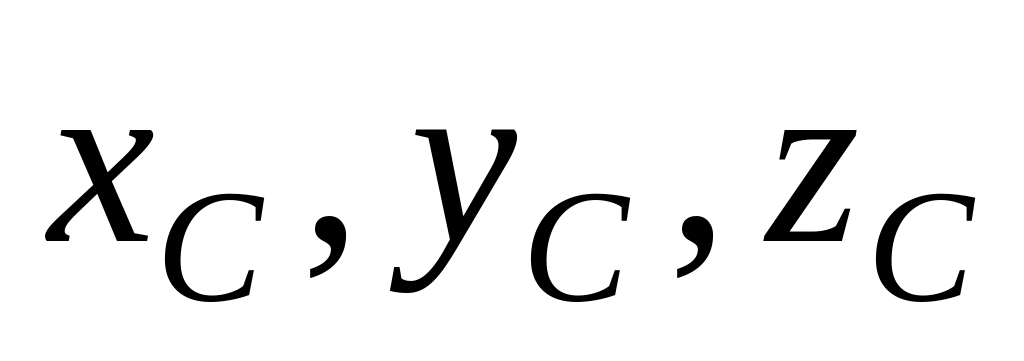 ,
если известны алгебраические значения
параллельных сил
и координаты точек приложения этих сил
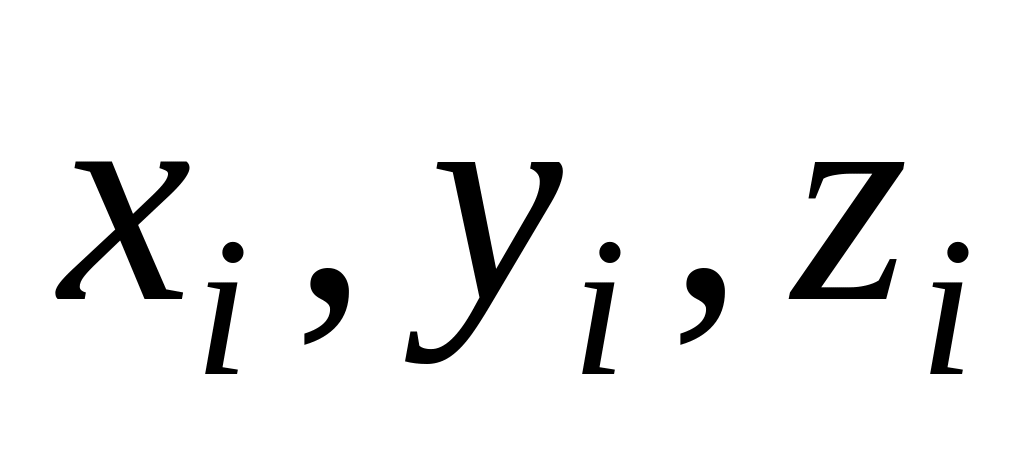 .
Векторную величину
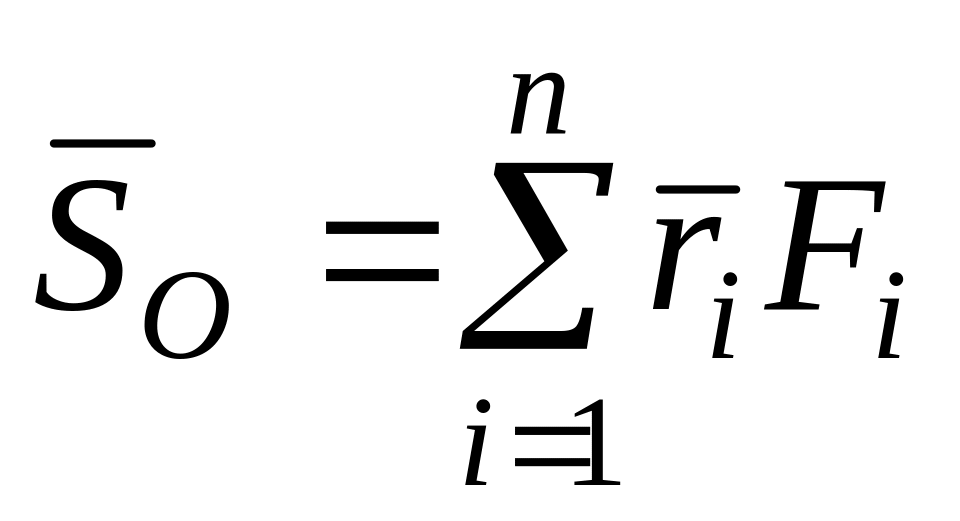
называют статическим моментом системы параллельных сил относительно точки О. Алгебраические величины
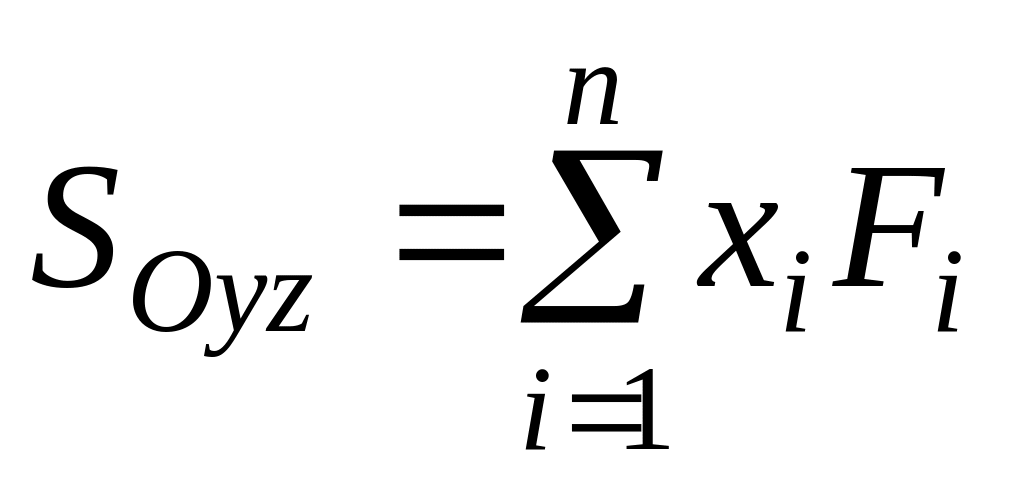 ,
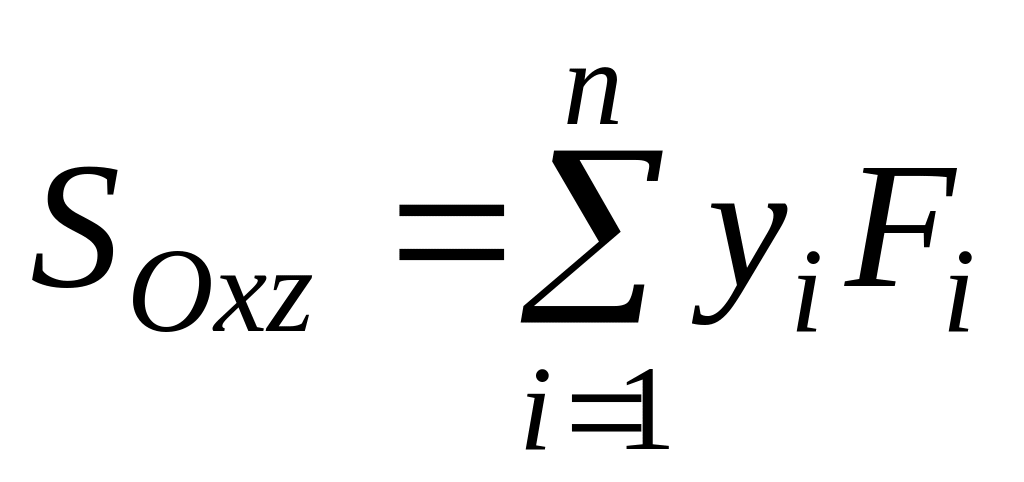 ,
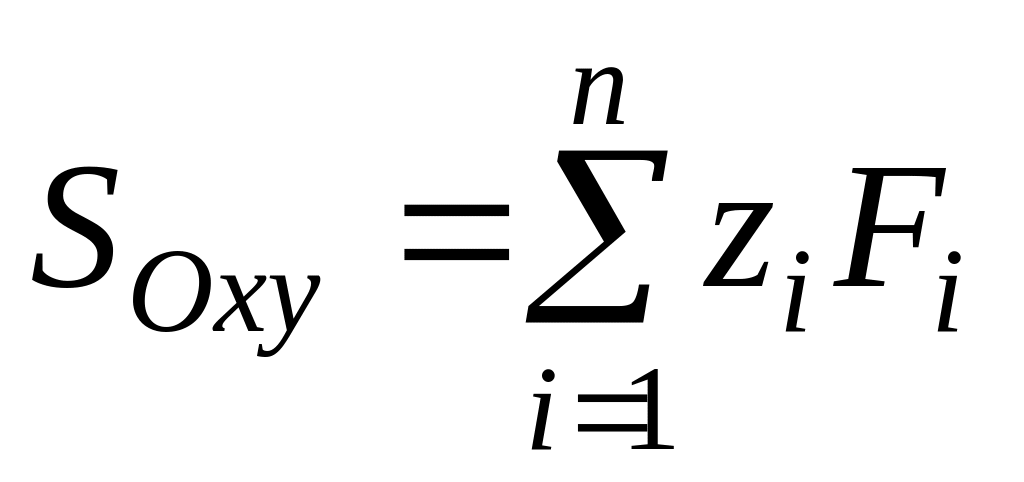
называют статическими моментами относительно координатных плоскостей. Для плоской системы параллельных сил, расположенных, например, в плоскости Оху, вводят понятие статических моментов относительно осей координат Ох и Оу по формулам:
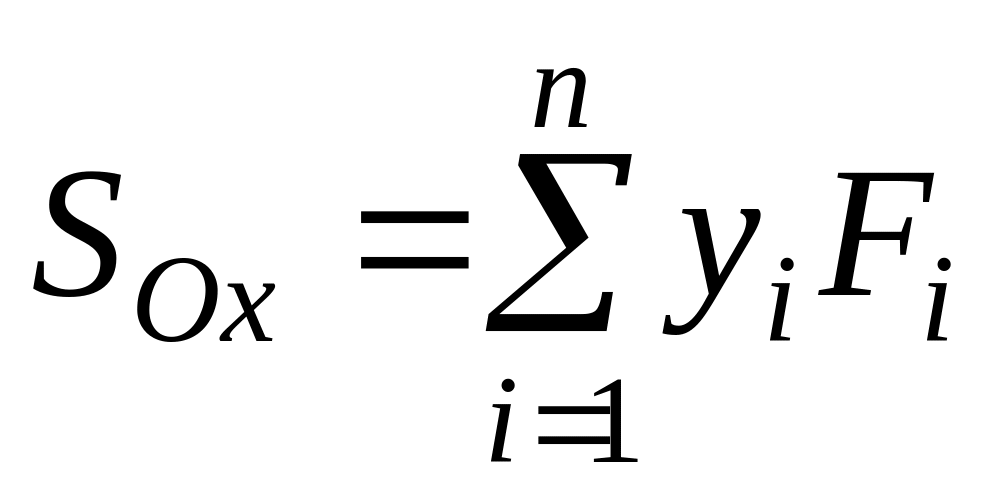 ,
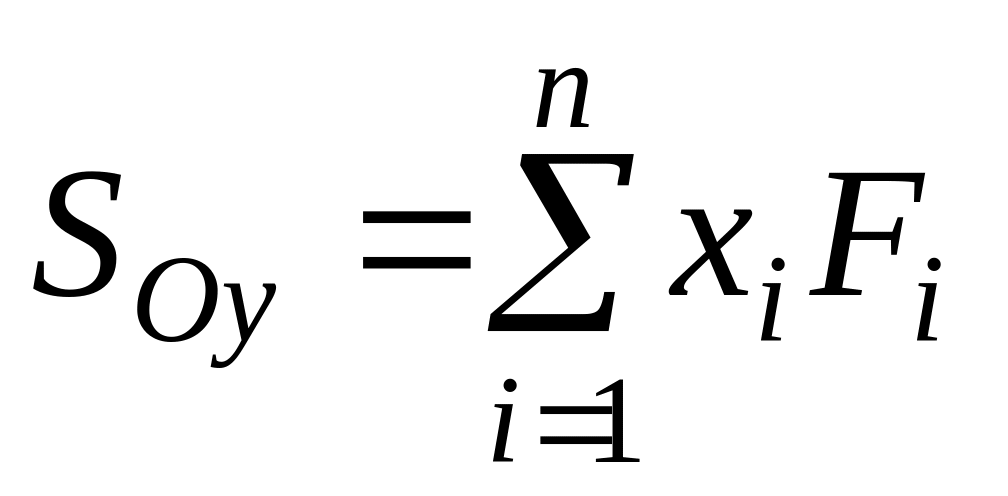 .
Статические моменты параллельных сил относительно точки и координатных плоскостей определяются по единому правилу: алгебраические значения сил умножают на расстояния от точек приложения сил до точки или плоскости и результаты суммируют. Расстояния от точек приложения сил до координатных плоскостей есть величины скалярные; это соответствующие координаты этих точек. Расстояния от точки О до точек приложения параллельных сил берутся векторные. Ими являются радиусы-векторы точек приложения параллельных сил, проведенные из точки О.
§7. Частные случаи равновесия твердого тела Равновесие твердого тела с двумя закрепленными точками
Т
Рис. 63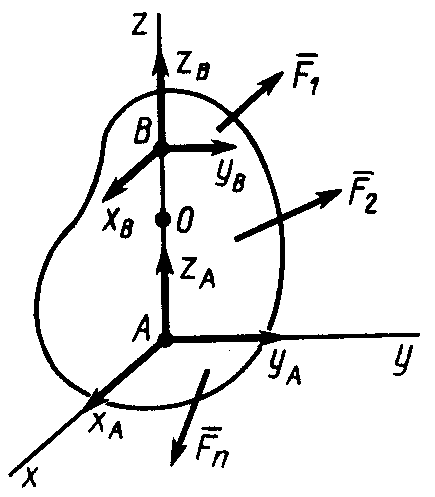 вердое
тело с двумя закрепленными точками А и
В имеет неподвижную ось вращения,
проходящую через эти точки. Пусть тело
находится в равновесии под действием
приложенных сил
.
Освободим тело от связей, приложив в
закрепленных точках А и В, рассматриваемых
как шаровые шарниры без трения, не
известные по модулю и направлению силы
реакций
и
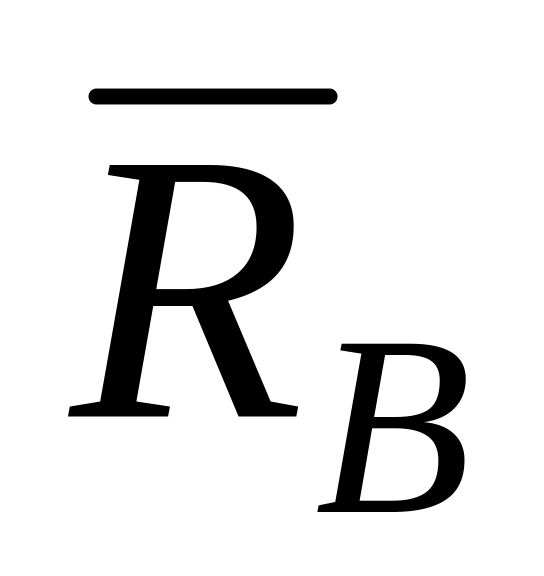 .
Эти силы разложим на составляющие,
параллельные осям координат
,
,
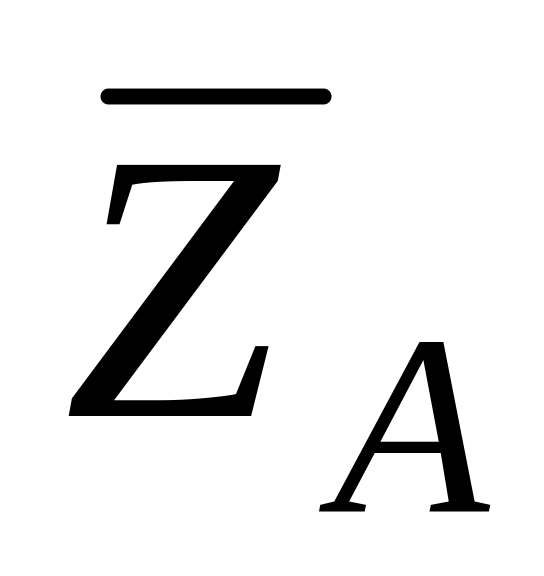 и
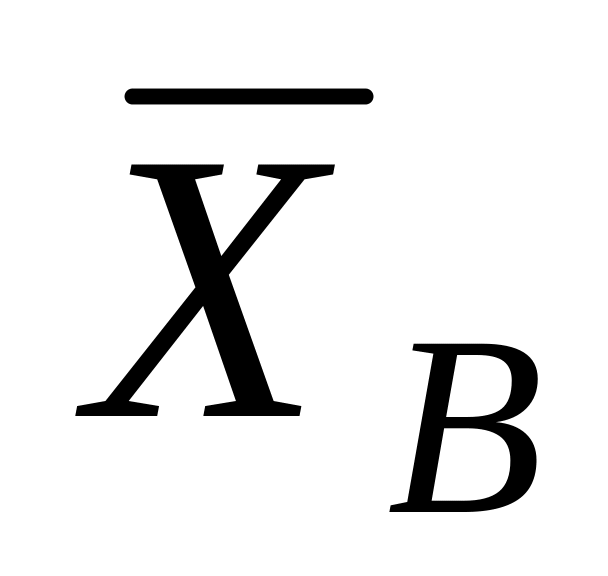 ,
,
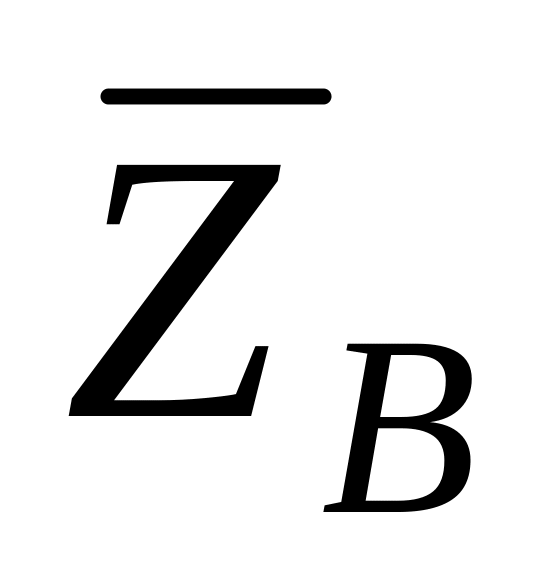 ,
и для освобожденного от связей тела
составим шесть условий равновесия сил.
Обозначив АВ через
(рис. 63), получим:
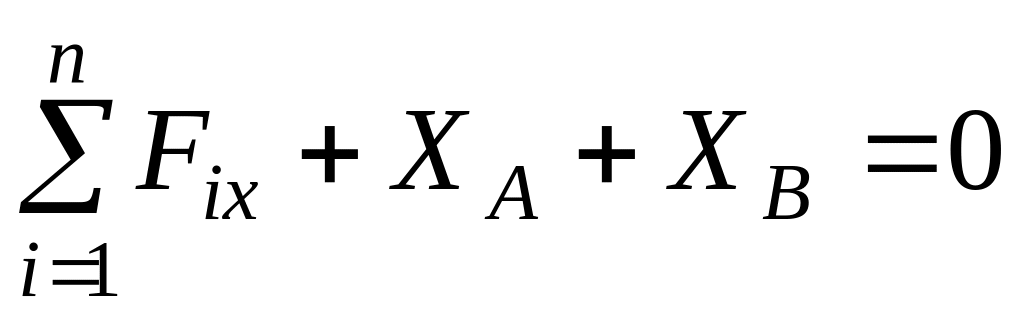 ,
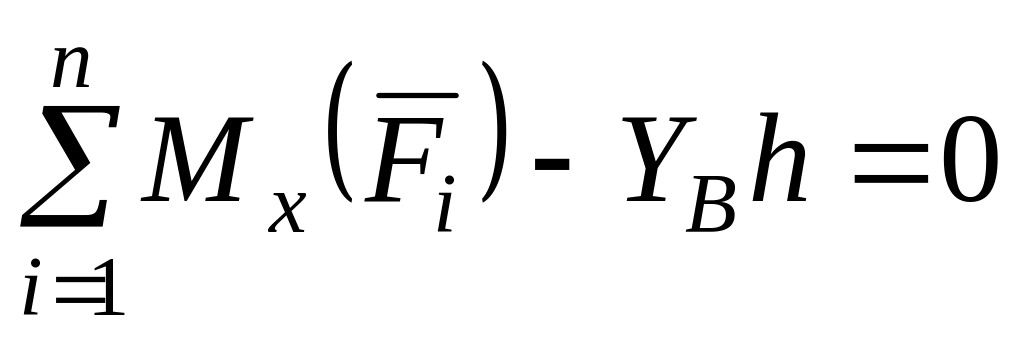 ,
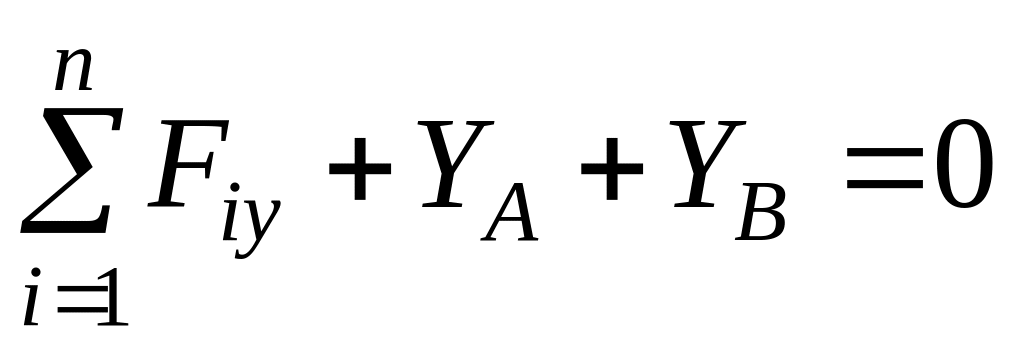 ,
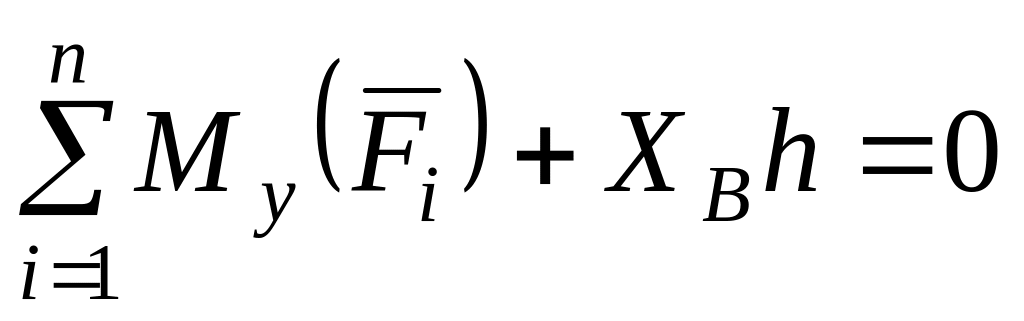 ,
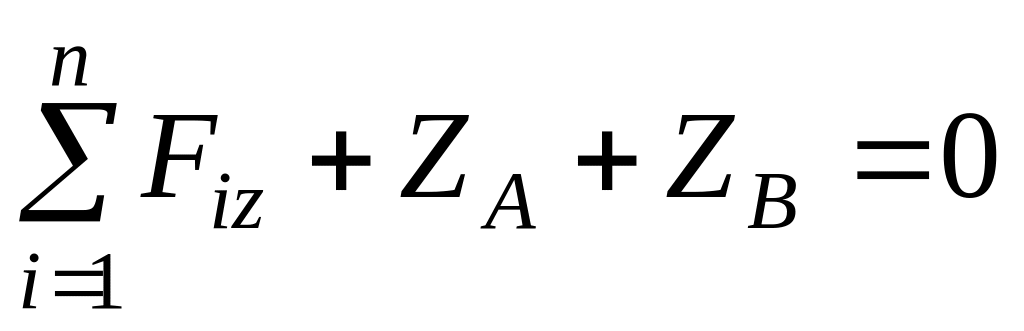 ,
.
Пять первых уравнений содержат неизвестные реакции закрепленных точек, поэтому их называют уравнениями равновесия. В последнее (шестое) уравнение входят только заданные силы и не входят неизвестные силы реакций. Такие соотношения, которым должны удовлетворять при равновесии тела только одни заданные силы, называют условиями равновесия. Тело в рассматриваемом случае имеет одну степень свободы, оно может только вращаться вокруг оси Оz (ось АВ). Приложенные силы удовлетворяют тоже одному условию равновесия. Сумма моментов заданных сил относительно оси Oz обращается в ноль. В остальном приложенные силы могут быть любыми. Изменяя систему приложенных сил так, чтобы они удовлетворяли при этом условию равновесия, получим в соответствии с уравнениями равновесия каждый раз свои силы реакций.
Неизвестных реакций
шесть, а уравнений для их определения
только пять и, следовательно, только
пять неизвестных можно определить. Из
рассмотрения уравнений равновесия
убеждаемся, что нельзя по отдельности
определить
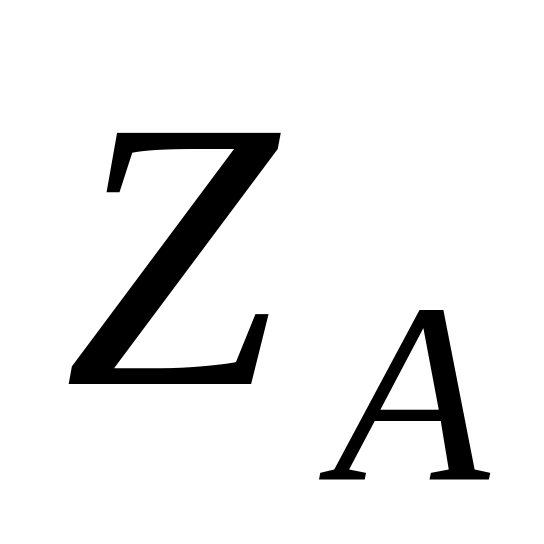 и
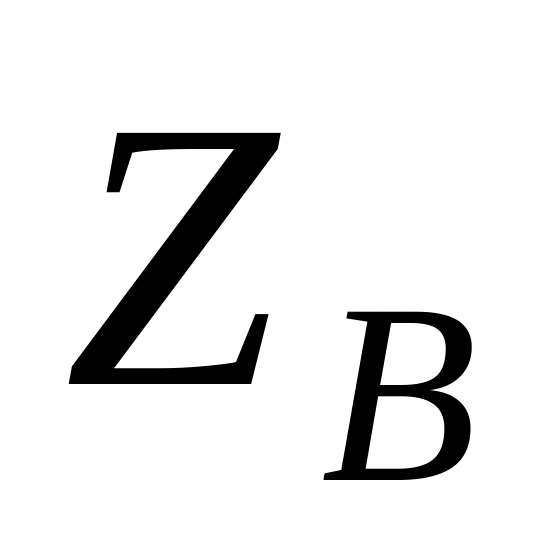 ,
можно определить только их сумму
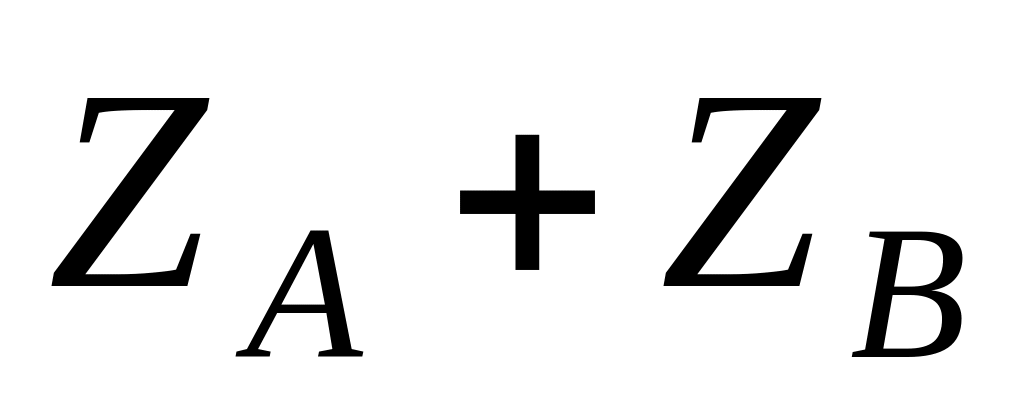 .
Задача нахождения сил реакций является
статически неопределимой. Для того
чтобы ее сделать статически определимой,
в одной из точек вместо шарового следует
установить цилиндрический шарнир. Если
цилиндрический шарнир поместить в точке
А, то
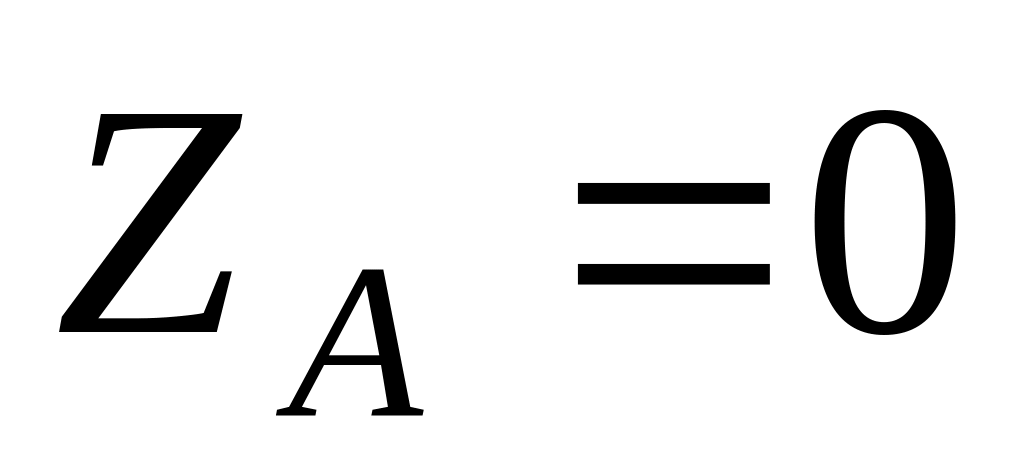 ,
так как реакция цилиндрического шарнира
перпендикулярна его оси; в рассматриваемом
случае перпендикулярна оси Oz.
После этого неизвестных реакций останется
только пять. Столько же уравнений имеется
для их определения.