Материал: Теоретическая физика. Ч. 1. Статика. учеб. пособие. Переславцева Н.С., Бестужева Н.П
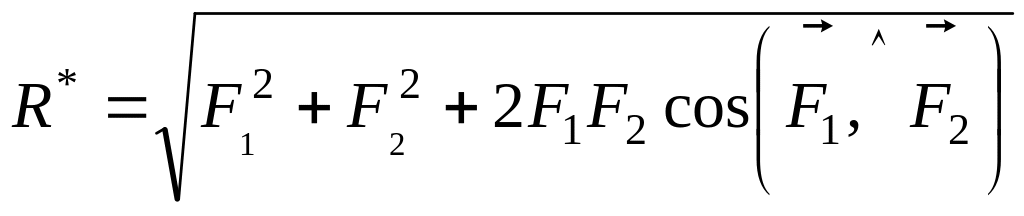 .
Применяя теорему синусов к одному из треугольников параллелограмма, определяют синусы углов, которые образует равнодействующая с составляющими ее силами и :
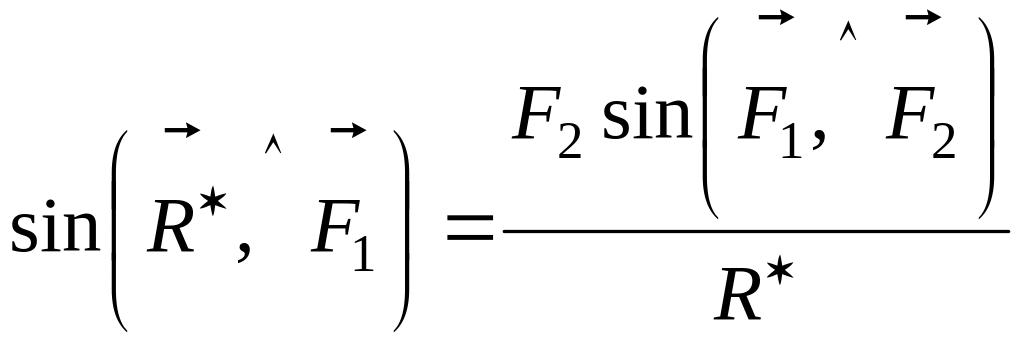 ;
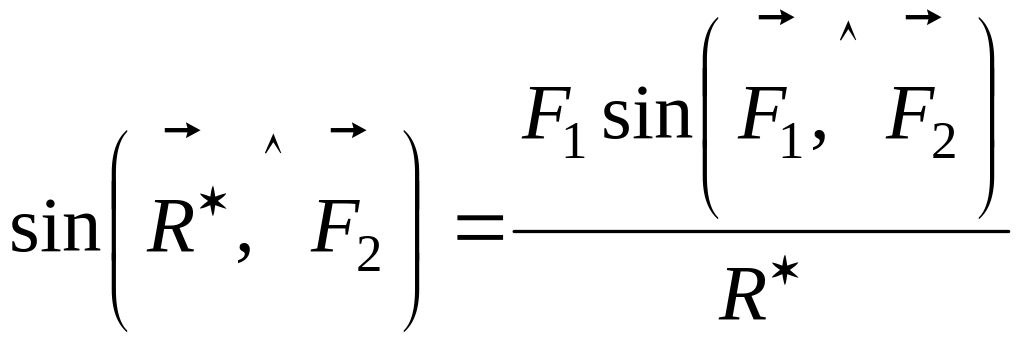 .
Более предпочтительным способом определения числового значения и направления равнодействующей силы по отношению к каким-либо прямоугольным осям координат является метод проекций, который особенно удобен в случае векторного сложения более чем двух сил. Этот метод рассматривается дальше, при изучении систем сходящихся сил.
IV. Аксиома о равенстве сил действия и противодействия – один из основных законов классической механики, сформулированных Ньютоном: всякой силе действия есть равная, но противоположная сила противодействия. По отношению к двум материальным точкам эта аксиома утверждает, что силы взаимодействия двух материальных точек равны по модулю, противоположны по направлению и действуют вдоль одной прямой, проходящей через взаимодействующие точки. Материальные точки при этом могут взаимодействовать как через посредство силовых полей, т.е. на расстоянии, так и путем соприкосновения друг с другом, если их считать твердыми телами очень малых размеров.
В статике эту аксиому применяют для твердых тел. Силы взаимодействия двух твердых тел (при взаимодействии путем соприкосновения или на расстоянии при посредстве силовых полей) равны по модулю и противоположны по направлению. Силы действия и противодействия всегда приложены к разным телам или к различным взаимодействующим точкам одного и того же тела.
Т.о., в природе силы встречаются всегда по две: силы действия и противодействия.
V. Аксиома связей. Связью для твердого тела или материальной точки называют материальные объекты (тела и точки), которые ограничивают свободу перемещения рассматриваемого твердого тела или материальной точки. Аксиома связей утверждает, что всякую связь можно отбросить и заменить силой, реакцией связей (в простейшем случае) или системой сил (в общем случае). Эта аксиома фактически уже содержится в определении силы, но в истории развития механики это не было осознано сразу. Длительное время после формулировки Ньютона основных законов классической механики их применение к несвободным твердым телам и механическим системам встречалось с трудностями, пока не была дополнительно сформулирована аксиома связей. Учитывая большое значение аксиомы связей для дальнейшего изложения теоретической механики, оставим эту аксиому как самостоятельную.
Почти все теоремы и окончательные результаты теоретической механики формулируются для материальной точки или твердого тела, освобожденных от связей, т.е. когда связи заменены силами реакций связей. Поэтому очень важно уметь правильно заменять отброшенные связи силами реакций связей. Это одна из главных задач при изучении статики, которой следует уделить наибольшее внимание.
Силы реакций связей для рассматриваемого тела или точки зависят прежде всего от приложенных сил и от вида связей. При движении силы реакций связей зависят еще и от характеристик движения. Так, при движении тела в воздухе сила реакции воздуха на движущееся тело зависит от скорости движения тела относительно воздуха.
Приведем примеры
связей и их замены силами реакций связей.
Если связью для твердого тела (рис. 3,а)
является абсолютно гладкая поверхность
другого тела, то сила реакции такой
поверхности, если соприкосновение
происходит в одной точке, направлена
по нормали к общей касательной
соприкасающихся поверхностей тел
независимо от сил, приложенных к
рассматриваемому телу (рис. 3,б). Сила
реакции связи
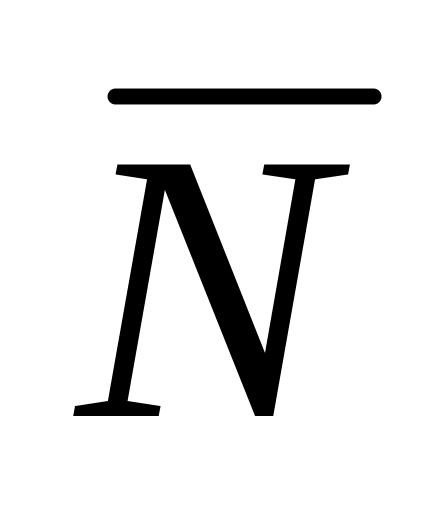 направлена в сторону, противоположную
направлению, в котором связь препятствует
перемещению рассматриваемого тела.
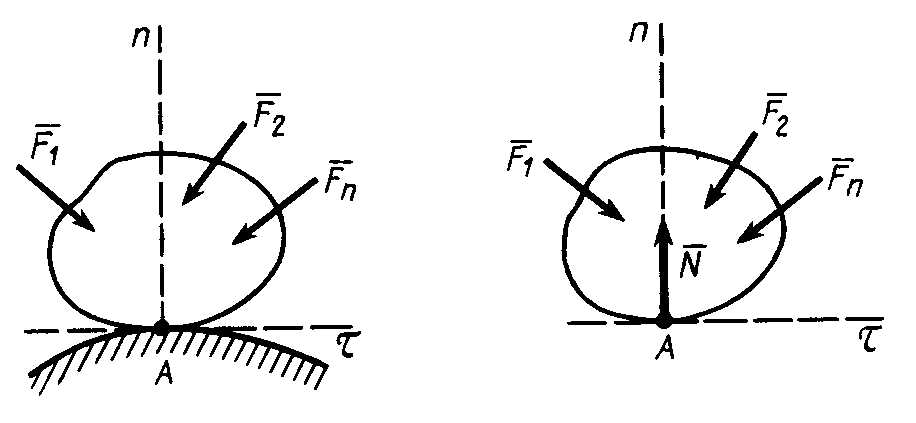
а) б)
Рис. 3
Числовое значение силы реакции при равновесии определяется приложенными к телу силами, которые в отличие от сил реакций связей часто называют активными силами.
Если соприкосновение происходит не в одной точке, а по некоторой площади поверхности, то реакция такой связи сводится к системе распределенных по поверхности сил, которые в некоторых случаях удается заменить одной равнодействующей силой реакции связи. В общем случае система распределенных сил может не иметь равнодействующей.
В тех случаях, когда сила реакции связей не только по модулю, но и по направлению зависит от приложенных сил, ее обычно раскладывают по правилу параллелограмма на составляющие параллельно осям координат. Через составляющие легко определяется как модуль силы реакции, так и ее направление.
Неизвестную по
модулю и направлению силу реакции
создают цилиндрический
(плоский) и шаровой
шарниры. Пусть имеем балку АВ, находящуюся
в равновесии под действием силы
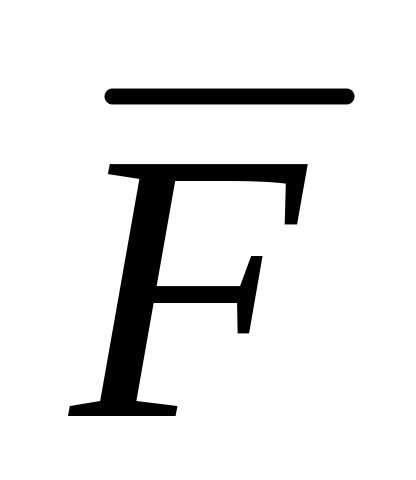 и закрепленную на одном конце с помощью
цилиндрического шарнира А, а на другом
– катковой опоры В (рис. 4, а). Цилиндрическим
шарниром называют устройство, позволяющее
балке поворачиваться в плоскости вокруг
оси, перпендикулярной этой плоскости.
Устройство катковой опоры ясно из
рисунка. На рис. 4,б показана та же балка
после освобождения от связей. Сила
реакции катковой опоры направлена по
нормали к общей касательной, если
поверхности соприкосновения гладкие.
Неизвестная по модулю и направлению
реакция цилиндрического шарнира
разложена на две составляющие
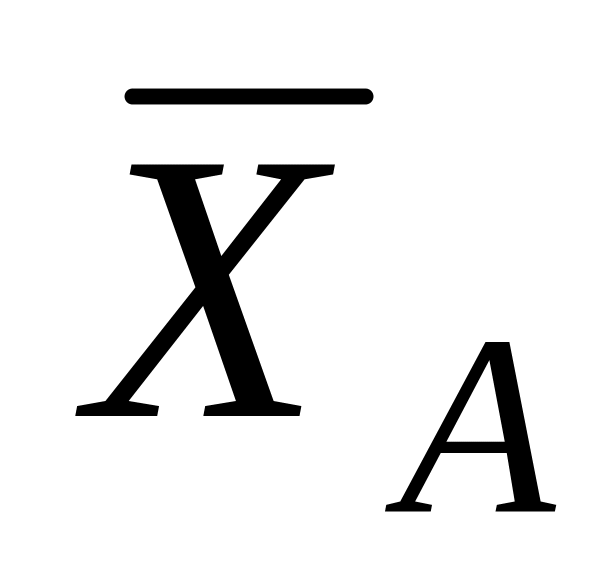 и
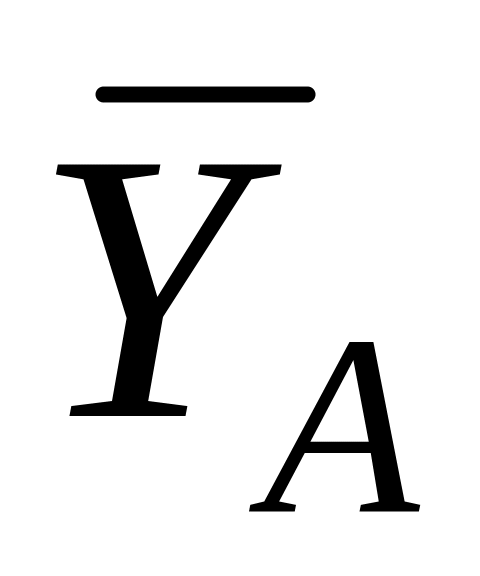 ,
предположительно направленные в
положительном направлении осей координат.
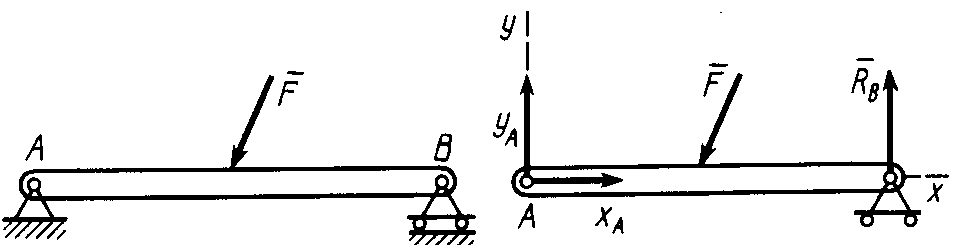
а) б)
Рис. 4
В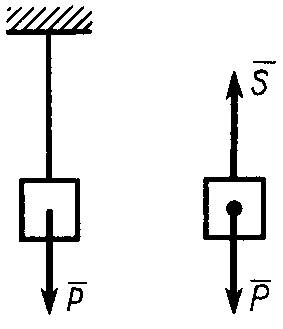 случае шарового шарнира силу реакции
раскладывают на три составляющие,
параллельные осям координат.
Г
а) б)
Рис. 5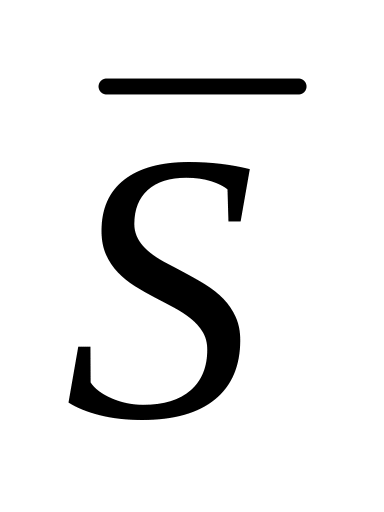 заменяет действие нити на груз. На рис.
6 а,б показаны силы натяжения провода в
сечениях А и В, действующих на часть
провода АВ.
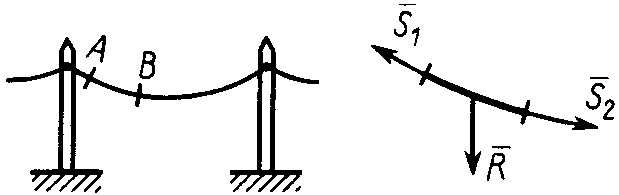
а) б)
Рис. 6
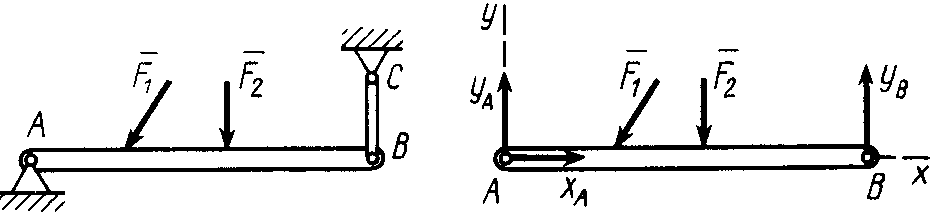
На рис. 7, а, б
показаны силы реакции цилиндрического
шарнира А и стержня ВС на балку АВ.
Стержень ВС, имеющий на концах шарниры
В и С, создает силу реакции на балку АВ
только в направлении самого стержня ВС
(шарнирный стержень), если на этот
стержень не действуют другие силы между
его шарнирами В и С. Действительно, если
рассмотреть находящийся в равновесии
стержень ВС, то на него действуют только
две силы в точках В и С. Согласно первой
аксиоме, эти силы должны быть направлены
по одной прямой, проходящей через точки
В и С. Следовательно, сила реакции стержня
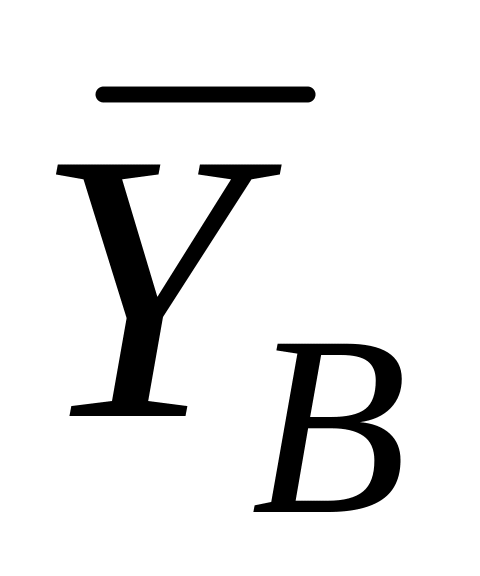 на балку А В направлена по ВС, так как
действие балки на стержень дает силу,
направленную по стержню.
а) б)
Рис. 7
VI. Аксиома затвердевания. Если деформируемое тело находится в равновесии, то равновесие его без изменения системы приложенных сил не нарушится от наложения на точки тела дополнительных связей, включая превращение деформируемого тела в абсолютно твердое. С помощью этой аксиомы устанавливается, в частности, связь между условиями равновесия сил, приложенных к твердому и деформируемому телам. Из аксиомы следует, что условия равновесия сил, приложенных к твердому телу, необходимы и для равновесия деформируемого тела. Но условия равновесия сил, приложенных к твердому телу, не являются достаточными для равновесия деформируемого тела.
Сформулированные аксиомы и являются той основой, на которой строится вся статика сил, приложенных к твердому телу.
Аксиомы статики характеризуют свойства сил, приложенных к абсолютно твердому телу или одной точке. Но они не учитывают материальных свойств тела или точки, характеризуемых их массой, а для тела – еще распределением массы в теле, влияние которых существенно при их движении.
Совместный учет действия сил и материальных свойств тел или точки содержится в аксиомах динамики. Такие аксиомы статики, как аксиома о параллелограмме сил, о равенстве сил действия и противодействия, аксиома связей, справедливы и в динамике. Так как в статике рассматриваются свойства и неравновесных систем сил, под действием которых твердое тело или точка не могут находиться в покое относительно инерциальной системы отсчета, то для оправдания этого в статике можно считать, что эти системы сил являются частями более укрупненных равновесных систем сил, под действием которых тело или материальная точка находится в покое или совершает движение по инерции.
§ 3. Простейшие теоремы статики
I. Теорема о переносе силы вдоль линии действия. Действие силы на твердое тело не изменится от переноса силы вдоль своей линии действия.
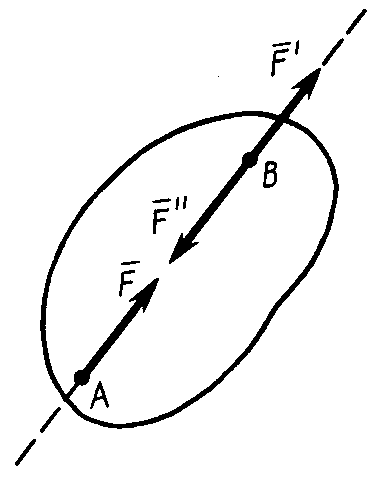
П
Рис. 8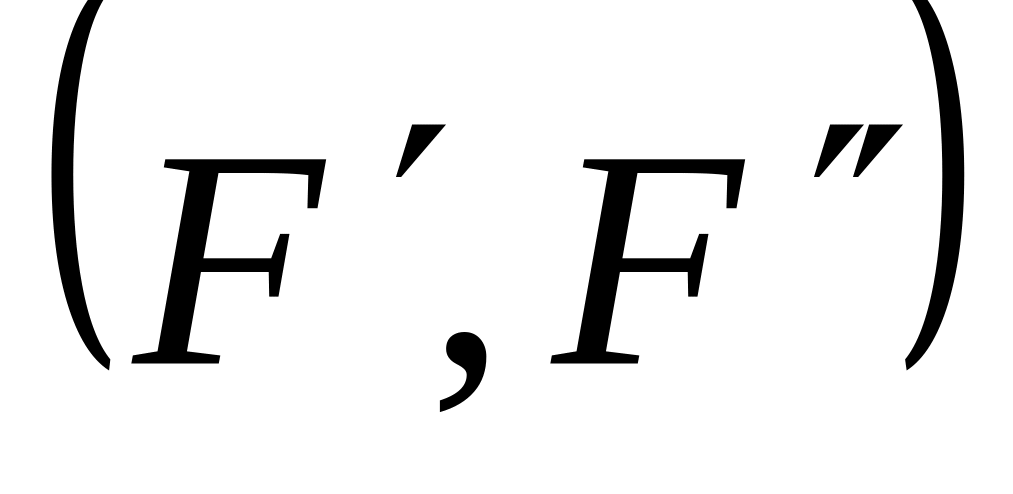 ,
эквивалентную нулю, для которой
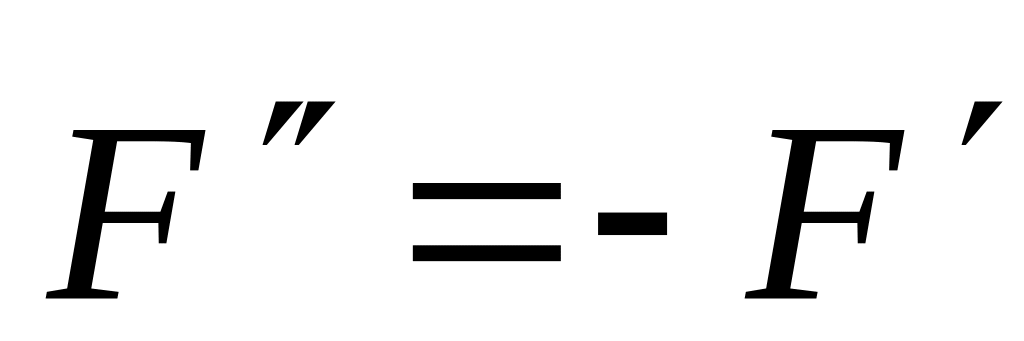 .
Выберем силу
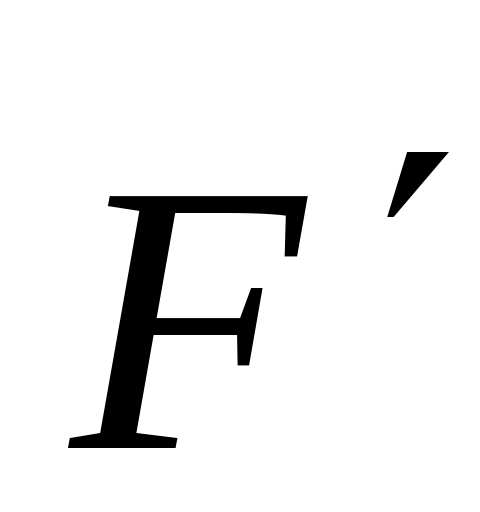 ,
равную силе
.
Полученная система трех сил
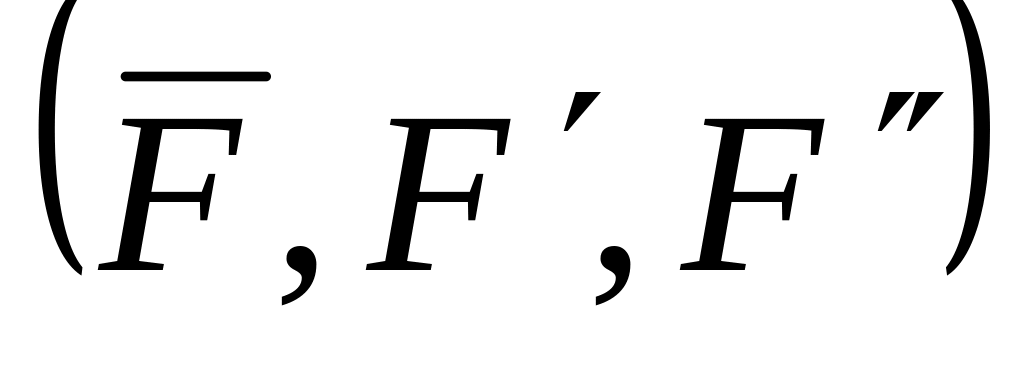 эквивалентна, согласно аксиоме о
добавлении равновесной системы сил,
силе
,
т.е.
 ~
.
Система сил
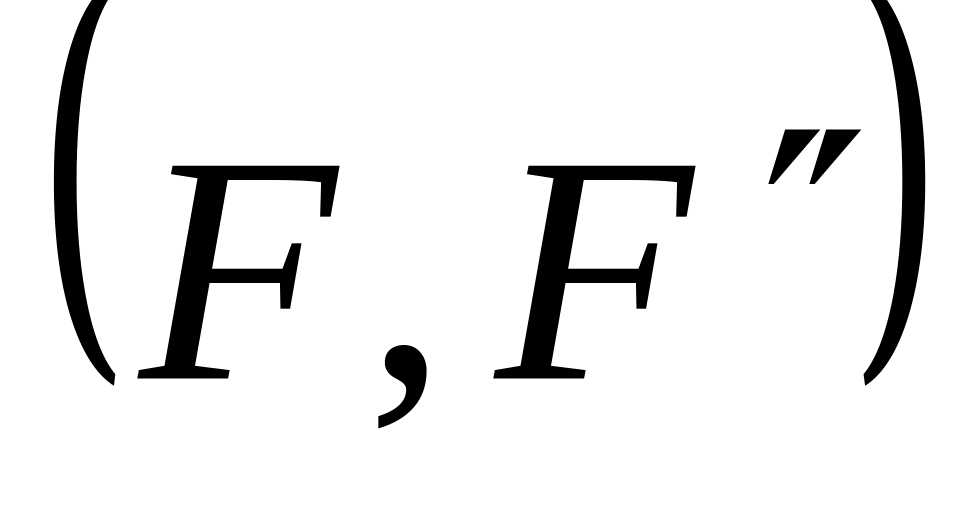 ,
согласно аксиоме I, эквивалентна нулю
и, согласно аксиоме II, ее можно отбросить.
Получится одна сила
,
приложенная в точке В, т.е.
~
.
Окончательно получаем:
~
.
Сила приложена в точке А. Она эквивалентна такой же по модулю и направлению силе , приложенной в точке В, где точка В – любая точка линии действия силы . Теорема доказана.
Таким образом, точка приложения силы в абсолютно твердом теле несущественна. Силу для твердого тела можно считать приложенной в любой точке линии действия. Векторные величины, которые можно прикладывать в любой точке линии действия, называют скользящими. Сила, приложенная к твердому телу, есть вектор скользящий. В деформируемом теле силу нельзя переносить вдоль линии действия. Сила в этом случае не является скользящим вектором.
II. Теорема о трех силах. Если твердое тело под действием трех сил, две из которых пересекаются в одной точке, находится в равновесии, то линии действия таких трех сил пересекаются в одной точке.
Обратная теорема неверна, т.е. если линии действия трех сил пересекаются в одной точке, то такая система сил не обязательно является равновесной.
П
Рис. 9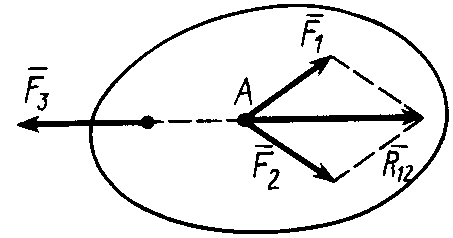
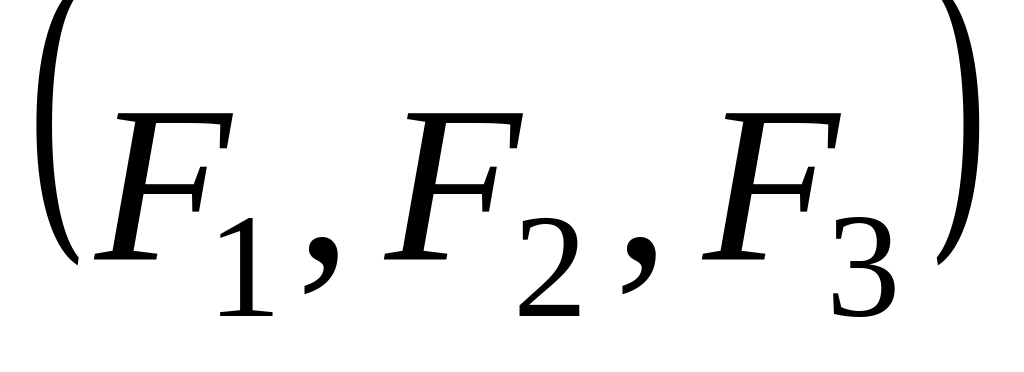 ,
две из которых, например
и
,
пересекаются в одной точке А (рис. 9).
Докажем, что если тело находится в
равновесии под действием этих трех сил,
то линия действия силы
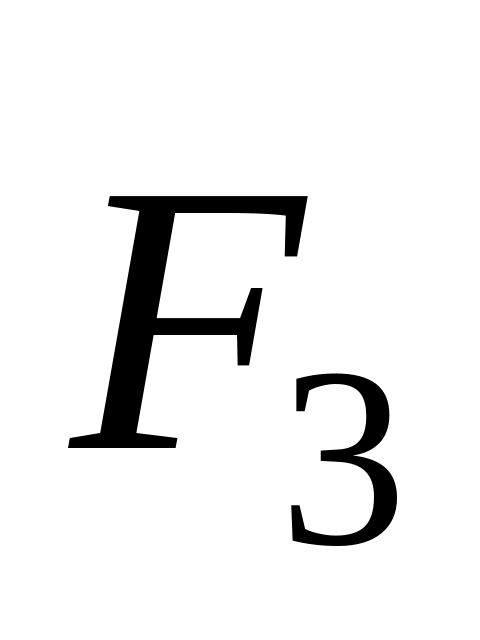 пройдет через точку А, т.е. линии действия
трех сил пересекаются в одной точке.
Силы
и
,
линии действия которых пересекаются в
точке А, перенесем в эту точку и заменим
их равнодействующей
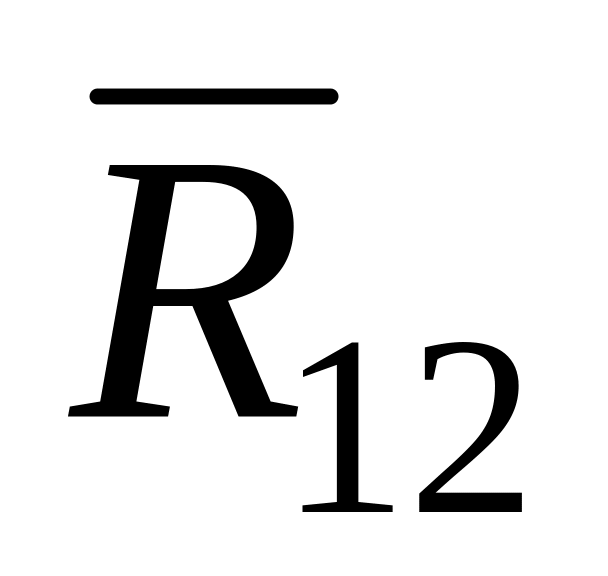 по аксиоме параллелограмма сил. Система
трех сил
свелась к эквивалентной системе двух
сил
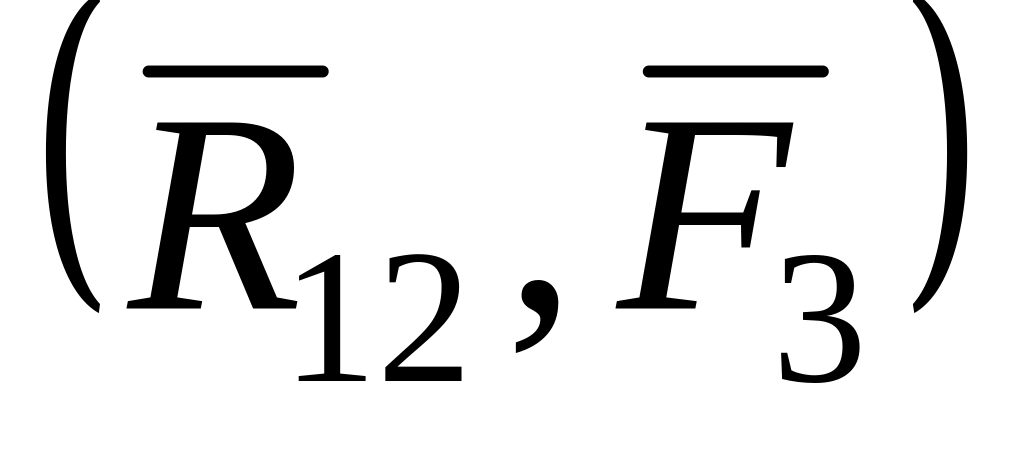 ,
находящихся в равновесии, так как твердое
тело, на которое они действуют, по
условиям теоремы находится в равновесии.
Согласно аксиоме I, такие две силы должны
быть направлены по одной прямой,
проходящей через точки их приложения.
Следовательно, линия действия силы
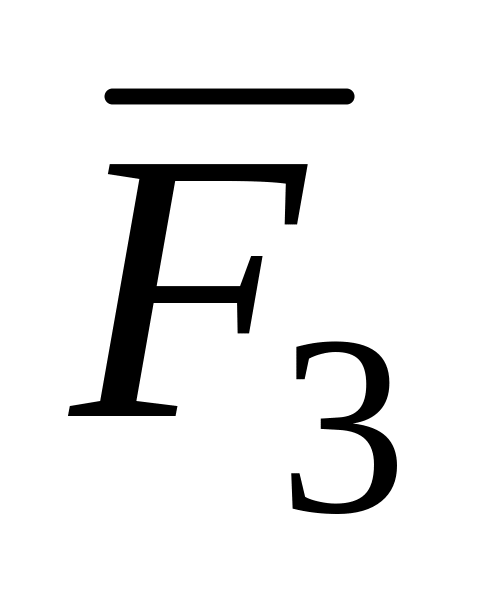 должна пройти через точку приложения
силы
,
т.е. точку пересечения сил
и
.
Таким образом, три силы пересекутся в
одной точке.
П риведение к равнодействующей силе
Р
Рис. 10
П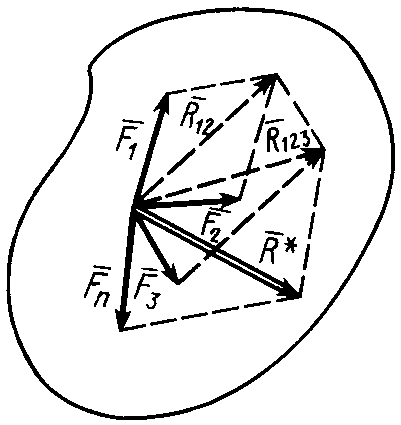 рименяя
к первым двум силам пучка
и
аксиому параллелограмма, заменим их
одной равнодействующей силой
(рис. 11), причем
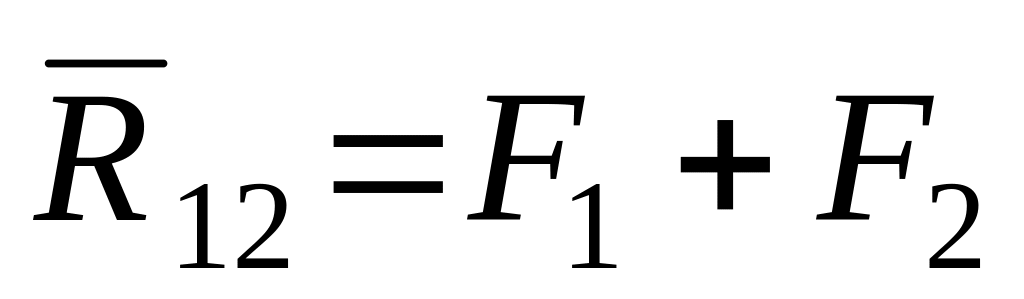 .
З
Рис. 11
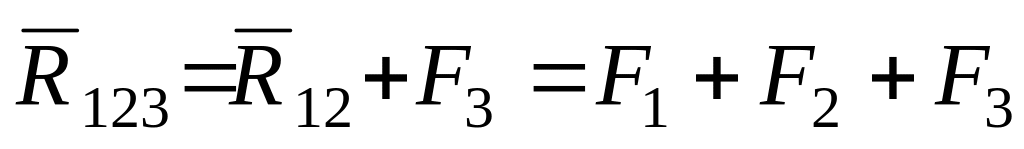
и т.д. Продолжая
процесс векторного сложения сил для
всех
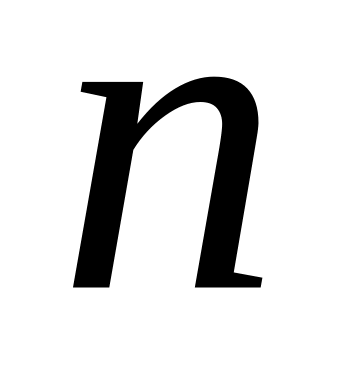 сил, получим:
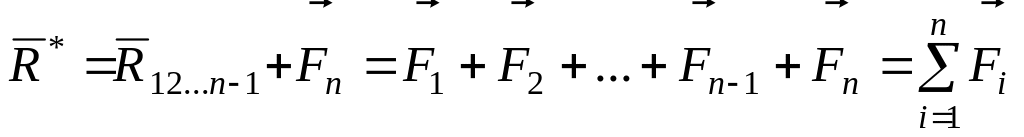 .
Т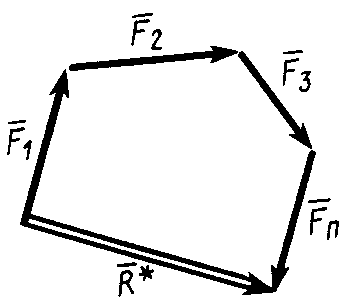 аким
образом, система
сходящихся сил эквивалентна одной силе
,
которая и является равнодействующей
этой системы сил.
П
Рис. 12
Для пространственной системы сходящихся сил силовой многоугольник является пространственной фигурой, для плоской – плоской. Для плоской системы сходящихся сил равнодействующую силу можно определить графически путем построения замыкающей силового многоугольника в выбранном для сил масштабе. Для пространственной системы сходящихся сил пришлось бы силовой многоугольник строить в пространстве из стержней.
Итак, система сходящихся сил в общем случае приводится к одной силе – равнодействующей этой системы сил, которая изображается замыкающей силового многоугольника, построенного на силах системы. Линия действия равнодействующей силы проходит через центр пучка параллельно замыкающей силового многоугольника.
Для аналитического определения равнодействующей силы следует выбрать систему прямоугольных осей координат и воспользоваться известной из геометрии теоремой о том, что проекция замыкающей любого многоугольника на какую-либо ось равна алгебраической сумме проекций составляющих его сторон на ту же ось.
Так как равнодействующая
сила
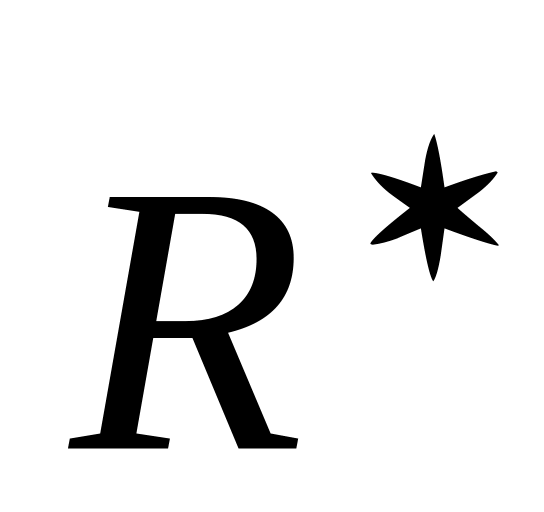 является замыкающей силового
многоугольника, или векторной суммой
сил, то
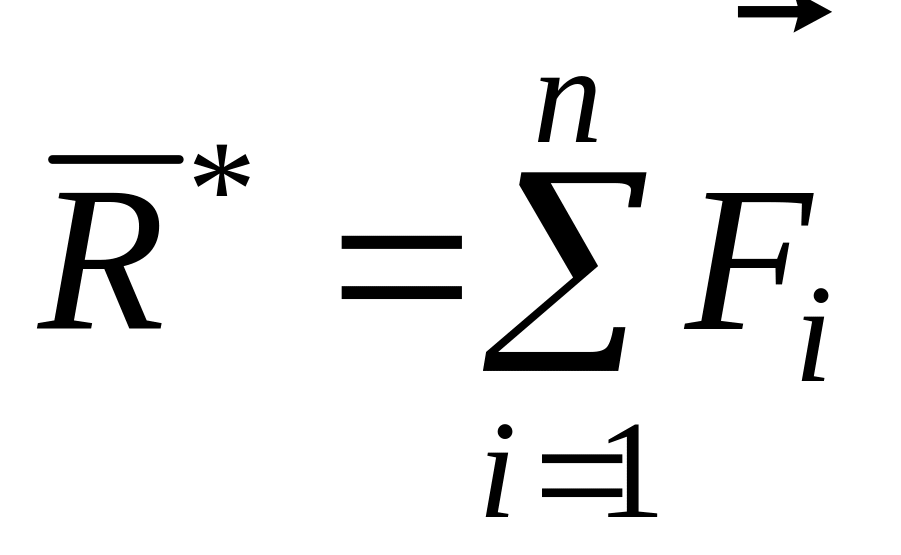 . (1)