Материал: Теоретическая физика. Ч. 1. Статика. учеб. пособие. Переславцева Н.С., Бестужева Н.П
Условимся векторный
момент силы
относительно точки О обозначать
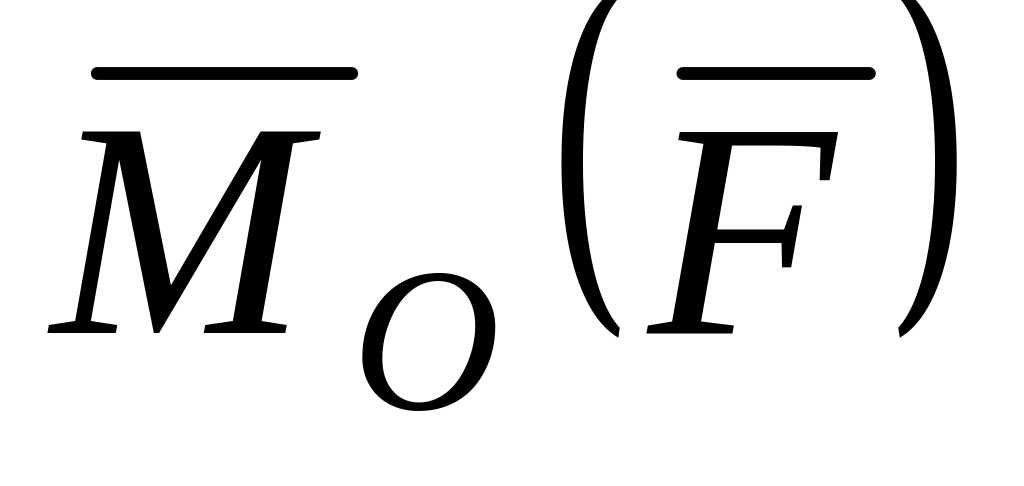 ,
а его числовую величину –
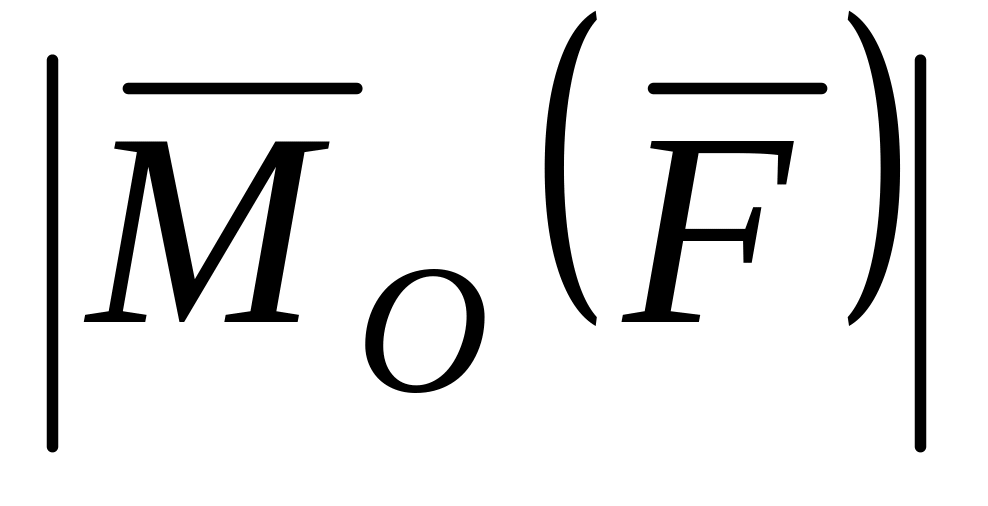 .
Тогда, согласно определению,
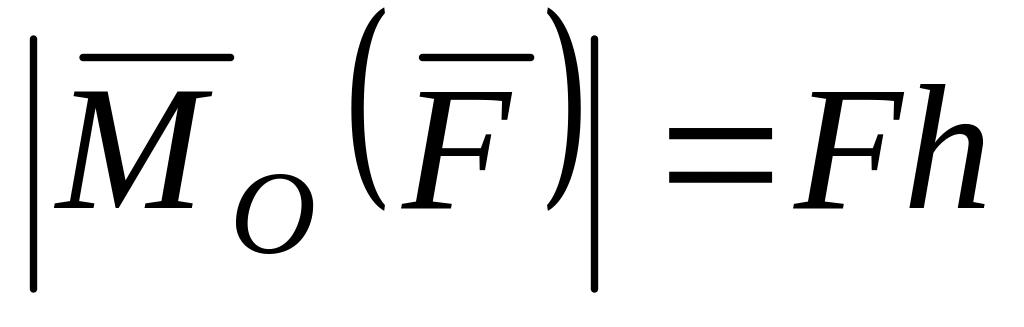 .
К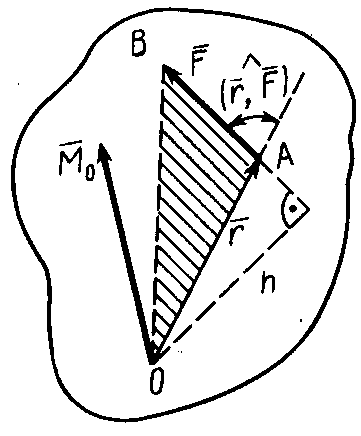 ак
и для алгебраического момента, векторный
момент силы относительно точки равен
удвоенной площади треугольника,
построенного на силе и моментной точке:
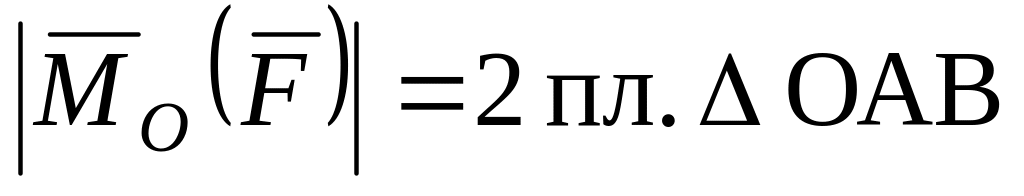 .
С
Рис. 16
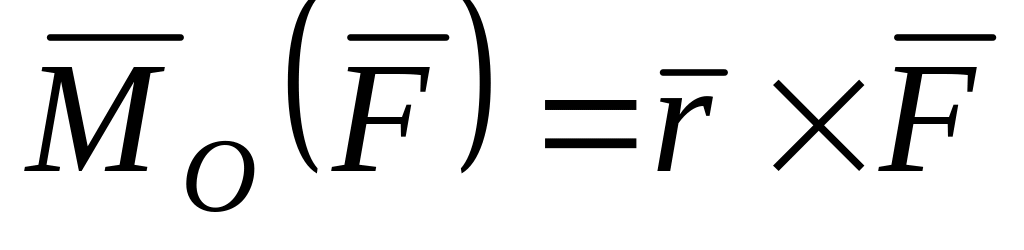 ,
(9)
где
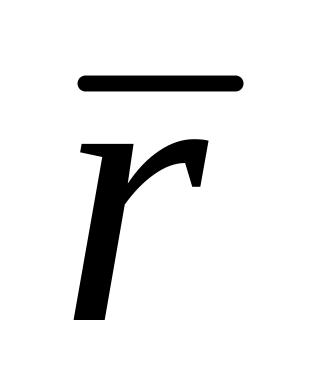 – радиус-вектор, проведенный из моментной
точки О в точку приложения силы или
любую другую точку линии действия силы.
Чтобы убедиться
в справедливости формулы (9), достаточно
показать, что
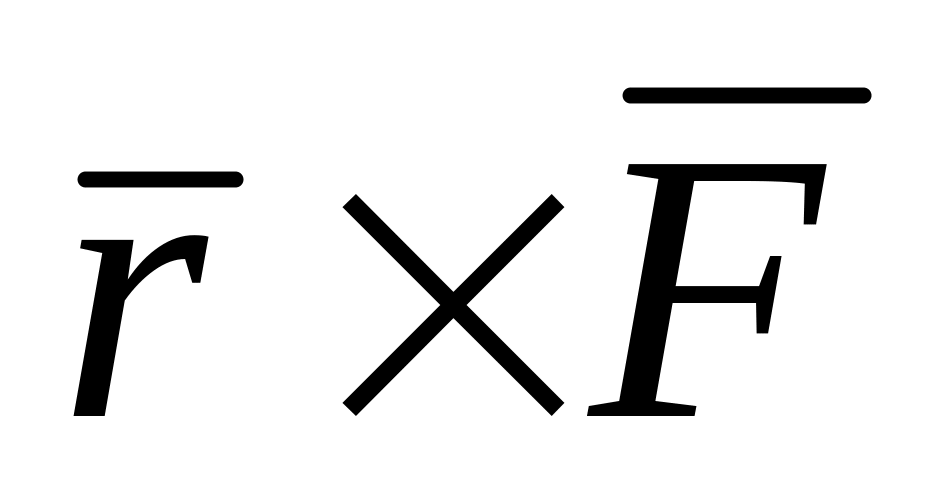 по величине и направлению выражает
векторный момент силы относительно
точки О. По определению векторного
произведения двух векторов известно,
что
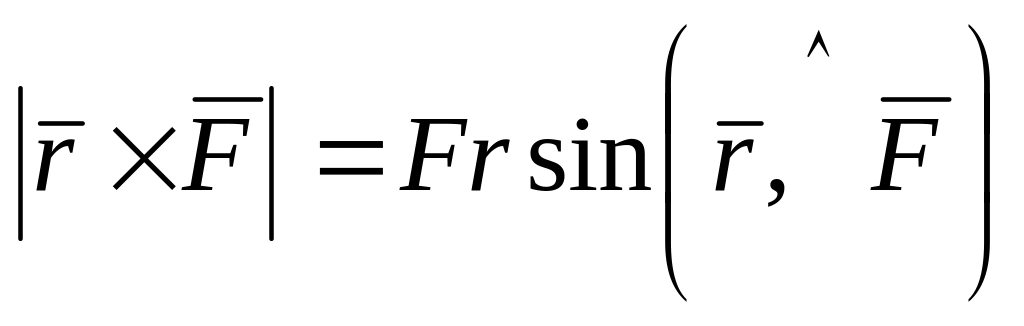 .
Как показано на
рис. 16,
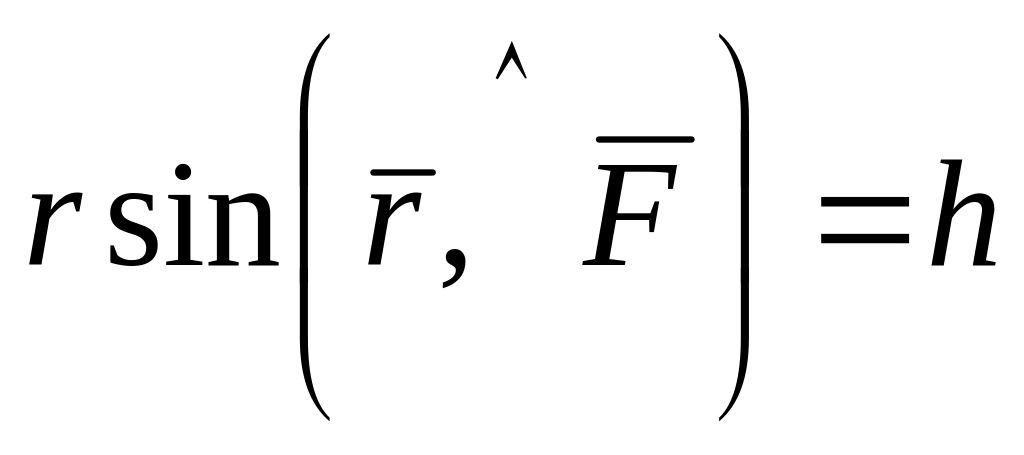 ,
причем это равенство справедливо для
любой точки линии действия, куда проведен
радиус-вектор
.
Итак,
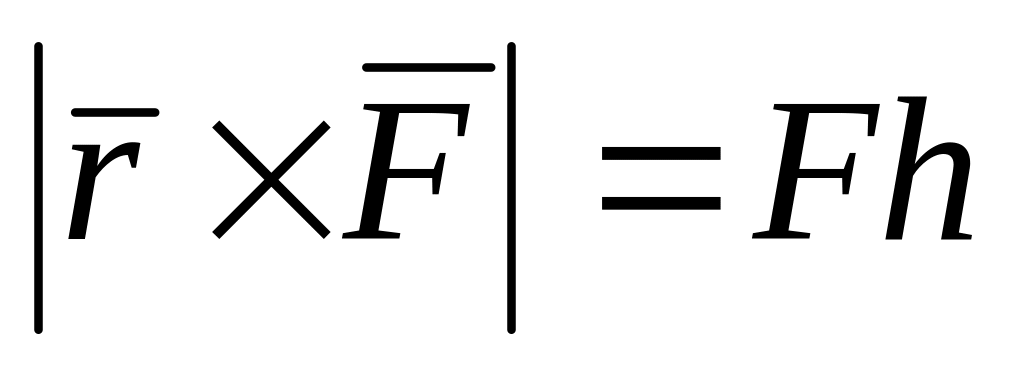 ,
что совпадает с векторным моментом силы относительно точки О. Вектор , как известно, перпендикулярен плоскости, в которой расположены векторы и , т.е. плоскости треугольника ОАВ, которой перпендикулярен векторный момент .
Н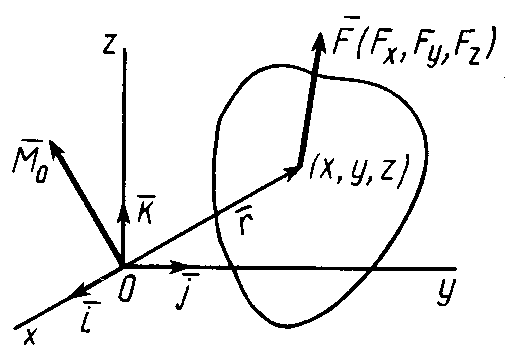 аправление
тоже совпадает с направлением
.
Заметим, что векторный момент силы
относительно точки считается вектором,
приложенным к этой точке.
Векторный момент силы относительно точки не изменяется от переноса силы вдоль ее линии действия. Он станет равным нулю, если линия действия силы пройдет через моментную точку.
Е
Рис. 17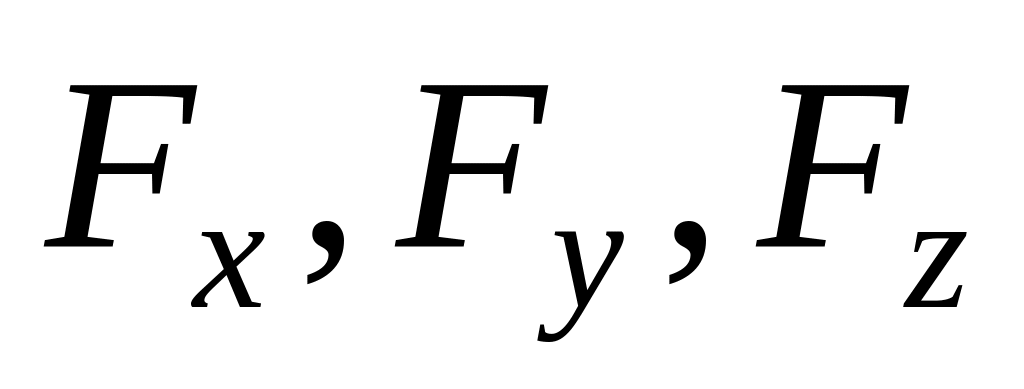 на оси координат и даны координаты
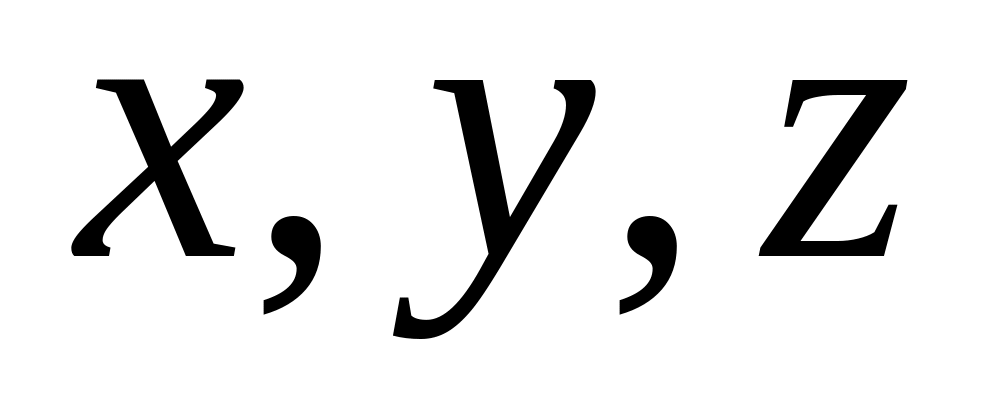 точки приложения этой силы (рис. 17), то
векторный момент относительно начала
координат, согласно формуле (9), после
разложения по осям координат вычисляется
по формуле
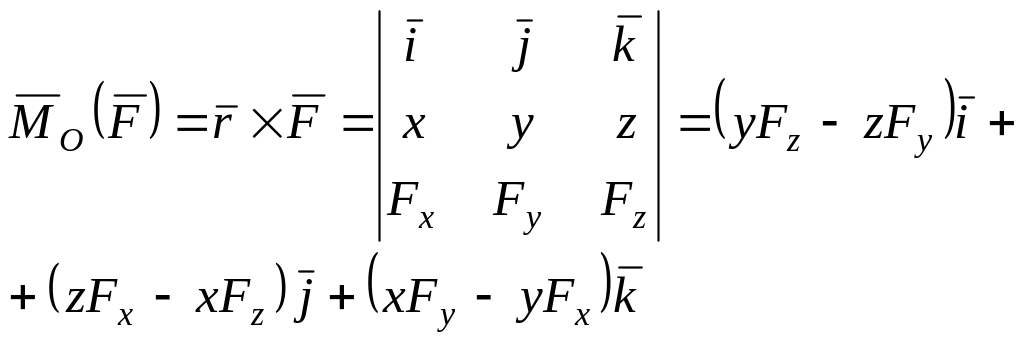 , (10)
где – единичные векторы, направленные по осям координат.
Используя формулу (10), можно выделить проекции на оси координат:
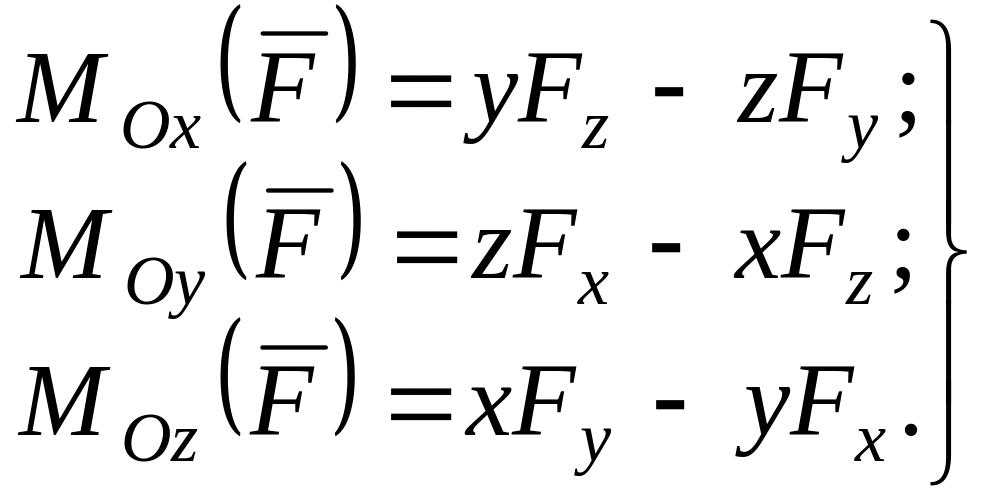 (11)
Модуль векторного момента и косинусы углов его с осями координат определяем по формулам:
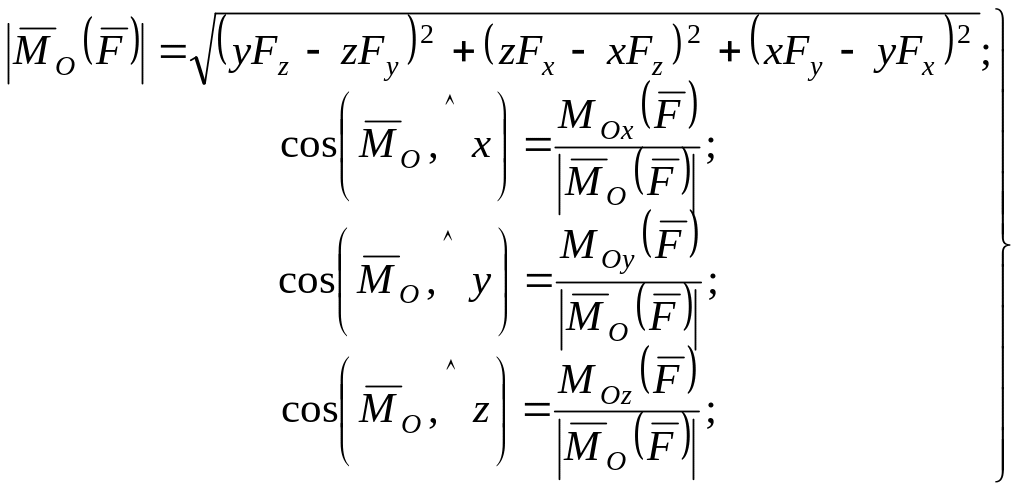 .
(12)
В формулах (12) числовую величину берем со знаком плюс.
§ 3. Момент силы относительно оси
М
Рис. 18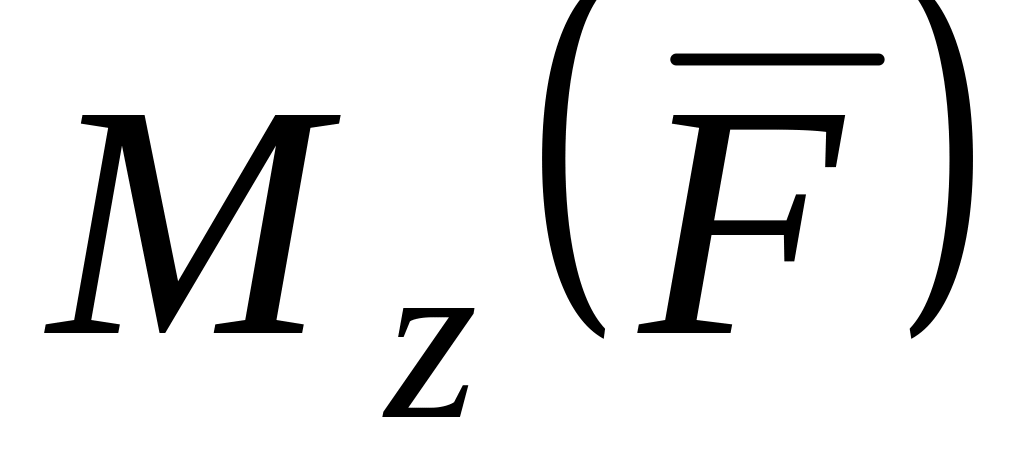 .
По определению,
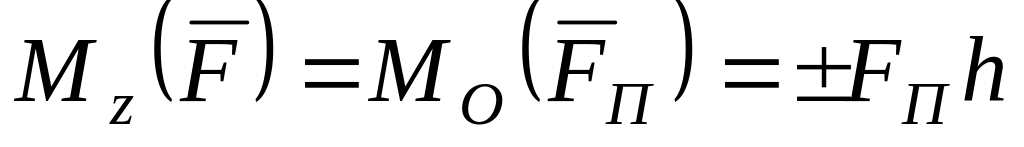 , (13)
где
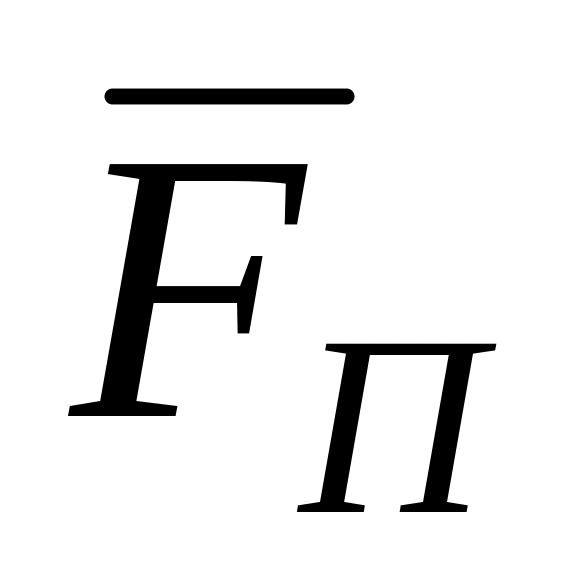 – вектор проекции силы
на плоскость
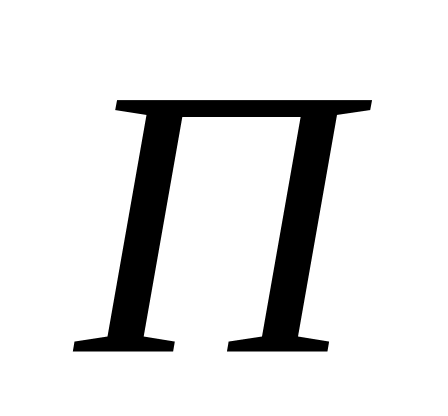 ,
перпендикулярную оси Оz,
а точка О – точка пересечения оси Оz
с плоскостью
.
Из определения момента силы относительно оси следует, что введенный выше алгебраический момент силы относительно точки можно считать моментом силы относительно оси, проходящей через эту точку, перпендикулярно плоскости, в которой лежат сила и моментная точка. Момент силы относительно оси можно выразить через площадь треугольника, построенного на проекции силы и точке пересечения О оси с плоскостью:
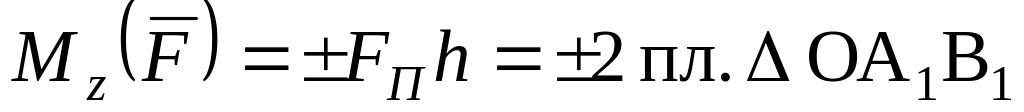 . (14)
Из формулы (14) можно получить следующие важные свойства момента силы относительно оси:
1. Момент силы относительно оси равен нулю, если сила параллельна оси. В этом случае равна нулю проекция силы на плоскость, перпендикулярную оси.
2. Момент силы
относительно оси равен нулю, если линия
действия силы пересекает эту ось. В этом
случае линия действия проекции силы на
плоскость, перпендикулярную оси, проходит
через точку пересечения оси с плоскостью,
соответственно, равно нулю плечо силы
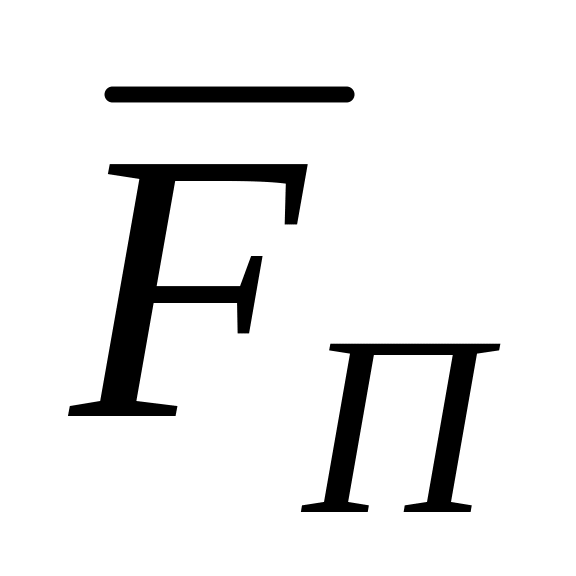 относительно точки О.
В обоих этих случаях ось и сила лежат в одной плоскости. Т.о. можно сказать, что момент силы относительно оси равен нулю, если сила и ось лежат в одной плоскости.
§ 4. Связь момента силы относительно оси с векторным моментом силы относительно точки на оси
И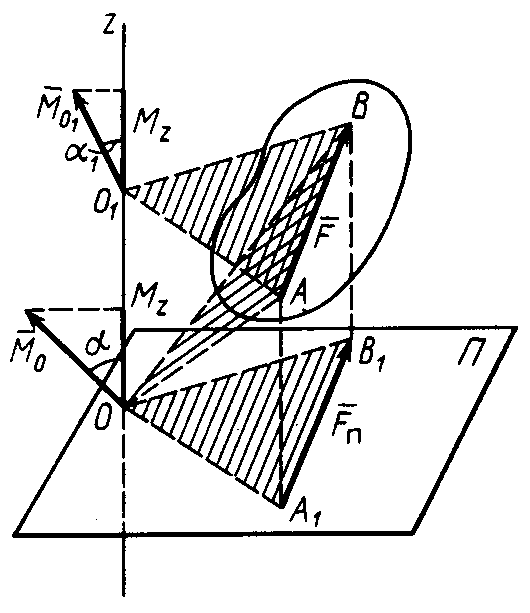 спользуя
формулу (14), имеем (рис. 19):
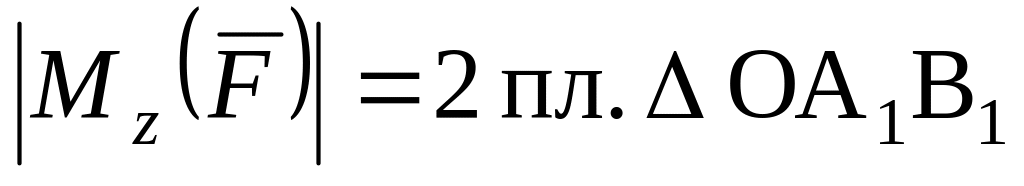 .
(14’)
В
Рис. 19
. (15)
Векторный момент направлен перпендикулярно плоскости треугольника ОАВ. Аналогично, для другой точки О1 оси Оz:
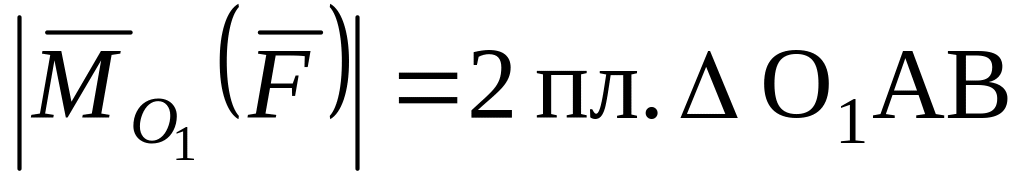 , (16)
причем векторный
момент
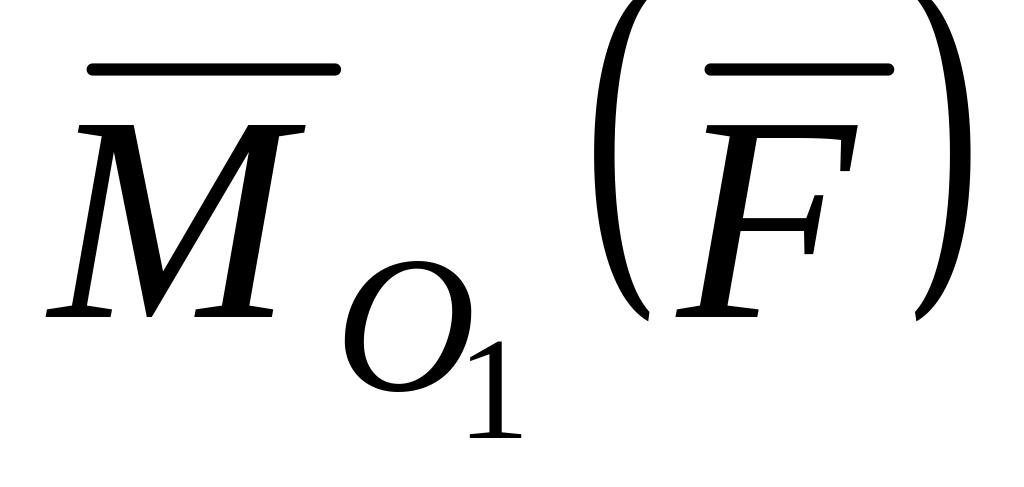 направлен перпендикулярно плоскости
треугольника О1АВ.
Треугольник ОА1В1
является проекцией треугольников ОАВ
и О1АВ
на плоскость
.
Из геометрии известно, что площадь
проекции плоской фигуры равна площади
проецируемой фигуры, умноженной на
косинус угла между плоскостями, в которых
расположены эти фигуры. Угол между
плоскостями измеряется углом между
перпендикулярами к этим плоскостям.
Перпендикуляром к плоскости треугольника
ОА1В1
является ось Оz,
а перпендикулярами к плоскостям
треугольников ОАВ и О1АВ
– соответственно векторные моменты
и
.
Таким образом,
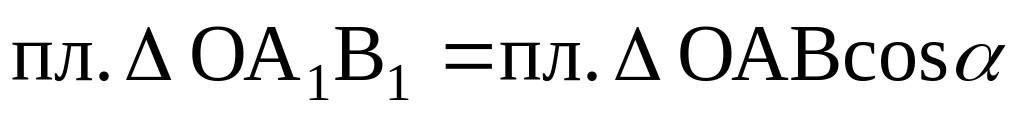 ,
где
– угол между вектором
и осью Оz.
Отсюда по формулам (14') и (15) имеем:
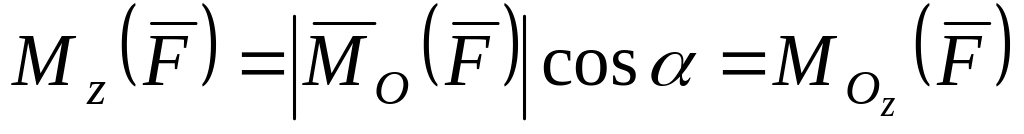 , (17)
причем знак
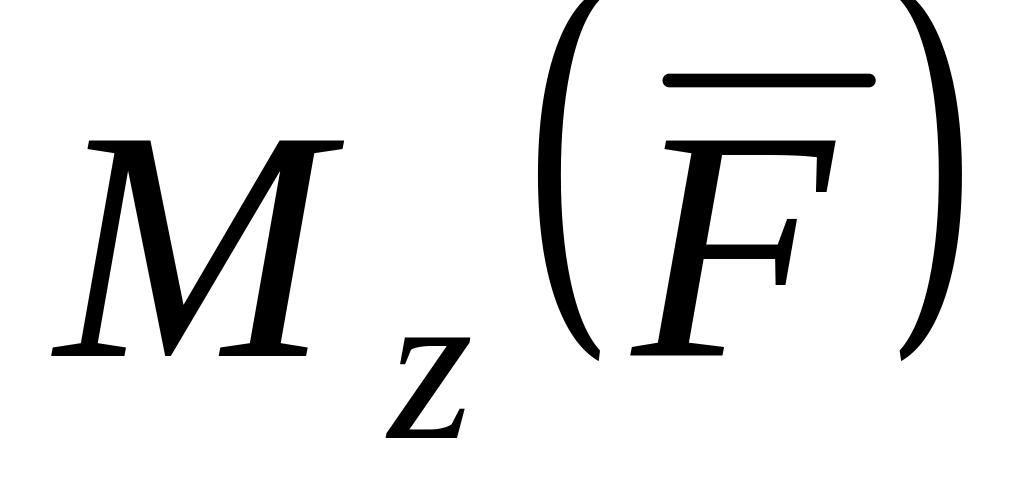 полностью определяется знаком
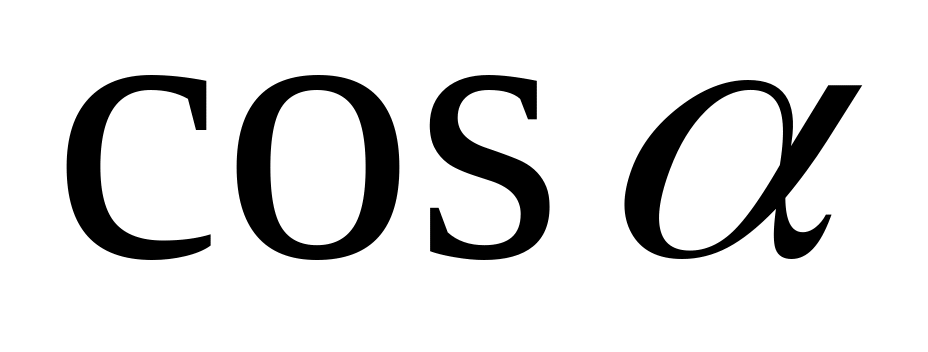 .
Аналогично,
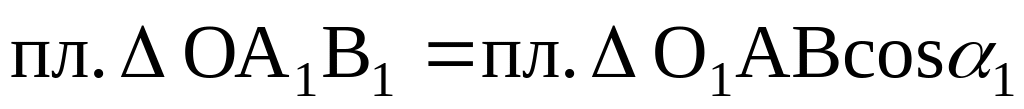 ,
т. е.
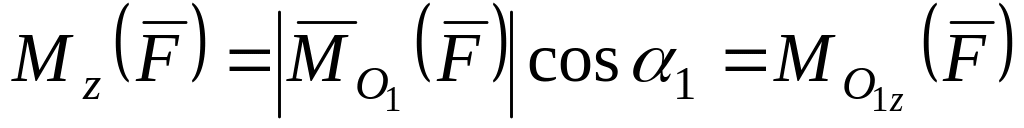 , (18)
где О1 – любая точка на оси Оz.
Формулы (17) и (18) отражают искомую связь между моментом силы относительно оси и векторными моментами силы относительно точек, лежащих на этой оси: момент силы относительно оси равен проекции на эту ось векторного момента силы относительно любой точки на оси.
Эту зависимость между моментом силы относительно оси и векторным моментом силы относительно точки на оси можно принять за определение момента силы относительно оси.
§ 5. Формулы для моментов силы относительно осей координат
Используя связь момента силы относительно оси с векторным моментом силы относительно точки на оси, можно получить формулы для вычисления моментов относительно осей координат, если даны проекции силы на оси координат и координаты точки приложения силы.
Для оси Ох имеем:
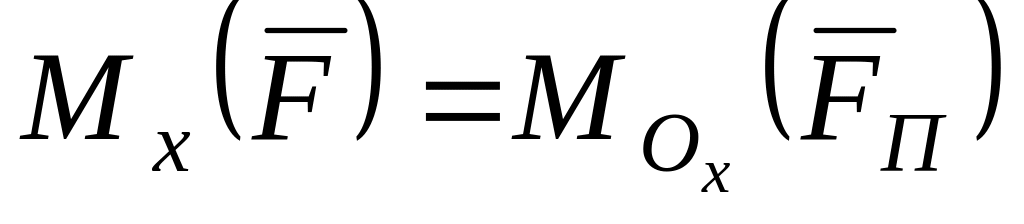 .
Согласно (11),
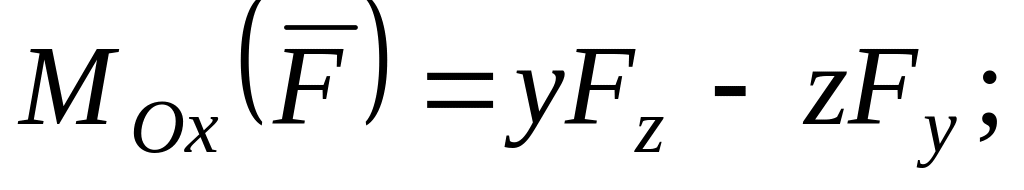 следовательно,
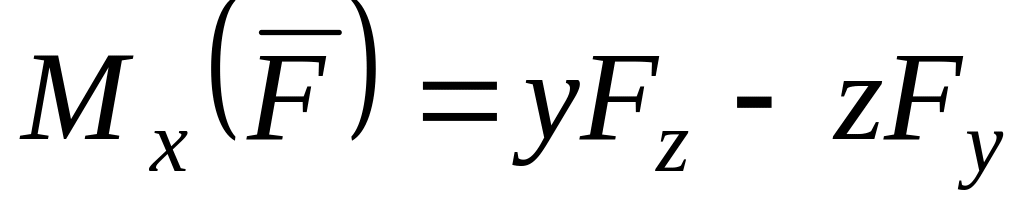 .
Аналогично, для осей Оу и Оz. Окончательно получим:
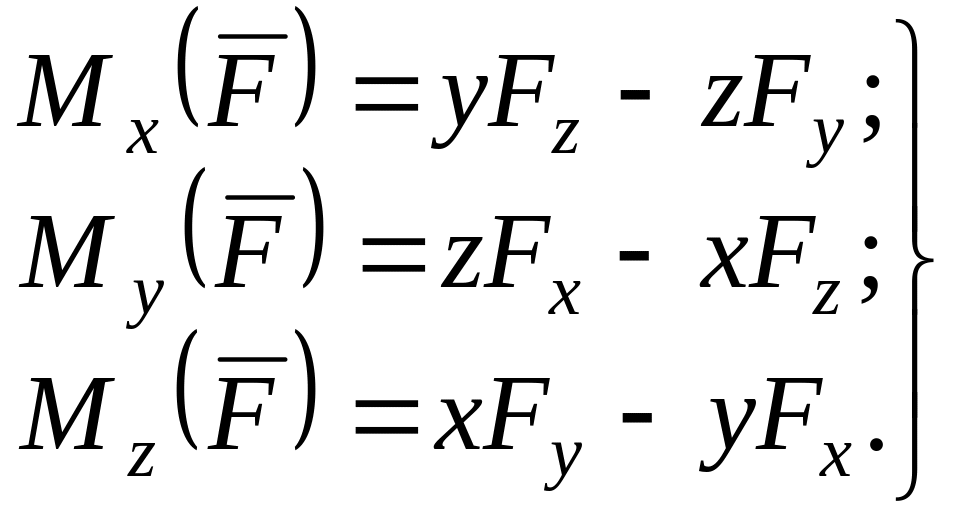 . (19)
По формулам (19) можно вычислить моменты силы относительно прямоугольных осей координат.
По этим формулам
получаются необходимые знаки для
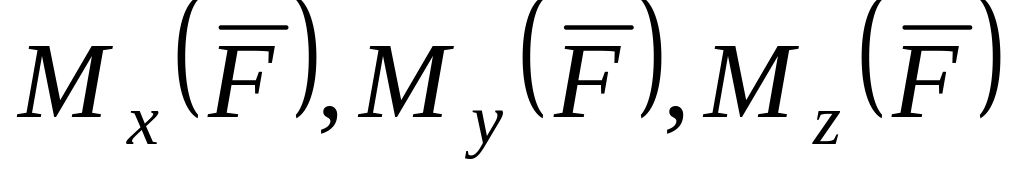 ,
если проекции силы
на оси координат и координаты
точки приложения силы подставлять в
них со знаками этих величин.
При решении задач момент силы относительно какой-либо оси часто получают, используя его определение, т.е. проецируя силу на плоскость, перпендикулярную оси, и вычисляя затем алгебраический момент этой проекции относительно точки пересечения оси с этой плоскостью.
III. Теория пар сил
§ 1. Пара сил и алгебраический момент пары сил
Пару сил в механике рассматривают как одно из основных понятий наряду с понятием силы.
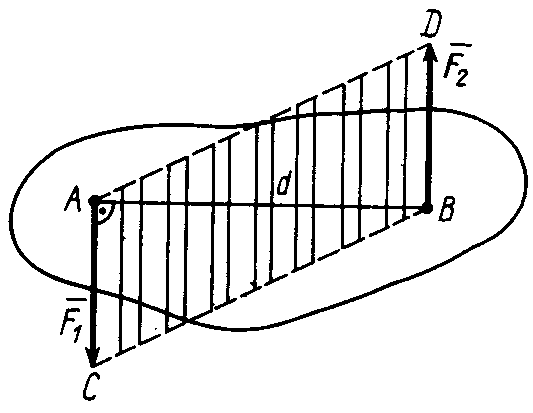
П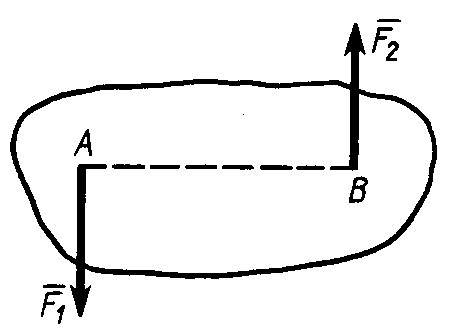 арой
сил называют систему двух равных по
модулю параллельных сил, направленных
в противоположные стороны
(рис. 20).
П
Рис. 20.
Известно, что под
действием пары сил свободное твердое
тело выходит из равновесия. Обычно пару
сил
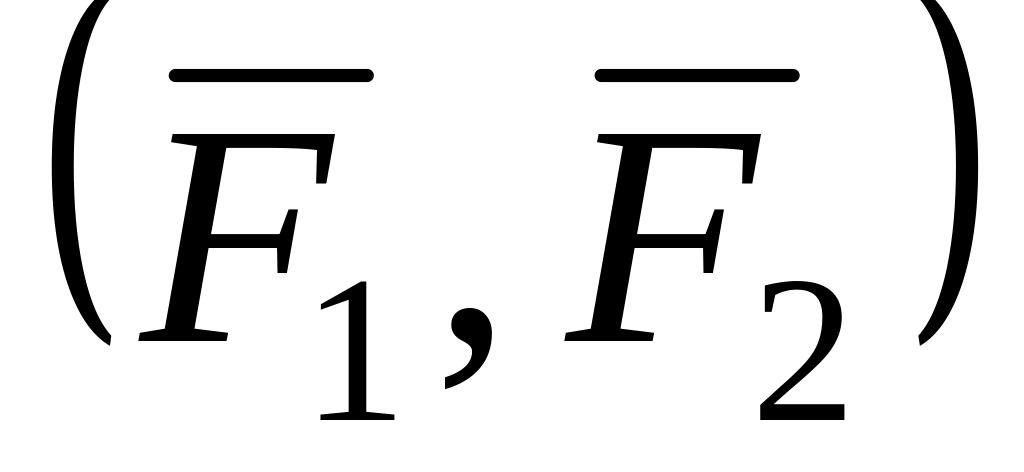 прилагают к телу, которое должно
вращаться, например, к маховику вентиля
при его закрывании и открывании (рис.
21). Поэтому пару сил нельзя заменить
одной силой и, следовательно, она не
имеет равнодействующей, а является
такой системой сил, упростить которую
нельзя. Каждая из сил, входящих в состав
пары сил, имеет свойства обычных сил.
П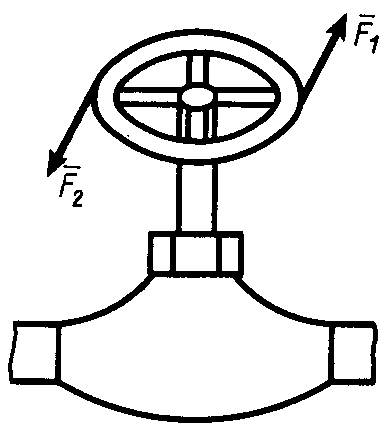 ара
сил, действующая на твердое тело,
характеризуется прежде всего плоскостью
действия, аналогично тому, как сила
характеризуется линией действия.
Плоскостью
действия пары сил
называют плоскость, в которой расположены
силы пары.
Д
Рис. 21
Рис. 22