Материал: Теоретическая физика. Ч. 1. Статика. учеб. пособие. Переславцева Н.С., Бестужева Н.П
Итак, две пары сил, действующие на одно и то же твердое тело, эквивалентны, если они имеют одинаковые по модулю и направлению векторные моменты.
§ 6. Теорема о сумме моментов сил пары
С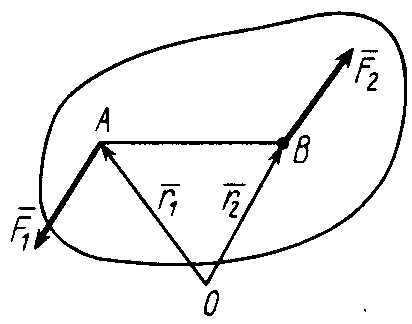 умма
векторных моментов сил, входящих в
состав пары, относительно любой точки
не зависит от выбора точки и равна
векторному моменту этой пары сил, т.е.
для пары сил
Рис. 26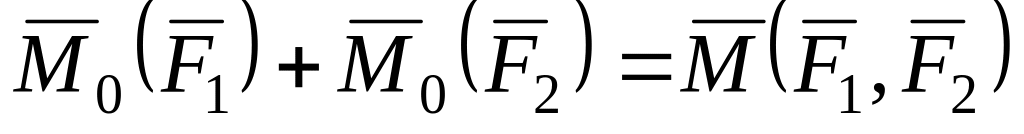
где О – любая точка (рис. 26).
Эту теорему докажем, вычисляя левую часть равенства (22):
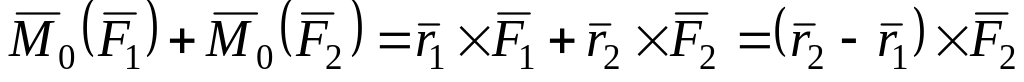 ,
т.к. для пары сил .
Но
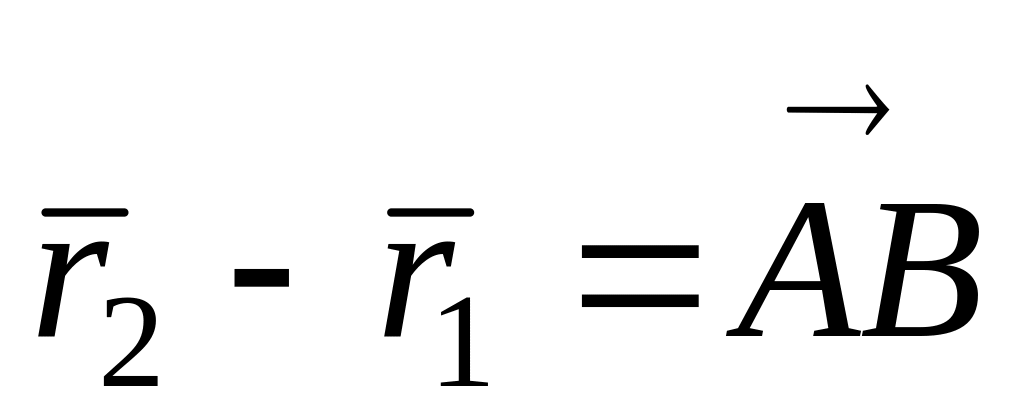 и не зависит от выбора точки О,
следовательно,
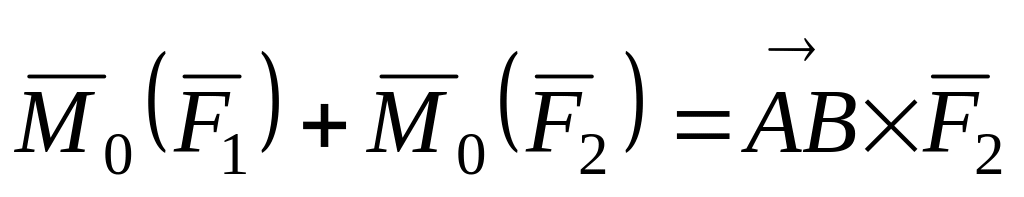 ,
что на основании формулы (21) совпадает с векторным моментом пары сил . Таким образом,
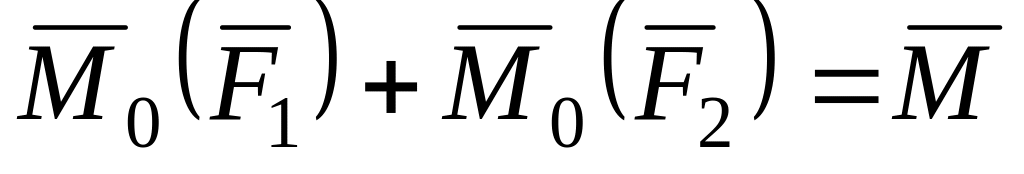 .
Взяв за точку О последовательно точки А и В, по формуле (22) имеем:
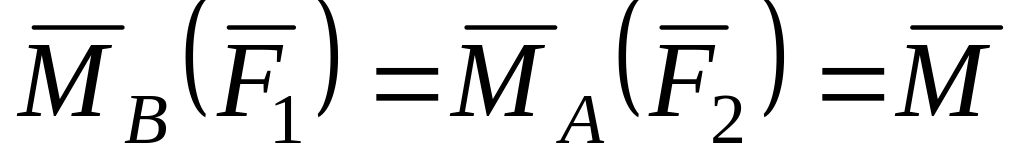 ,
(23)
т.е. векторный момент пары сил равен векторному моменту одной из сил пары относительно точки приложения другой силы пары.
Эта теорема имеет важное значение при решении задач, когда надо вычислять сумму моментов сил пары относительно какой-либо точки. Для этого достаточно взять момент пары сил, что справедливо для любой точки.
Если моментная точка О выбирается в плоскости действия сил пары как частный случай, справедлива теорема о сумме алгебраических моментов сил пары: сумма алгебраических моментов сил, входящих в состав пары сил, относительно точки, лежащей в плоскости действия пары сил, равна алгебраическому моменту пары сил и, следовательно, не зависит от выбора моментной точки, т.е.
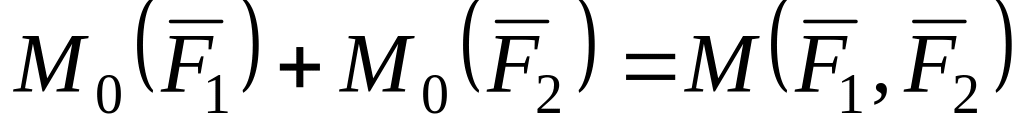 . (24)
Выбирая А и В за моментные точки, лежащие на линиях действия сил пары, получаем:
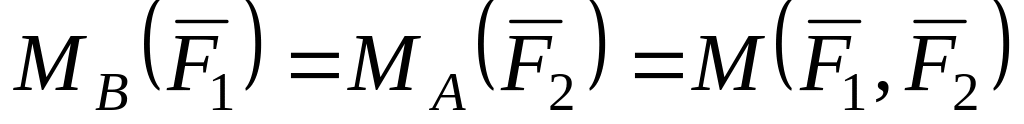 ,
(25)
т.е. алгебраический момент пары сил равен алгебраическому моменту одной из сил пары относительно точки, лежащей на линии действия другой силы этой пары.
§ 7. Сложение пар сил
Рассмотрим случай, когда пары сил не лежат в одной или параллельных плоскостях, а расположены в пересекающихся плоскостях. Докажем, что две пары сил, действующие на одно и то же тело и лежащие в пересекающихся плоскостях, можно заменить одной эквивалентной парой сил, векторный момент которой равен сумме векторных моментов заданных пар сил.
П
Рис. 27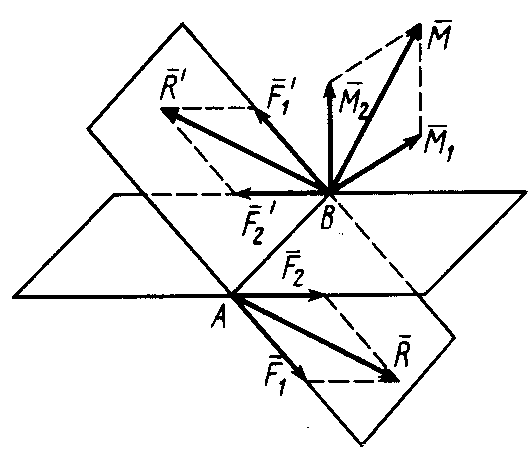
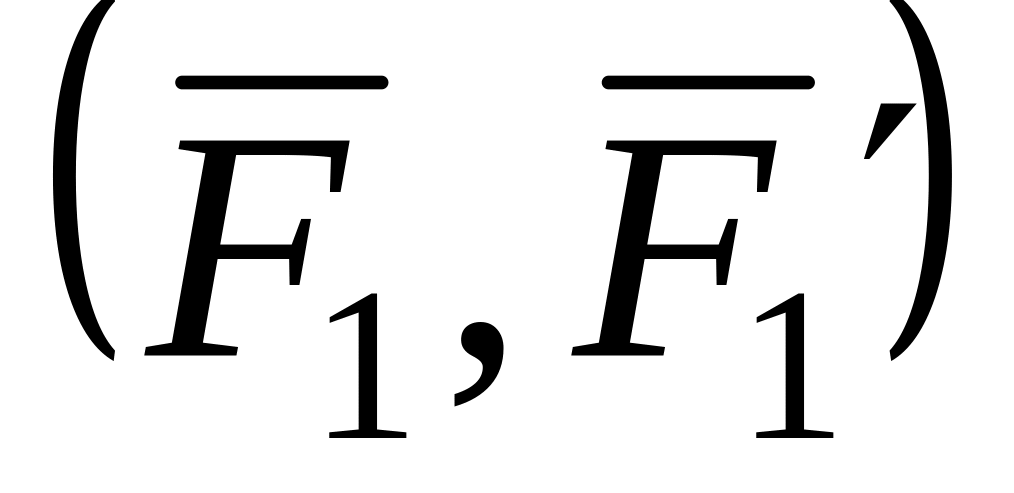 и
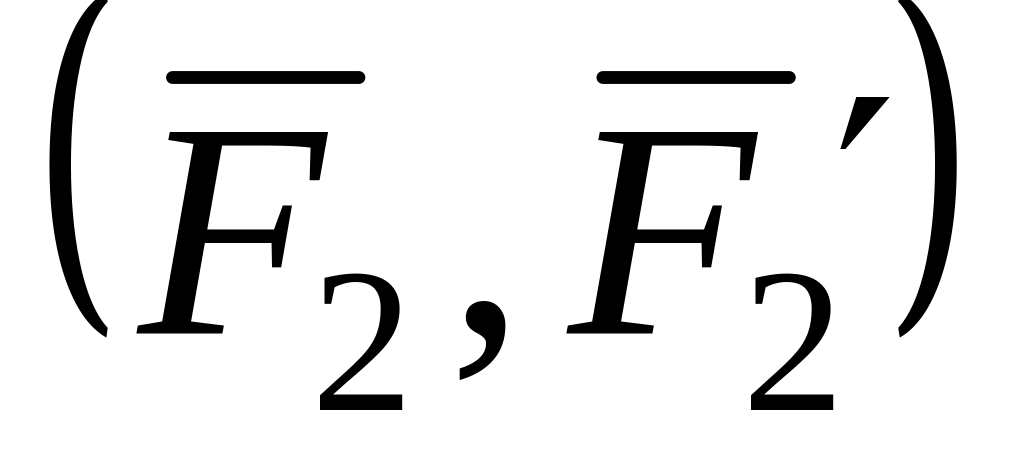 (рис. 27), лежащие в пересекающихся
плоскостях. Эти пары сил можно получить
из пар сил, как угодно расположенных в
пересекающихся плоскостях, путем
параллельного переноса, поворота в
плоскости действия и одновременного
изменения плеч и сил пар. Сложим силы в
точках А и В по правилу параллелограмма.
После сложения получим две силы
и
:
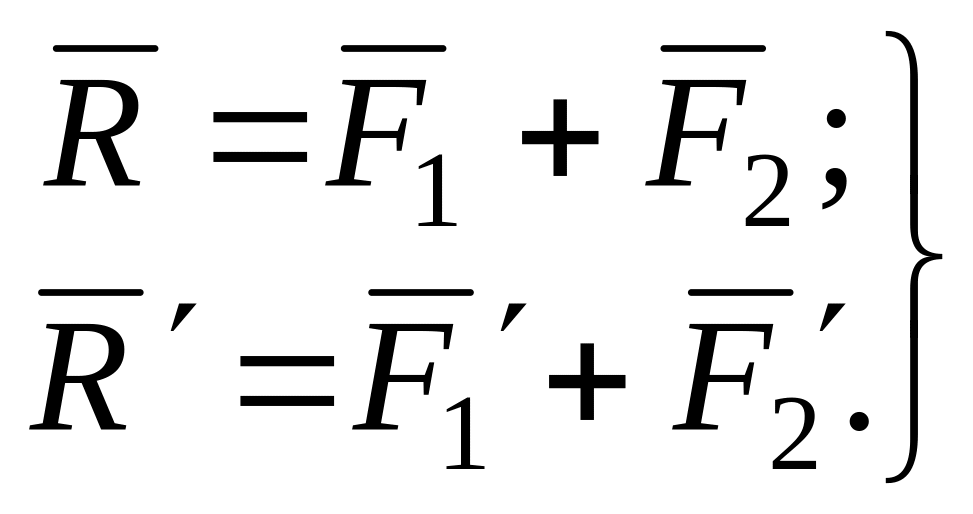 (26)
Силы и составляют пару сил, так как они приложены в разных точках и как равнодействующие равных, но противоположных сил, образующих пары сил.
Итак, при сложении двух пар сил, лежащих в пересекающихся плоскостях, получается эквивалентная пара сил. Обозначим векторный момент пары сил . Тогда на основании формул (23) и (26)
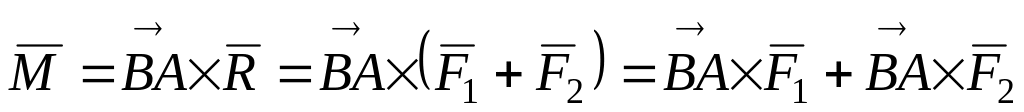 .
Учитывая, что
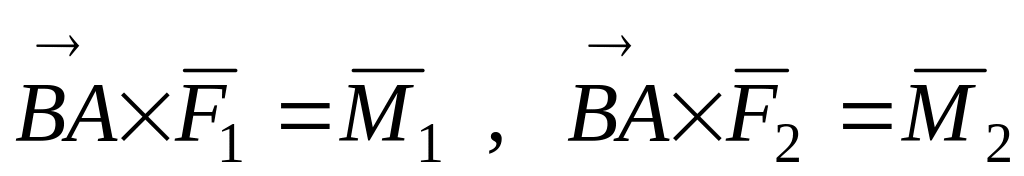 ,
где
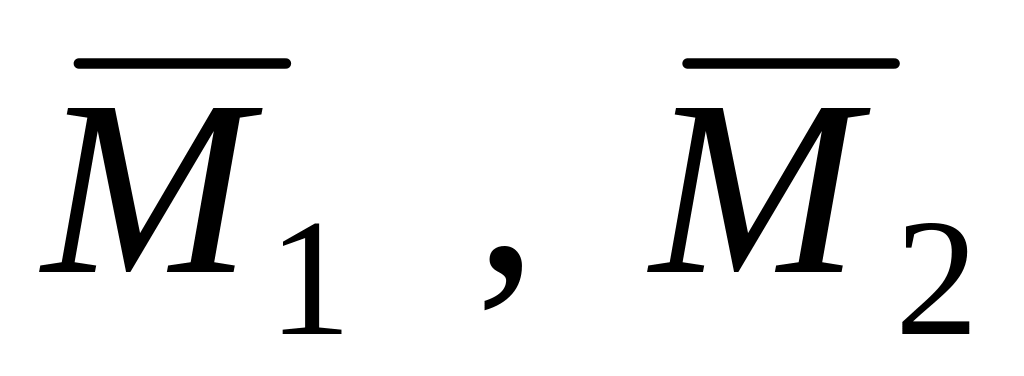 – векторные моменты заданных пар сил
и
,
имеем:
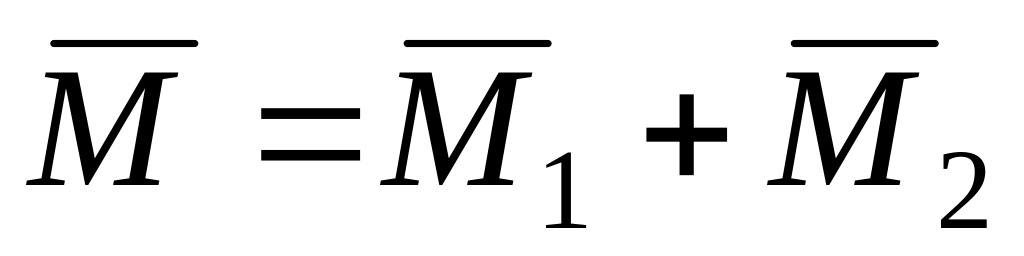 ,
т.е. векторный момент эквивалентной пары сил равен сумме векторных моментов заданных пар.
Таким образом, чтобы сложить две пары сил, лежащие в пересекающихся плоскостях, надо сложить их векторные моменты по правилу параллелограмма в какой-либо точке тела, например в точке В (рис. 27). Сложение пар сил, лежащих в одной плоскости или параллельных плоскостях, есть частный случай сложения пар сил в пересекающихся плоскостях, так как в этом случае их векторные моменты параллельны и, следовательно, векторное сложение перейдет в алгебраическое.
Последовательно применяя правило параллелограмма ко всем векторным моментам пар сил, можно любое количество пар сил в общем случае заменить одной парой сил, векторный момент которой равен сумме векторных моментов заданных пар сил:
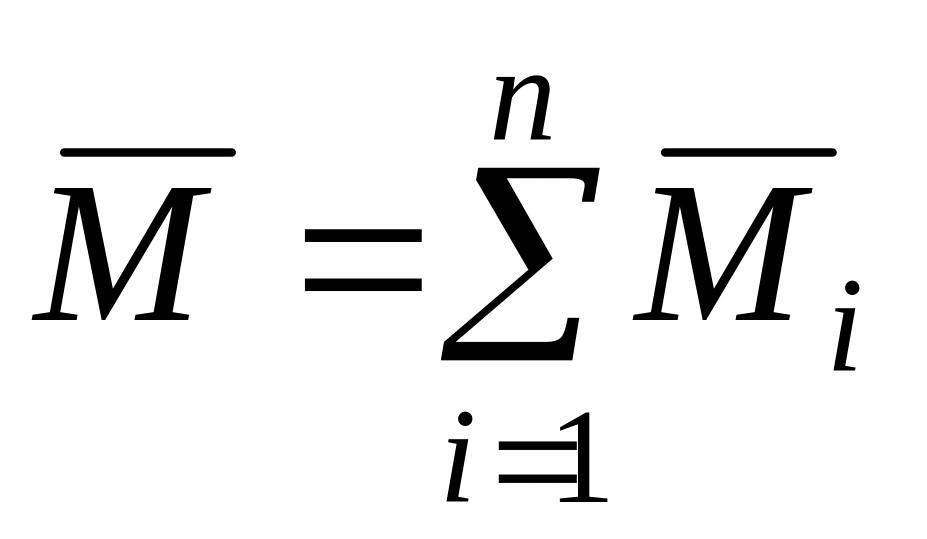 . (27)
Если это сложение выполнять графически, особенно когда векторные моменты пар сил находятся в одной плоскости, то векторный момент эквивалентной пары сил изобразится замыкающей векторного многоугольника, построенного из векторных моментов заданных пар сил.
Для пар сил, расположенных в одной плоскости, теорема об их сложении формулируется так: пары сил, действующие на твердое тело и расположенные в одной плоскости, можно привести к одной паре сил, алгебраический момент которой равен сумме алгебраических моментов составляющих пар сил, т. е.
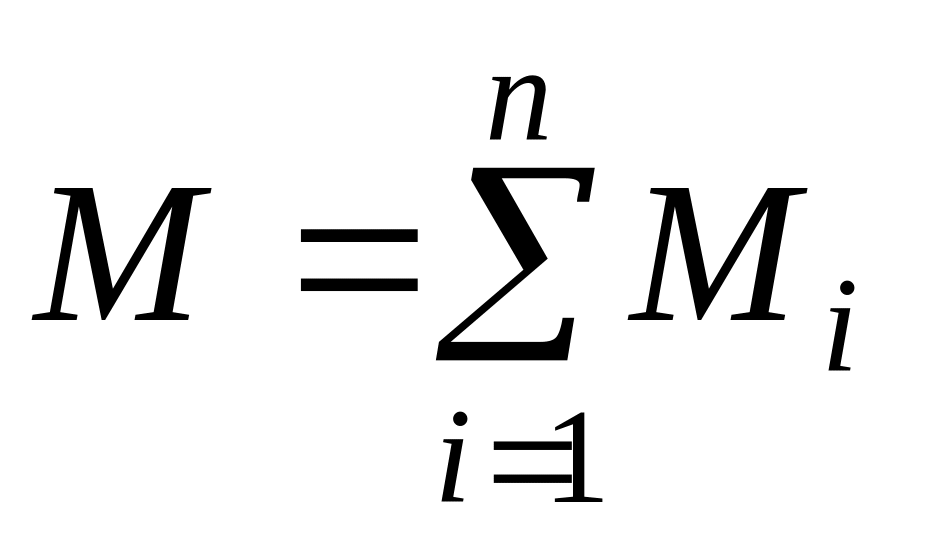 . (27’)
Так же складываются пары сил, расположенные в параллельных плоскостях, так как их предварительно можно перенести в одну плоскость.
§ 8. Равновесие пар сил
Если на твердое тело действуют пары сил, как угодно расположенные в пространстве, то эти пары сил можно заменить одной эквивалентной парой сил, векторный момент которой равен сумме векторных моментов заданных пар сил, т.е.
.
Векторный момент геометрически изображается замыкающей векторного многоугольника, построенного на векторных моментах заданных пар сил.
Для равновесия пар сил, действующих на твердое тело, необходимо и достаточно, чтобы модуль векторного момента эквивалентной пары сил был равен нулю или чтобы векторный многоугольник, построенный на векторных моментах заданных пар сил, был замкнут.
Итак,
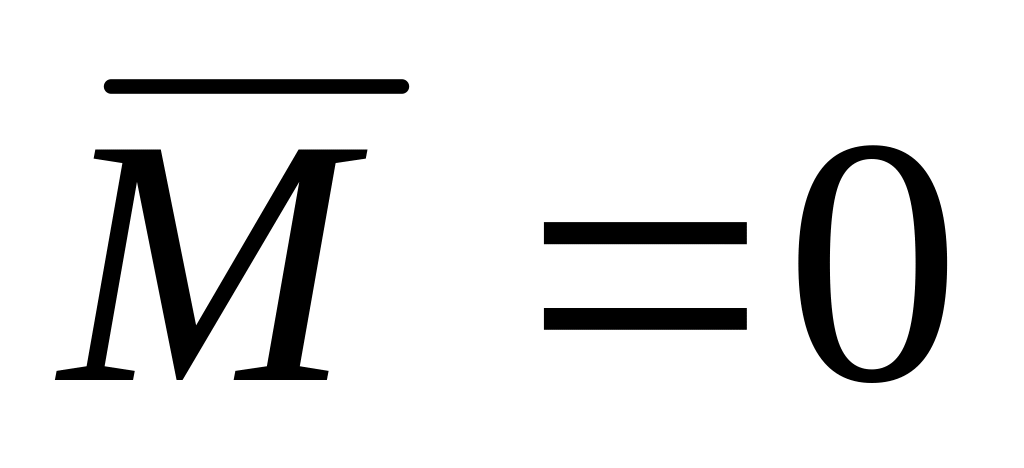 .
Отсюда:
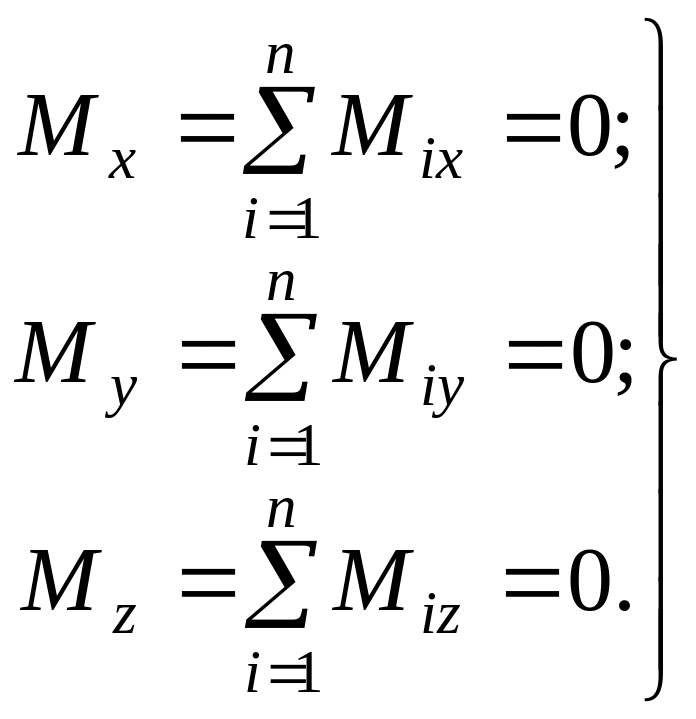 (28)
Таким образом, для равновесия пар сил, приложенных к твердому телу, необходимо и достаточно, чтобы алгебраическая сумма проекций векторных моментов пар сил на каждую из трех координатных осей была равна нулю.
В общем случае пары сил можно уравновесить только парой сил и нельзя уравновесить одной силой или какой-либо другой системой сил, отличной от пары сил.
В том случае, когда пары сил действуют на твердое тело, находясь в одной плоскости, их можно заменить одной эквивалентной парой сил, алгебраический момент которой равен сумме алгебраических моментов составляющих пар сил:
.
Для равновесия таких пар сил необходимо и достаточно, чтобы алгебраический момент эквивалентной им пары сил был равен нулю, т.е. для равновесия пар сил, действующих на твердое тело в одной плоскости, необходимо и достаточно, чтобы сумма алгебраических моментов этих пар сил была равна нулю.
Если на твердое тело действуют только пары сил, лежащие в одной плоскости, то реакции опор, уравновешивающие заданные пары сил, составляют пару сил.
IV. Приведение системы сил к простейшей системе. Условия равновесия
§ 1. Приведение произвольной системы сил к силе и паре сил
Приведение силы к заданному центру
С
Рис. 28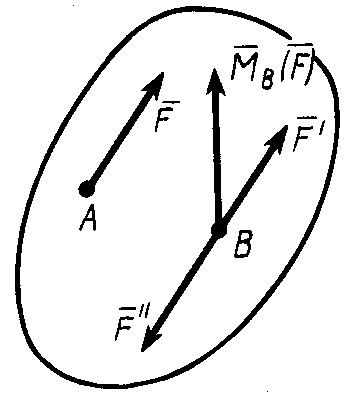 илу
можно переносить параллельно самой
себе в любую точку твердого тела, добавляя
при этом пару сил, векторный момент
которой равен векторному моменту
переносимой силы относительно новой
точки приложения силы.
Пусть имеем силу
,
приложенную к твердому телу в точке А
(рис. 28). Известно, что силу, приложенную
к твердому телу, можно переносить вдоль
ее линии действия, от чего действие силы
на твердое тело не изменяется. Теперь
докажем, что силу можно переносить на
другую, параллельную линию действия.
Но этот перенос следует компенсировать
добавлением соответствующей пары сил.
Приложим в точке тела В, выбранной за
центр приведения, систему двух равных
по модулю, но противоположных по
направлению сил
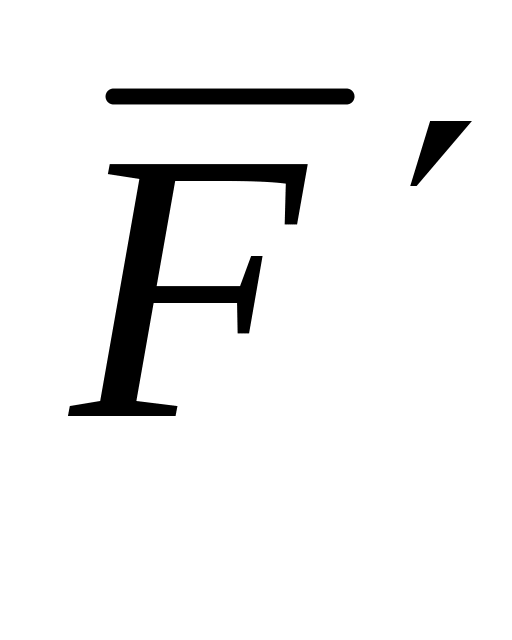 и
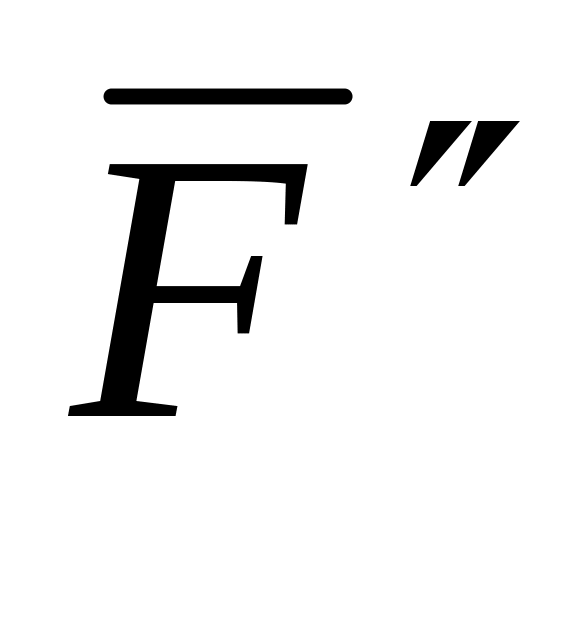 ,
параллельных заданной силе
.
Силы
и
составляют систему сил, эквивалентную
нулю, и ее можно добавить к любой заданной
системе сил. Пусть по модулю
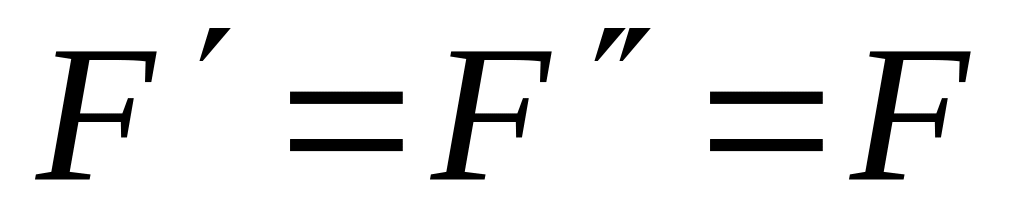 .
Тогда
~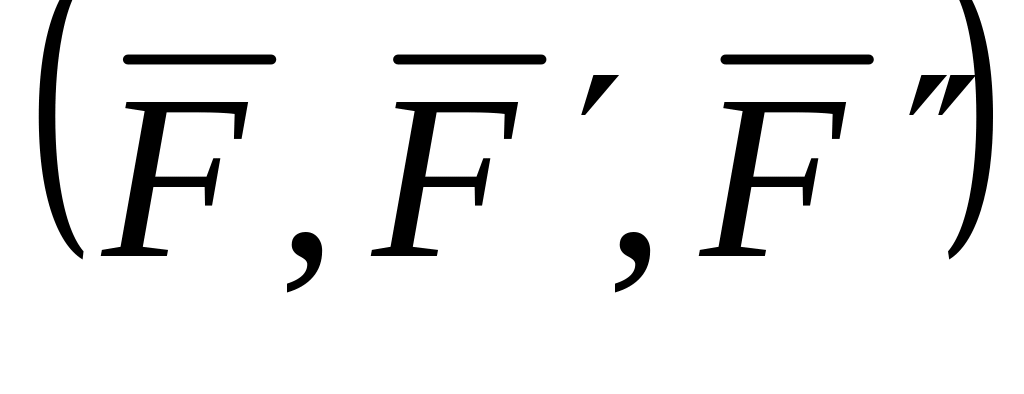 ~
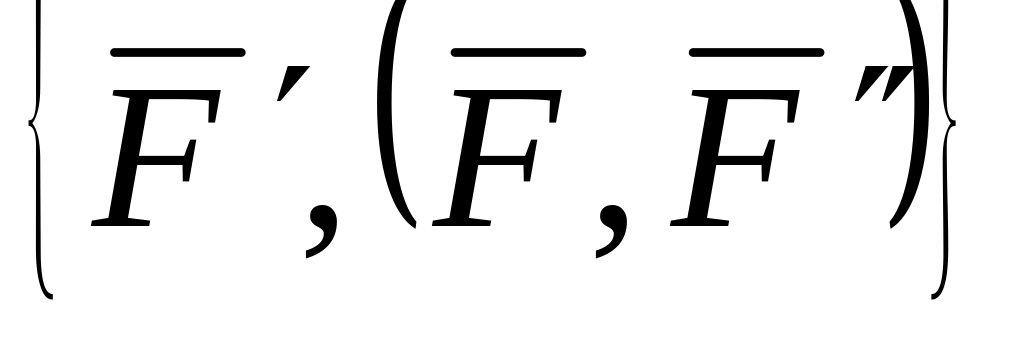 .
Система двух равных
по модулю и противоположных по направлению
параллельных сил
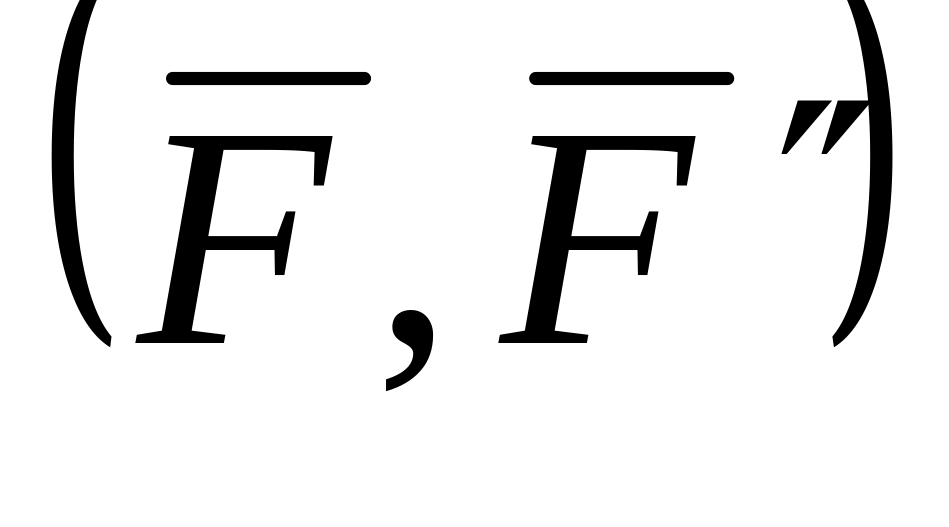 составляет пару сил, которую называют
присоединенной
парой сил.
Итак, вместо силы , приложенной в точке А, получены сила , равная ей по модулю и направлению, но приложенная в точке В, и присоединенная пара сил , векторный момент которой
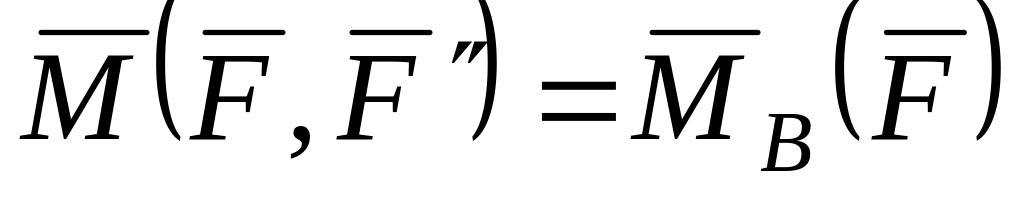 . (29)
Процесс замены силы силой и парой сил называют приведением силы к заданному центру В. По теореме об эквивалентности пар сил пару можно заменить любой другой парой сил с таким же векторным моментом.
П риведение произвольной системы сил к силе и паре сил
Докажем основную теорему статики (теорему Пуансо): любую произвольную систему сил, действующих на твердое тело, можно в общем случае привести к силе и паре сил. Такой процесс замены системы сил одной силой и парой сил называют приведением системы сил к заданному центру.
П
Рис. 29
~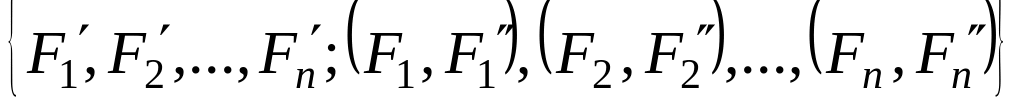 .
Таким образом,
система из
сил заменена системой из
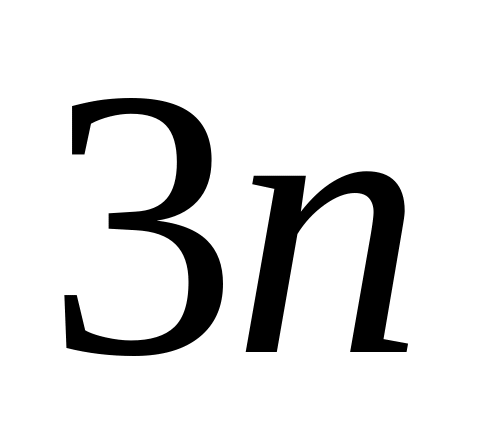 сил, т.е. в точке О приложена система
сходящихся сил
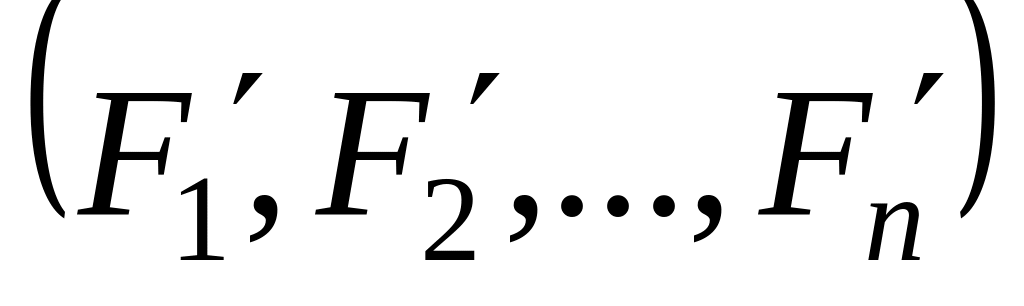 и на твердое тело действует также система
присоединенных пар сил
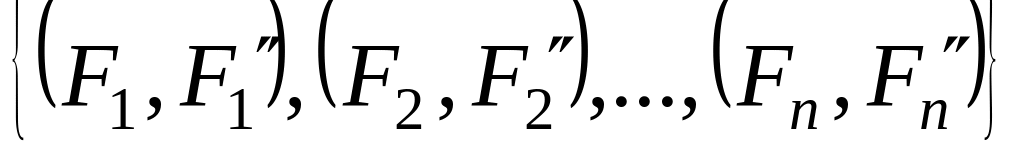 .
Векторные моменты присоединенных пар сил, согласно формуле (29), можно выразить через векторные моменты заданных сил:
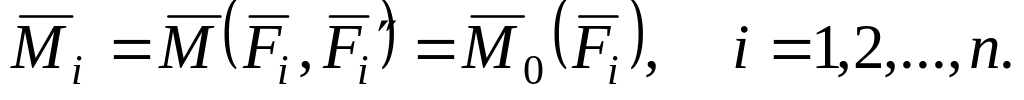 (30)
Систему сходящихся
сил
заменим их равнодействующей
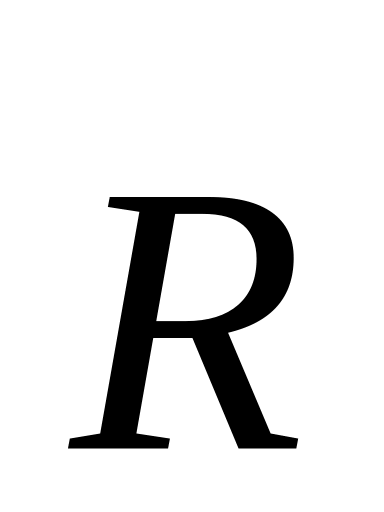 ,
которая равна векторной сумме сил
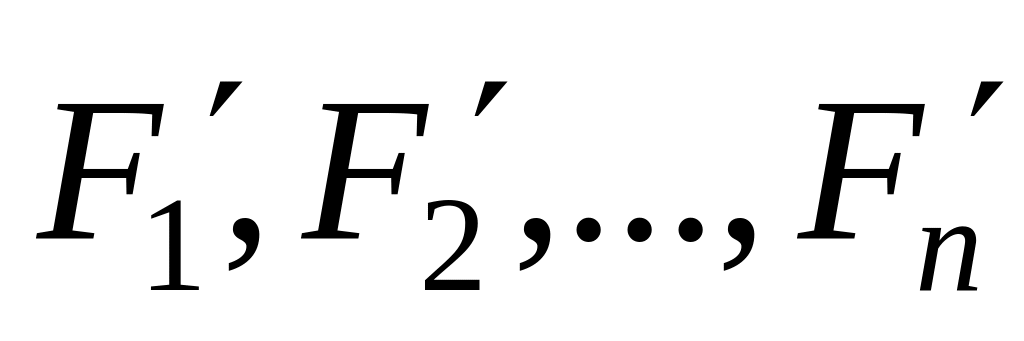 и геометрически изображается замыкающим
вектором силового многоугольника,
построенного на этих силах (рис. 29).
Итак ~ , где
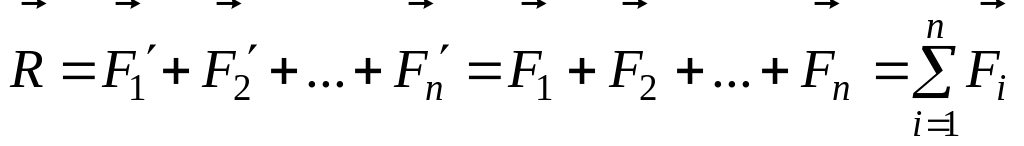 .
Для системы сходящихся сил сила является равнодействующей силой, а для заданной системы сил сила является лишь только ее векторной суммой, или главным вектором.
Главным вектором системы сил называют вектор, равный векторной сумме этих сил. Он изображается вектором, замыкающим силовой многоугольник, построенный на силах, т.е.
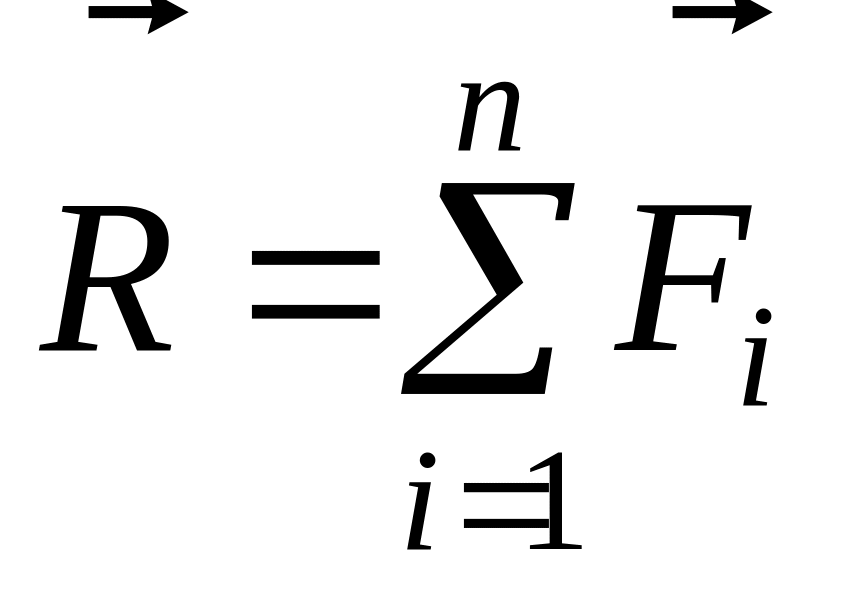 . (31)
Систему присоединенных
пар сил
по теореме о сложении пар сил можно
заменить одной парой сил
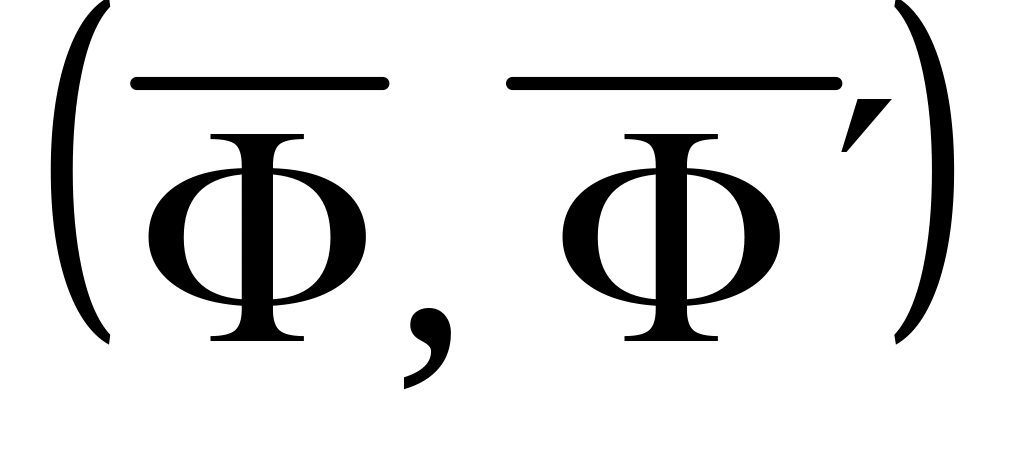 с векторным моментом
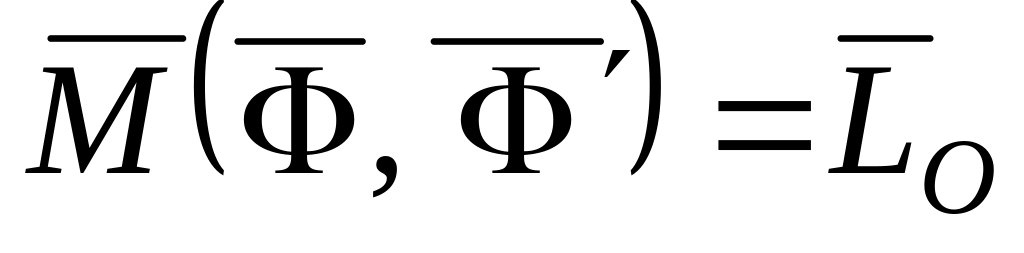 ,
который называют главным моментом.
Главный момент
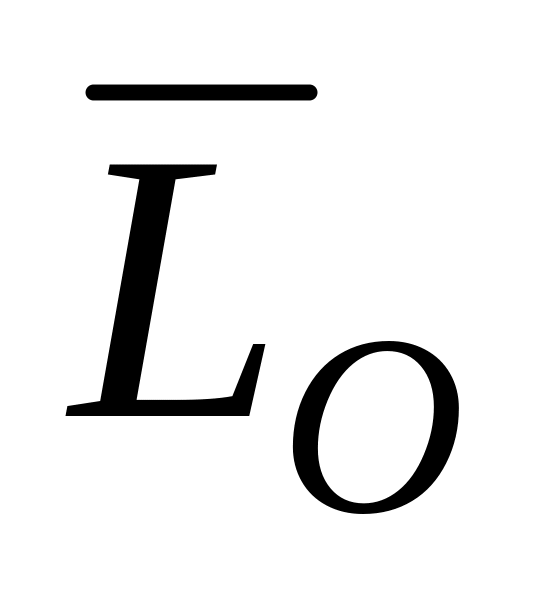 равен сумме векторных моментов
присоединенных пар. Учитывая формулу
(30), для
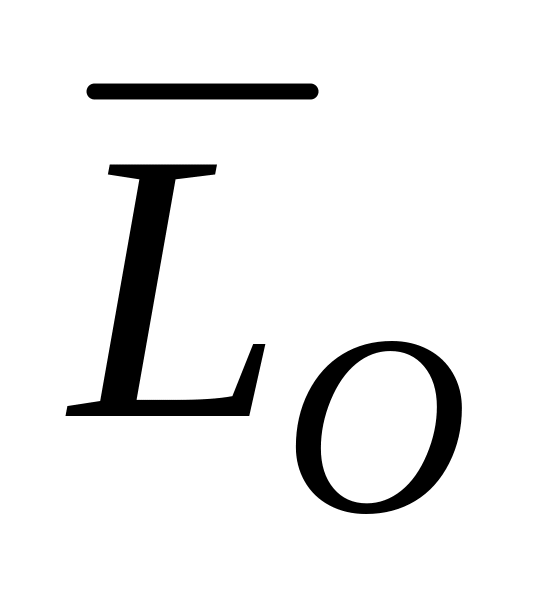 имеем:
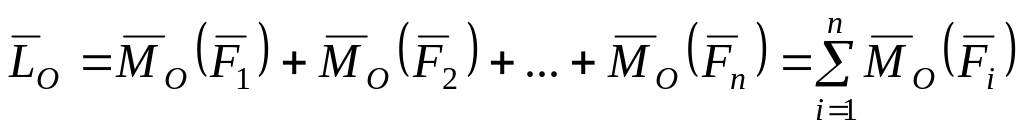 .
(32)
Индекс О означает, что за центр приведения взята точка О.
Итак, главным моментом системы сил относительно точки О тела называют сумму векторных моментов всех сил системы относительно этой точки.
Главный момент системы сил является вектором, замыкающим векторный многоугольник, образованный при сложении векторных моментов сил системы относительно выбранного центра.
Таким образом, доказана основная теорема статики: любую систему сил, действующих на твердое тело, можно привести к силе, равной главному вектору системы сил, и паре сил, векторный момент которой равен главному моменту системы сил относительно точки, выбранной за центр приведения.
В краткой форме эту теорему можно выразить так:
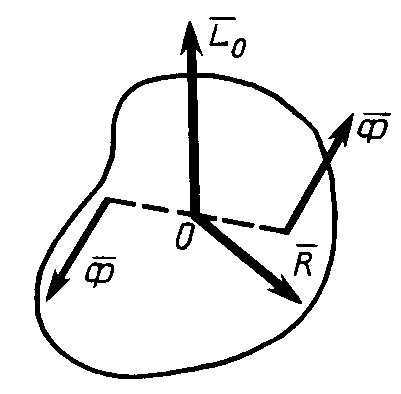 ~
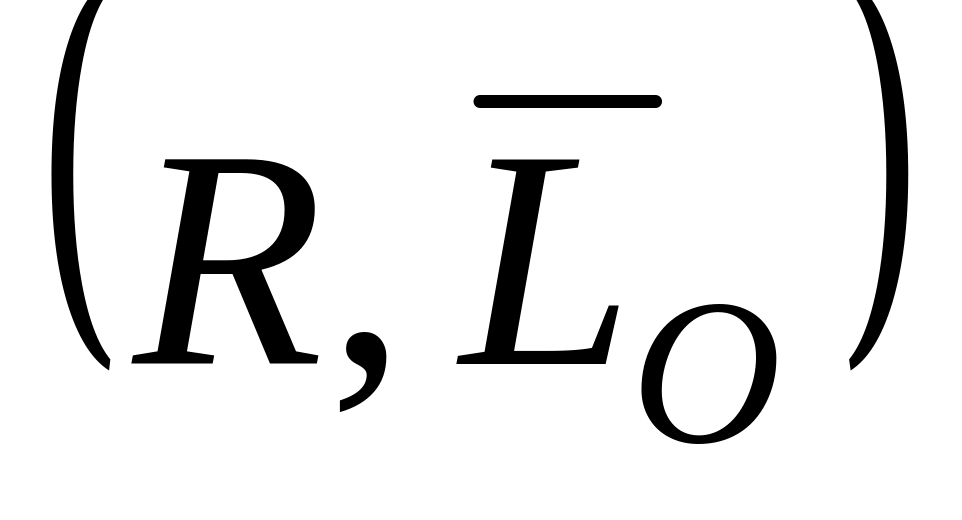 ,
т
Рис. 30