Материал: Теоретическая физика. Ч. 1. Статика. учеб. пособие. Переславцева Н.С., Бестужева Н.П
Итак, систему
сил, приведенную к силе с парой сил, в
том случае, когда
и
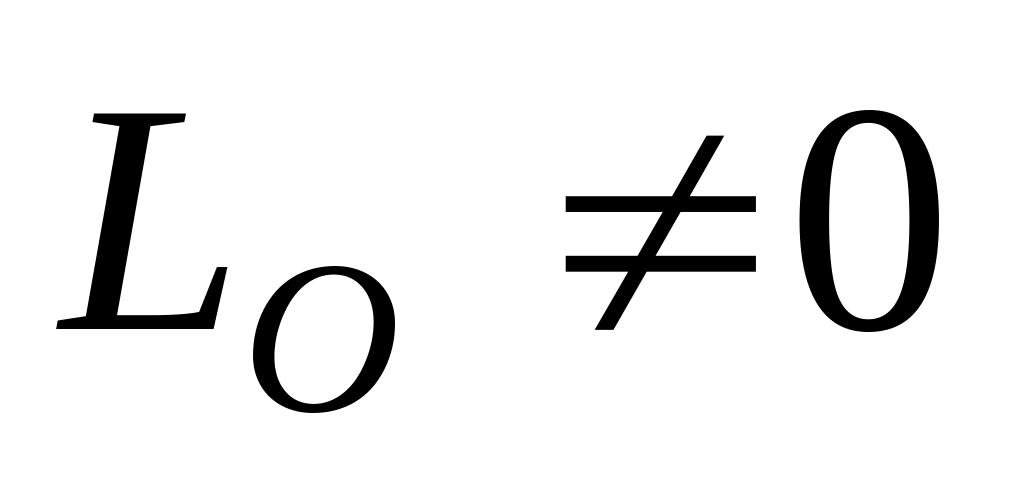 ,
можно упростить и привести к одной силе
– равнодействующей заданной системы
сил, отстоящей от центра приведения на
расстоянии
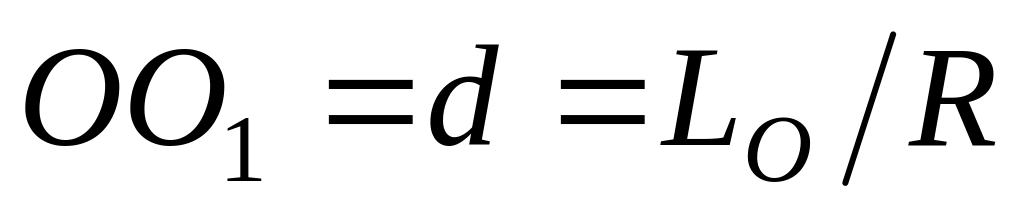 .
Равнодействующую
силу
,
приложенную к твердому телу, можно
перенести в любую точку линии ее действия.
Случай, когда
,
возможен, если за центр приведения О
взять точку, лежащую на линии действия
равнодействующей силы
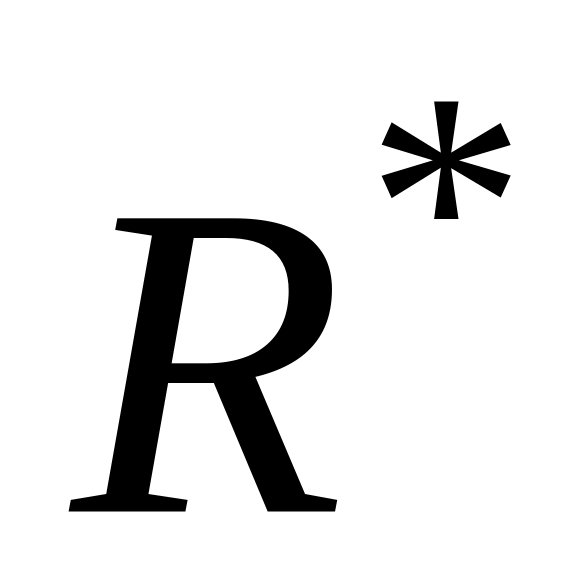 .
Случай приведения к паре сил
Если при приведении
плоской системы сил к какому-либо центру
окажется, что главный вектор
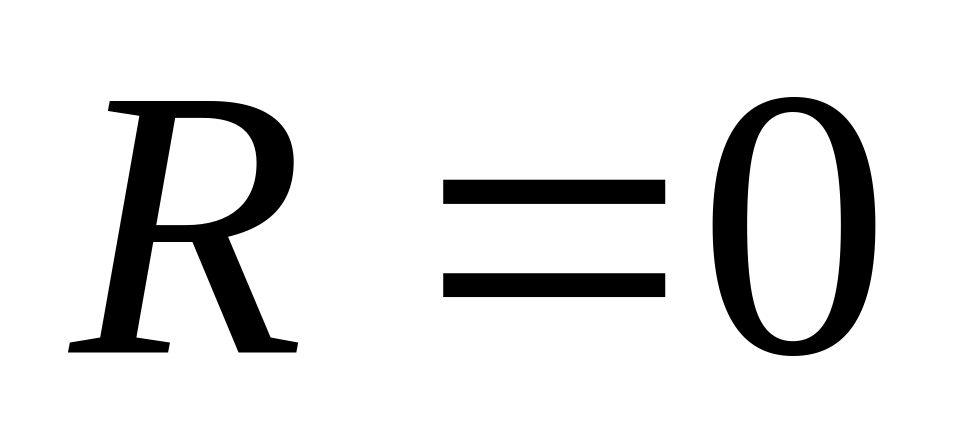 ,
а главный момент
,
то такую плоскую систему сил можно
привести к одной паре сил, алгебраический
момент которой равен главному моменту
системы сил относительно центра
приведения, и в этом случае главный
момент не зависит от выбора центра
приведения.
Если главный вектор равен нулю при приведении к одному какому-либо центру, то он равен нулю и при приведении к любому другому центру, так как главный вектор, являясь векторной суммой сил системы, не зависит от выбора центра приведения. Главный момент не зависит от центра приведения только в том случае, когда . В других случаях главный момент системы зависит от выбора центра приведения. Если бы при главный момент зависел от центра приведения, то одна и та же плоская система сил была бы эквивалентна парам сил, имеющим разные алгебраические моменты, что невозможно, так как эквивалентные пары сил, лежащие в одной плоскости, имеют одинаковые алгебраические моменты.
Таким
образом, рассмотрены случаи, которые
возможны при приведении плоской системы
сил к какому-либо центру. Если
и
,
то система сил находится в равновесии;
если
,
а
,
или
,
,
то система сил приводится к одной
равнодействующей силе; если
,
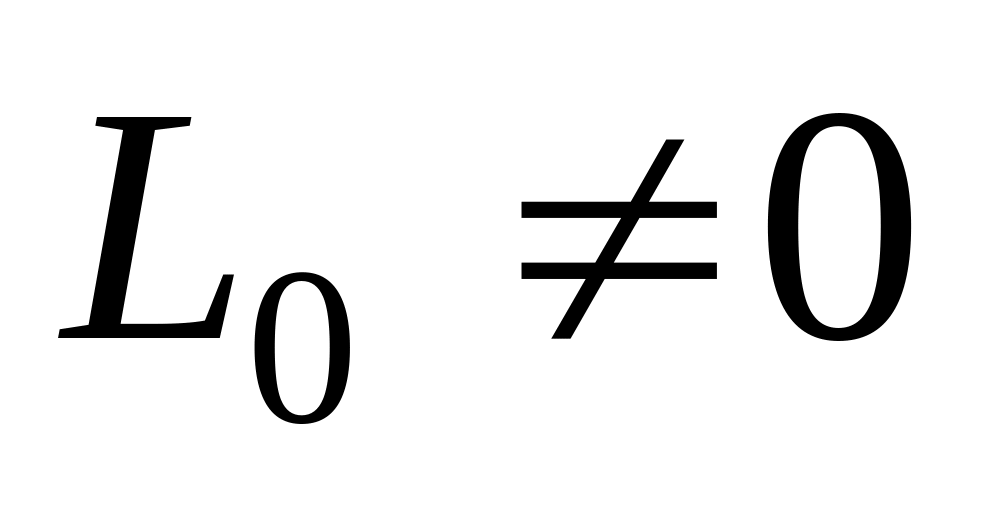 ,
то система приводится к одной паре сил.
§ 2. Теорема о моменте равнодействующей силы (Теорема Вариньона)
Д
Рис. 35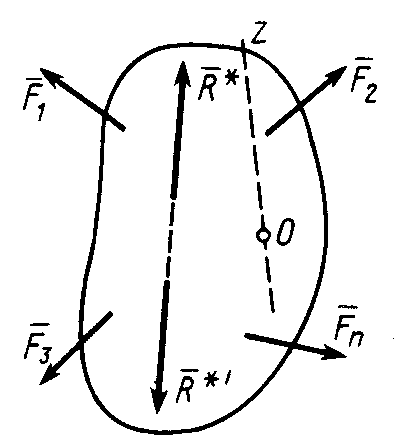
Пусть на твердое тело действует любая система сил (рис. 35), имеющая равнодействующую , т. е.
~ . (46)
Добавим
к заданной системе сил ее уравновешивающую
силу
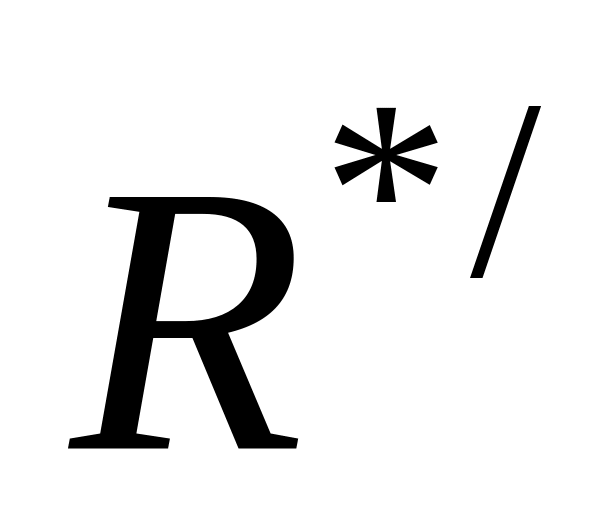 ,
которая равна по модулю, но противоположна
по направлению равнодействующей силе
и имеет с ней общую линию действия. Тогда
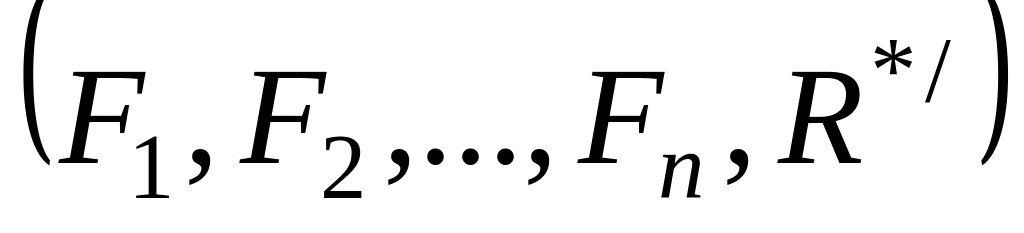 ~
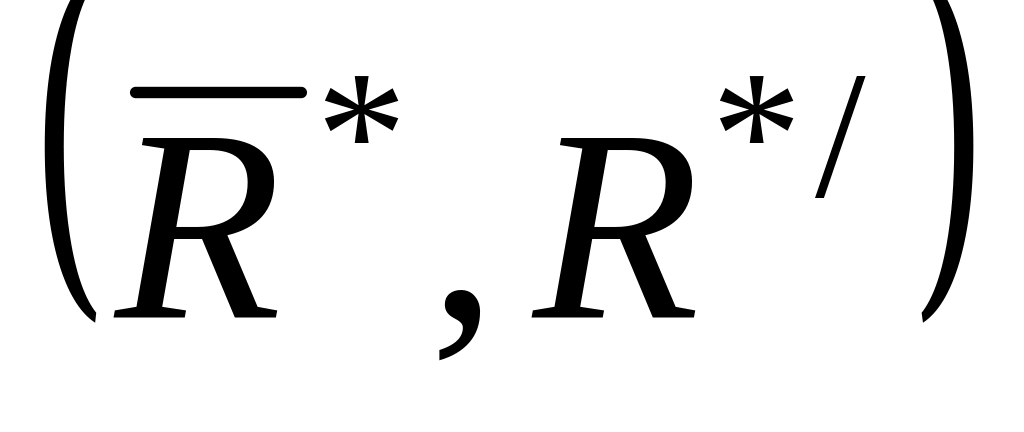 ,
(47)
т.е. при добавлении к системе сил уравновешивающей силы, согласно определению уравновешивающей силы, образуется новая система сил, эквивалентная нулю и, следовательно, удовлетворяющая условиям равновесия системы сил, приложенных к твердому телу. В частности, сумма векторных моментов сил этой новой системы сил относительно любой точки О равна нулю:
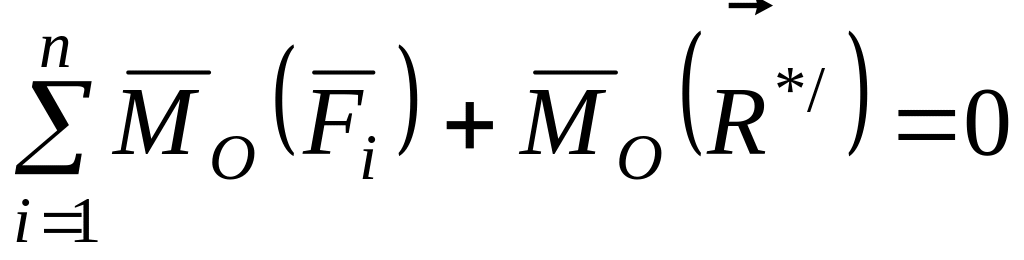 ,
но
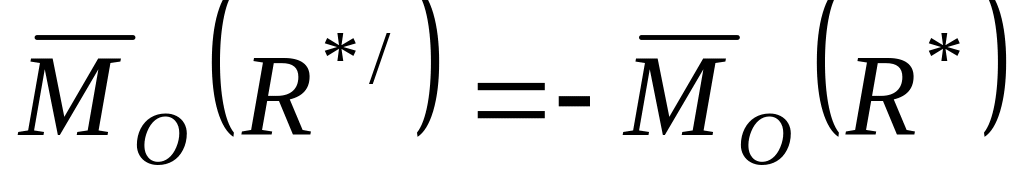 ,
так как и – две равные и противоположно направленные силы, действующие вдоль одной прямой. Получаем:
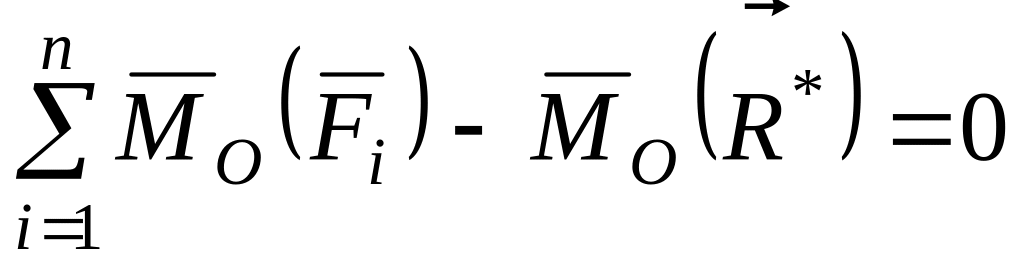 .
Отсюда следует теорема Вариньона:
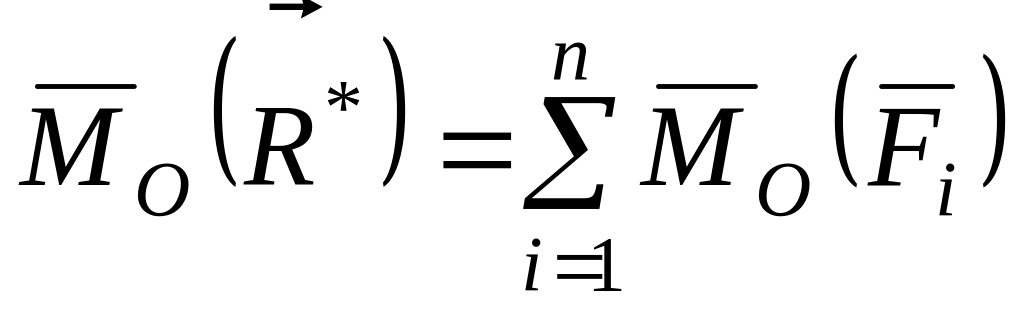 . (48)
Если правую и левую части векторного равенства (48) спроецировать на произвольную ось Оz, проходящую через точку О, то, учитывая связь момента силы относительно оси с проекцией векторного момента относительно точки на оси, получим теорему Вариньона относительно оси Оz:
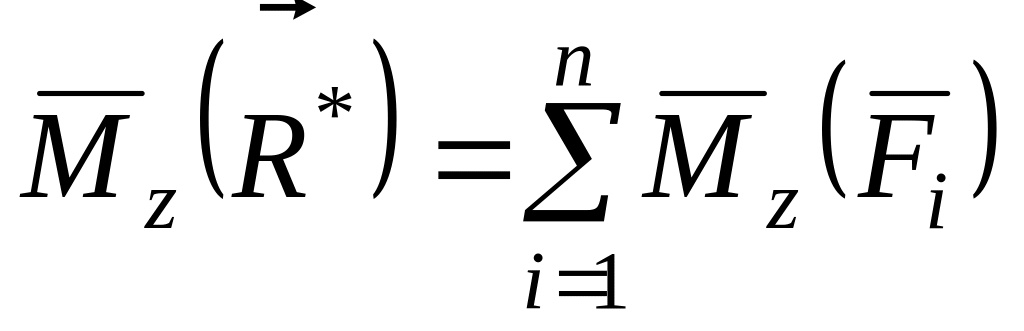 , (49)
т.е. момент равнодействующей силы относительно произвольной оси равен сумме моментов сил системы относительно той же оси.
Для случая плоской системы сил, если точку О выбрать в плоскости действия сил, из (48) получаем:
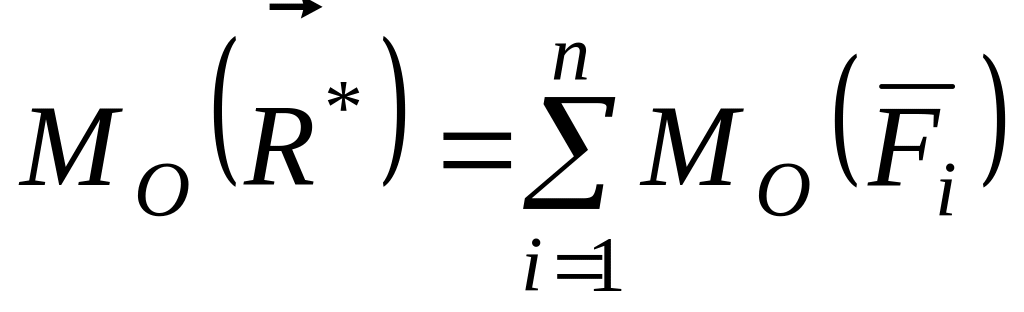 . (50)
Это теорема Вариньона для плоской системы сил: алгебраический момент равнодействующей плоской системы сил относительно любой точки, лежащей в плоскости действия сил, равен сумме алгебраических моментов всех сил этой системы относительно той же точки.
§ 3. Различные формы условий равновесия плоской системы сил
В § 2 гл. IV получены общие условия равновесия плоской системы сил, действующих на твердое тело, в следующей форме:
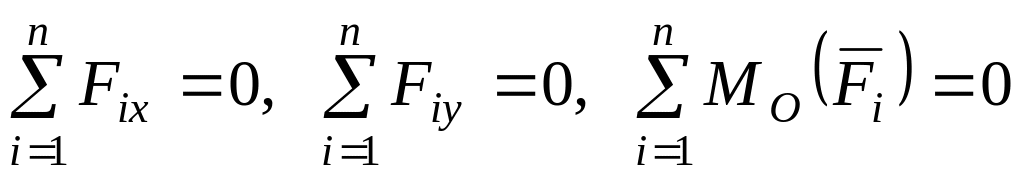 .
(51)
Условия равновесия (51) назовем условиями равновесия плоской системы сил в первой форме.
Условия равновесия плоской системы сил, приложенных к твердому телу, можно сформулировать в других эквивалентных формах. Существуют еще две эквивалентные формы необходимых и достаточных условий равновесия.
Рассмотрим эти условия равновесия в виде теоремы о трех моментах и третьей формы условий равновесия.
Теорема о трех моментах (вторая форма условий равновесия)
Для равновесия плоской системы сил, приложенных к твердому телу, необходимо и достаточно, чтобы суммы алгебраических моментов сил системы относительно трех любых точек, расположенных в плоскости действия сил и не лежащих на одной прямой, были равны нулю, т.е.
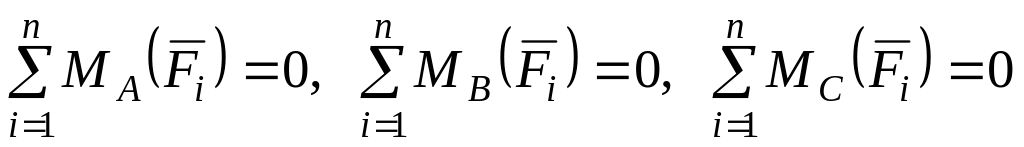 . (52)
Н
Рис. 36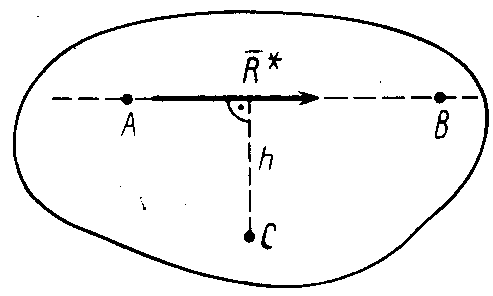 еобходимость
этих условий равновесия плоской системы
сил обусловлена тем, что если плоская
система сил находится в равновесии, то
силы этой системы удовлетворяют условиям
равновесия в первой основной форме
(51). А тогда из последнего условия (51)
следует, что сумма алгебраических
моментов сил относительно любой точки
(следовательно, и точек А, В, С) равна
нулю (рис. 36).
Для доказательства достаточности условий (52) для равновесия плоской системы сил, действующих на твердое тело, можно привести следующие рассуждения. Так как главные моменты относительно трех точек А, В и С равны нулю, то для любой из этих точек, взятых за центр приведения, система приводится или к равнодействующей, если главный вектор системы отличен от нуля, или система сил оказывается в равновесии, если главный вектор системы равен нулю. Предположим, что она приводится к равнодействующей силе . Тогда если выбрать за центр приведения точку А, то, используя теорему Вариньона (50), согласно (52), получим
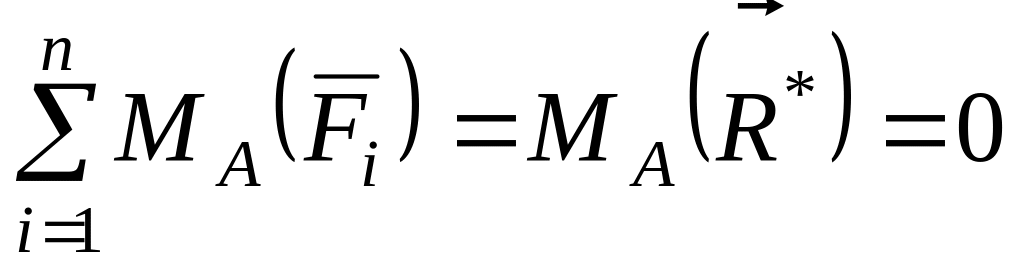 .
Выбрав за центр приведения точку В, аналогично имеем
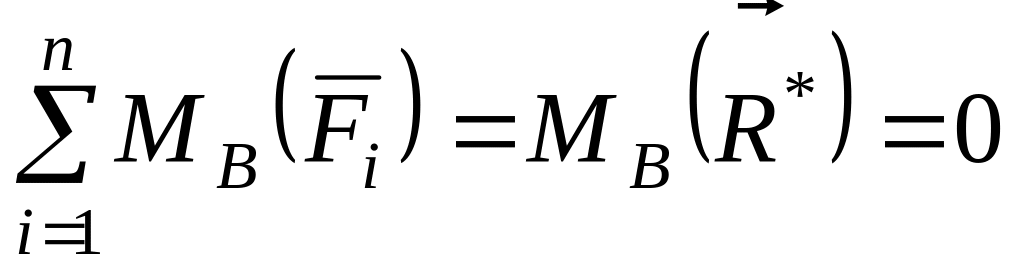 .
Эти условия для равнодействующей силы , отличной от нуля, могут выполняться в том случае, если линия действия равнодействующей силы проходит через точки А и В.
Из последнего условия (52) после применения теоремы Вариньона получаем
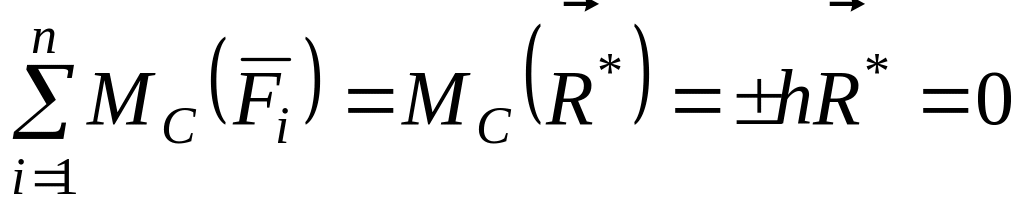 .
Но
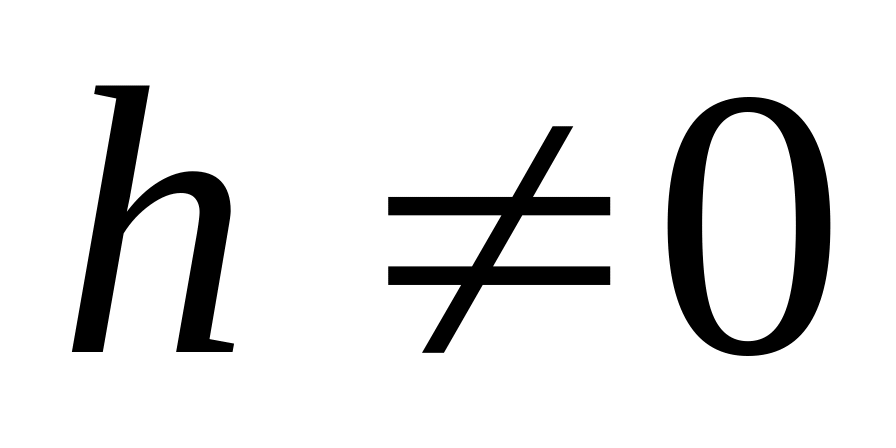 ,
так как точка С не находится на прямой,
проходящей через точки А и В. Следовательно,
равнодействующая сила равна нулю, что
и является достаточным условием
равновесия плоской системы сил,
приложенных к твердому телу.
Третья форма условий равновесия
Условия равновесия плоской системы сил можно сформулировать и так: для равновесия плоской системы сил, приложенных к твердому телу, необходимо и достаточно, чтобы суммы алгебраических моментов сил относительно двух любых точек, лежащих в плоскости действия сил, были равны нулю и алгебраическая сумма проекций этих сил на какую-либо ось плоскости, не перпендикулярную прямой, проходящей через две моментные точки, также была равна нулю, т. е.
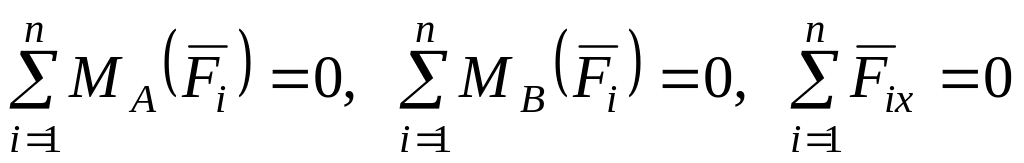 . (53)
г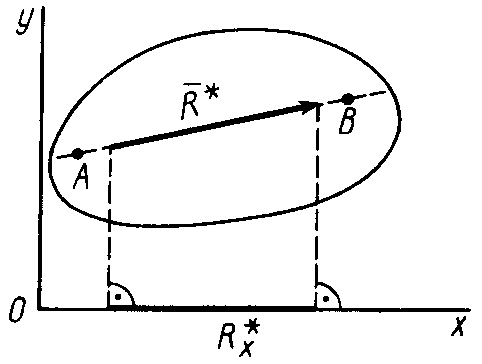 де
за ось Ох принята любая прямая, не
перпендикулярная АВ. Необходимость
условий (53) для равновесия плоской
системы сил следует из первой формы
условий равновесия (51). Первая часть
теоремы о достаточности условий (53) для
равновесия (линия действия равнодействующей
силы
проходит через точки А и В) доказывается
так же, как и в теореме о трех моментах.
И
Рис. 37
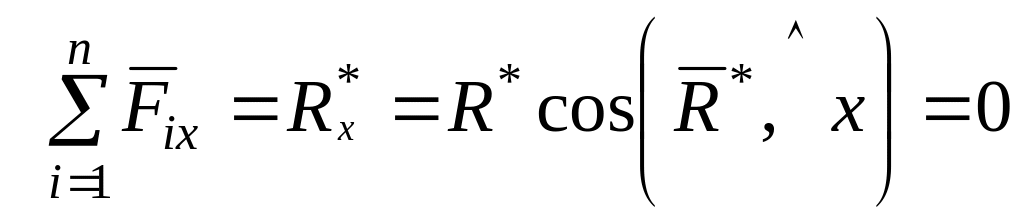 .
Но
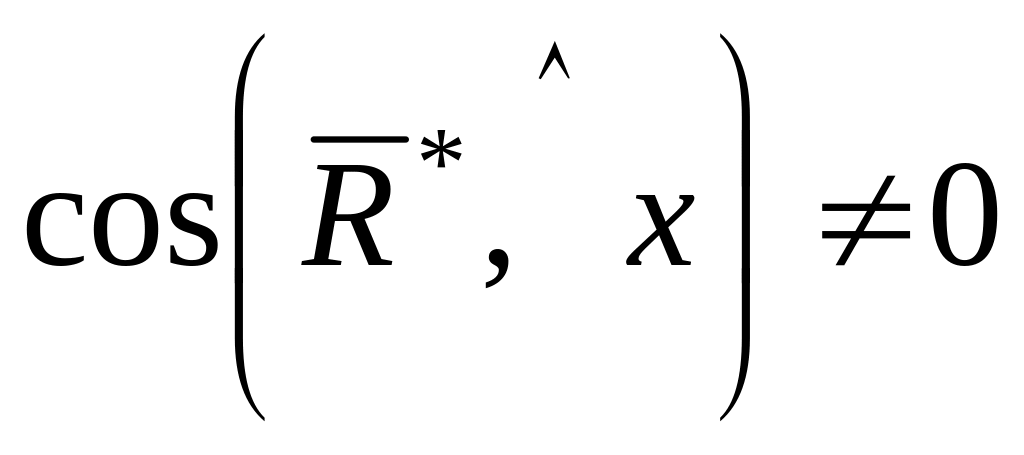 ,
так как ось Ох не перпендикулярна прямой,
проходящей через точки А и В. Следовательно,
равнодействующая сила
равна нулю, что и доказывает достаточность
условий (53) для равновесия плоской
системы сил, приложенных к твердому
телу.
В частном случае плоской системы параллельных сил можно сформулировать другую форму условий равновесия этой системы сил: для равновесия плоской системы параллельных сил, приложенных к твердому телу, необходимо и достаточно, чтобы суммы алгебраических моментов сил относительно двух любых точек, лежащих в плоскости сил, были равны нулю, т.е.
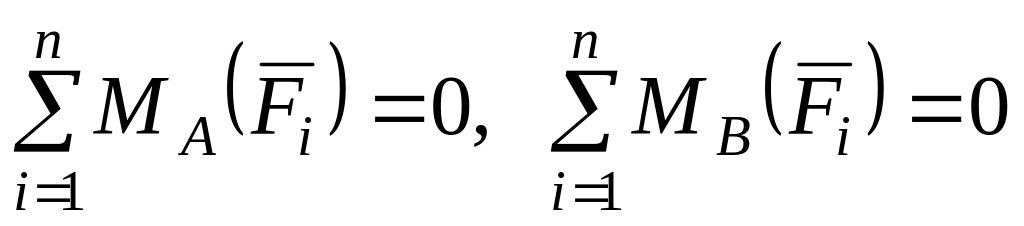 . (54)
Точки А и В нельзя брать на прямой линии, параллельной силам.
При применении условий равновесия (54) удобно за моментные точки А и В брать точки, через которые проходят искомые силы, например реакции связей. В этом случае получаются такие уравнения для определения искомых сил, в каждое из которых входит только по одной неизвестной силе; эти уравнения, как правило, решаются проще, чем уравнения, в каждое из которых входят обе неизвестные силы.
§ 4. Статически определимые и статически неопределимые задачи
Для любой плоской системы сил, действующих на твердое тело, имеется только три независимых условия равновесия, каждое из которых не является следствием двух других. Независимые условия равновесия можно брать в трех различных формах.
Следовательно, для любой плоской системы сил из условий равновесия можно найти не более трех неизвестных, а для плоских систем параллельных и сходящихся сил – не более двух неизвестных. Если в какой-либо задаче число неизвестных окажется больше числа независимых условий равновесия, то такую задачу нельзя решить методами статики без рассмотрения прежде всего деформаций тела, т.е. без отказа от основной гипотезы статики об абсолютно твердом теле.
Задачи, в которых число неизвестных не больше числа независимых условий равновесия для данной системы сил, приложенных к твердому телу, называют статически определимыми. Для любой плоской системы сил, приложенных к твердому телу, в статически определимой задаче число неизвестных должно быть не больше трех, а для плоских систем параллельных и сходящихся сил – не больше двух.
§ 5. Равновесие системы тел
Рассмотрим равновесие сил, приложенных к системе нескольких взаимодействующих между собой тел. Тела могут быть соединены между собой с помощью шарниров, соприкасаться друг с другом и взаимодействовать одно с другим, вызывая силы взаимодействия. Такую систему взаимодействующих тел иногда называют сочлененной системой тел.
Силы, действующие на рассматриваемую систему тел, можно разделить на внешние и внутренние.
Внешними называют силы, с которыми на тела рассматриваемой системы действуют тела, не входящие в эту систему.
Внутренними называют силы взаимодействия между телами рассматриваемой системы.
Если, например, рассматриваемой системой тел является железнодорожный поезд, то внешними силами являются силы веса вагонов и тепловоза, действие рельсов на колеса вагонов и тепловоза, силы сопротивления воздуха. Внутренними силами являются натяжения в стяжках, сила давления газа и т.п.
Силы веса для любой системы тел, в которую не входит Земля, всегда являются внешними.
П
Рис. 38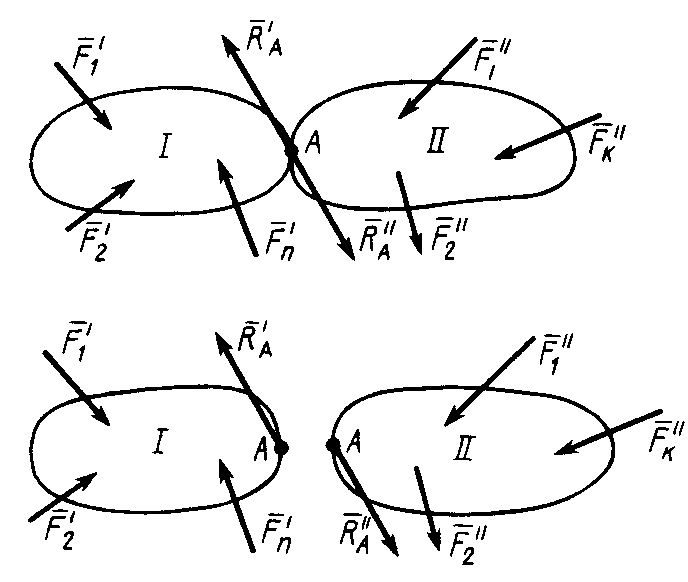 ри
изучении равновесия сил, приложенных
к системе тел, можно мысленно расчленить
систему тел на отдельные твердые тела
и к силам, действующим на эти тела,
применить условия равновесия, полученные
для одного тела. В эти условия равновесия
войдут как внешние, так и внутренние
силы системы тел. Внутренние силы на
основании аксиомы о равенстве сил
действия и противодействия в каждой
точке сочленения двух тел образуют
равновесную систему сил (силы
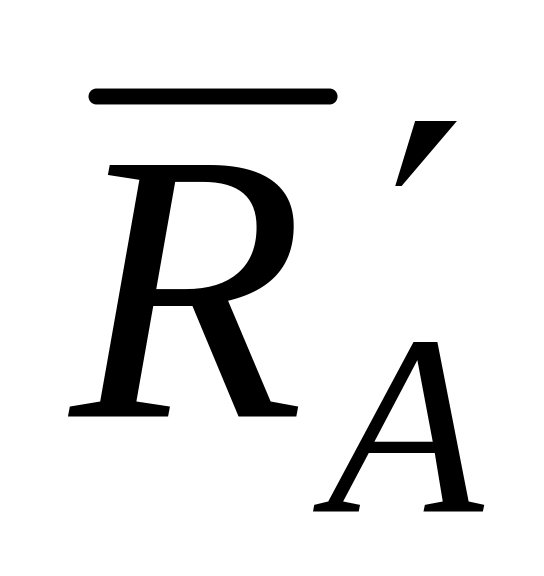 и
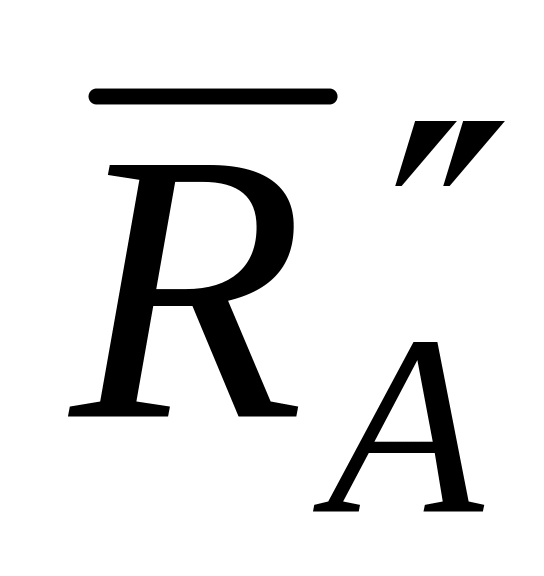 на рис. 38). Поэтому внешние
силы, действующие на систему тел отдельно,
без внутренних сил, удовлетворяют
условиям равновесия сил, приложенных
к твердому телу, за которое следует
принять эту систему тел.
Покажем это на примере системы двух тел и плоской системы сил (рис. 38). Если составить условия равновесия для каждого твердого тела системы тел, то для тела I:
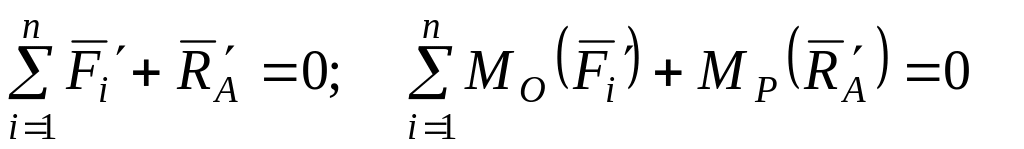 , (55)
для тела II:
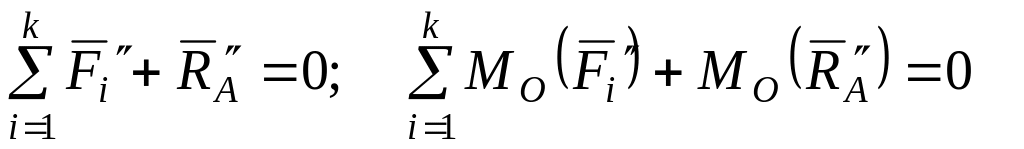 . (56)
Кроме того, из аксиомы о равенстве сил действия и противодействия для двух взаимодействующих тел имеем:
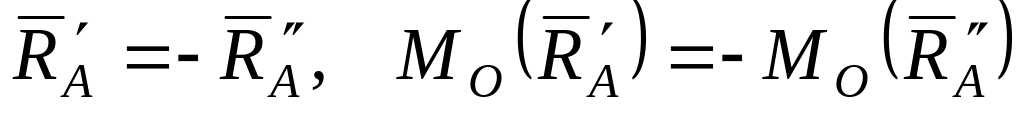 . (57)
Если сложить (55) и (56), учитывая (57), то:
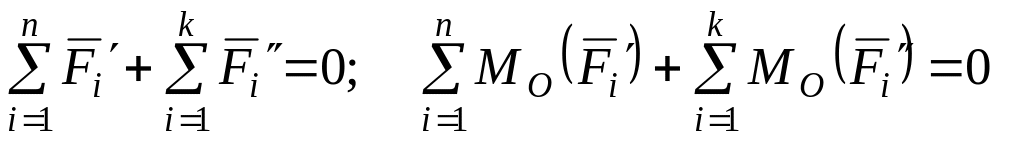 .
Представленные равенства и есть условия равновесия внешних сил, действующих на систему двух тел.
Для
системы
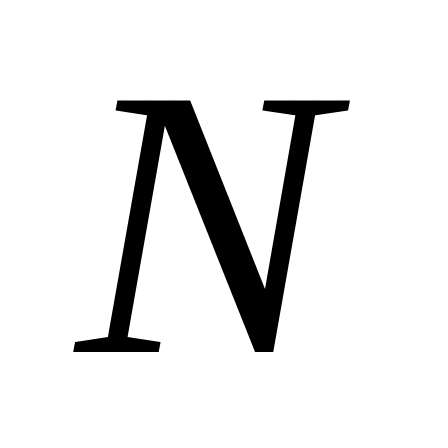 тел в том случае, когда на каждое тело
действует любая плоская система сил,
можно составить
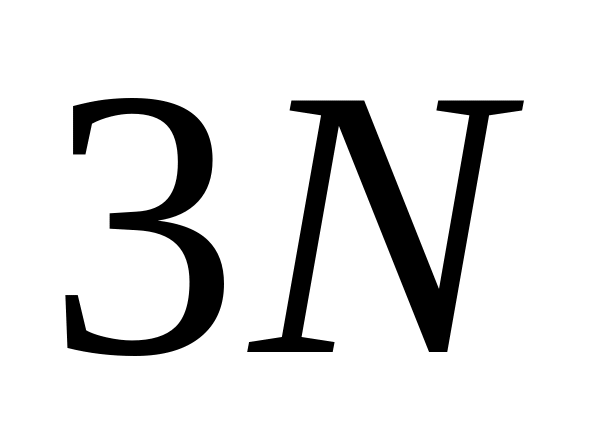 условий равновесия и, следовательно,
определить
неизвестных. Если число неизвестных
больше
,
то задача является статически
неопределимой. В случае статически
определимой задачи . условий равновесия
можно получить, если составлять их для
каждого тела отдельно, учитывая и силы
взаимодействия тел, или составлять
условия равновесия для любых комбинаций
групп тел, в том числе и для всей
рассматриваемой системы тел. При этом
внутренние силы для отдельных групп
тел учитывать не надо.