Материал: Теоретическая физика. Ч. 1. Статика. учеб. пособие. Переславцева Н.С., Бестужева Н.П
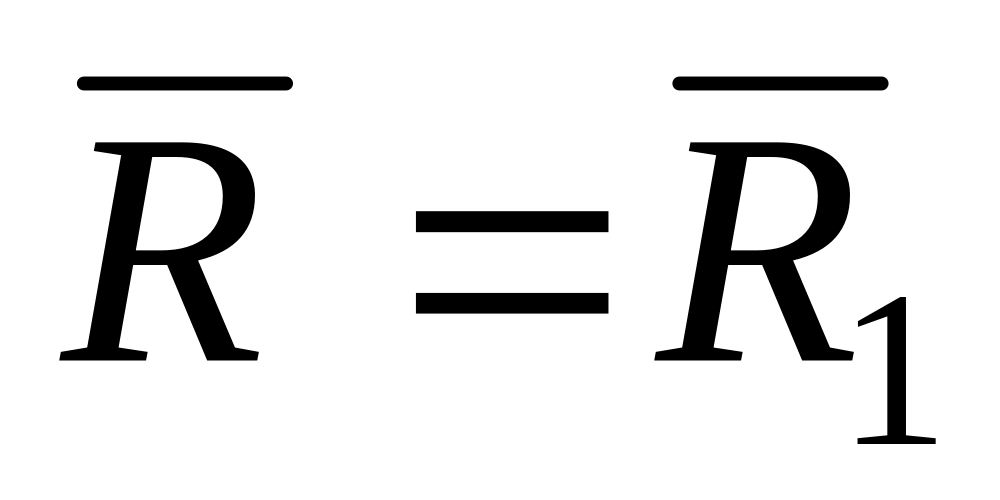 . (65)
Таким образом, главный вектор системы сил является векторным инвариантом. Для одной и той же системы сил он не зависит от выбора центра приведения.
Из векторного равенства (65) следует, что равны модули и проекции главных векторов на любые оси координат, т. е.
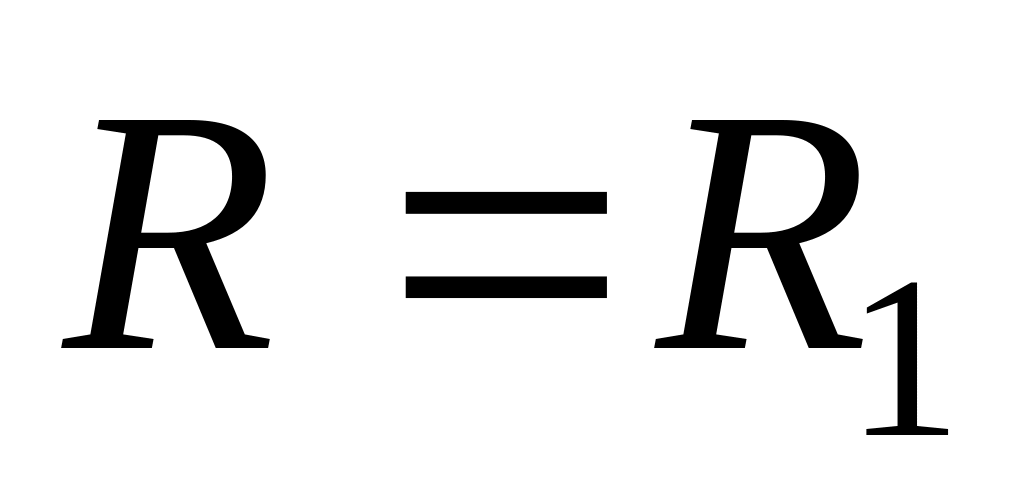 ,
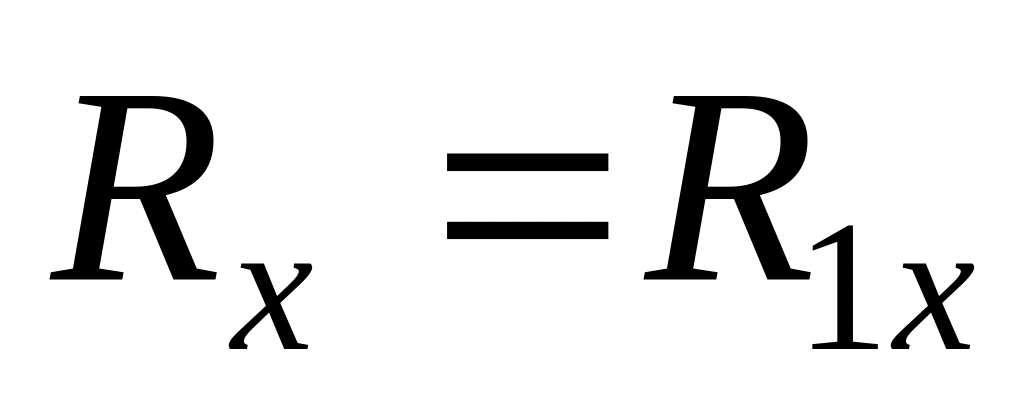 ,
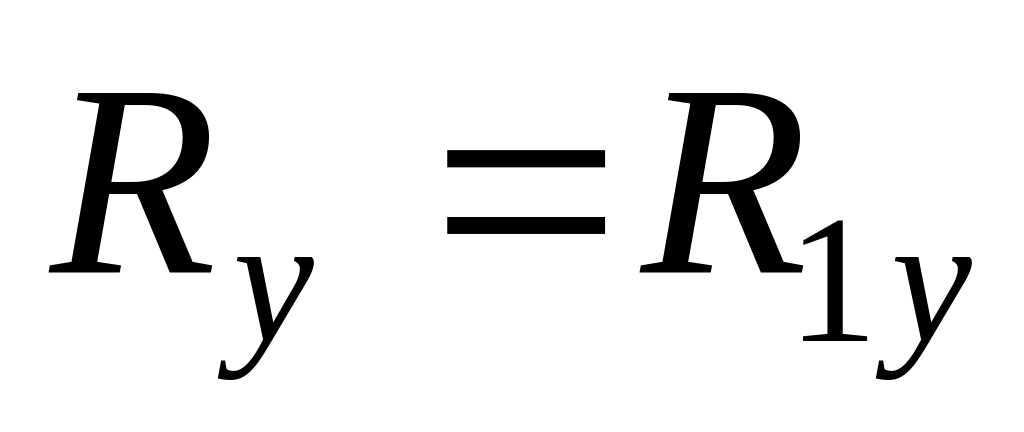 ,
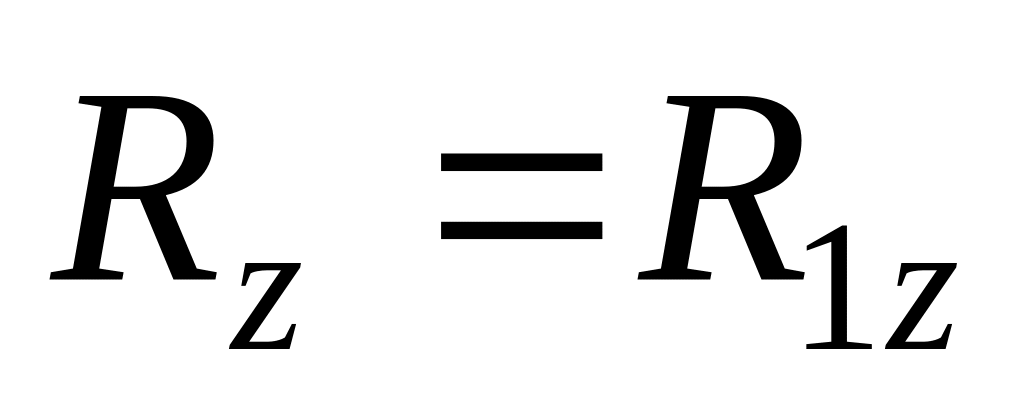 . (65’)
Для получения второго, скалярного, инварианта используем формулу (64):
.
Умножая обе части этого равенства скалярно на , причем в правой части при умножении вместо , согласно (65), возьмем , получим
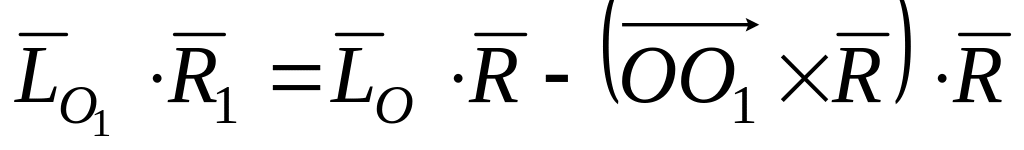 ,
или
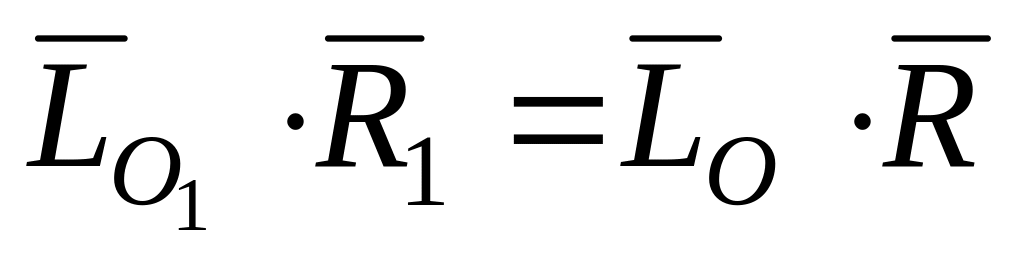 , (66)
так как смешанное произведение векторов, содержащих два одинаковых множителя , равно нулю, т. е.
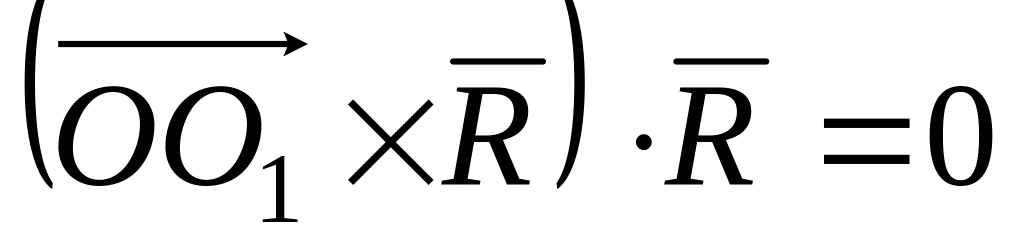 .
Соотношение (66)
является вторым скалярным инвариантом:
скалярное
произведение главного момента на главный
вектор не зависит от центра приведения.
Второй скалярный инвариант можно
выразить в двух других эквивалентных
формах, если раскрыть скалярное
произведение векторов в (66). Обозначая
проекции
на оси координат через
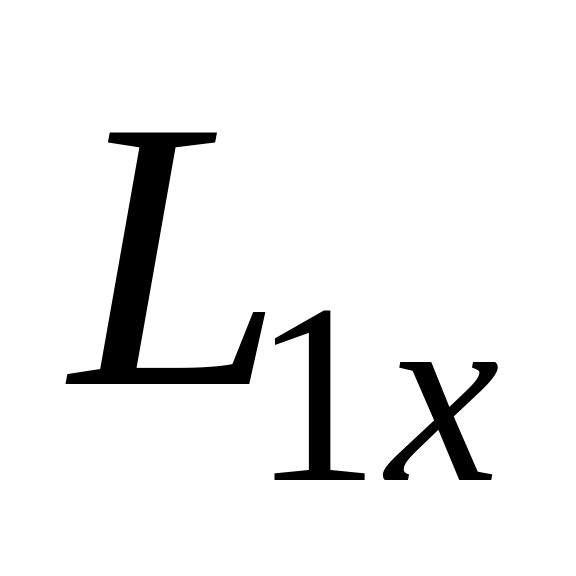 ,
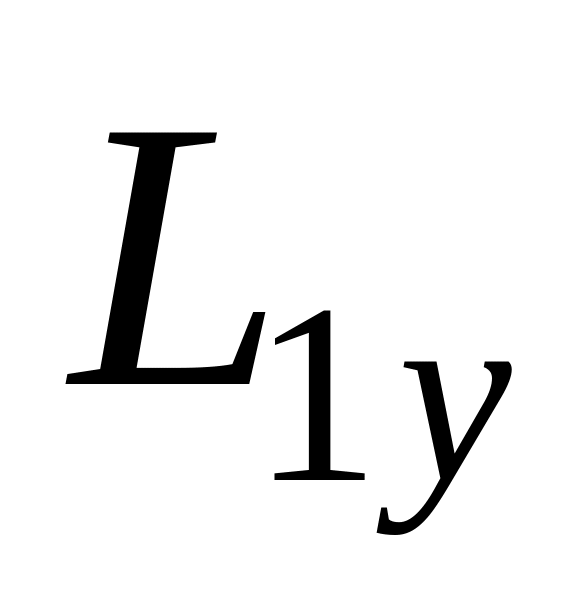 ,
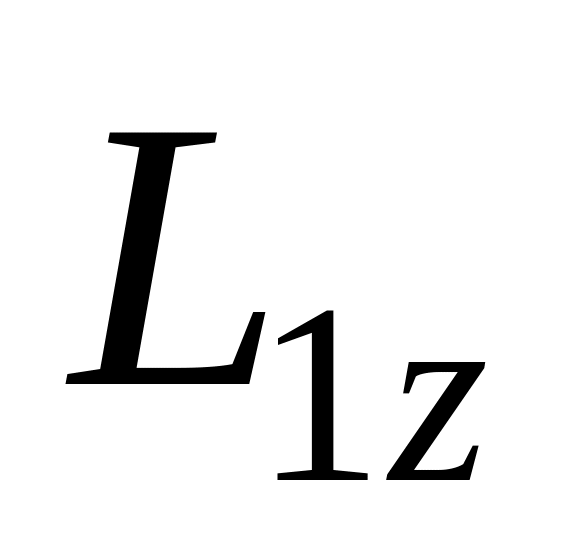 ,
а проекции
– соответственно
через
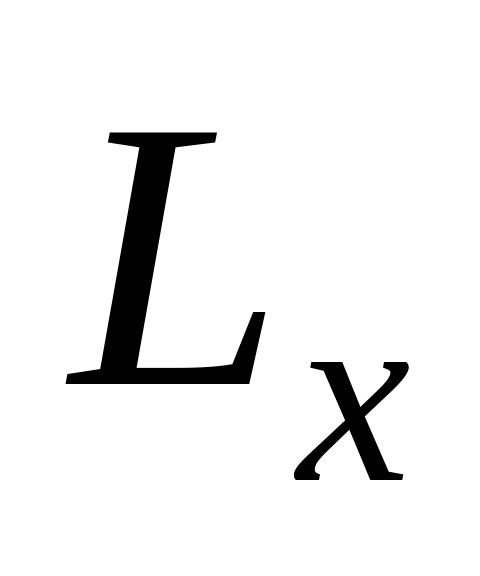 ,
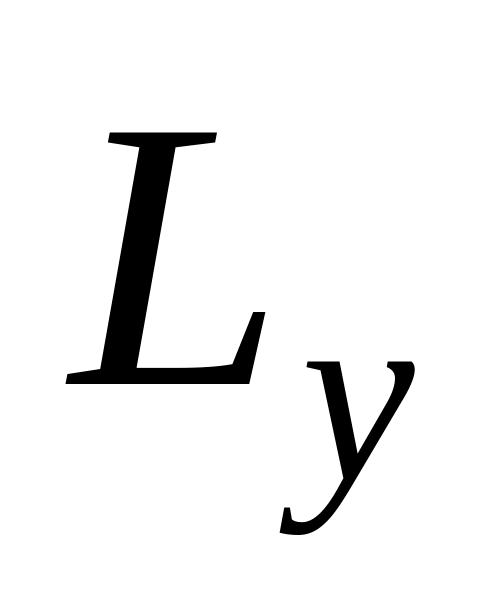 ,
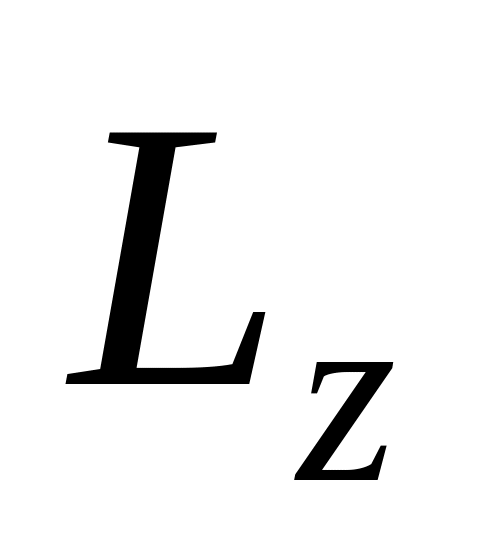 ,
второй инвариант можно выразить в форме
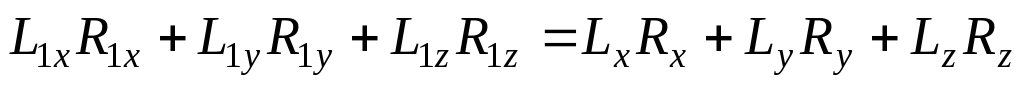 . (66’)
К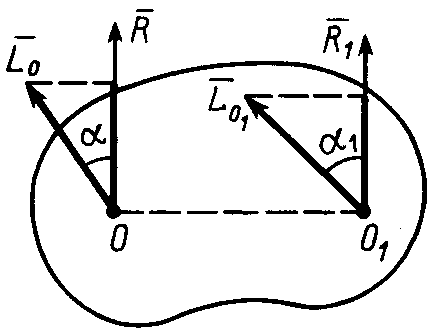 роме
того, формуле (66) можно придать вид:
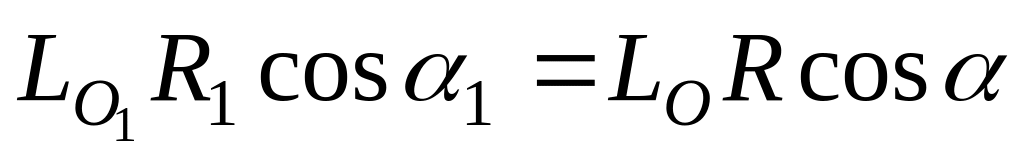 ,
г
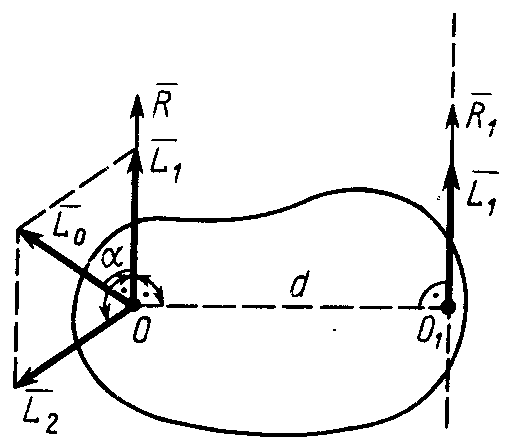
Рис. 53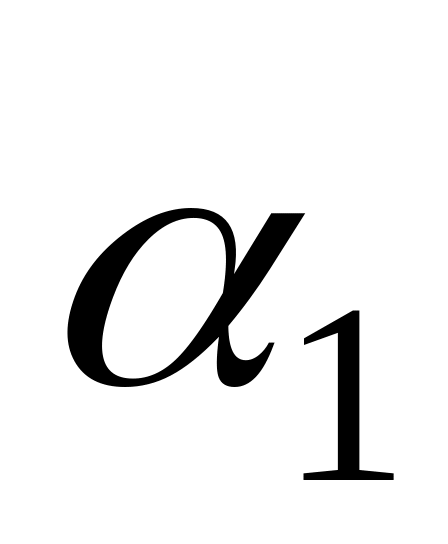 – угол между векторами
и
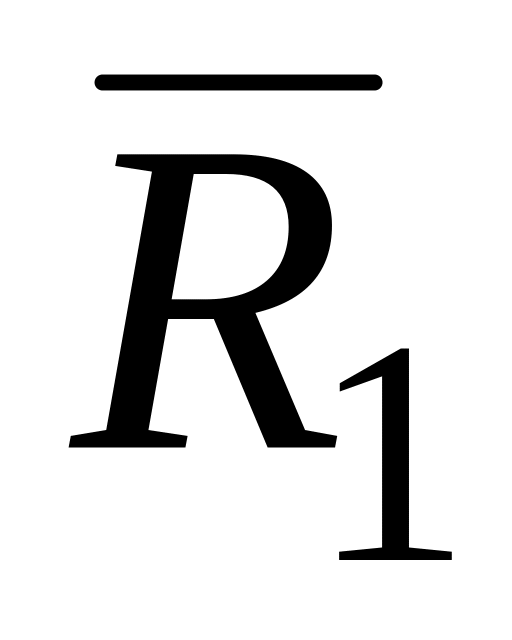 ,
а
– между
и
(рис.53). После сокращения на
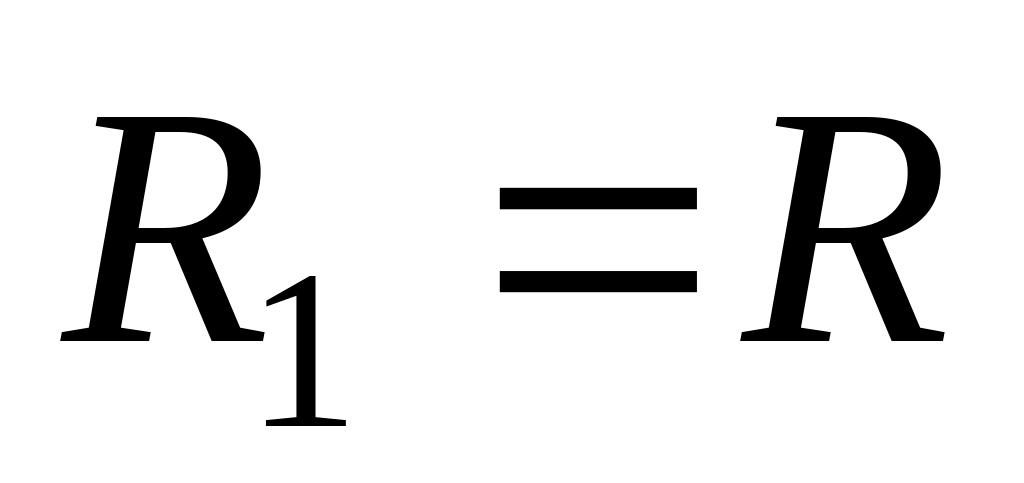 получим
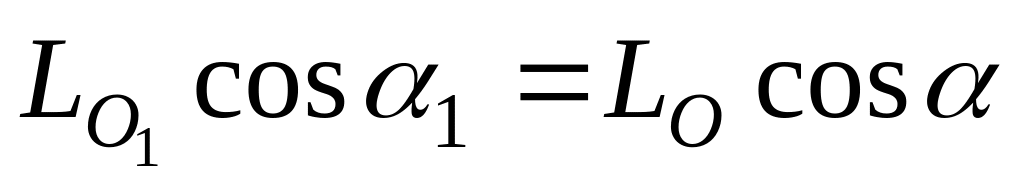 .
(66”)
В этой форме второй инвариант утверждает, что проекция главного момента на направление главного вектора не зависит от центра приведения.
Если главный момент в каждом центре приведения разложить на две взаимно перпендикулярные составляющие, одна из которых направлена по главному вектору, то, учитывая, что главные векторы в различных центрах приведения параллельны, согласно (66”), получим
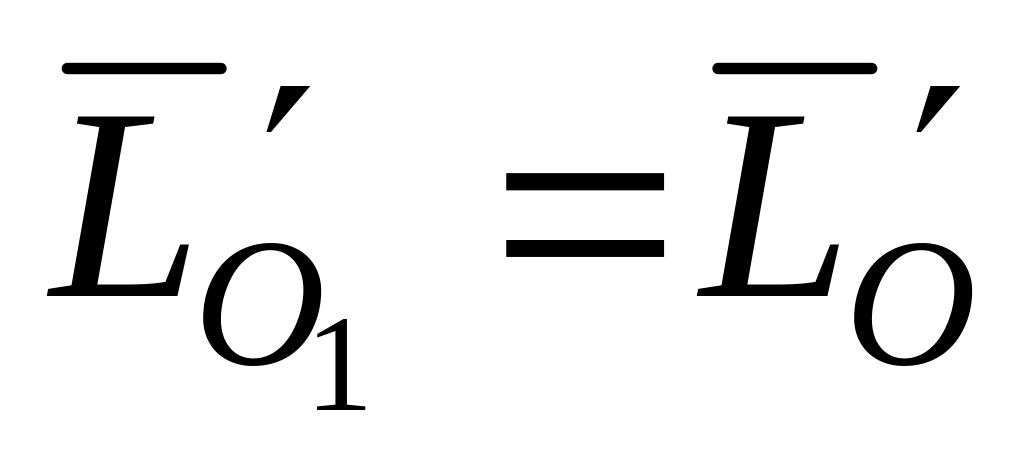 , (67)
где
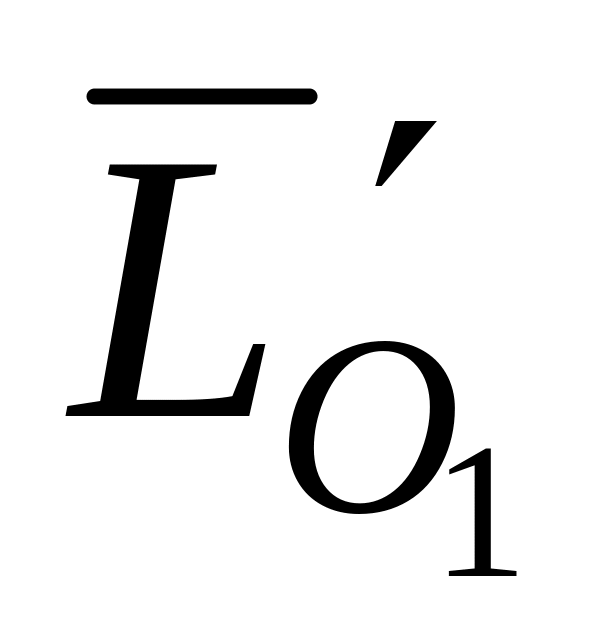 – составляющая главного момента
по направлению главного вектора
,
а
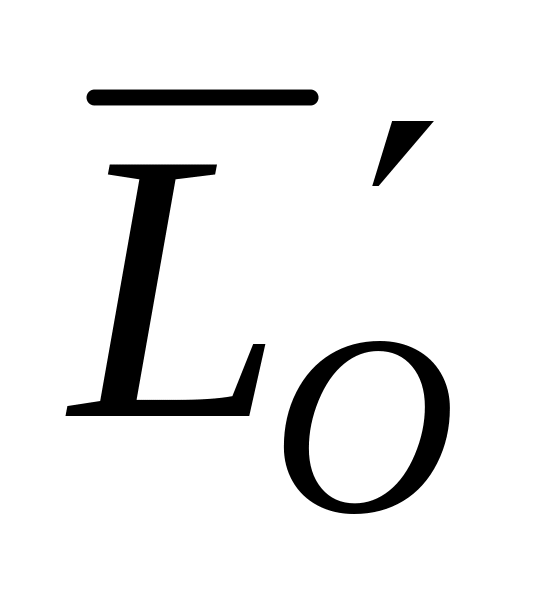 —составляющая
главного момента
по направлению главного вектора
.
Соотношение (67) является следствием
первого и второго инвариантов.
Рассмотренные инварианты (65) и (66) являются независимыми, т.е. из одного не следует другой. Комбинируя эти инварианты, можно получить другие, зависящие от них инварианты.
§ 3. Частные случаи приведения пространственной системы сил
Произвольная система сил приводится к силе, равной главному вектору , и паре сил, векторный момент которой равен главному моменту . В зависимости от их модулей и взаимного направления, т.е. угла между ними, можно произвести дальнейшие упрощения.
Приведение к
паре сил.
Если
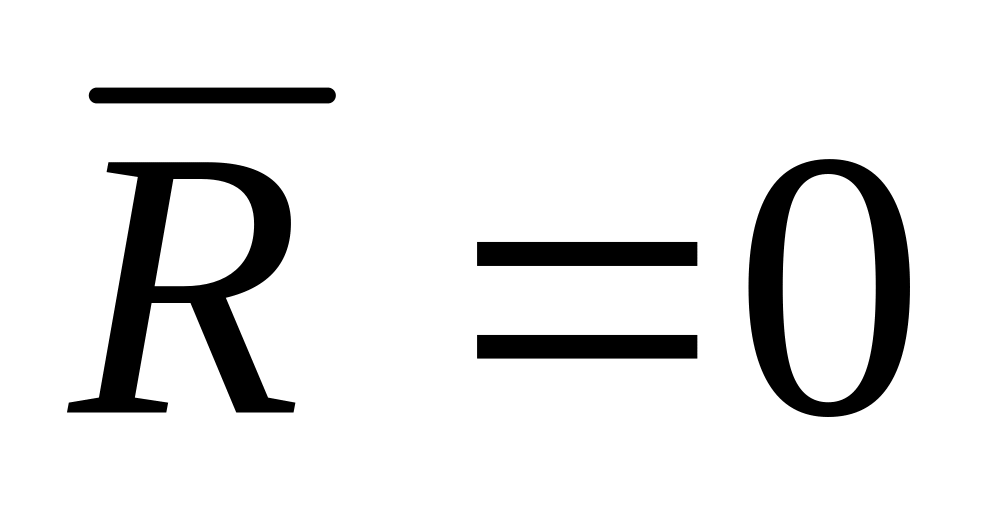 ,
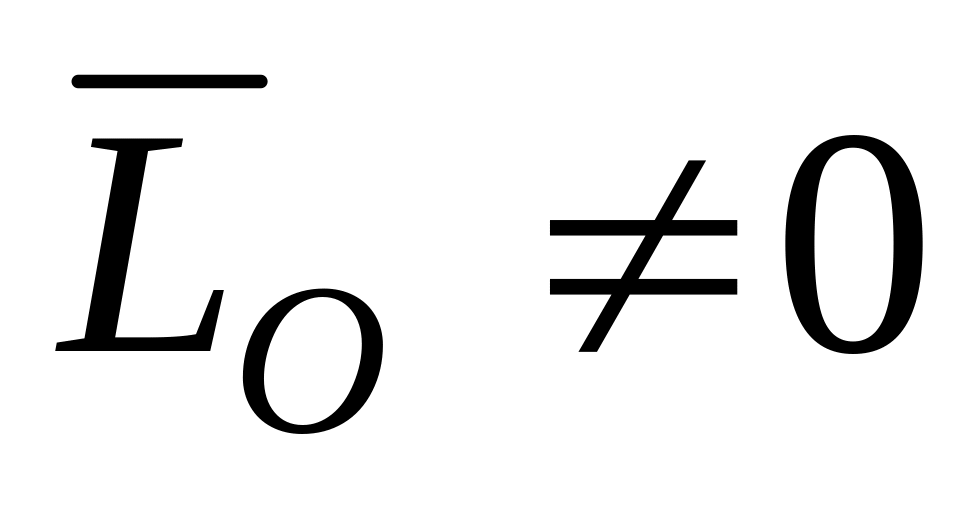 ,
то система сил приводится к одной паре
сил, причем главный момент в этом случае,
согласно (64), не зависит от выбора центра
приведения. В рассматриваемом случае
оба инварианта системы сил равны нулю,
т.е.
,
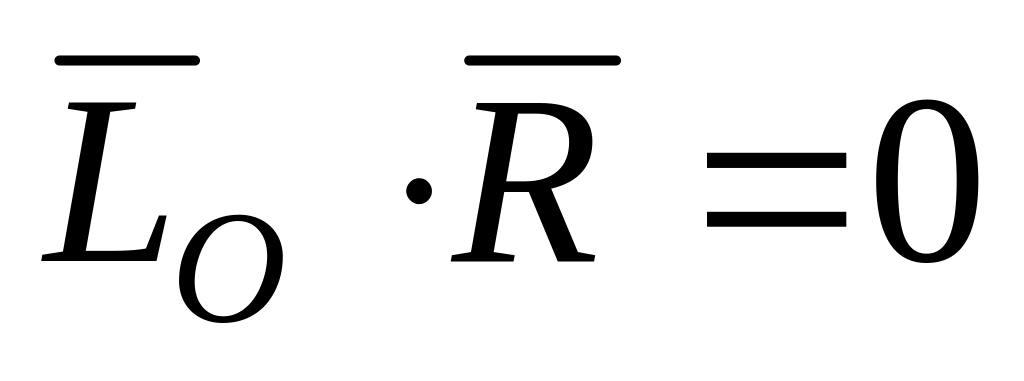 .
Приведение к равнодействующей. Возможны два случая.
Если
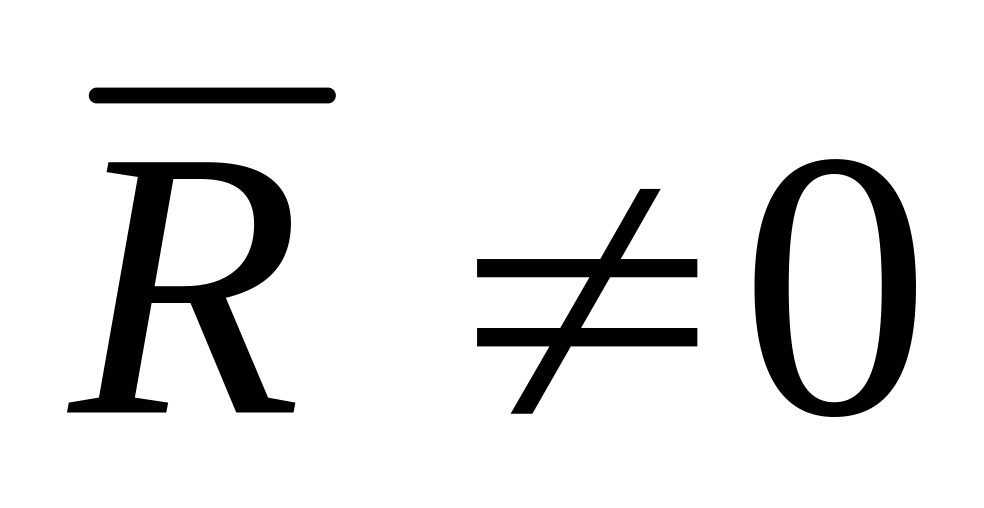 ,
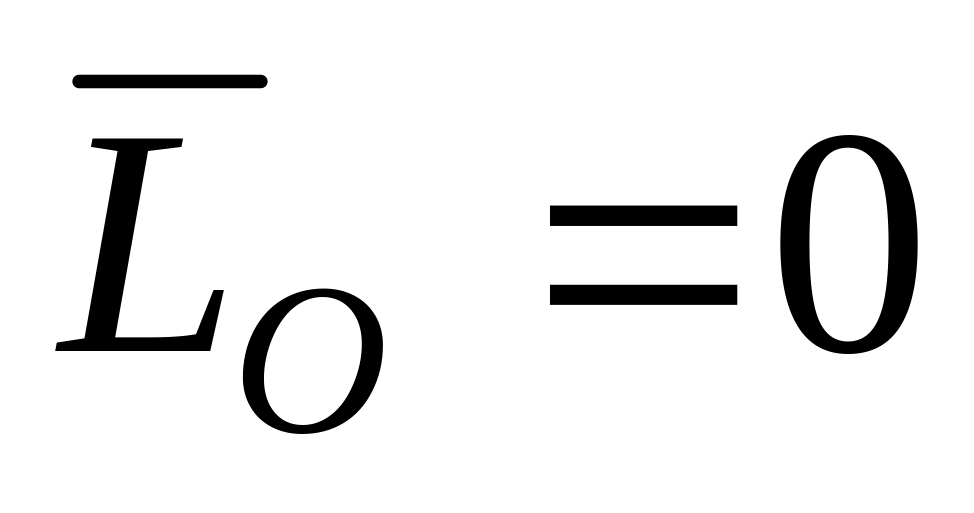 (первый инвариант
,
второй –
),
то система приводится к равнодействующей
силе
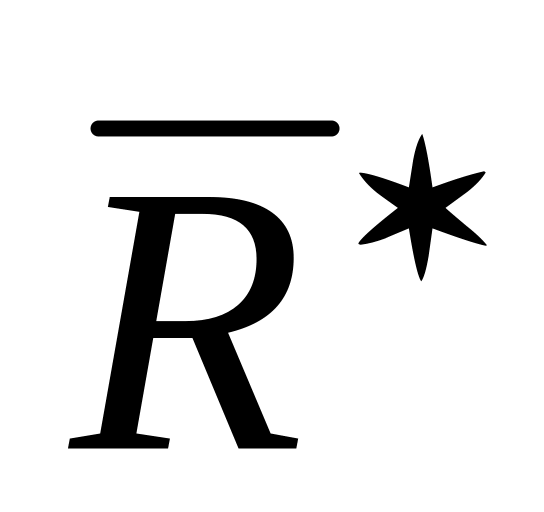 ,
равной по модулю и направлению главному
вектору
,
т.е.
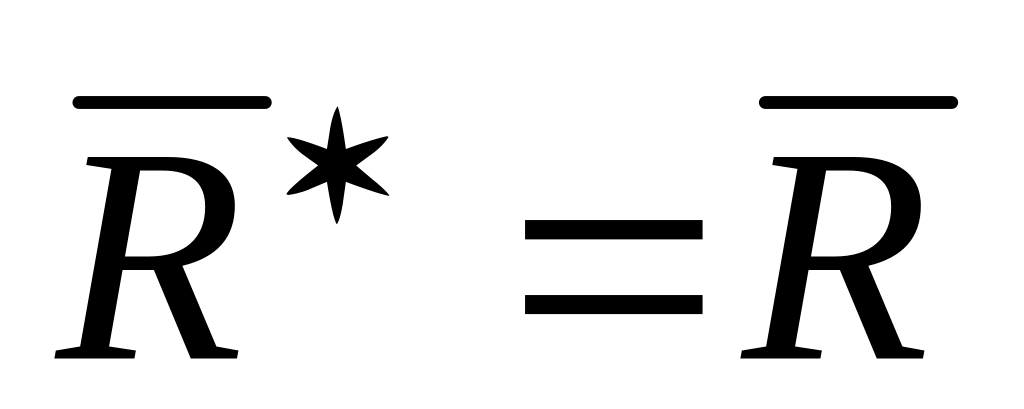 .
Линия действия равнодействующей силы в этом случае проходит через центр приведения.
Если , , но
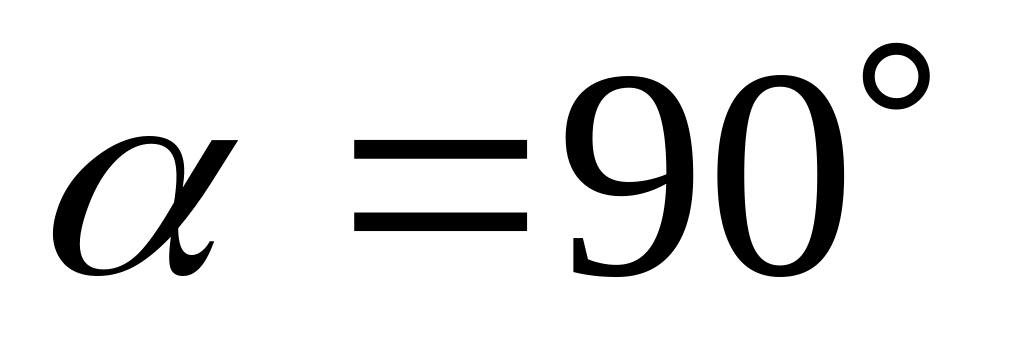 ,
т.е.
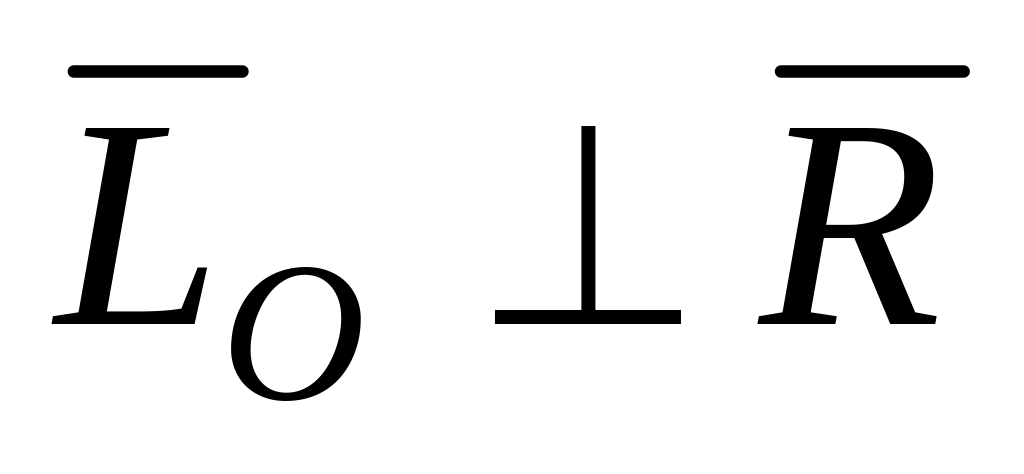 (первый инвариант
,
второй –
),
то система сил тоже приводится к
равнодействующей, причем опять
.
Н
Рис. 54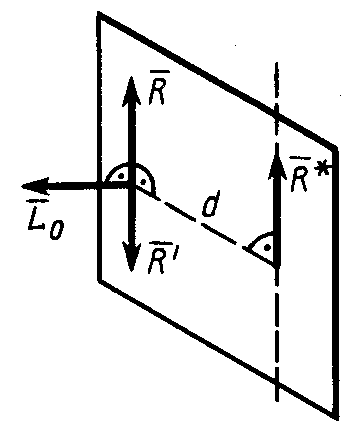 о
линия действия равнодействующей силы
отстоит от центра приведения на расстоянии
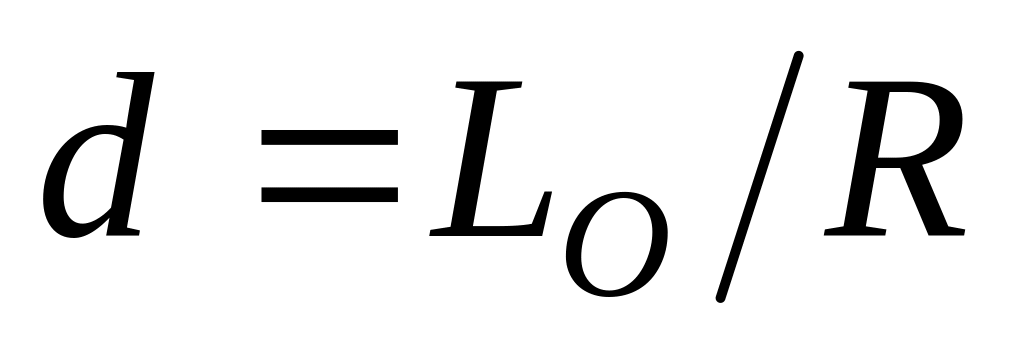 .
Действительно, в этом случае имеем силу
и пару сил с векторным моментом
,
причем силы пары можно считать
расположенными в одной плоскости с
силой
,
так как векторный момент пары
перпендикулярен силе
(рис. 54). Поворачивая и перемещая пару
сил в ее плоскости, а также изменяя силы
пары и ее плечо, при сохранении векторного
момента можно получить одну из сил пары
,
равной по модулю, но противоположной
по направлению главному вектору
.
Другая сила пары
и будет равнодействующей силой.
Действительно,
~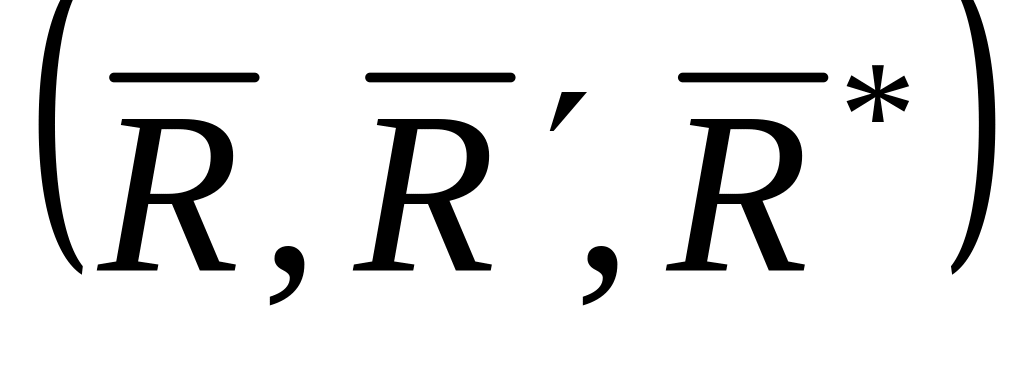 ~
,
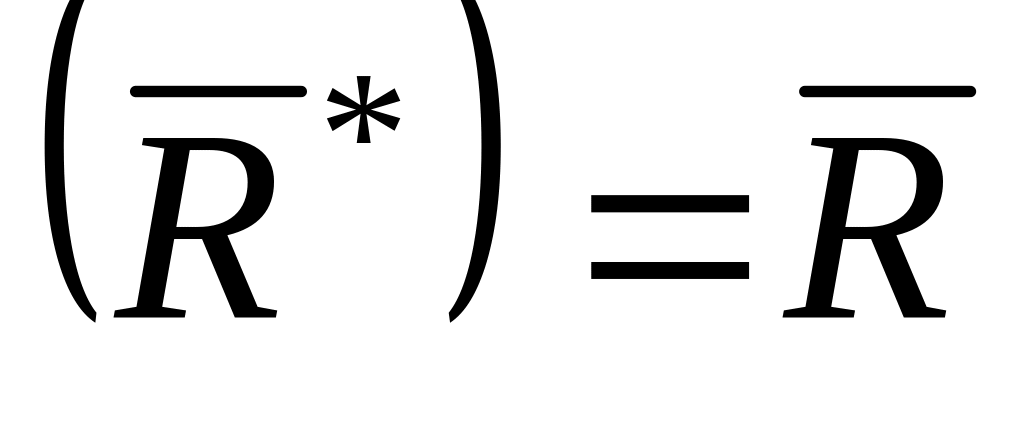 ,
так как система
двух равных по модулю, но противоположных
по направлению сил
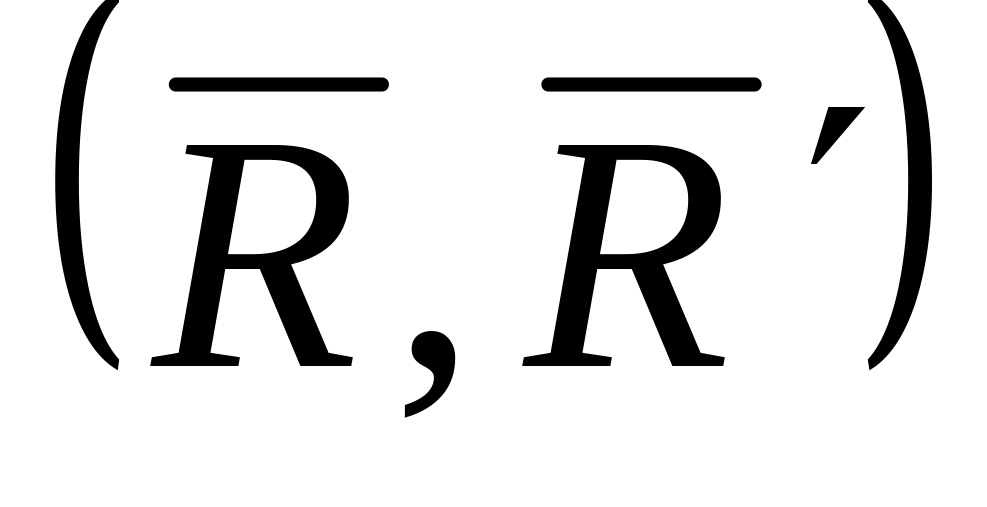 ~0
и может быть отброшена. Таким образом,
рассматриваемая система сил оказалась
эквивалентной одной равнодействующей
силе
,
которая по модулю и направлению совпадает
с главным вектором
.
Плечо пары сил
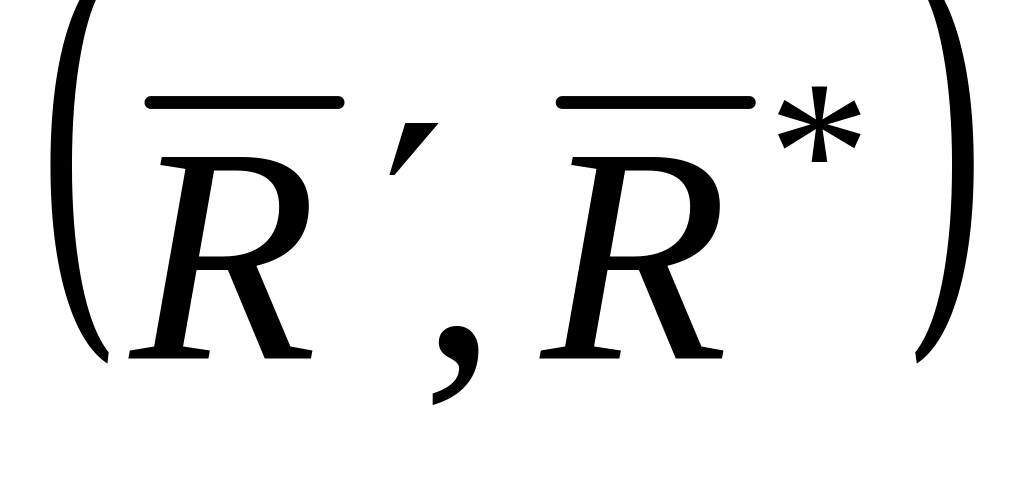 определяется из условия
,
так как . Отрезок определяет кратчайшее расстояние от центра приведения до линии действия равнодействующей силы . Первый случай является частным случаем второго, когда за центр приведения взята точка, расположенная на линии действия равнодействующей силы.
П
Рис. 55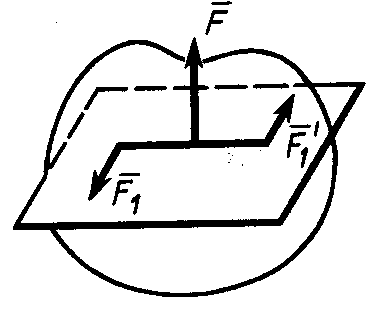
 риведение
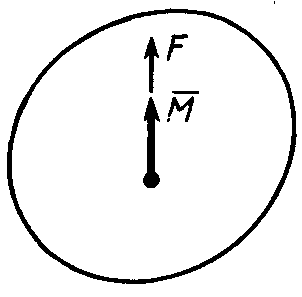
к динаме. Динамой
в механике называют такую совокупность
силы
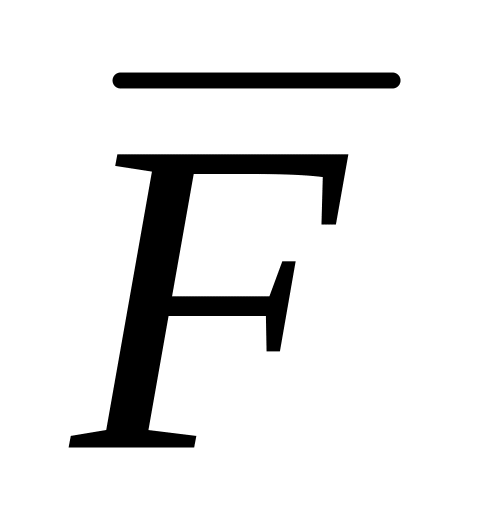 пары сил
,
действующих на твердое тело, у которой
сила перпендикулярна плоскости действия
пары сил (рис. 55). Используя векторный
момент
пары сил
,
можно также определить динаму
как совокупность силы и пары, у которых
сила параллельна векторному моменту
пары сил (рис. 56). Сила
и векторный момент пары сил
могут быть направлены как в одну, так и
в противоположные стороны.
Р
Рис. 56
,
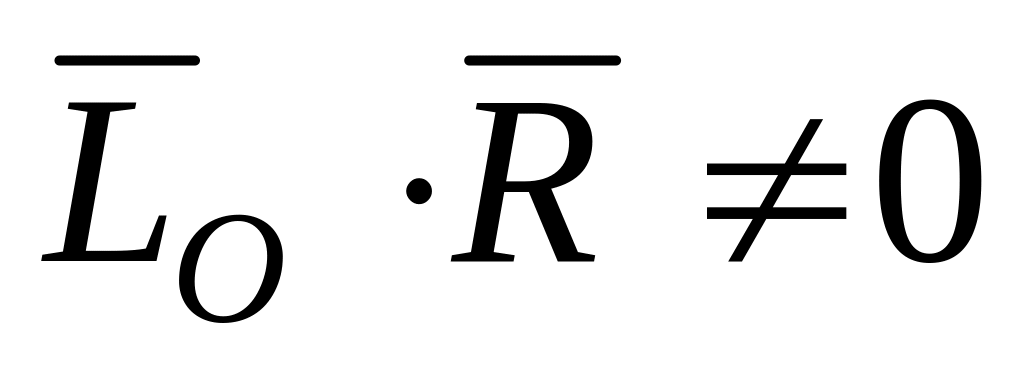 .
Покажем, что система
сил в этом случае приводится к динаме,
причем элементами динамы являются сила
и момент пары
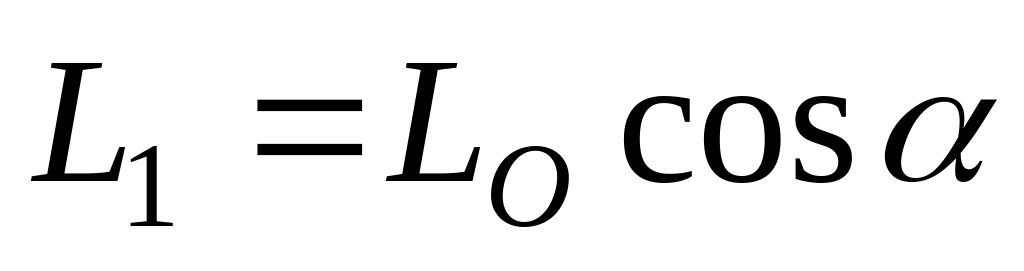 ,
где
– угол между векторами
и
.
Действительно, после приведения системы
сил к центру
получим главный вектор
и главный момент
.
Косинус угла
между ними можно определить выражая
скалярное произведение векторов
и
в двух формах:
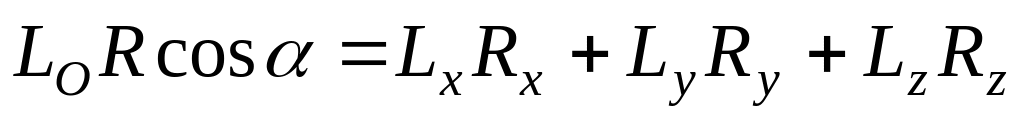
 ;
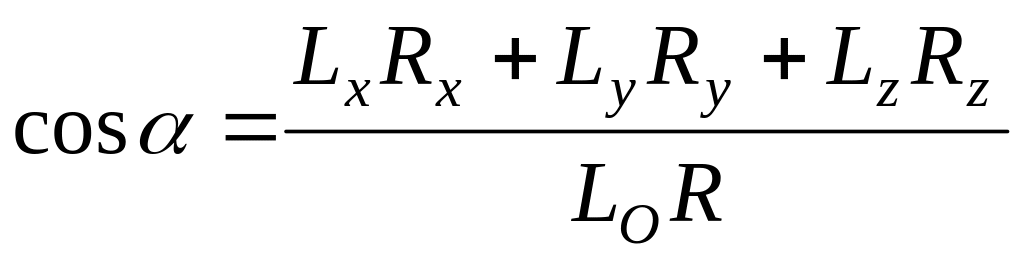 .
Р
Рис. 57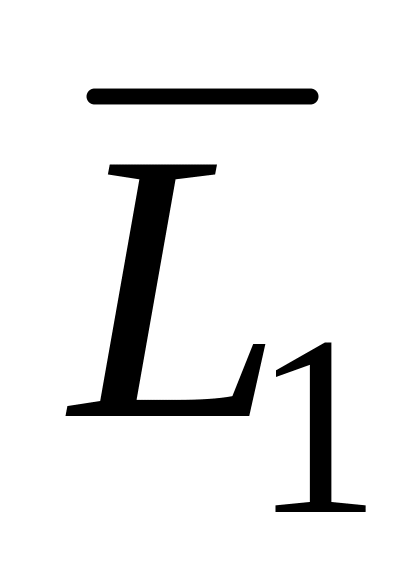 и
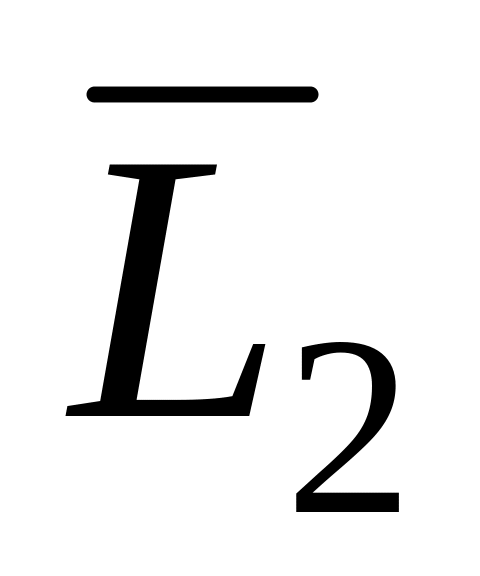 ,
одна из которых
направлена по главному вектору
(рис. 57). Имеем:
§4. Уравнение центральной винтовой оси
П
Рис. 59.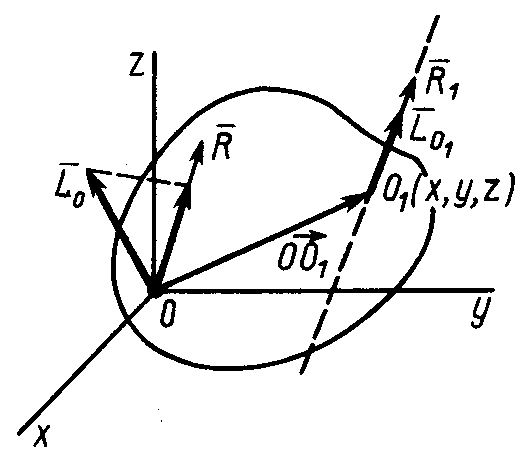 редположим,
что в центре приведения, принятом за
начало координат, получены главный
вектор
с проекциями на оси координат
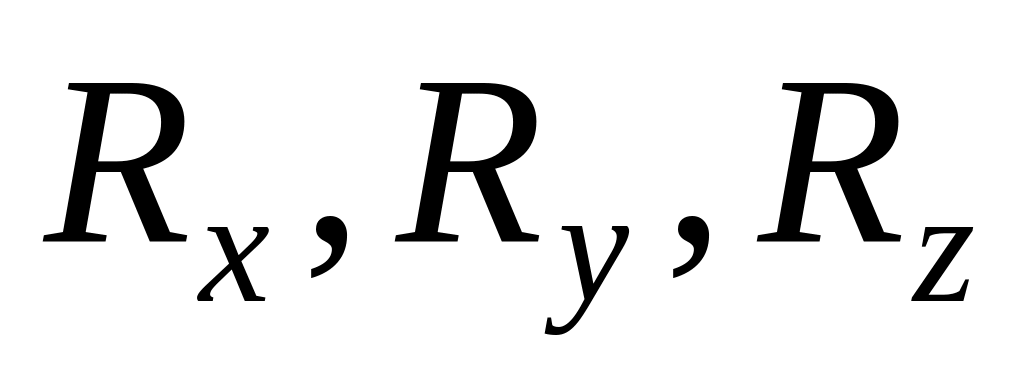 и главный момент
с проекциями
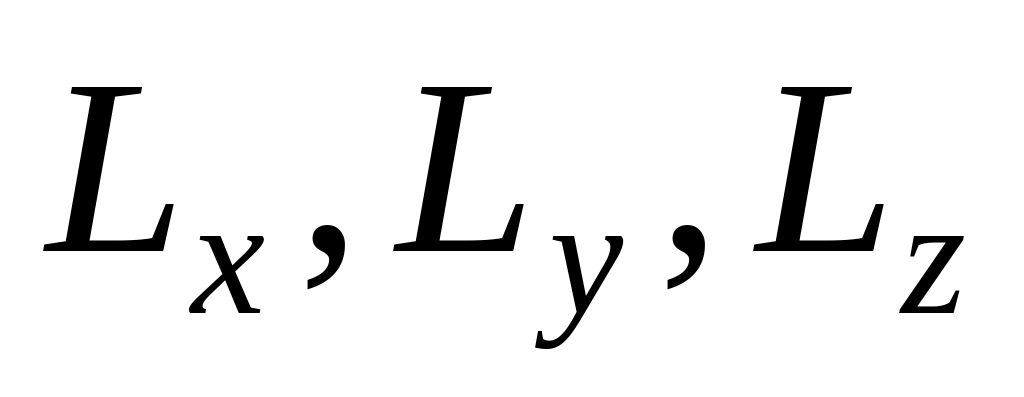 .
При приведении системы сил к центру
приведения
(рис. 59) получается динама с главным
вектором
и главным моментом
.
Векторы
,
и
,
как образующие динаму, параллельны и
поэтому могут отличаться только скалярным
множителем
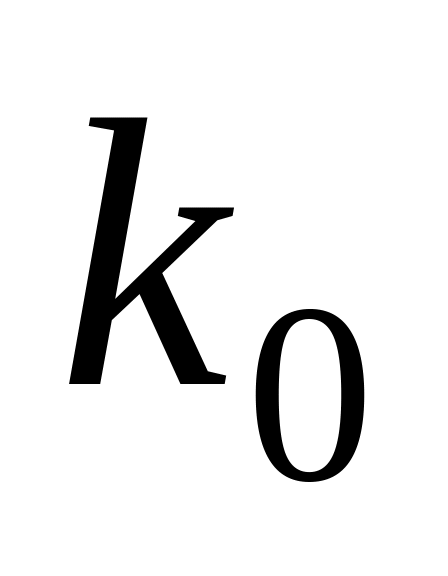 .
Имеем
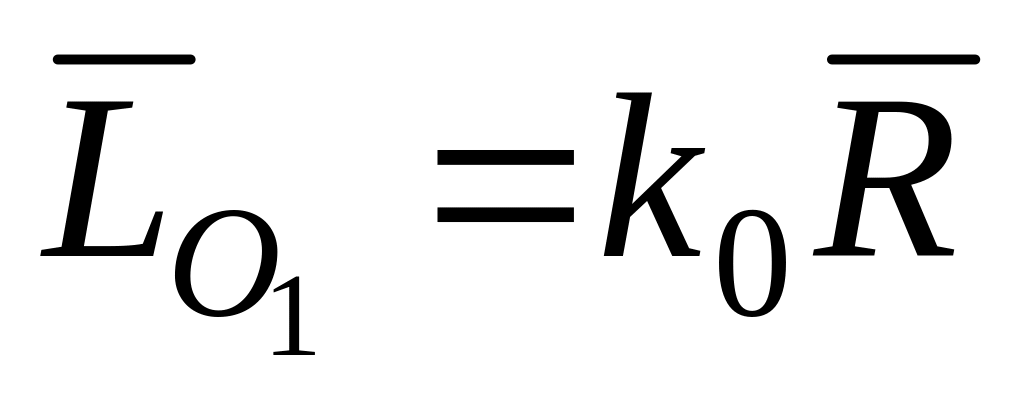 , (71)
так как . Главные моменты и , согласно (64), удовлетворяют соотношению
. (64)
Подставляя из (64) в (71), получим
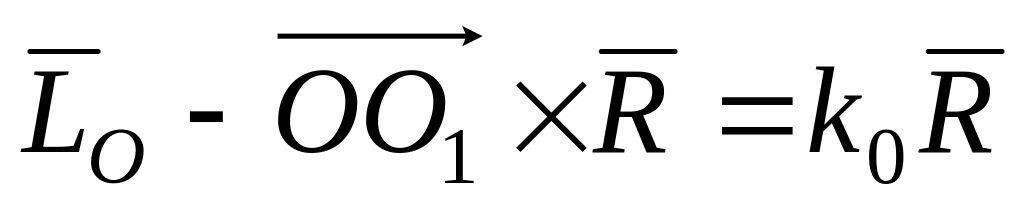 . (71’)
Координаты точки
в которой получена динама, обозначим
.
Тогда проекции вектора
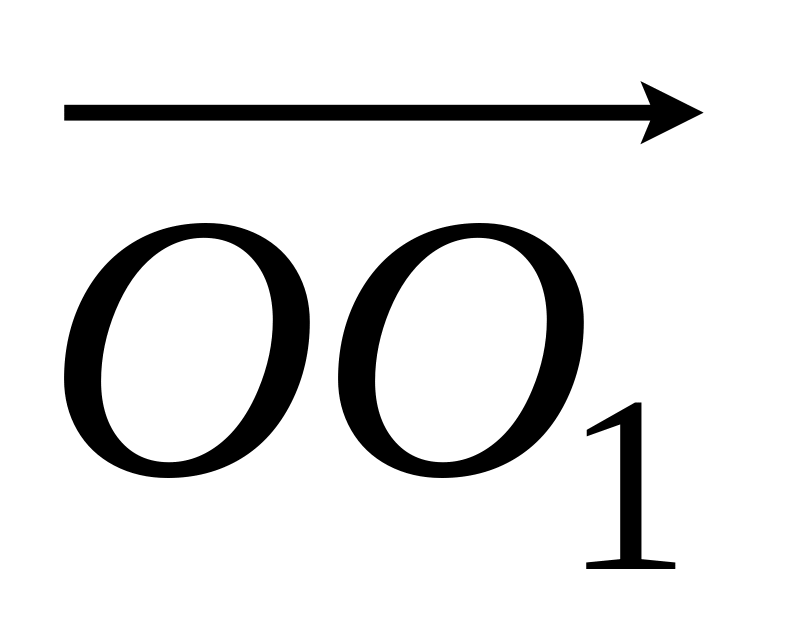 на оси координат равны координатам
.
Учитывая это, (71’) можно выразить в форме
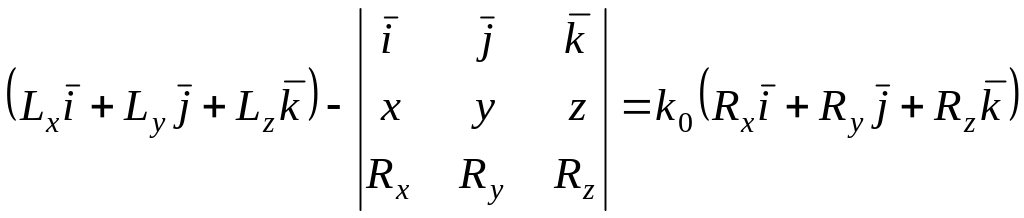 ,
(71”)
где
– единичные векторы осей координат; а
векторное произведение
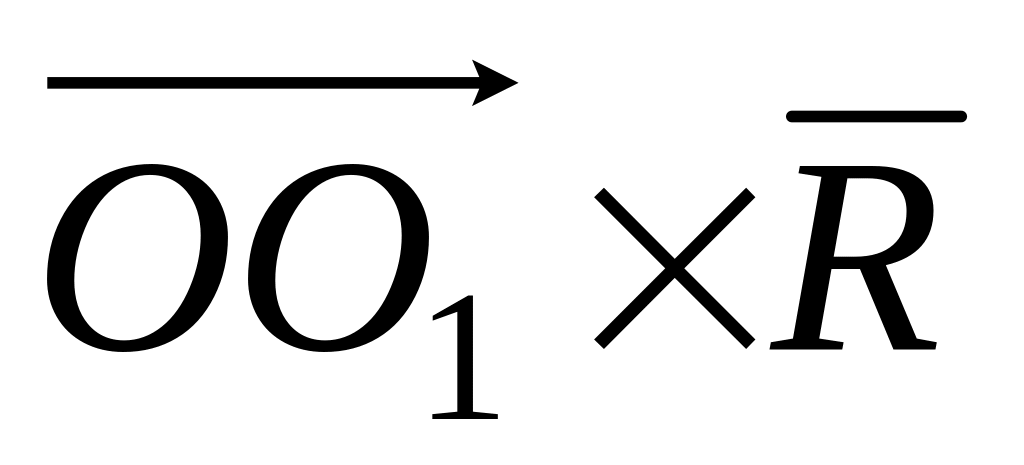 представлено определителем. Векторное
уравнение (71”) эквивалентно трем
скалярным, которые после отбрасывания
можно представить в виде:
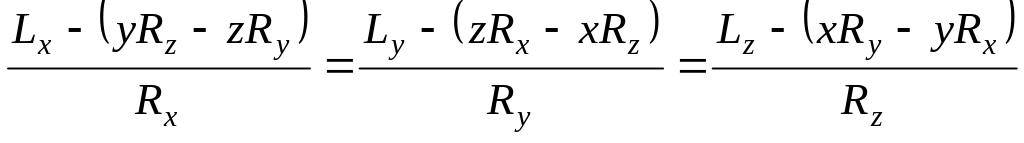 .
(72)
Линейные уравнения (72) для координат являются уравнениями прямой линии – центральной винтовой оси. Следовательно, существует прямая, в точках которой система сил приводится к динаме.
§5. Частные случаи приведения пространственной системы параллельных сил
В отличие от
произвольной системы сил пространственная
система параллельных сил не приводится
к динаме, так как для нее главный вектор
и главный момент в общем случае взаимно
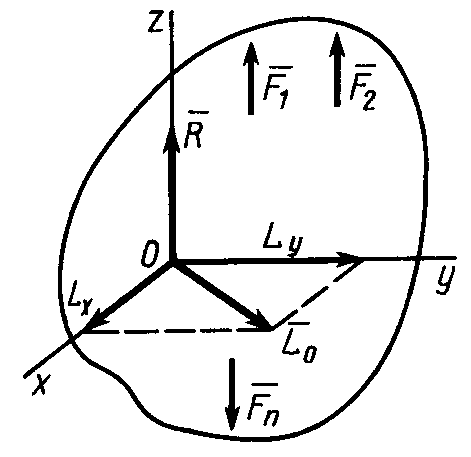
перпендикулярны. Для доказательства
этого рассмотрим пространственную
систему параллельных сил, для которой
главный вектор и главный момент не равны
нулю. Выберем за центр приведения точку
О – начало декартовой системы координат,
ось
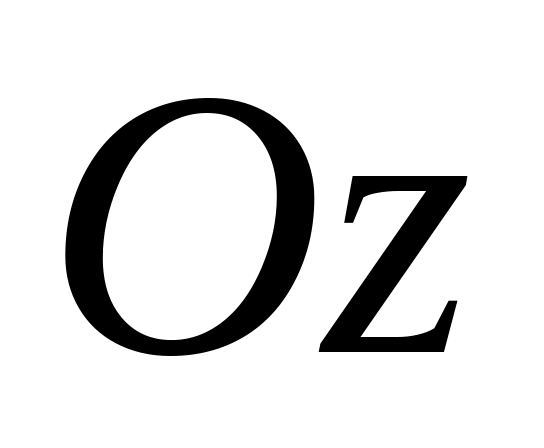 которой направим параллельно силам
(рис. 60). Тогда проекции главного вектора
на оси координат
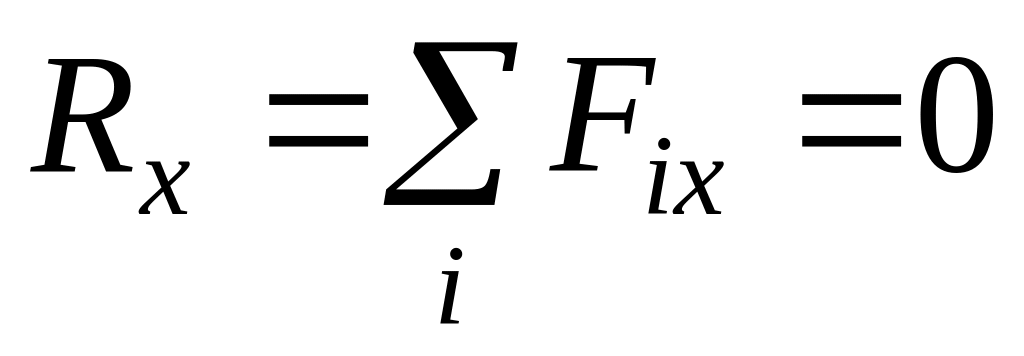
 ,