Материал: Теоретическая физика. Ч. 1. Статика. учеб. пособие. Переславцева Н.С., Бестужева Н.П
Теорема о трех силах позволяет в некоторых случаях определить линию действия неизвестной силы, приложенной к твердому телу.
§ 4. Система сходящихся сил
Рассмотрим одну из важных систем сил – систему сходящихся сил. Для этой системы сил следует рассмотреть приведение ее к простейшему виду и установить условия равновесия.
Системой сходящихся сил (или пучком сил) называют такую систему сил, линии действия которых пересекаются в одной точке – центре пучка. Сходящиеся системы сил могут быть пространственными и плоскими, т.е. расположенными в одной плоскости.
Проецируя векторы векторного равенства на прямоугольные оси координат, согласно теореме о проекции замыкающей получим:
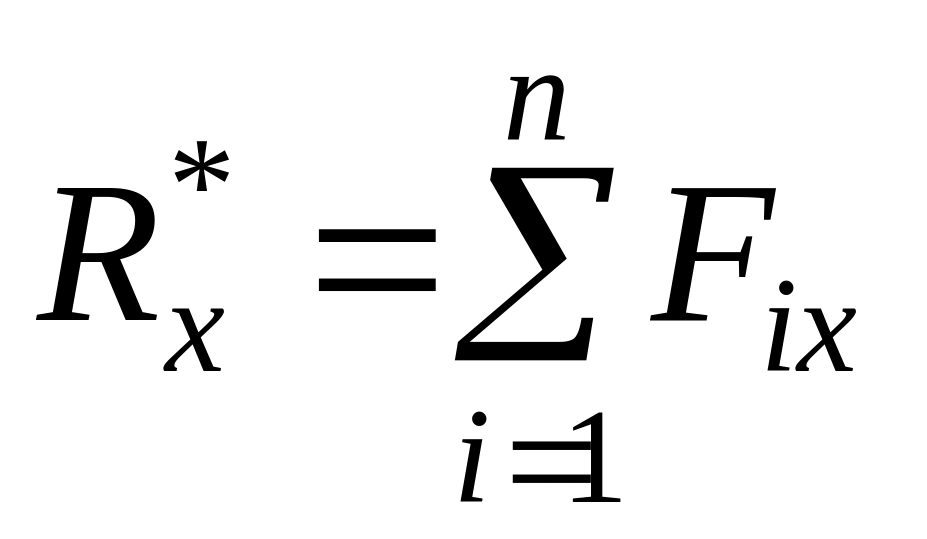 ;
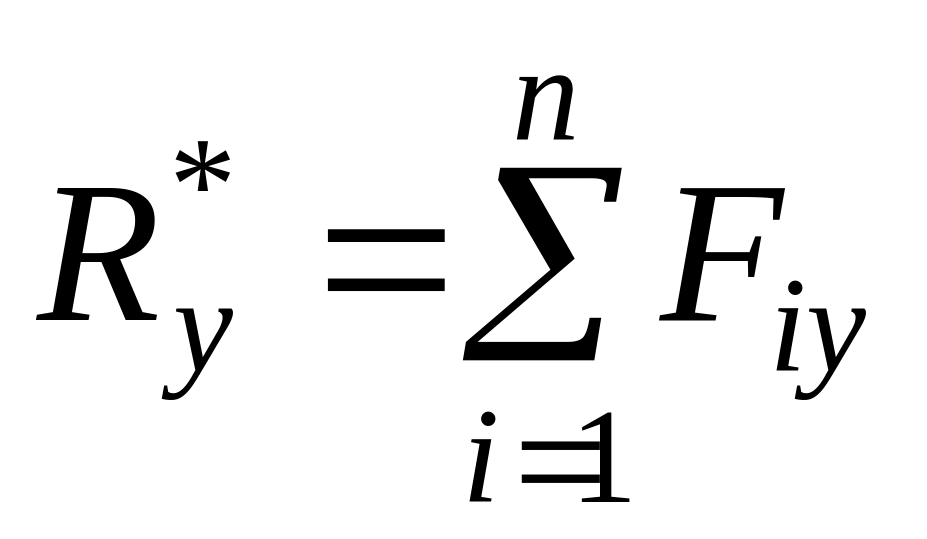 ;
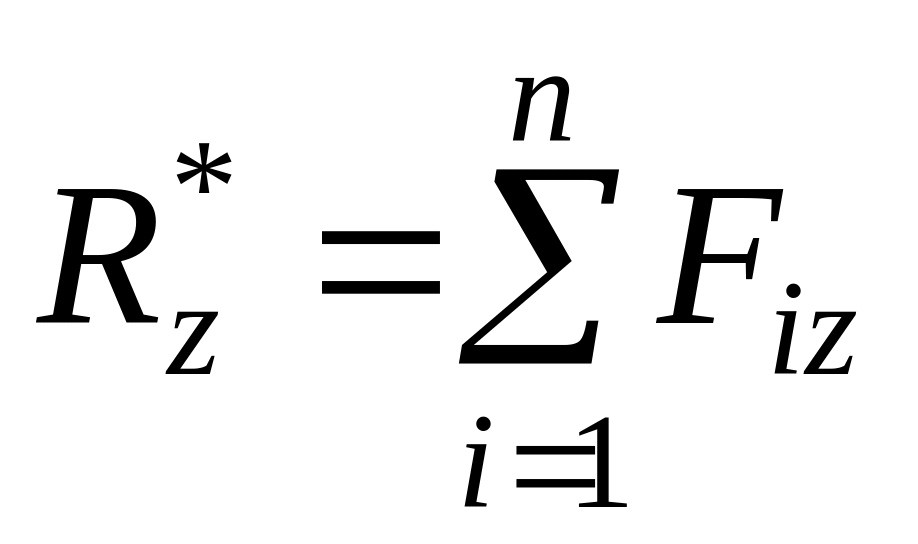 . (2)
По проекциям определяем модуль равнодействующей силы и косинусы углов ее с осями координат по формулам
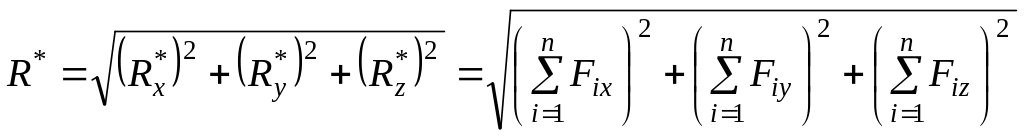 ;(3)
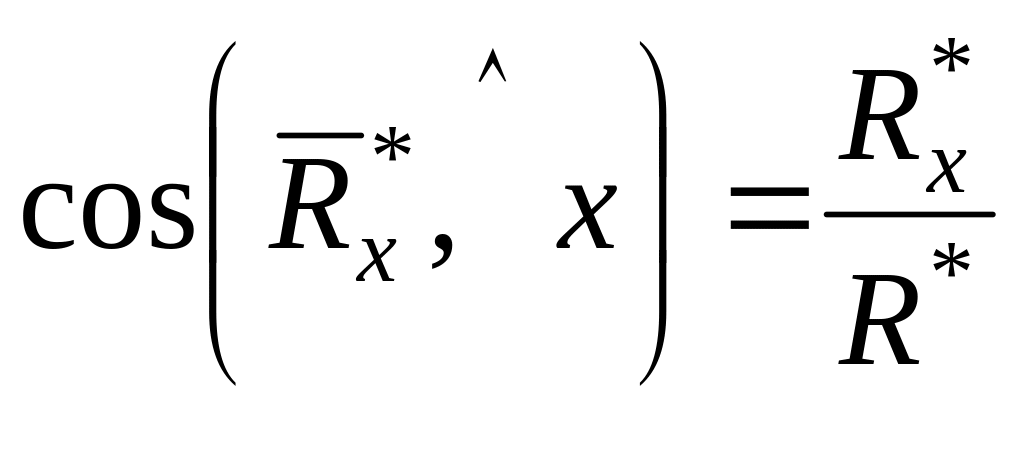 ,
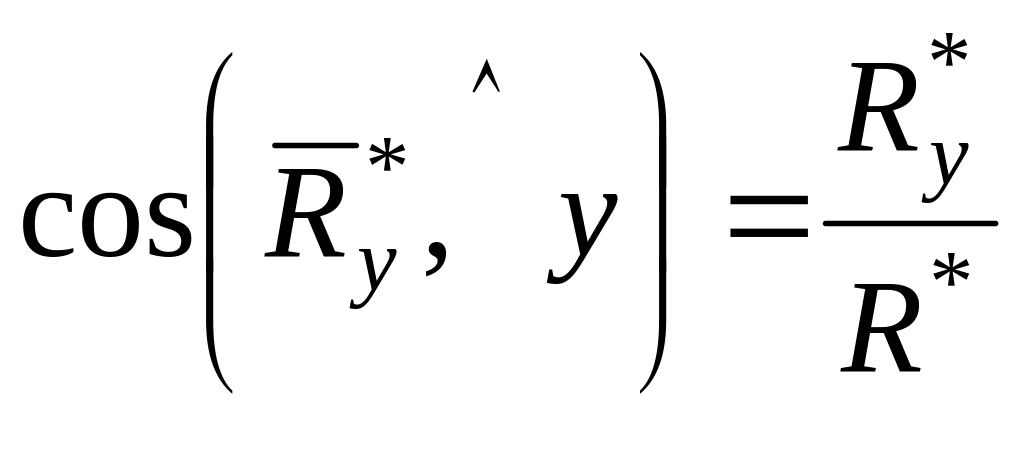 ,
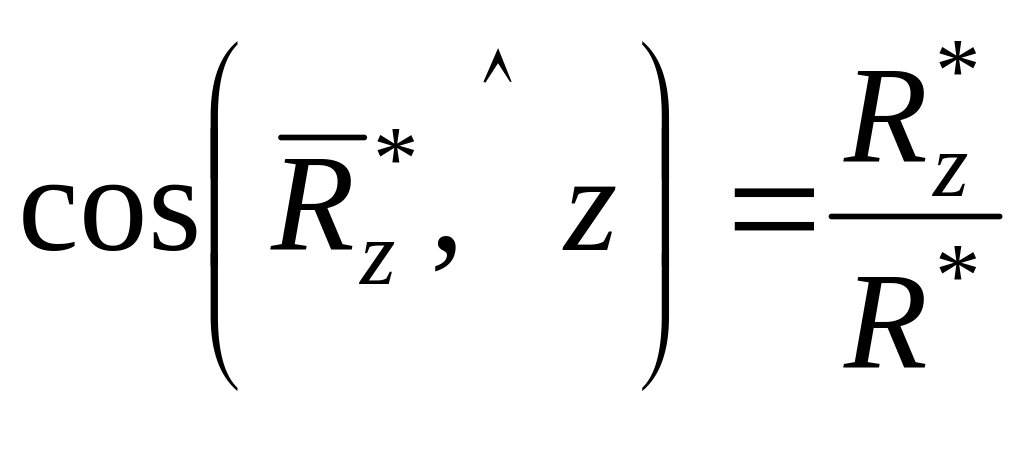 ; (4)
В формуле (3) перед квадратным корнем всегда берут знак плюс, так как определяется модуль равнодействующей силы.
В случае плоской системы сходящихся сил одну из координатных осей, обычно Oz, выбирают перпендикулярной силам, тогда каждая из сил пучка даст проекцию на эту ось, равную нулю, а следовательно, будет равна нулю и проекция равнодействующей силы на эту ось, т.е.
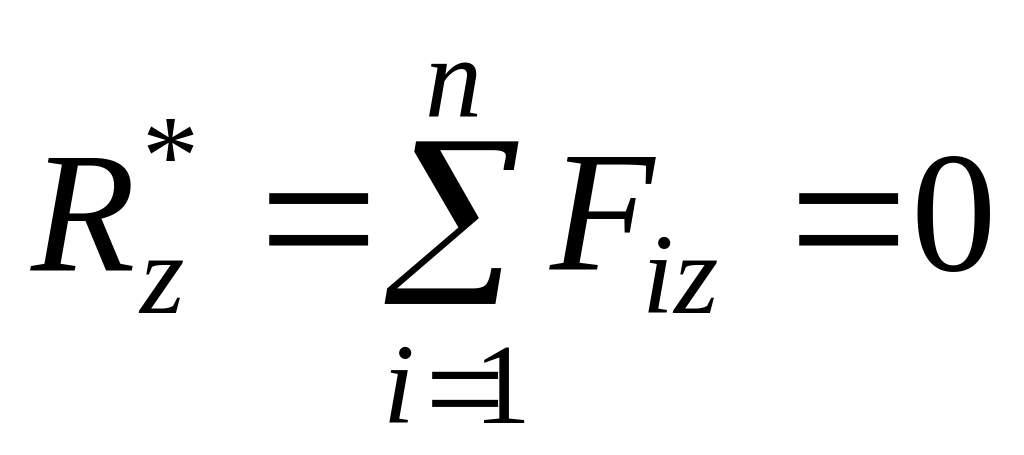 .
Условия равновесия системы сходящихся сил
Д
Рис. 13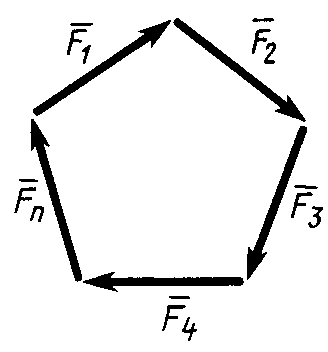
Для определения неизвестных сил при равновесии более предпочтительным является использование условий равновесия системы сходящихся сил в аналитической форме. Так как при равновесии системы сходящихся сил равнодействующая сила должна быть равна нулю (силовой многоугольник замкнут), то из этого следует, что равно нулю подкоренное выражение в (3), состоящее из суммы положительных величин. Таким образом, равны нулю квадраты каждой из величин подкоренного выражения, а следовательно, равны нулю и сами величины. Получаем условия равновесия пространственной системы сходящихся сил в аналитической форме:
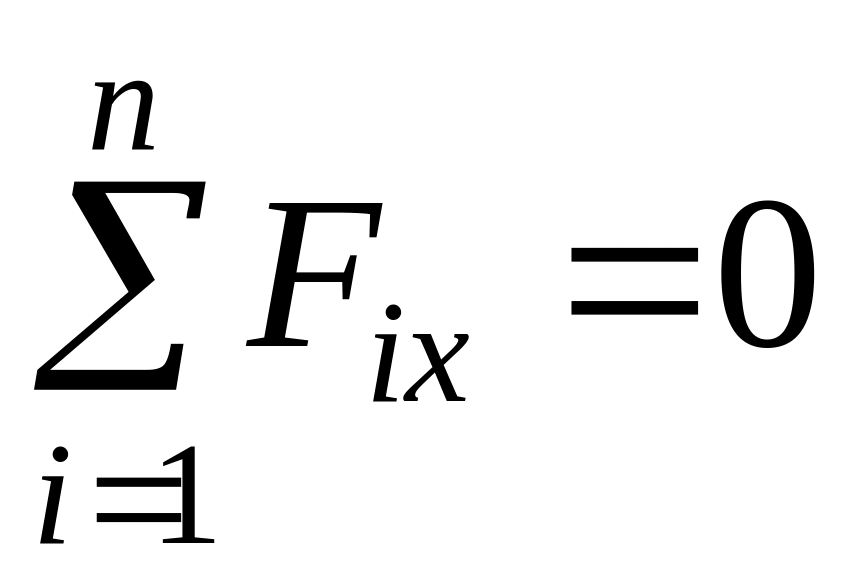 ;
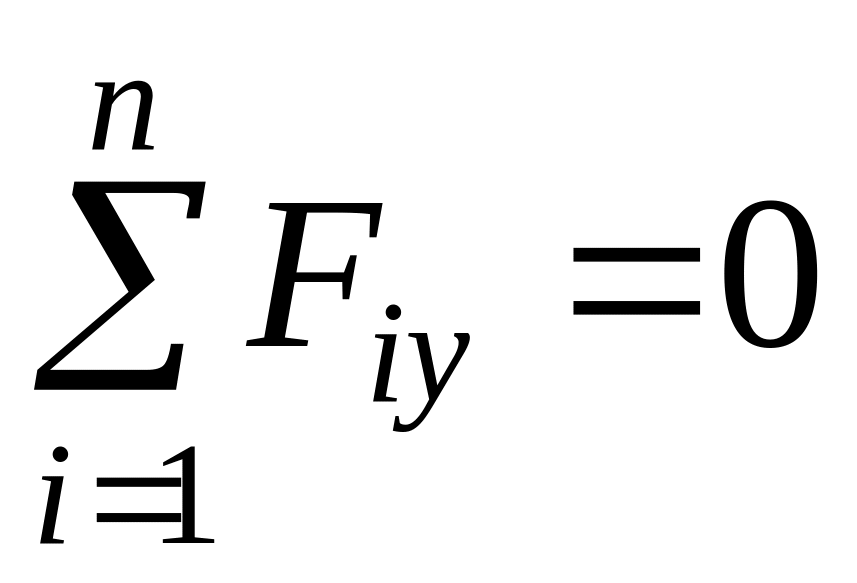 ;
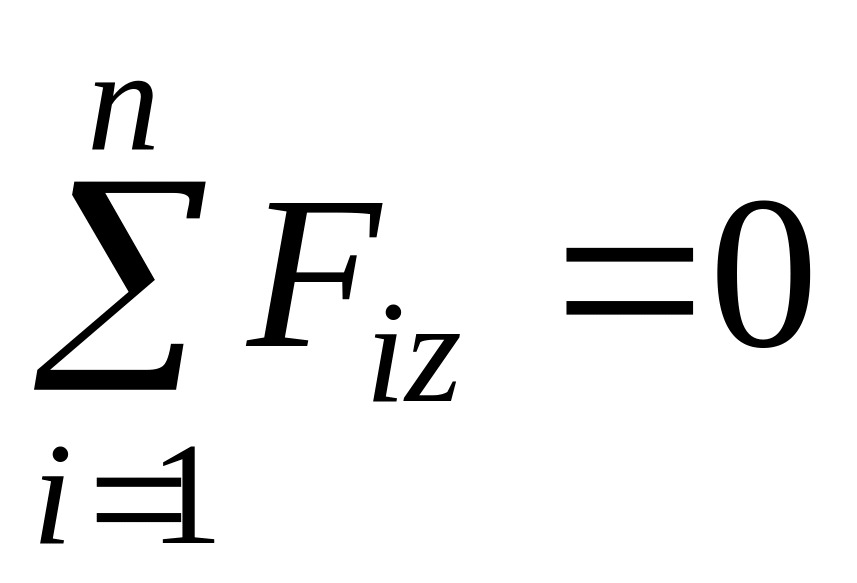 , (5)
т.е. для равновесия пространственной системы сходящихся сил, приложенных к твердому телу, необходимо и достаточно, чтобы суммы проекций сил на каждую из трех прямоугольных осей координат были равны нулю.
В случае плоской системы сходящихся сил одну из осей координат, обычно Oz, выбирают перпендикулярной силам, а две другие оси – соответственно в плоскости сил. Тогда третье условие из (5) превратится в тождество . Отбрасывая его, получаем
; , (6)
т.е. для равновесия плоской системы сходящихся сил, действующих на твердое тело, необходимо и достаточно, чтобы суммы проекций этих сил на каждую из двух прямоугольных координатных осей, лежащих в плоскости сил, были равны нулю.
Проецирование силы на оси координат
Если дана сила , то ее проекции на прямоугольные оси координат вычисляются по формулам:
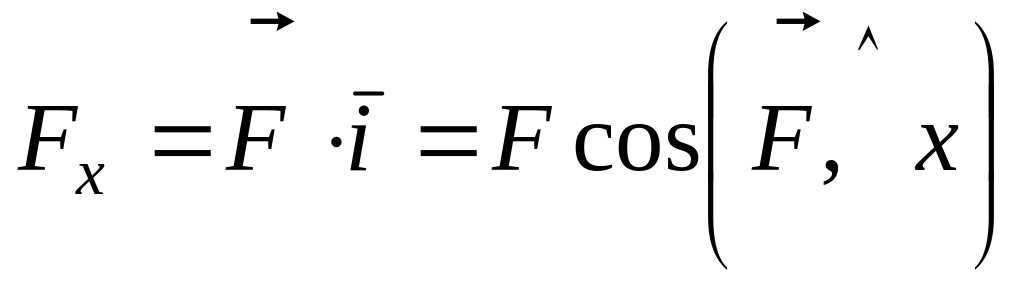 ;
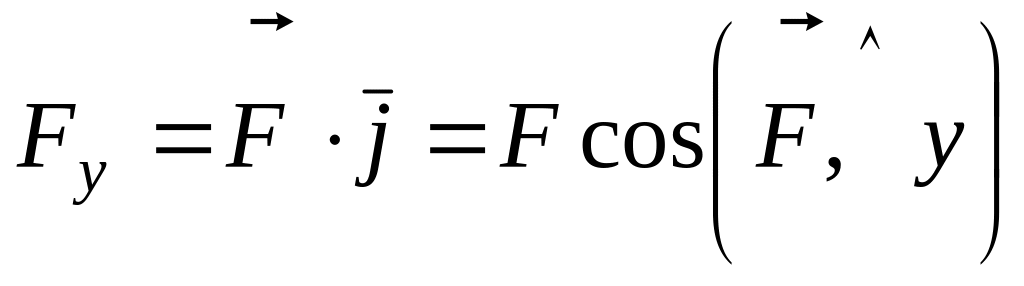 ;
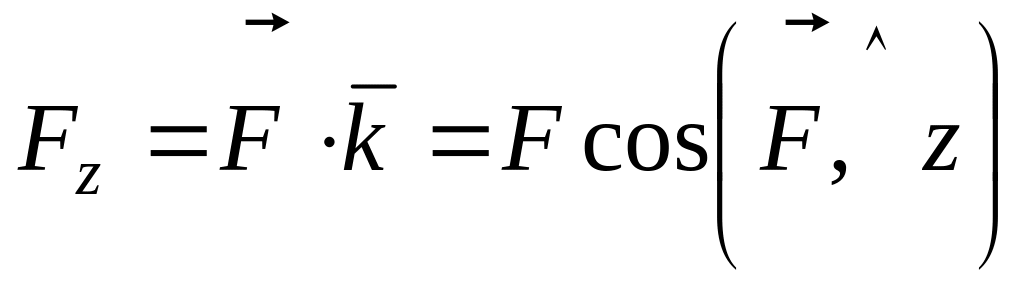 ,
г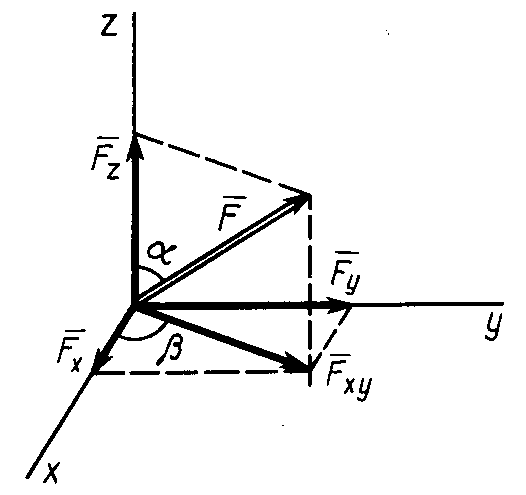 де
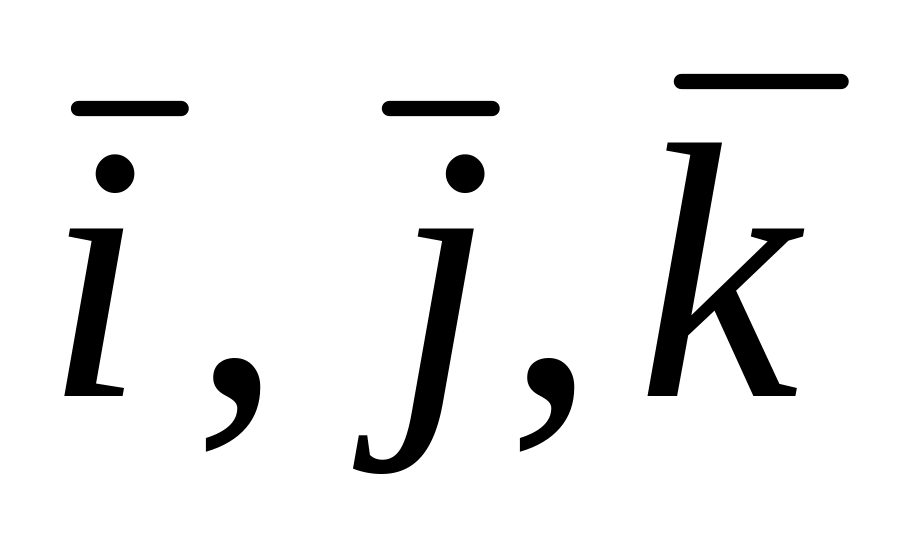 – единичные векторы, направленные по
осям координат. Косинусы углов силы с
осями координат удовлетворяют условию:
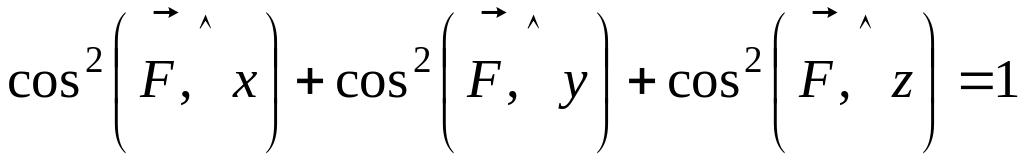 .
Из трех углов независимыми являются только два.
П
Рис. 14
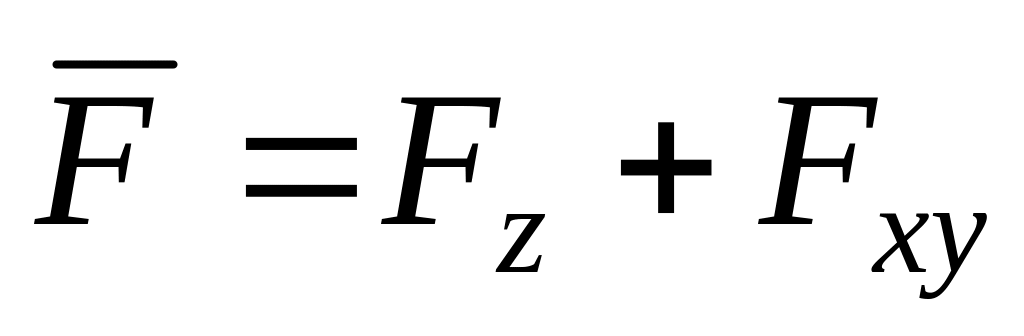 .
Проецируя векторы векторного равенства на координатные оси, имеем:
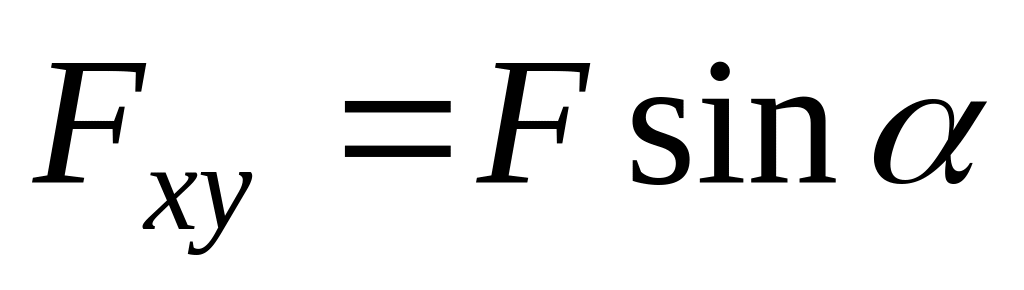 ;
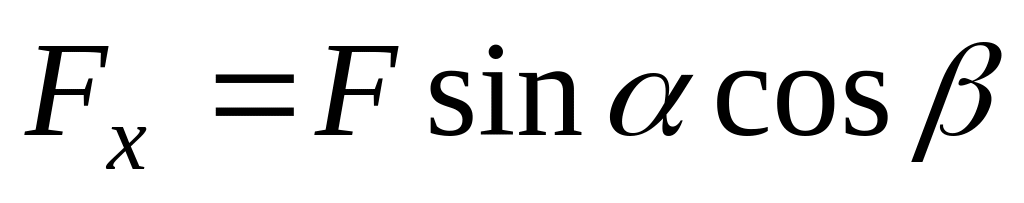 ;
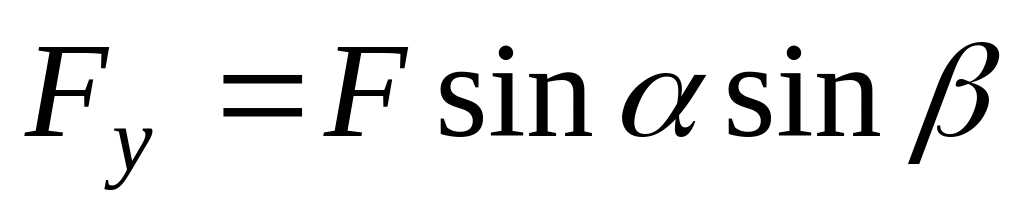 ;
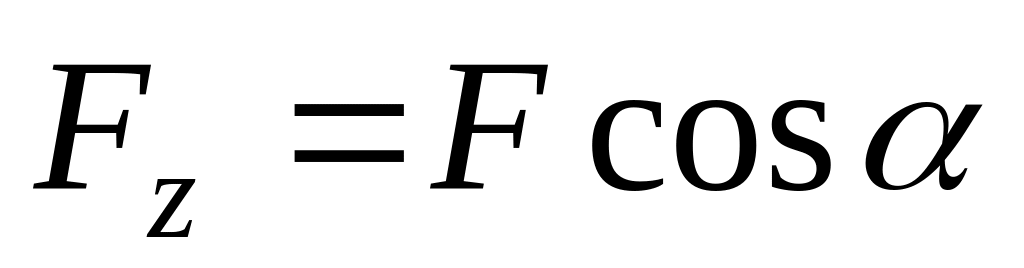 .
При проецировании
использованы только два угла:
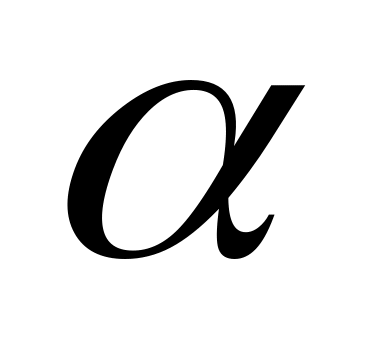 и
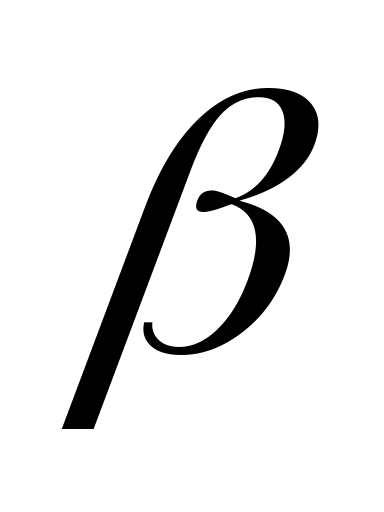 .
Векторные величины
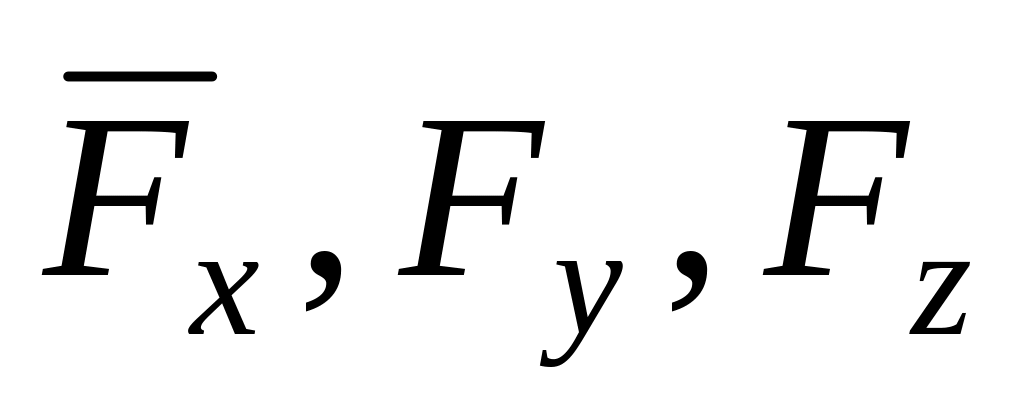 называются составляющими
силы
по осям координат. Скалярные величины
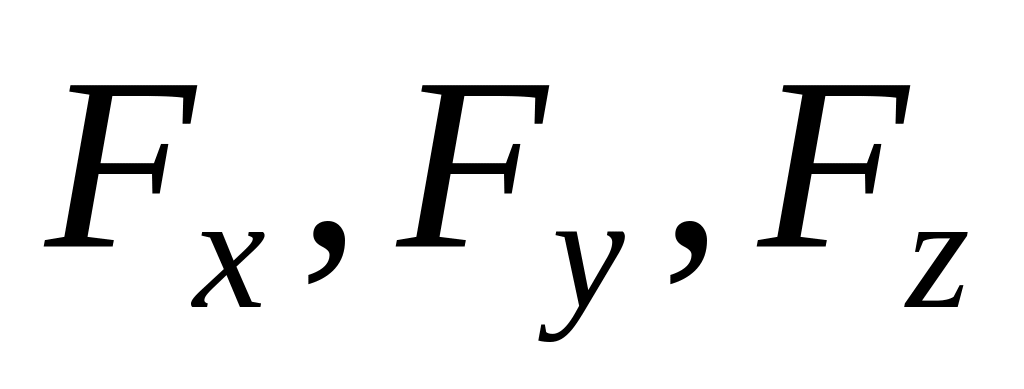 являются проекциями
силы
на оси координат. Таким образом, силу
на оси координат проецируют обычно в
два приема. Сначала ее проецируют на
одну из осей и на координатную плоскость
двух других осей. Проекция силы на
плоскость является вектором. Этот вектор
затем проецируют на оси координат,
расположенные в плоскости.
II. Моменты силы относительно точки и оси
Для рассмотрения различных систем сил необходимо ввести понятия алгебраического и векторного моментов силы относительно точки и момента силы относительно оси. Введем эти характеристики действия силы на твердое тело и рассмотрим их свойства.
§ 1. Алгебраический момент силы относительно точки
П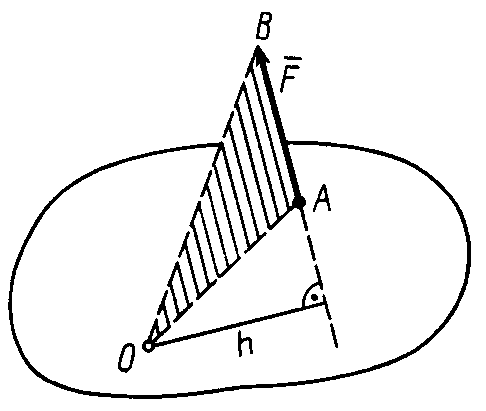 ри
рассмотрении плоской системы сил,
приложенных к твердому телу, используется
понятие алгебраического момента силы
относительно точки.
А
Рис. 15
Плечом
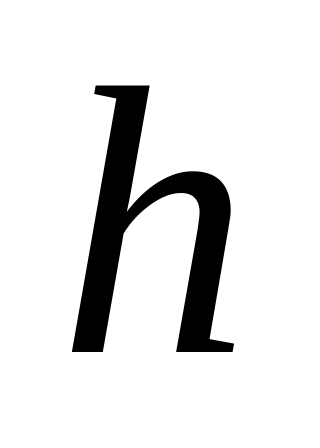 силы
относительно точки называют кратчайшее
расстояние между этой точкой и линией
действия силы, т.е. длину отрезка
перпендикуляра, опущенного из точки О
на линию действия силы
.
Обозначим
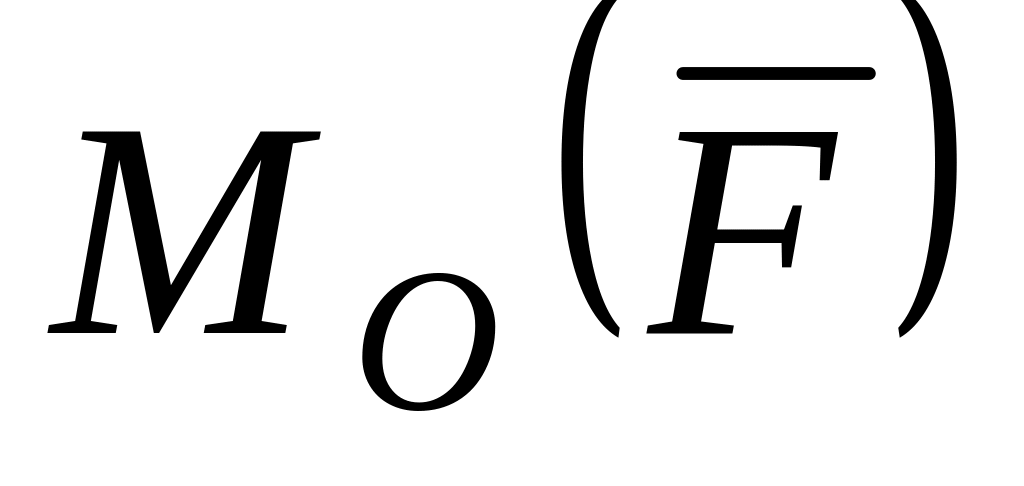 или
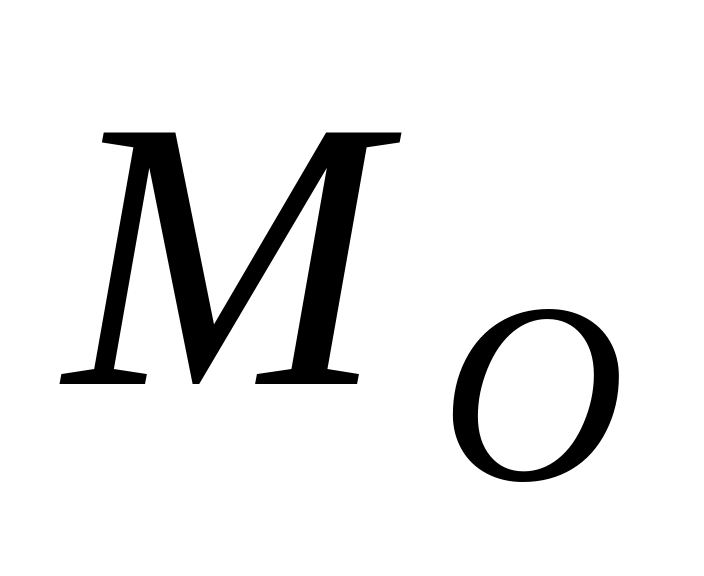 алгебраический момент силы
относительно точки О. Тогда
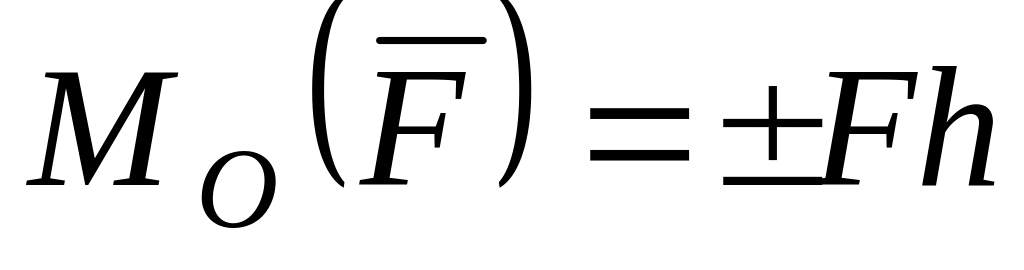 . (7)
Если сила стремится вращать тело вокруг моментной точки (точки, относительно которой вычисляют алгебраический момент силы) против часовой стрелки, то берем знак плюс, если по часовой стрелке – знак минус.
Алгебраический
момент силы представляет собой
произведение силы на длину (в СИ –
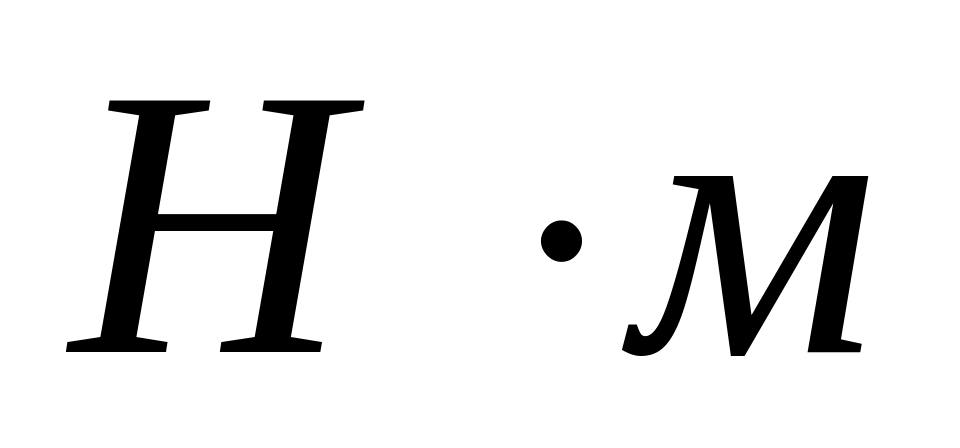 ).
Из определения
алгебраического момента силы относительно
точки следует, что он не зависит от
переноса силы вдоль ее линии действия.
Алгебраический момент силы относительно
точки равен нулю, если линия действия
силы проходит через моментную точку.
Сумма алгебраических моментов относительно
точки двух равных по модулю, но
противоположных по направлению сил,
действующих вдоль одной прямой, равна
нулю. Численно алгебраический момент
относительно точки равен удвоенной
площади треугольника, построенного на
силе
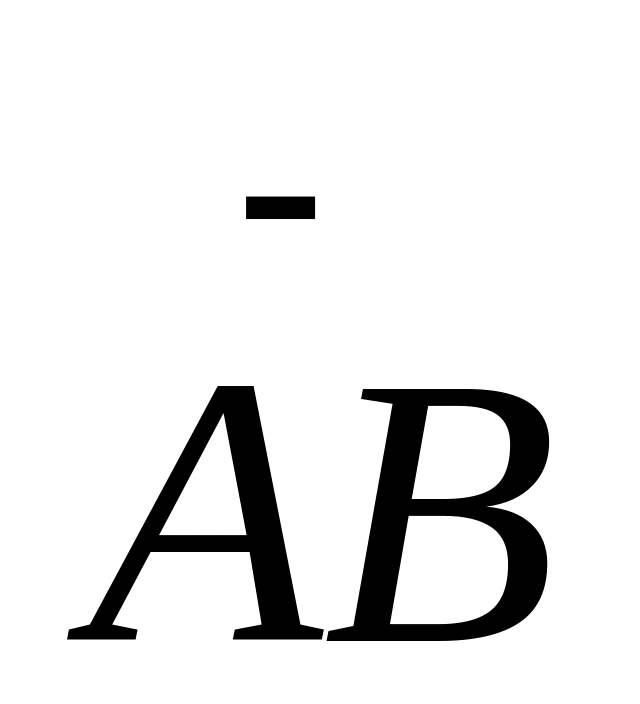 и моментной точке:
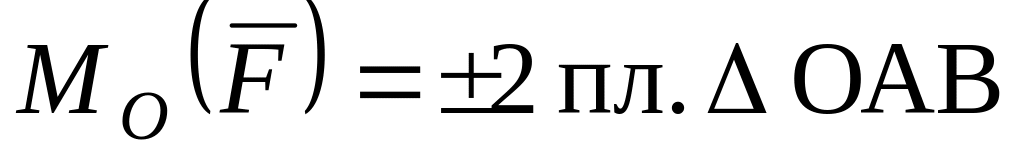 . (8)
§ 2. Векторный момент силы относительно точки
При рассмотрении пространственной системы сил, приложенных к твердому телу, применяется понятие векторного момента силы относительно точки.
Векторным моментом силы относительно точки называют вектор, приложенный в этой точке и равный по модулю произведению силы на плечо силы относительно этой точки. Векторный момент силы направлен перпендикулярно плоскости, в которой лежат сила и моментная точка, таким образом, что с его конца можно видеть стремление силы вращать тело против движения часовой стрелки (рис. 16).
Плечом силы относительно точки О называют кратчайшее расстояние от этой точки до линии действия силы.