Материал: Теоретическая механика. Ч. 3. Динамика. учебное пособие. Переславцева Н.С., Бестужева Н.П
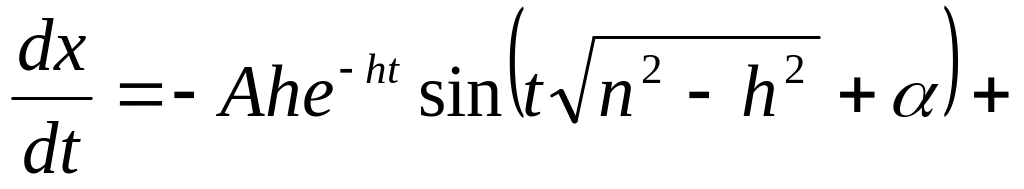
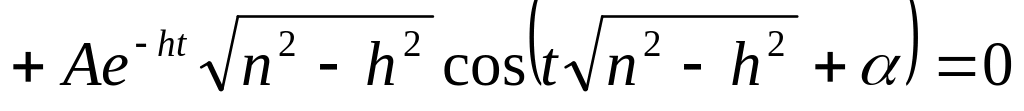 .
Отсюда находим:
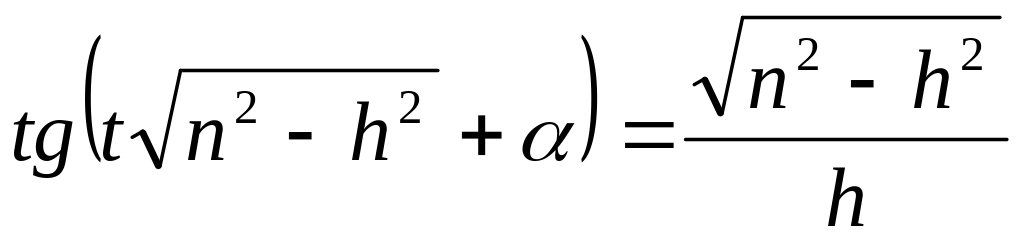 ,
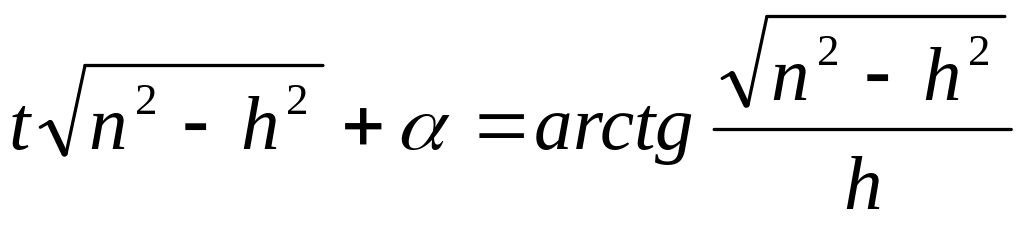 . (33)
Из
(33) следует, что аргументы
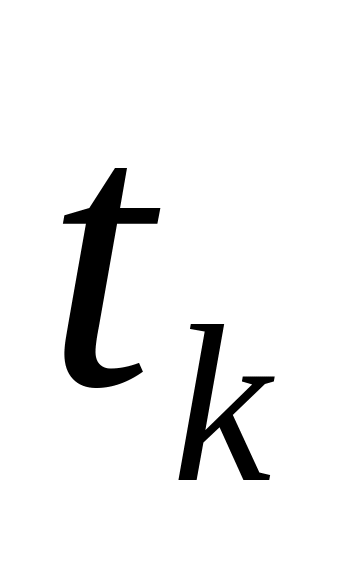 ,
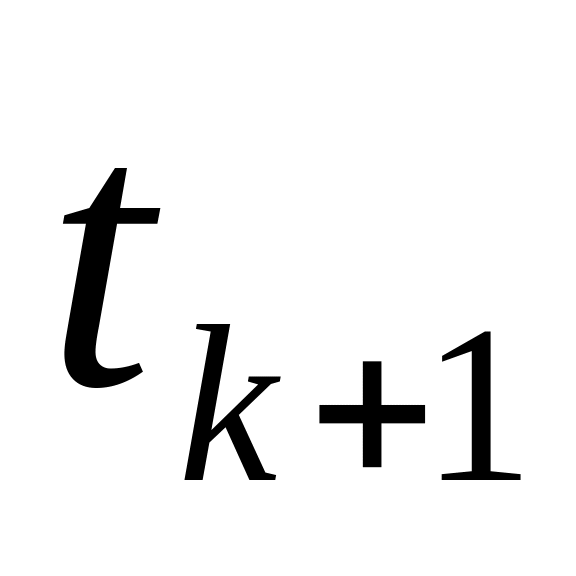 двух соседних стационарных значений
связаны соотношениями:
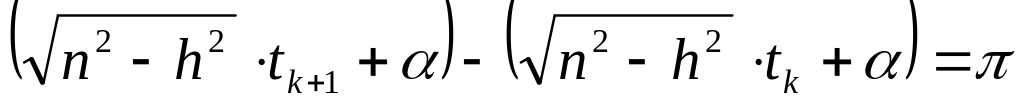
или
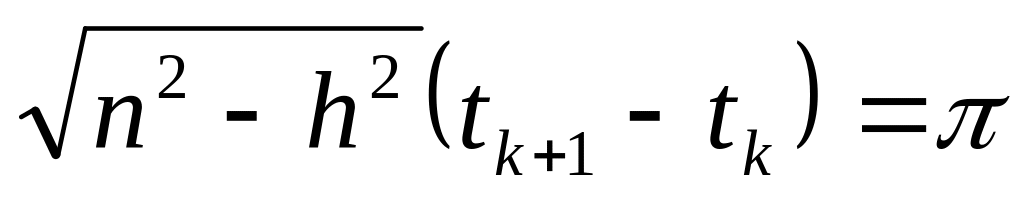 .
Т.к.
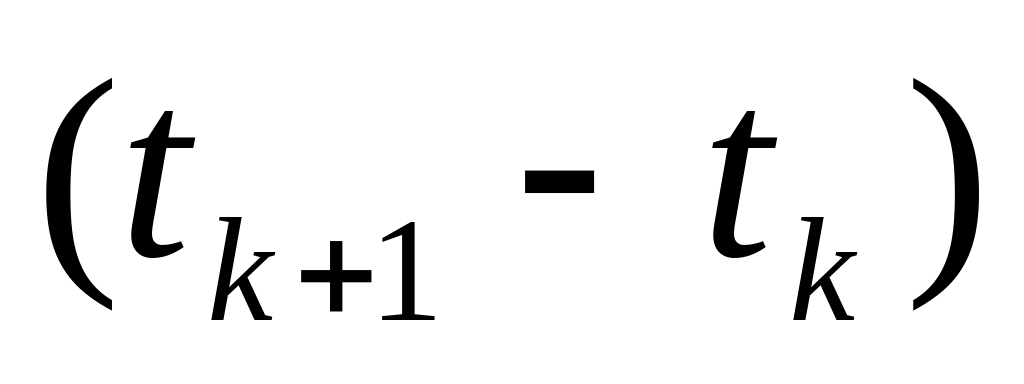 представляет собой время одного размаха
и является при малом сопротивлении
величиной постоянной, то для периода
колебаний получаем формулу:
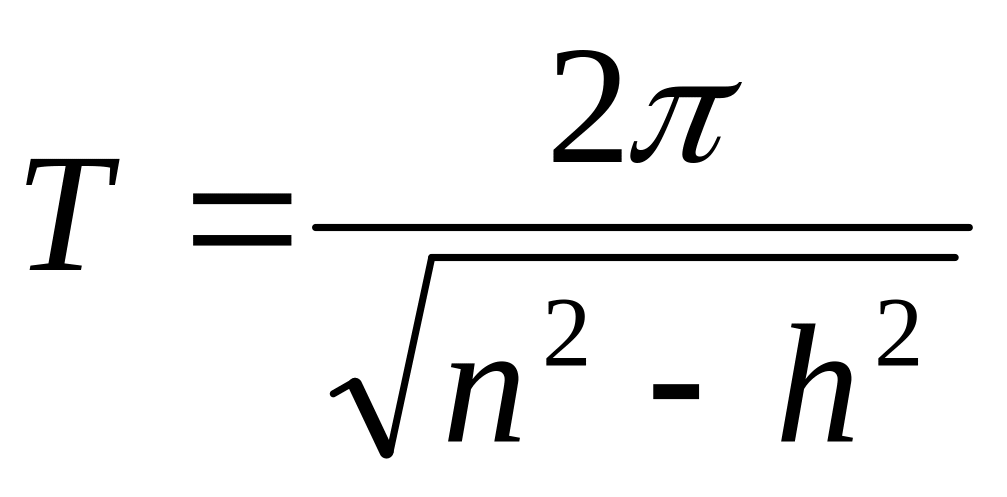 .
(34)
Отсюда видно, что при увеличении сопротивления период колебаний увеличивается.
Для амплитуд получаются формулы:
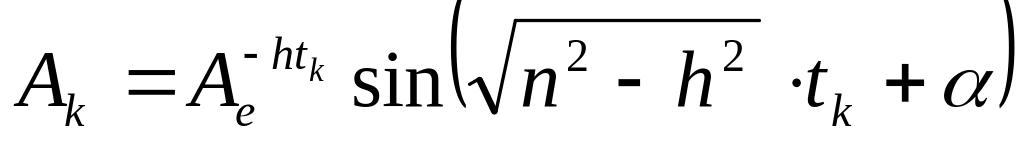 ,
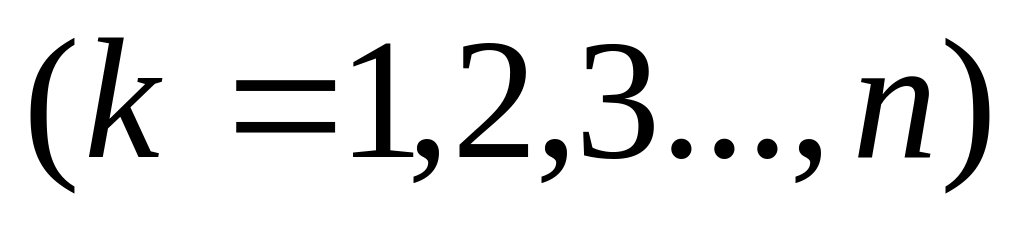 .
(35)
Из (35) находим:
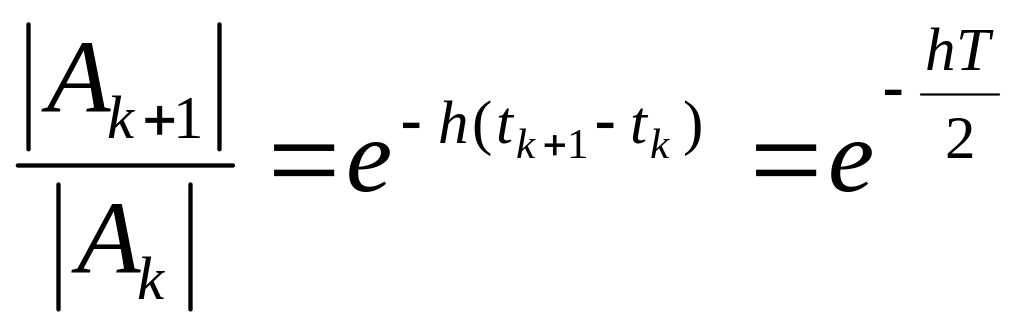 .
(36)
Из
(36) видно, что величина амплитуд образует
убывающую геометрическую прогрессию
со знаменателем
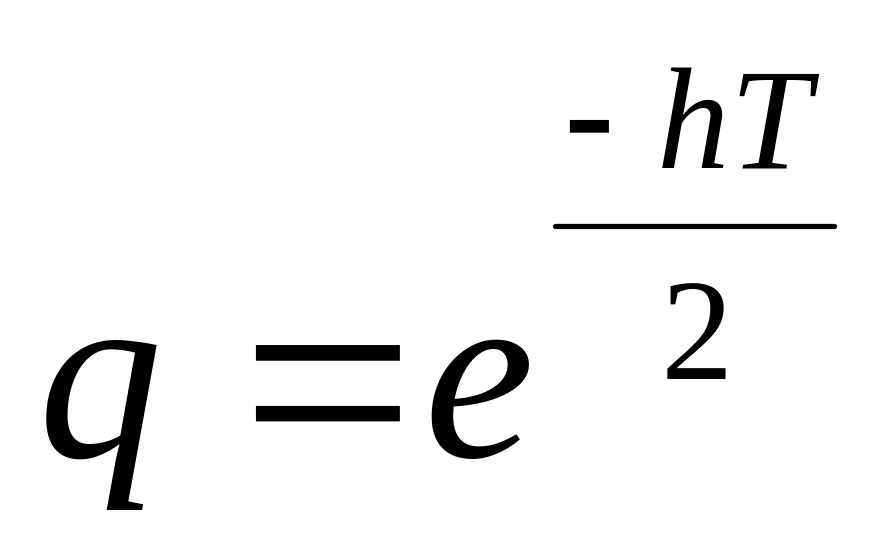 Величина, обратная
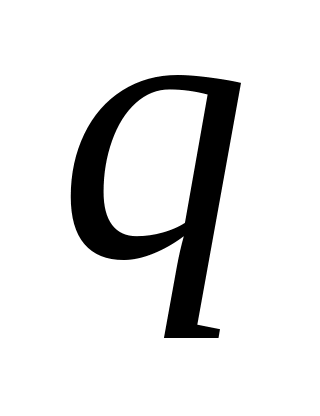 ,
т.е.
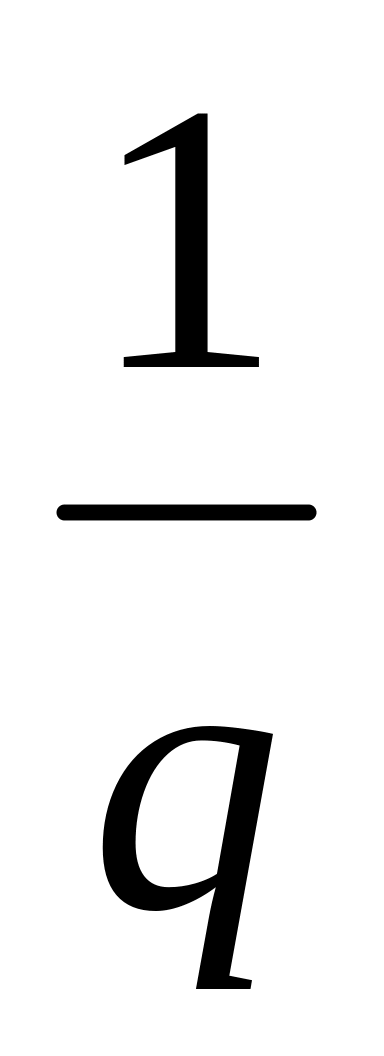 ,
называется декрементом
затухания.
Эта величина характеризует быстроту
затухания колебаний, т.е. быстроту
убывания координаты
со временем. Величина
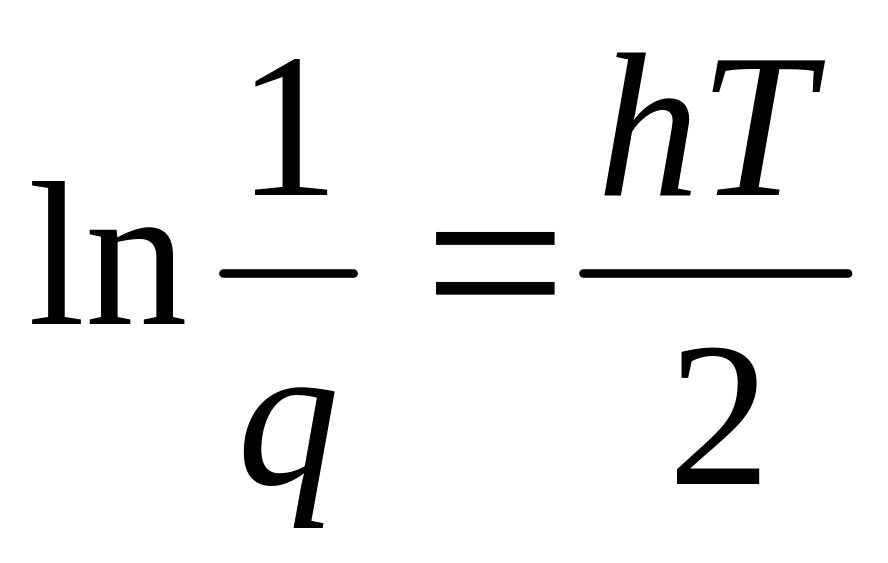 называется логарифмическим
декрементом затухания.
Свободные колебания
Рассмотрим
свободные колебания как частный случай
затухающих колебаний. Предположим, что
сопротивление среды настолько мало по
сравнению с упругой силой пружины, что
им при решении задач можно пренебречь.
Тогда
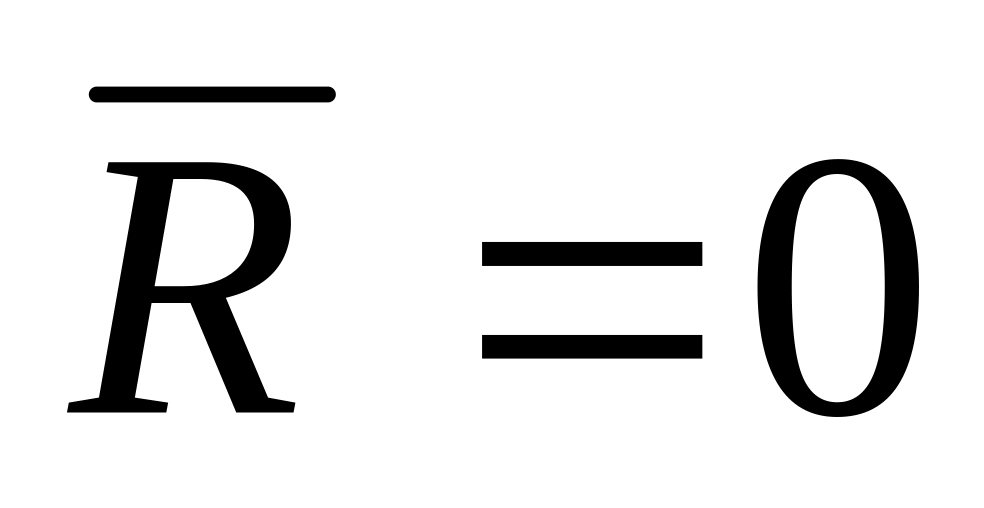 ,
следовательно,
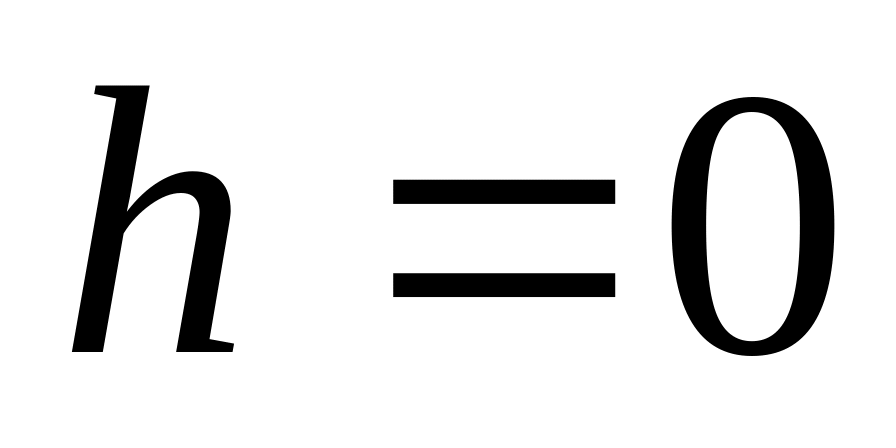 .
Из (34) получаем уравнение свободных
колебаний точки:
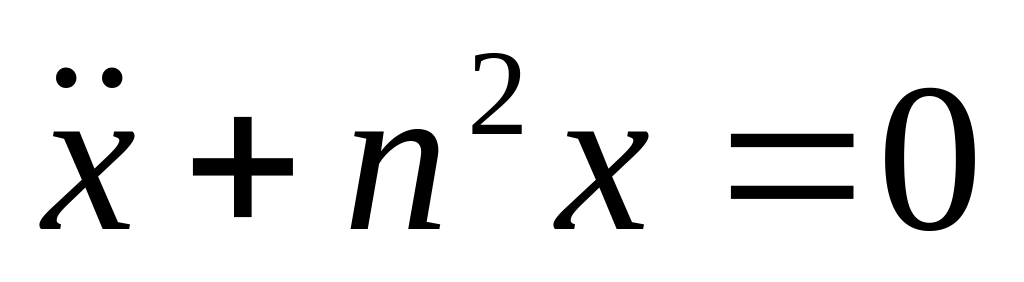 .
(37)
Общее решение этого уравнения вытекает из (32), если в нем положить :
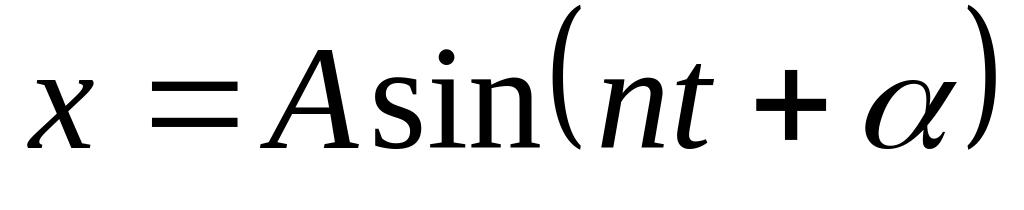 .
(38)
Следовательно, свободные колебания точки являются гармоническими колебаниями. Период свободных колебаний находим из (34):
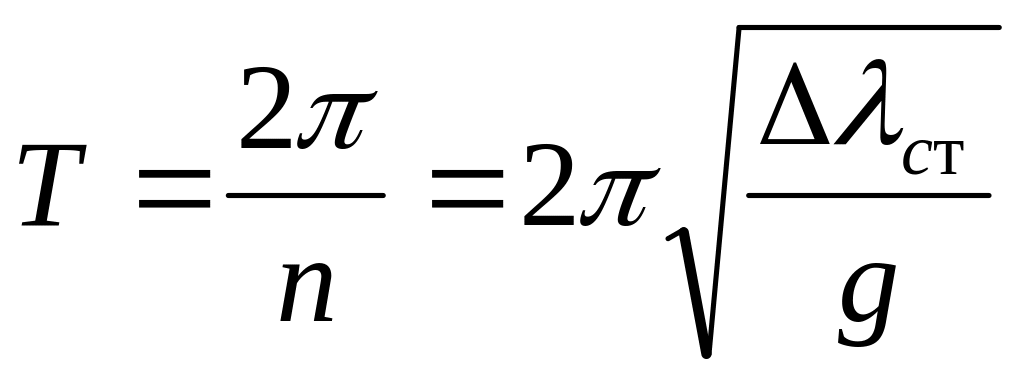 .
(39)
Отсюда следует, что период свободных колебаний меньше периода затухающих колебаний.
Вынужденные колебания
Силы, вызывающие вынужденные колебания, называют возмущающими силами. В большинстве случаев возмущающие силы являются периодическими функциями времени. Ограничимся следующим видом возмущающей силы:
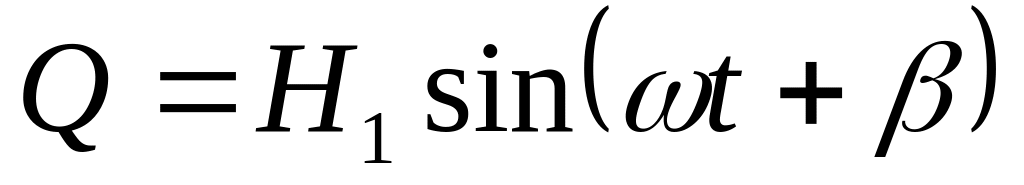 ,
(40)
где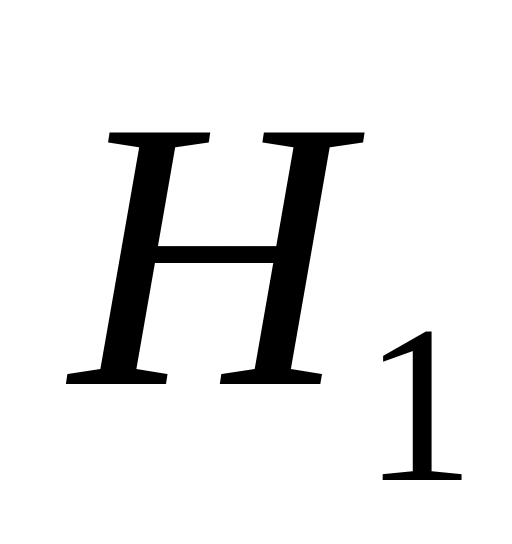 – амплитуда возмущающей силы,
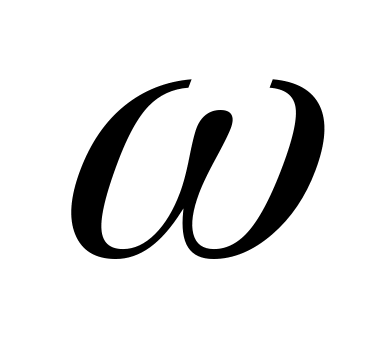 – ее частота,
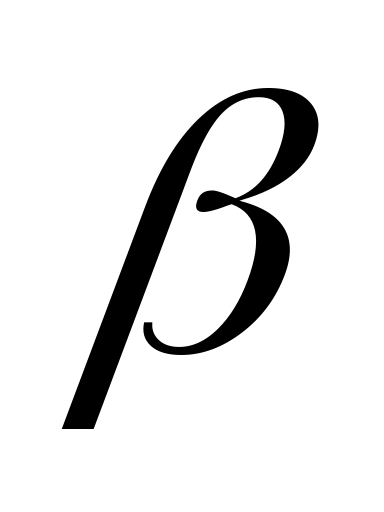 – начальная фаза.
Сопротивлением
среды пренебрегаем. На точку, таким
образом, действуют силы:
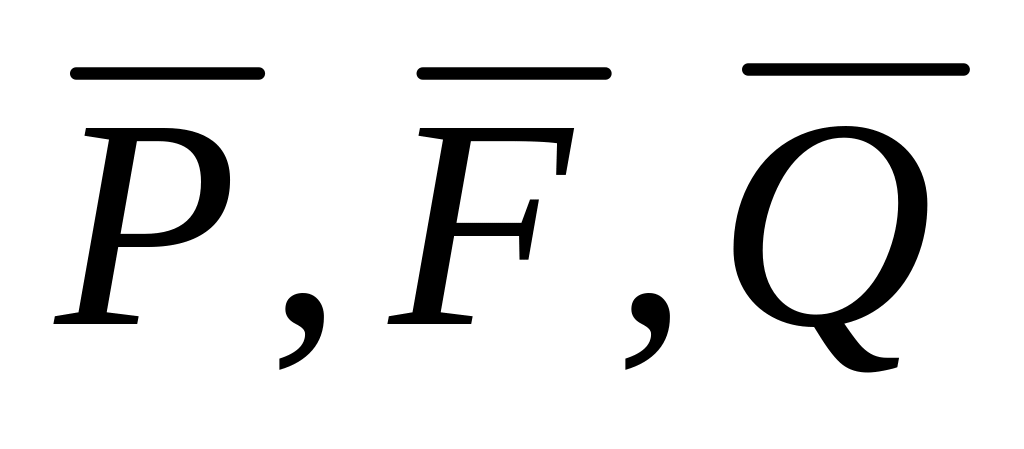 .
Дифференциальное уравнение движения точки найдем из второго закона Ньютона в проекции на ось :
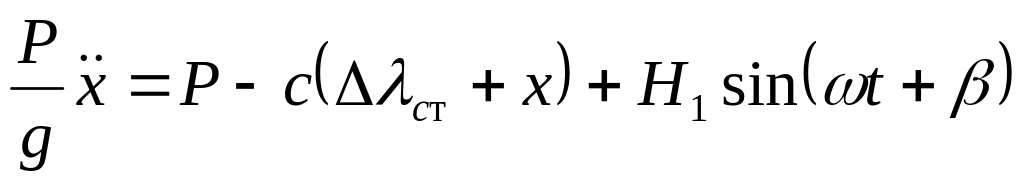 .
(41)
Учитывая,
как и раньше,
и вводя обозначения
;
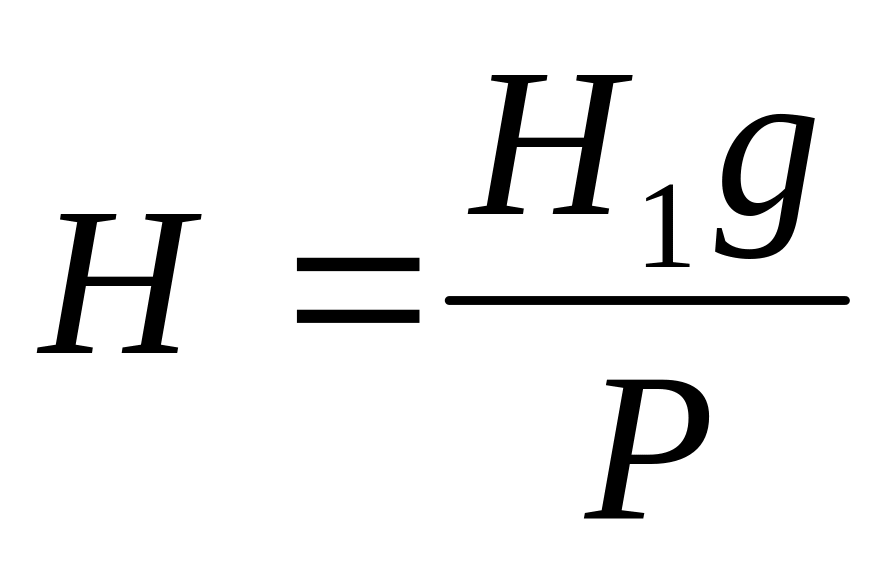 из (41) получим:
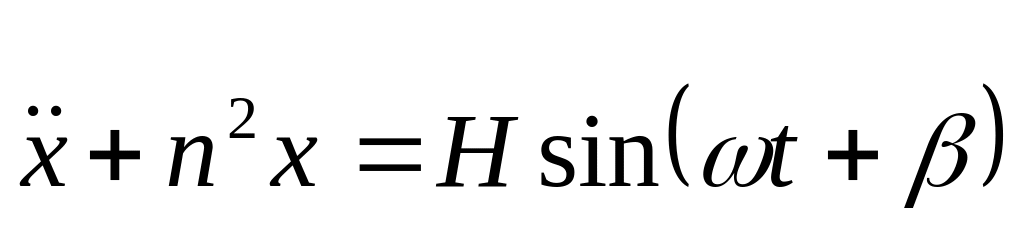 .
(42)
Это неоднородное дифференциальное уравнение второго порядка с постоянными коэффициентами. Общее решение таких уравнений складывается из двух решений: общего решения соответствующего однородного уравнения. Общее решение однородного уравнения. Общее решение однородного уравнения определяется из (31) или (32) соответственно при в виде:
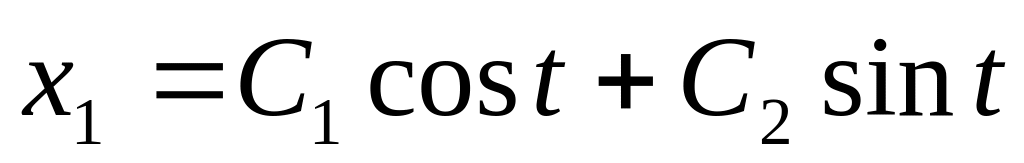 или
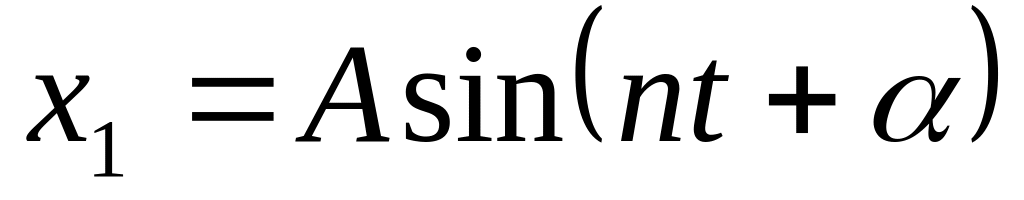 . (43)
Частное решение ищем в виде
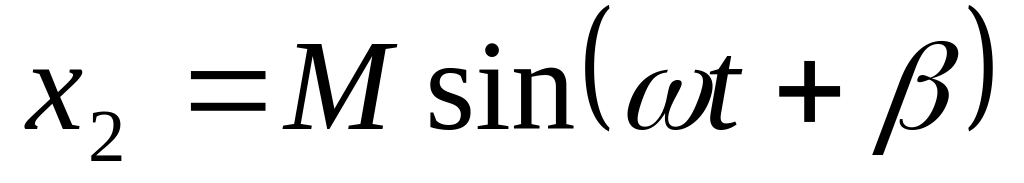 .
(44)
Дифференцируя
(45) дважды по времени и подставляя в
(42), находим неизвестный коэффициент
,
предполагая, что
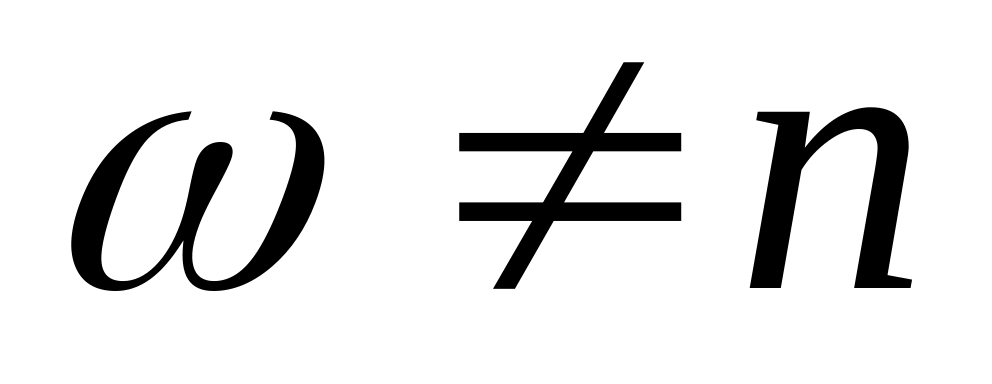 :
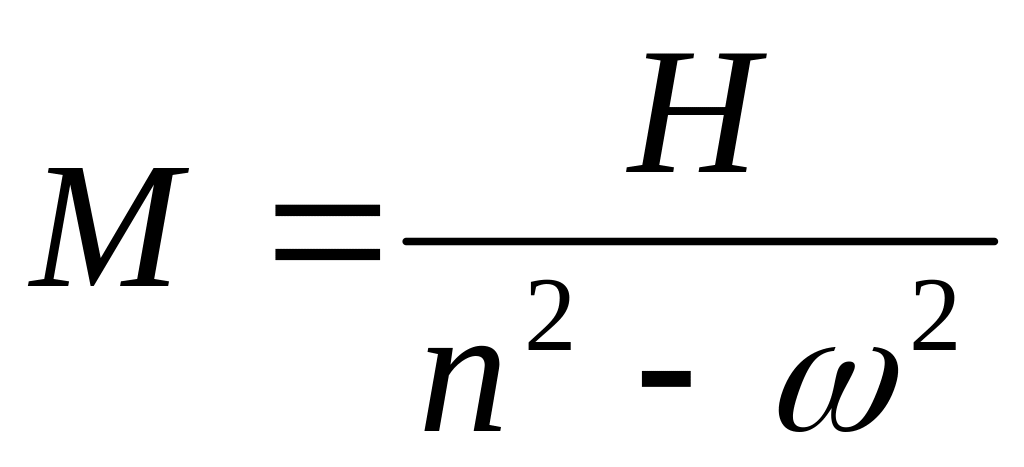 .
Следовательно, частное решение уравнения (42) есть
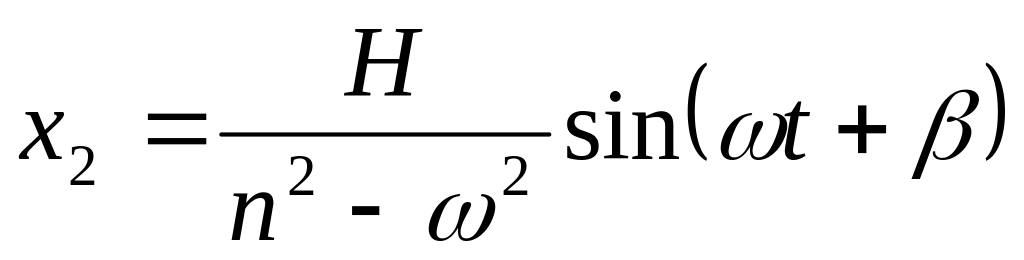 .
Общее
решение
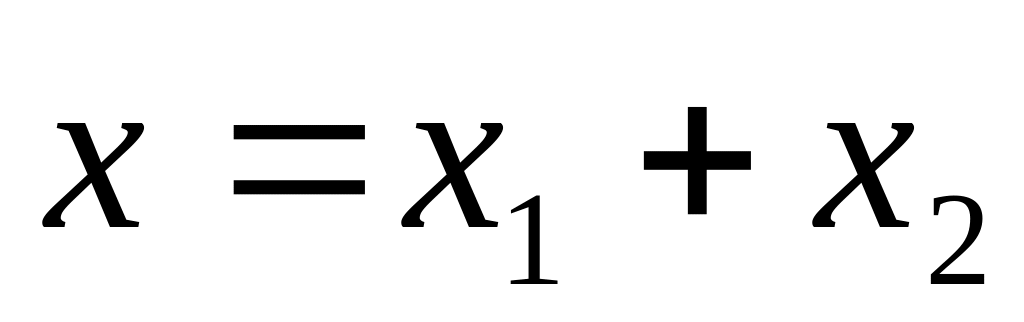 принимает вид:
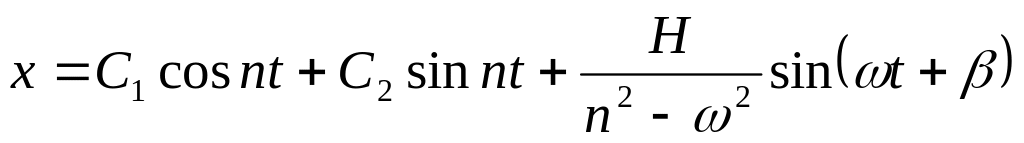 .
(45)
Постоянные интегрирования определим из начальных условий задачи.
Пусть в начальный момент времени
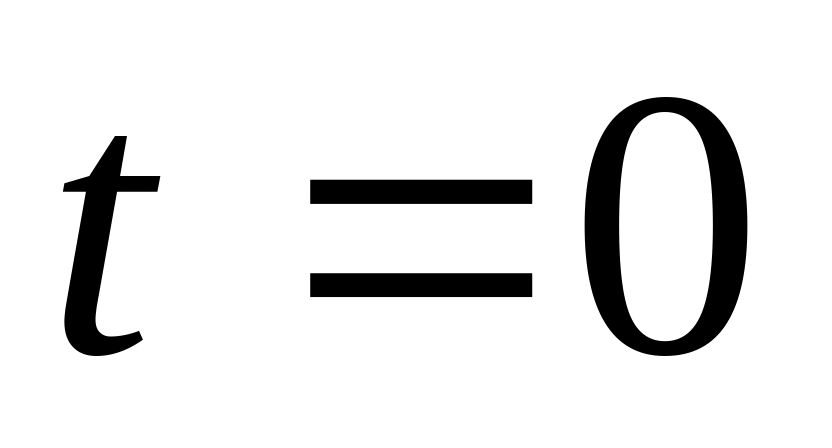 :
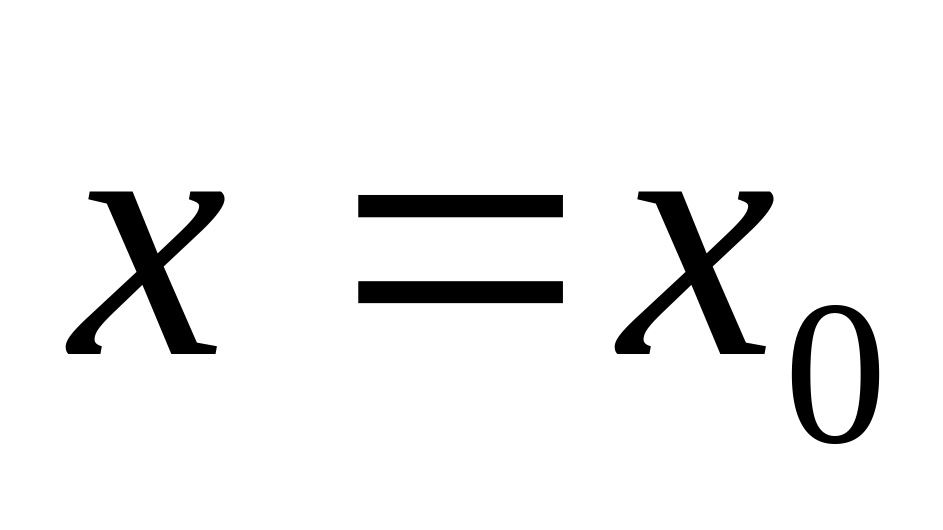 ,
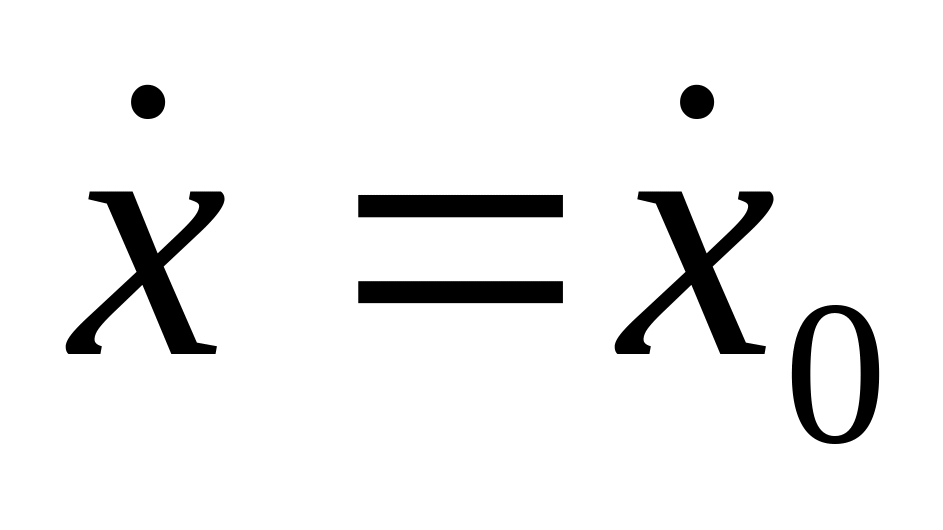 . (46)
Общее решение (45) после удовлетворения начальных условий (46) приобретает вид:
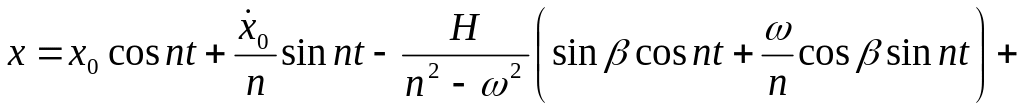
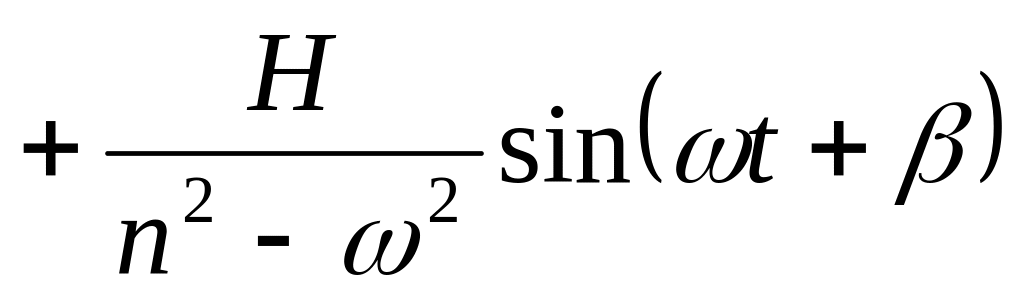 .
(47)
На основании данного решения получаем, что движение точки в рассматриваемом случае есть результат наложения трех видов колебаний. Первых два слагаемых определяют свободные колебания. Они зависят от начальных условий и имеют частоту свободных колебаний . Третье слагаемое не зависит от начальных условий, но зависят от возмущающей силы и частоты свободных колебаний. Движения, определяемые этими слагаемыми, называются вынужденными колебаниями, имеющими частоту свободных колебаний. Последнее слагаемое определяет вынужденные колебания. Они не зависят от начальных условий и имеют частоту возмущающей силы.
Перейдем
к рассмотрению случая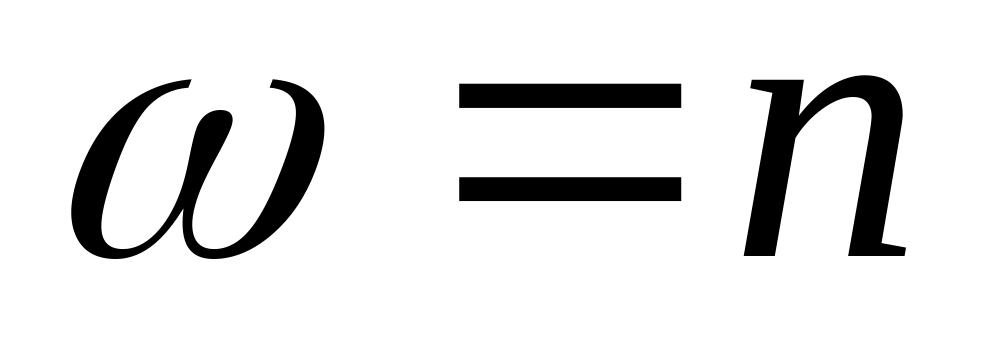 ,
при котором возникает так называемый
резонанс.
Из теории интегрирования дифференциальных уравнений известно, что частное решение уравнения (42) в этом случае нужно искать в виде:
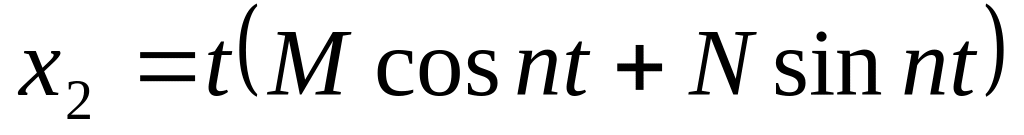 , (48)
где
известные постоянные
,
находятся из (42). Однако можно предложить
другой способ нахождения частного
решения при резонансе. Т.к. решение (47)
справедливо при значениях
сколь угодно близких к
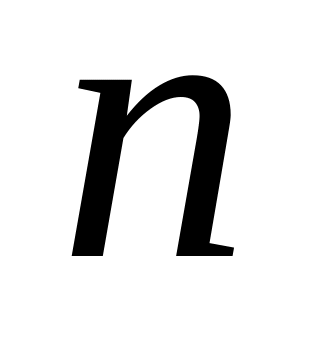 ,
то решение при
найдем как предельный случай. Применим
правило Лопиталя к третьему и четвертому
слагаемым в формуле (47), сумма которых
при
обращается в неопределенность вида
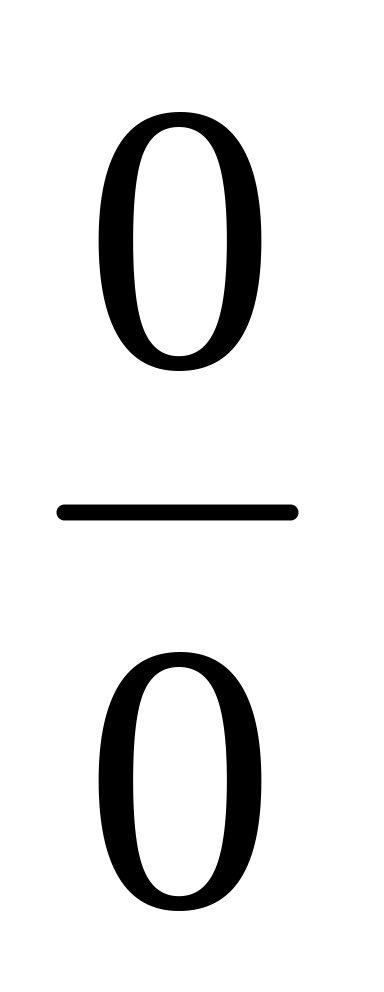 :
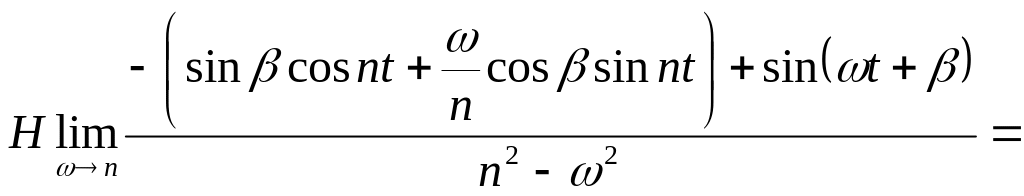
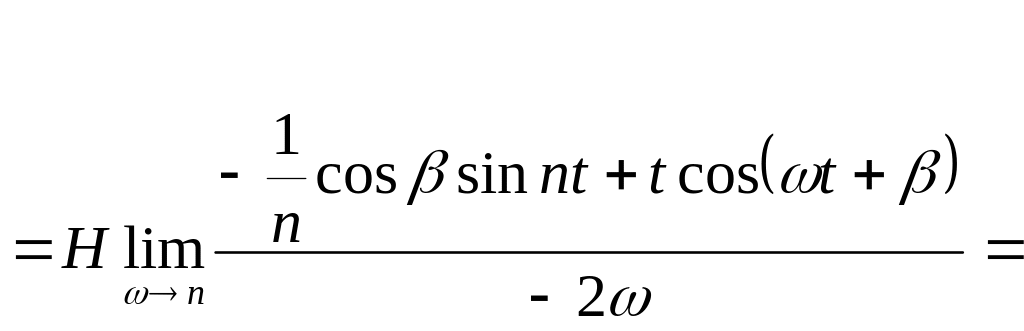
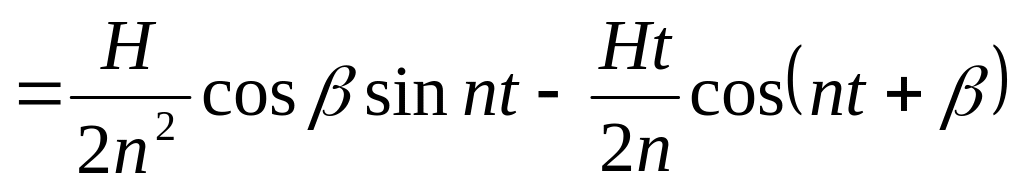 .
(49)
Следовательно, движение точки в случае резонанса определяется выражением:
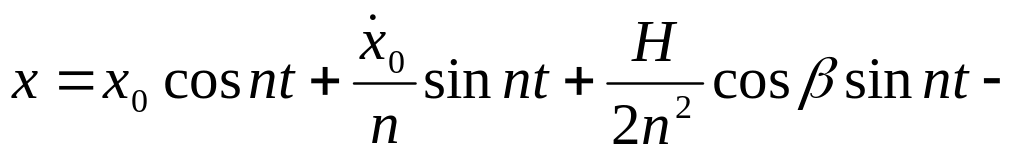
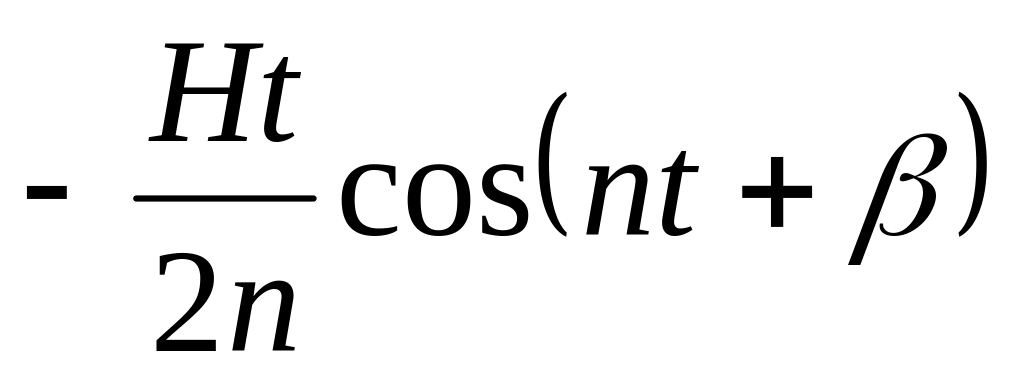 .
(50)
Здесь последнее слагаемое определяет вынужденные колебания при резонансе, оно неограниченно возрастает с течением времени. Если рассматривать множитель перед косинусом в последнем числе как амплитуду вынужденных колебаний, то можно утверждать, что амплитуда вынужденных колебаний неограниченно растет пропорционально первой степени времени. График вынужденных колебаний при резонансе показан на рис.9.
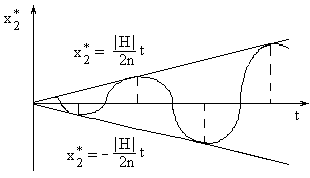
Рис. 9
Размахи колебаний с течением времени возрастают. В различных сооружениях при наступлении резонанса может произойти их разрушение. Здесь резонанс нежелателен. Вспомним, что мы пренебрегали силами сопротивления, которые при резонансе создают стабилизирующее действие и амплитуда вынужденных колебаний при резонансе имеет конечное значение при неограниченном возрастании времени . Однако и при наличии сил сопротивления приближение частоты возмущающих сил к частоте свободных колебаний может стать угрожающим для прочности сооружений. В некоторых областях техники, например, радиотехнике явление резонанса имеет доминирующее значение для работы прибора.
2. Относительное движение материальной точки
2.1. Дифференциальные уравнения относительного движения материальной точки
Во многих задачах динамики рассматривается движение материальной точки относительно системы отсчета, движущейся относительно инерциальной системы. Дифференциальные уравнения движения материальной точки относительно таких подвижных, в общем случае неинерциальных, систем отсчета получают из уравнений движения точки относительно инерциальной системы отсчета и кинематической теоремы Кориолиса о сложении ускорений.
И
Рис. 10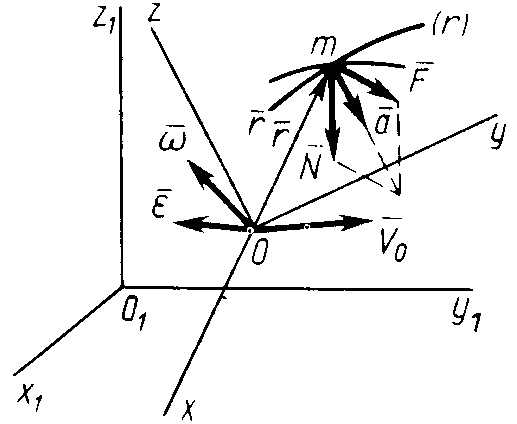
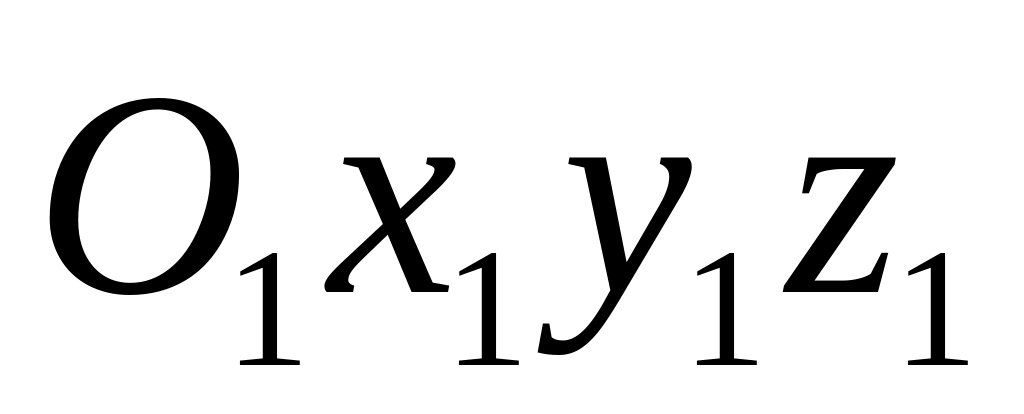 и материальную точку массой
,
на которую действуют приложенные силы
и
(рис. 10), где
– равнодействующая заданных активных
сил;
– равнодействующая сил реакций связей.
Если
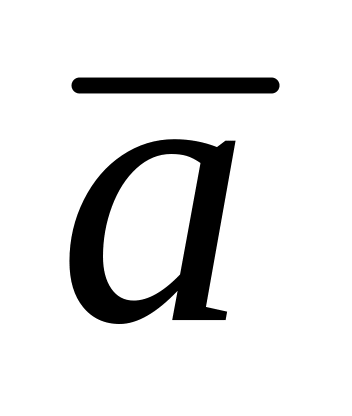 ускорение точки относительно инерциальной
системы отсчета (абсолютное ускорение),
то согласно уравнению движения точки
в векторной форме имеем
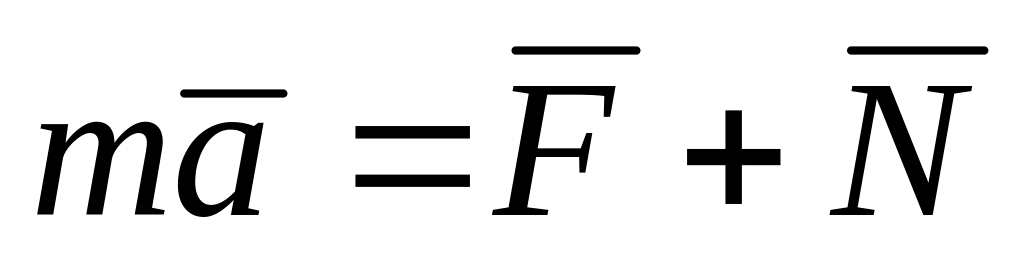 . (51)
Если ввести другую, неинерциальную систему отсчета , которая в общем случае может двигаться относительно инерциальной как свободное твердое тело, то по теореме сложения ускорений имеем
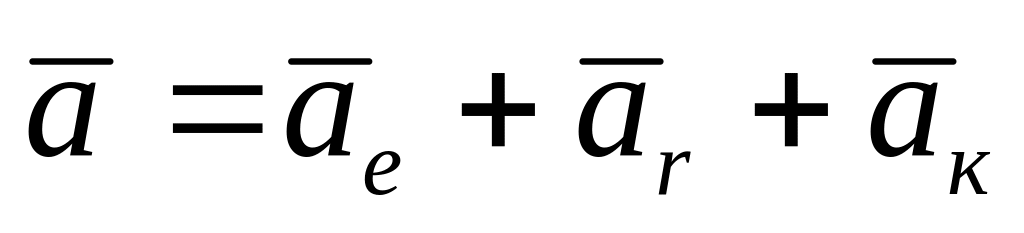 , (52)
где
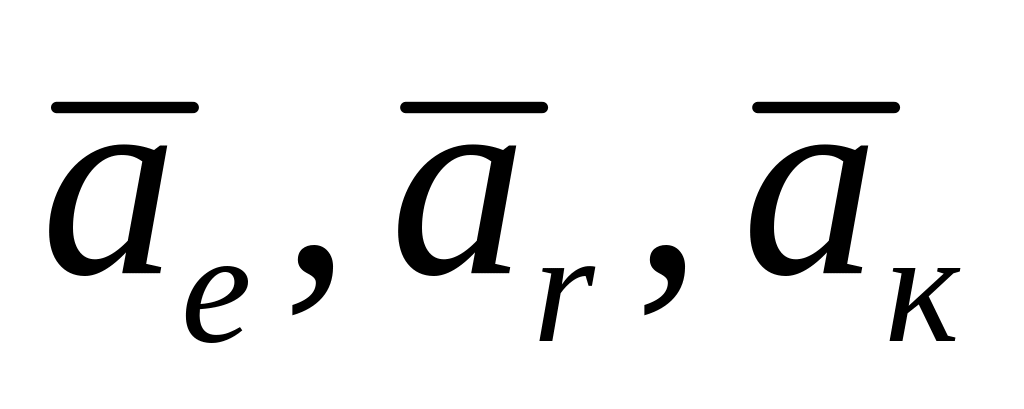 – соответственно переносное, относительное
и кориолисово ускорения.
Подставляя
значение абсолютного ускорения после
переноса слагаемых, кроме
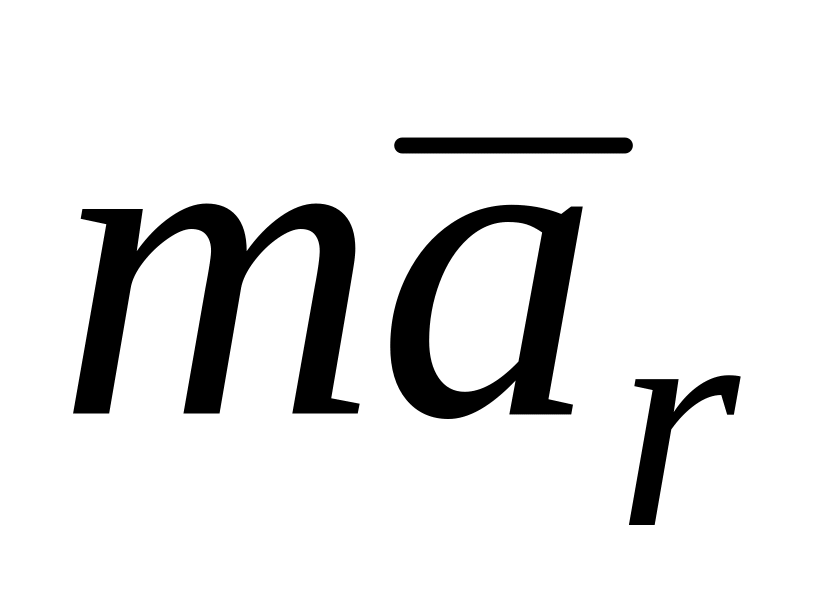 из левой части в правую, получим
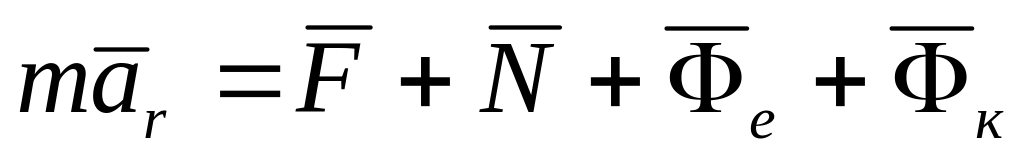 , (53)
где
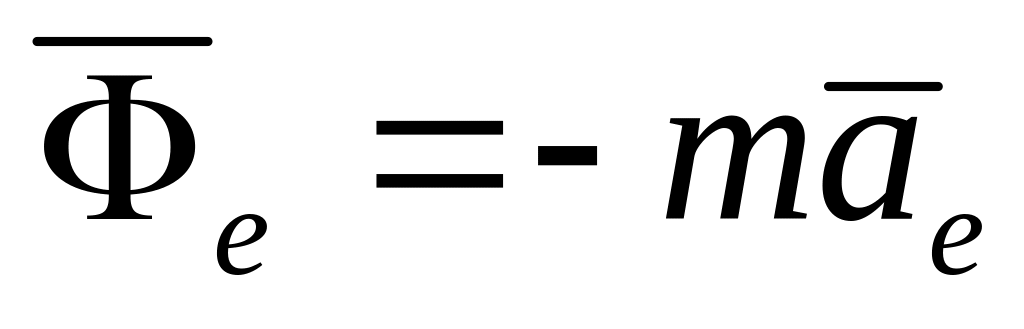 и
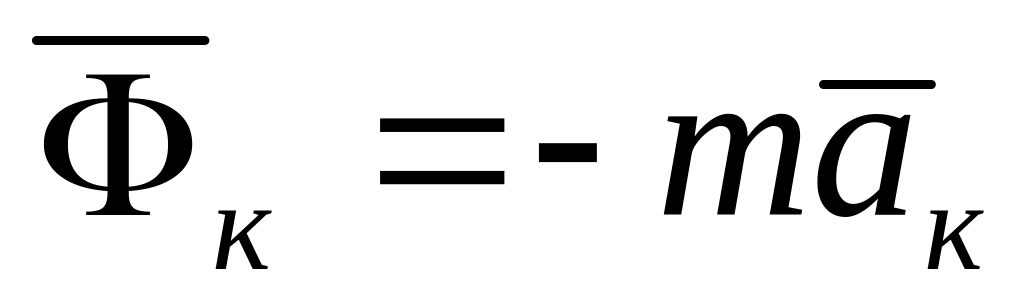 называются соответственно переносной
и кориолисовой
силами инерции.
Получена динамическая
теорема Кориолиса,
или уравнение
относительного движения точки в векторной
форме: материальная точка движется
относительно неинерциальной системы
отсчета так же, как и относительно
инерциальной, только к приложенным
активным силам и реакциям связей следует
добавить переносную и кориолисову силы
инерции.
Силы
инерции
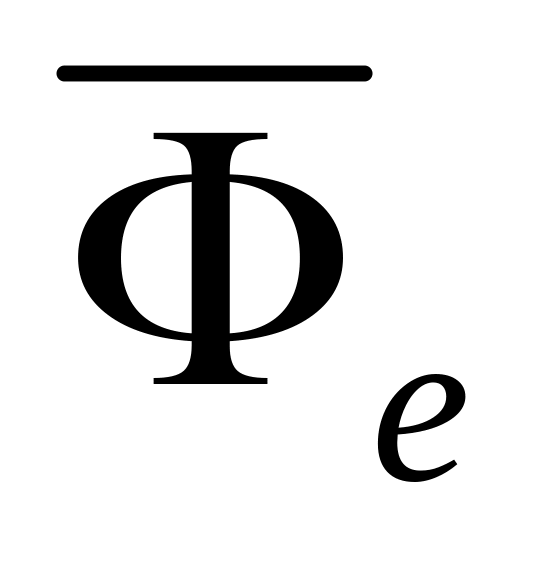 и
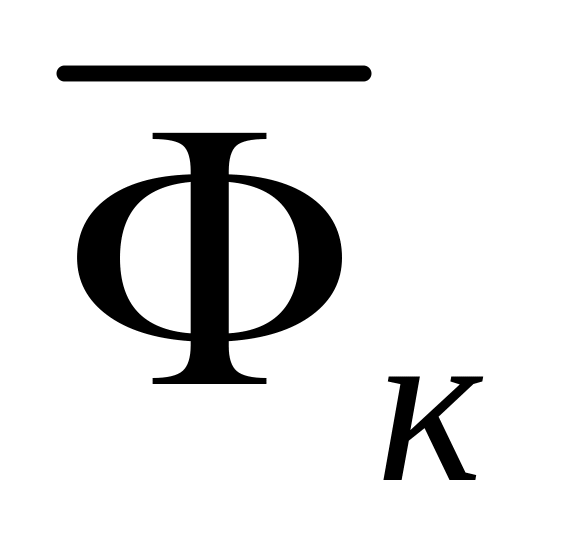 являются поправками
на неинерциальность
системы отсчета. Для инерциальной
системы отсчета они равны нулю, так как
в этом случае абсолютное и относительное
движения точки совпадают. Переносная
и кориолисова силы инерции участвуют
в создании относительного ускорения
совершенно так же, как и приложенные
силы со стороны материальных тел. Но
эти силы инерции, по определению
приложенных сил классической механики,
не приложены к материальной точке, так
как не участвуют в создании ее ускорения
относительно инерциальной системы
отсчета.