Материал: Теоретическая механика. Ч. 3. Динамика. учебное пособие. Переславцева Н.С., Бестужева Н.П
Эти
дифференциальные уравнения называют
дифференциальными
уравнениями Лагранжа первого рода
для движения несвободной материальной
точки. Из этих трех дифференциальных
уравнений и одного конечного уравнения
поверхности
можно найти четыре неизвестных -
координаты точки
и неопределенный
множитель Лагранжа
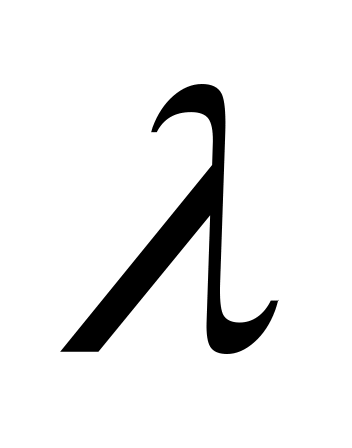 как функции времени и произвольных
постоянных интегрирования. Произвольные
постоянные определяют из начальных
условий.
По
найденному неопределенному множителю
Лагранжа
легко определить силу реакции поверхности
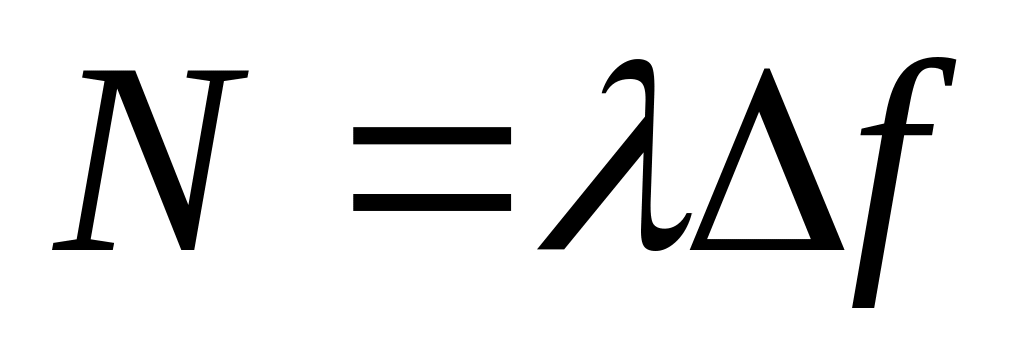 ,
которая в общем случае зависит от
времени.
Если
поверхность не гладкая, то кроме
нормальной силы реакции возникает
предельная сила трения
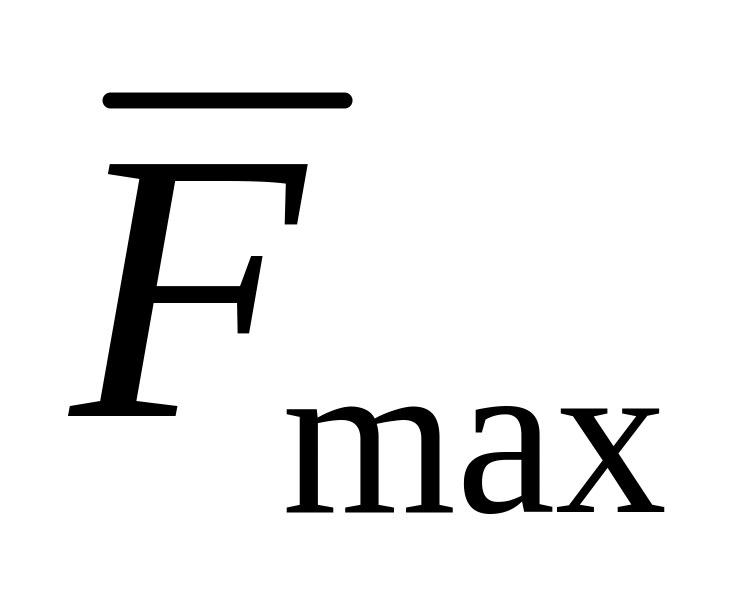 .
проекции которой надо добавить в правые
части дифференциальных уравнений
движения точки. Это добавление усложнит
решение задачи, но задача и в этом случае
принципиально разрешима, так как наряду
с добавлением неизвестной силы добавляется
и конечное уравнение, связывающее эту
силу с нормальной реакцией:
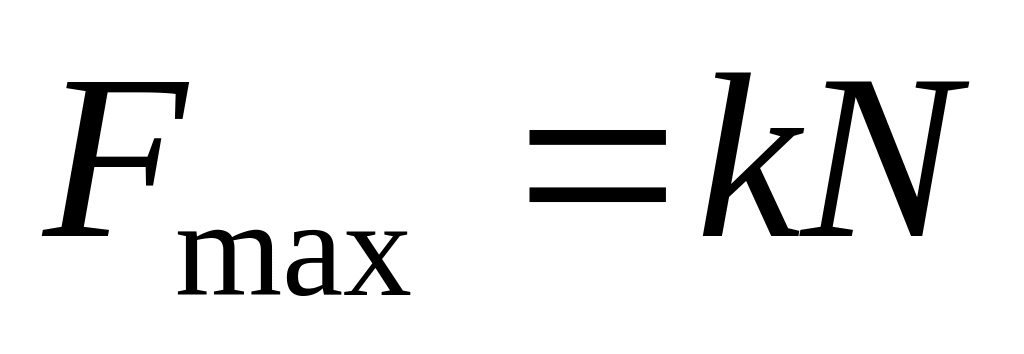 ,
где
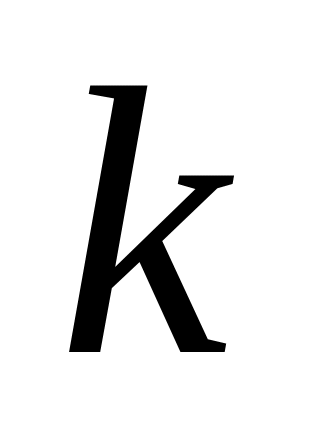 – коэффициент трения.
Так как сила трения скольжения всегда направлена против скорости, то проекции этой силы на оси координат можно представить в виде
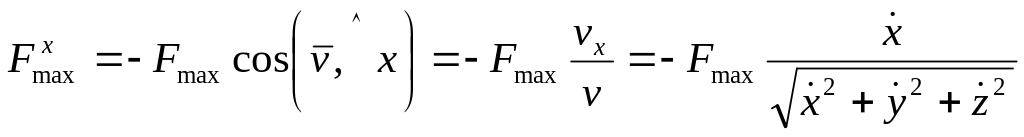 ;
аналогично
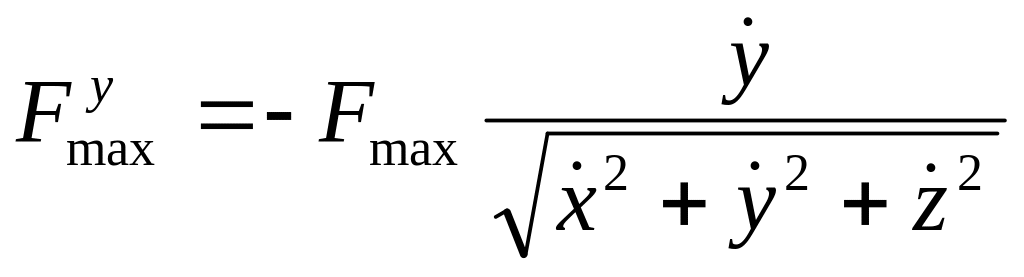 ;
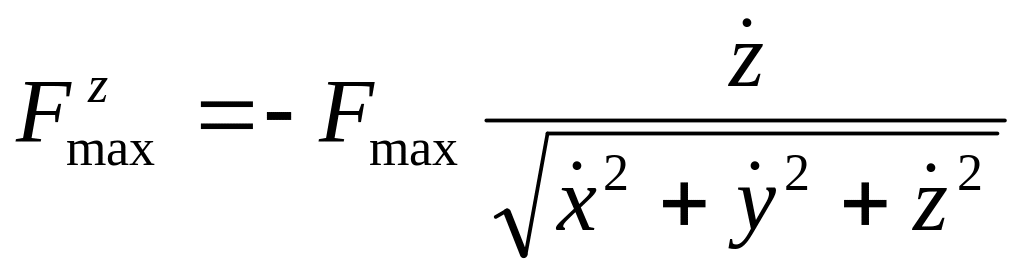 .
Учет силы трения значительно усложняет задачу интегрирования дифференциальных уравнений движения несвободной материальной точки.
Движение точки по гладкой кривой линии
Кривую
неподвижную линию в пространстве можно
рассматривать как линию пересечения
двух поверхностей:
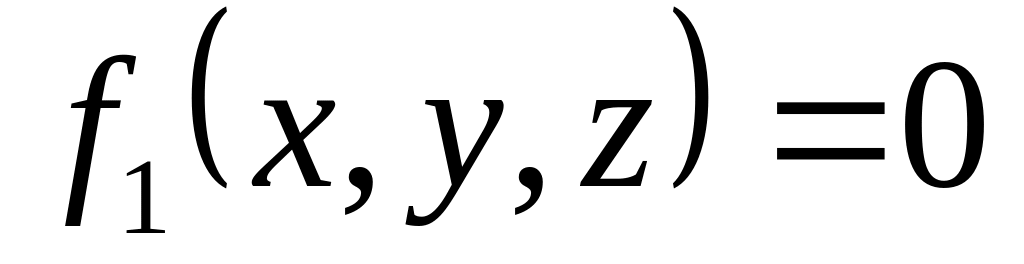 и
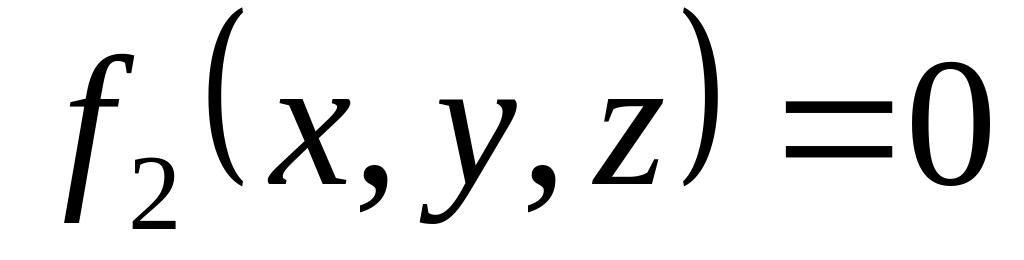 .
Эти поверхности создадут для движущейся
точки две нормальные реакции
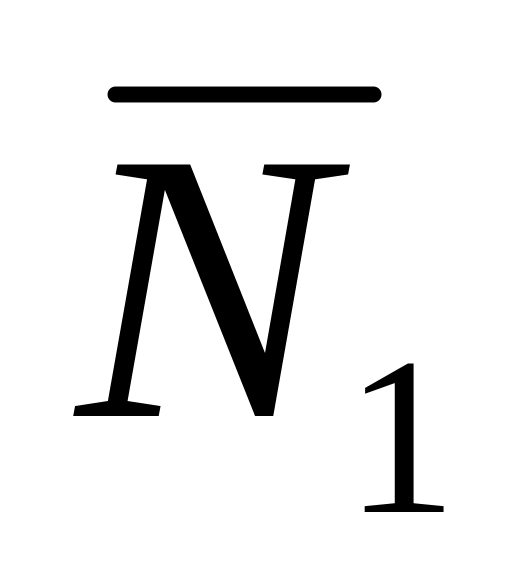 и
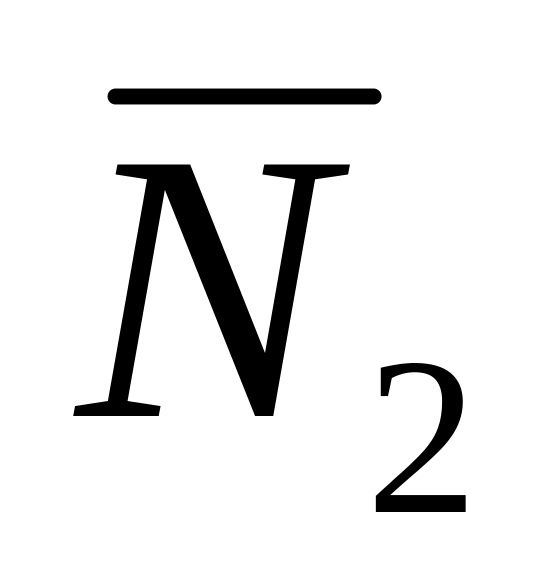 ,
и поэтому полная реакция кривой линии
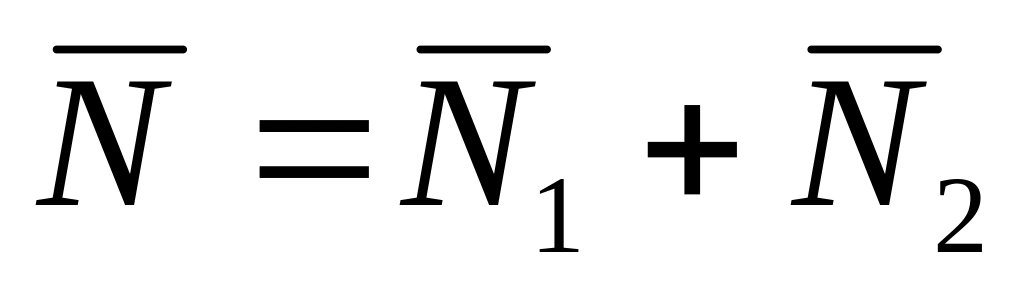 .
Дифференциальные уравнения Лагранжа первого рода движения точки по кривой линии имеют вид
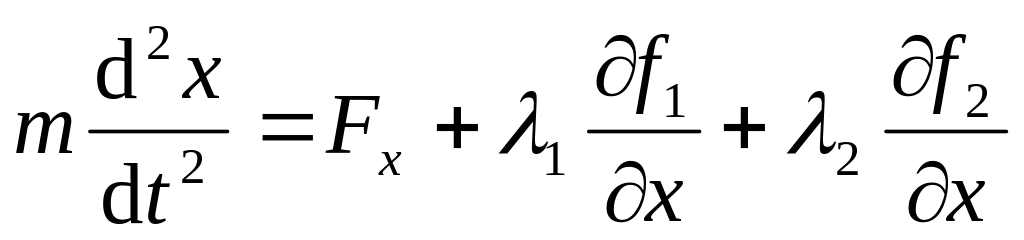 ;
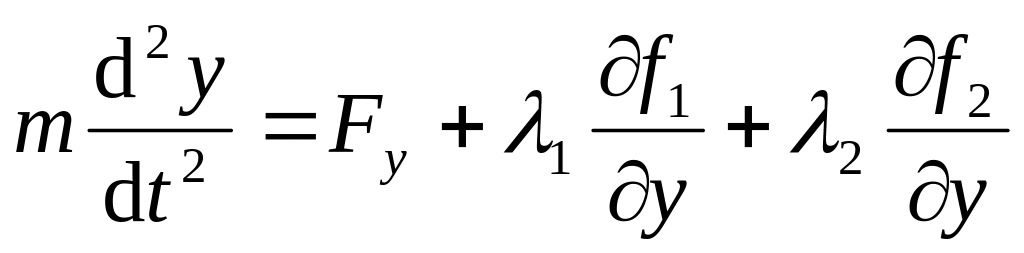 ; (19)
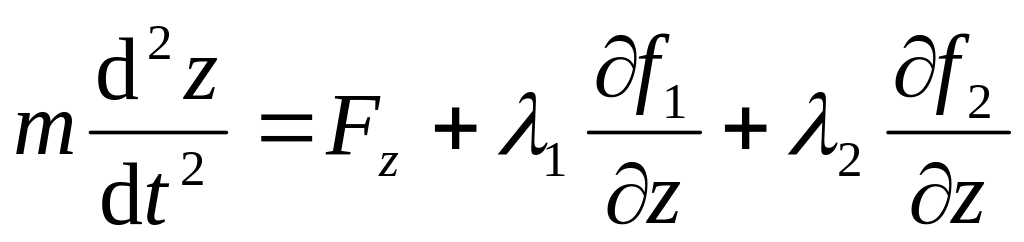 .
Где соответственно:
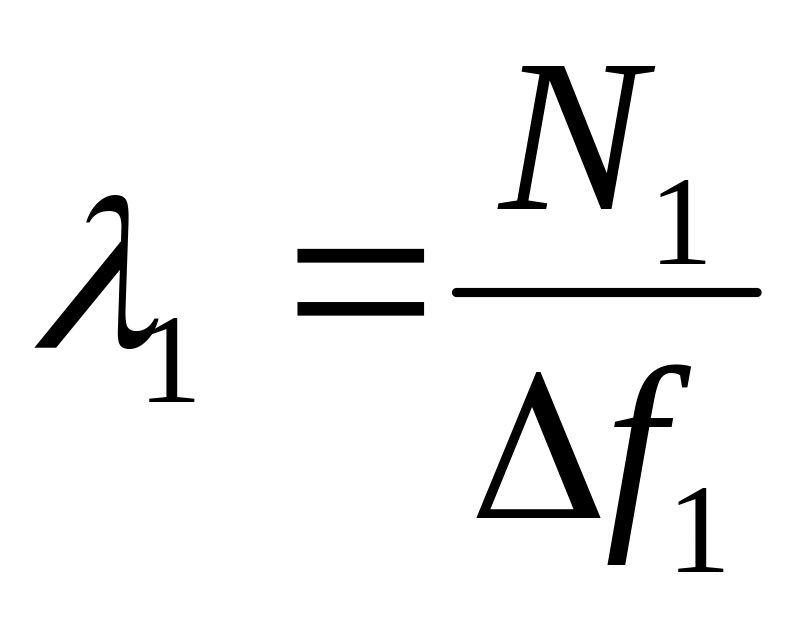 ,
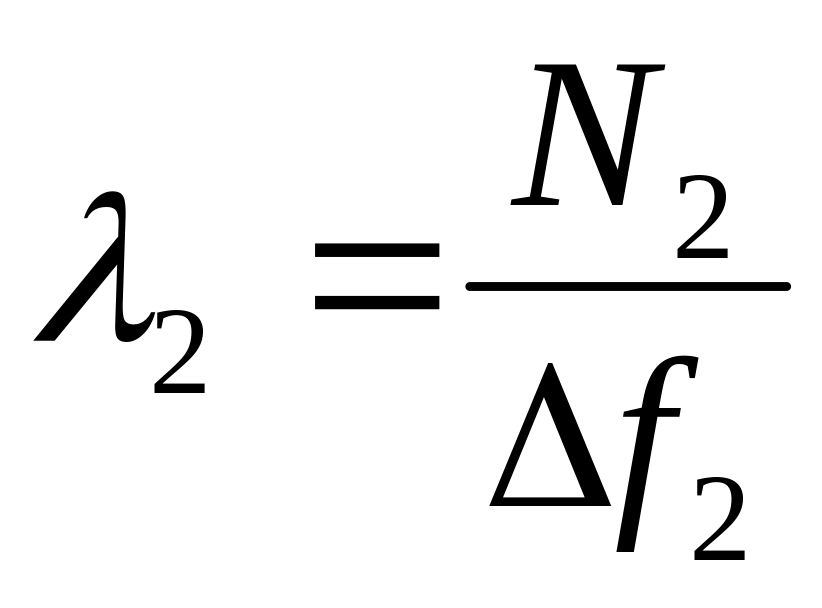 ,
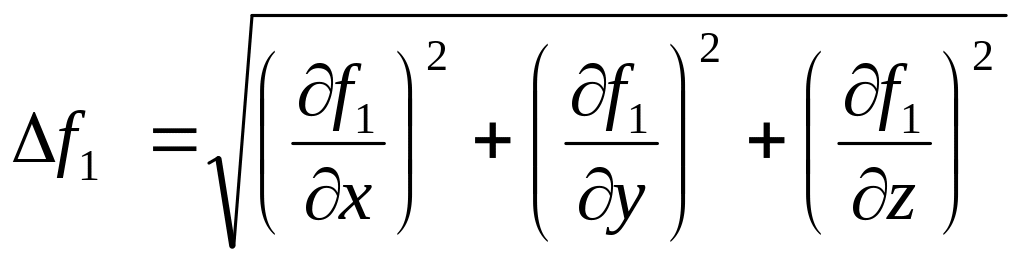 ,
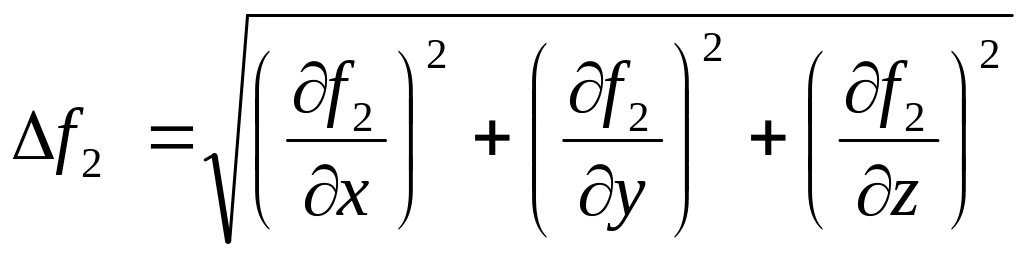 .
Присоединяя
к дифференциальным уравнениям Лагранжа
первого рода (19) два конечных уравнения
поверхностей
и
,
получаем пять уравнений для определения
пяти величин
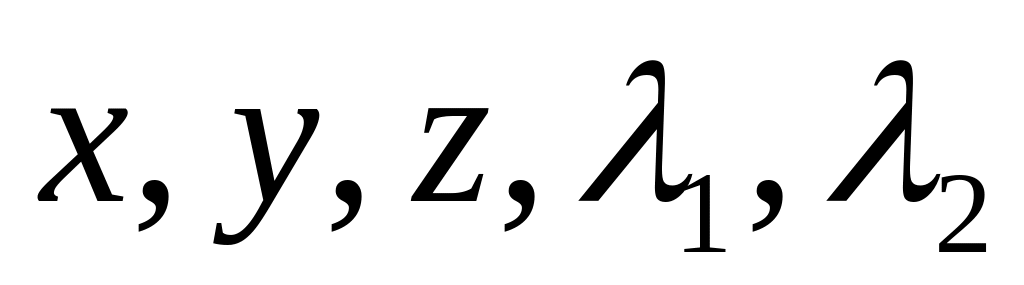 как функций времени. Таким образом, и в
этом случае поставленная задача может
быть разрешена. Она принципиально
разрешима и при учете силы трения.
Если при рассмотрении этой задачи за оси координат взять естественные оси, то дифференциальные уравнения движения точки по гладкой кривой примут вид:
,
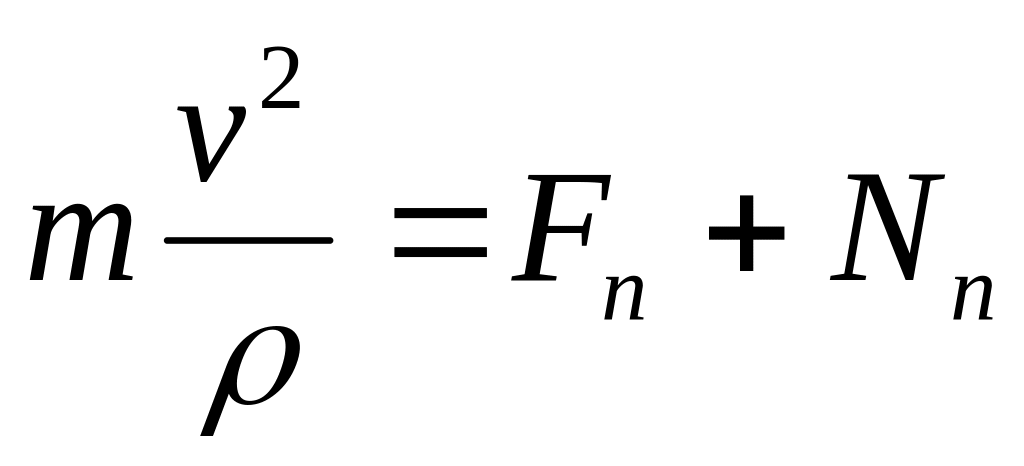 ,
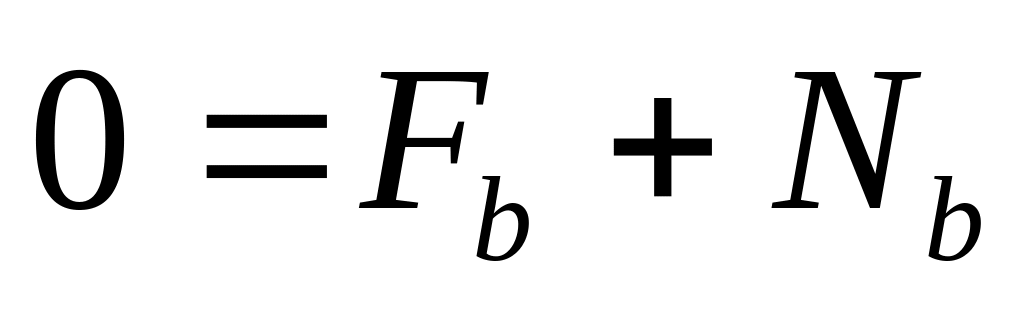 , (20)
где
– проекция силы
на касательную;
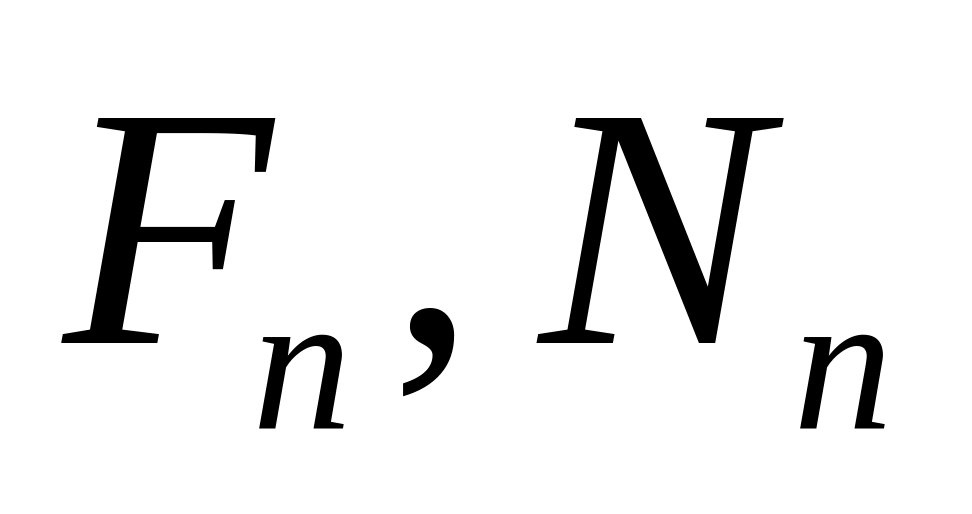 – проекции сил на главную нормаль;
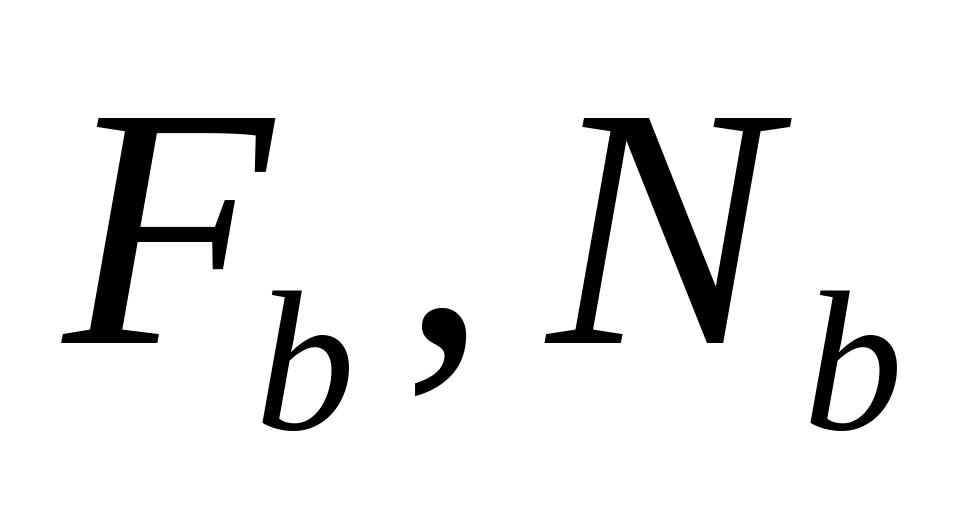 – проекции сил на бинормаль;
– радиус кривизны кривой линии.
Из
первого дифференциального уравнения
системы (20) независимо от двух других
уравнений можно найти закон движения
точки и, следовательно, скорость точки
.
После этого из двух оставшихся уравнений
(20) можно определить проекции неизвестной
нормальной реакции
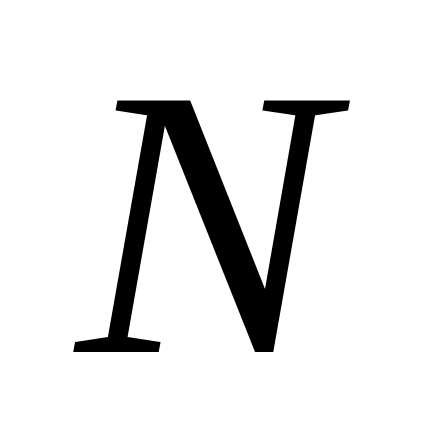 соответственно на главную нормаль и
бинормаль.
1.7. Элементы теории колебаний материальной точки
Рассмотрим простейшие колебательные движения материальной точки с одной степенью свободы: затухающие, свободные и вынужденные прямолинейные колебания.
Затухающие колебания
П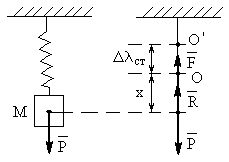 усть
нужно определить закон колебания груза
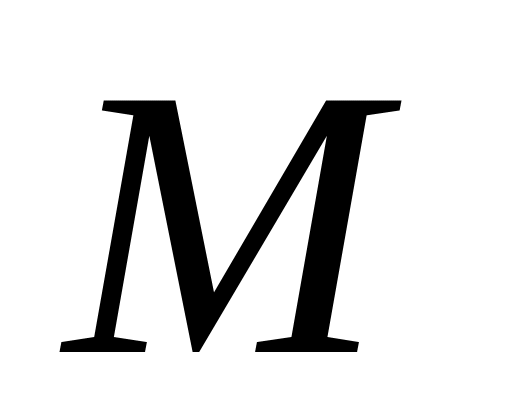 ,
прикрепленного к пружине (рис. 6) при
следующих предположениях:
– вес пружины значительно меньше веса груза и им можно пренебречь;
–
Рис. 6
– груз движется по прямой, совпадающей с осью пружины;
– груз можно принять за материальную точку;
– сила сопротивления среды, как следует из опытов, при малых скоростях пропорциональна первой степени скорости. Проекция этой силы на ось имеет вид:
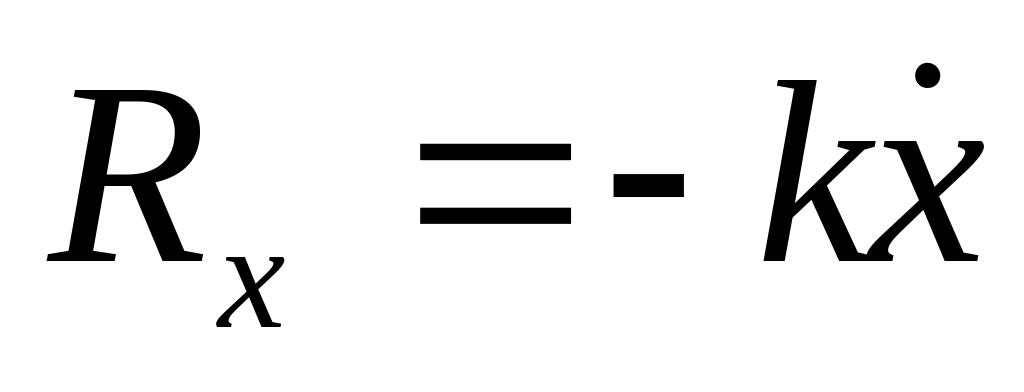 ,
(21)
где коэффициент пропорциональности определяется из эксперимента.
Для
решения задачи воспользуемся координатным
способом определения движения точки,
направляя ось
вдоль пружины. Для упрощения решения
выберем начало координат в точке, в
которой находится движущаяся точка в
тот момент времени, когда силы упругости
пружины равна весу груза. Эта точка
определяет положение
статического равновесия точки
.
Произведем анализ сил, действующих на
точку
в произвольный момент времени. Кроме
сил тяжести
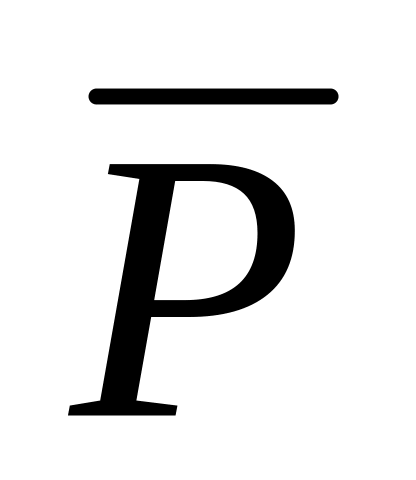 ,
на точку действует сила упругости
пружины
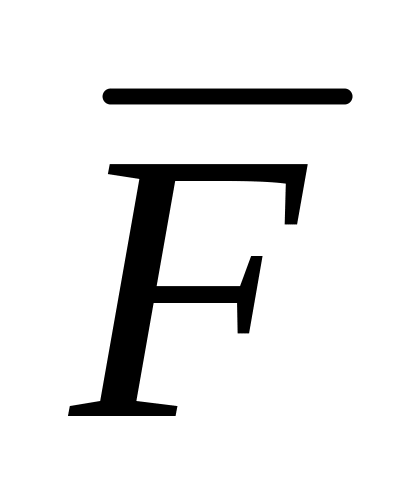 (восстанавливающая сила) и сила
сопротивления среды
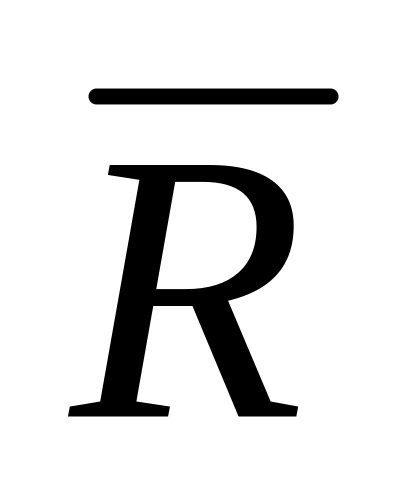 ,
которая направлена против движения
груза.
Согласно
закону Гука, сила упругости пружины
пропорциональна ее удлинению. Коэффициент
пропорциональности
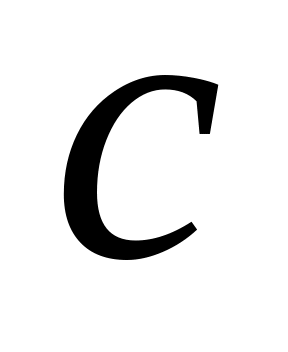 называется жесткостью
пружины. Удлинение пружины состоит из
статического удлинения
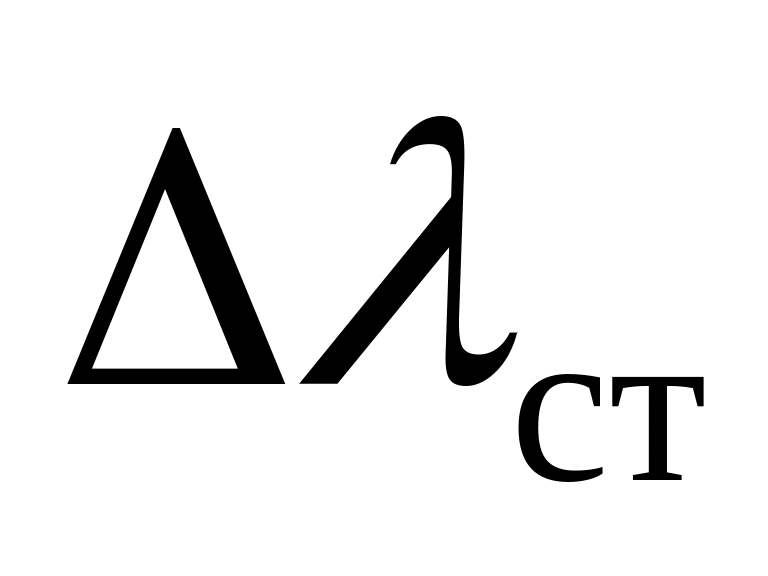 и динамического удлинения
.
Статическое удлинение соответствует
переходу точки в положение так называемого
статического
равновесия
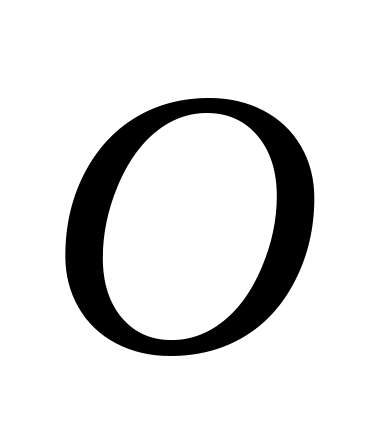 из положения
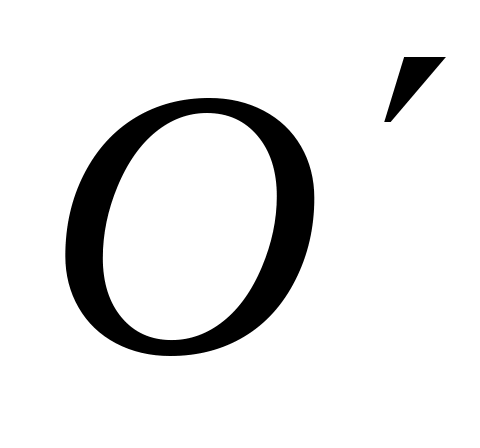 ,
соответствующего нерастянутой пружины.
Проекция силы упругости на ось
равна
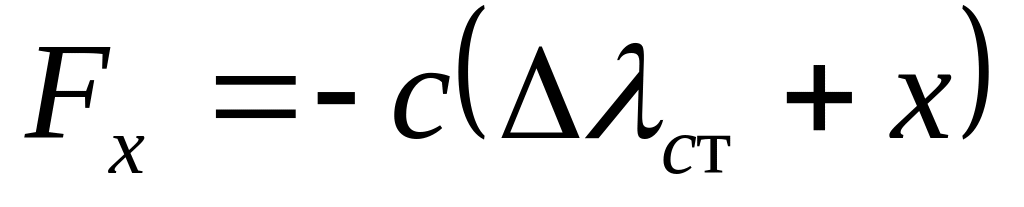 . (22)
Дифференциальное уравнение движения точки имеет вид:
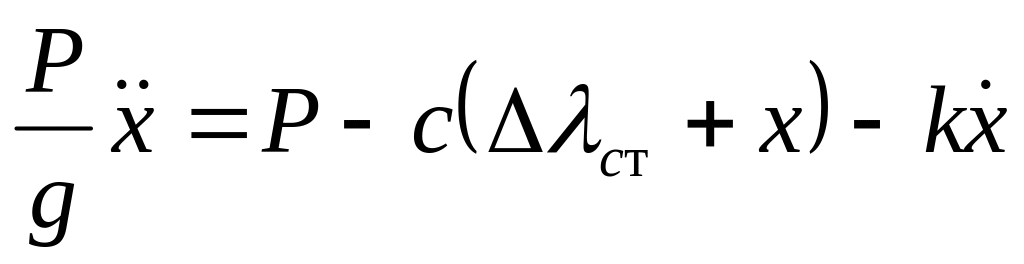 ,
(23)
где
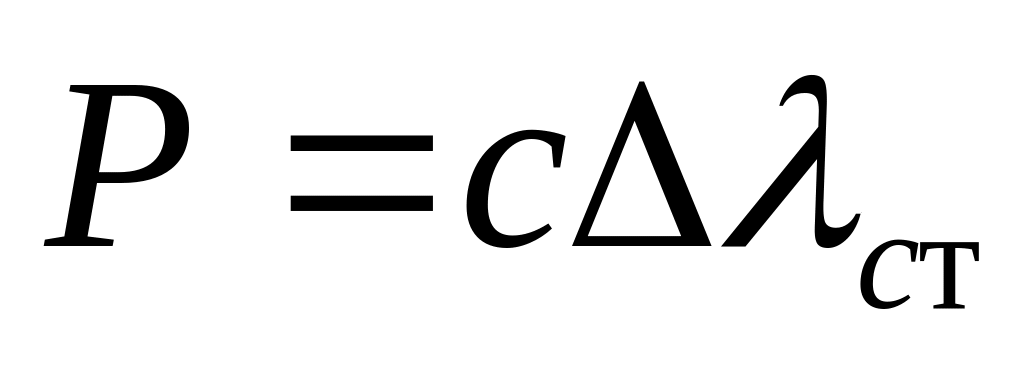 .
Представим (23) в виде:
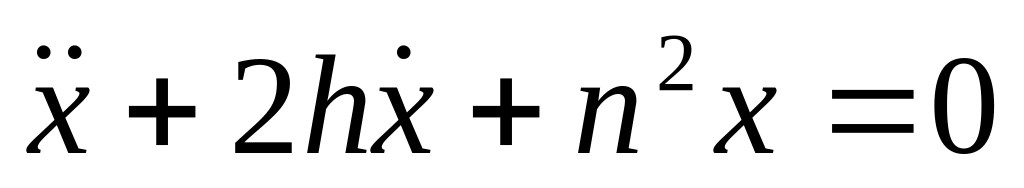 ,
(24)
где
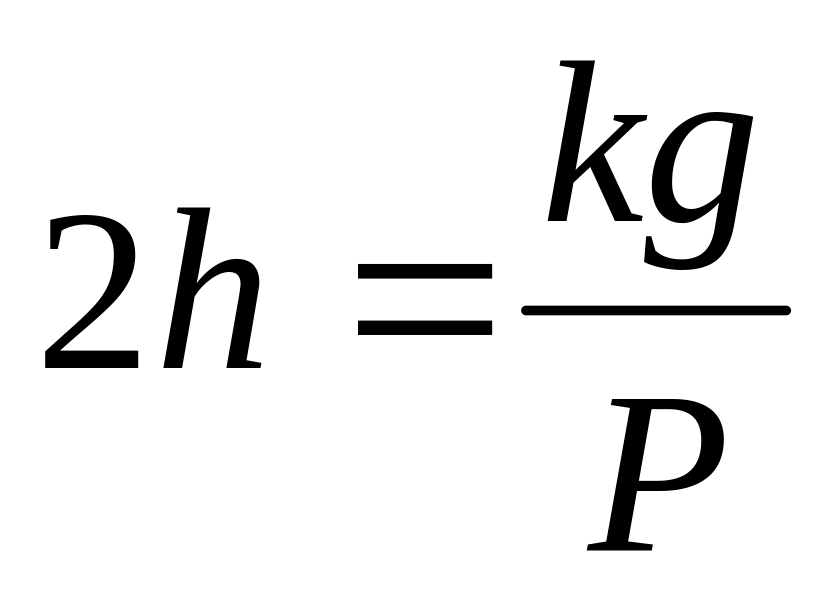 ,
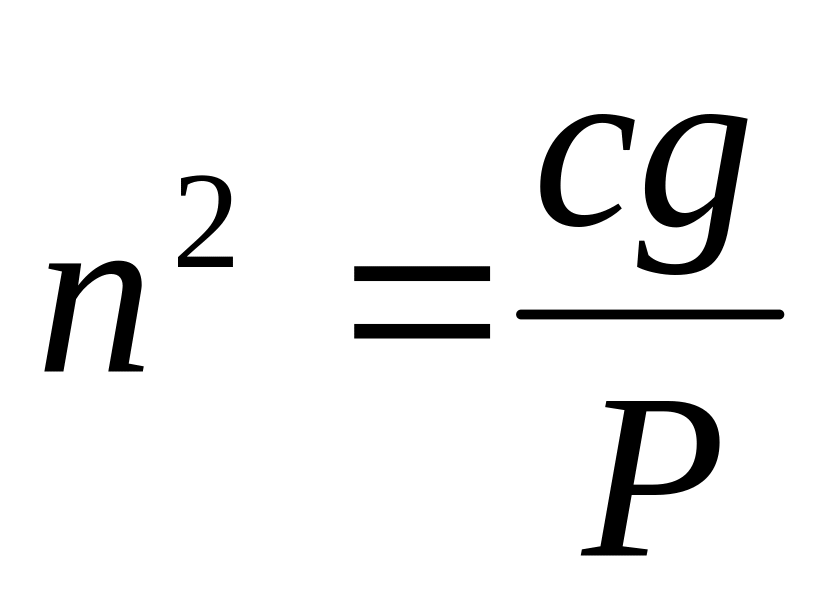 . (25)
Дифференциальное уравнение (24) описывает движение точки в среде с сопротивлением. Это линейное однородное дифференциальное уравнение второго порядка с постоянными коэффициентами. Согласно теории интегрирования таких уравнений, составим характеристическое уравнение
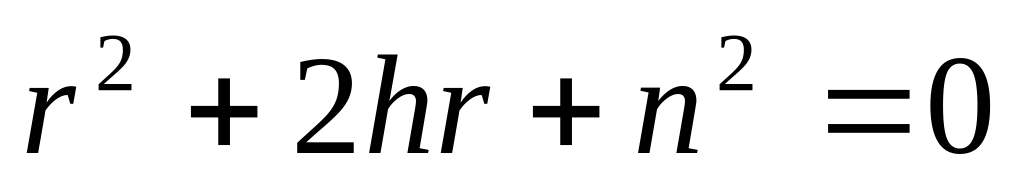 .
(26)
Его корни
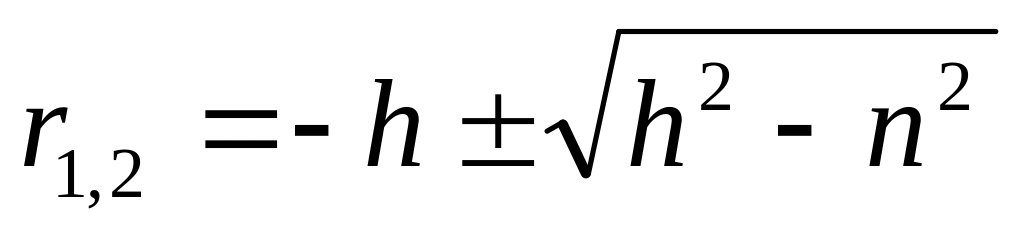 .
(27)
Из (27) видно, что возможны три вида корней, а, следовательно, три вида движения точки. Рассмотрим их.
1)
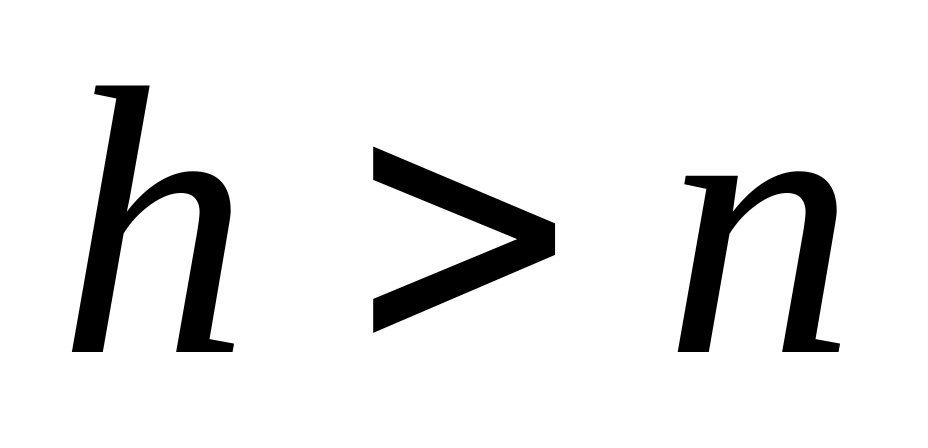 (случай большого сопротивления). Корни
(27) действительные и различные. Общее
решение уравнения (24) имеет вид:
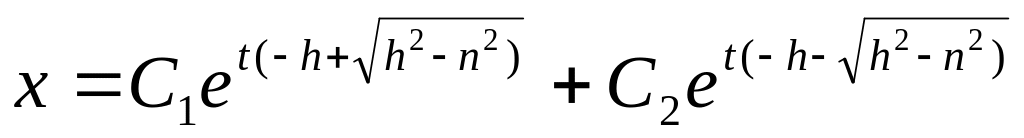 .
(28)
Исследуем
эту функцию. Из (28) следует, что при
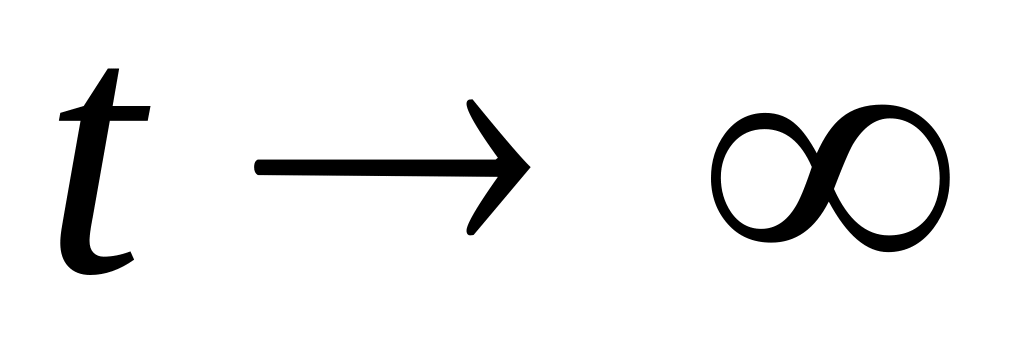
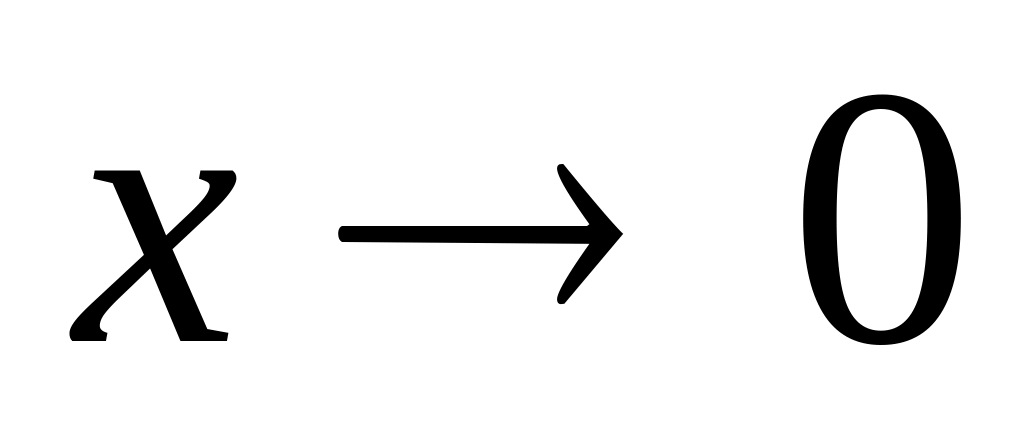 ,
так как
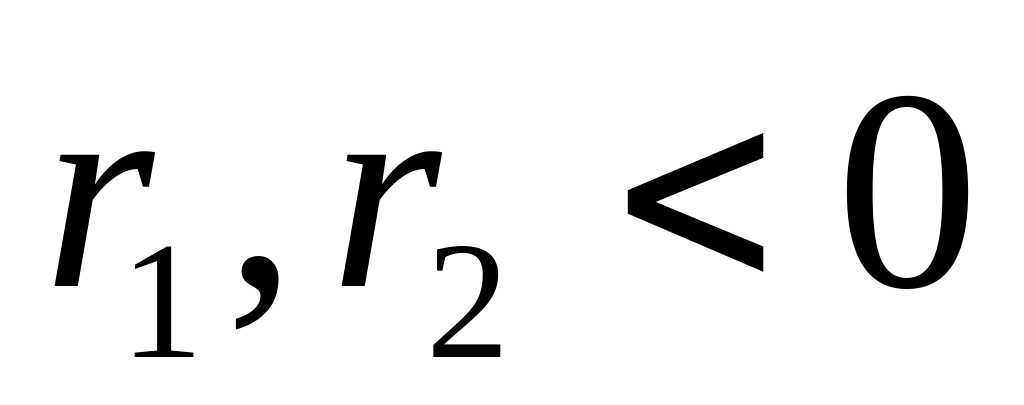
Найдем экстремум этой функции:
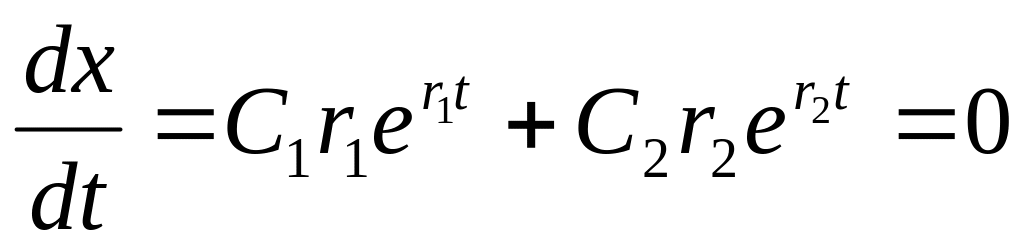 ,
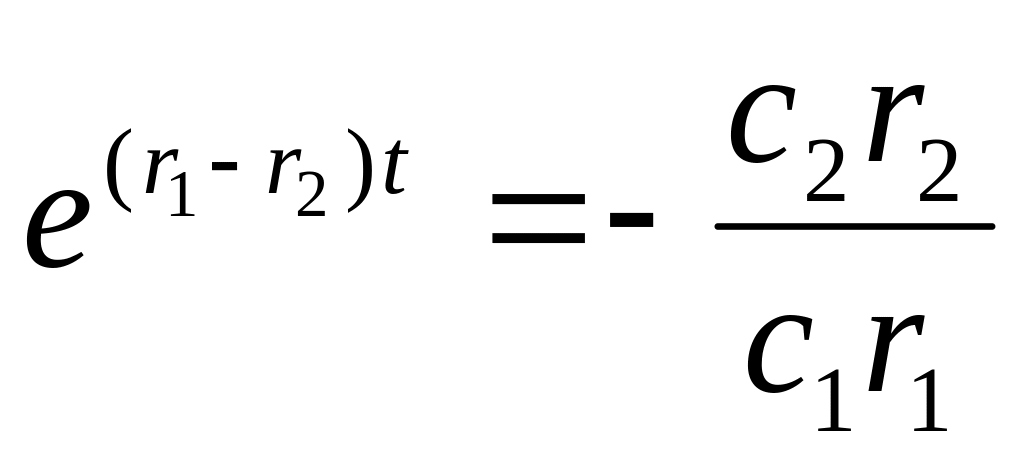 ,
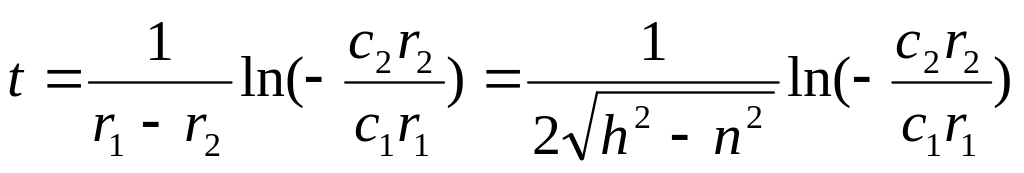 .
Отсюда
следует, что если
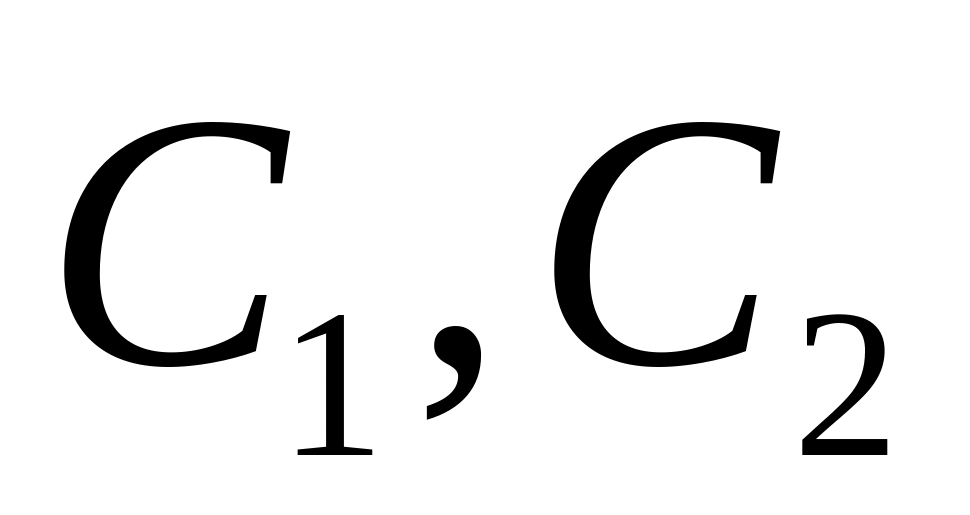 имеют противоположные знаки, то существует
один экстремум, а если одинаковые знаки,
то экстремума нет. Таким образом, графики
этой функции могут быть изображены
кривыми, представленными на рис. 7. В
этом случае движение точки называется
апериодическим.
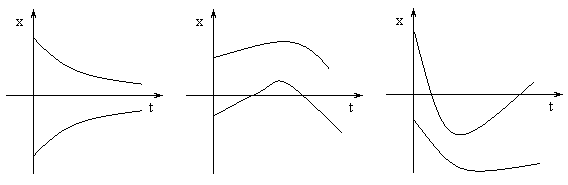
нет экстремума один максимум один минимум
Рис. 7
2)
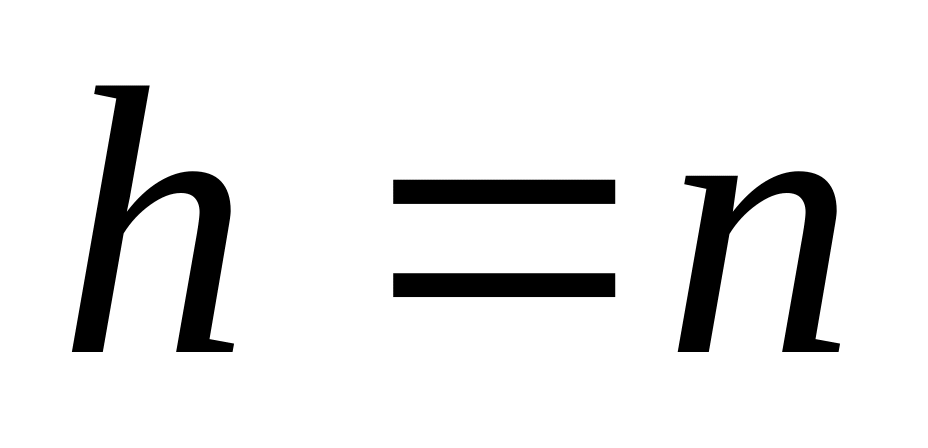 (предельный
случай).
Корни
характеристического уравнения
действительные и равны:
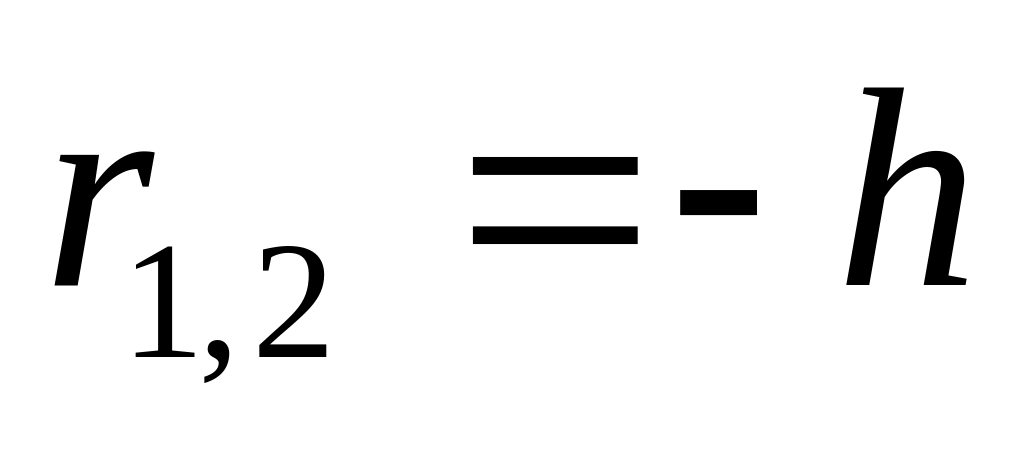 .
Общий интеграл находится по формуле:
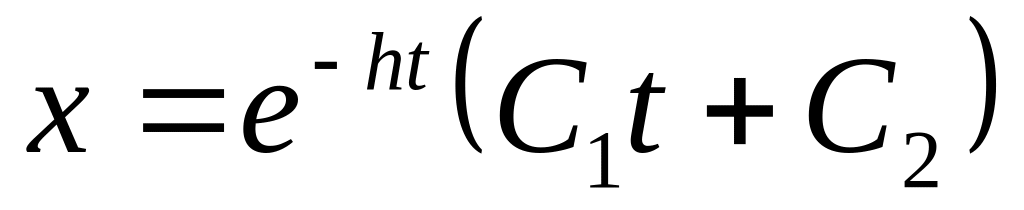 .
(29)
Здесь, как и в первом случае, движение апериодическое. Точка с течением времени будет стремиться к положению статического равновесия при любых начальных условиях.
3)
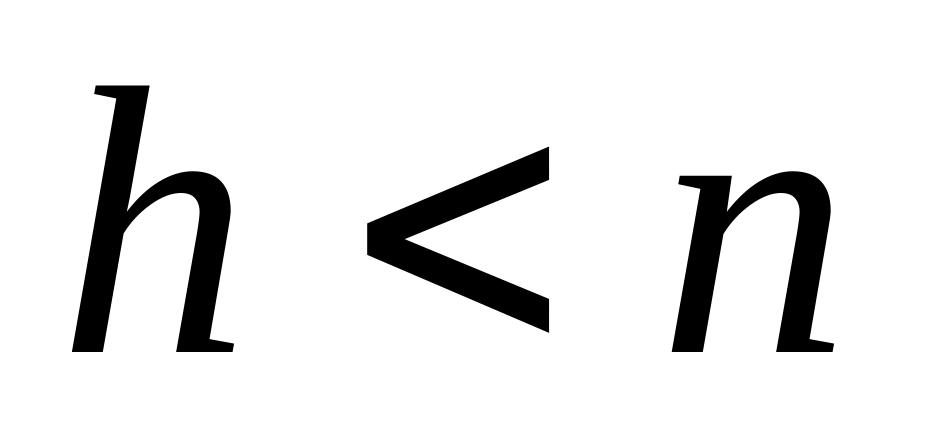 (случай малого сопротивления).
Характеристическое уравнение имеет комплексные корни
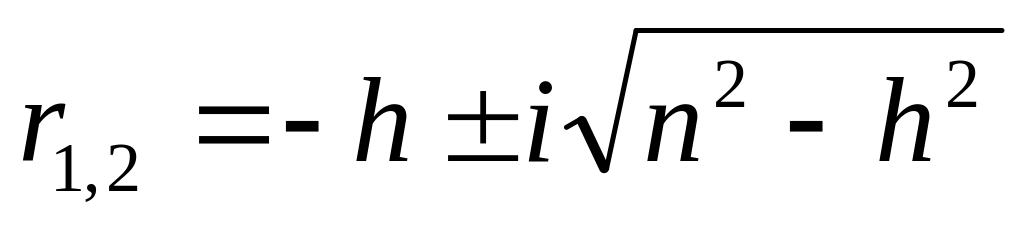 . (30)
Общее решение уравнения (24) имеет вид:
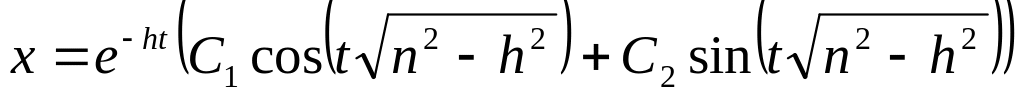 . (31)
Для
придания соотношению (31) удобного для
исследования вида, положим
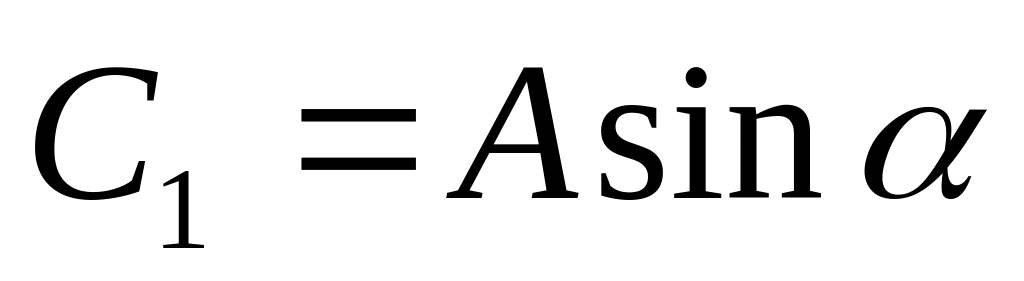 ,
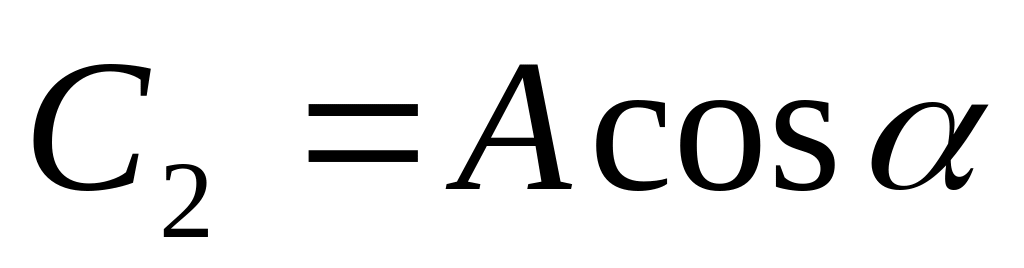 ,
т.е. вместо постоянных
,
введем новые постоянные
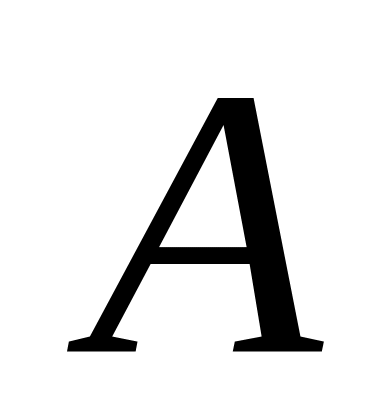 и
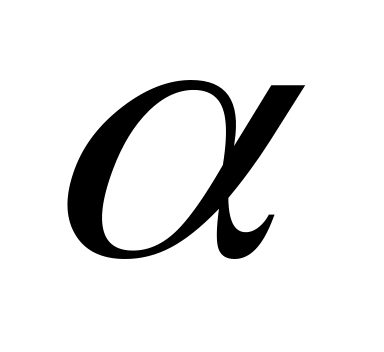 .
Получим
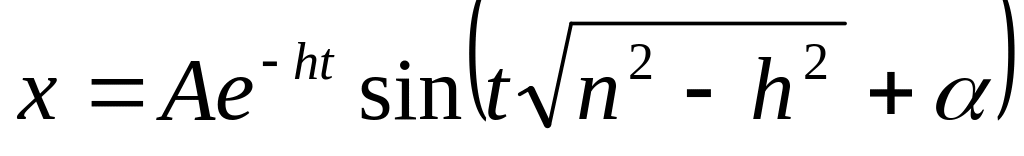 .
(32)
Постоянные и определяются из начальных условий и называются амплитудой и начальной фазой колебаний точки.
Д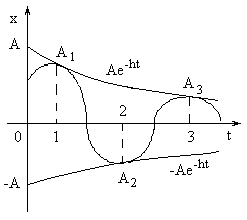 вижение
точки, описываемое уравнением (31) или
(32) называются затухающими
колебаниями.
Графически эти колебания можно
иллюстрировать затухающей синусоидой,
попеременно касающейся кривых
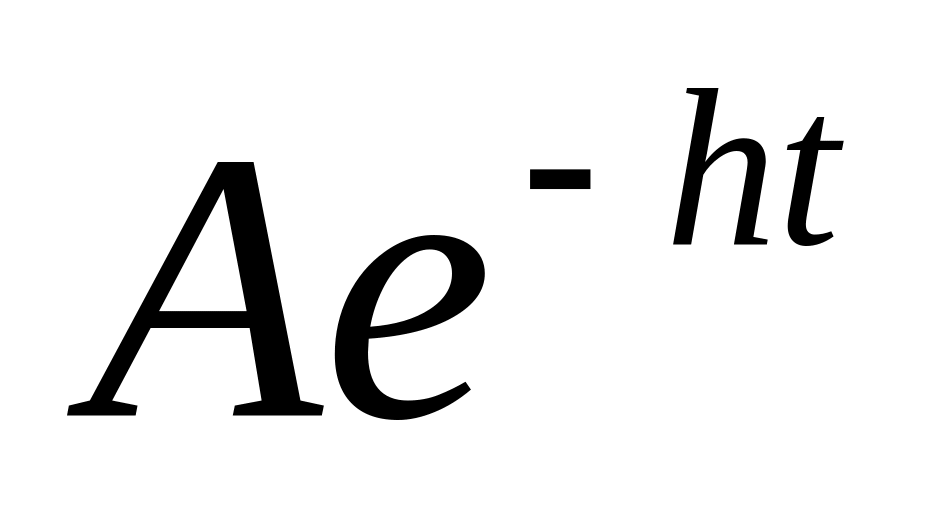 и
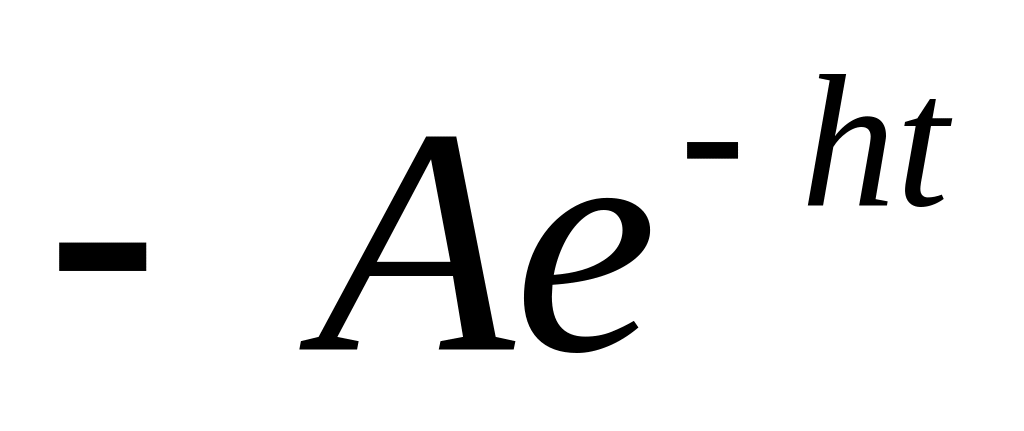 (рис.8).
Р
Рис. 8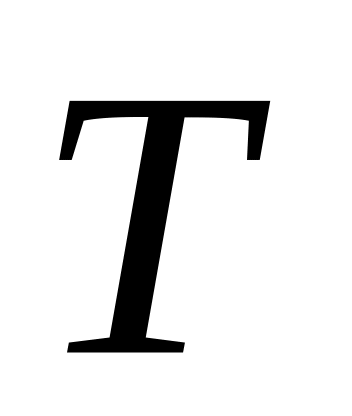 ,
в течение которого точка совершает два
размаха, называется периодом
колебаний. Размахи
колебаний уменьшаются, но отрезки 0-1,
1-2, 2-3, 3-4 и т.д. на оси
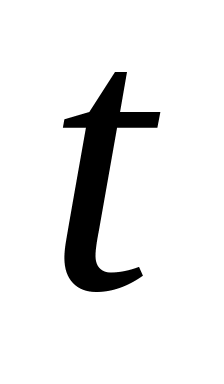 будут равными величинами, т.к. период
не зависит от времени и начальных
условий, что будет доказано ниже. Найдем
экстремумы функции (32), приравнивая ее
первую производную к нулю: