Материал: Теоретическая механика. Ч. 3. Динамика. учебное пособие. Переславцева Н.С., Бестужева Н.П
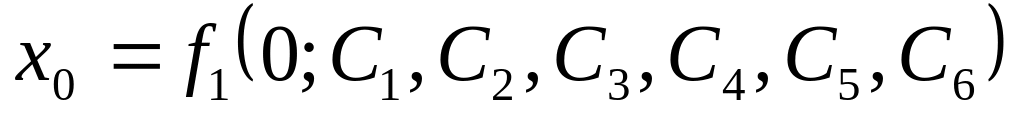 ;
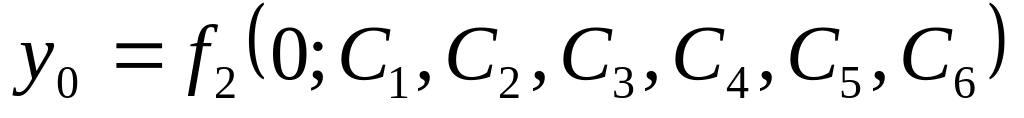 ;
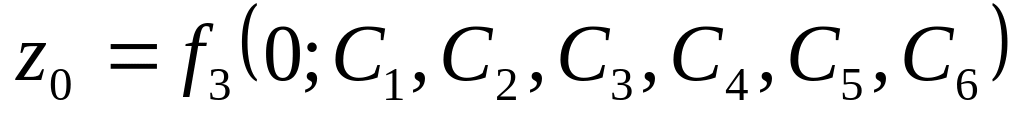 ;
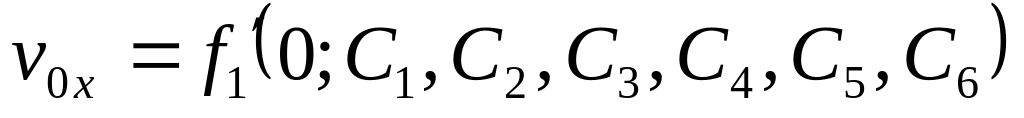 ;
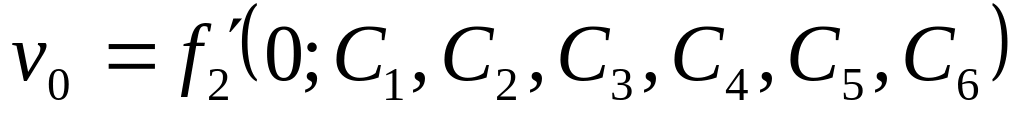 ; (16)
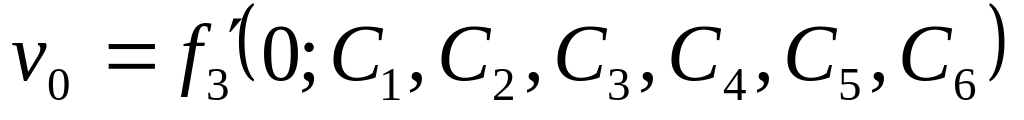 .
Если система уравнений (16) удовлетворяет условиям разрешимости, то из нее можно определить все шесть произвольных постоянных.
Начальные условия в форме (15) определяют единственное решение системы дифференциальных уравнений (9) при соблюдении соответствующих условий теории дифференциальных уравнений. Условия в других формах, как например, задание двух точек, через которые должна проходить траектория движущейся точки, могут дать или несколько решений, удовлетворяющих этих условиям, или не дать ни одного решения.
При
движении точки в плоскости
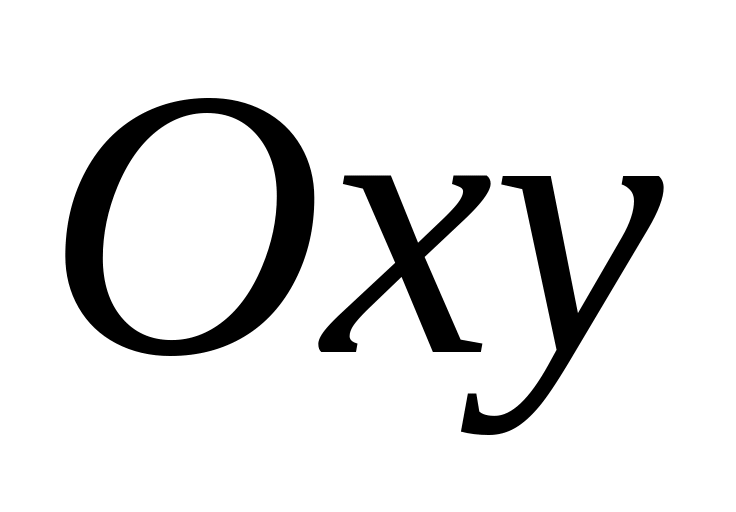 имеется два дифференциальных уравнения
движения. В решения этих уравнений
входят четыре произвольные постоянные.
Постоянные определяются из начальных
условий
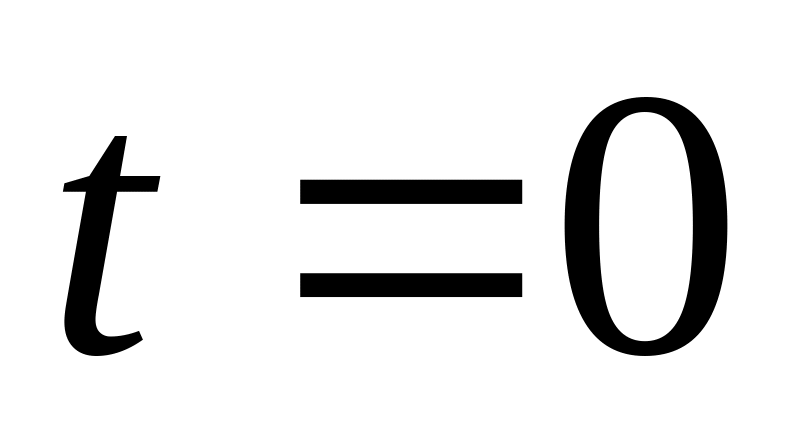 :
,
,
;
,
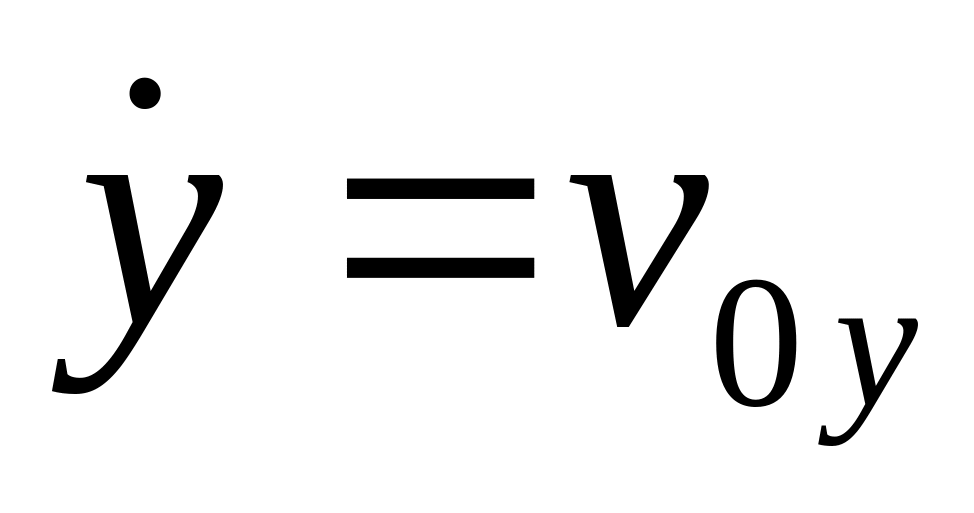 ,
.
В случае прямолинейного движения точки имеется только одно дифференциальное уравнение и в его решение входят две произвольные постоянные. Для их определения необходимо задать начальные условия:
: , .
Задачи
интегрирования системы дифференциальных
уравнений (9') при заданных начальных
условиях в общем случае является довольно
трудной. Даже в простейшем случае
прямолинейного движения, когда имеется
только одно дифференциальное уравнение,
его решение удается выразить точно в
квадратурах лишь при определенной
зависимости силы от времени, координаты
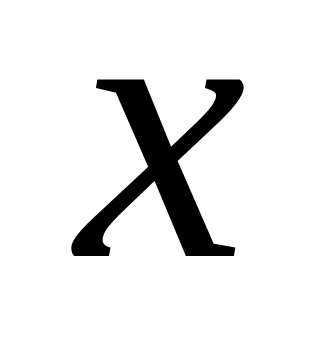 и скорости
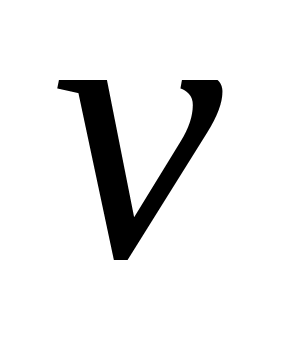 .
Поэтому важно определение таких
соотношений из системы уравнений (9'),
которые являются следствиями этой
системы и в которые входят производные
от координат точки только первого
порядка. Такие соотношения, например,
в виде
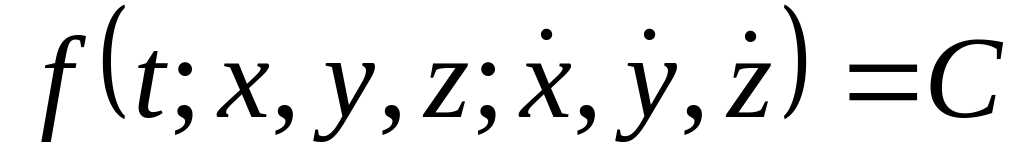 называют первыми интегралами системы
дифференциальных уравнений (9').
Если из системы (9') удается найти три независимых первых интеграла, то задача интегрирования упрощается, так как вместо интегрирования системы дифференциальных уравнений второго порядка достаточно проинтегрировать систему трех дифференциальных уравнений первого порядка, которую представляют эти первые интегралы.
В дальнейшем будет рассмотрен способ получения первых интегралов дифференциальных уравнений движения точки из так называемых общих теорем динамики в некоторых частных случаях движения точки.
Для выяснения особенностей решения второй основной задачи динамики, имеющей прикладное значение, рассмотрим ее решение для случая как прямолинейного, так и криволинейного движения материальной точки.
1.5. Основные виды прямолинейного и криволинейного движения точки
Дифференциальное уравнение прямолинейного движения точки вдоль оси , согласно (11), имеет вид
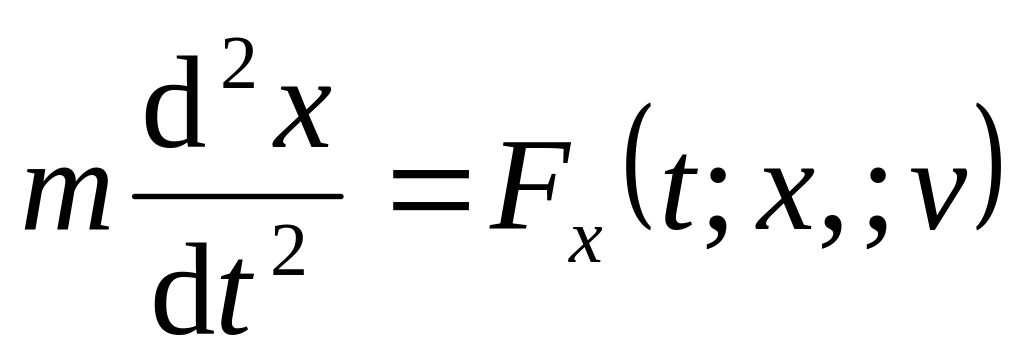 , (11')
если рассматривается случай зависимости силы только от времени, координаты или скорости.
Начальные условия можно задать в форме
:
,
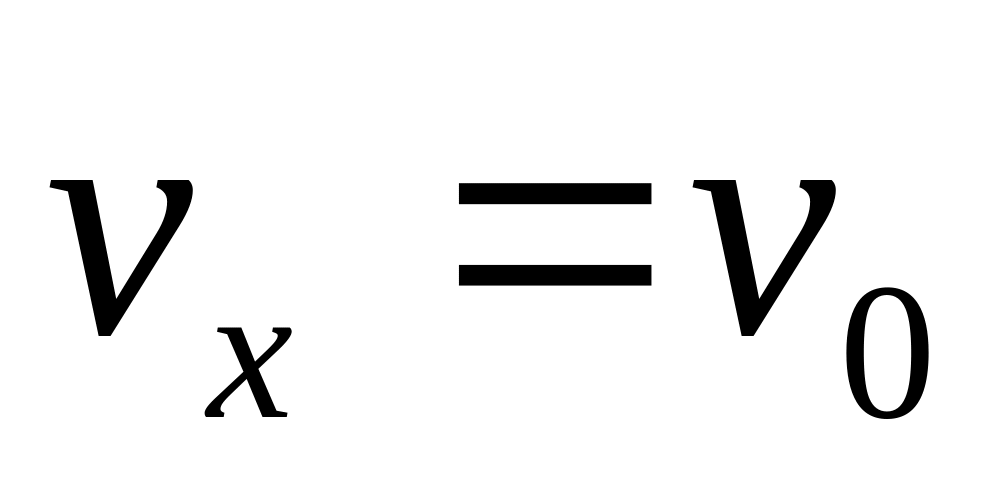 .
Наиболее
важные случаи прямолинейного движения
материальной точки получаются тогда,
когда сила
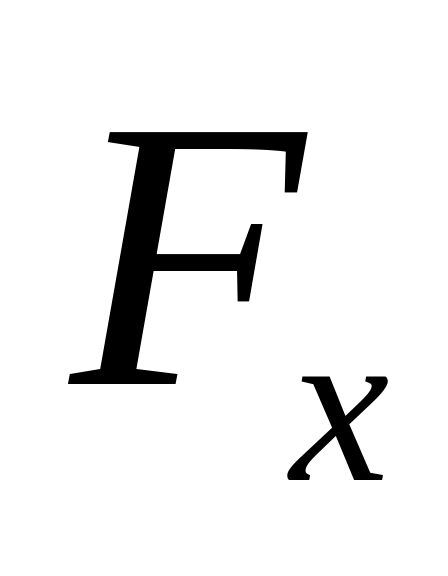 постоянна или она зависит только от
времени, или от координаты
,
или от скорости
.
Если сила постоянна, имеем случай
равнопеременного движения, т.е. движения
с постоянным ускорением. От времени
сила зависит обычно, когда ее изменяют
путем регулирования, например регулируют
силу тяги самолета изменением режима
работы его двигателей.
Силу, зависящую от координаты , могут создать сжатая или растянутая пружина и другие упругие тела при их деформации. Силы, зависящие от скорости движения, – это прежде всего силы сопротивления, когда материальная точка движется в какой-либо среде, например в воздухе, в воде и т.д.
Отметим, что в перечисленных случаях интегрирование дифференциального уравнения (11') выполняется наиболее просто и его можно довести до конца в квадратурах. В более общем случае, если сила одновременно зависит от времени t, координаты и от скорости , в большинстве случаев дифференциальное уравнение можно проинтегрировать лишь приближенно.
В случае криволинейного движения по плоскости имеется два дифференциальных уравнения движения точки в декартовой системе координат, а в общем случае движения в пространстве – система трех дифференциальных уравнений. Дифференциальные уравнения криволинейного движения точки интегрируются сравнительно просто, если каждое из этих уравнений интегрируется независимо от других уравнений и при этом возможен один из трех рассмотренных случаев зависимости проекции равнодействующей силы от времени, координаты и скорости.
1.6. Движение несвободной материальной точки
Как уже известно, основной закон динамики для несвободной материальной точки, а следовательно, и ее дифференциальные уравнения движения имеют такой же вид, как и для свободной точки, только к действующим на точку силам добавляют все силы реакций связей. Естественно, что в этом случае движения точки могут возникнуть соответствующие особенности при решениях первой и второй основных задач динамики, так как силы реакций связей заранее не известны и их необходимо дополнительно, определить по заданным связям, наложенным на движущуюся материальную точку.
При решении первой основной задачи динамики действующая на точку равнодействующая сила определяется по заданному движению точки из дифференциальных уравнений ее движения. Затем из этой равнодействующей силы по заданным связям выделяют силу реакции связей. Таким образом получается задача о разложении силы на ее составляющие.
Полную силу реакции точки при ее движении обычно разлагают на две составляющие. Составляющая силы реакции связей, уравновешивающая заданные силы, приложенные к точке, называется статической реакцией. Другая составляющая полной силы реакции, зависящая только от движения точки под действием заданных сил, называется динамической реакцией. Она уравновешивает силу инерции движущейся точки.
При решении второй основной задачи динамики, когда по заданным силам и начальным условиям требуется определить движение несвободной точки, часть сил, действующих на точку, а именно все силы реакций связей, заранее не известны и их необходимо определить по заданным связям в процессе решения задачи. Таким образом, вторую основную задачу динамики для несвободной материальной точки можно сформулировать так: по заданным силам, начальным условиям и связям, наложенным на точку, определить движение точки и силы реакции связей.
Рассмотрим решение этой задачи для движения точки по поверхности и кривой линии. Дифференциальные уравнения при этом выражают в той системе координат, которая наиболее соответствует конкретной задаче. Разберем постановку и решение задачи в прямоугольной декартовой системе координат.
Движение точки по поверхности
Пусть
гладкая неподвижная поверхность, по
которой движется точка массой
под действием данной силы
,
задана уравнением
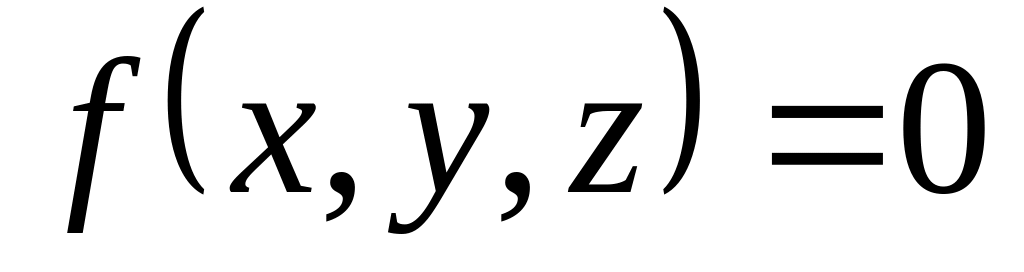 ,
где
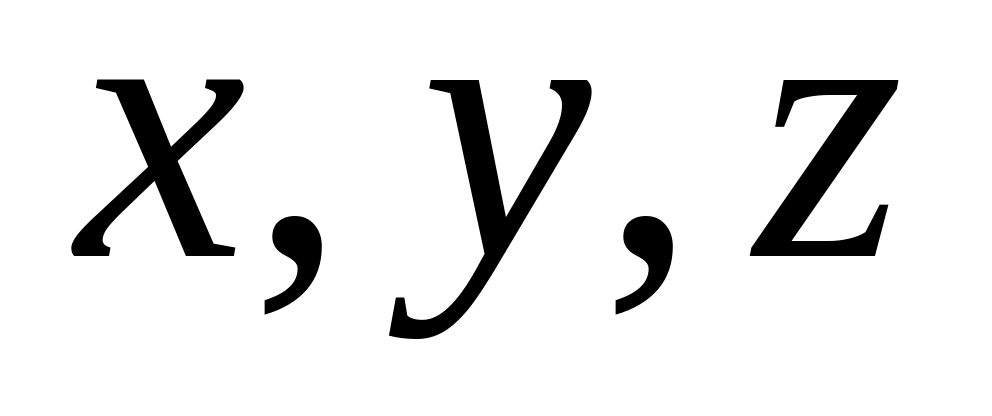 – координаты движущейся точки. Так как
рассматриваемая поверхность является
гладкой, то сила трения отсутствует.
Обозначив
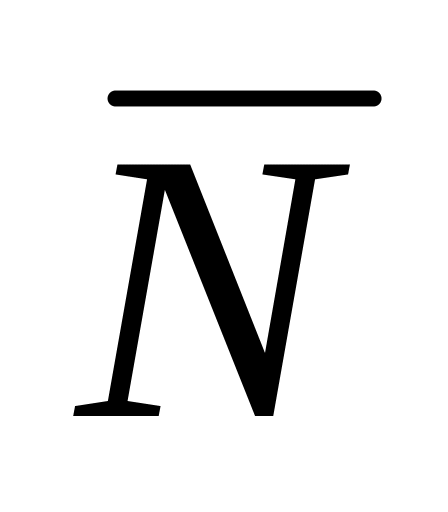 неизвестную нормальную силу реакции
поверхности, получим следующие
дифференциальные уравнения движения
точки по поверхности:
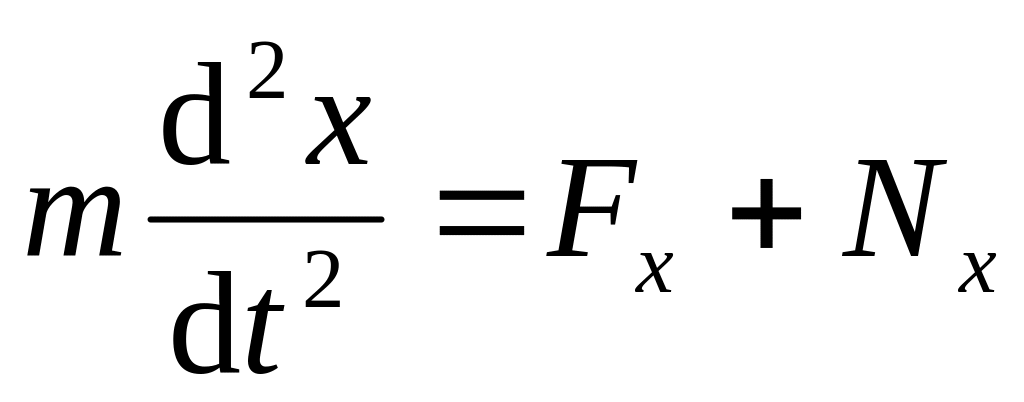 ;
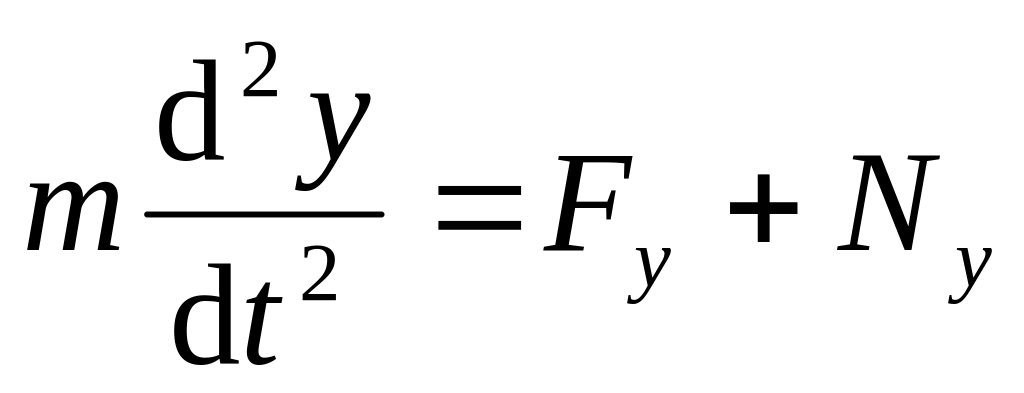 ;
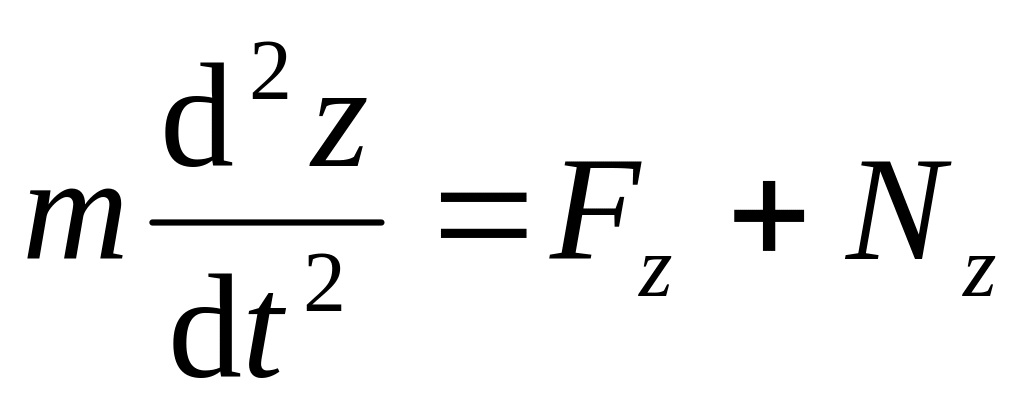 .
(17)
Из дифференциальной геометрии известно, что косинусы углов внешней нормали к поверхности с осями координат, а следовательно, и силы , параллельной главной нормали, можно вычислить по формулам:
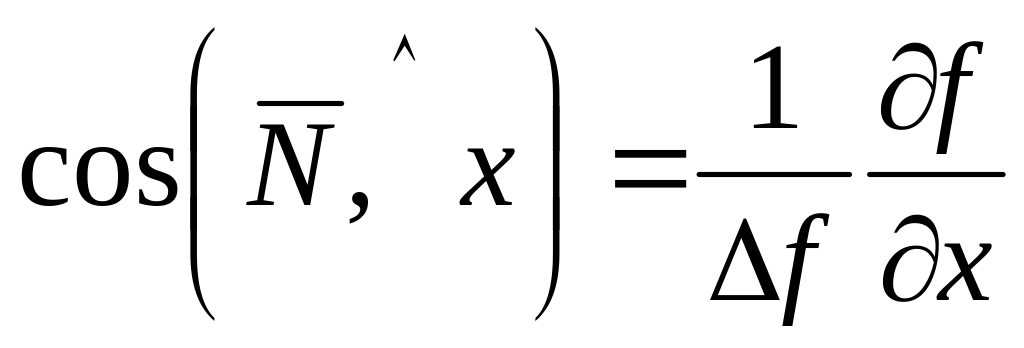 ;
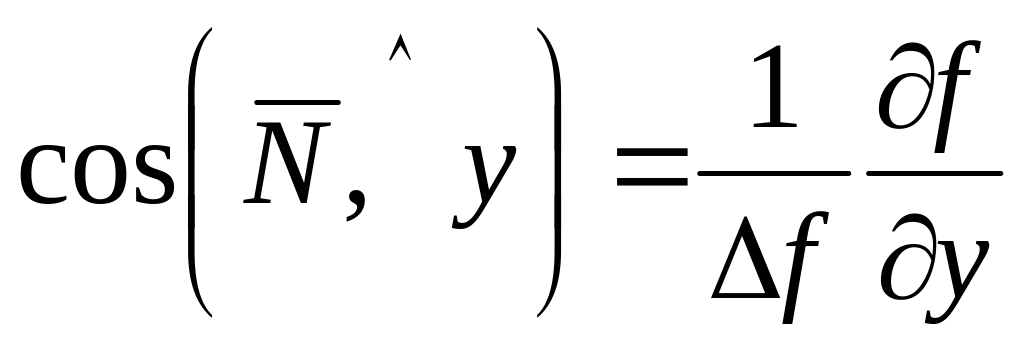 ;
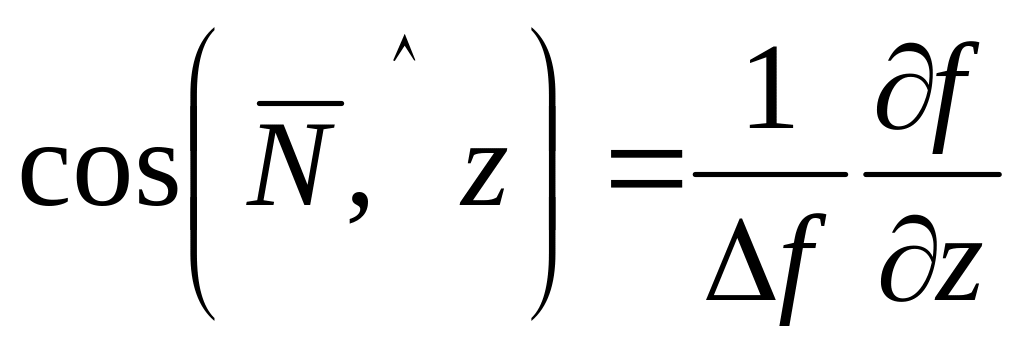 ,
где
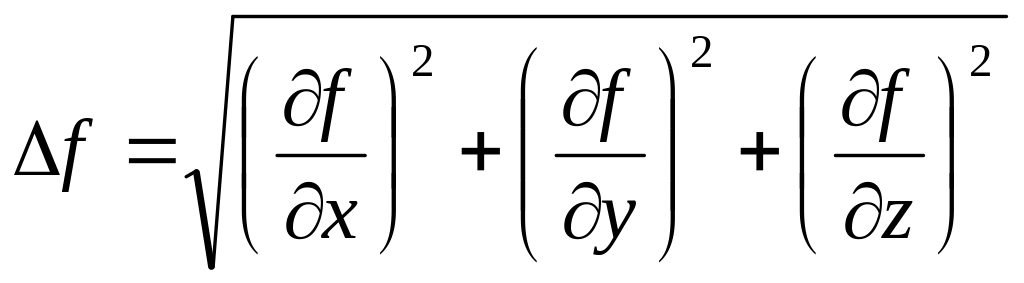 .
Таким образом
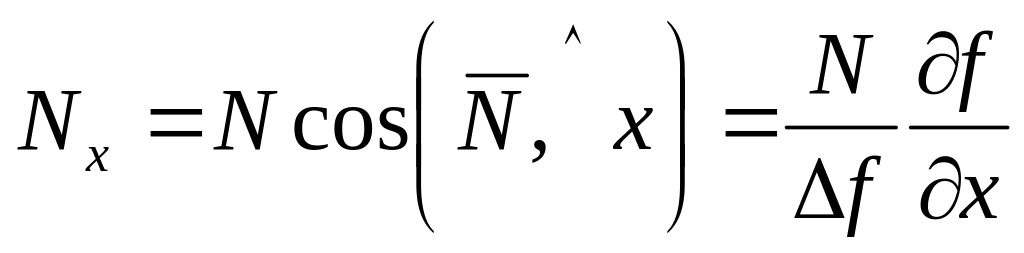 ;
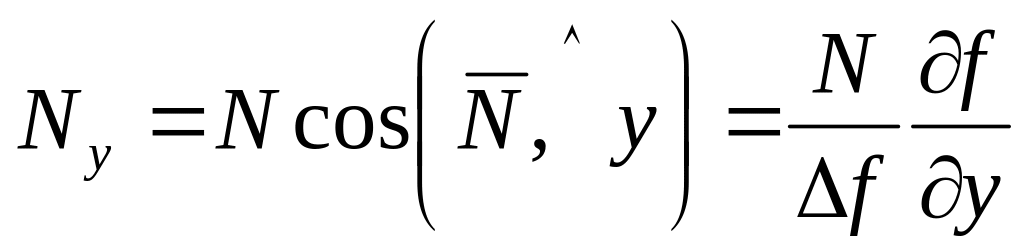 ; (18)
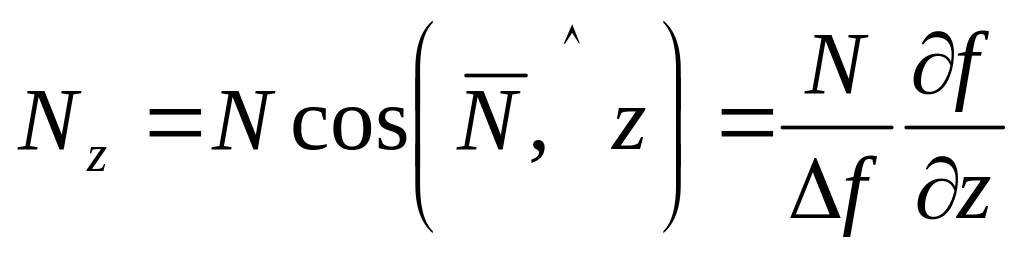 .
Обозначив
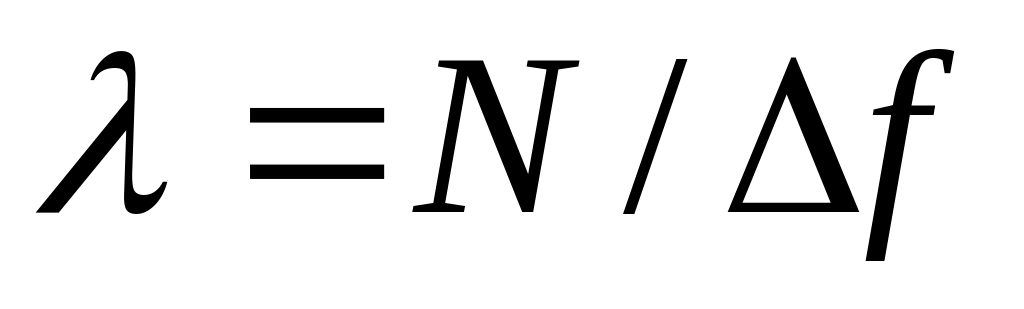 и подставив значения
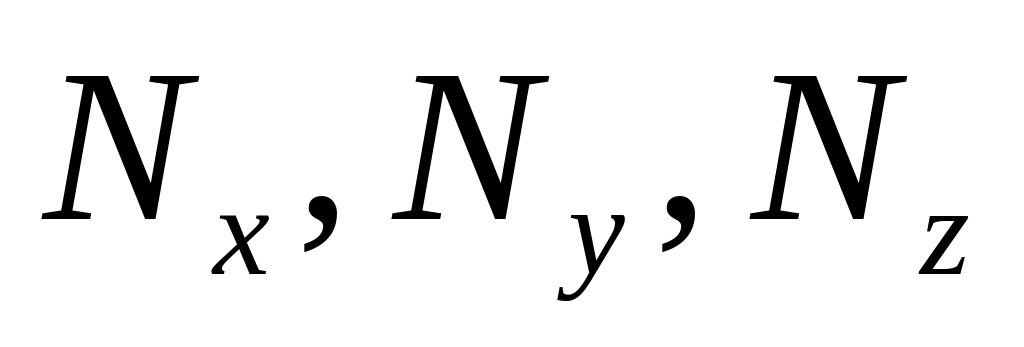 ,
из (18) в (17), получим
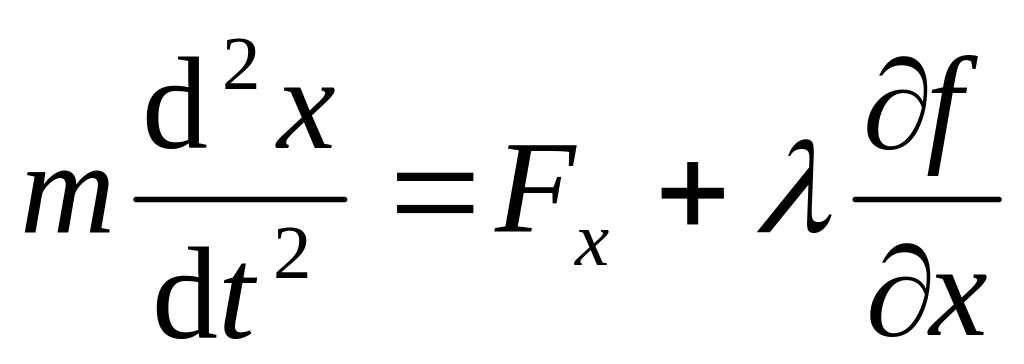 ;
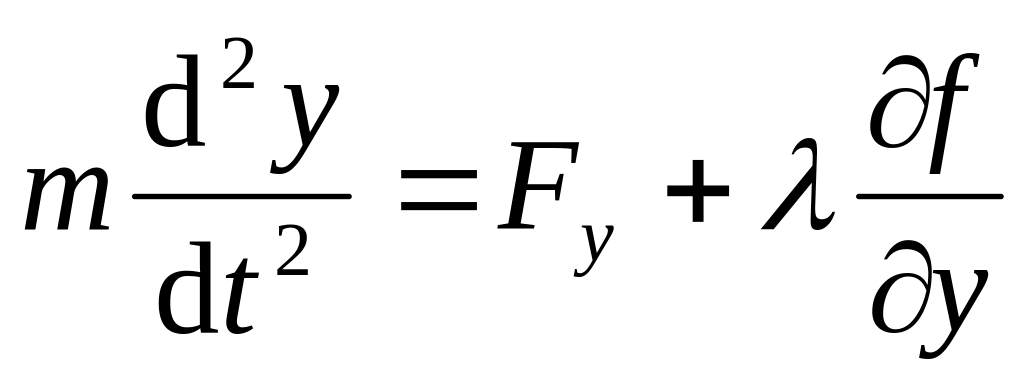 ;
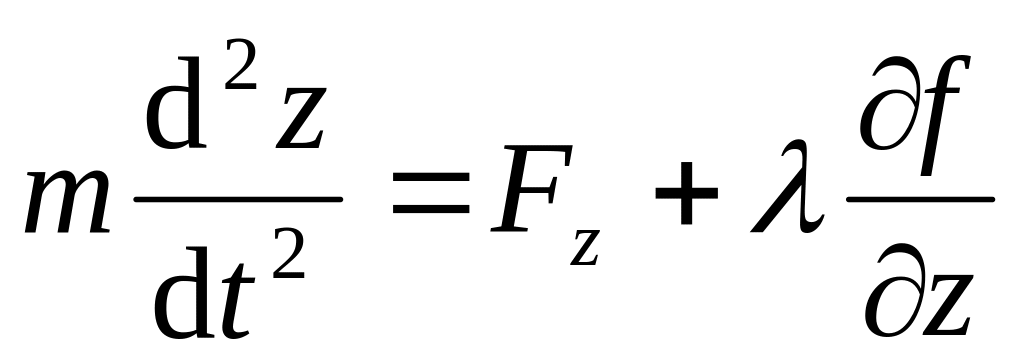 .