Материал: Теоретическая механика. Ч. 3. Динамика. учебное пособие. Переславцева Н.С., Бестужева Н.П
1.3. Дифференциальные уравнения движения материальной точки
Используя основной закон динамики, можно вывести дифференциальные уравнения движения материальной точки в различных системах координат. По аксиоме о связях и силах реакций связей можно получить дифференциальные уравнения движения и несвободной точки так же, как и для свободной, только ко всем приложенным к точке силам надо добавить силы реакций связей.
Силы реакций связей при движении точки могут зависеть в общем случае не только от вида наложенных на точку связей и приложенных к ней сил, но и от характера ее движения, например от ее скорости при движении в воздухе или в какой-либо другой сопротивляющейся среде. В дальнейшем не будем делать различия между свободной и несвободной материальными точками. Обозначая равнодействующую всех заданных сил и сил реакций связей , а массу точки , получаем
. (7)
И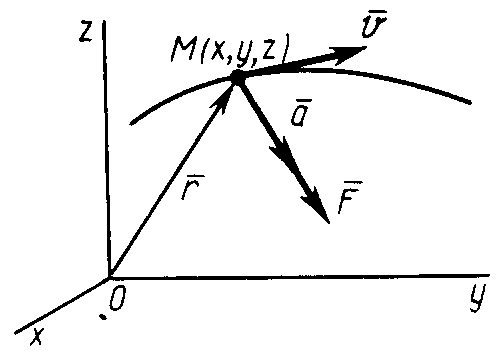 з
кинематики точки известно, что ускорение
выражается через радиус-вектор
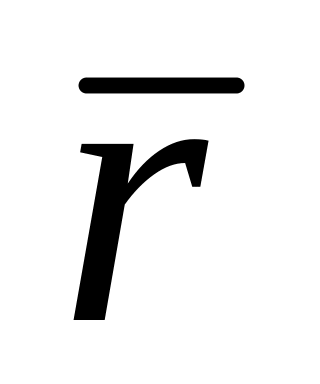 (рис. 3):
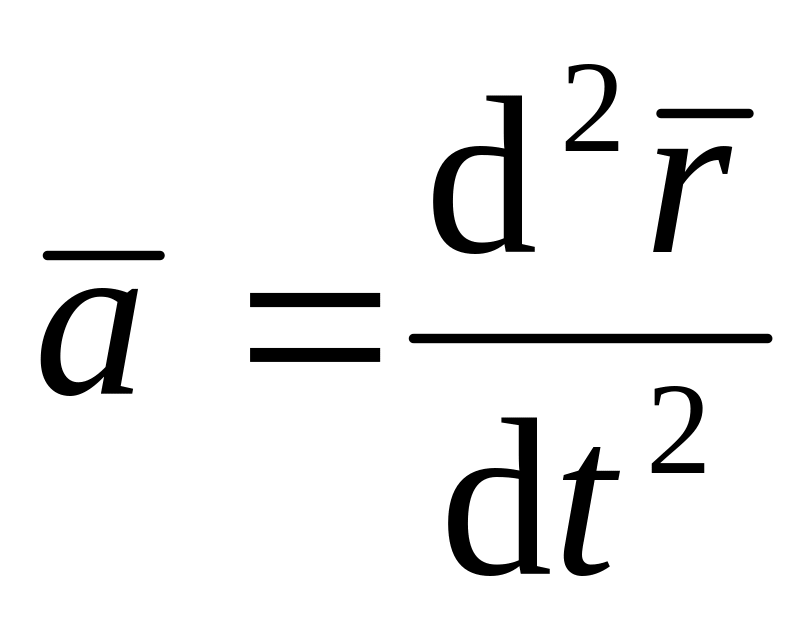 .
Д
Рис. 3
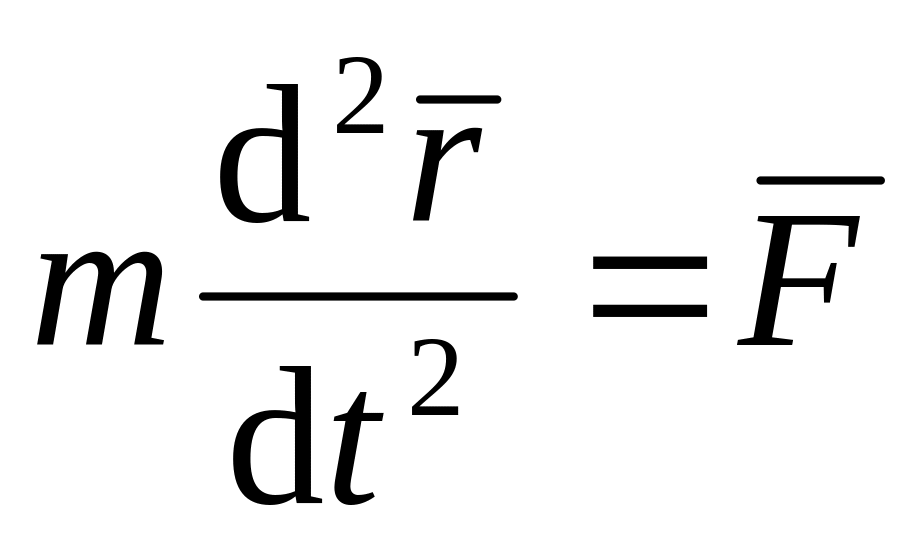 . (8)
Если спроецировать обе части уравнений (7) или (8) на координатные оси, то можно получить дифференциальные уравнения движения точки в проекциях на эти оси.
В декартовой системе координат в общем случае
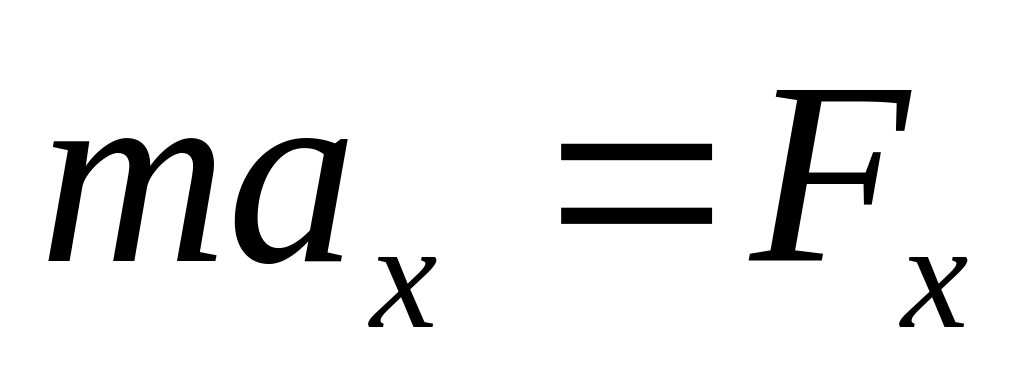 ,
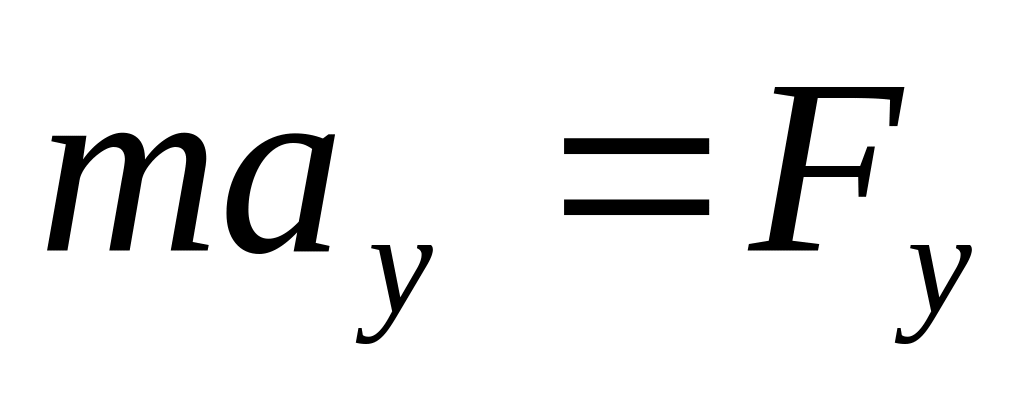 ,
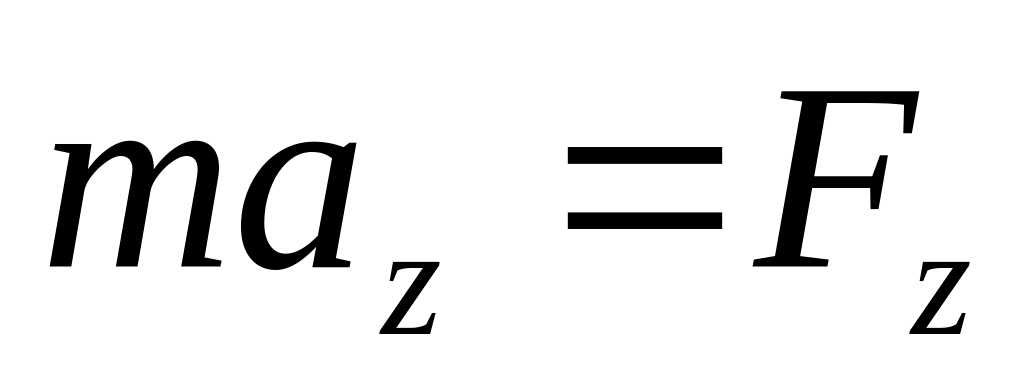 .
Проекции ускорения на координатные оси можно выразить через вторые производные по времени от координат движущейся точки:
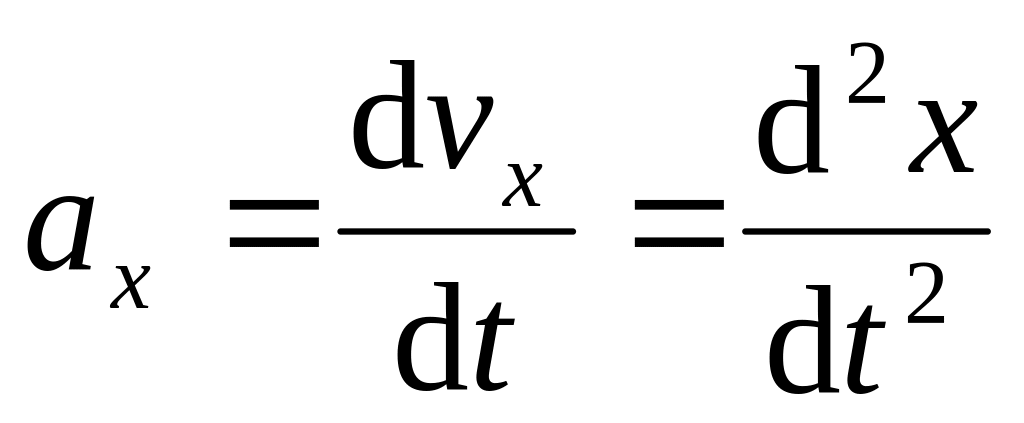 ;
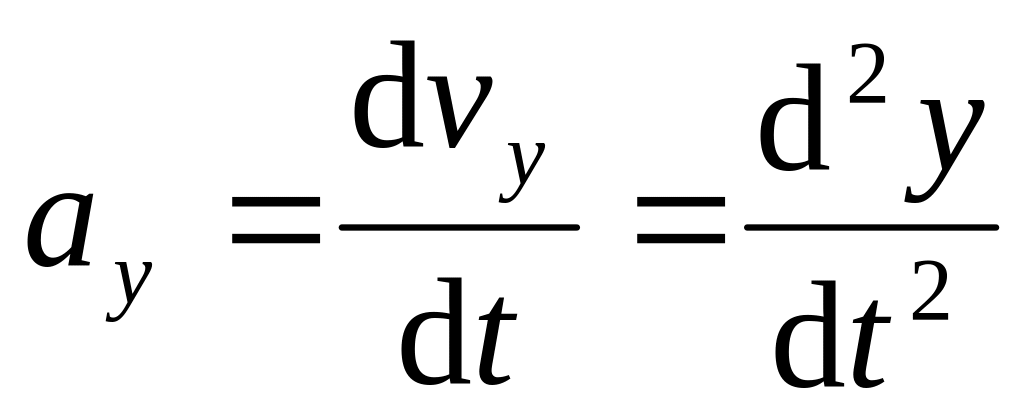 ,
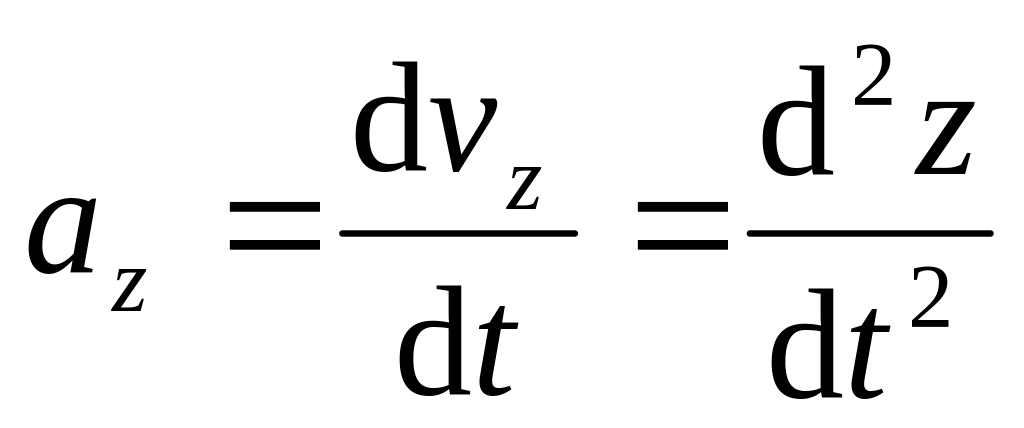 .
Дифференциальные уравнения движения материальной точки в прямоугольной декартовой системе координат имею вид
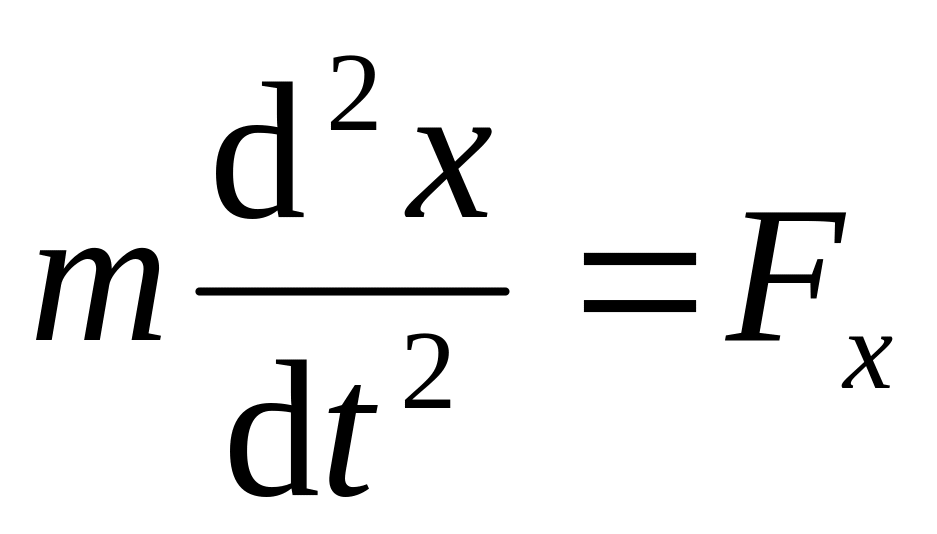 ,
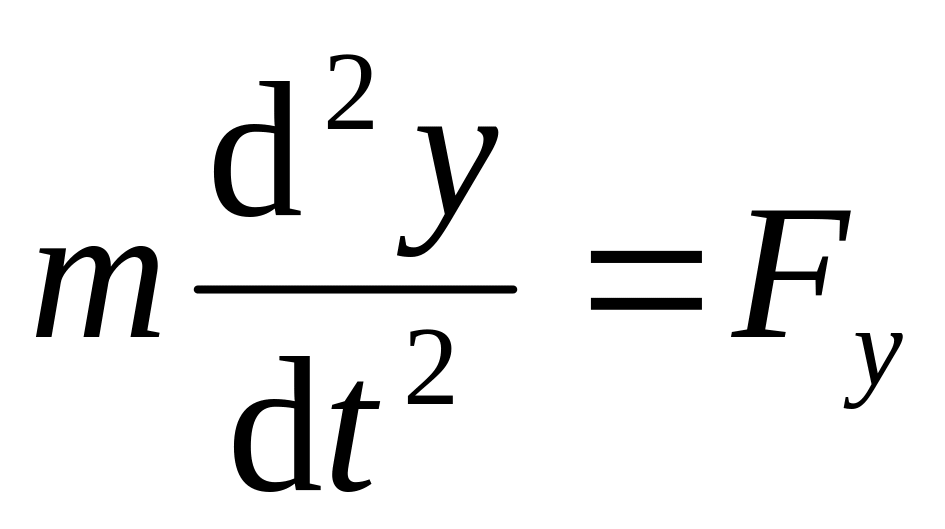 ,
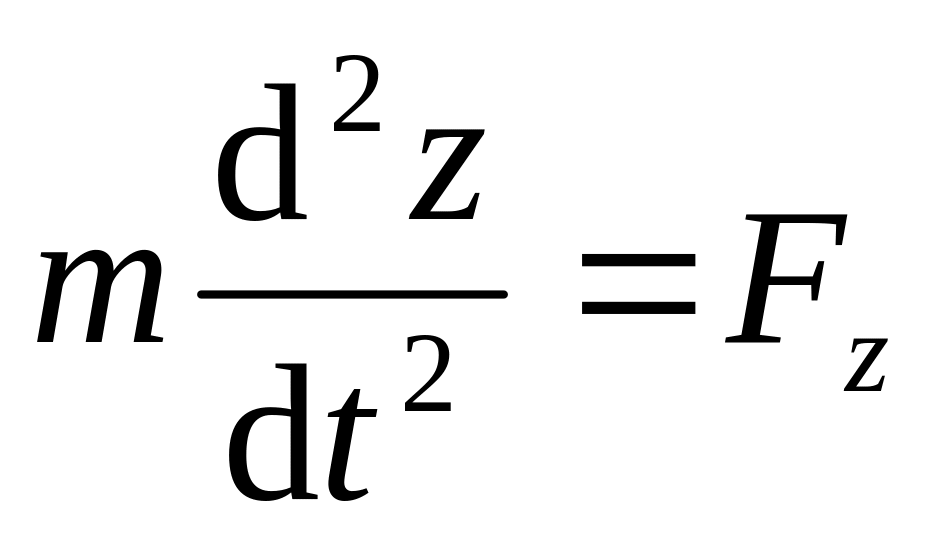 . (9)
Частные случаи
Если известно, что материальная точка движется в одной и той же плоскости, то, принимая ее за координатную плоскость , имеем
, . (10)
Так
как z=0,
то, следовательно,
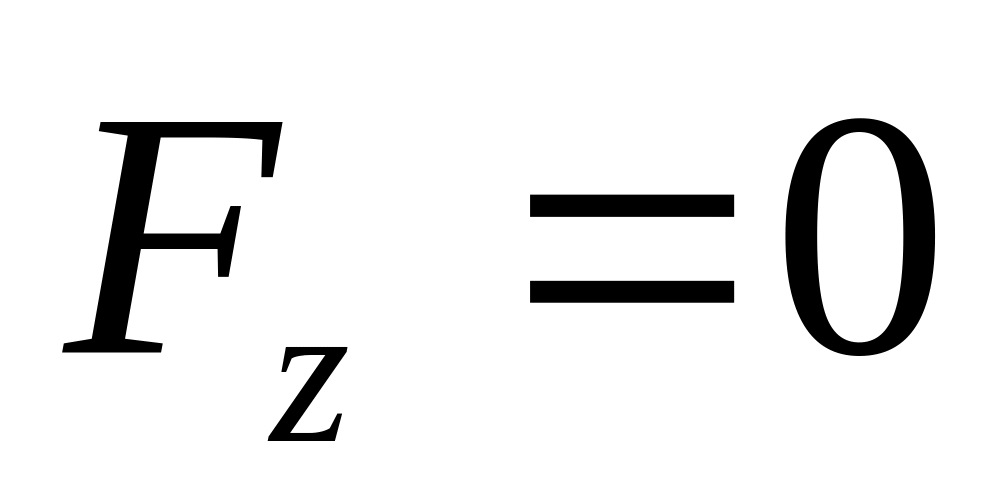 .
В
случае движения точки по прямой линии,
направив по ней координатную ось
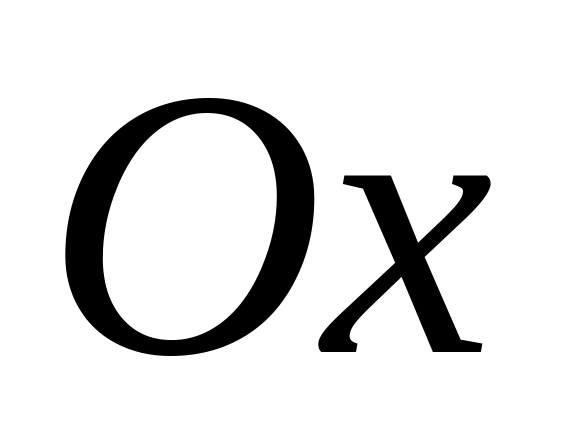 ,
получим одно дифференциальное уравнение
прямолинейного движения точки
. (11)
Так
как при движении
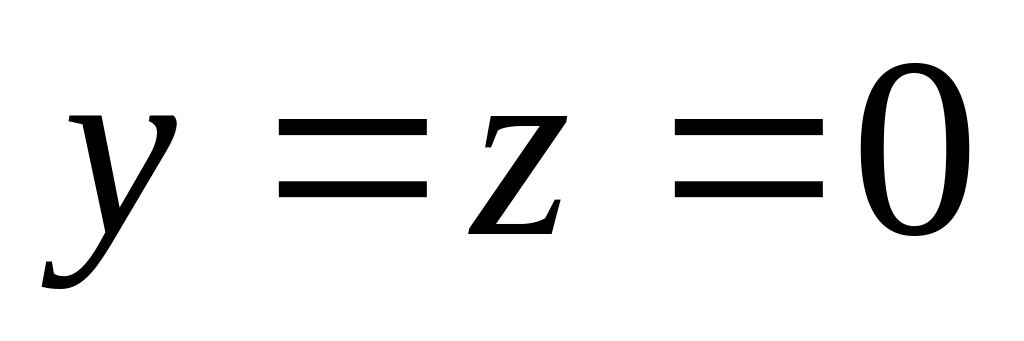 ,
то, следовательно,
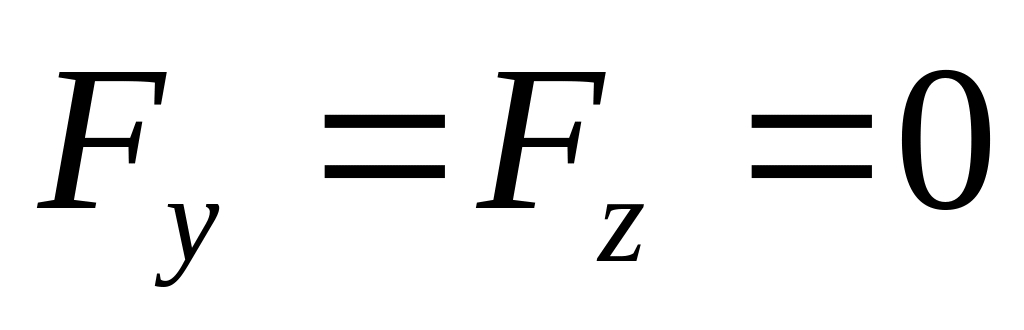 .
Д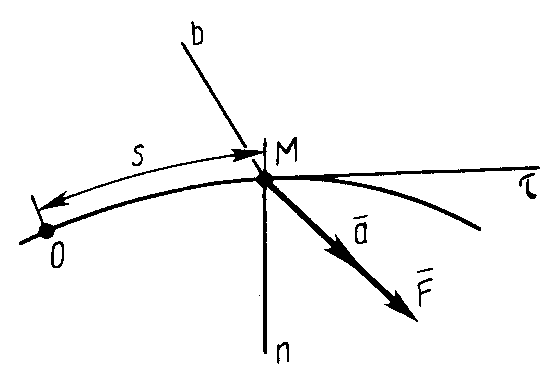 ля
естественных подвижных осей координат
(рис. 4), проецируя обе части (7) на эти
оси, получаем:
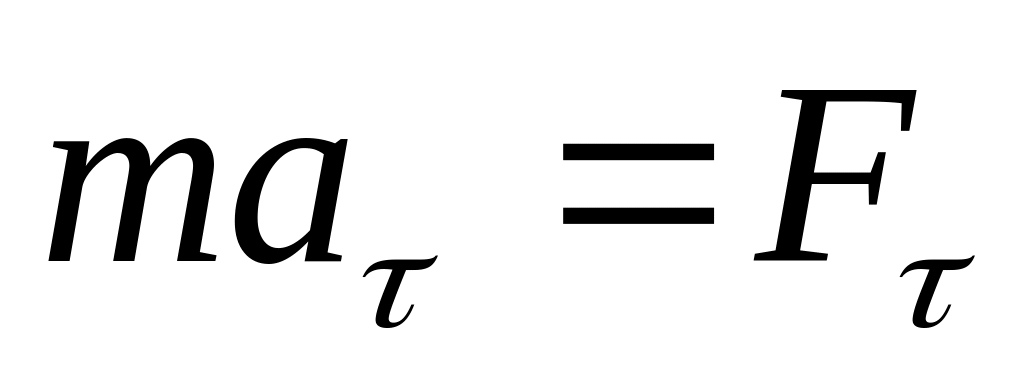 ,
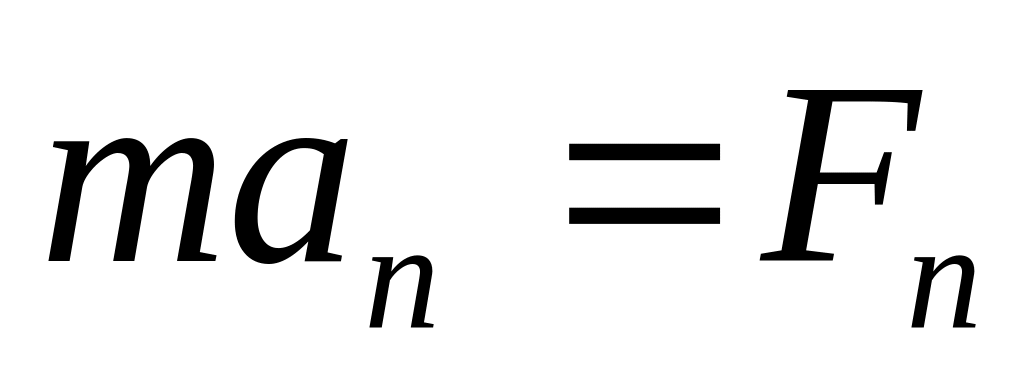 ,
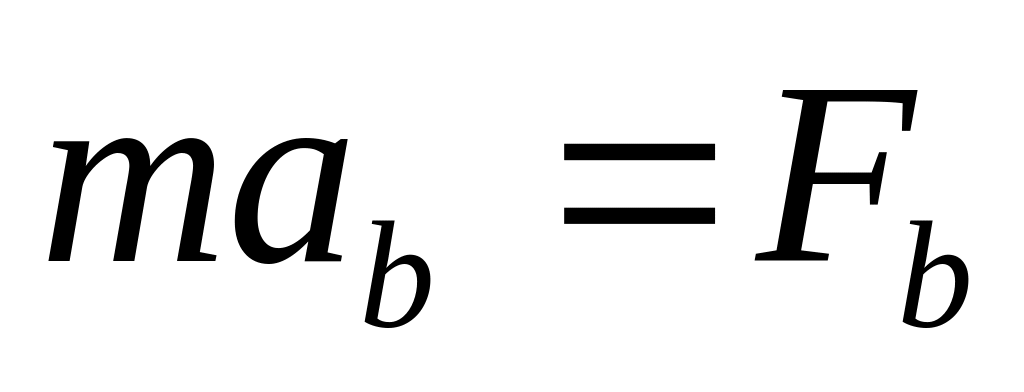 ,
г
Рис. 4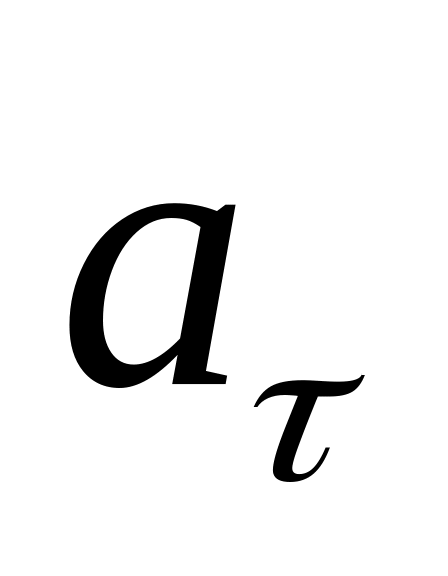 ,
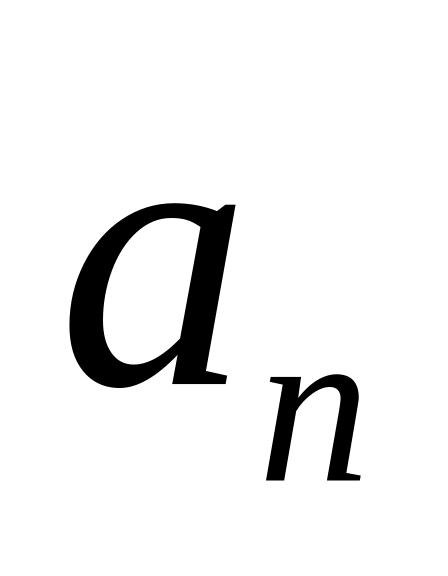 ,
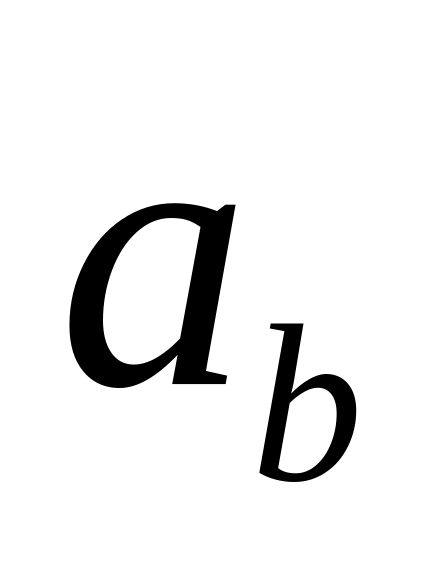 ,
и
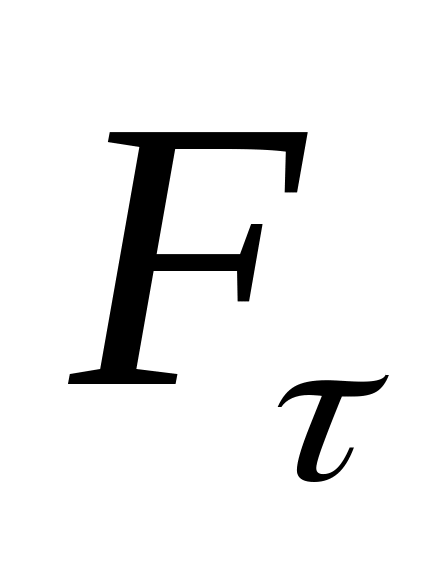 ,
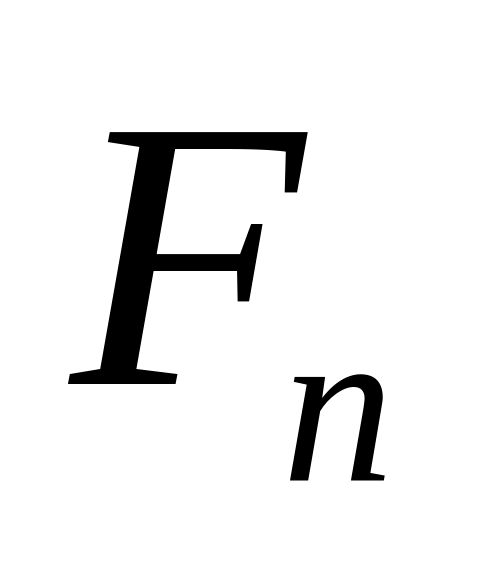 ,
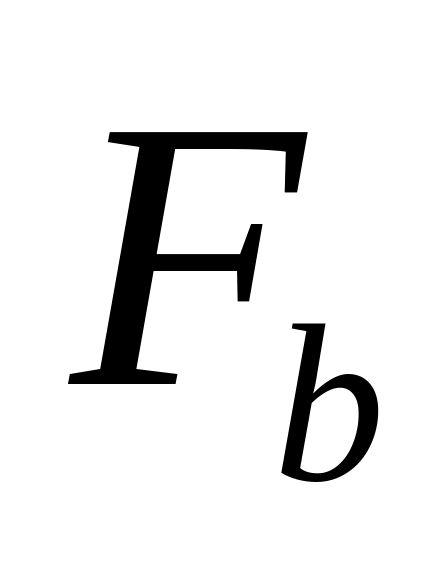 – соответственно проекции ускорения
и равнодействующей силы на касательную,
главную нормаль и бинормаль к траектории
в рассматриваемом положении движущейся
точки. Учитывая, что
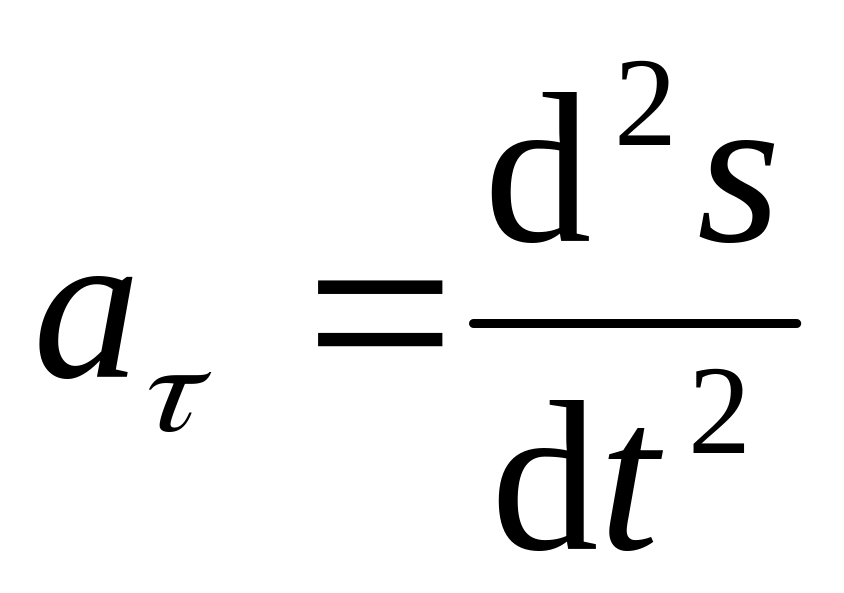 ,
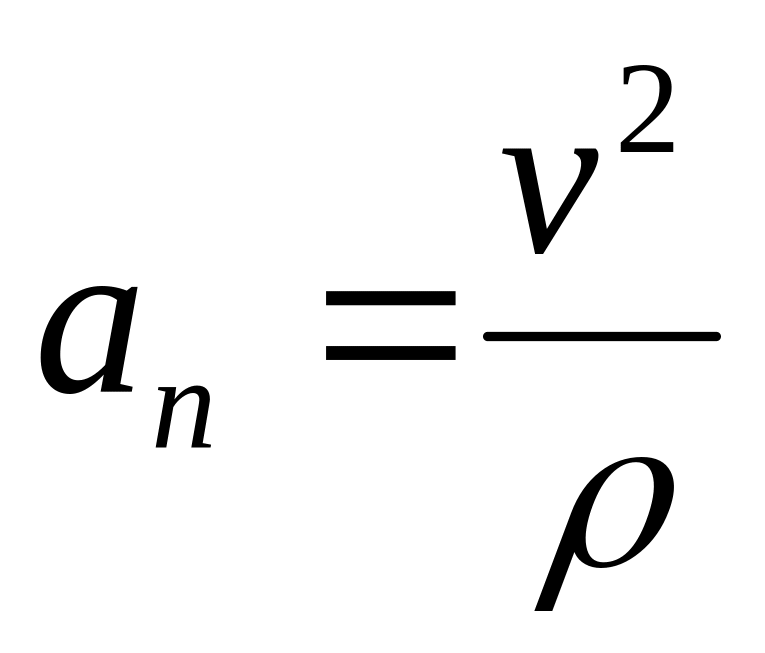 ,
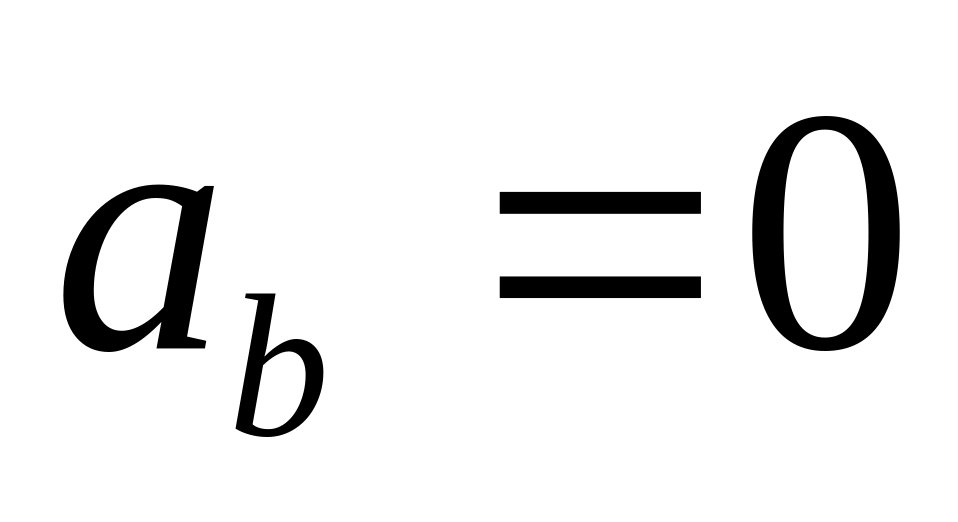 ,
где
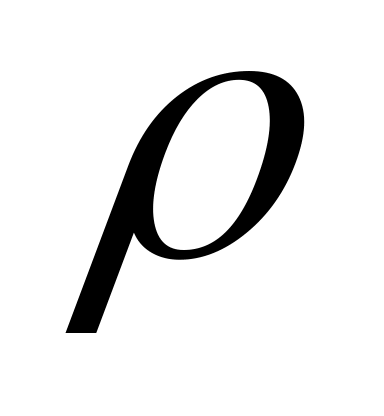 – радиус кривизны траектории,
дифференциальные уравнения движения
точки в проекциях на естественные оси
имеют вид
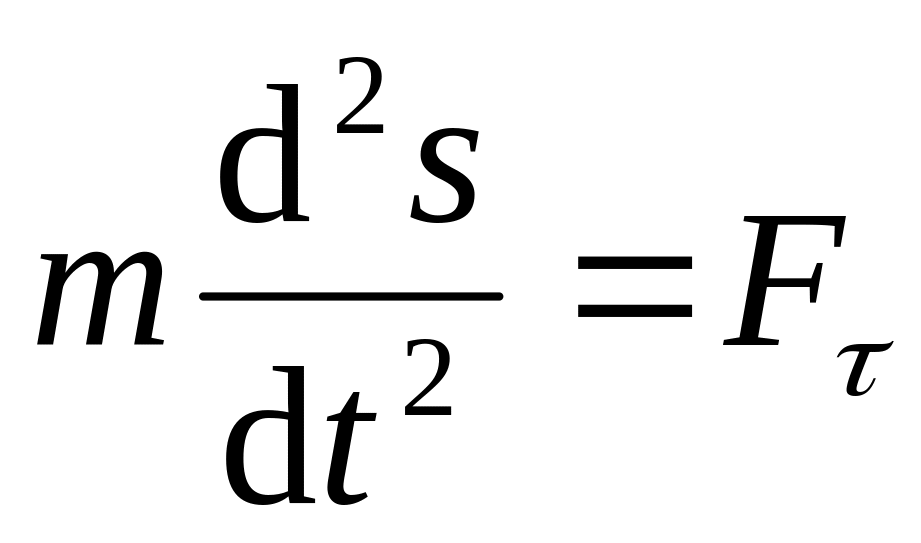 ,
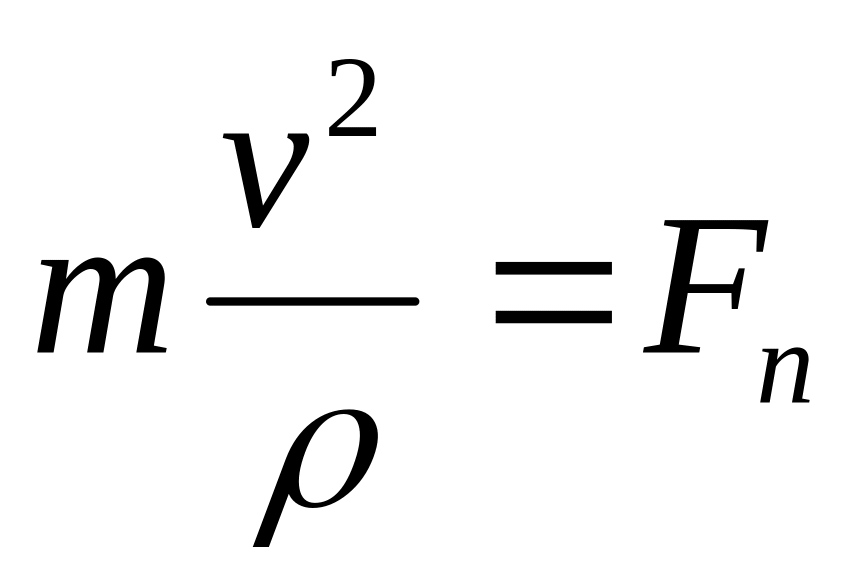 ,
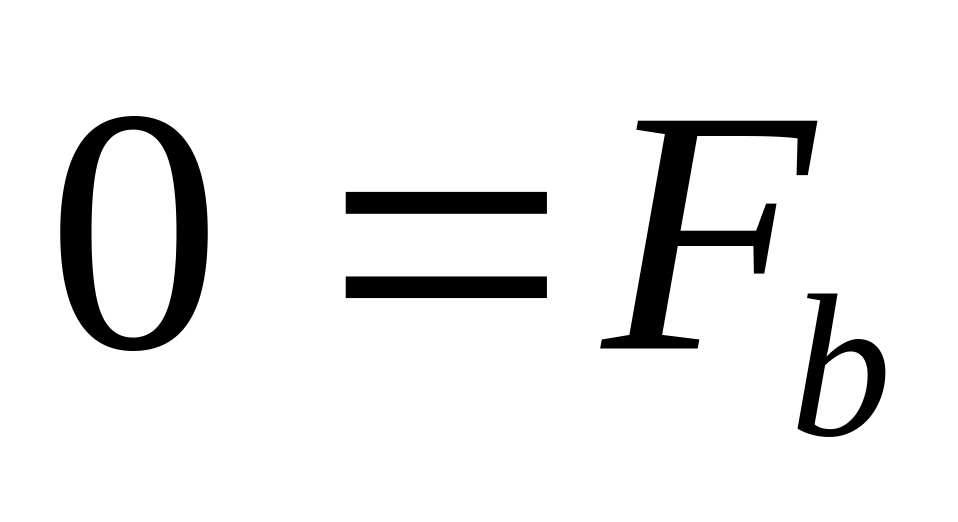 . (12)
Второе уравнение из (12) можно преобразовать
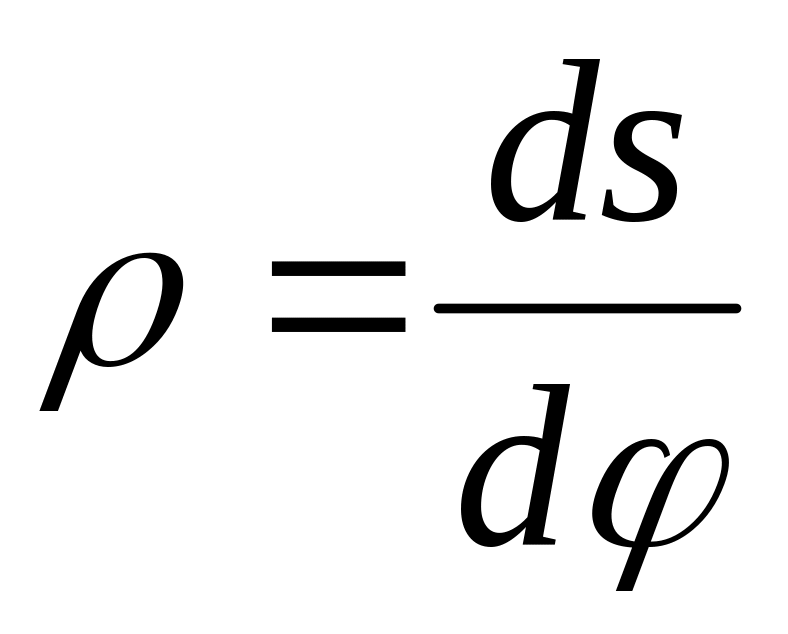 ,
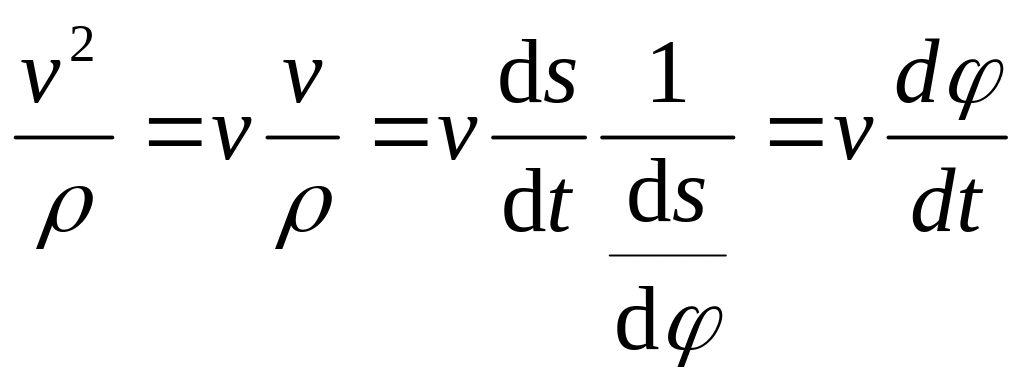 ,
где
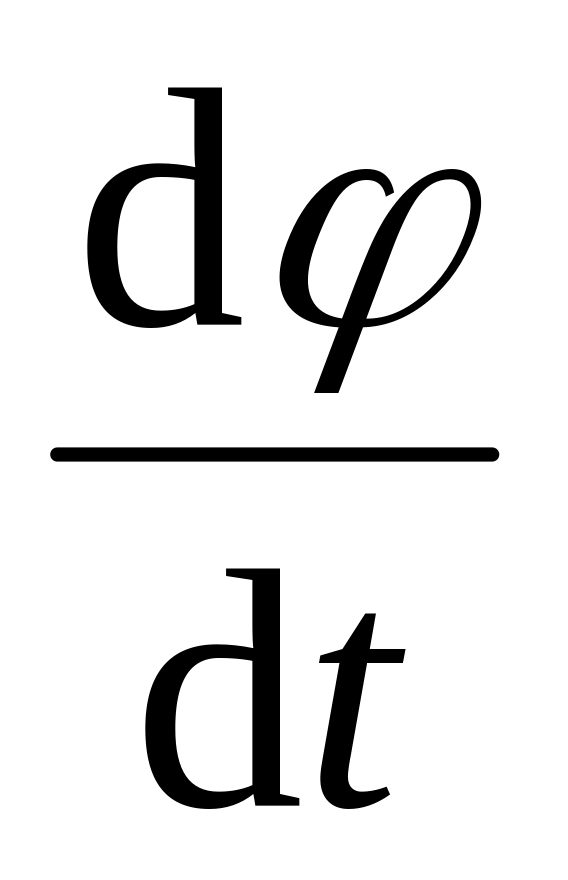 – угловая скорость вращения касательной
к траектории движущейся точки и,
следовательно,
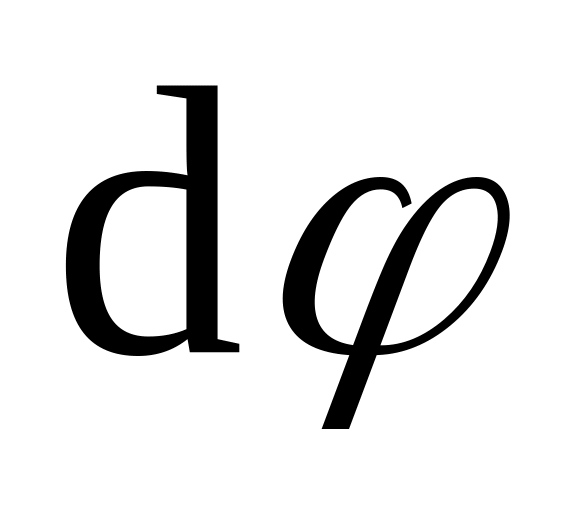 – угол смежности между касательными в
двух бесконечно близких точках.
Дифференциальные уравнения (12) можно представить в виде
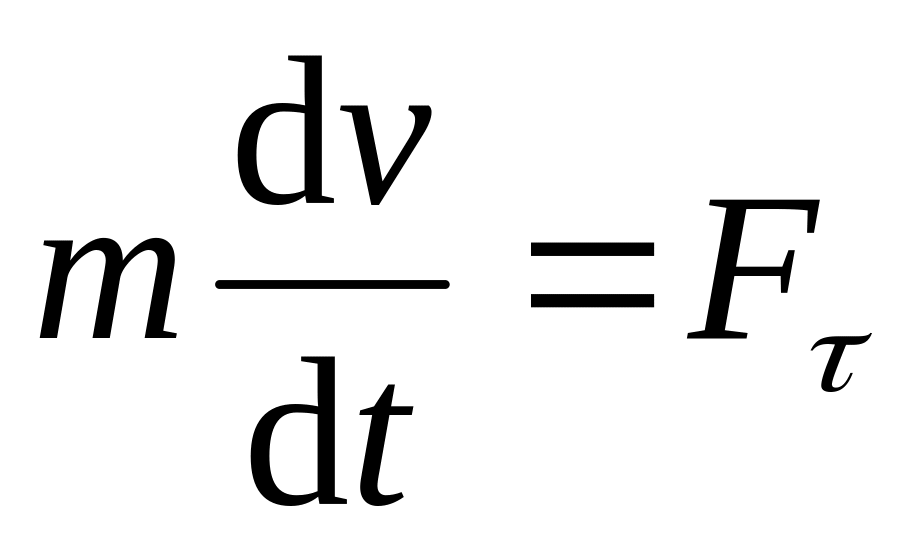 ,
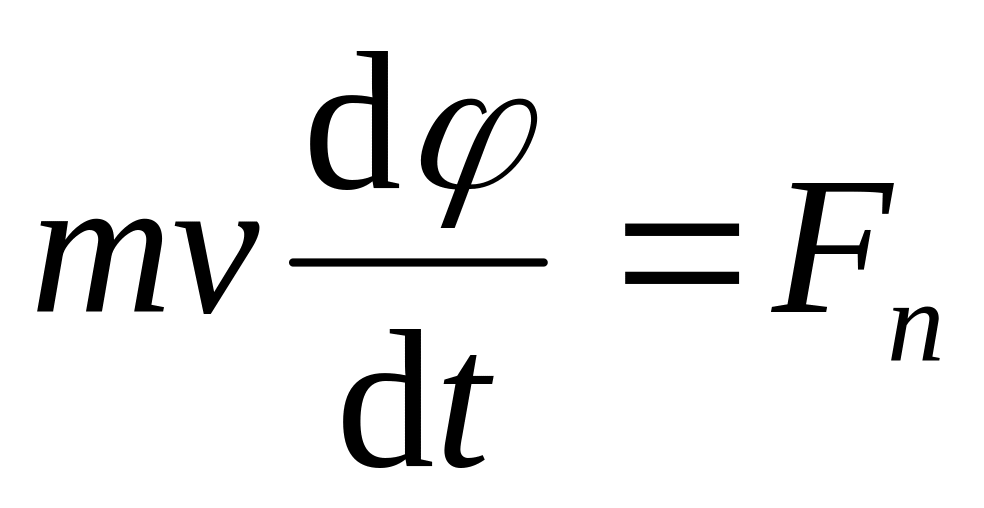 ,
. (12')
Эта
форма дифференциальных уравнений
движения точки удобна при исследовании
некоторых случаев полета снарядов и
ракет, особенно по траектории, лежащей
в плоскости. Тогда
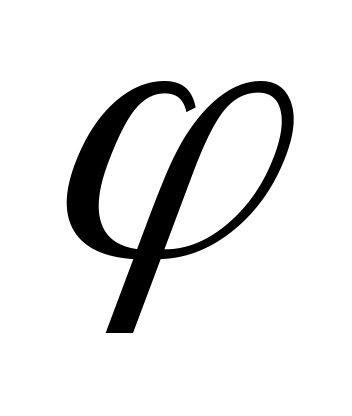 будет углом между касательной к траектории
и любой осью, лежащей в плоскости
траектории.
Дифференциальные уравнения движения точки можно представить в любой другой системе координат. Для этого надо знать выражения проекций ускорения на эти оси координат.
1.4. Две основные задачи динамики точки
Используя дифференциальные уравнения движения материальной точки в той или другой системе координат, можно решать две основные задачи динамики точки.
Первая задача
Зная массу точки и ее закон движения, можно найти действующую на точку силу. Действительно, если заданы уравнения движения точки в декартовой системе координат
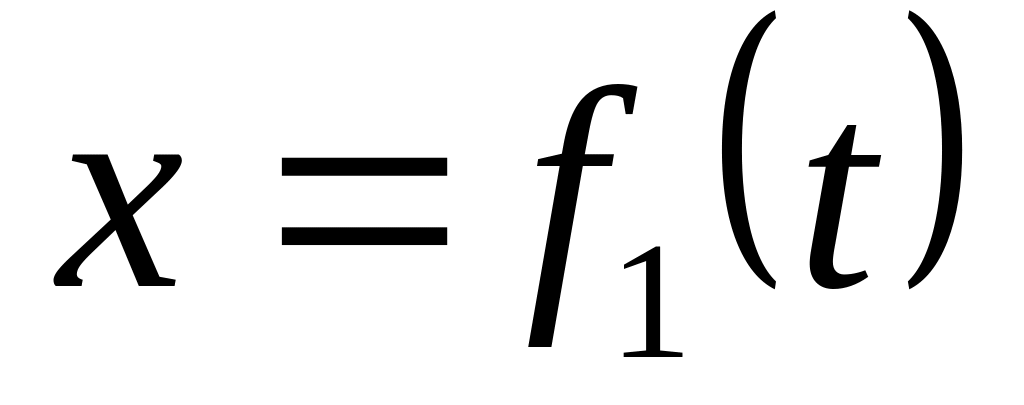 ,
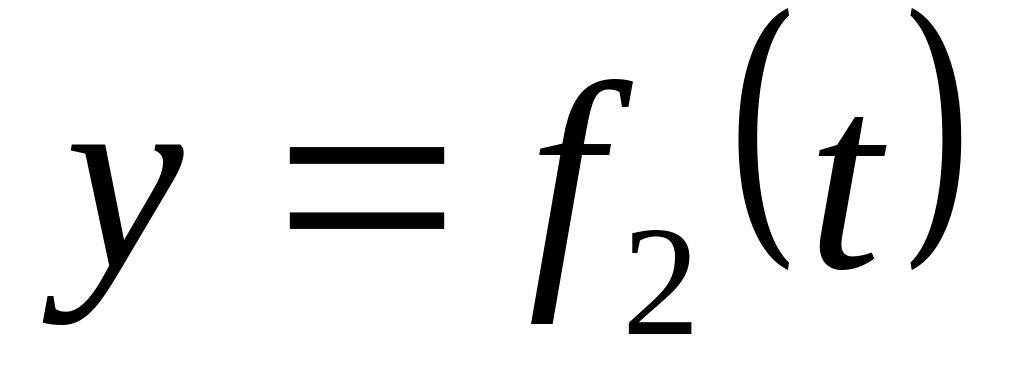 ,
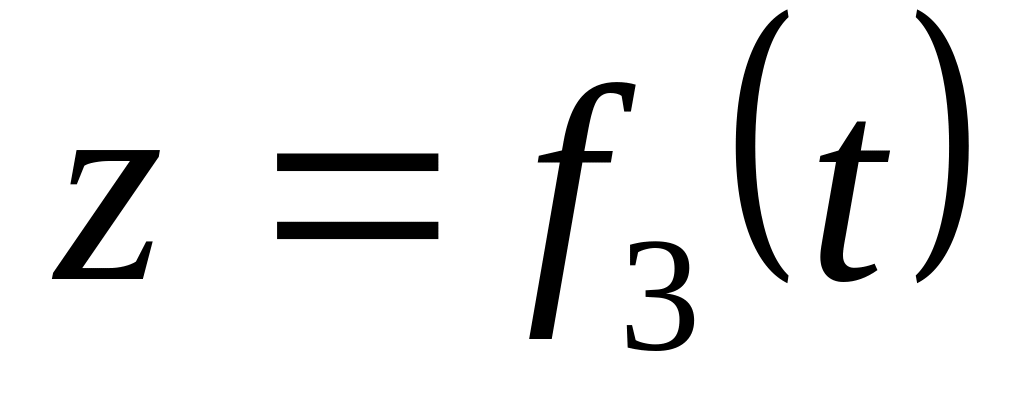 ,
то проекции силы на оси координат определяются из дифференциальных уравнений движения точки (9):
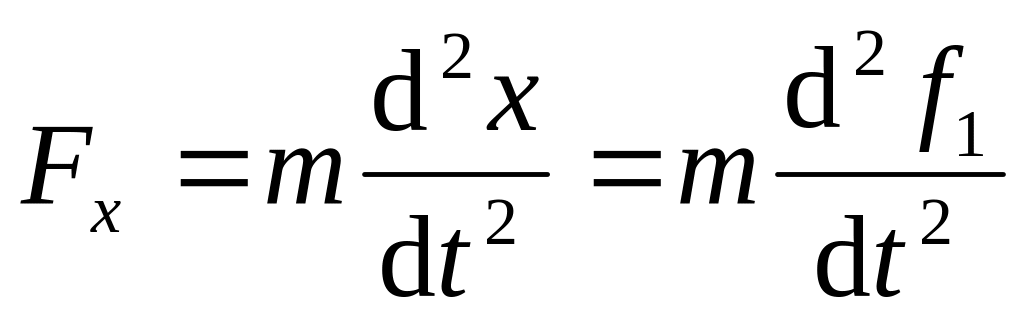 ,
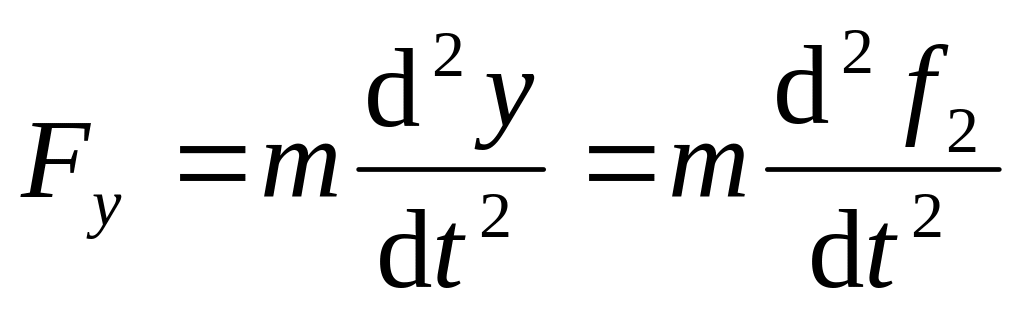 ,
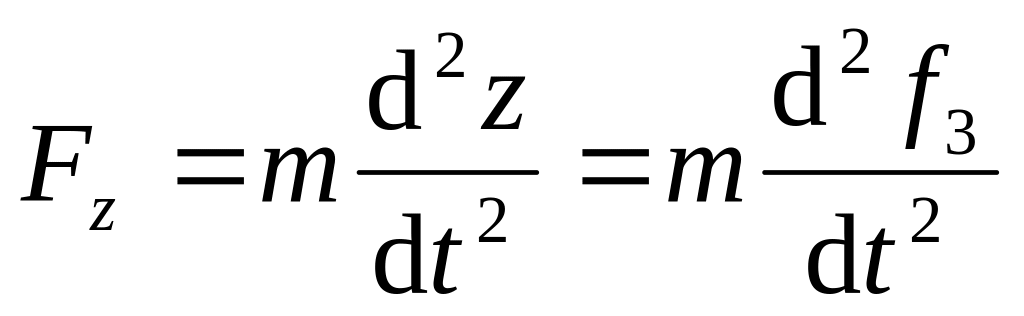 .
Зная проекции силы на координатные оси, легко определить модуль силы и косинусы углов силы с осями координат.
Из рассмотрения первой задачи динамики точки видно, что по заданной массе точки и уравнениям ее движения сила полностью определяется как по величине, так и по направлению.
Вторая задача
По заданной массе и действующей на точку силе необходимо определить движение этой точки. Рассмотрим решение этой задачи в прямоугольной декартовой системе координат. В общем случае сила , а следовательно, и ее проекции на координатные оси могут зависеть от времени, координат движущейся точки, ее скорости, ускорения и т.д. Для простоты ограничимся случаем зависимости силы и ее проекций на оси координат от времени, координат и скорости. Дифференциальные уравнения движения точки (9) имею вид:
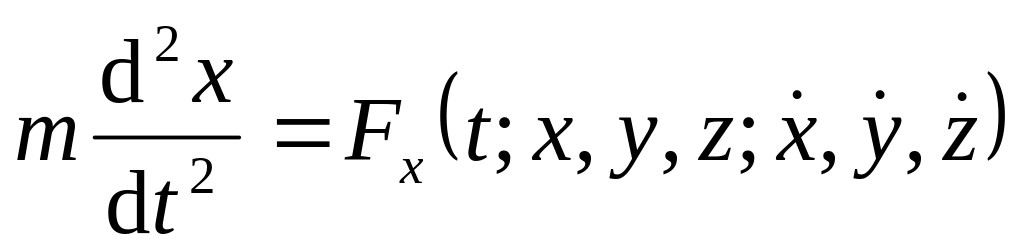 ;
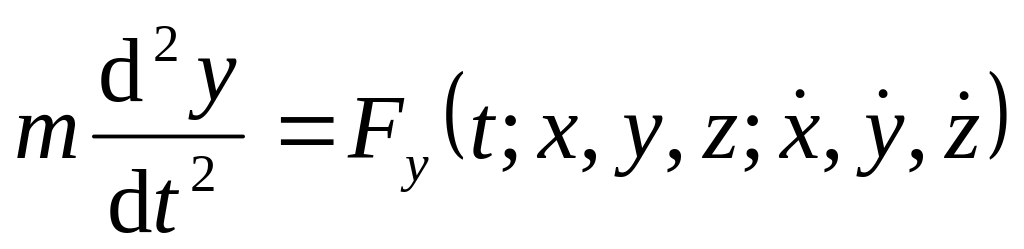 ; (9')
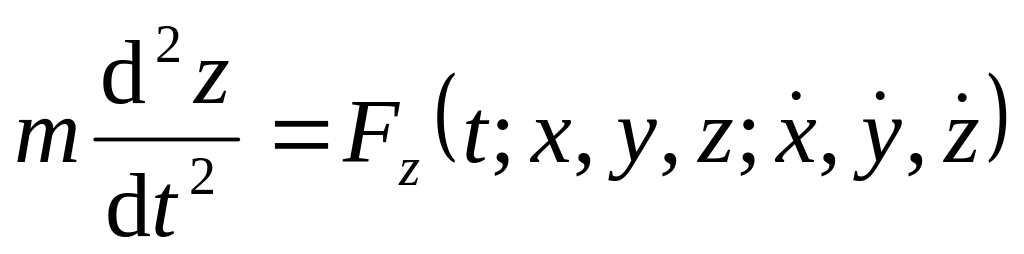 .
Для
нахождения уравнений движения точки в
декартовых координатах необходимо
проинтегрировать систему трех обыкновенных
дифференциальных уравнений второго
порядка. Из теории обыкновенных
дифференциальных уравнений известно,
что решение одного дифференциального
уравнения второго порядка содержит две
произвольные постоянные. Для случая
системы трех обыкновенных дифференциальных
уравнений второго порядка имеется шесть
произвольных постоянных:
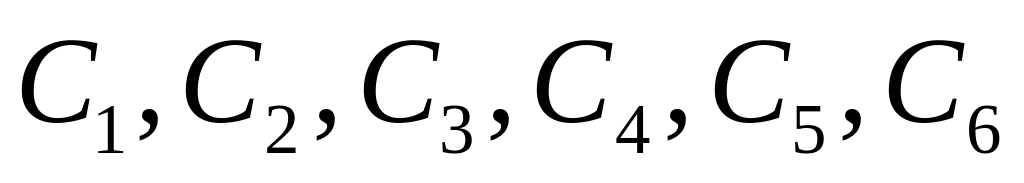 .
Каждая
из координат
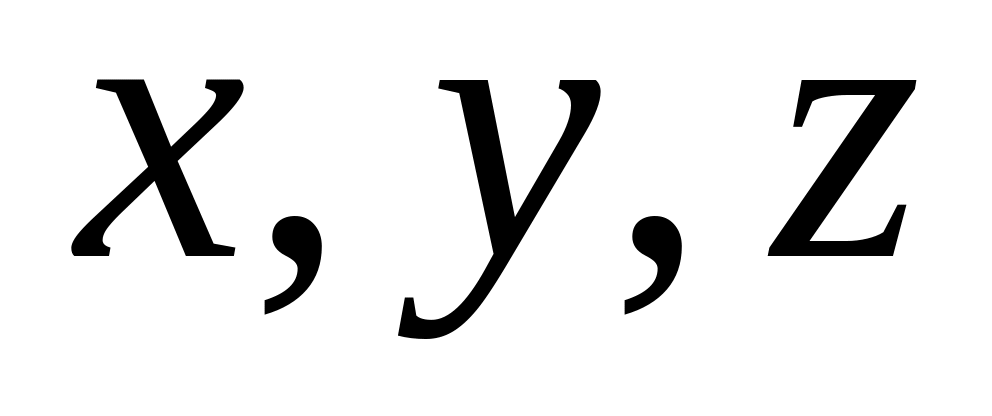 движущейся точки после интегрирования
системы уравнений (9) зависит от времени
t
и всех шести произвольных постоянных,
т.е.
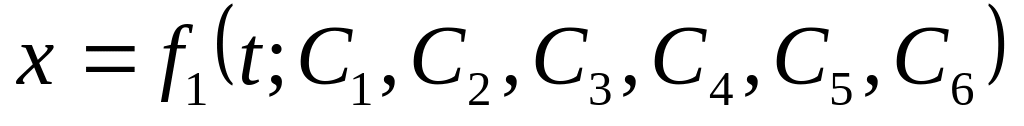 ;
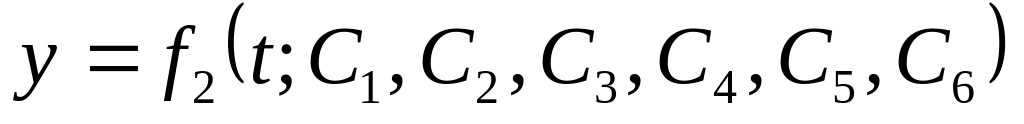 ; (13)
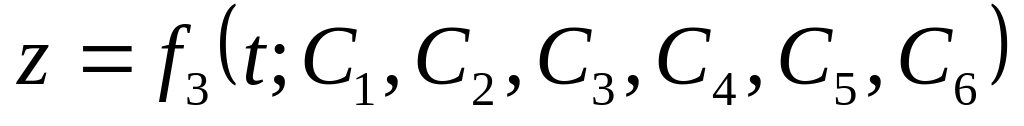 .
Если продифференцировать уравнения (13) по времени, то определяются проекции скорости точки на координатные оси:
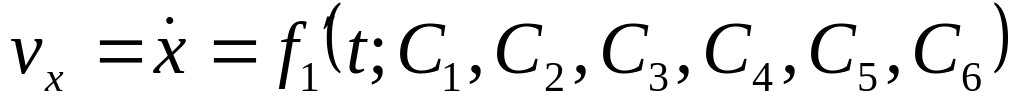 ;
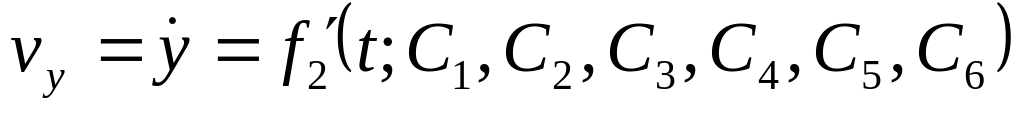 ; (14)
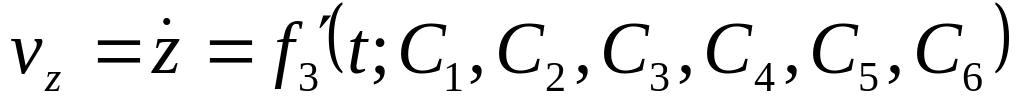 .
Таким образом, задание силы не определяет конкретного движения материальной точки, а выделяет целый класс движений, характеризующийся шестью произвольными постоянными. Действующая сила определяет только ускорение движущейся точки, а скорость и положение точки на траектории могут зависеть еще от скорости, которая сообщена точке в начальный момент, и от начального положения точки.
Д
Рис. 5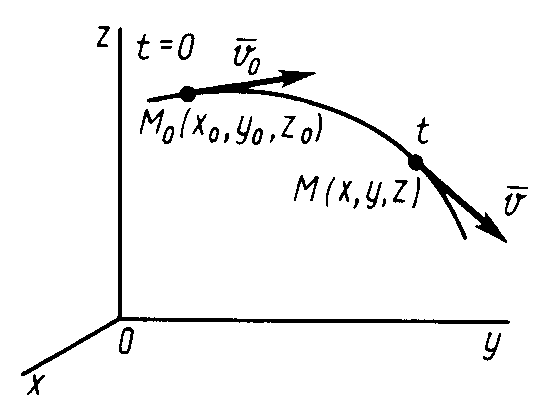
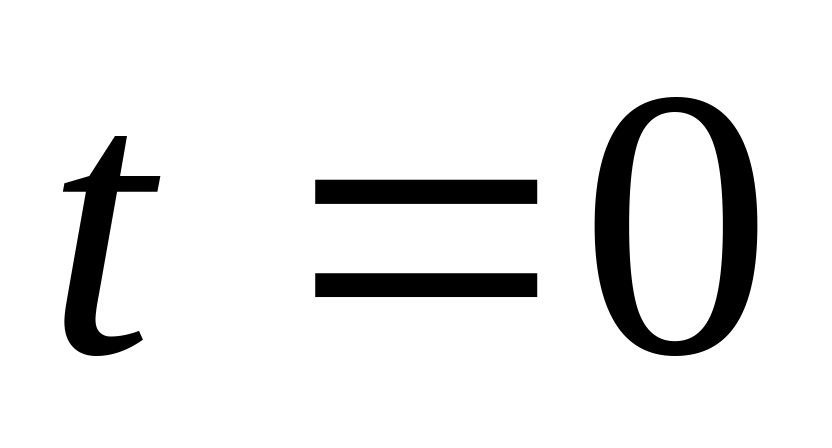 (рис. 5), задают координаты движущейся
точки
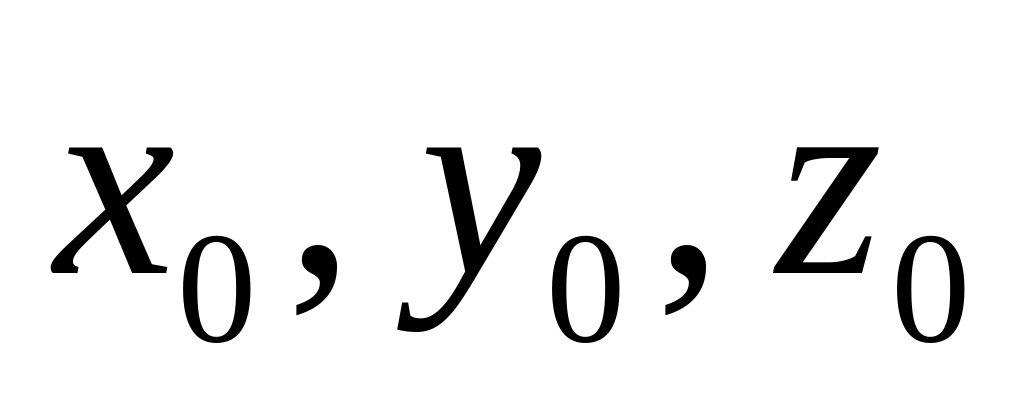 и проекции ее скорости
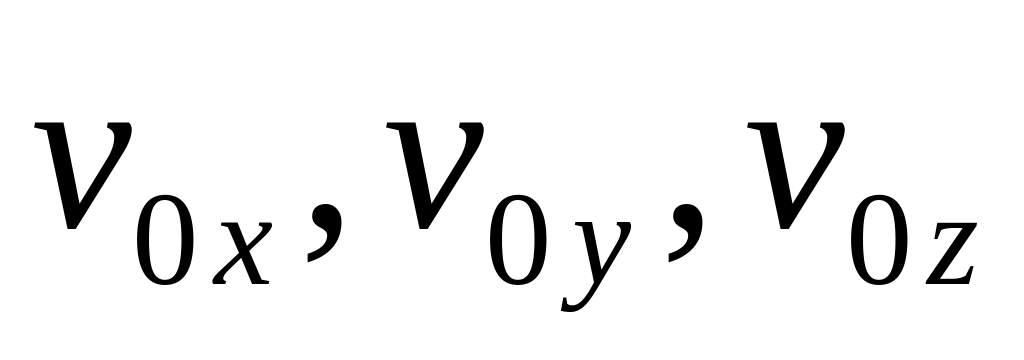 :
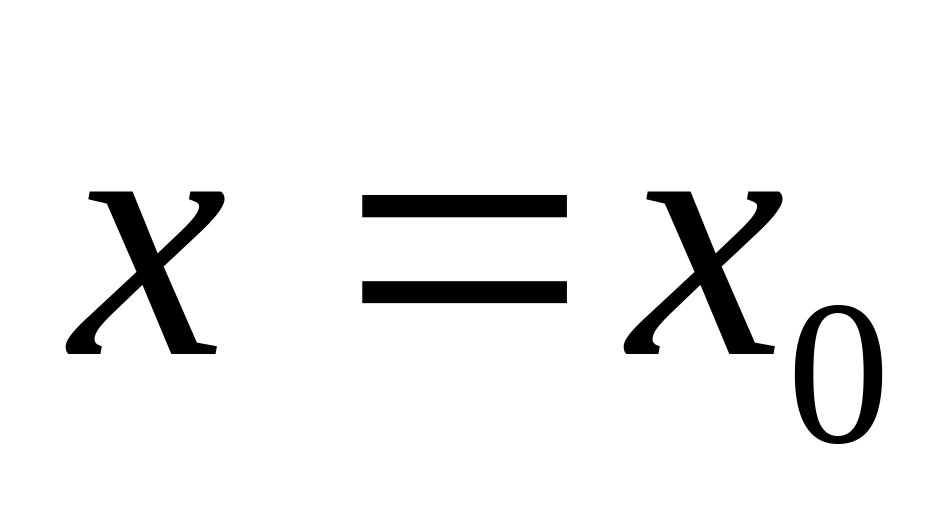 ,
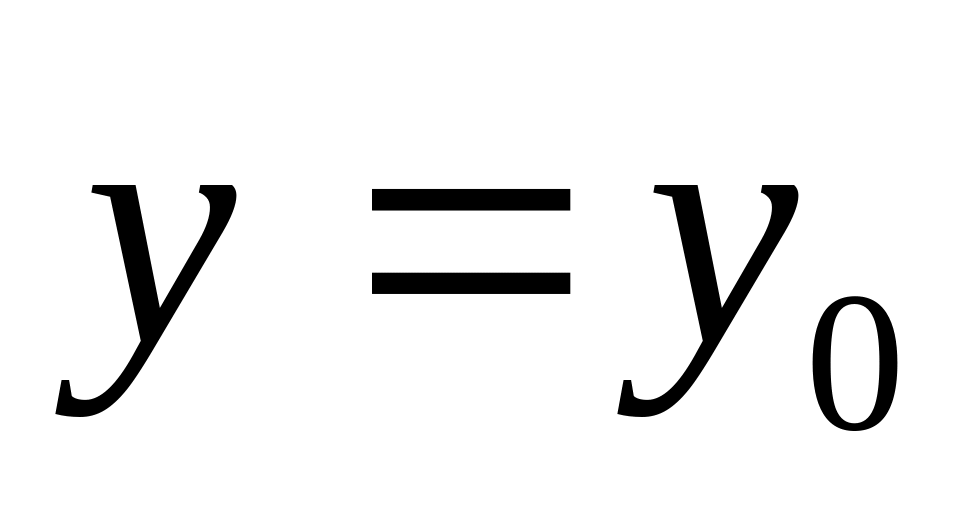 ,
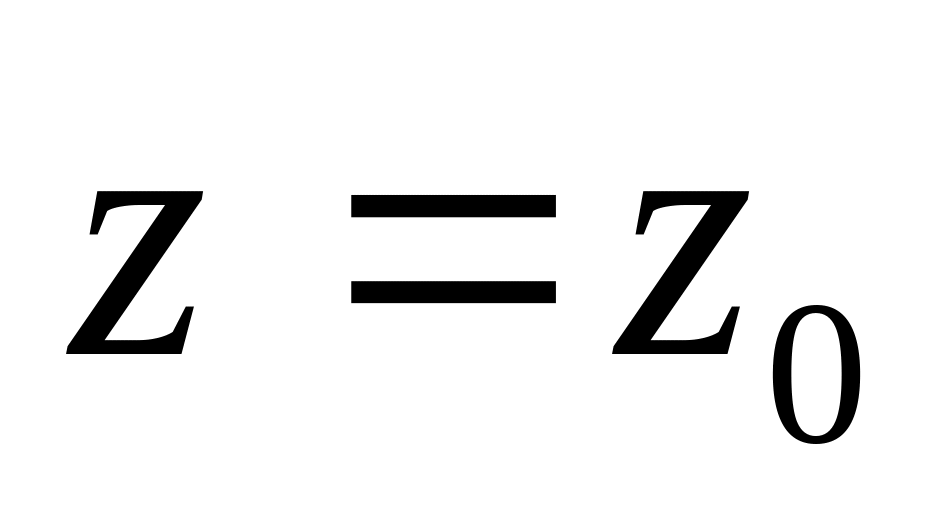 ;
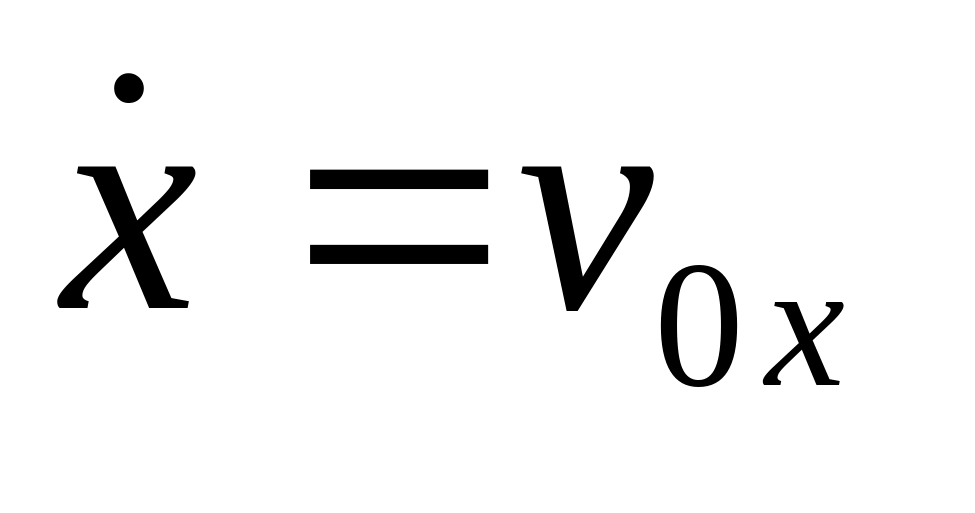 ,
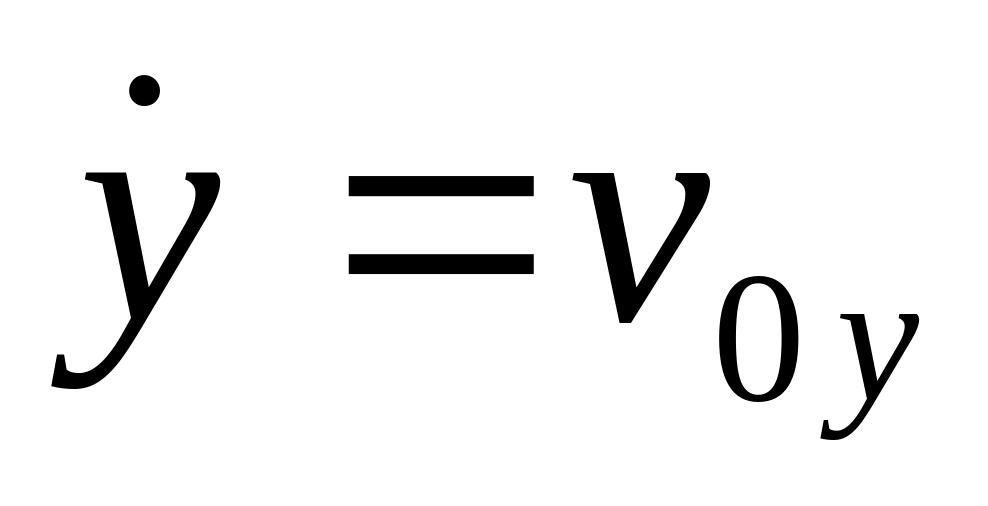 ,
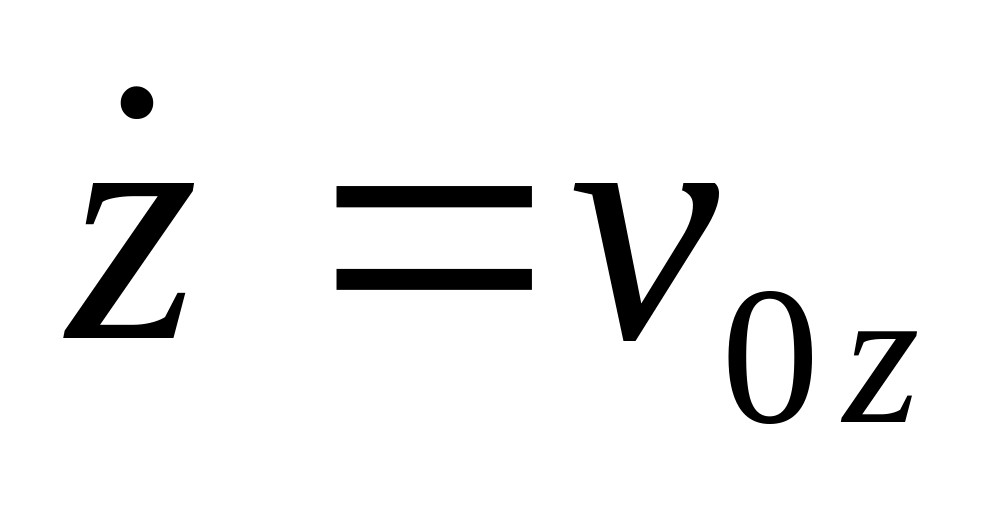 .
(15)
Используя эти начальные условия и формулы (13) и (14), получаем шесть следующих уравнений для определения шести произвольных постоянных: