Материал: Теоретическая механика. Ч. 3. Динамика. учебное пособие. Переславцева Н.С., Бестужева Н.П
Из (186) с учетом (187') для проекций главного вектора сил инерции на оси координат получаем выражения
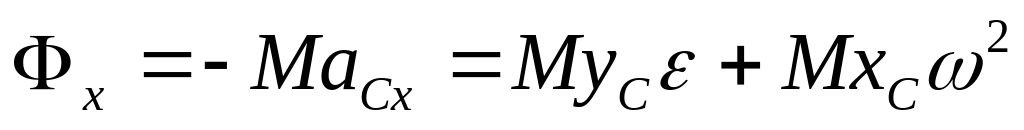 ,
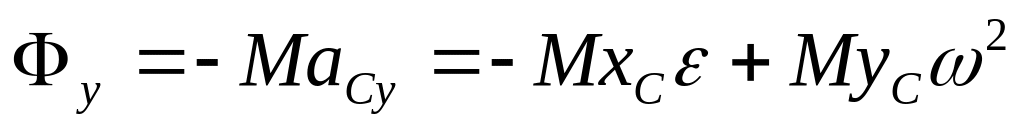 , (188)
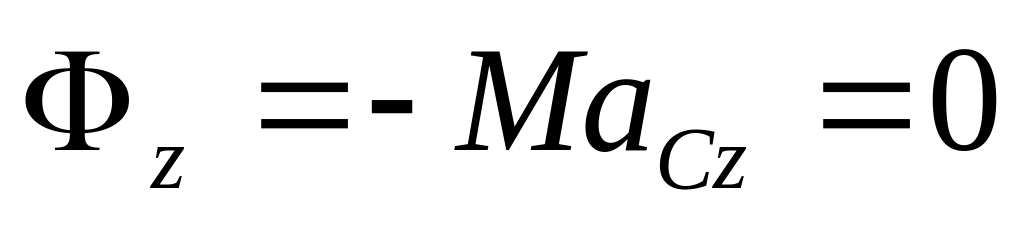 .
Формулы
(188) можно применять не только для главного
вектора сил инерции, но и для силы инерции
отдельной точки тела. Для этого следует
массу тела
в них заменить массой точки
,
а координаты
центра масс – координатами
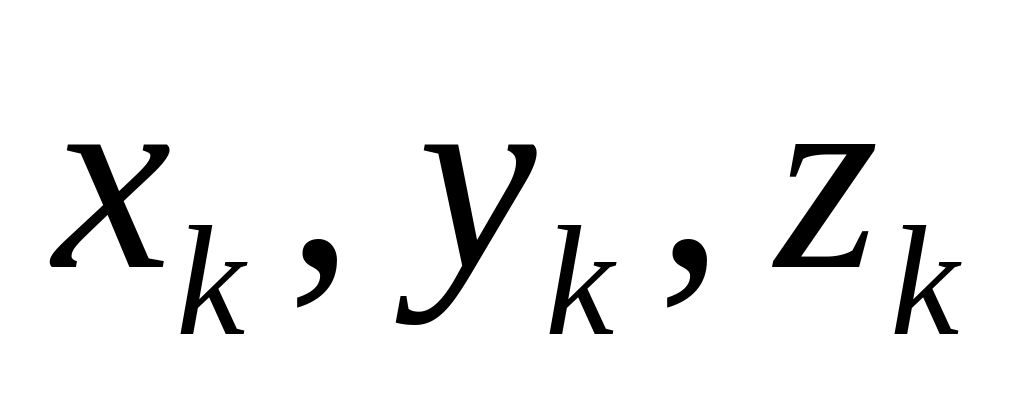 точки. Так, для силы инерции
-ой
точки
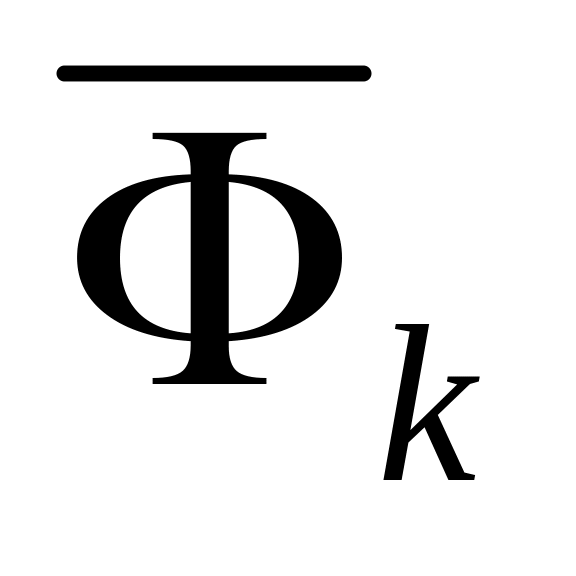 ,
согласно (188), имеем
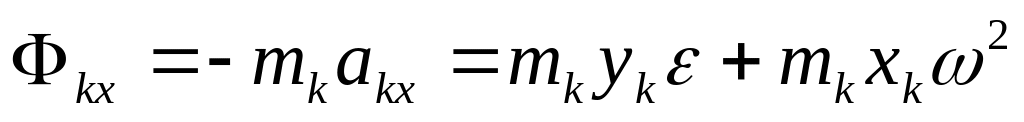 ,
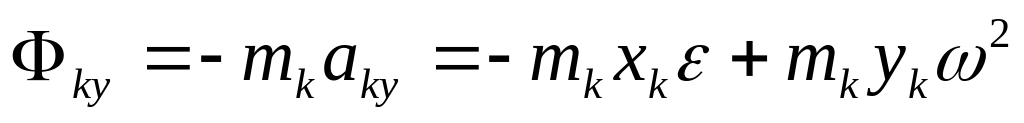 , (188')
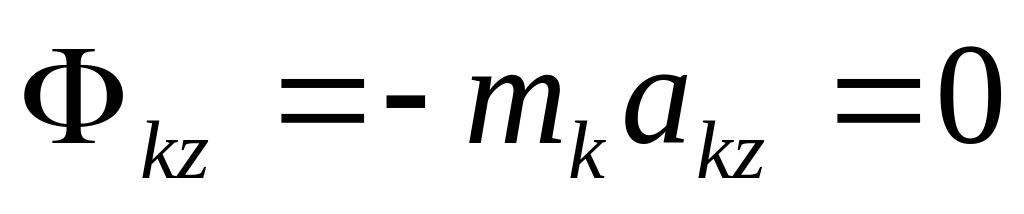 .
Проекции главного момента сил инерции относительно точки на оси вращения на оси координат вычисляем по формулам для моментов сил относительно этих осей. Используя (188') и вынося за знаки сумм, получаем:
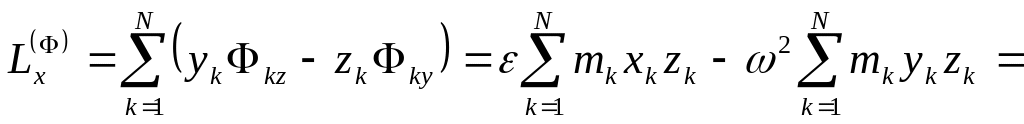
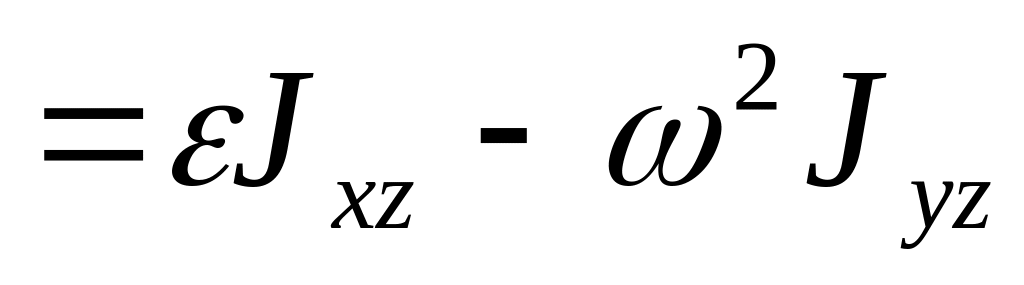 ,
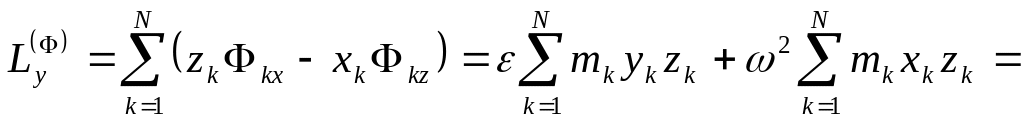
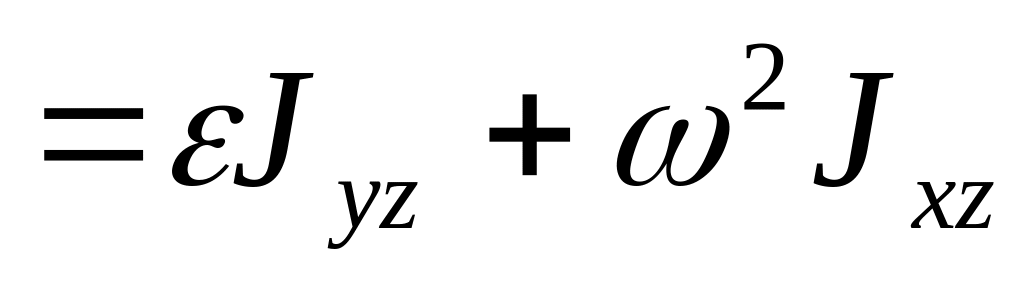 ,
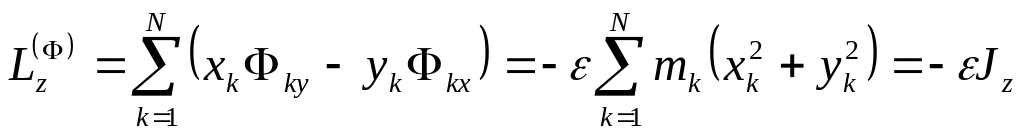 ,
где
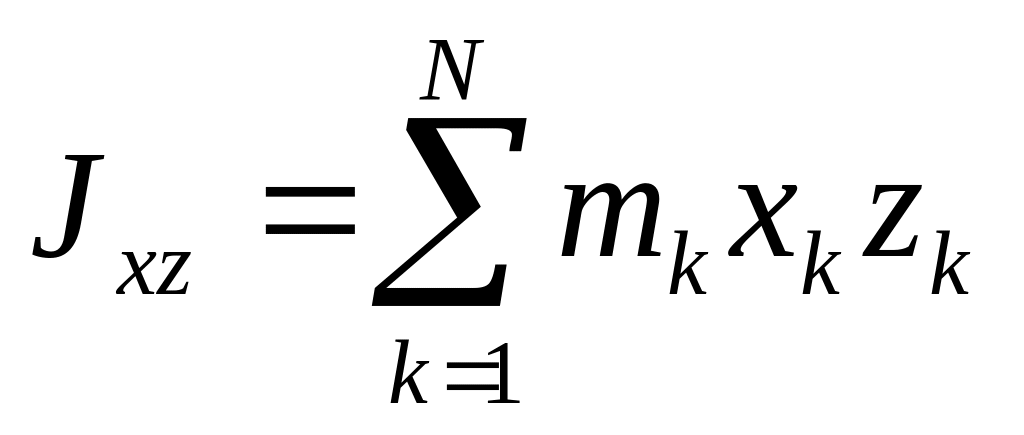 ,
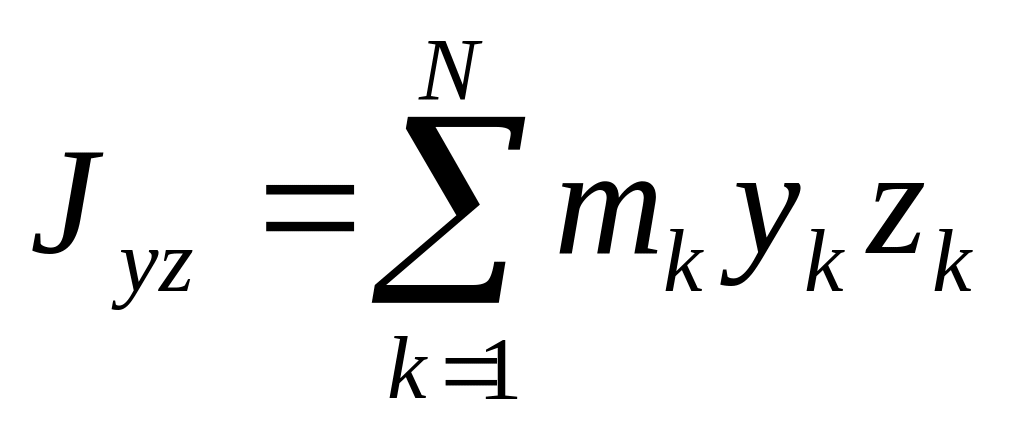 ,
– центробежные и осевой моменты инерции.
Получены формулы для вычисления проекций
главного момента сил инерции
на координатные оси:
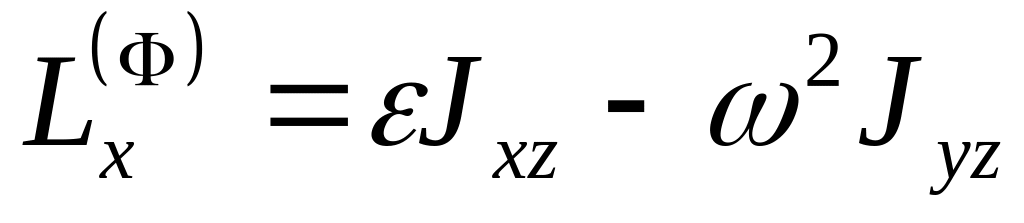 ,
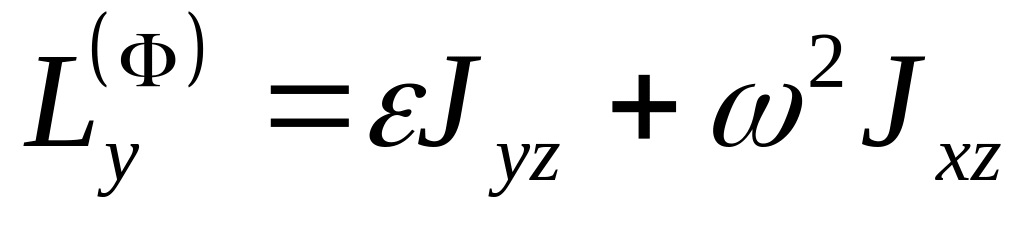 ,
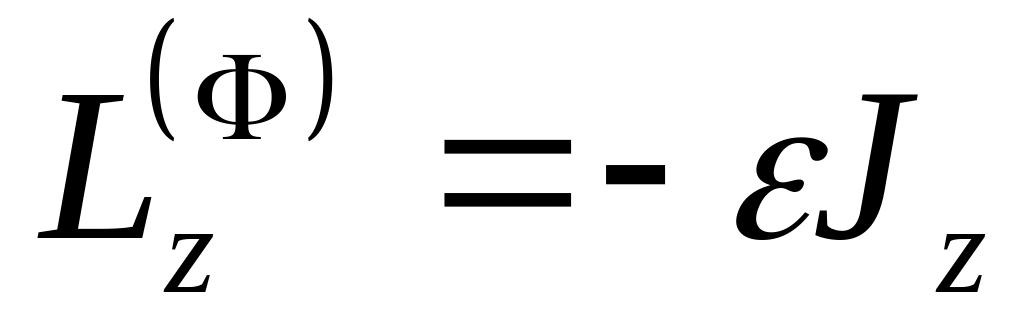 .
(189)
При выводе формул (188) и (189) для проекций главного вектора и главного момента сил инерции на оси координат не делалось никаких предположений относительно этих осей. Они могут быть как неподвижными осями, относительно которых рассматривается вращение тела, так и подвижными осями, скрепленными с вращающимся телом. Поэтому эти формулы можно применять как для неподвижных осей координат, так и для осей координат, вращающихся вместе с телом.
Из (185) в проекциях на координатные оси с учетом (188) и (189) получаем следующую систему уравнений для определения проекций полных реакций , , и , , :
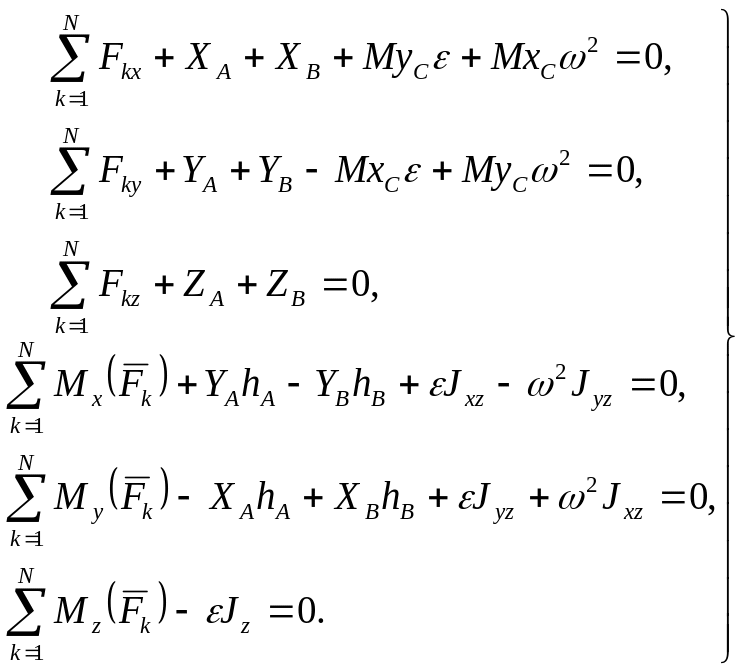 , (190)
так
как
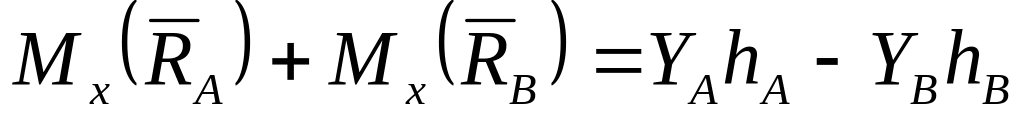 ,
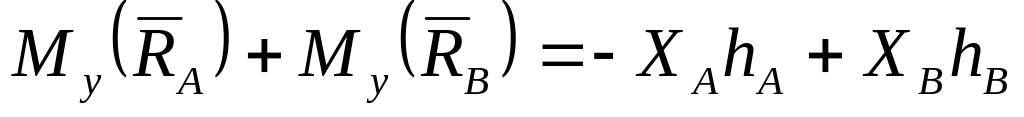 .
В
последнее уравнение системы (190) не
входят силы реакций закрепленных точек.
Это уравнение является уравнением
вращения твердого тела вокруг неподвижной
оси
.
Из него по заданным силам определяется
угловое ускорение
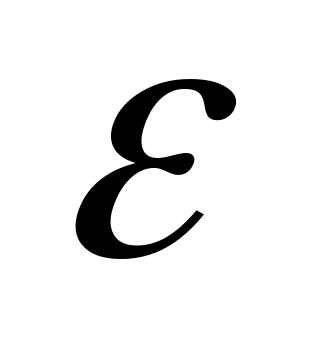 ,
если известен момент инерции тела
относительно оси вращения. По угловому
ускорению интегрированием определяется
угловая скорость, если известно ее
значение в начальный момент. Для
определения шести неизвестных проекций
сил реакций остается пять уравнений.
Система уравнений (190) не позволяет
определить каждую из неизвестных
и
.
Из третьего уравнения системы можно
определить только сумму этих неизвестных.
Для того чтобы из этой системы можно
было определить все неизвестные,
необходимо закрепить тело в точках
и
так, чтобы неизвестных проекций сил
реакций в них было не более пяти.
Разложим полные реакции и на статические и динамические составляющие:
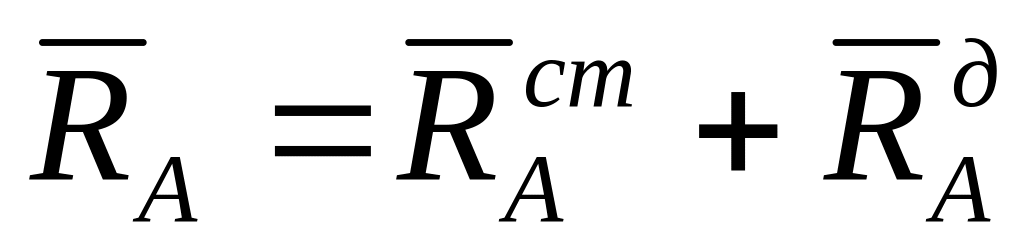 ,
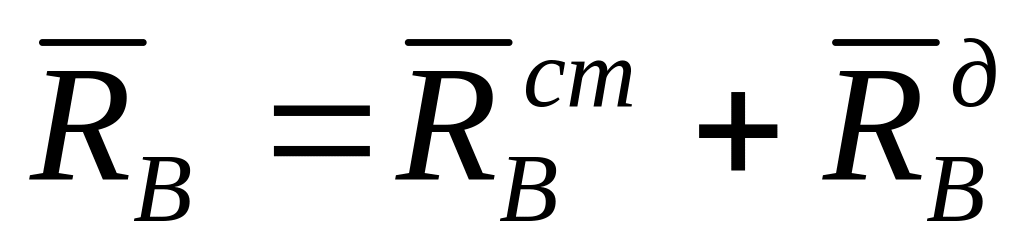 .
Статическими
реакциями
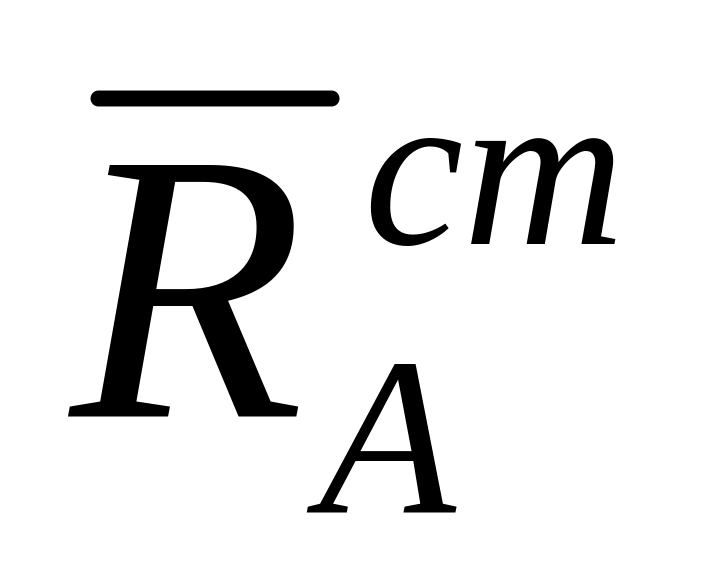 ,
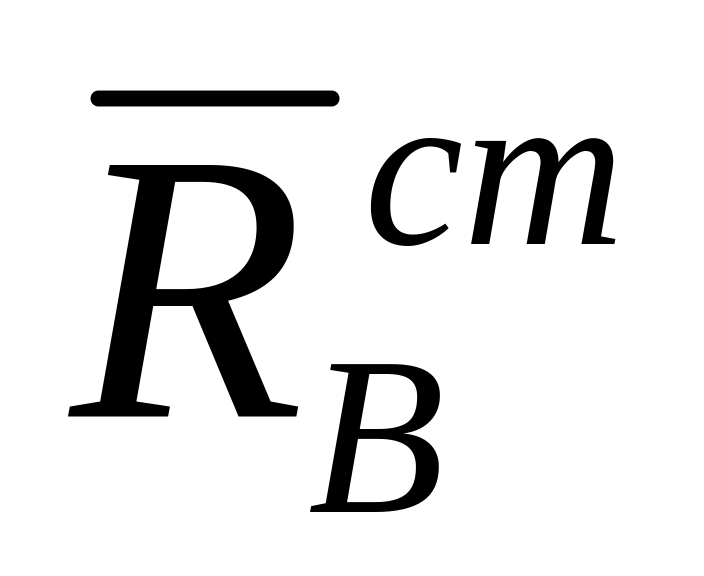 ,
называют части полных реакций, которые
статически уравновешивают приложенные
внешние силы. Уравнение для их определения
получим из первых пяти уравнений системы
(190), положив в них
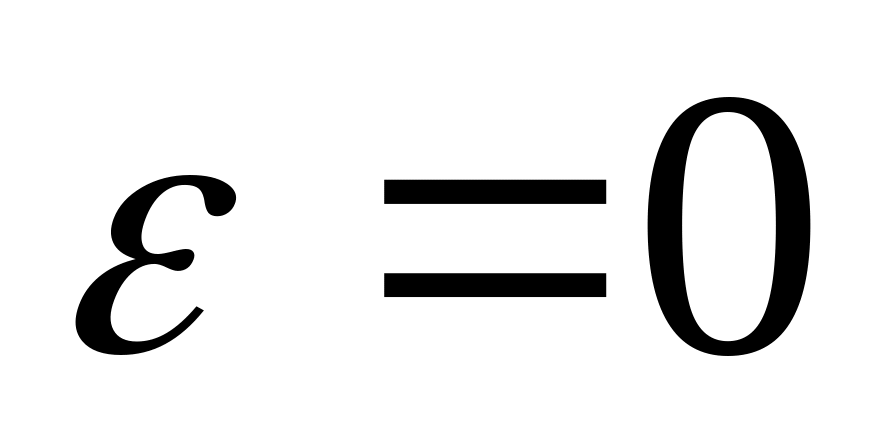 и
.
Имеем
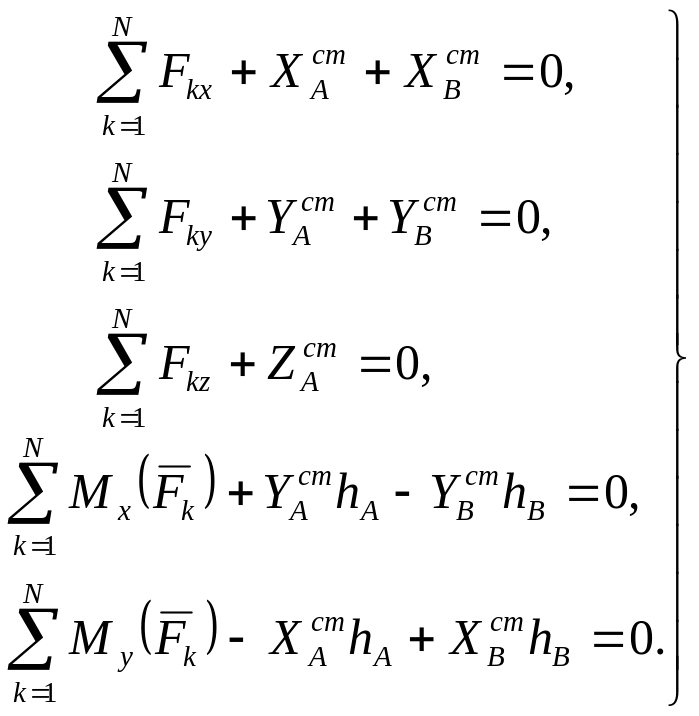 , (191)
В векторной форме (191) принимают вид
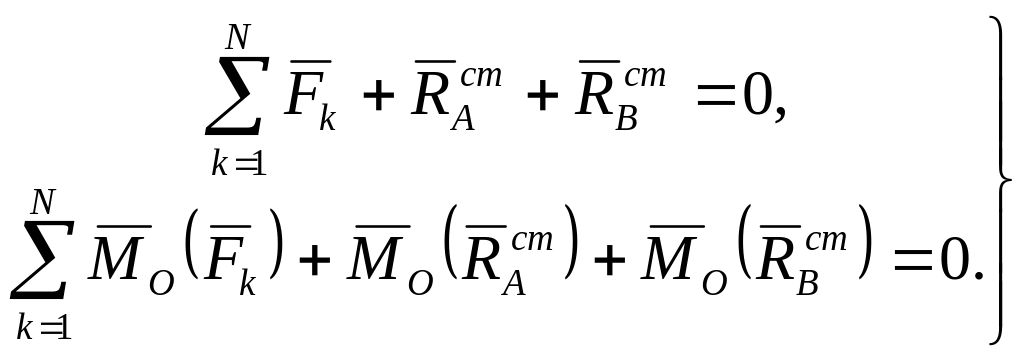 . (191')
Это
известные из статики уравнения равновесия
для сил, приложенных к твердому телу,
имеющему неподвижную ось вращения. Но
под действием приложенных внешних сил
тело может вращаться вокруг неподвижной
оси
.
От вращения у точек тела возникнут силы
инерции. Части полных реакций
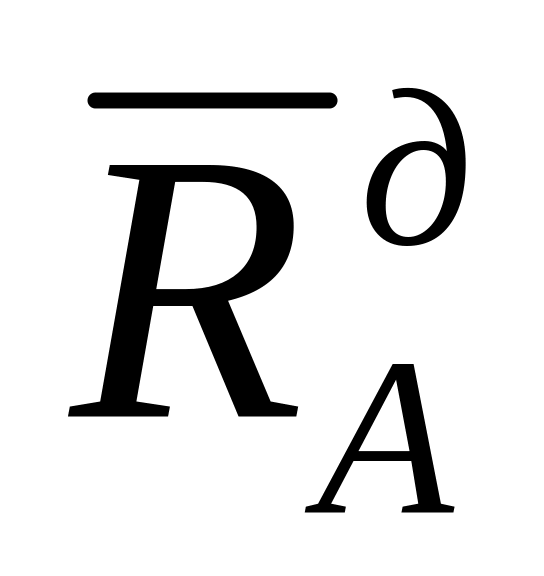 ,
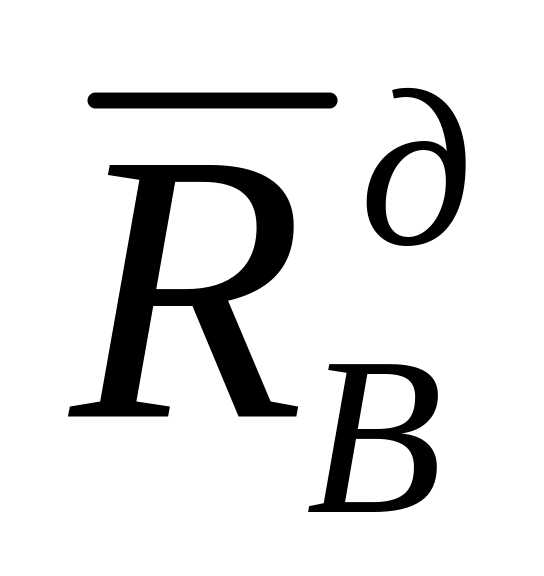 ,
которые уравновешивают силы инерции
точек тела, называют динамическими
реакциями.
Уравнения для определения динамических реакций получим из первых пяти уравнений системы (190), если учтем, что приложенные внешние силы уравновешены статическими реакциями. Получим
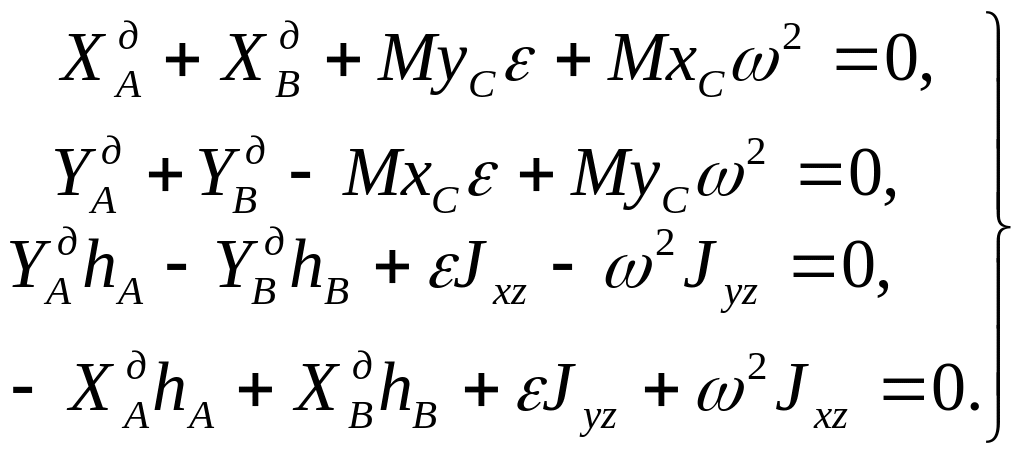 . (192)
В векторной форме (162) принимают вид
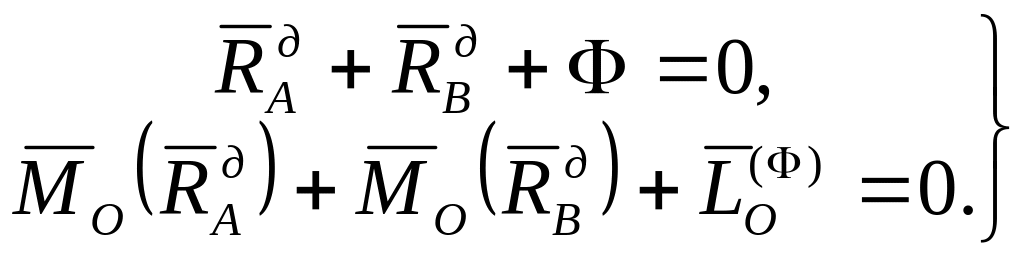 , (192')
Составляющих динамических реакций опор в направлении оси вращения не возникает, так как у точек тела нет составляющих сил инерции в этом направлении. В неподвижных точках тела имеются только поперечные по отношению к оси вращения составляющие динамических реакций. Это справедливо при любом закреплении точек и , позволяющем телу вращаться вокруг оси, проходящей через эти точки. Из системы уравнений (192) определяются все проекции динамических реакций на оси координат.
Статическая уравновешенность
Тело,
имеющее неподвижную ось вращения,
называют статически
уравновешенным,
если центр масс этого тела находится
на оси вращения. Для статически
уравновешенного тела с осью вращения
координаты центра масс тела
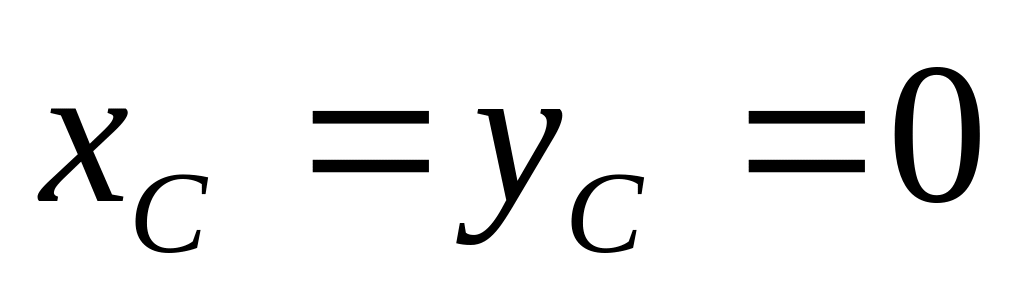 .
Из первых двух уравнений системы (192) в
этом случае следует:
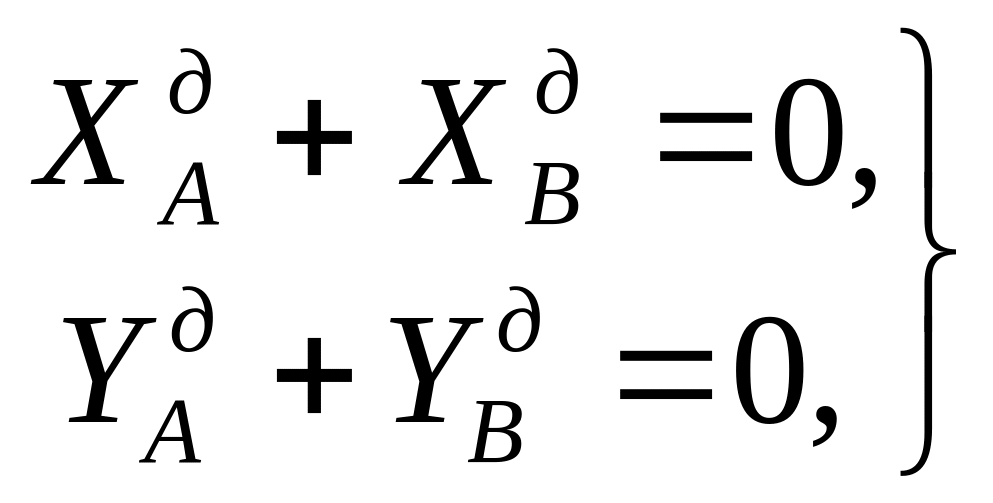 , (193)
или
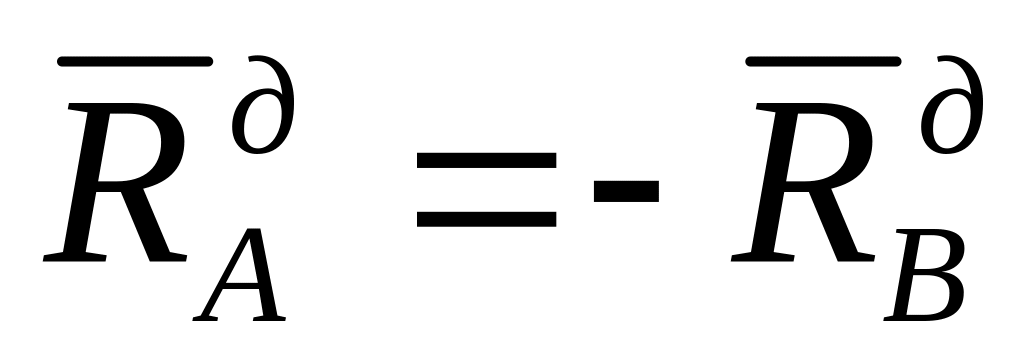 ,
(193')
Динамические реакции для статически уравновешенного тела образуют пару сил. Пара сил может уравновешиваться только парой сил. Следовательно, силы инерции точек тела, уравновешивающие динамические реакции, в этом случае тоже приводятся к одной паре сил.
Используя (193), из двух последних уравнений системы (192) получим:
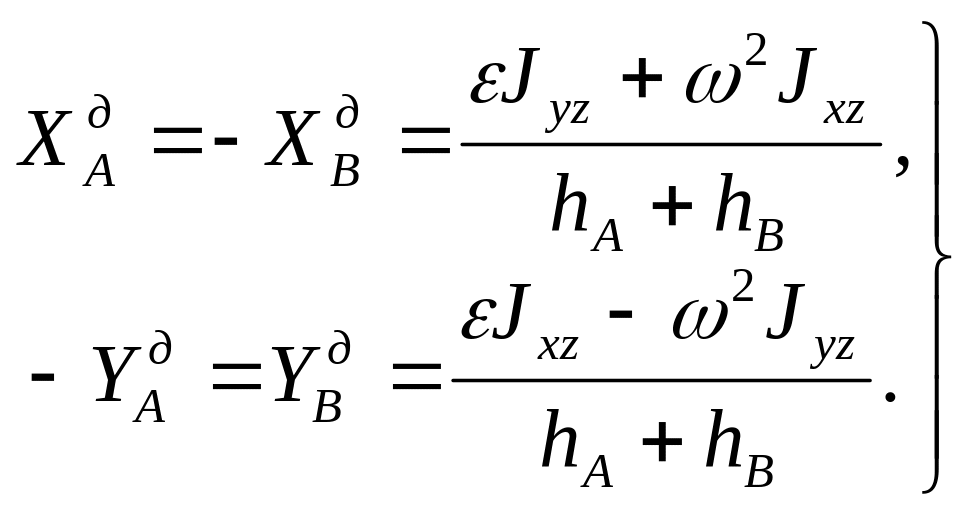 ,
или
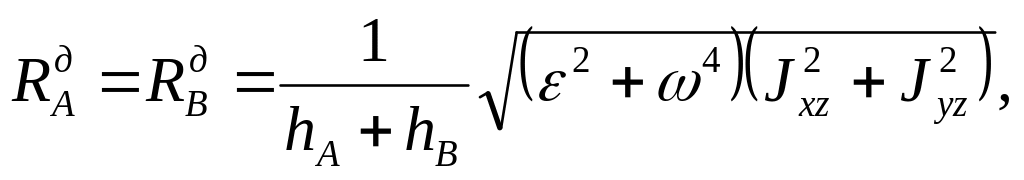 (194)
где
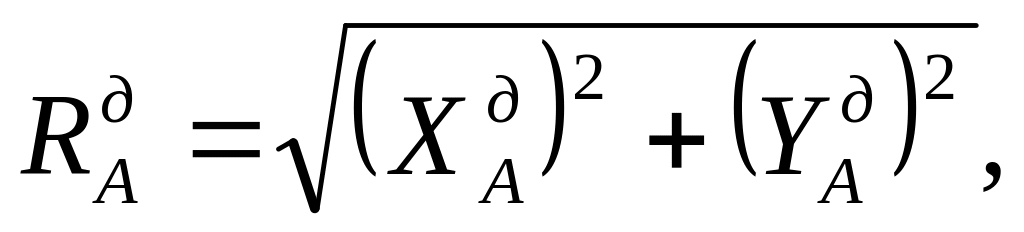
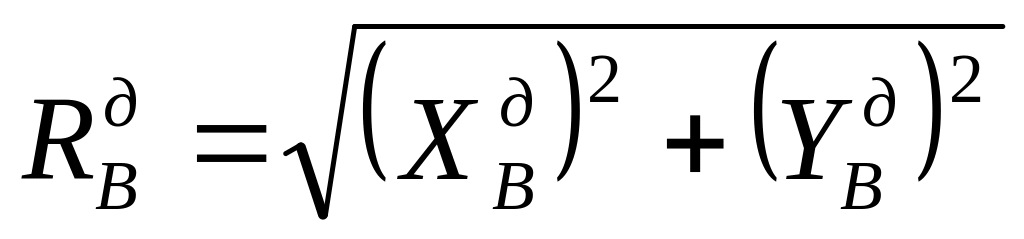 .
Из (194) следует, что динамические реакции зависят не только от углового ускорения, но и от угловой скорости, т.е. они возникают даже при вращении тела по инерции с постоянной угловой скоростью. Динамические реакции пропорциональны квадрату угловой скорости как в частном случае статической уравновешенности, так и в общем случае и при вращении тела с большой угловой скоростью могут достигать довольно значительных величин.
Формулы (188) и (189) справедливы как для неподвижных, так и подвижных осей координат. Этим же свойством обладают и формулы (192). Поэтому динамические реакции как в частном случае статически уравновешенного тела, так и в общем случае, когда центр масс не находится на оси вращения, можно считать вращающимися вместе с подвижными осями координат, если угловая скорость постоянна. Опоры оси вращения тела будут испытывать действие циклически изменяющихся динамических давлений, что может привести к их усталостному разрушению или разрушению от вибраций, если собственная круговая частота мест их закрепления совпадает или близка к угловой скорости вращения тела.
Динамическая уравновешенность
Динамической
уравновешенностью
называется случай обращения в нуль
динамических реакций. Динамические
реакции обратятся в нуль, как следует
из (194), если равны нулю центробежные
моменты инерции
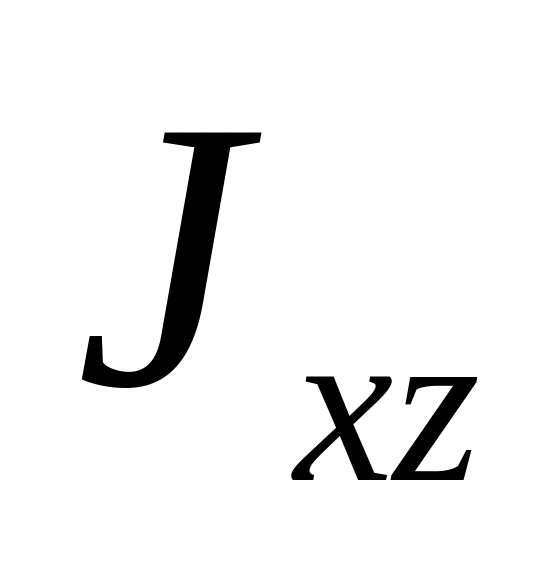 ,
,
т.е. дополнительно к статической
уравновешенности ось вращения
должна быть главной осью инерции для
любой точки
этой оси. Так как центр масс в этом случае
расположен на этой оси, то ось
вращения при динамической уравновешенности
является главной центральной осью
инерции. При
вращении тела вокруг главной центральной
оси инерции динамические реакции
обращаются в нуль. Следовательно, силы
инерции точек тела, создающие динамические
реакции, в этом случае образуют равновесную
систему сил. Главный вектор и момент
сил инерции
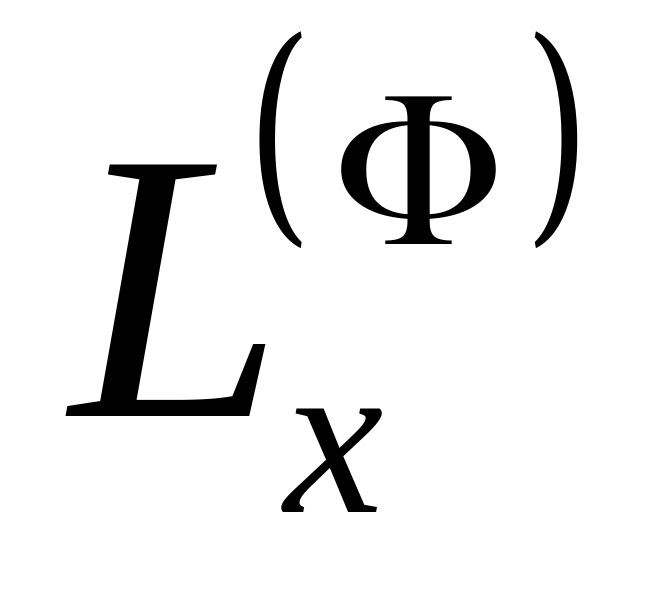 ,
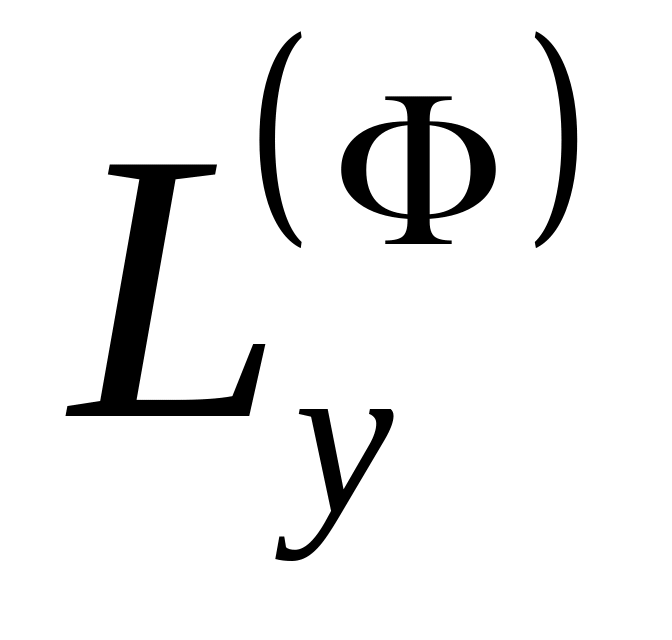 равны нулю. Момент сил инерции
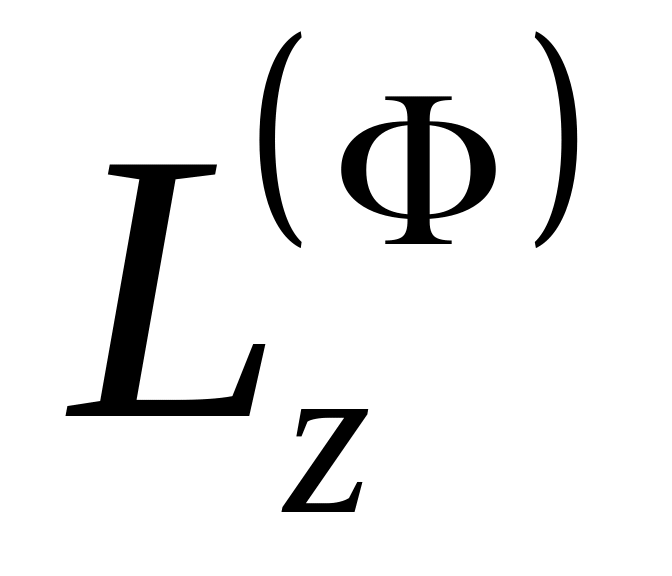 при этом может быть отличным от нуля.
Главную центральную ось инерции называют свободной осью вращения – свободной от динамических реакций опор. При вращении тела вокруг свободной оси вращения могут возникнуть только статические реакции. Если тяжелое тело вращается по инерции с постоянной угловой скоростью вокруг свободной оси вращения, то статические реакции должны уравновесить только силу тяготения тела. При специальном дополнительном движении тела кроме вращения его вокруг оси с постоянной угловой скоростью может возникнуть положение, при котором силы инерции точек тела приведутся к равнодействующей силе, уравновешивающей силу тяготения. В этом случае статические реакции тоже обратятся в нуль и подшипник и подпятник для крепления оси вращения окажутся ненужными. Такое положение имеет место при вращении земного шара вокруг оси и его дополнительном движении по орбите вокруг Солнца. То же имеет место для других планет Солнечной системы, а также при движении Луны вокруг Земли и при движении естественных и искусственных спутников планет.
Для того чтобы сделать ось вращения тела свободной осью вращения, в технике осуществляют его балансировку на специальных балансировочных установках. При этом прибегают иногда к высверливанию в теле отверстий и при необходимости заполняют их более тяжелым металлом, например свинцом.