Материал: Теоретическая механика. Ч. 3. Динамика. учебное пособие. Переславцева Н.С., Бестужева Н.П
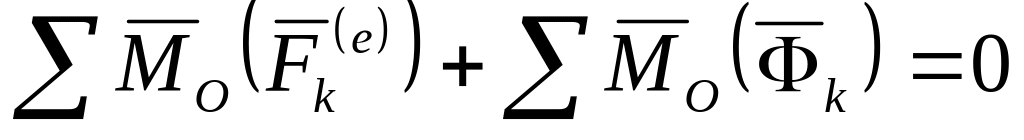 , (177)
так как внутренние силы системы по свойству этих сил удовлетворяют условиям
,
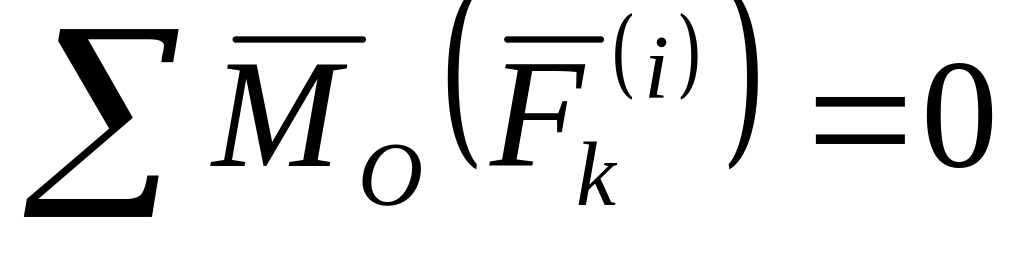 .
Если спроецировать (176) и (177) на координатные оси, то опять получим шесть условий равновесия для сил. Особенностью условий равновесия сил в форме (176) и (177) является отсутствие в них внутренних сил, что делает их особенно удобными при решении многих задач динамики системы.
В действительности условие (176) представляет собой теорему об изменении количества движения, а (177) – теорему об изменении кинетического момента для системы, если их представить в форме
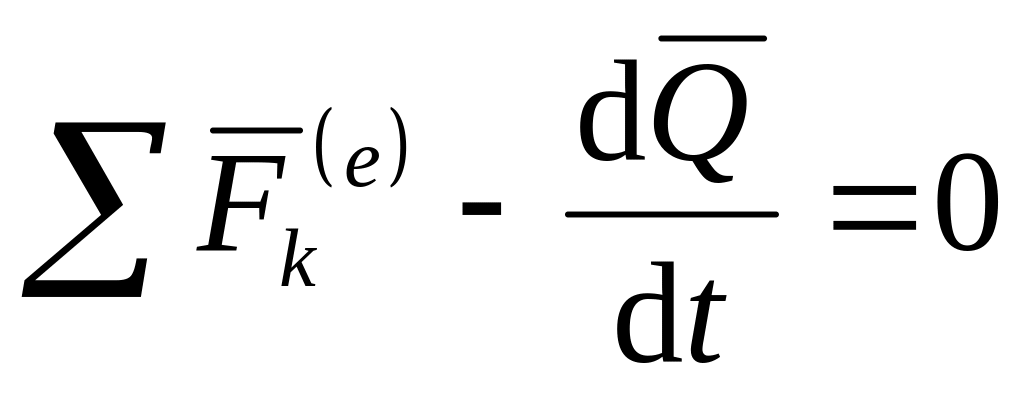 , (176')
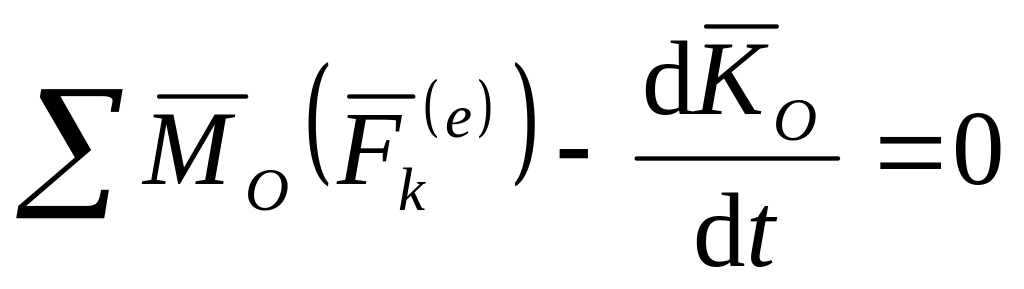 , (177')
Сравнивая (176) с (176') и (177) с (177'), получаем формулы для вычисления главных вектора и момента сил инерции системы через количество движения и кинетический момент:
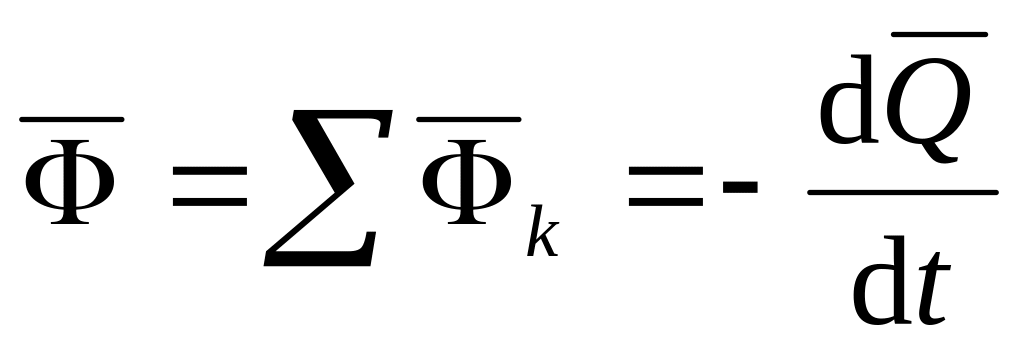 , (178)
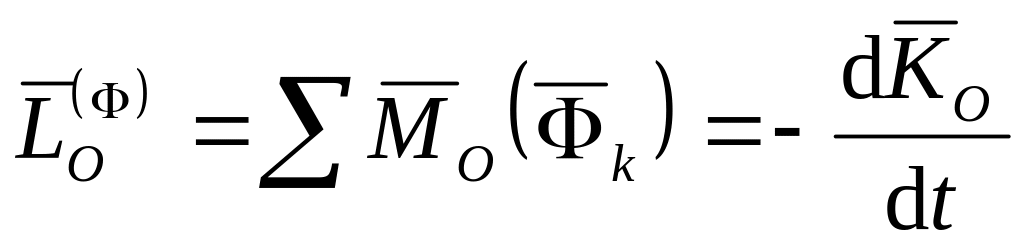 , (179)
В (177') точка неподвижна в выбранной инерциальной системе отсчета. Следовательно, по формуле (179) можно вычислить главный момент сил инерции только для неподвижной точки . Для движущейся точки вместо (177') следует использовать ранее доказанную теорему об изменении кинетического момента для движущейся точки :
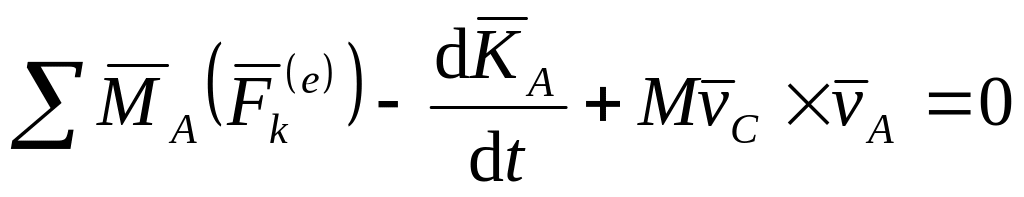 , (177'')
После замены в (179) точки на и сравнения с (177") получим формулу для вычисления главного момента сил инерции относительно движущейся точки :
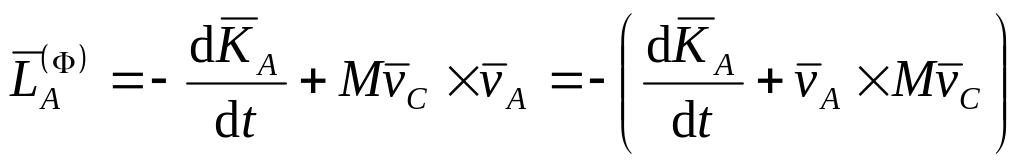 , (179')
В
формуле (179')
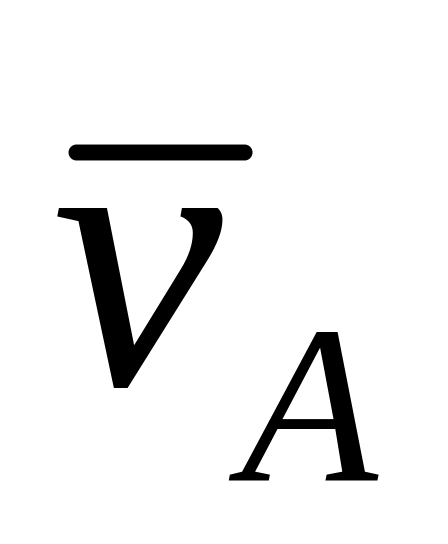 и
– скорости точки
и центра масс
относительно рассматриваемой инерциальной
системы отсчета,
– масса системы.
Так
как
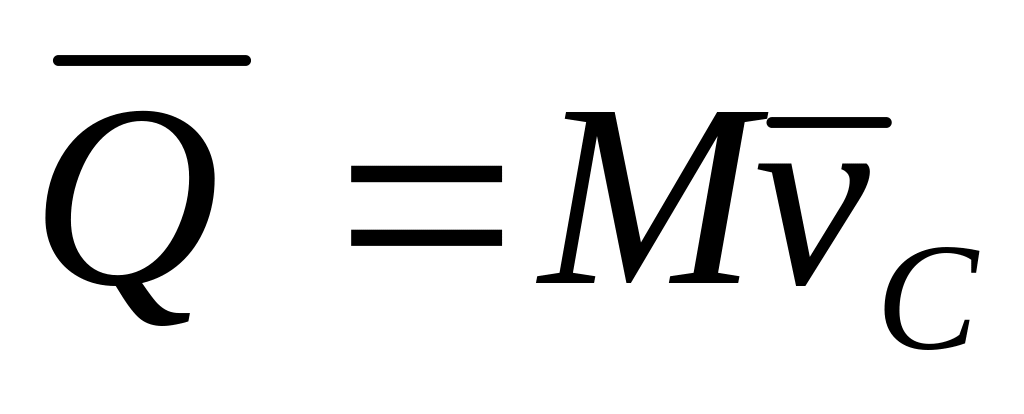 ,
то для главного вектора сил инерции
получаем формулу
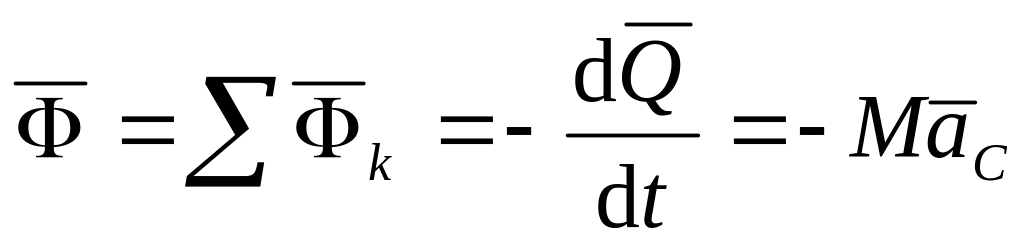 . (180)
Здесь – ускорение центра масс.
В тех случаях движения твердого тела, когда силы инерции приводятся к равнодействующей, последняя совпадает по модулю и направлению с главным вектором этих сил. Но равнодействующая сил инерции необязательно проходит через центр масс тела, хотя ее модуль и направление всегда определяются по формуле (180).
Проецируя векторы из (179) на ось , получаем
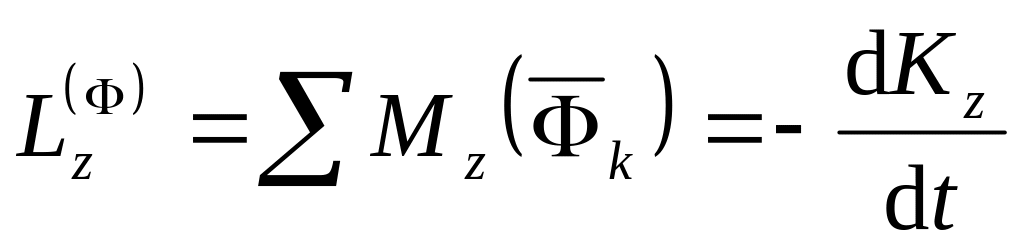 , (179'')
Аналогичные формулы можно получить и для других координатных осей. В случае вращения твердого тела вокруг неподвижной оси , как известно,
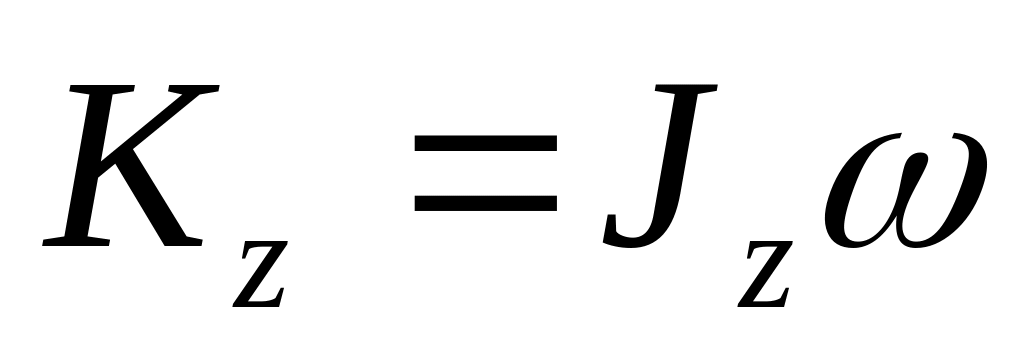 .
Подставляя это значение в (179"), имеем
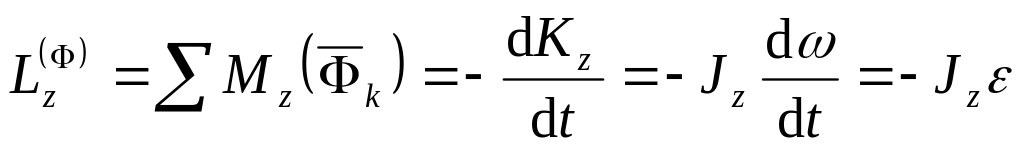 . (181)
По формуле (181) вычисляют момент сил инерции относительно оси вращения при вращательном движении твердого тела вокруг неподвижной оси. Этот момент создают касательные силы инерции, так как нормальные силы инерции для каждой точки тела пересекают ось вращения и, следовательно, момента не создают.
Из принципа Даламбера для системы можно получить еще одно следствие – теорему об изменении кинетической энергии. Для этого умножаем (173)
, ,
скалярно на и суммируем полученные соотношения по всем точкам. Получаем
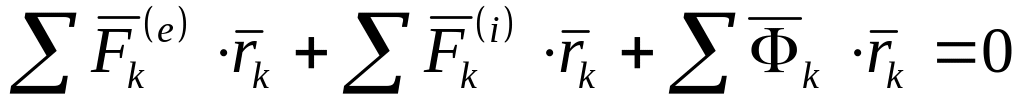 ,
или в других обозначениях
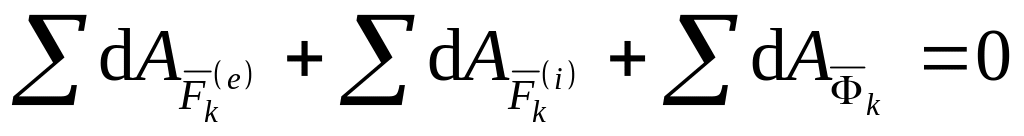 . (182)
Сравнивая (152) с теоремой об изменении кинетической энергии системы в дифференциальной форме
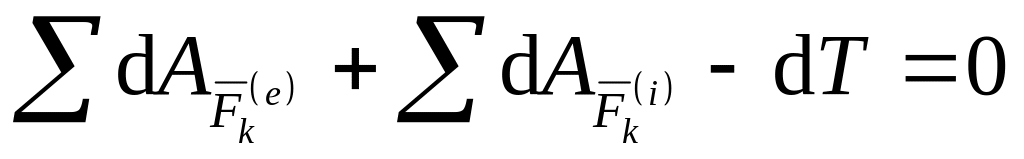 ,
получаем выражение для суммы элементарных работ сил инерции через кинетическую энергию системы :
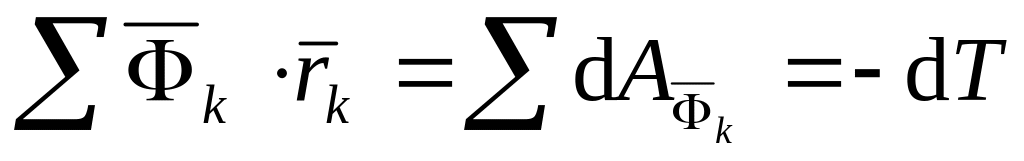 . (183)
Интегрируя (18). Получаем
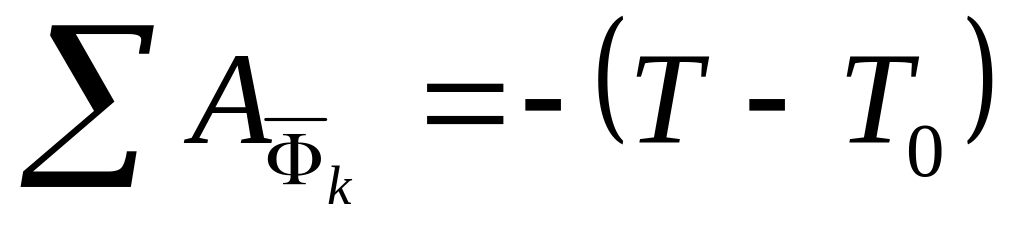 . (184)
Таким образом, сумма работ инерции на каком-либо перемещении системы равна изменению кинетической энергии на этом перемещении, взятому с обратным знаком.
Методы решения задач динамики с использованием сил инерции называют кинетостатическими.
Силы инерции твердого тела в частных случаях его движения
При
поступательном движении.
Если твердое тело движется поступательно,
то ускорения его точек одинаковы. Силы
инерции этих точек составляют систему
параллельных сил, направленных в одну
сторону. Такая система сил приводится
к равнодействующей силе
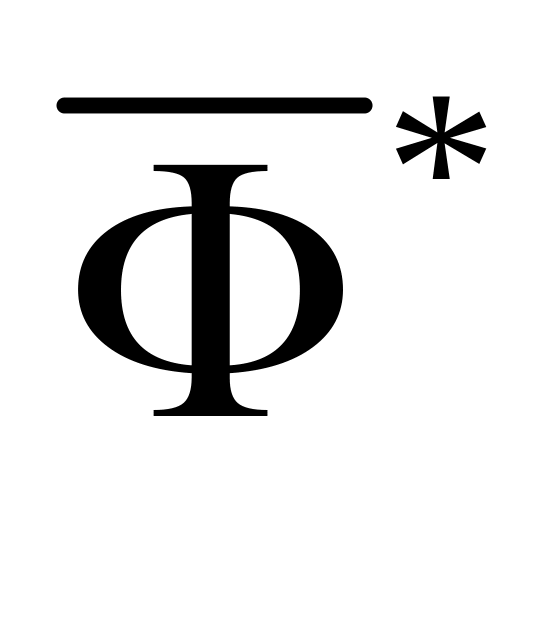 ,
которая равна главному вектору, т. е.
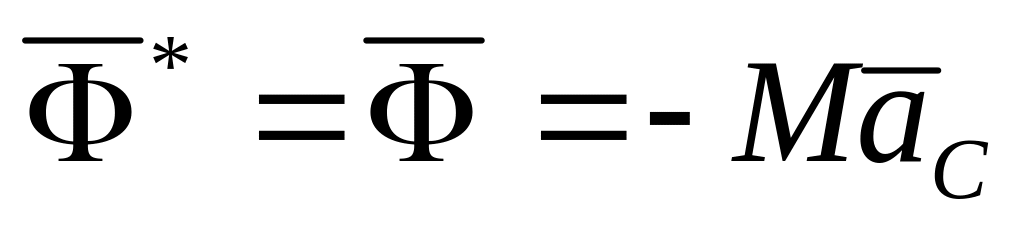 .
Линия действия равнодействующей силы инерции в этом случае проходит через центр масс, так как главный момент сил инерции точек тела относительно центра масс
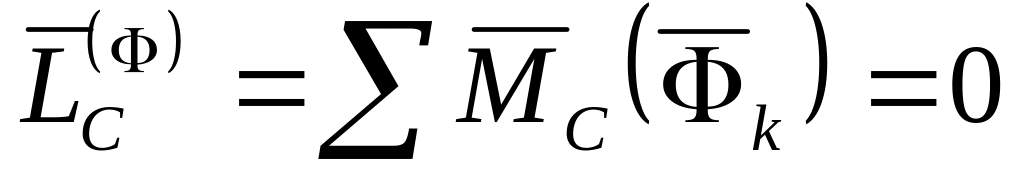 .
Действительно, согласно следствию из принципа Даламбера для центра масс, имеем
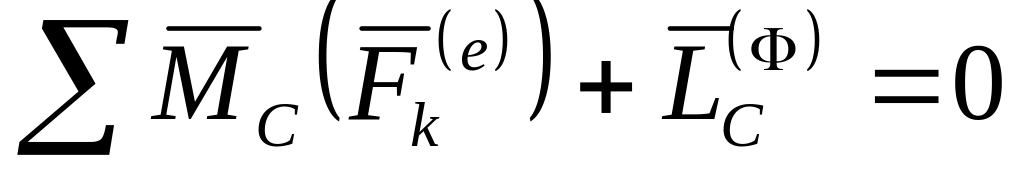 .
При
поступательном движении тело не совершает
вращения вокруг центра масс и поэтому
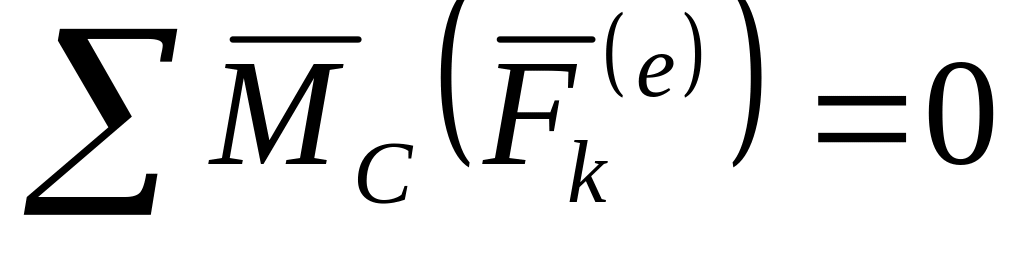 .
Следовательно,
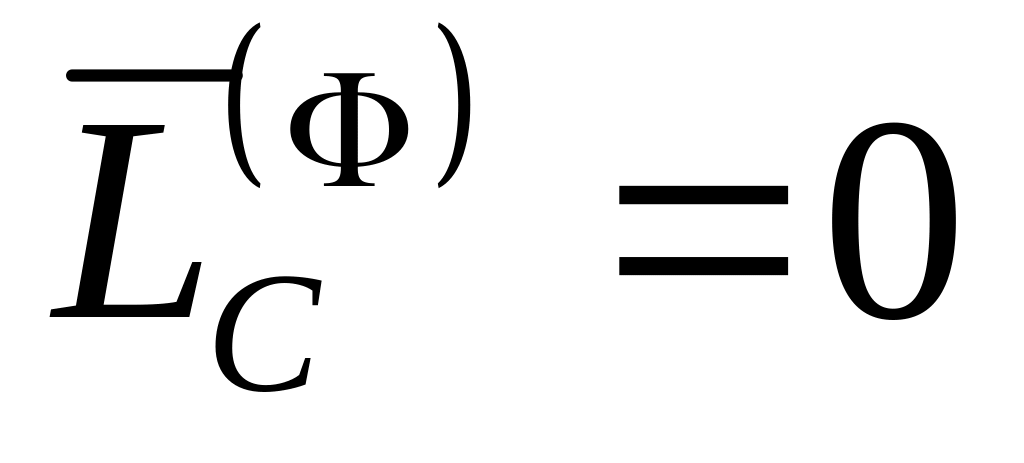
При вращении вокруг неподвижной оси. Если выбрать за центр приведения сил инерции точку О на оси вращения Oz, то в этой точке получим главный вектор и главный момент сил инерции:
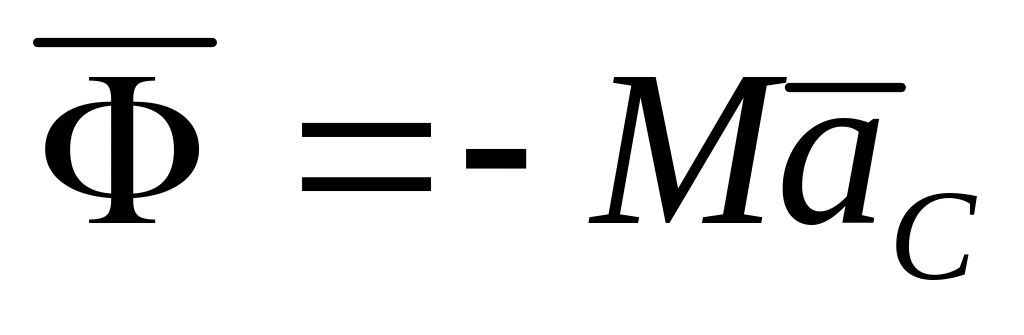 ,
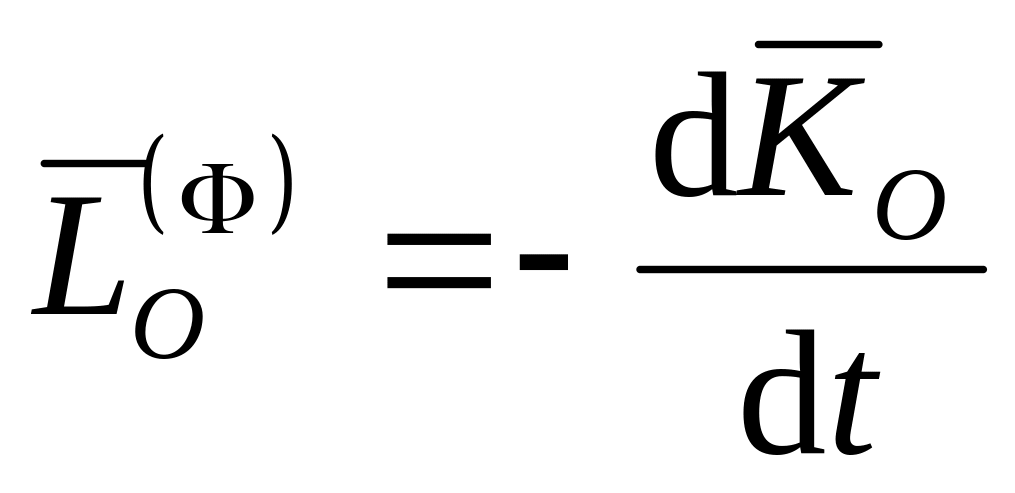 .
Если
центр масс находится на оси вращения,
то
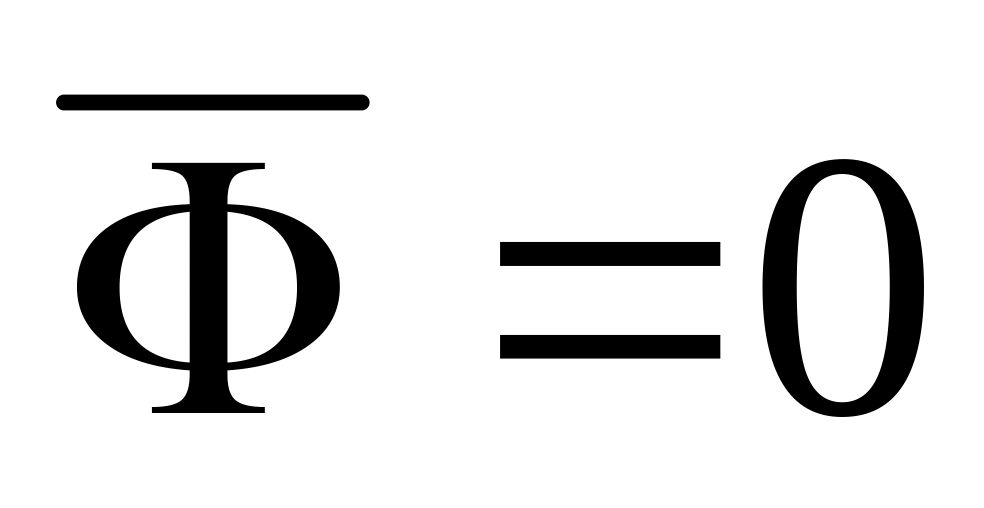 .
Проекции главного момента сил инерции
на неподвижные оси координат в общем
случае можно вычислить по формулам
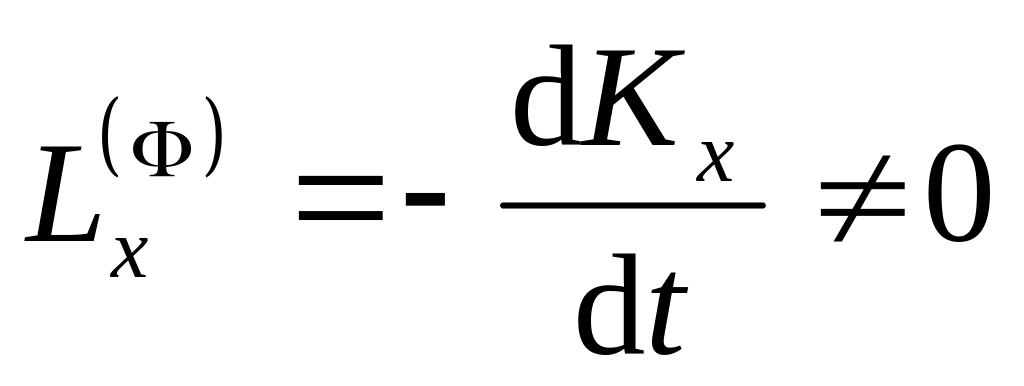 ,
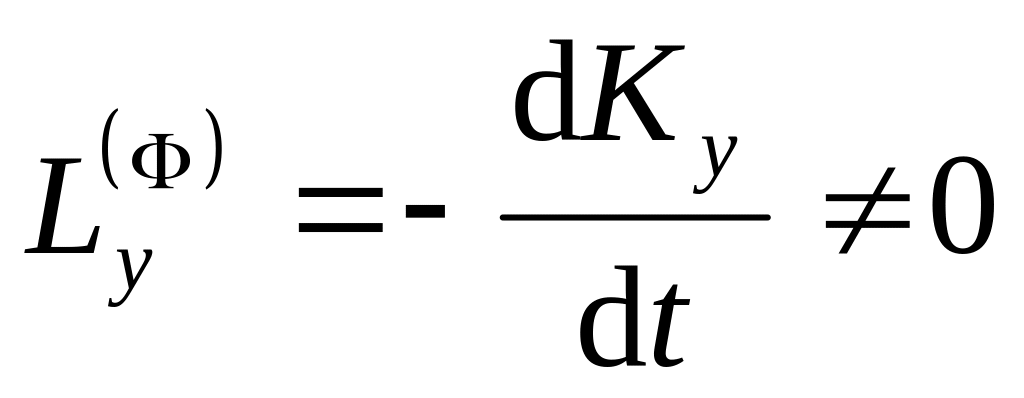 ,
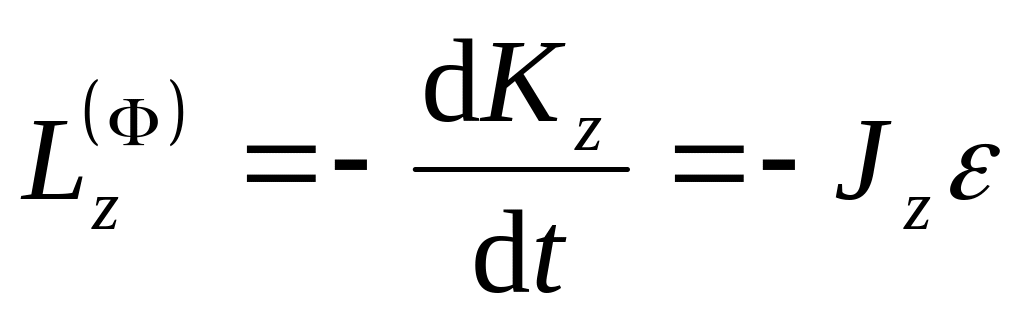 .
(Моменты
сил инерции
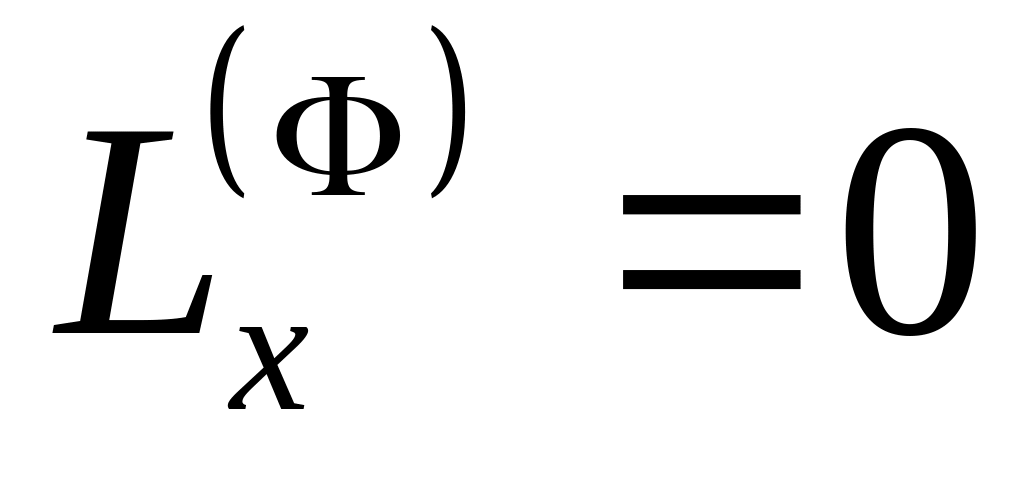 и
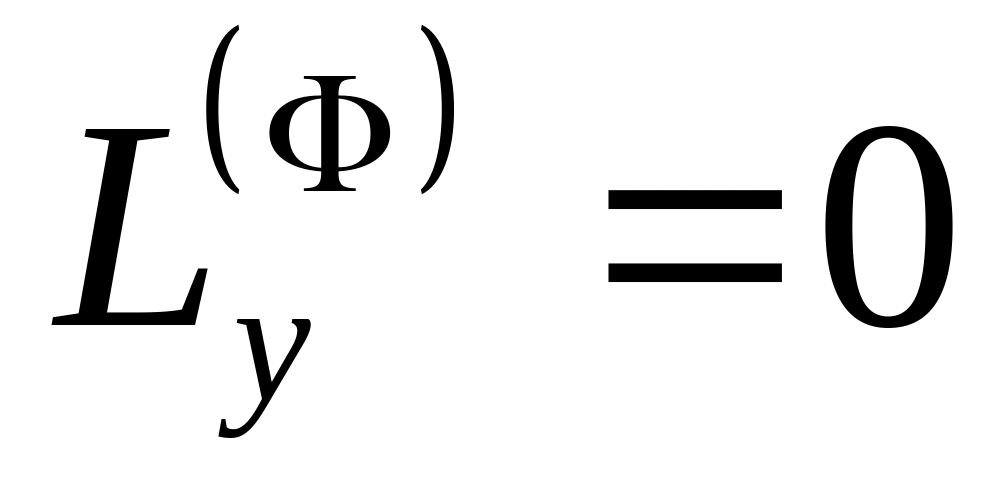 ,
если ось
является главной осью инерции для точки
.)
При плоском движении. Выбрав за центр приведения сил инерции центр масс, получим в этой точке главный вектор и главный момент сил инерции. Для главного вектора сил инерции имеем
.
Для данного момента сил инерции относительно центра масс , который является движущейся точкой при плоском движении тела, получим формулы, аналогичные формуле (179), выведенной для неподвижной точки .
Согласно следствию из принципа Даламбера (177), главный момент сил инерции относительно центра масс удовлетворяет условию
.
С другой стороны, из теорем об изменении кинетического момента относительно центра масс для абсолютного и относительного движений имеем
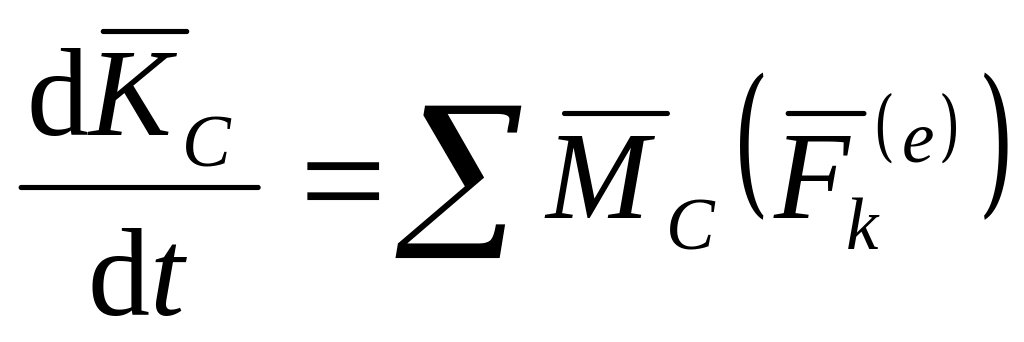 ,
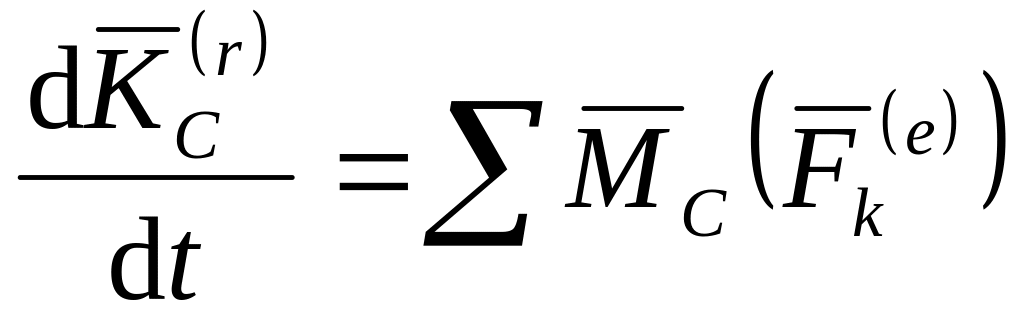 .
Из этих соотношений следует
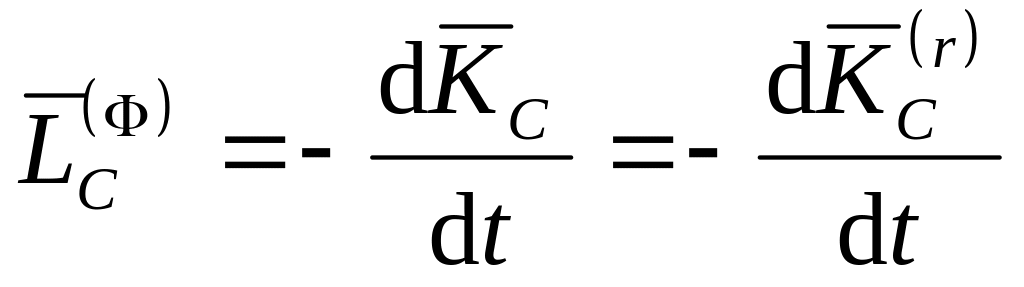 .
Проекции главного момента на оси координат с началом в центре масс и движущиеся поступательно вместе с центром масс соответственно
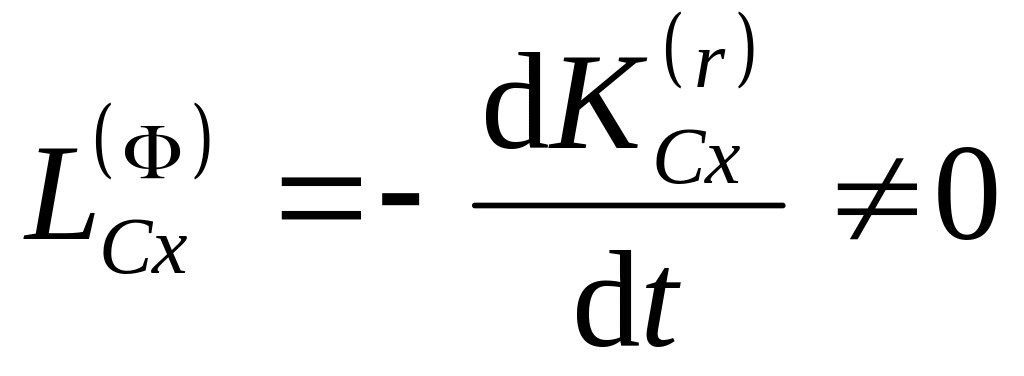 ,
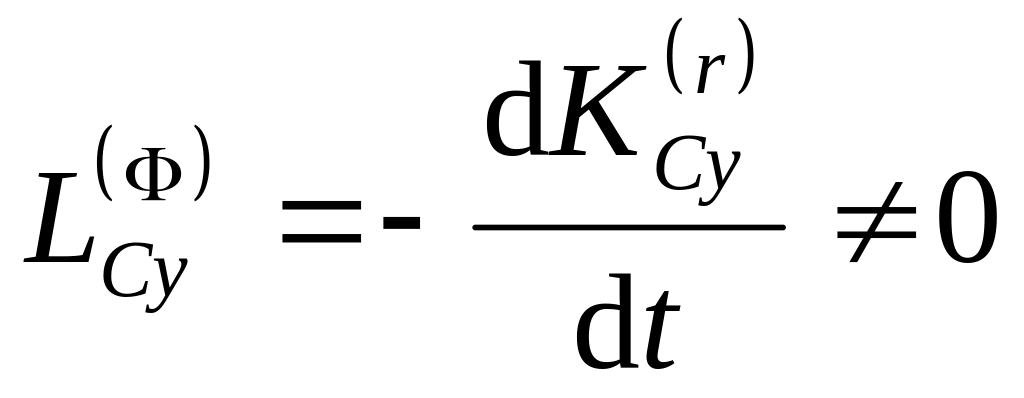 ,
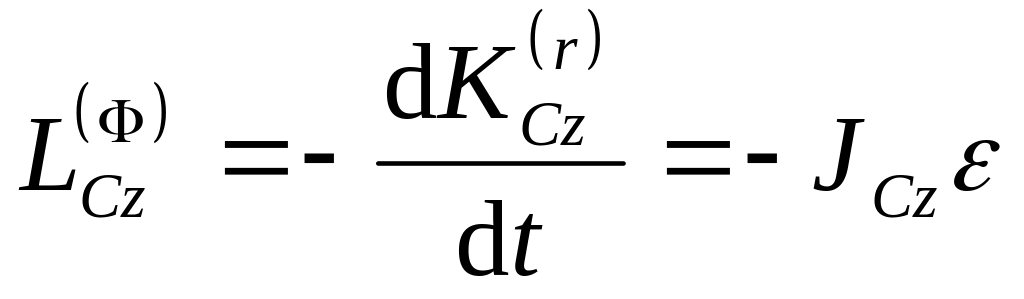 ,
где ось перпендикулярна плоскости, параллельно которой совершают движение точки тела.
Моменты
сил инерции
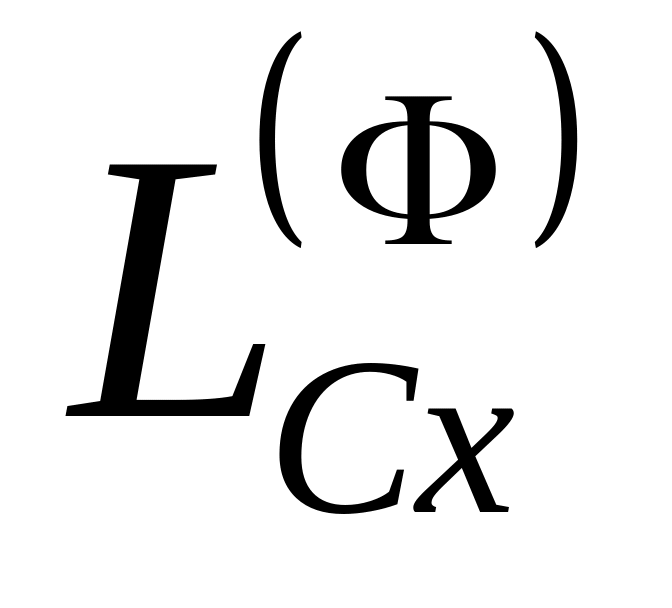 и
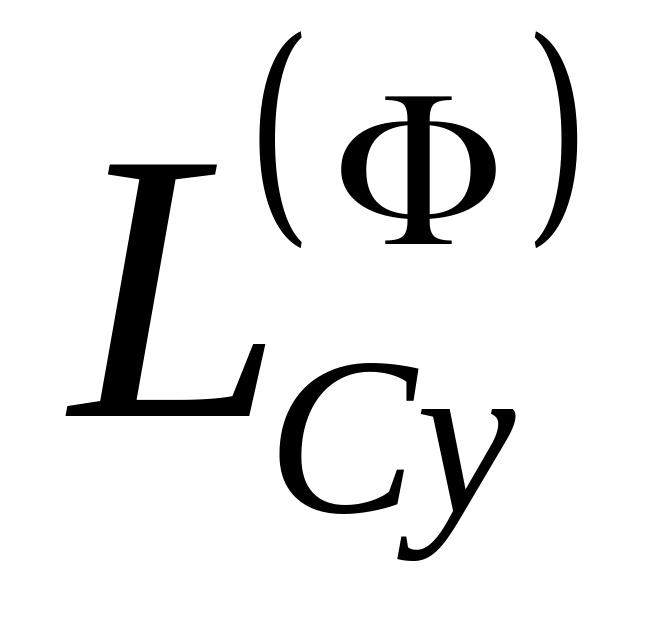 вычисляются так же, как и при вращении
тела вокруг неподвижной оси. Они равны
пулю, если ось
является главной осью инерции для точки
.
Это, в частности выполняется, если тело
имеет плоскость симметрии, проходящую
через центр масс и параллельную плоскости
движения тела.
5.2. Динамические реакции при вращении твердого тела вокруг неподвижной оси Формулы для реакций
Твердое
тело. имеющее две закрепленные точки
и
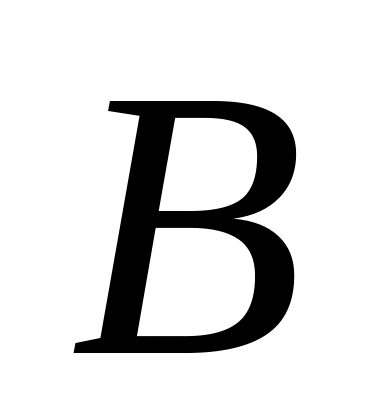 ,
вращается вокруг неподвижной оси
,
проходящей через эти точки, под действием
внешних приложенных сил
(рис. 61). Освободив тело от связей в точках
и
,
приложим к телу силы реакций связей
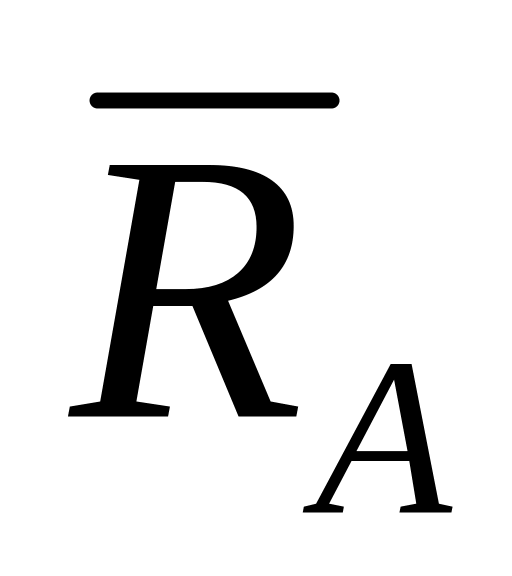 и
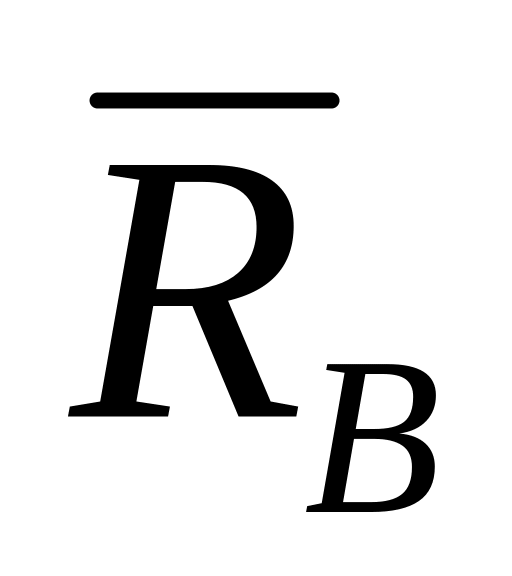 ,
проекции которых на оси координат
обозначим соответственно
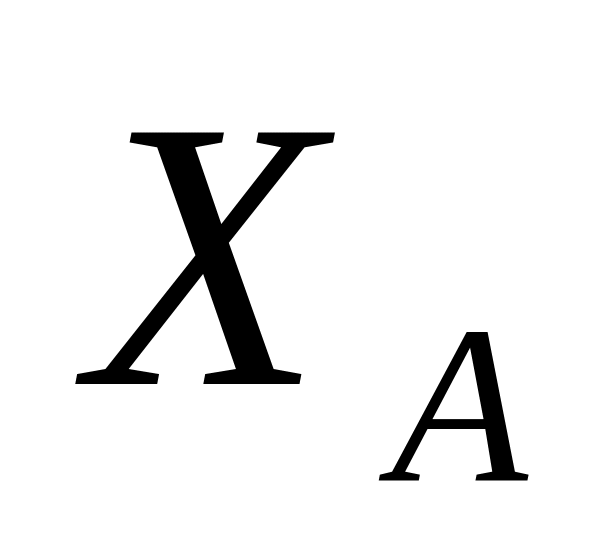 ,
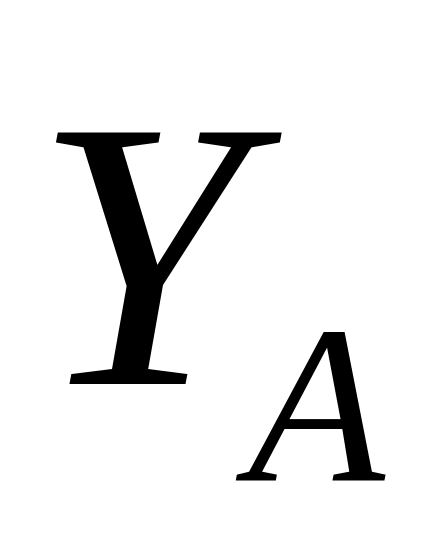 ,
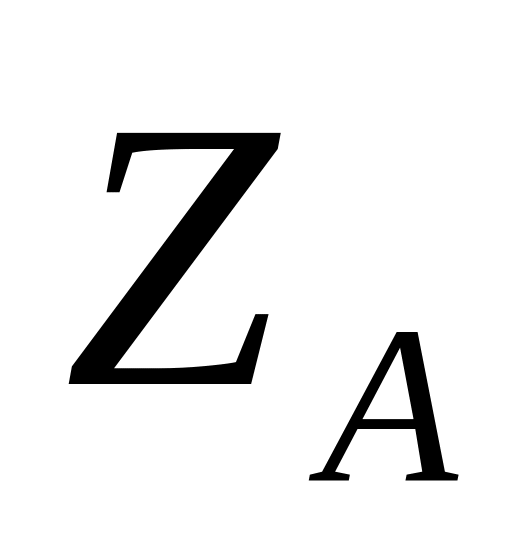 и
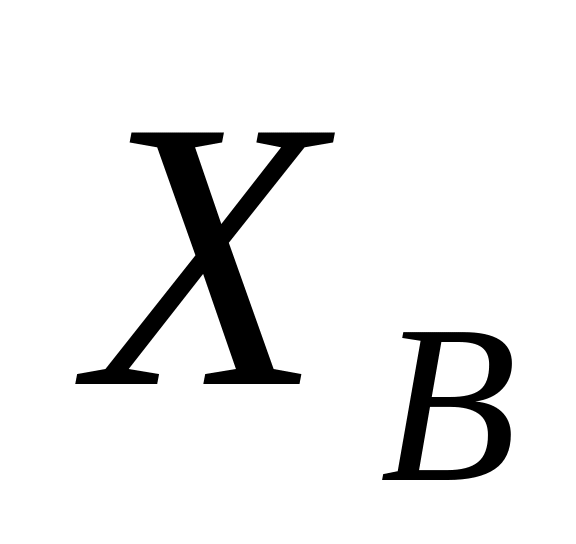 ,
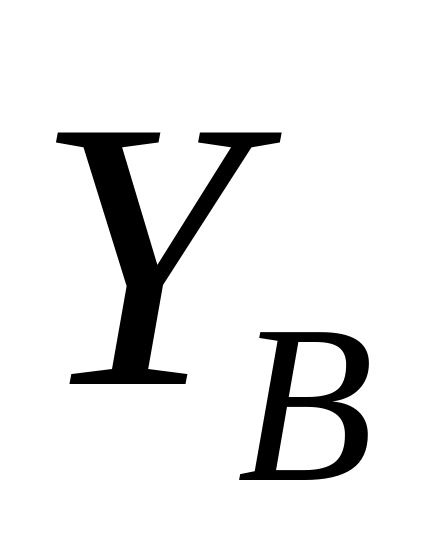 ,
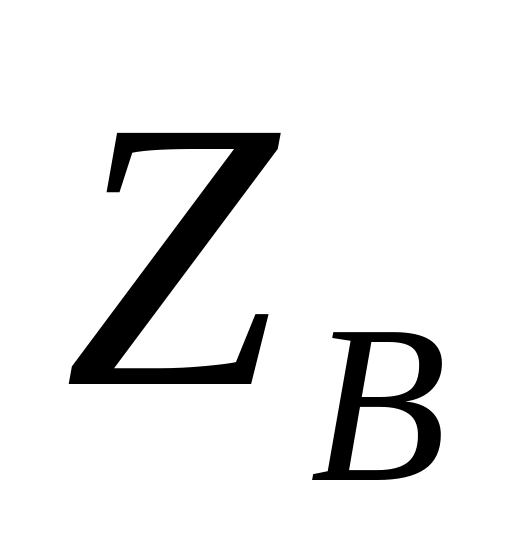 .
Эти силы тоже являются внешними силами
для тела.
П
Рис. 61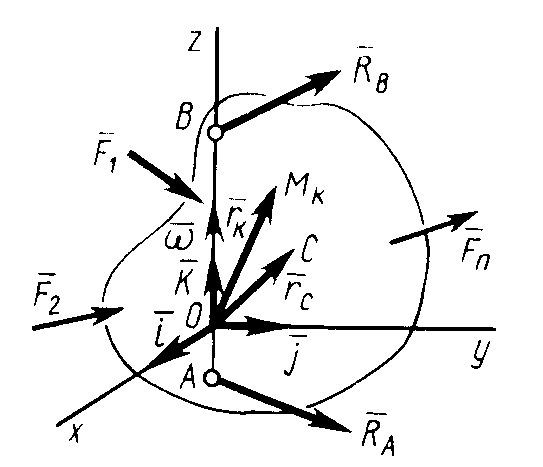
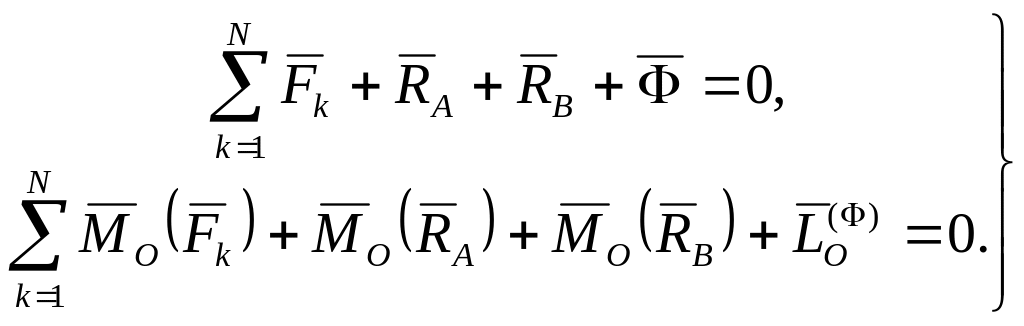 , (185)
Для
определения из (185) сил реакций
и
необходимо выразить главный вектор сил
инерции
и главный момент этих сил
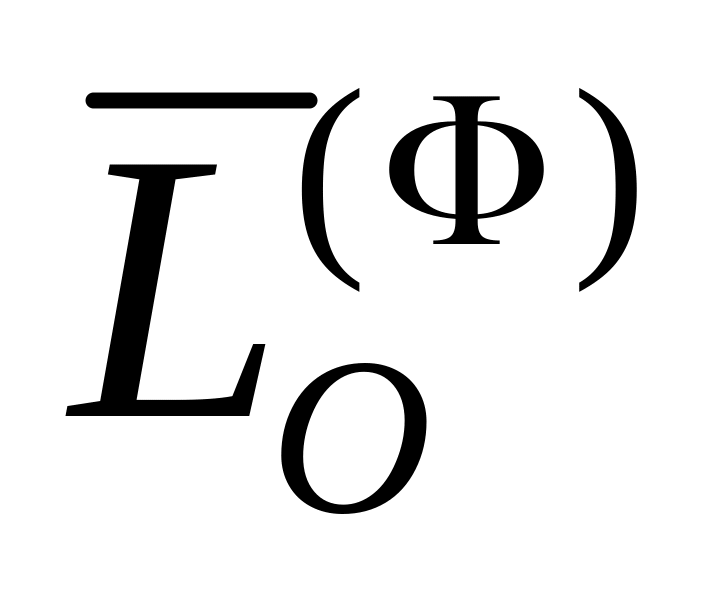 через величины, характеризующие само
тело и его вращение. Для главного вектора
сил инерции используем выражение
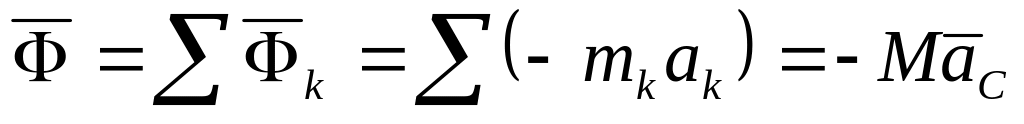 . (186)
Здесь – масса тела, – ускорение центра масс.
При вращении тела вокруг неподвижной оси ускорение любой точки тела вычисляется по формуле
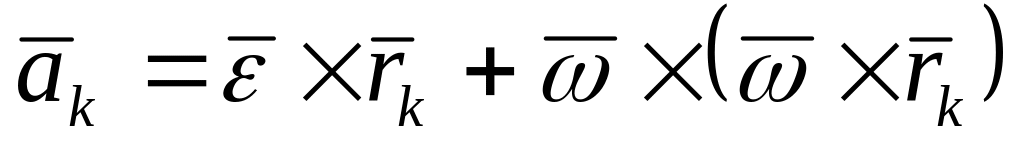 , (187)
где
– радиус-вектор рассматриваемой точки;
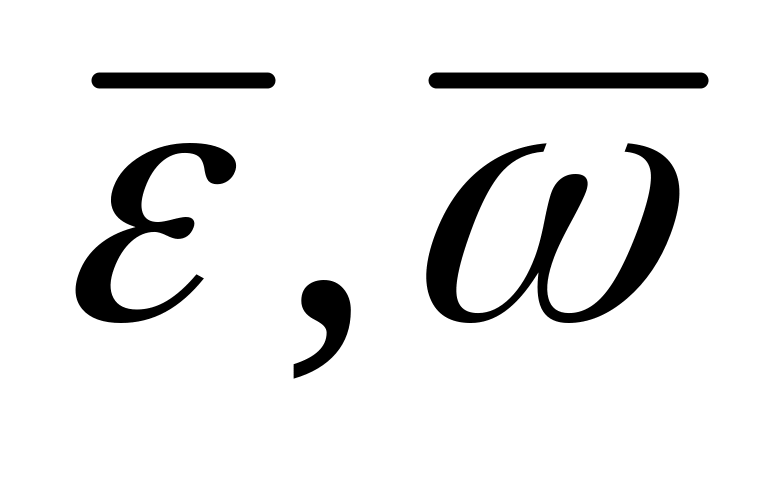 – соответственно векторы углового
ускорения и угловой скорости тела,
направленные по оси вращения. Для центра
масс в (187) вектор
заменим радиусом-вектором центра масс
.
Векторное произведение двух векторов выражается определителем, в первой строке которого расположены единичные векторы, направленные вдоль осей координат, а в двух других строках – проекции на оси координат векторов сомножителей. Определитель можно разложить по элементам первой строки. Получим
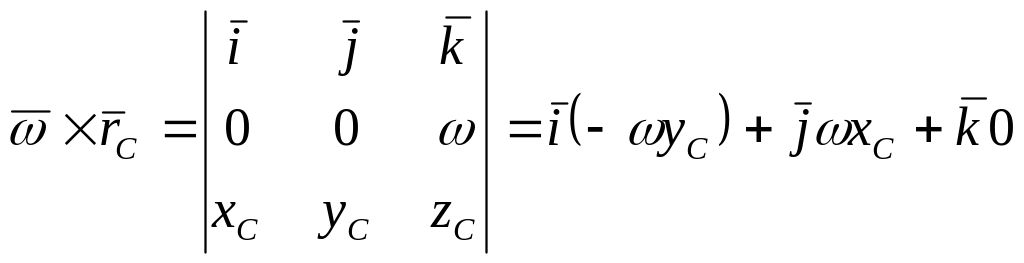 ,
так
как
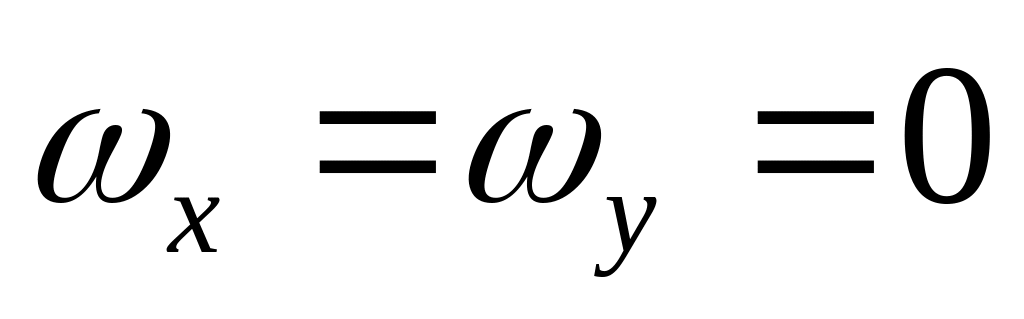 и
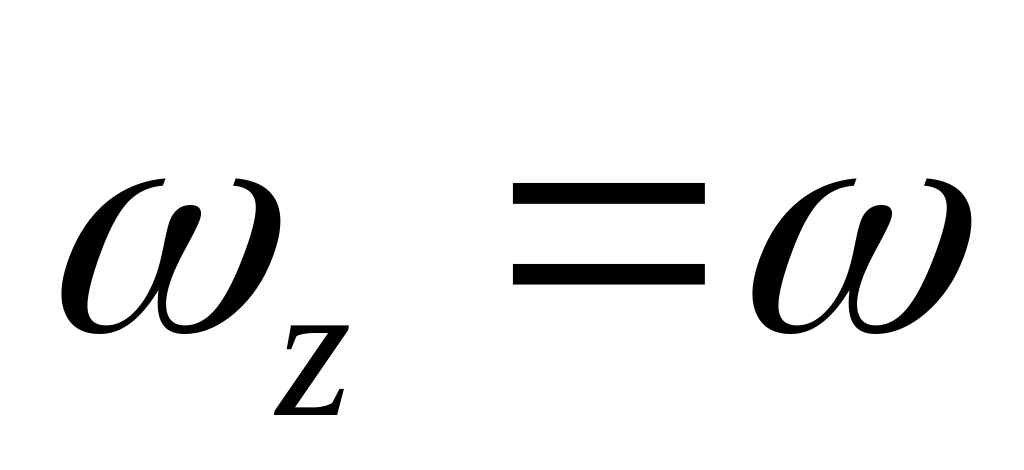 .
Здесь
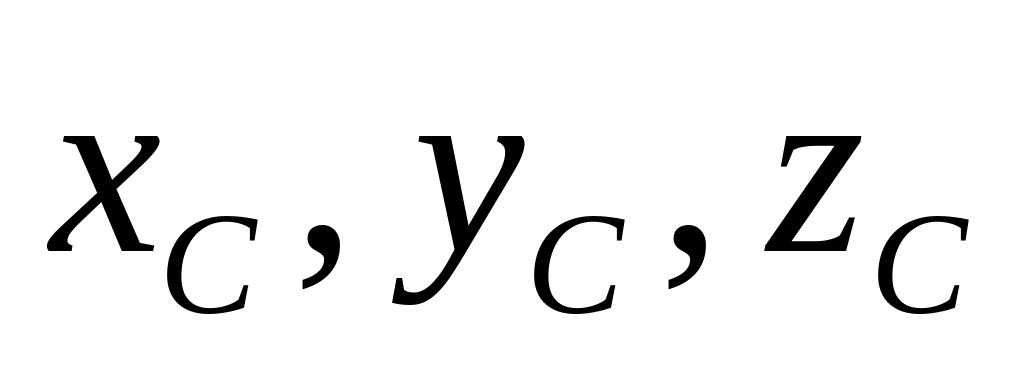 – координаты центра масс. Используя
полученные величины для ускорения
центра масс
,
имеем
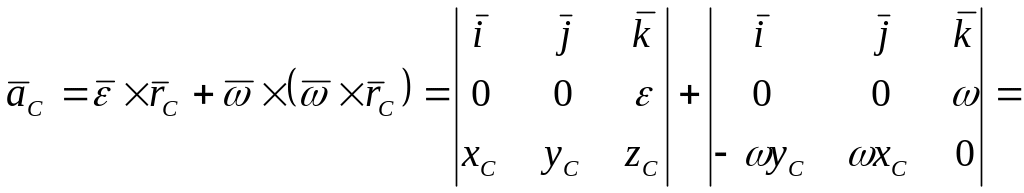
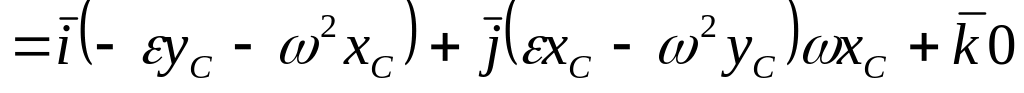 , (187')
так
как
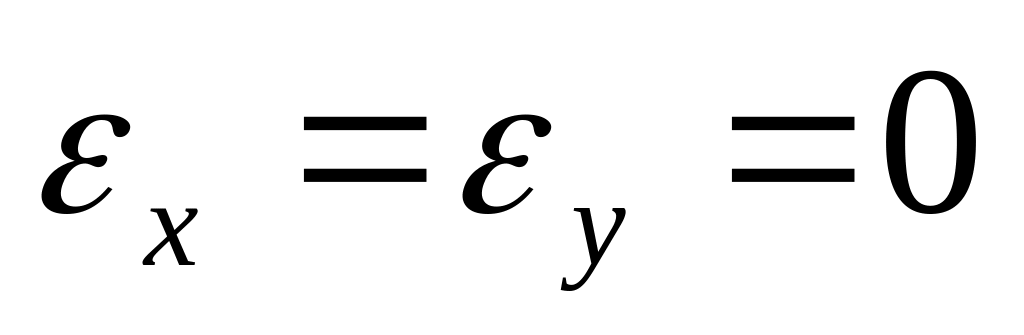 ,
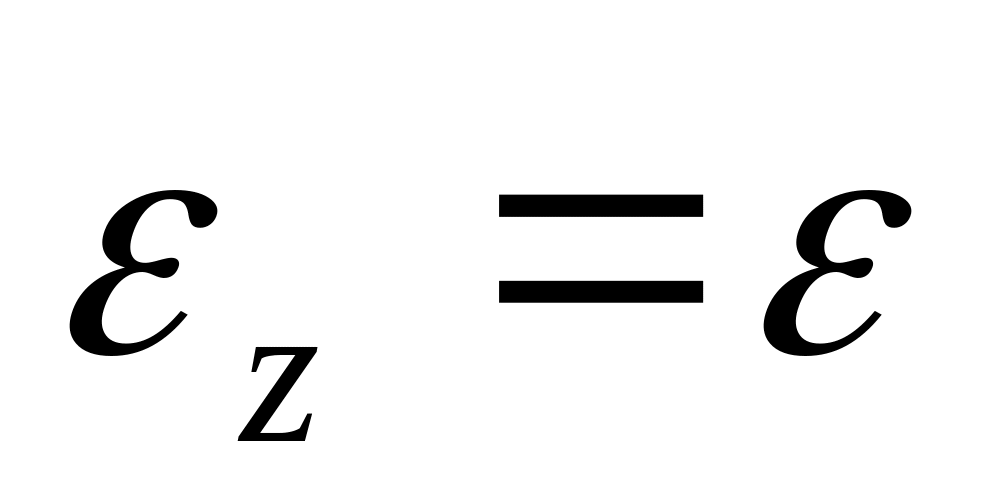 .