Материал: Теоретическая механика. Ч. 3. Динамика. учебное пособие. Переславцева Н.С., Бестужева Н.П
Основные виды неуравновешенностей
Неуравновешенности тоже можно разделить на статические и динамические.
Если
ось вращения являемся главной осью
инерции хотя бы для одной точки на оси
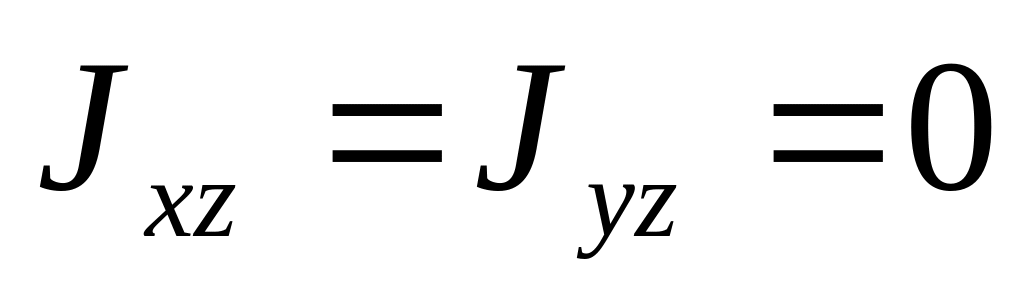 ,
а центр масс не находится на оси вращения,
то из (192') следует, что динамические
реакции взаимно параллельны. Этот случай
можно назвать статической
неуравновешенностью.
Если центр масс находится на оси вращения, а ось вращения не является главной ни для одной точки этой оси, то имеем случай статической уравновешенности. Его также можно назвать динамической неуравновешенностью. Динамические реакции в этом случае образуют пару сил.
Общий случай неуравновешенности, когда и центр масс не находится на оси вращения, и нет точки на этой оси, для которой она была бы главной осью инерции, можно считать наложением двух неуравновешенностей: статической и динамической. Динамические реакции получаются при этом сложением реакций от двух указанных неуравновешенностей.
6. Аналитическая механика
В аналитической механике изучаются равновесие и движение механических систем. При этом широко используется понятие возможного перемещения точки и системы. Наиболее удобная для применения форма условий равновесия и уравнений движения системы получается при применении обобщенных координат и обобщенных сил.
6.1. Связи и их классификация
В аналитической механике необходимо более подробно рассмотреть связи, налагаемые на точки механической системы. Механической системой, как известно, называют любую совокупность материальных точек. Условия, ограничивающие свободу перемещения точек механической системы, называются связями. Математически связи могут быть выражены уравнениями или неравенствами, в которые входят время, координаты всех или части точек системы и их производные но времени различных порядков. Для одной точки уравнение связи в общем случае можно выразить в форме
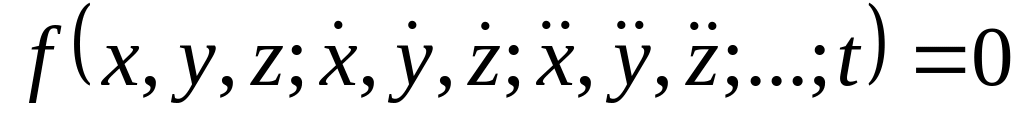 . (195)
В дальнейшем ограничимся рассмотрением связей, в уравнения которых могут входить производные по времени от координат не выше первого порядка.
Для механической системы, состоящей из точек, уравнений связей представятся системой уравнений
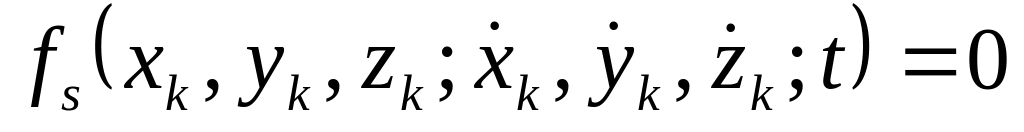 ,
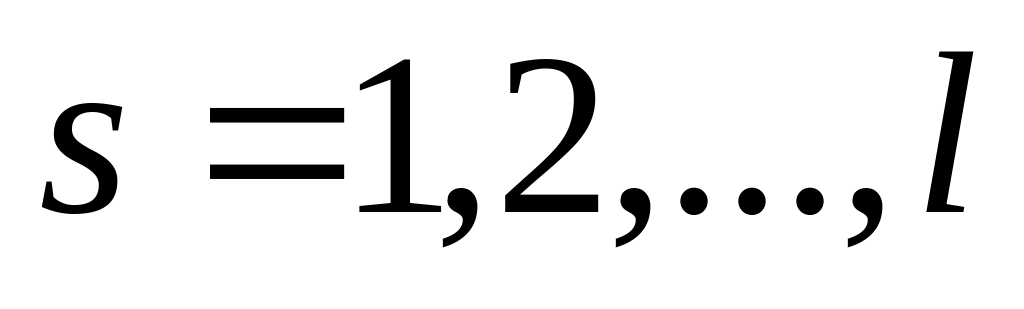 . (196)
Считается, что индекс принимает все или часть значений от 1 до как для координат, так и для их производных.
Если в уравнения связей (196) входят только координаты точек и не входят производные от координат, то связи называются геометрическими. Уравнение геометрической связи для системы имеет форму
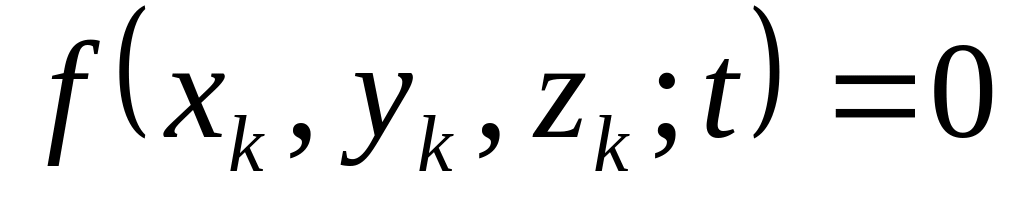 .
Если в уравнения связей кроме координат входят еще и их производные по времени (проекции скоростей точек на оси координат) или только одни производные, кроме времени, то связи называются кинематическими. В этом случае уравнения связей являются дифференциальными уравнениями для координат точек. Из геометрических связей дифференцированием можно получить связи кинематические. Из кинематических связей геометрические получаются не всегда, так как дифференциальные уравнения не всегда могут быть проинтегрированы. Иногда дифференциальное уравнение связи можно представить как производную по времени от некоторой функции координат и, возможно, времени:
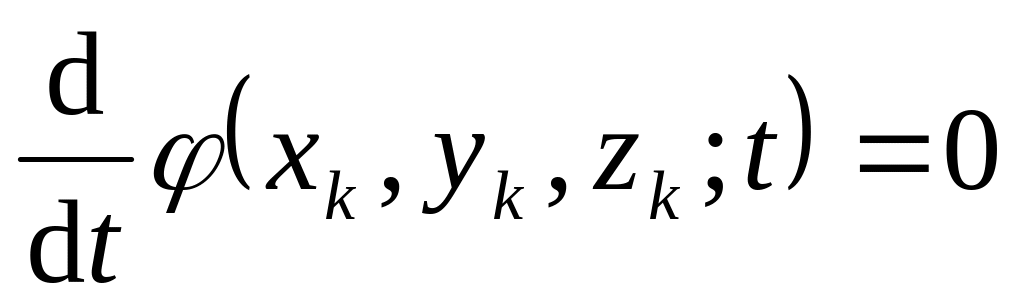 .
После интегрирования такая кинематическая связь становится геометрической.
Все геометрические и интегрируемые кинематические связи называются голономными. Неинтегрируемые кинематические связи, которые нельзя свести к геометрическим, являются неголономными. Важный класс механических систем с неголономными связями (неголономных систем) интенсивно исследуется в настоящее время, и эти исследования еще далеки от завершения. В дальнейшем изложении систематически системы с такими связями не рассматриваются.
При движении механической системы координаты точек и их производные по времени, входящие в уравнения связей, могут зависеть от времени. Кроме того, в уравнения связей время может входить явно, помимо координат и их производных. Связи, в уравнения которых время явно не входит, называются стационарными или склерономными. Если время входит явно в уравнение связи, то связь называется нестационарной и реономной. Нестационарные связи обычно реализуются посредством движущихся или деформирующихся тел, В простейшем случае одной точки нестационарная геометрическая связь в форме движущейся или деформируемой поверхности имеет уравнение
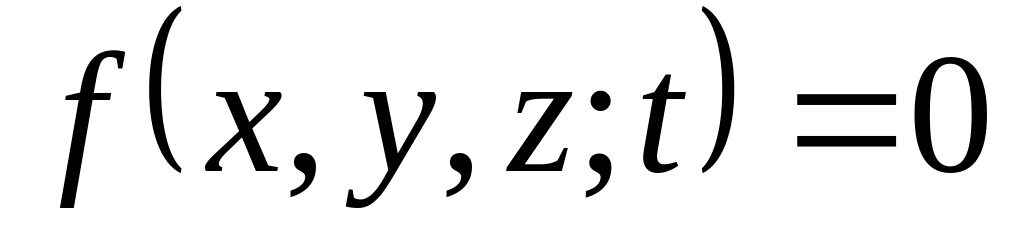 .
Связи называют неосвобождающими или двусторонними, если они выражаются математически уравнениями, и освобождающими или односторонними, если они выражаются неравенствами.
Все связи можно разделить на неидеальные и идеальные. К идеальным связям относятся все связи без трения. Некоторые связи с трением тоже относятся к идеальным. Понятие идеальных связей дается после введения понятия возможного перемещения системы.
6.2. Возможные перемещения
Для
формулирования принципа возможных
перемещений, определяющего условия
равновесия механической системы,
требуется ввести понятие возможного,
или виртуального
перемещения. Для
одной точки возможным перемещением
называется такое бесконечно милое
(элементарное) мысленное перемещение,
которое допускается в рассматриваемый
момент времени наложенными на точку
связями. Для
возможного перемещения не требуется
времени на его совершение. Это мысленное
перемещение, которое могла бы совершить
точка при наложенных на нее связях в
рассматриваемый момент времени. В
отличие от элементарного (бесконечно
малого) действительного перемещения
точки
,
которое совершает точка за время
под действием приложенных сил при
заданных начальных условиях и наложенных
связях, возможное перемещение
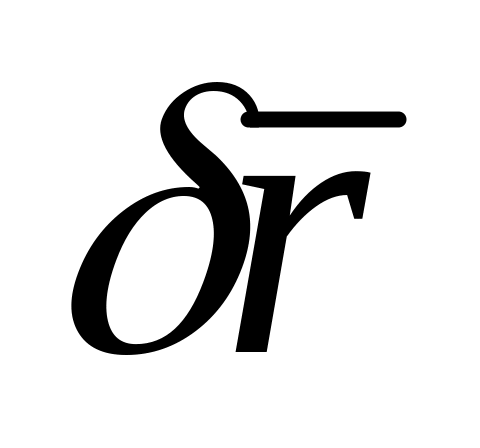 определяется только связями в данный
момент. Проекции возможного перемещения
на оси координат, или вариации координат,
обозначают
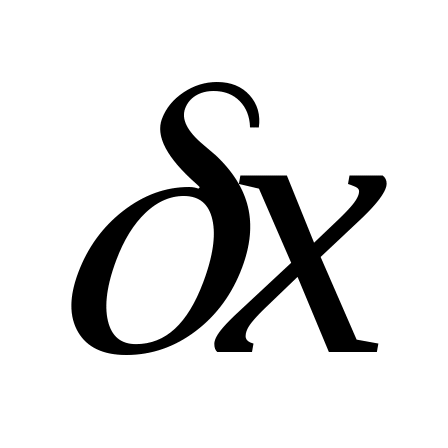 ,
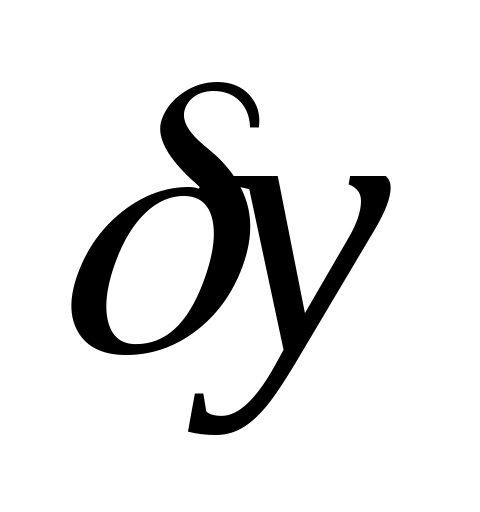 ,
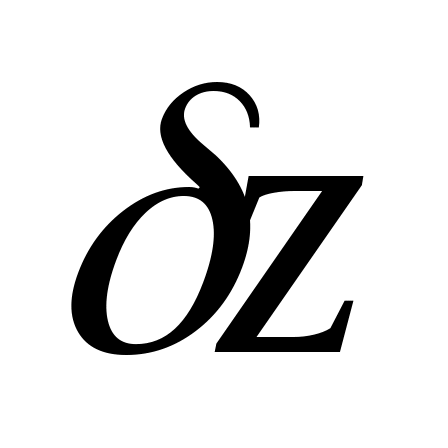 ,
а проекции элементарного действительного
перемещения на оси координат, или
дифференциалы координат при изменении
времени на
обозначают
,
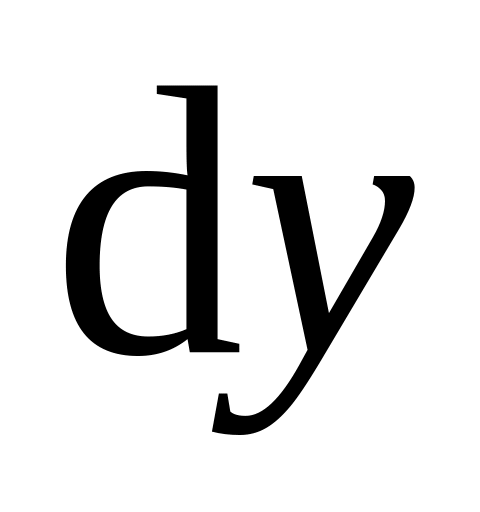 ,
.
Если
связью для точки является, например,
движущаяся поверхность, уравнение
которой
,
то действительное перемещение точки
за время
является в общем случае векторной суммой
перемещений по поверхности и вместе с
поверхностью. Все возможные перемещения
точки
в данный момент времени
расположатся на поверхности в положении,
которое она занимает в рассматриваемый
момент времени. Действительное перемещение
при заданных начальных условиях и силах,
которое точка может совершить от момента
времени
до момента
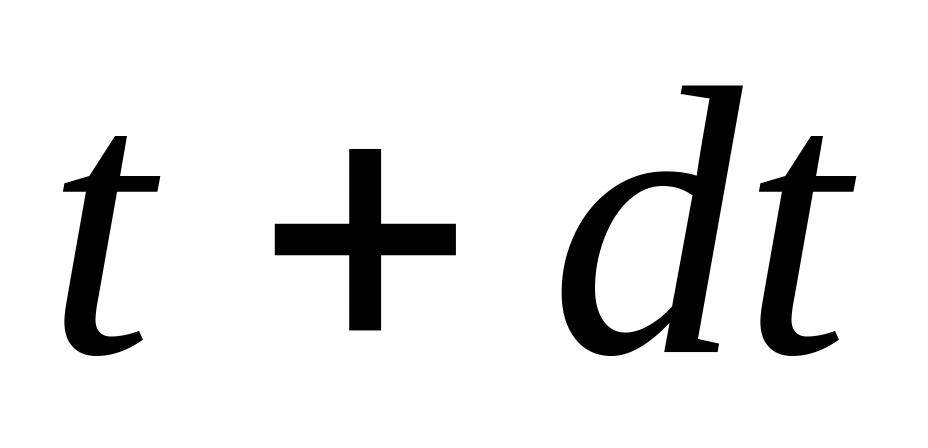 ,
только одно. Возможных перемещений у
точки в момент времени
бесконечно много. Все они допускаются
связью (поверхностью) и как отрезки
бесконечно малой длины расположатся в
касательной плоскости к поверхности в
точке, в которой находится рассматриваемая
точка в данный момент времени.
Возможное
перемещение
,
как и действительное
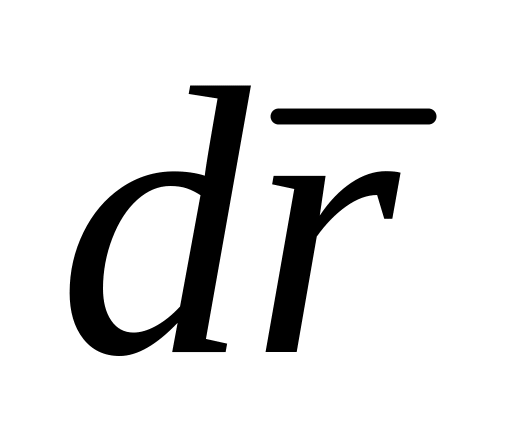 ,
является вектором и потому всегда
изображается направленным прямолинейным
отрезком. Очевидно, что элементарное
действительное перемещение точки
принадлежит к числу возможных, если
связь стационарна, т. е. действительное
перемещение не содержит перемещения
вместе со связью.
Возможное перемещение точки считают изохронной вариацией радиуса-вектора, т. е. его полным дифференциалом, но при фиксированном времени, когда изменяются (варьируются) только координаты точки. Соответственно , , – изохронные вариации координат точки, допускаемые связями. Действительное перемещение является полным дифференциалом радиуса-вектора, который определяется по изменению координат точки в зависимости от изменения времени; , , – полные дифференциалы координат точки при изменении независимого переменного на .
Возможным перемещением системы называют любую совокупность возможных перемещений точек системы. В общем случае система может иметь несколько и даже бесконечно много возможных перемещений. Вследствие уравнений связей, наложенных на систему, не все возможные перемещения являются независимыми. Число независимых возможных перемещений называют числом степеней свободы системы.
Свободная точка имеет три степени свободы. В этом случае возможные перемещения (вариации) , , (или выраженные через вариации каких-либо других координат) являются независимыми. Если точка движется по поверхности , то , , связаны соотношением
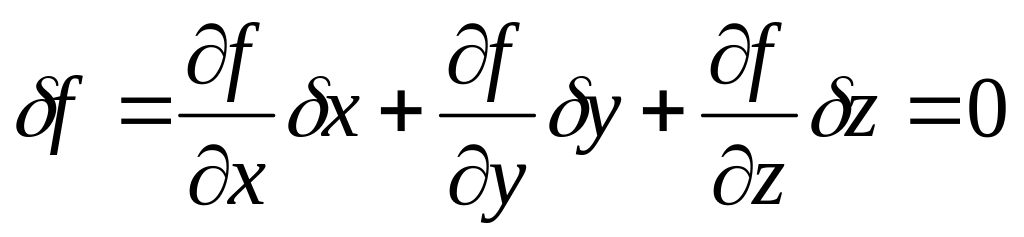 , (197)
которое
получают разложением в степенной ряд
функции
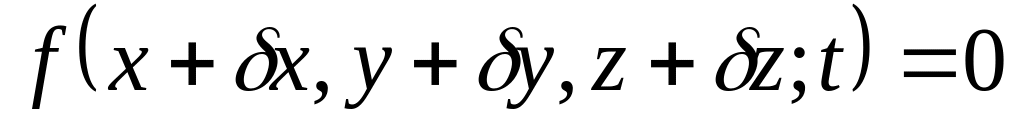 при пренебрежении слагаемыми второго
и более высокого порядка по отношению
к
,
,
.
Независимых вариаций координат, а
следовательно, и степеней свободы будет
две. Время при этом не варьируется, оно
фиксировано. Связь между вариациями
координат не зависит от того, входит
время явно в уравнения связей или нет.
Проекции на оси координат действительного
перемещения точки
,
,
,
если связь выражается уравнением
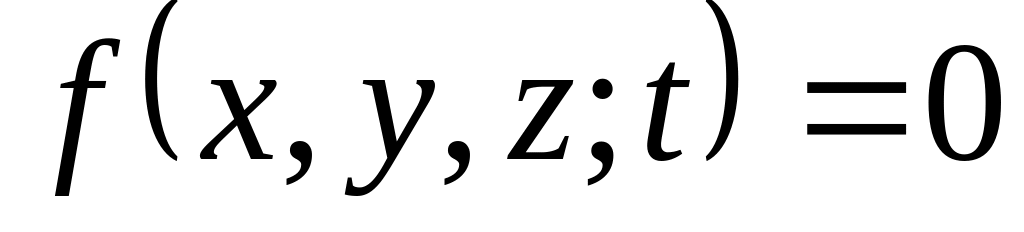 ,
в отличие от возможных определяется
зависимостью
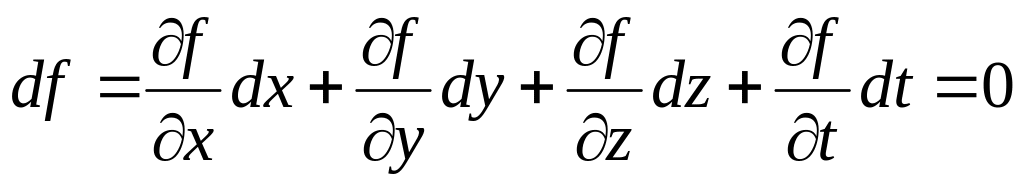 , (198)
которая
тоже получается разложением в степенной
ряд функции
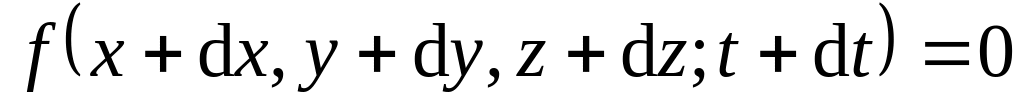 и отбрасыванием слагаемых второй и
более высоких степеней величин
,
,
,
.
6.3. Элементарная работа силы на возможном перемещении. Идеальные связи
Элементарную
работу силы на возможном перемещении
ее точки приложения вычисляют по обычным
формулам для элементарной работы, т.е.
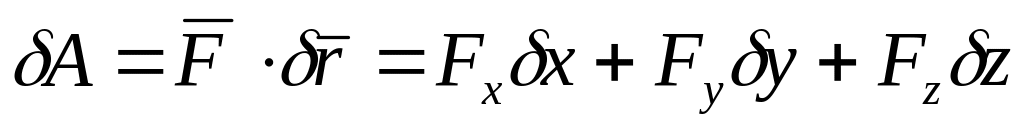 ,
и другим формулам для элементарной
работы. Для механической системы,
состоящей из
точек, к которым приложены силы,
элементарная работа этих сил на каком-либо
возможном перемещении системы
соответственно выразится так
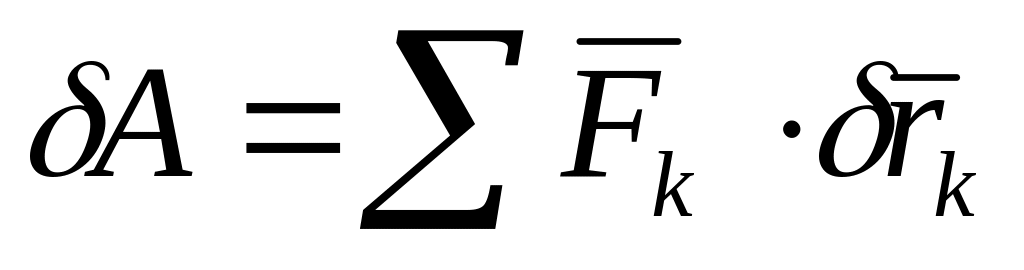 . (199)
Элементарная работа сил при этом зависит от выбора возможного перемещения системы.
Обозначим
силы реакций связей для точек системы
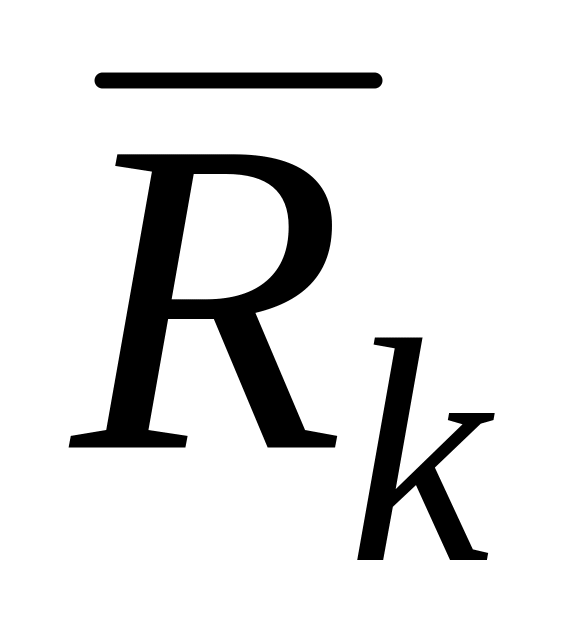 .
Тогда связи
системы называются идеальными, если
для любого возможного перемещения
системы выполняется условие
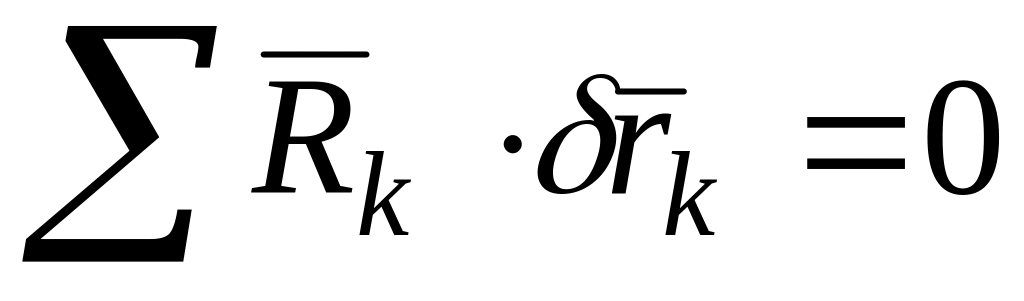 . (200)
Условие (200) является определением идеальных связей. Важно отметить, что это условие должно выполняться для всех возможных перемещений системы. При этом вся совокупность связей является идеальной. Может быть идеальной каждая из связей в отдельности. Приведем примеры идеальных связей.
1. В абсолютно твердом теле точки связаны идеальными связями. Силами реакций связей в этом случае являются внутренние силы, для которых было доказано, что сумма элементарных работ этих сил на любых элементарных перемещениях точек тела равна нулю.
2. Абсолютно гладкая поверхность, или абсолютно гладкая линия, является идеальной связью для точки. Возможные перемещения точки с такими связями направлены по касательным к поверхности или линии. Силы реакции в этих случаях направлены по нормалям к ним, т. е. перпендикулярны силам. Так, например, все шарниры (поверхности) без трения, подвижные и неподвижные, являются связями, идеальными для тел, соединенных такими связями. Шарниры без трения, как связи идеальные, эквивалентны связям между точками в твердом теле.
3. Гибкие нерастяжимые связи типа нитей, канатов, тросов и т.п., соединяющих точки системы, являются связями идеальными. В каждом сечении такой связи силы реакций (силы натяжения) равны по модулю и противоположны по направлению, а возможные перемещения у их точек приложения одни и те же. Сумма элементарных работ сил натяжений для всех мыслимых сечений таких связей равна нулю.
4. Закрепленные точки системы по отдельности являются связями идеальными, так как их возможные перемещения равны нулю.
5. Шероховатая поверхность для катков, катящихся по ней без скольжения, при отсутствии трения качения и, следовательно, соприкосновения в одной точке или по одной линии, скорости и точек которых равны пулю, является связью идеальной. Возможные перемещения в точке или в точках линии соприкосновения равны нулю в каждый момент времени, так как равны пулю скорости в точках соприкосновения, как и для закрепленных точек.
6.4. Принцип возможных перемещений
Принцип возможных перемещений, или принцип Лагранжа, содержит необходимые и достаточные условия равновесия некоторых механических систем. Он формулируется следующим образом: для равновесия механической системы, подчиненной идеальным, стационарным и неосвобождающим связям, необходимо и достаточно, чтобы сумма элементарных работ всех активных сил, приложенных к точкам системы, была равна нулю на любом возможном перемещении системы, если скорости точек системы в рассматриваемый момент времени равны нулю, т.е.
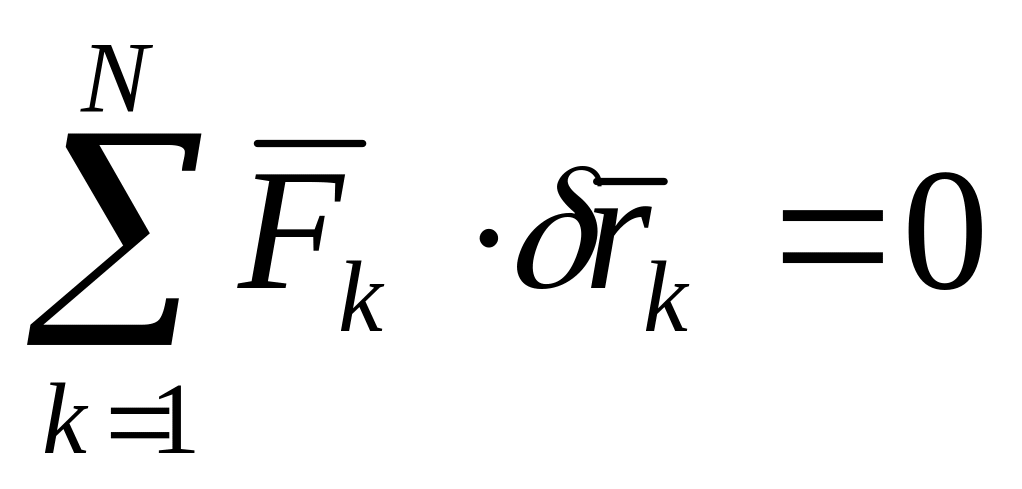 . (201)