Материал: Теоретическая механика. Ч. 3. Динамика. учебное пособие. Переславцева Н.С., Бестужева Н.П
г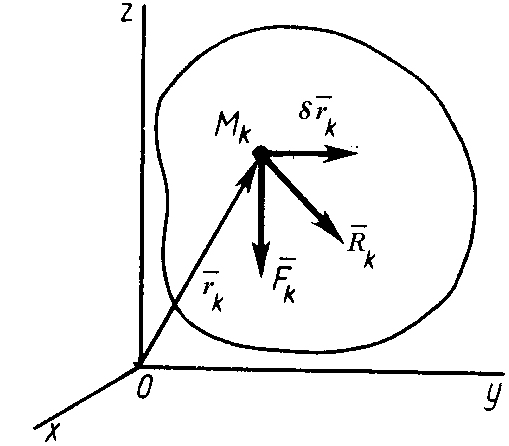 де
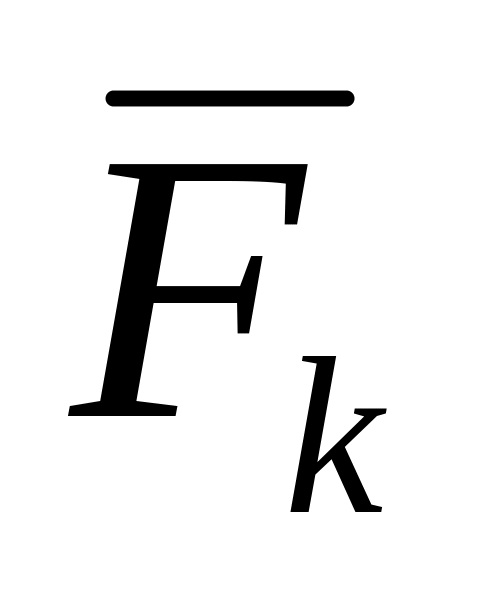 – активная сила, приложенная к
-й
точке системы;
– радиус-вектор этой точки (рис. 62).
Д
Рис. 62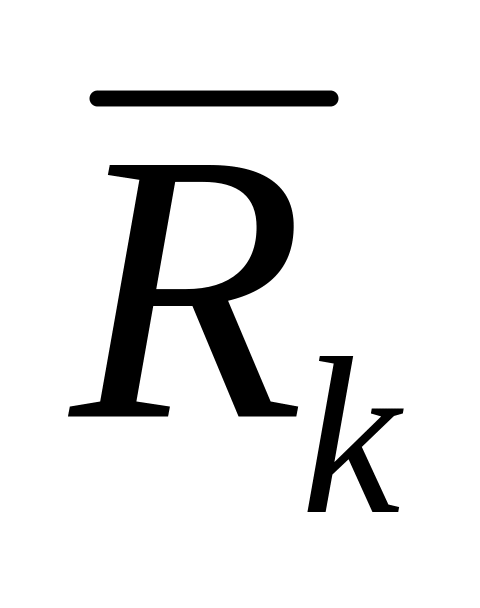 удовлетворяют условию равновесия
статики для сил, приложенных к точке:
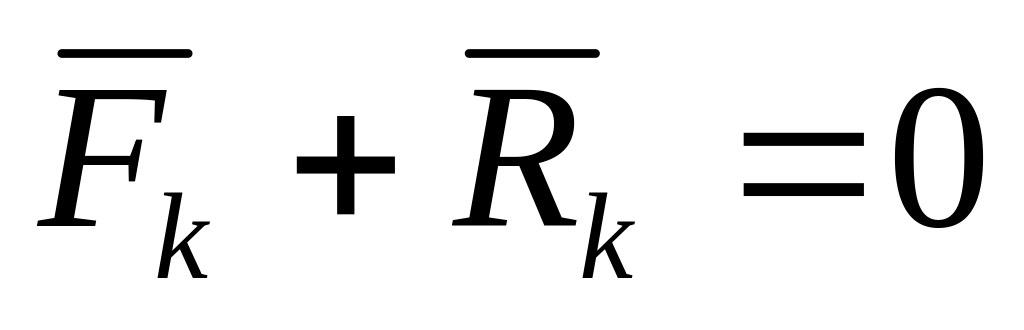 ,
.
Умножая
обе части этого равенства скалярно на
возможное перемещение точки
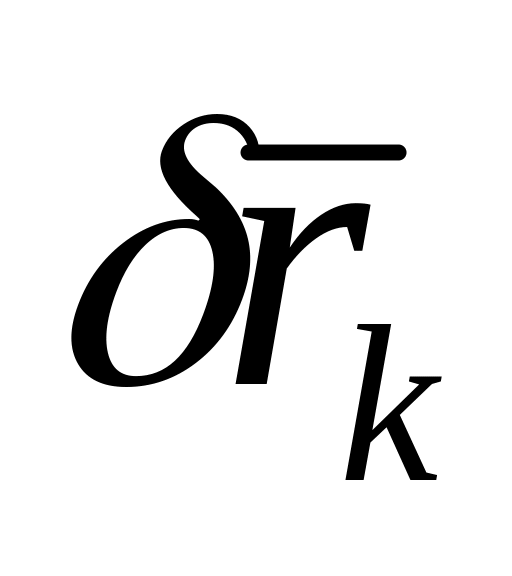 и суммируя по всем точкам системы,
получим
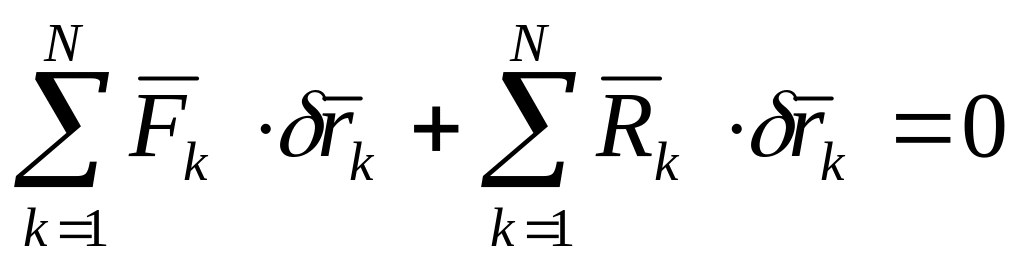 .
По
условию идеальности связей,
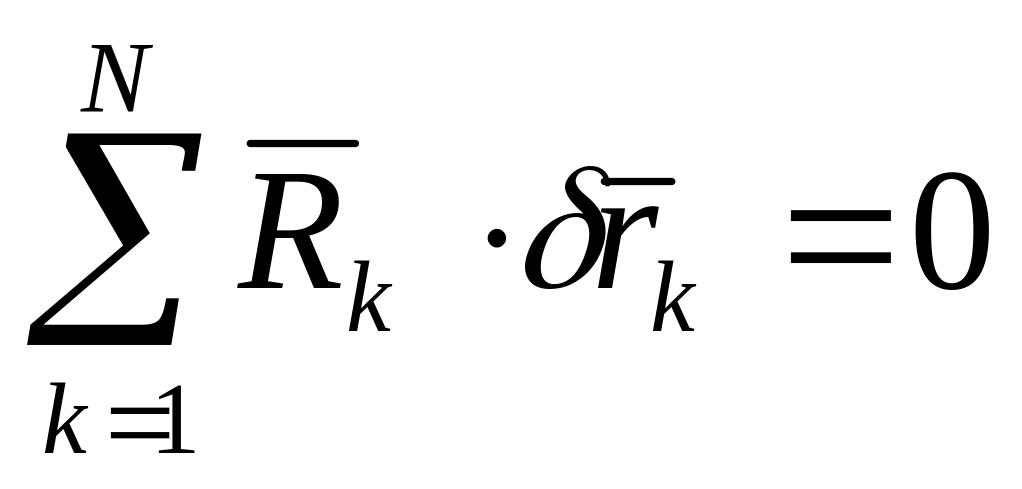 ,
и для активных сил получаем условие
(201).
Докажем достаточность условия (201) для равновесия системы, т. е. что если это условие выполняется для активных сил, действующих на точки системы, то система находится в равновесии при выполнении других условий принципа возможных перемещении. Теорема о достаточности условия (201) для равновесия системы доказывается методом от противного. Предполагается, что условие (201) и все остальные условия теоремы выполняются, а система вышла из равновесия. Если теорема о достаточности справедлива, то должно возникнуть противоречие с условиями теоремы. Итак, пусть все условия теоремы выполняются, а система вышла из равновесия. При этом по крайней мере для одной точки системы не будет выполняться условие равновесия для сил, т.е.
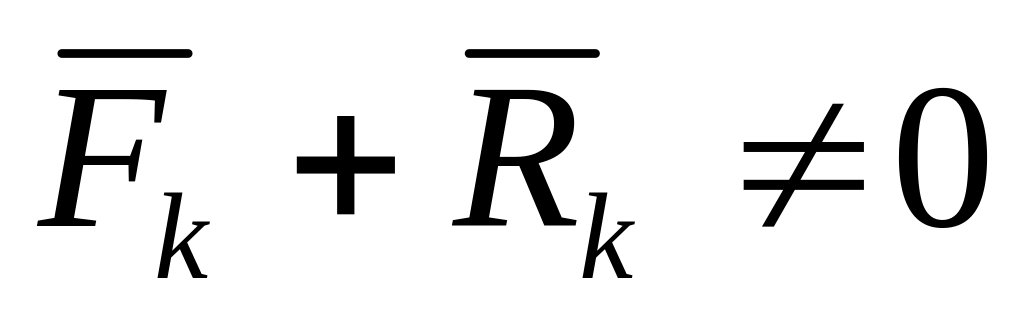 . (202)
Дадим
системе возможное перемещение. Так как
связи стационарные, то элементарное
действительное перемещение для каждой
точки системы под действием не равной
нулю равнодействующей силы принадлежит
к числу возможных перемещений и их
совокупность можно выбрать в качестве
возможного перемещения системы. Скорости
точек системы в рассматриваемый момент
времени но условию равны нулю,
следовательно, элементарные действительные
перемещения будут направлены по
ускорениям точек, т. е. по равнодействующим
силам. Умножая (202) скалярно на
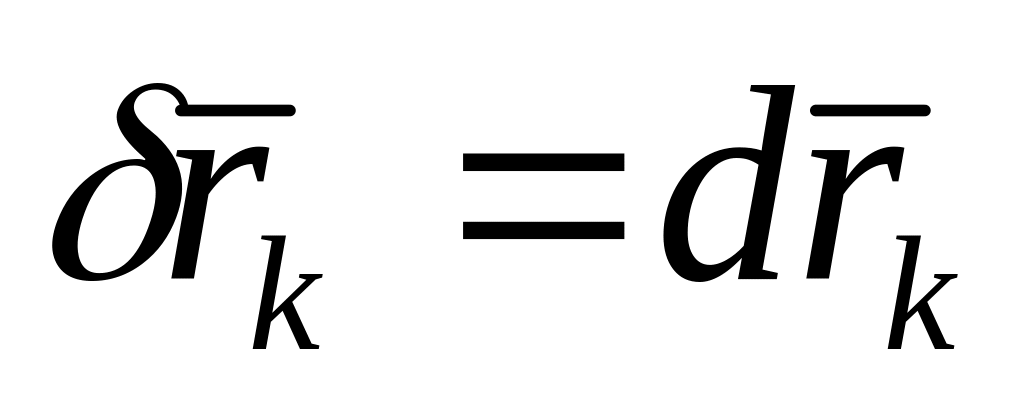 ,
получим
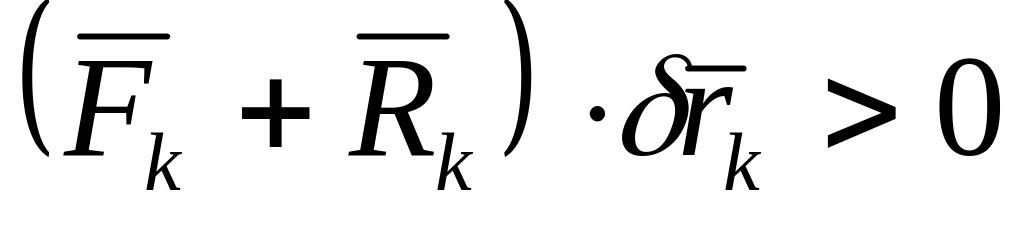 , (203)
по крайней мере для одной точки системы, вышедшей из равновесия. Суммируя (173) по всем точкам системы, будем иметь
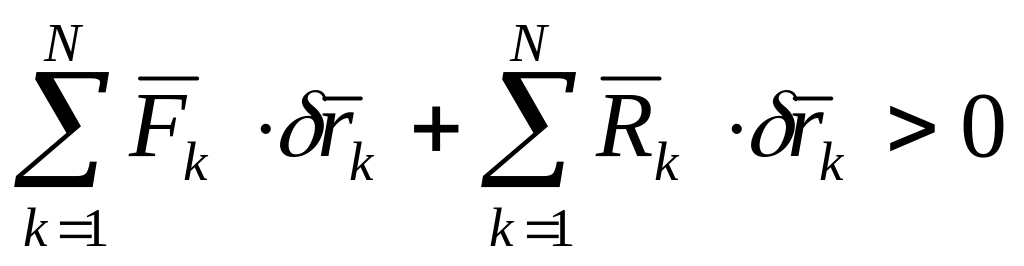 . (203')
Для идеальных связей
.
Поэтому из (173') получаем
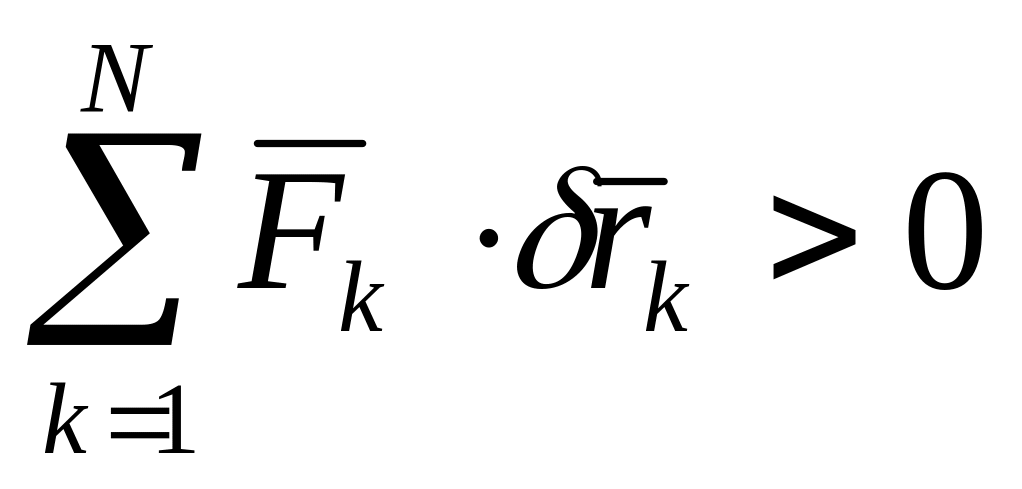 ,
что находится в противоречии с условием (201). Следовательно, система не может выйти из равновесия при выполнении условий принципа возможных перемещений. Принцип полностью доказан.
Без дополнительного условия о равенстве нулю скоростей точек системы в рассматриваемый момент принцип возможных перемещений утверждает только то, что равны нулю ускорения точек системы. Вместе с равенством нулю скоростей точек это дает равновесие системы в тот момент, в который выполняется для активных сил условие (201). При длительном выполнении этого условия система соответственно будет находиться в равновесии тоже длительно, т. е. скорости и ускорения точек равны нулю, если скорости точек системы равны нулю в начале интервала длительности.
В принцип возможных перемещений не входят силы реакций связей. Но его можно применять также и для определения неизвестных сил реакций связей. Для этого связь, силы реакции которой необходимо определить, отбрасывают (освобождают систему от этой связи), заменяя ее силами реакции. Эти силы добавляют к активным силам. Оставшиеся связи системы должны быть идеальными. Иногда неидеальную связь заменяют идеальной, компенсируя неидеальность соответствующими силами. Так, если связью для тела является шероховатая поверхность, то ее можно заменить гладкой поверхностью, добавляя к активным силам силу трения скольжения и в более общем случае – еще и пару сил, препятствующую качению. Связь в виде заделки для твердого тела можно заменить неподвижным шарниром, плоским или шаровым соответственно, добавляя момент заделки, векторный или алгебраический. Т.о., в принцип возможных перемещений входят в действительности не активные силы, а все приложенные к точкам системы силы, кроме сил реакций идеальных связей, которые не требуется определять.
6.5. Обобщенные координаты системы
Пусть система состоит из точек и, следовательно, ее положение в пространстве в каждый момент времени определяется координатами точек системы, например декартовыми .
Предположим, что на систему наложены голономные связи, уравнения которых в общем случае могут содержать и производные от координат точек, но после их интегрирования они свелись к геометрическим и имеют форму
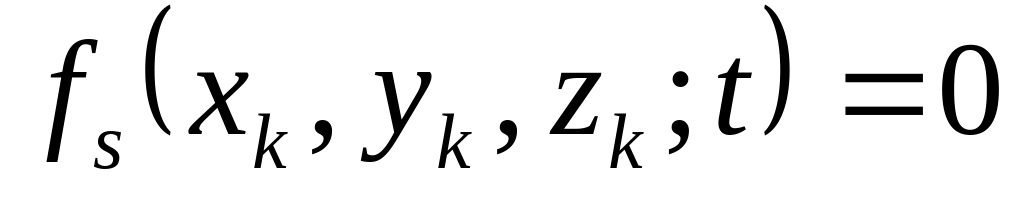 ,
. (204)
Освобождающие
связи, выражающиеся неравенствами, не
рассматриваются. Таким образом,
координат связаны
уравнениями и независимых координат
будет
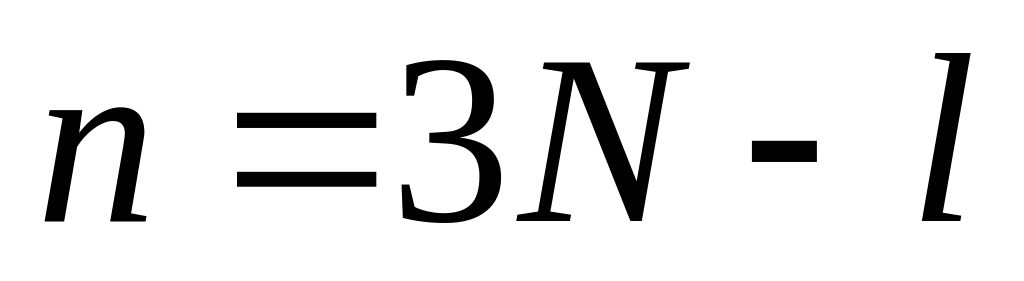 .
Любые
декартовых координат можно задать
независимо друг от друга. Остальные
координаты определятся из уравнений
связей. Вместо
независимых декартовых координат можно
выбрать любые другие независимые
параметры
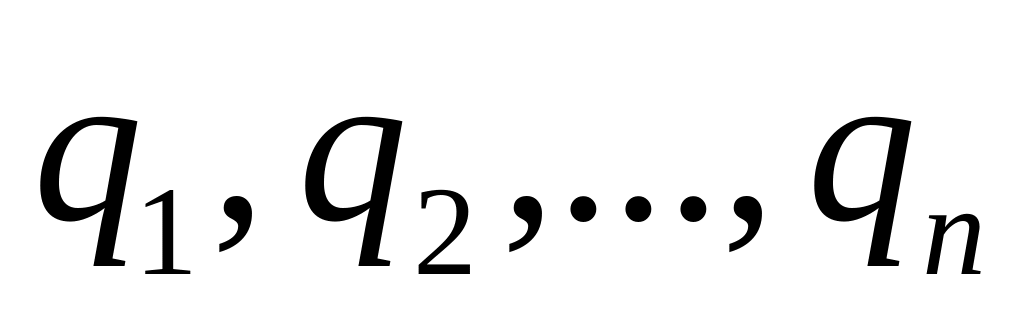 ,
зависящие от всех или части декартовых
координат точек системы. Эти независимые
параметры, определяющие положение
системы в пространстве, называются
обобщенными координатами системы.
В общем случае они могут зависеть от
всех декартовых координат точек системы,
т. е.
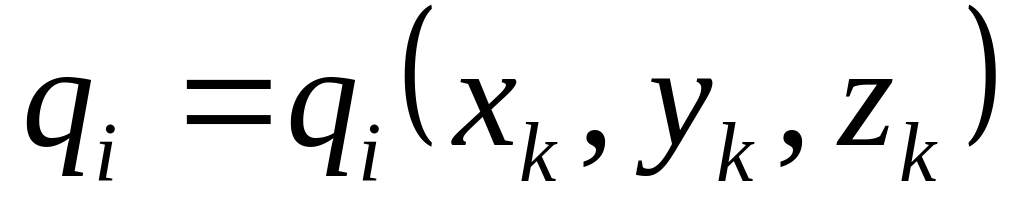 , (205)
где изменяется от 1 до . Задание обобщенных координат полностью определяет положение точек системы относительно выбранной системы отсчета, например декартовых осей координат.
У свободной точки три обобщенные координаты. Если точка должна двигаться по заданной поверхности, то обобщенных координат только две и т.д. Используя уравнения связей (204) и выражения обобщенных координат через декартовы (205), можно при выполнении условий разрешимости этой системы уравнений выразить декартовы координаты через обобщенные, т.е. получить
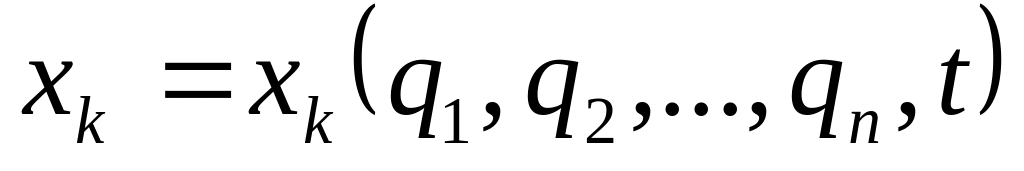 ,
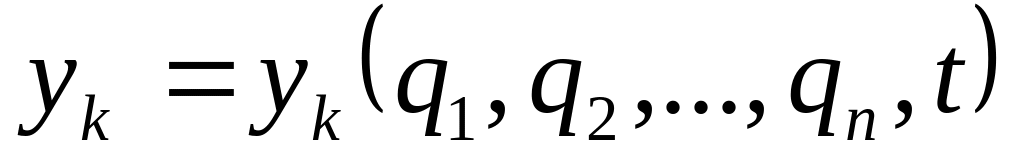 ,
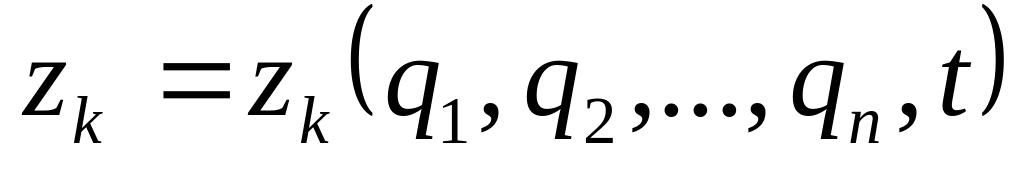 .
Соответственно,
для радиуса-вектора каждой точки системы
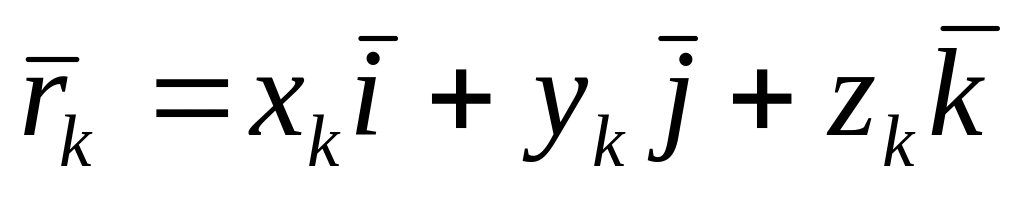 ,
получим
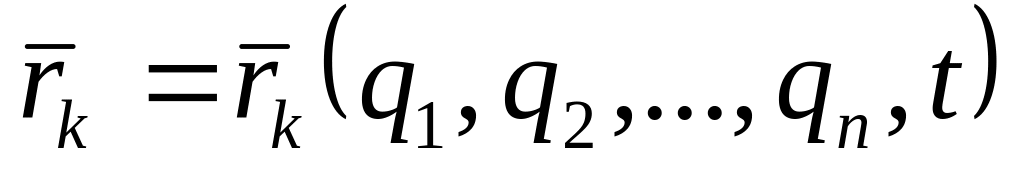 . (206)
В случае стационарных связей время явно не входит в уравнения связей. Поэтому и в (206) оно войдет только неявно, через обобщенные координаты, если система движется. Для голономных систем вектор возможного перемещения точки в соответствии с (206) можно выразить в форме
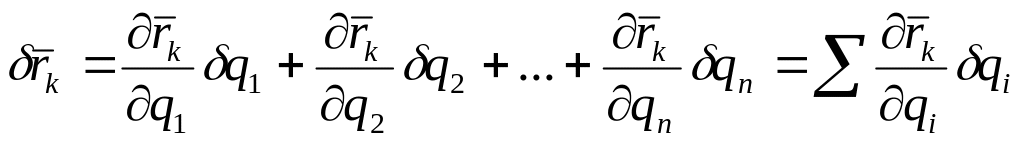 . (207)
Система,
имеющая
независимых обобщенных координат,
характеризуется также
независимыми возможными перемещениями
или вариациями
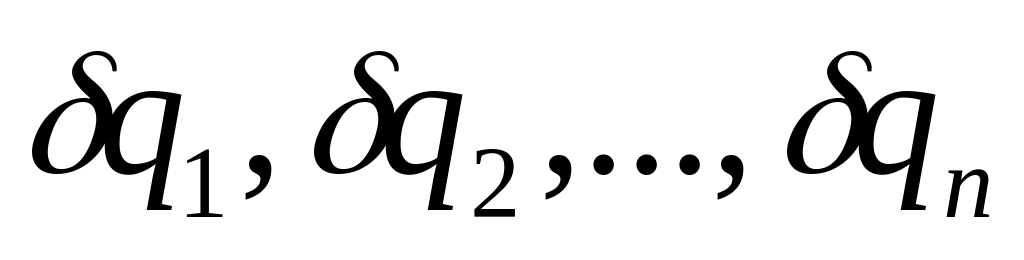 ,
если связи голономны. Для
голономных систем число независимых
возможных перемещений совпадает с
числом независимых обобщенных координат.
Следовательно, число степеней свободы
голономной системы равно числу независимых
обобщенных координат этой системы, т.
е.
.
Для неголономных систем в уравнения
связей (204) могут входить производные
от декартовых координат точек и даже
могут быть такие уравнения связей, в
которые входят только одни производные.
Такие уравнения связей наложат ограничения
на вариации
,
и, следовательно, уменьшат число
независимых вариаций, не связывая
функциональной зависимостью сами
обобщенные координаты
.
Для неголономных систем в общем случае
число независимых вариаций (возможных
перемещений) меньше числа обобщенных
координат. Число
степеней свободы неголономной системы,
равное числу независимых возможных
перемещений, тоже меньше числа обобщенных
координат системы.
В дальнейшем рассматриваются только
голономные системы, т. е. системы с
голономными связями.
6.6. Обобщенные силы
Запишем сумму элементарных работ сил, действующих на точки системы, на возможном перемещении системы:
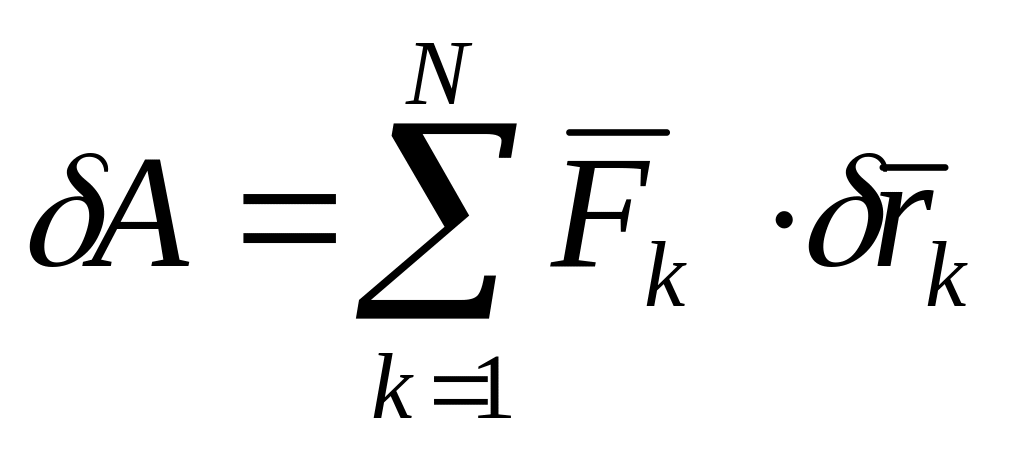 . (208)
Пусть
голономная система имеет
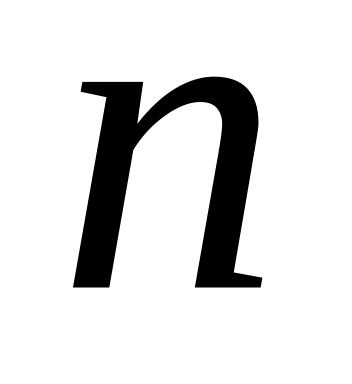 степеней свободы и, следовательно, ее
положение в пространстве определяется
обобщенными координатами
.
Тогда для
,
согласно (207), имеем
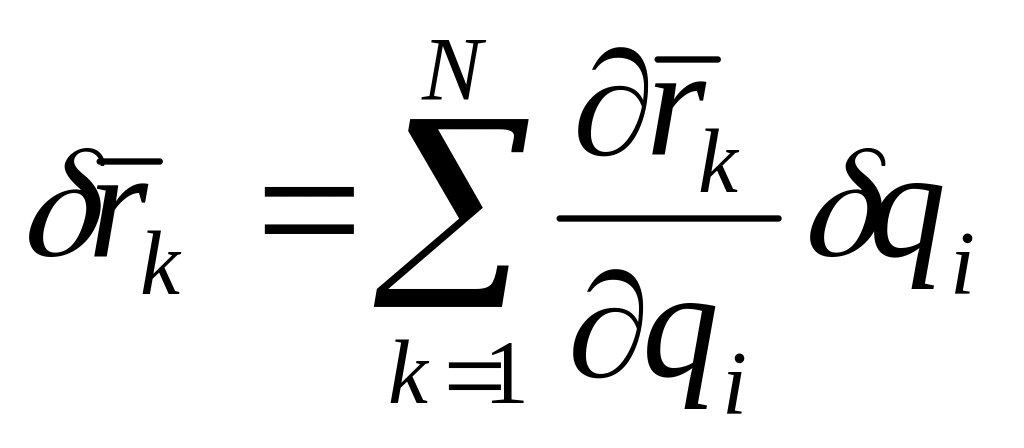 . (207')
Подставляя
(207') в (208) и изменяя порядок суммирования
по индексам
и
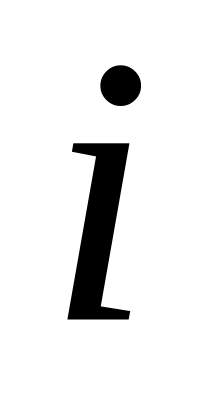 ,
получим
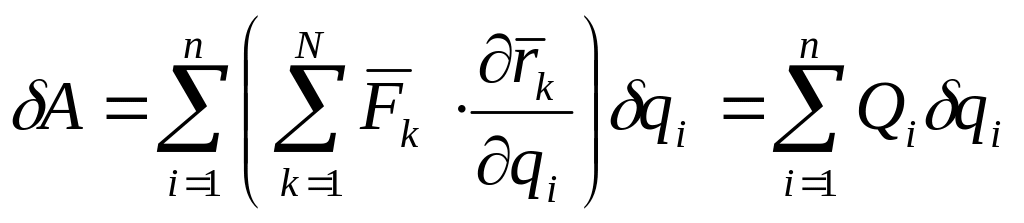 . (208')
где скалярная величина
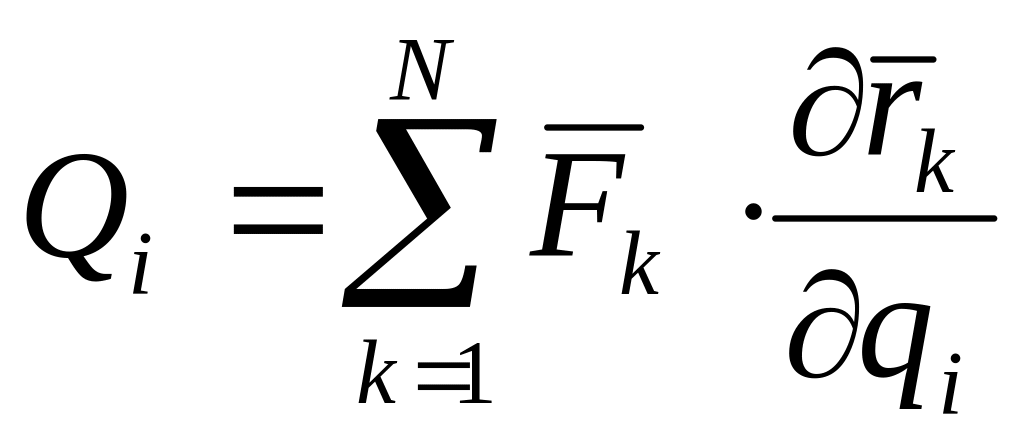
называется
обобщенной
силой, отнесенной к обобщенной координате
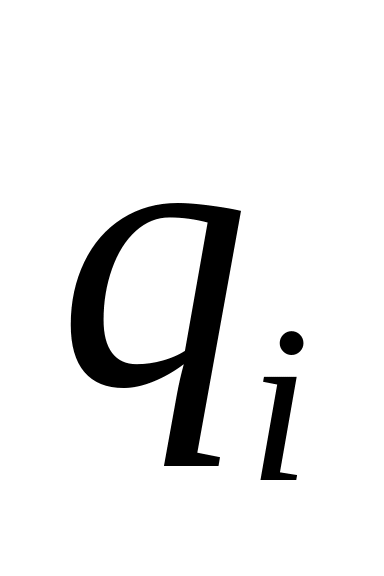 .
Используя известное выражение для
скалярного произведения двух векторов,
сообщенную силу можно также представить
в виде
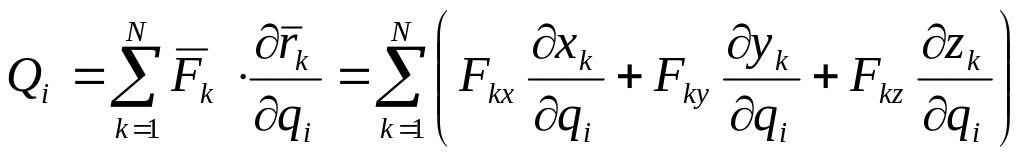 ,
(209)
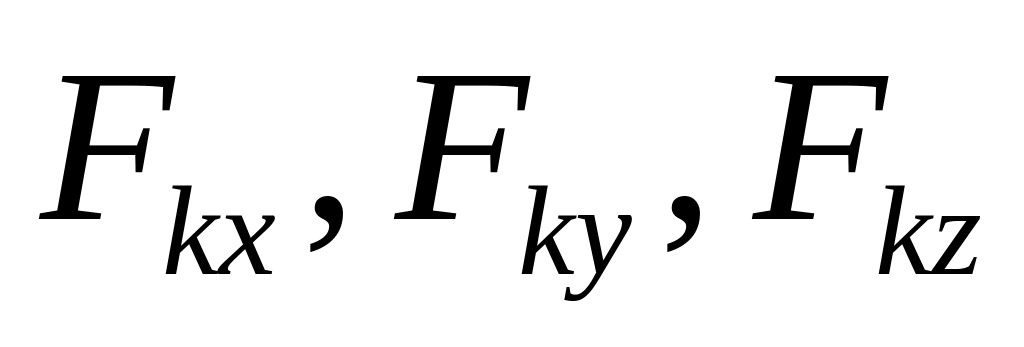 – проекции
силы на оси координат;
– координаты точки приложения силы.
Размерность
обобщенной силы в соответствии с (208')
следующим образом зависит от размерности
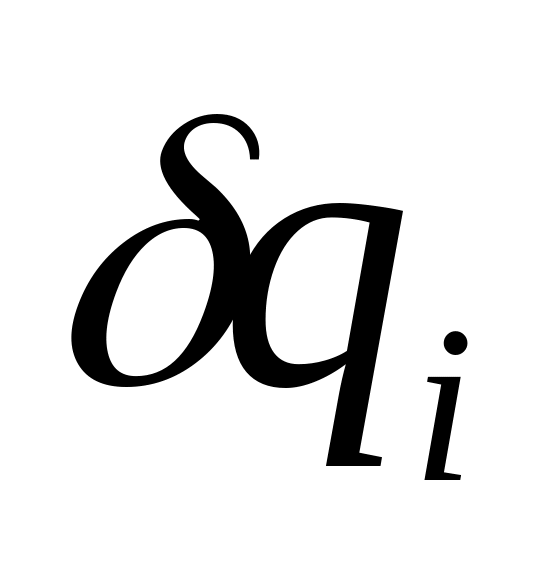 ,
совпадающей с размерностью
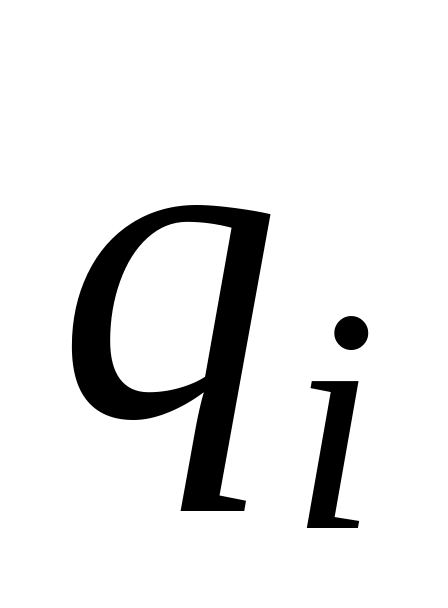 :
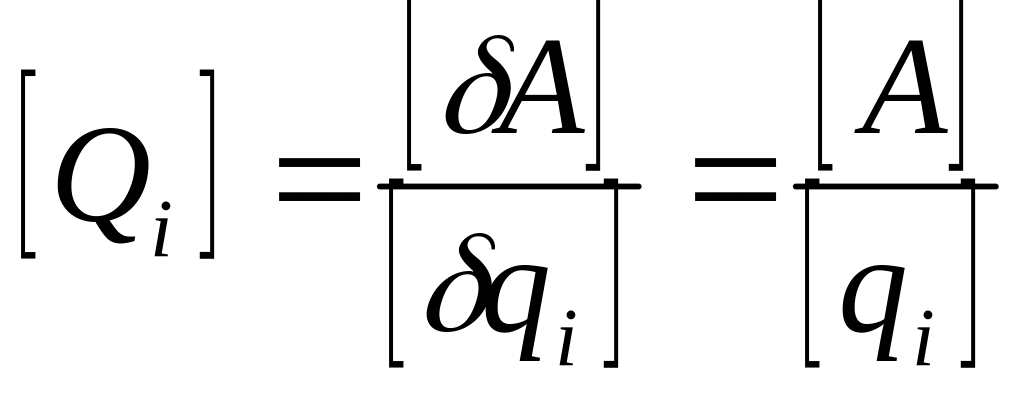 , (210)
т. е. размерность обобщенной силы равна размерности работы силы (энергии) или момента силы, деленной на размерность обобщенной координаты, к которой отнесена обобщенная сила. Если обобщенная координата имеет размерность длины, то обобщенная сила имеет размерность силы. В том случае, когда обобщенная координата равна 1, что имеет место, если в качестве обобщенной координаты выбран угол, то размерность обобщенной силы – момент силы.
Этот случай часто встречается при решении практических задач.
Вычисление обобщенной силы.
1. Обобщенную силу можно вычислить по формуле (179), ее определяющей, т.е.
.
2. Обобщенные силы можно вычислять как коэффициенты при соответствующих вариациях обобщенных координат в выражении для элементарной работы (208'), т. е.
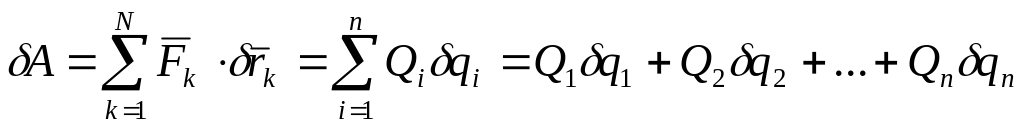 .
(209')
3.
Наиболее целесообразен способ вычисления
обобщенных сил, который получается из
(209'), если системе сообщить такое возможное
перемещение, при котором изменяется
только одна обобщенная координата, а
другие при этом не изменяются. Так, если
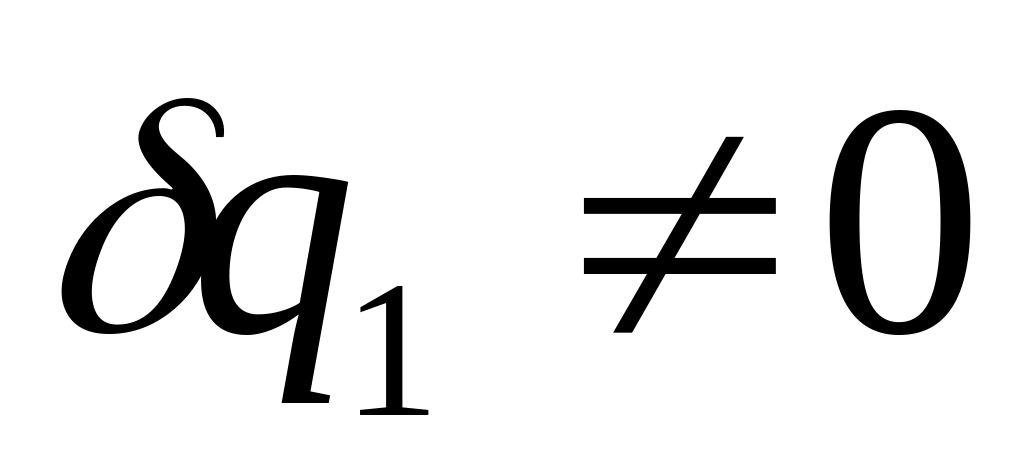 ,
а остальные
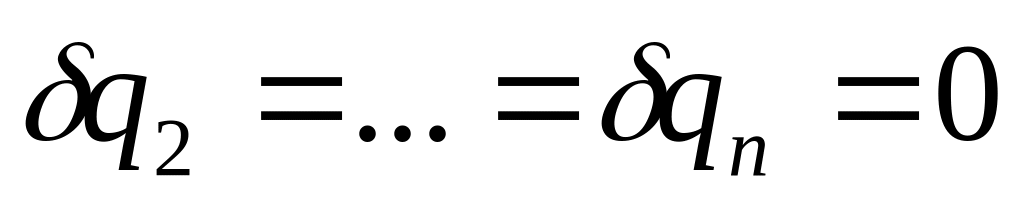 ,
то из (209') имеем
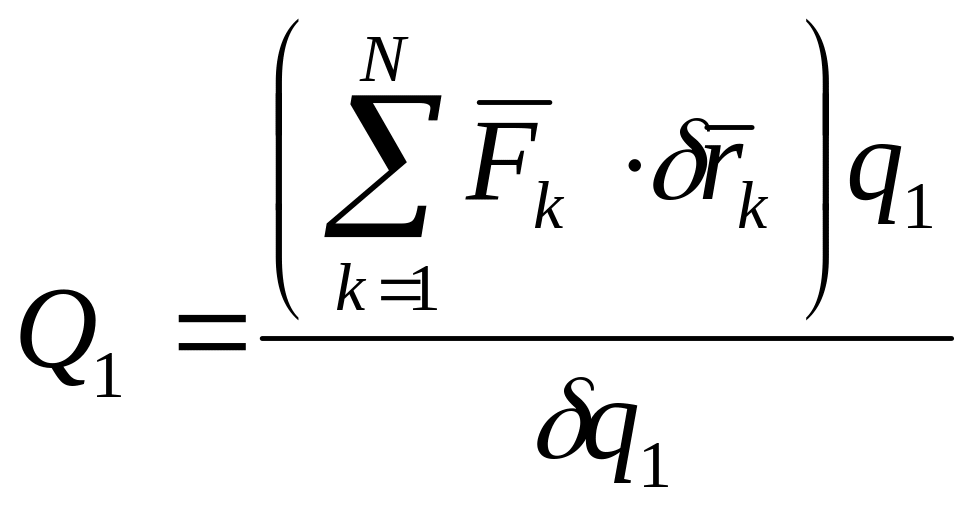 .
Индекс
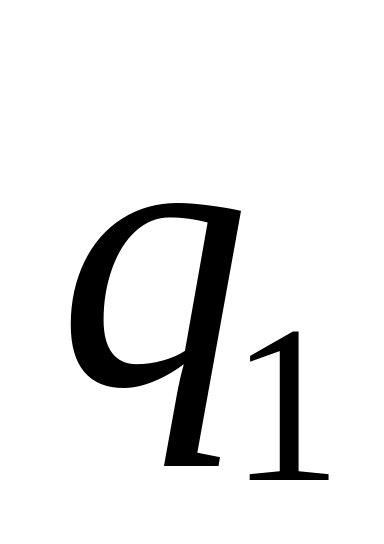 указывает, что сумма элементарных работ
вычисляется на возможном перемещении,
при котором изменяется (варьируется)
только координата
.
Если варьируемой координатой является
,
то
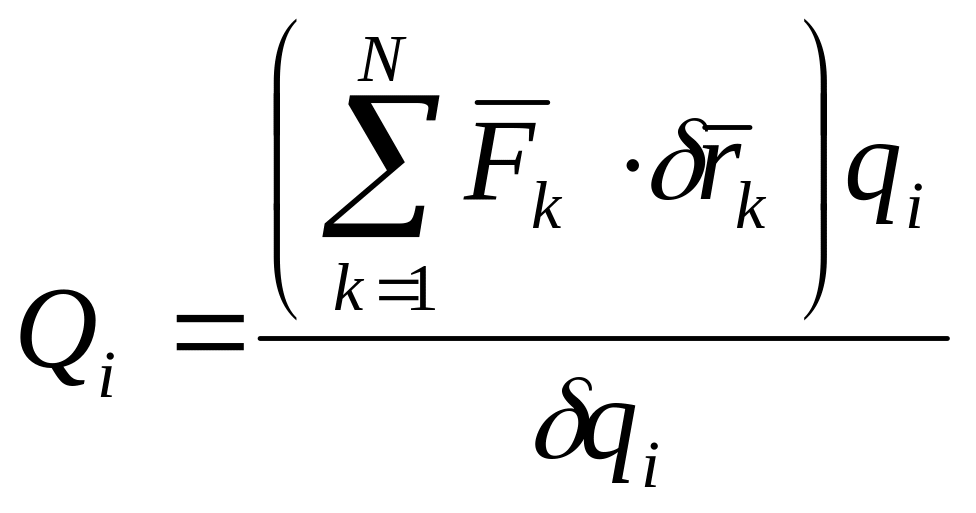 . (211)
4. Для потенциальных сил по их определению имеем:
, , , ( ), (212)
где – силовая функция, зависящая от координат точек системы и. следовательно, через них – от обобщенных координат, т. е.
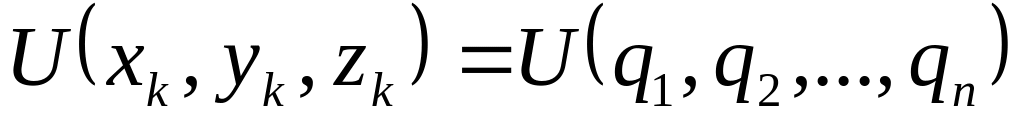 . (213)
В случае нестационарных силовых полей, которые дальше не рассматриваются, силовая функция может еще явно зависеть от времени.
Для обобщенной силы, согласно ее определению, с учетом (212) и (213) имеем
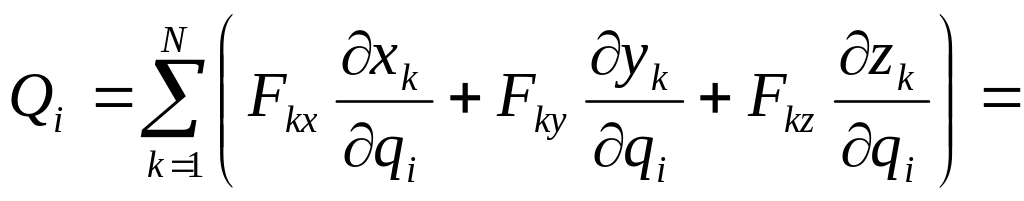 .
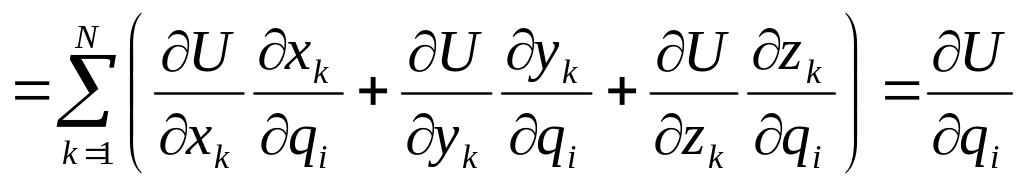 .
В случае существования силовой функции
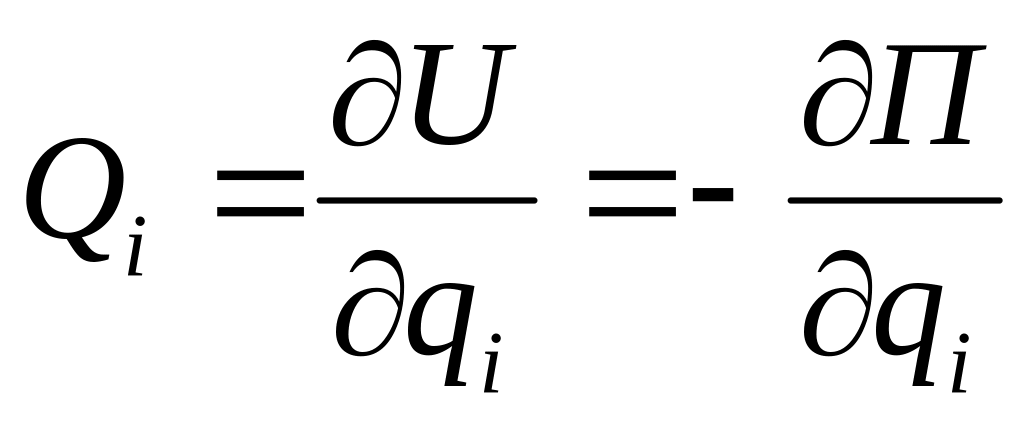 . (214)
так как потенциальная энергия системы связана с силовой функцией соотношением .
Итак, обобщенная сила равна частной производной от силовой функции по соответствующей обобщенной координате.
6.7. Условия равновесия системы
Условия равновесия системы выводятся из принципа возможных перемещений. Они применимы к системам, для которых этот принцип справедлив. Согласно принципу возможных перемещений, условие
является необходимым и достаточным для равновесия системы. Но в соответствии с (2099')
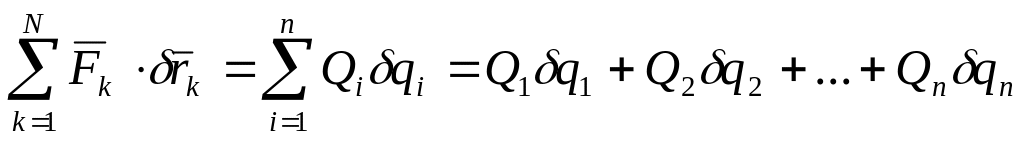 .
Следовательно, необходимым и достаточным условием равновесия является равенство
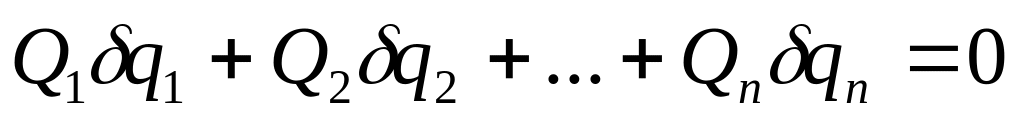 . (215)