Дипломная (вкр): Эскизный проект агрегатного участка троллейбусного депо
Недостатком данного устройства является отсутствие компенсации кренов при поворотах, регулировки клиренса, установления заваливания на "нос" при торможении.
Задача устройства - компенсация кренов при поворотах, уменьшение вибраций кабины на ухабах и ямах, регулировка клиренса, устранение заваливания на "нос" при торможении.
Поставленная задача достигается тем, что адаптивная подвеска содержит
шарнирный параллелограмм, соединяющий кузов автомобиля с колесом через
подшипник, в который введен гидроцилиндр с дополнительным гидроцилиндром,
штоком и пружиной, причем дополнительный гидроцилиндр выполнен с фильерами
(бороздками), закреплен неподвижно на штоке и размещен в гидроцилиндре, а пружина
надета на шток и взаимодействует с дополнительным гидроцилиндром, а в
гидроцилиндре налита ферромагнитная жидкость, а шток выполнен полым, в него
вставлена полая игла, подключенная к гидронасосу, при этом верхняя часть
гидроцилиндра охвачена соленоидом, который подключен к генератору переменного
тока на валу трансмиссии, через автотрансформатор на оси рулевого управления. В
дополнительный гидроцилиндр введен дополнительный поршень со штоком, к которому
закреплена подвижная часть подвески. Упрощенная схема действия представлена на
рисунке 8.
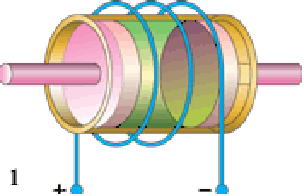
Рисунок 8 - Упрощенная схема действия предлагаемого устройства
На рисунке 10 изображена подвеска, продольный разрез; На рисунке 9 - электрическая схема включения подвески. Адаптивная подвеска содержит шарнирный параллелограмм, который соединяет кузов транспортного средства с колесом через подшипник. В шарнирный параллелограмм введен гидроцилиндр 1. В гидроцилиндр 1 введен дополнительный гидроцилиндр 2, он прикреплен неподвижно к штоку 3. Дополнительный гидроцилиндр выполнен с фильерами 4. Пружина 5 взаимодействует с гидроцилиндром 2, пружина 5 надета на шток 3. Шток 3 подвижен. В дополнительный гидроцилиндр 2 введен поршень 6 со штоком 7. Поршень 6 прикреплен неподвижно к штоку 7. Поршень 6 подвижен (на рисунке. 2.1 поршень в промежуточном положении под тяжестью машины). Верхняя часть гидроцилиндра 1 охвачена соленоидом 8. Соленоид охвачен каркасом 9. Каркас 9 прикреплен к гидроцилиндру 1 болтом 10. В шток 3 введена игла 11, которая подсоединена к насосу (на рис. не показан). Нижняя часть подвески охвачена грязезащитным колпаком 13, шток 7 взаимодействует с подвижной частью подвески.
Электрическая схема (см. рис. 11) содержит соленоиды 15, 16, 17, 18, которые подключены к обмотке автотрансформатора 19 (рис. 10) на оси рулевого управления (на рис. не указан) через выпрямитель 20. Катушка автотрансформатора 19 питается от клемм генератора на валу трансмиссии 21 (на рис. не указан). Гидронасосы 14 питаются от клемм 22 электросети автомобиля. Также от клемм электросети 22 питаются соленоиды 15, 16 при включении выключателей 23, которые расположены на педали тормоза (на рис. не указан).
Работа адаптивной подвески осуществляется следующим образом: адаптивная подвеска содержит соленоид 8, охватывающий гидроцилиндр 1. В момент наезда колеса на неровность дороги при перемещении штока 3 вверх по гидроцилиндру 1 ферромагнитная жидкость перетекает через фильеры 4 из верхней части подвески в нижнюю: при этом число линий магнитной индукции, пронизывающих ферромагнитную жидкость в области фильеров 4 в верхней части гидроцилиндра 1, возрастает, следовательно возрастает вязкость ферримагнитной жидкости в области фильеров, и жидкость все труднее протекает по мере продвижения штока 3 вверх. Пружина 5 взаимодействует с гидроцилиндром 1 и с дополнительным гидроцилиндром 2. При движении штока 3 вниз вплоть до крайнего нижнего положения вязкость в фильерах 4 уменьшается и шток 3 все легче передвигается вниз по мере движения штока 3 вниз. Тем самым уменьшается вибрация на неровностях дороги.
Регулировка клиренса достигается при закачивании в дополнительный гидроцилиндр 2 жидкости. Жидкость заканчивается четырьмя насосами 14 (рис. 2.2) в четырех дополнительных гидроцилиндрах 2. Заваливание на "нос" при торможении устраняется путем подачи напряжения сети питания автомобиля на соленоиды 8 передних колес 15, 16, при воздействии на выключатели 23, находящиеся на педали тормоза (на рис. не указана). Компенсация кренов при поворотах достигается путем увеличения напряжения на соленоидах 15, 18. Это достигается находящимся на оси рулевого управления оси регулирования автотрансформатора 19.
Применение ферромагнитной жидкости в управляемом магнитном поле позволяет
изменять характеристики подвески в зависимости от режима движения и состояния
покрытия дороги. Регулирование магнитного потока осуществляется через
автотрансформатор на оси управления, что делает управление удобным, не
отвлекает водителя от передвижения и не требует от него дополнительных
действий. Адаптивность подвески достигается без сенсорных датчиков и
процессоров, что делает подвеску надежной в эксплуатации.
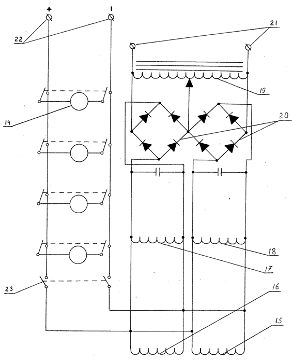
Рисунок 9 - Электрическая схема предлагаемого устройства
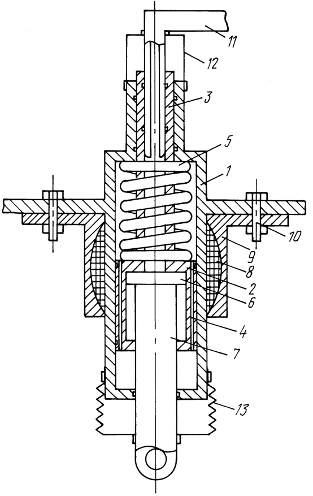
Рисунок 10 - Продольный разрез предлагаемого устройства
.1 Расчет основных размеров
предлагаемого устройства
Проектирование
амортизатора начинается с выбора основных размеров, определяющих его габариты:
диаметр рабочего цилиндра  и ход
поршня
 . За
основу принимаем амортизатор находящийся сейчас в эксплуатации: 50.2905006
(рисунок 12).
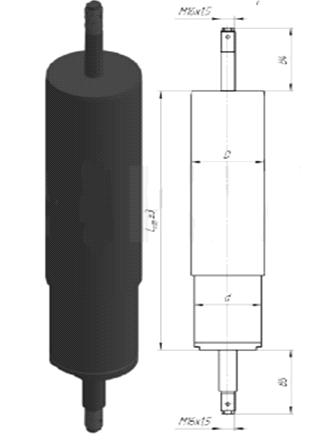
Рисунок 12 - Амортизатор 50.2905006
Тип - гидравлический, двух трубный, телескопический, двухстороннего действия
Длина амортизатора в сжатом состоянии - 345мм
Ход поршня-220 мм
Диаметр поршня 50мм
Диаметр штока-20 мм
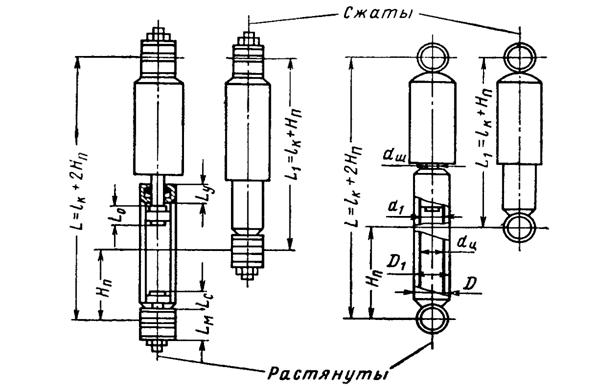
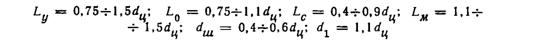
Рисунок 13 - Основные конструктивные размеры
телескопических амортизаторов
С диаметром штока и рабочего цилиндра тесно связаны и
размеры резервуара, который должен вмешать определенный оббьем жидкости и
воздуха для осуществления процесса рекуперации. При этом оббьем воздуха должен
быть примерно в 3 раза больше объема штока (из расчета его полного хода), что
бы не создавались излишне высокие давлении при работе. Это соотношение выражается
следующим образом:
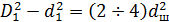 ;
Учитывая приведенные на рисунке 13 соотношения, найдем непосредственную связь
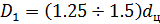
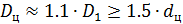
Тогда
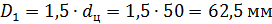
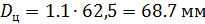
Основной
рабочей площадью вытеснителя является площадь поршня в штоковой камере(на
отдаче):
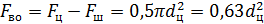
На
сжатии
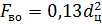
Тогда
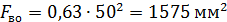
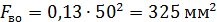
Выбираем из таблицы 2 по приведенным размерам усилия сопротивления
Таблица 2 - Таблица основных размеров и усилий сопротивлений
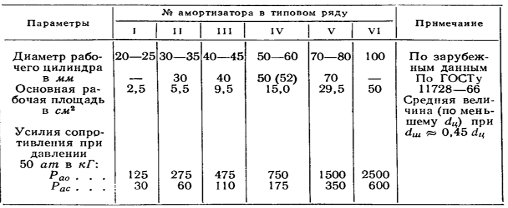
 =750 кг,
 =175 кг
Так
как тепловой режим работы амортизатора зависит от размеров его наружной
поверхности, то на практике выбор тех или иных усилий сопротивлений ограничен
не только диаметром рабочего цилиндра и резервуара, но и длиной
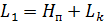 ,
Где
 -ход
поршня,
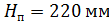 ;
 -конструктивная
длинна,
 .
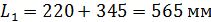
Площади
теплоотдающей поверхности амортизаторов определяются с достаточной точностью,
как у цилиндра без торцов:
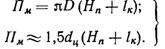
Тогда
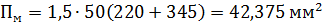
Ориентировочные веса колеблющейся массы для типовых амортизаторов, допускаемый вес подрессоренной массы, вес транспортного средства смотрим в таблице 3.
Таблица 3 - Ориентировочные веса колеблющейся массы для типовых амортизаторов
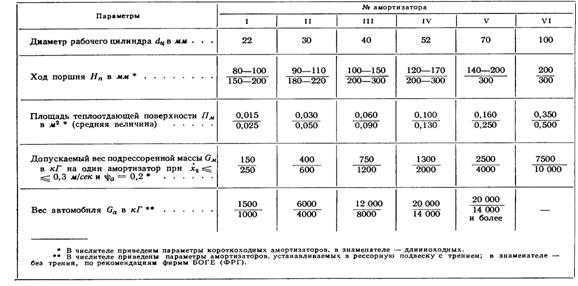
Выбираем
длинноходный амортизатор с ходом поршня 220 мм, площадью теплоотдающей
поверхности 0,130  ,
допустимым весом неподрессоренной массой на один амортизатор 2000 кГ, и весом
транспортного средства 14000 кг.
.2
Анализ эффективности предлагаемого устройства
Теоретические сведения, подтверждающие возможность осуществления изобретения с получением вышеуказанного технического результата, заключаются в следующем (Ю.Н. Санкин, С.Л. Пирожков. Управление полем виброперемещений упругих систем с распределенными параметрами, стр.71-79 // Механика и процессы управления: Сборник научных трудов / Ульяновский гос. техн. ун-т. Ульяновск, 2000. 84 с):
Рассмотрим нестационарные колебания системы с распределенными параметрами без наличия регулятора уровня вибраций. Эти колебания в линейном приближении описываются следующей системой дифференциальных уравнений:
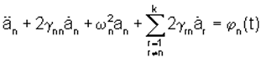
где an=an(t) - коэффициент разложения поля
перемещений u в ряд по формам собственных колебаний:
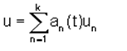
где un - форма колебаний; k - число существенно проявляющих
себя форм колебаний; - интегральный коэффициент рассеяния энергии;
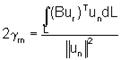
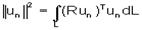
В- оператор рассеяния энергии; - норма со ответствующей формы колебаний;
R - масса единицы длины, площади, объема; L - область, занимаемая упругим
телом.
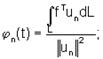
где f - возмущающие силы.
Пусть к рассматриваемой системе присоединены s сосредоточенных масс m;
при помощи упругих элементов сi. Тогда получим следующую систему уравнений:
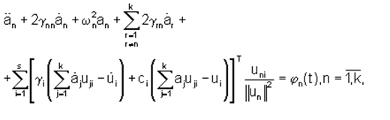
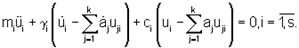
Здесь uji - вектор значений j-й формы колебаний в i-й точке упругой системы; γi - матрица рассеяния энергии в i-м упругом элементе; сi - матрица жесткостей i-го упругого элемента.
Чтобы выяснить принципиальную сторону вопроса, рассмотрим балку, несущую
s упругоприсоединенных масс без учета рассеяния энергии. Положим, что все массы
и соответствующие упругие элементы одинаковы: mi,=m, сi=с.
Тогда система упроститься и перепишется в виде:
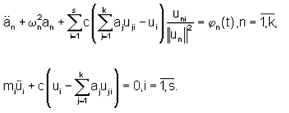
Далее пусть на систему действует гармоническая возмущающая сила
=f0sinωt,
где f0 - амплитуда возмущающей силы; ω - ее частота. Тогда
ϕn(t)=ϕn0sinωt
где
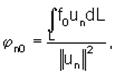
причем L здесь уже длина балки.
Ограничимся частным решением системы, то есть чисто вынужденной
составляющей, полагая
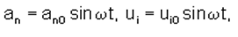
где аn0, ui0 - соответствующие амплитуды вынужденных колебаний.
Подставляя в систему получаем:
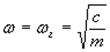
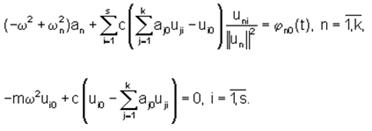
Нетрудно видеть, что при все aj0 обращаются в нуль, то есть имеет место гашение колебаний. При некотором отклонении частоты гашения ωг от частоты возбуждения и, если учитывать рассеяние энергии, амплитуда вибраций в точках крепления регуляторов будет отличаться от нуля. При этом амплитуда поддается управлению, если изменять массу m.
Данное устройство было проверено с помощью численного эксперимента. В упругую модель были заложены следующие исходные данные:=Н2=100800 Н/м,
γ1=0,01; m1=6800 кг;
ρ1=0,58 м²;=1,32 м; a2=1,08 м;=10;=3;
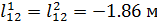 ;
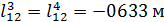 ;
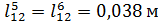 ;
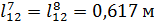 ;
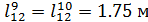 ;
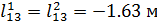 ;
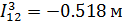 ;
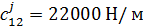 ; ;
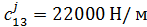 ;
γ2=0,01;=1600кг;
ρ2=1,068м 2;
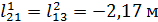 ;
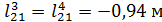 ;
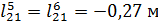 ;
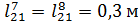 ;
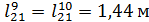 ; =250кг;ρ3=0,45м 2;
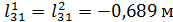 ;
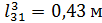 .
Где
H1, H2 - боковые жесткости шин передней и задней оси; m1, ρ1, m2,
ρ2, m3, ρ3 - массы и радиусы
инерции рамы, кузова и двигателя соответственно; γ1 - коэффициент рассеяние энергии в шине; γ2- в подушках крепления кузова к раме; γ3 - в подушках крепления двигателя к раме; a1, a2 -
расстояние от положения центра тяжести до передней и задней осей; r - число
подушек крепления кузова к раме; m - число подушек крепления двигателя к раме;  - расстояние от i-й подушки крепления кузова до
центра масс рамы;
 - жесткость в поперечном направлении i-й подушки
крепления кузова к раме;
 - расстояние от i-й подушки крепления кузова до
центра масс кузова;
 - расстояние от i-й подушки крепления двигателя до
центра масс рамы;
 - жесткость в поперечном направлении i-й подушки
крепления двигателя к раме;
 - расстояние
от i-й подушки крепления двигателя до центра масс двигателя;