Материал: Теоретическая механика. Ч. 3. Динамика. учебное пособие. Переславцева Н.С., Бестужева Н.П
Радиус-вектор и координаты центра масс через статические моменты массы выражаются формулами
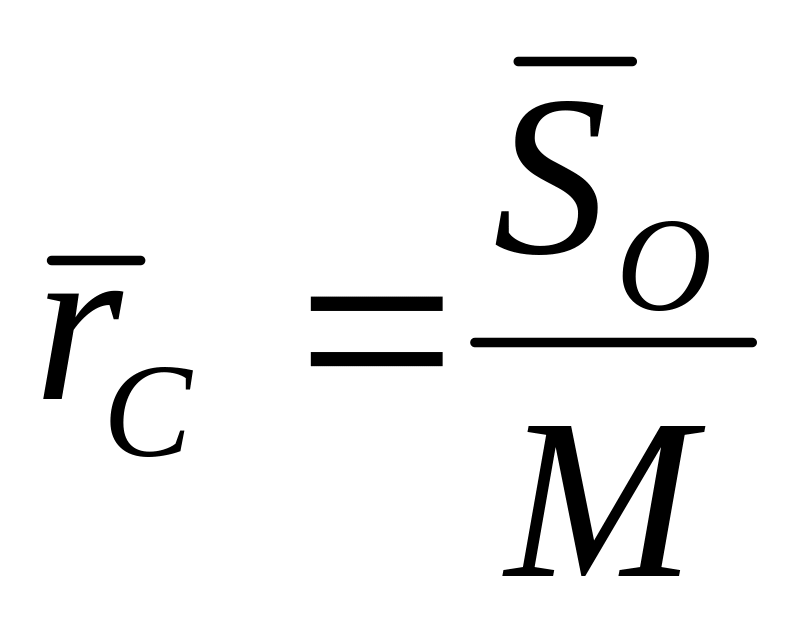 ,
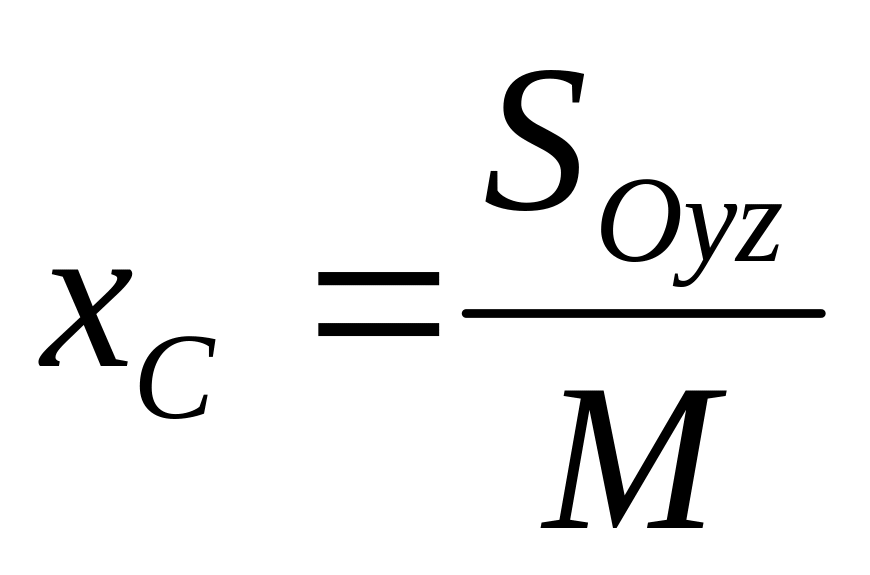 ,
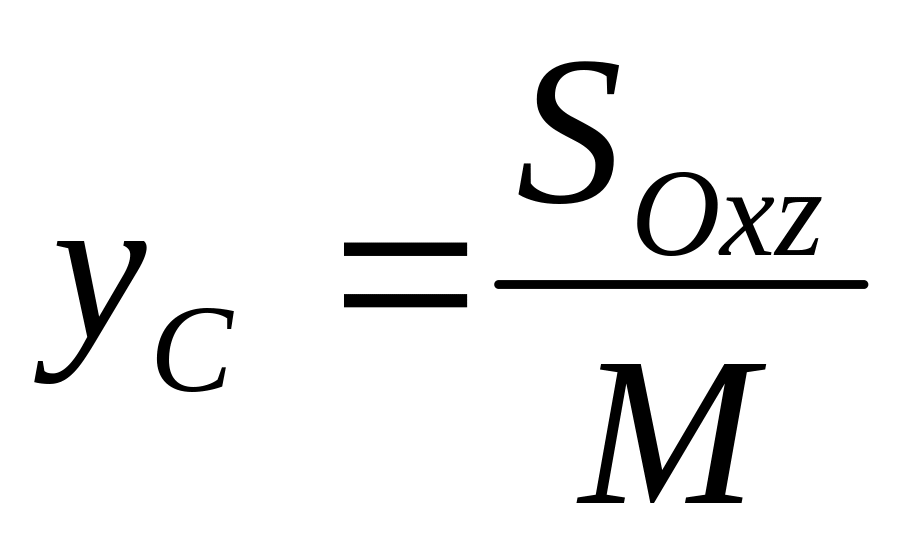 ,
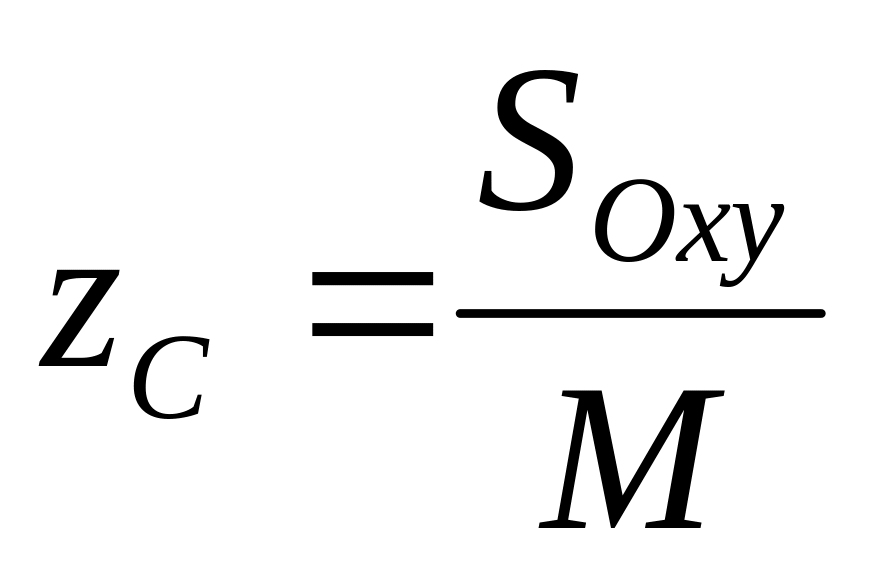 .
Если
механическая система представляет
собой сплошное тело, то его разбивают
на элементарные частицы с бесконечно
малыми массами
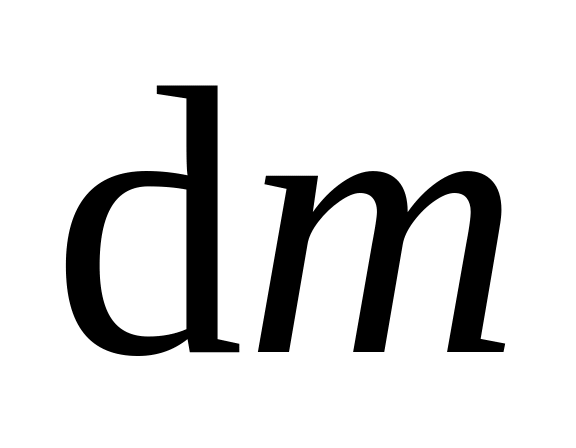 и с изменяющимися от частицы к частице
радиусом-вектором
.
Суммы в пределе переходят в интегралы. Формулы (59) и (59') принимают форму:
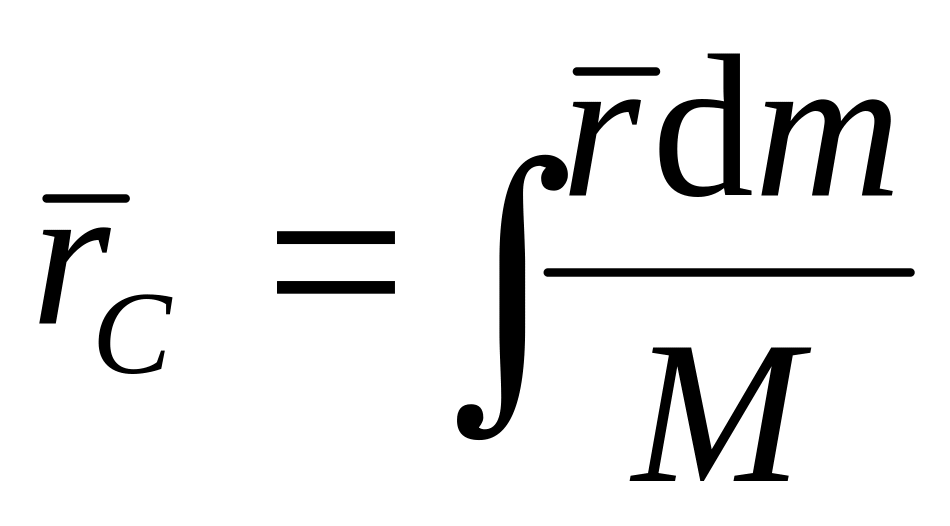 , (60)
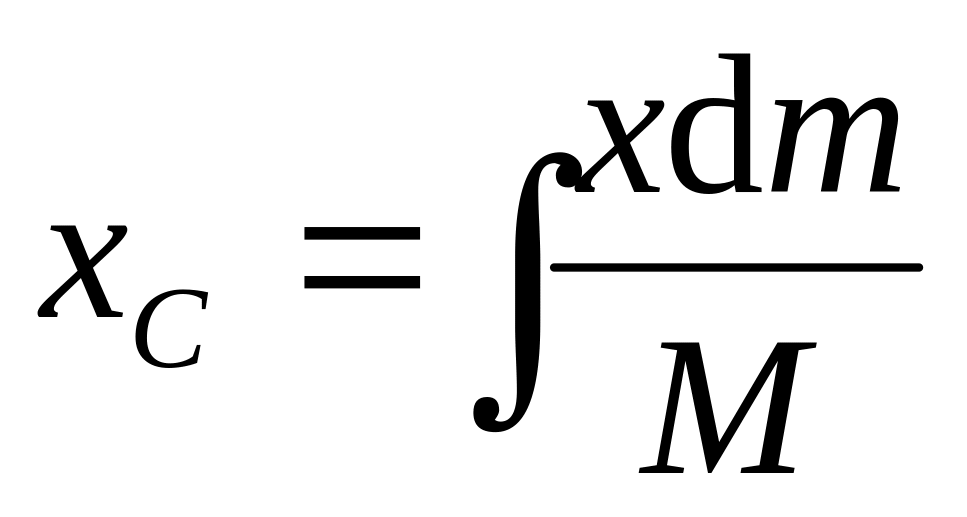 ,
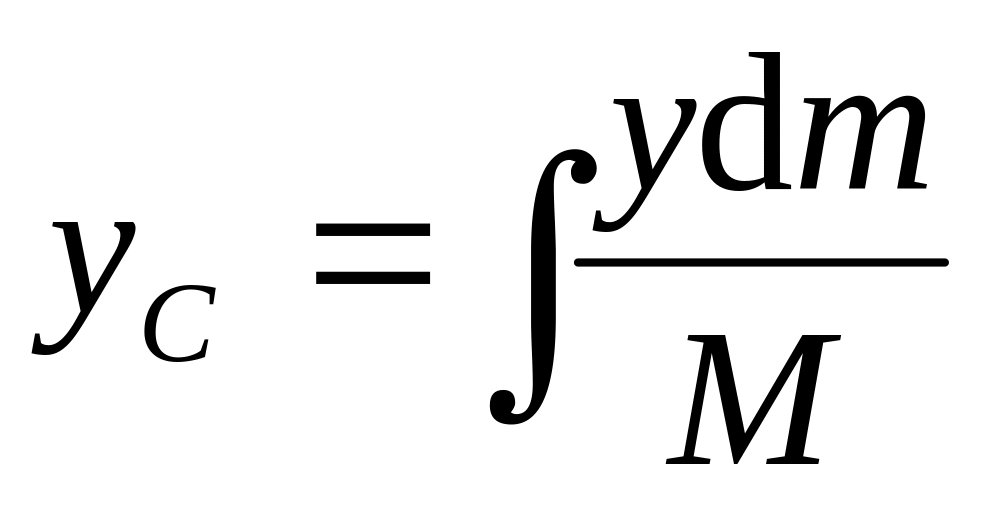 ,
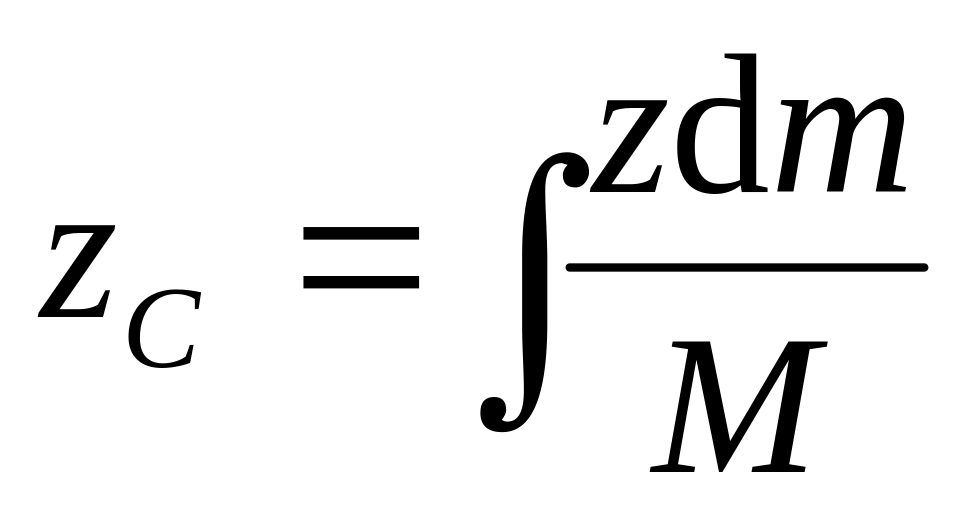 , (60')
где
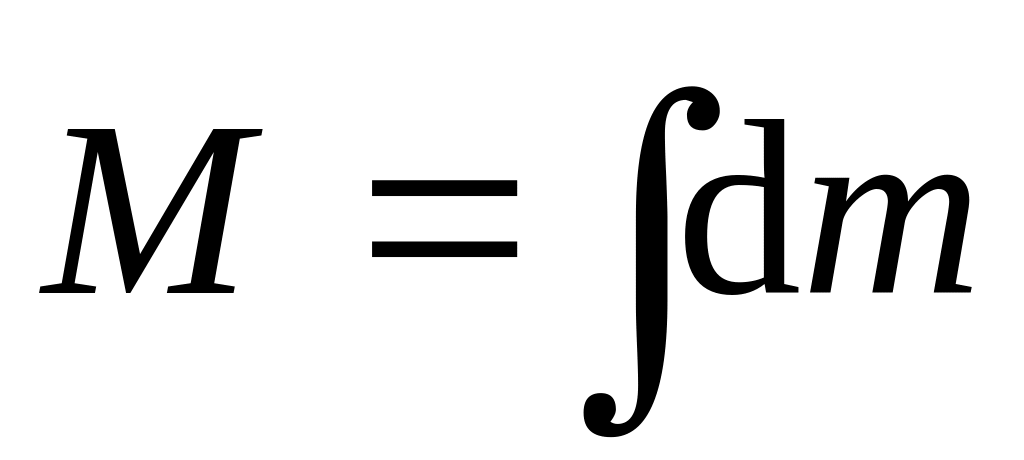 – масса тела.
Для
однородных сплошных тел
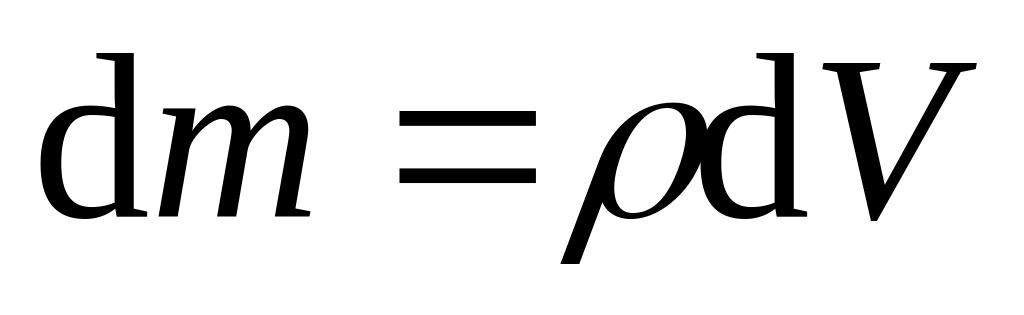 ,
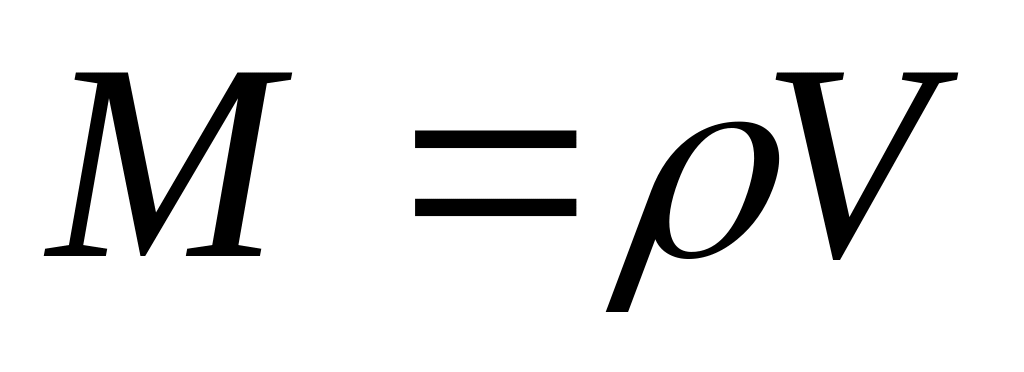 ,
где
– плотность тела, общая для всех
элементарных частиц,
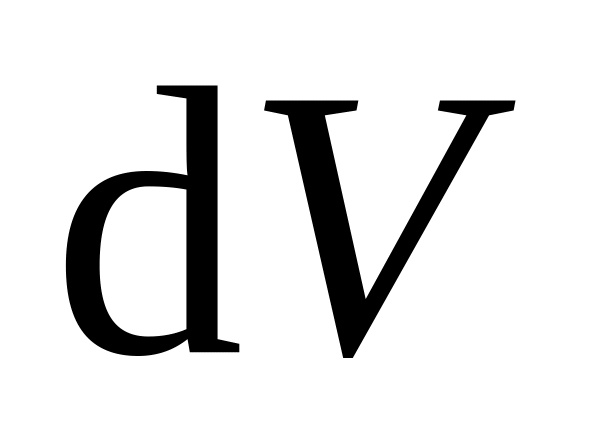 – объем элементарной частицы,
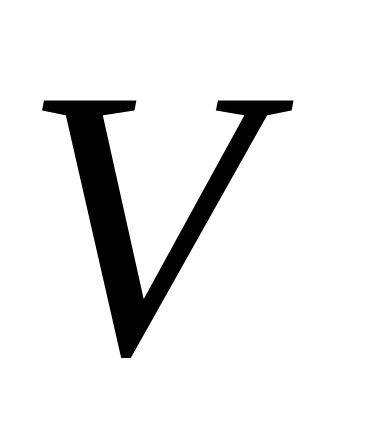 – объем тела.
Для
тел типа тонкого листа, которые можно
принять за однородные материальные
поверхности,
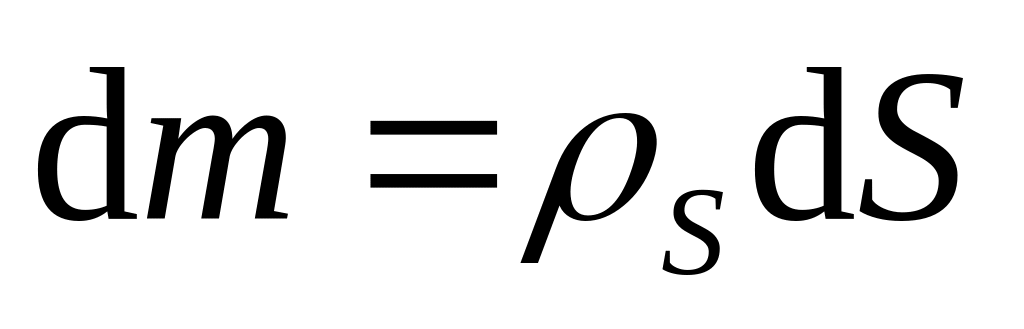 ,
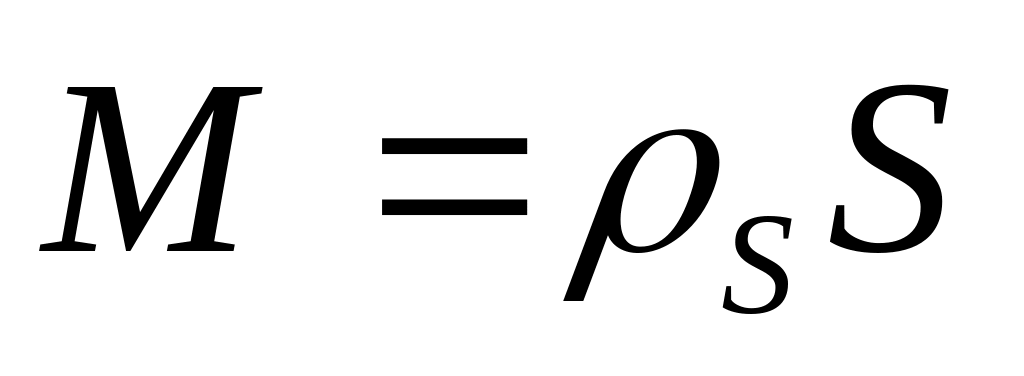 ,
где
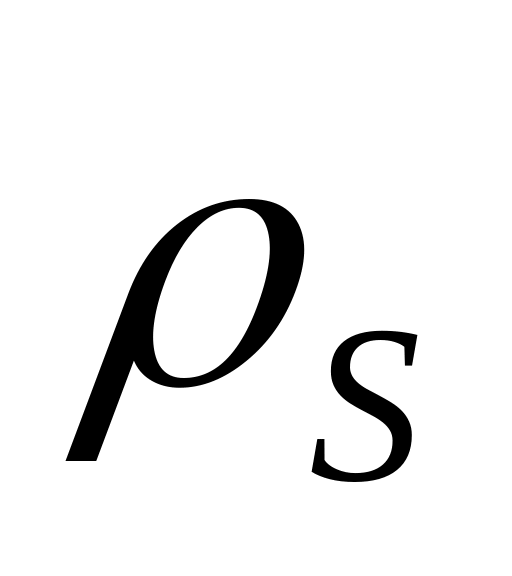 – поверхностная плотность,
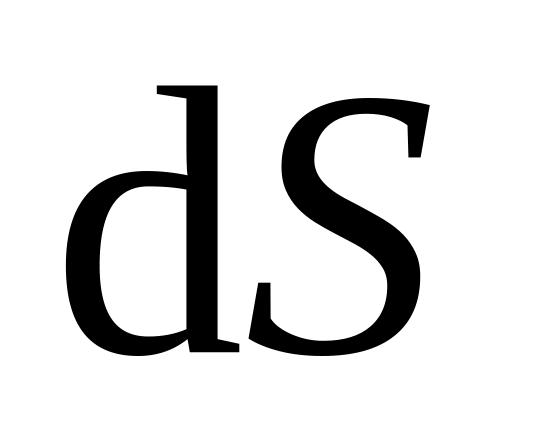 – площадь поверхности элементарной
частицы;
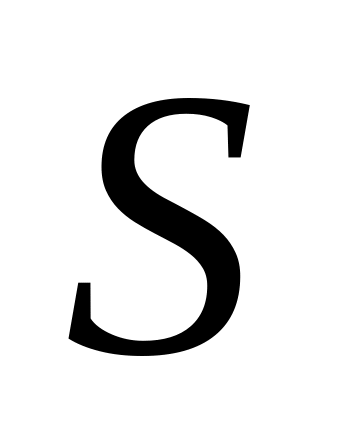 – площадь поверхности.
Для
тонкой проволоки, которую можно принять
за отрезок линии,
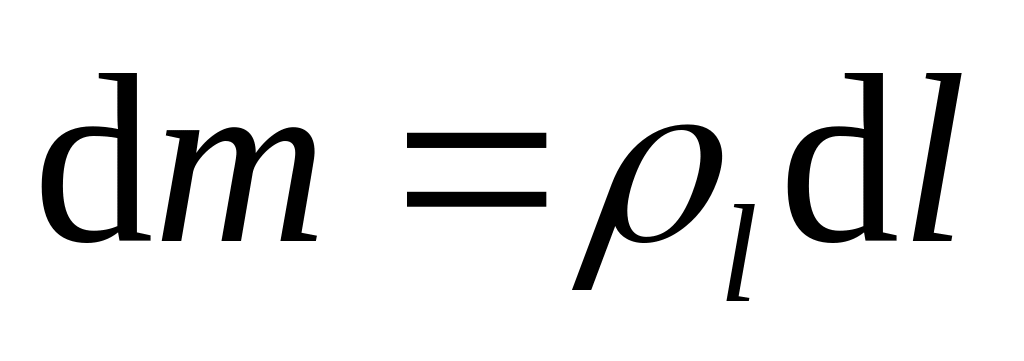 ,
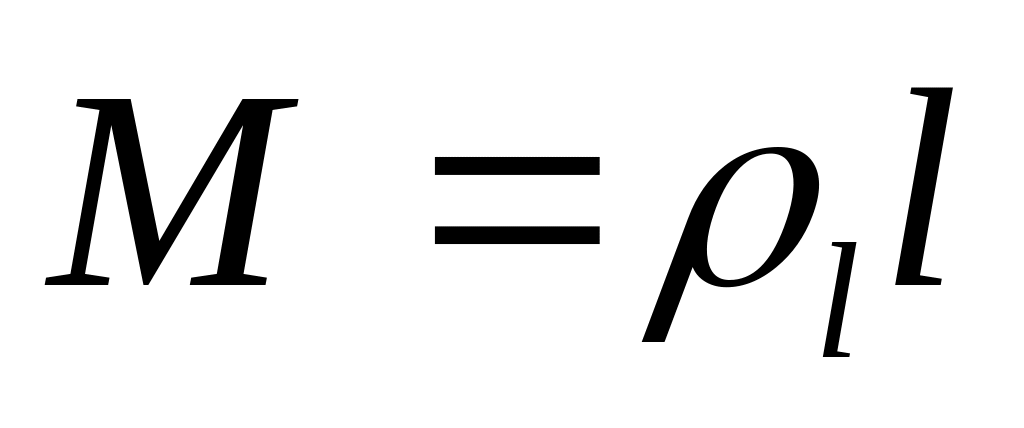 ,
где
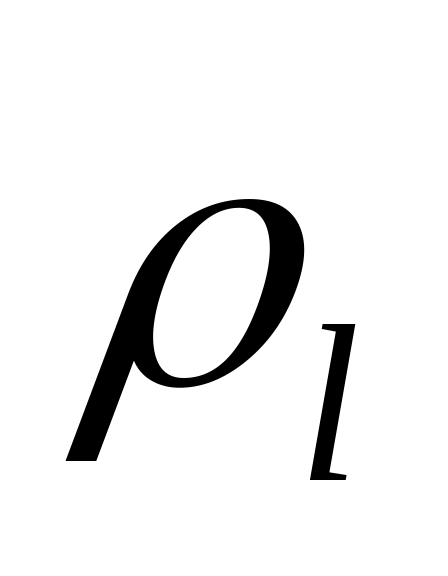 – линейная плотность,
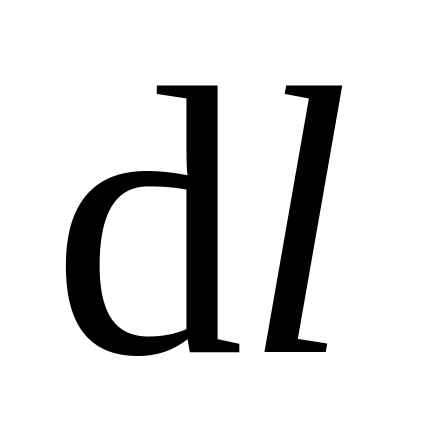 – длина элемента линии;
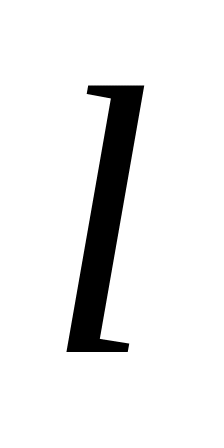 – длина отрезка линии.
В этих случаях определение центра масс тел сводится к вычислению центра масс объемов, площадей и длин линий соответственно.
3.2. Моменты инерции
Для характеристики распределения масс в телах при рассмотрении вращательных движений требуется ввести понятия моментов инерции.
Моменты инерции относительно точки и оси
М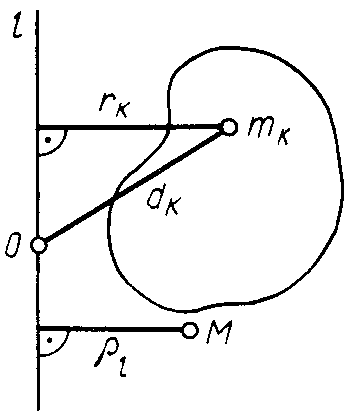 оментом
инерции механической системы, состоящей
из
материальных точек, относительно точки
называется сумма произведений масс
этих точек на квадраты их расстояний
до точки
(рис. 18), т. е.
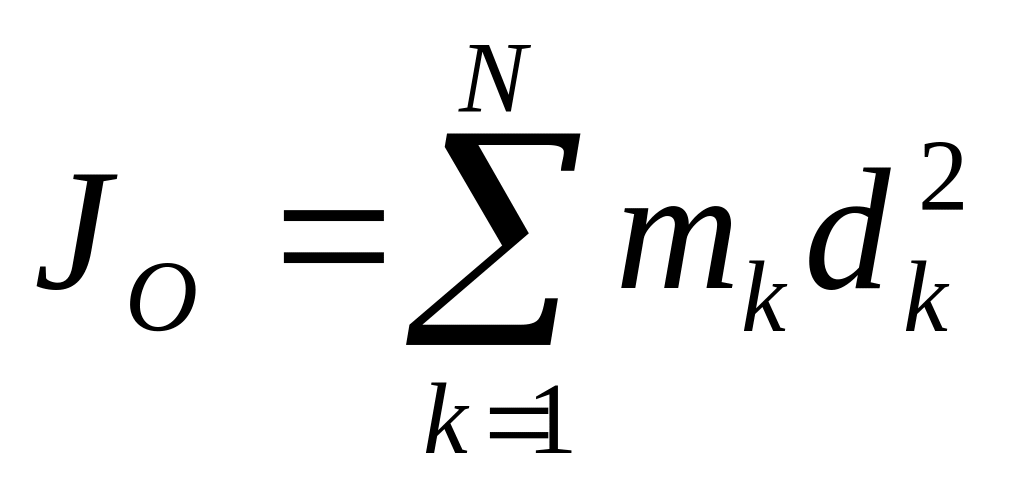 . (61)
М
Рис. 18
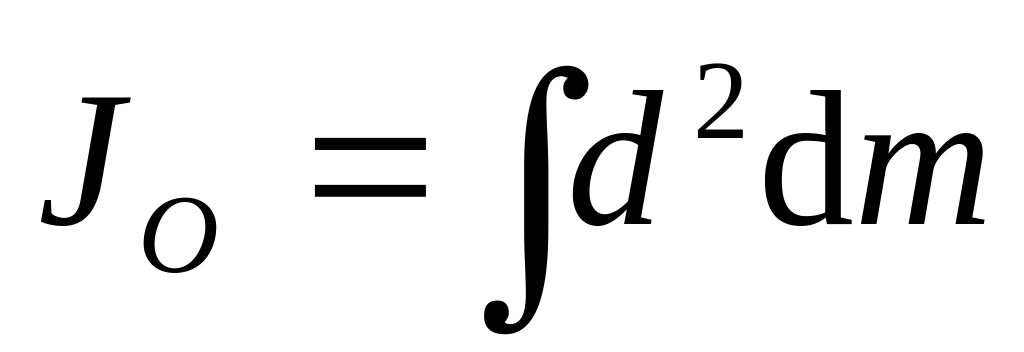 , (61')
где
– масса элементарной частицы тела (в
пределе точка);
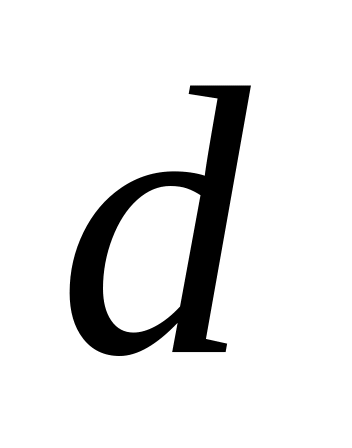 – ее расстояние до точки
.
Моментом
инерции
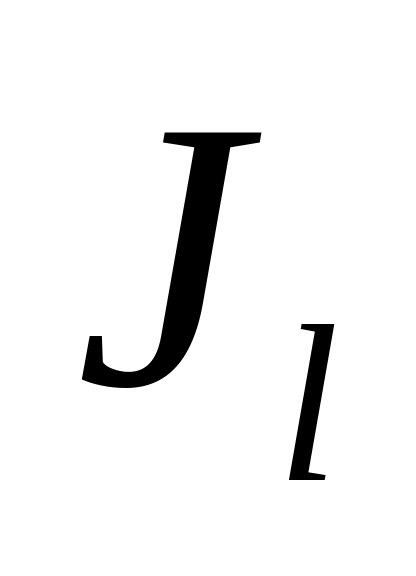 системы материальных точек относительно
оси
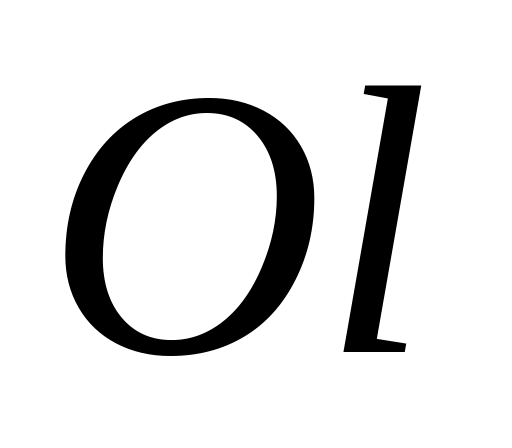 называется сумма произведений масс
этих точек на квадраты их расстояний
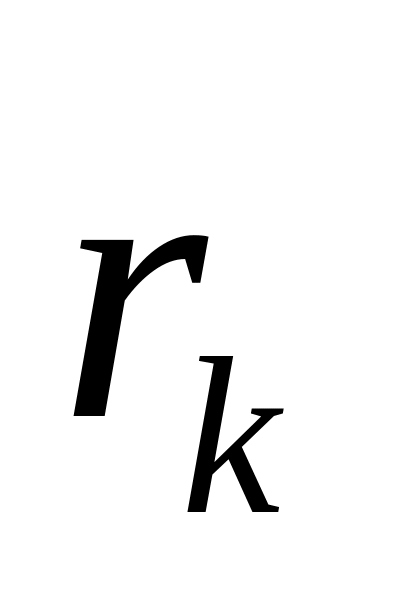 до оси
(рис. 18):
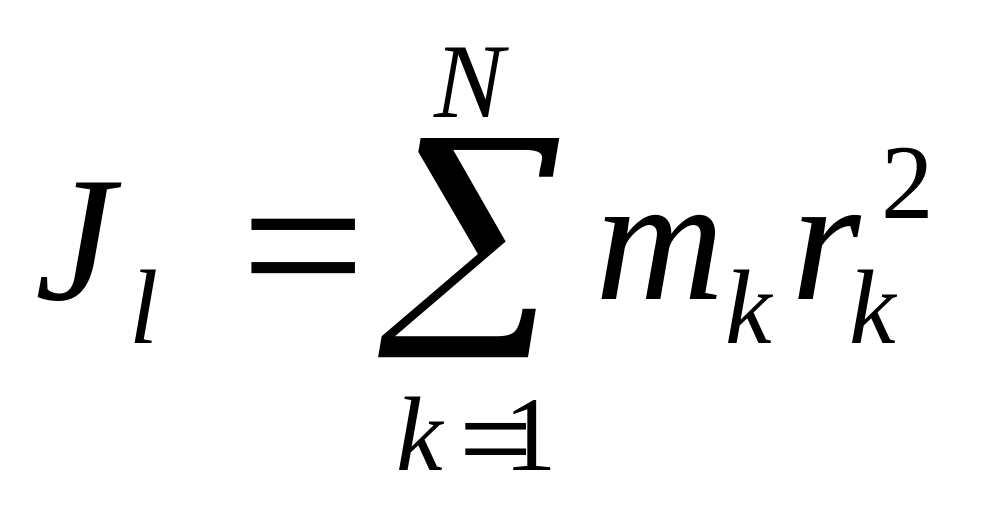 . (62)
В частном случае сплошного тела сумму следует заменить интегралом:
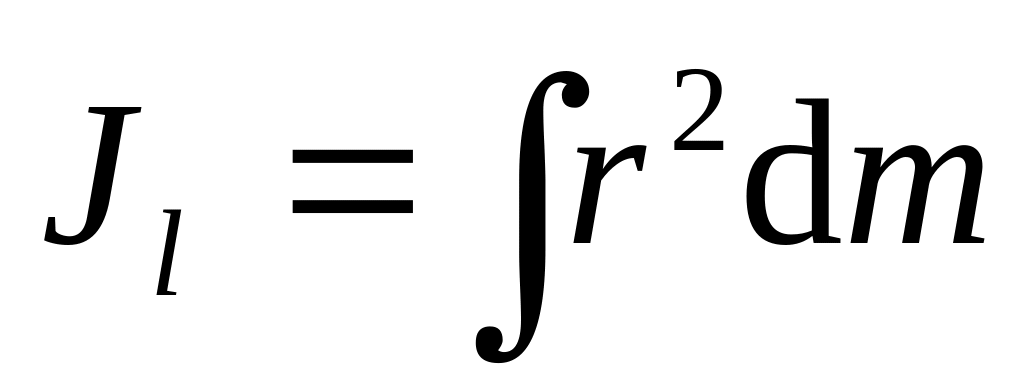 , (62')
Моменты инерции одинаковых по форме однородных тел, изготовленных из разных материалов, отличаются друг от друга. Характеристикой, не зависящей от массы материала, является радиус инерции. Радиус инерции , относительно оси определяется но формуле
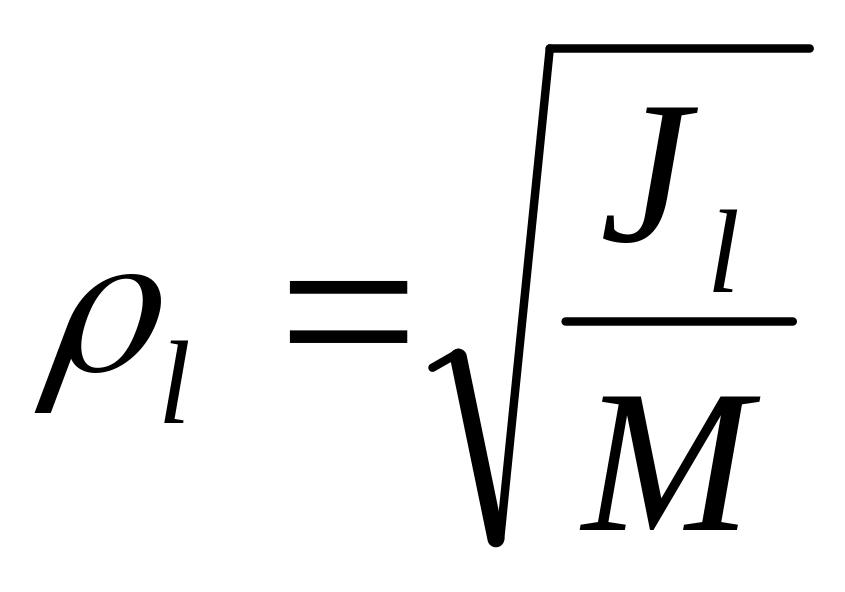 , (63)
где – масса тела.
Момент инерции относительно оси через радиус инерции относительно этой оси определяется выражением
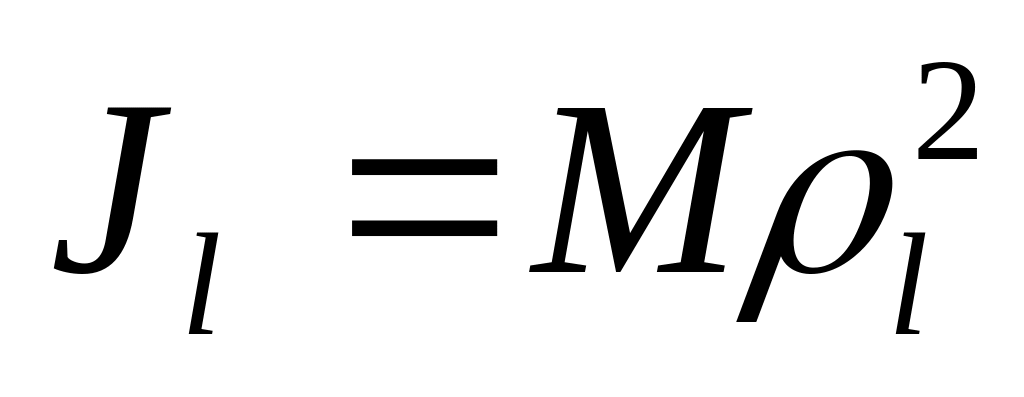 , (63')
В справочниках но моментам инерции приводят таблицы значений радиусов инерции различных тел.
Формула (63') позволяет считать радиус инерции тела относительно оси расстоянием от этой оси до такой точки, в которой следует поместить массу тела, чтобы ее момент инерции оказался равным моменту инерции тела относительно рассматриваемой оси.
Моменты
инерции относительно оси и точки имею
одинаковую размерность – произведение
массы на квадрат длины
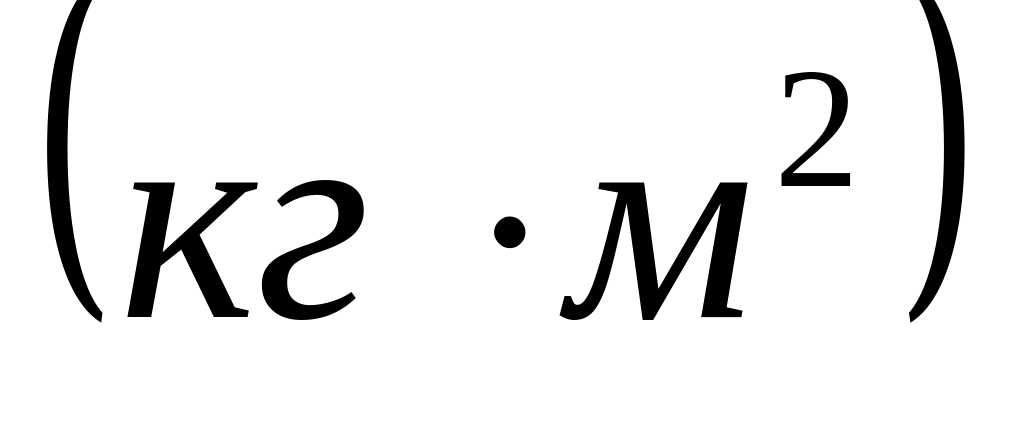 .
Кроме моментов инерции относительно точки и оси используются также моменты инерции относительно плоскостей и центробежные моменты инерции. Эти моменты инерции удобно рассмотреть относительно координатных плоскостей и осей декартовой системы координат.
Моменты инерции относительно осей координат
Моменты
инерции относительно декартовых осей
координат
,
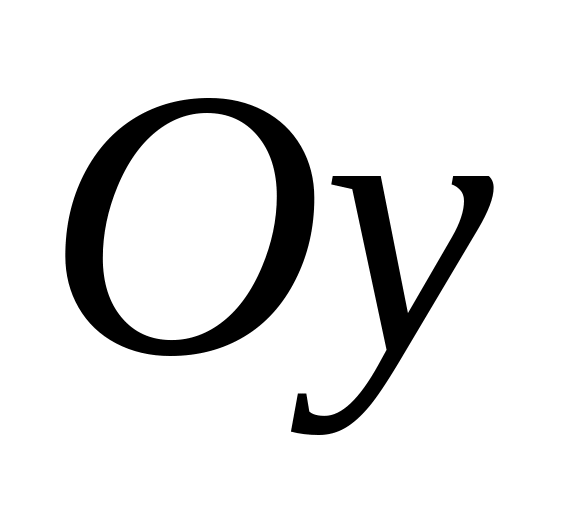 и
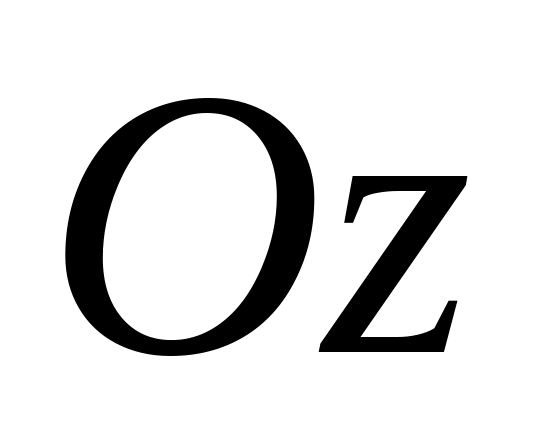 и их начала – точки
(рис. 19) – о
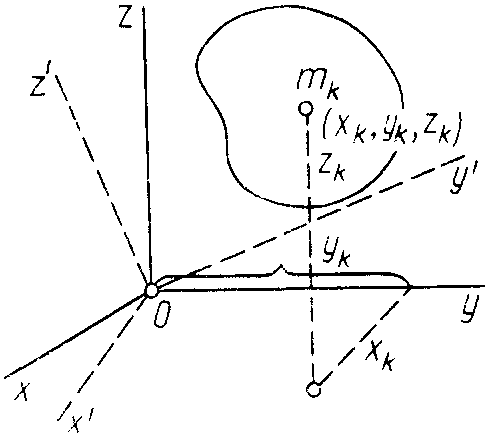 пределяются
выражениями:
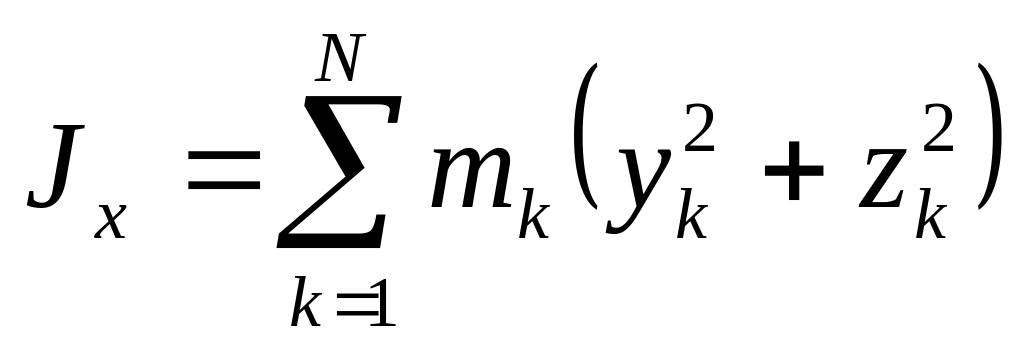 ,
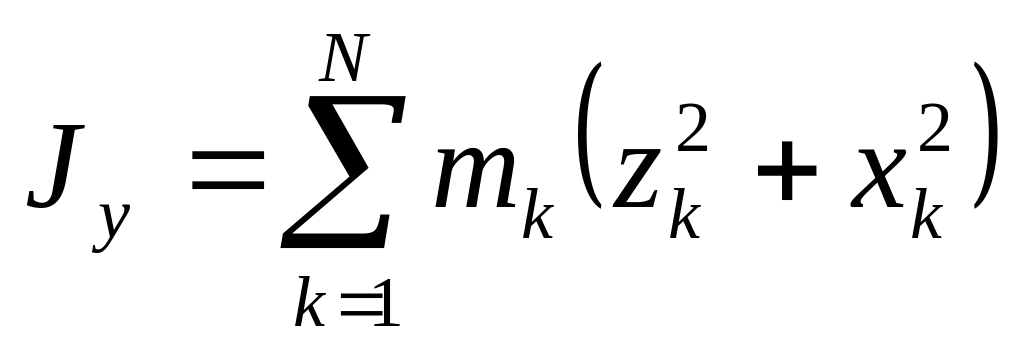 ,
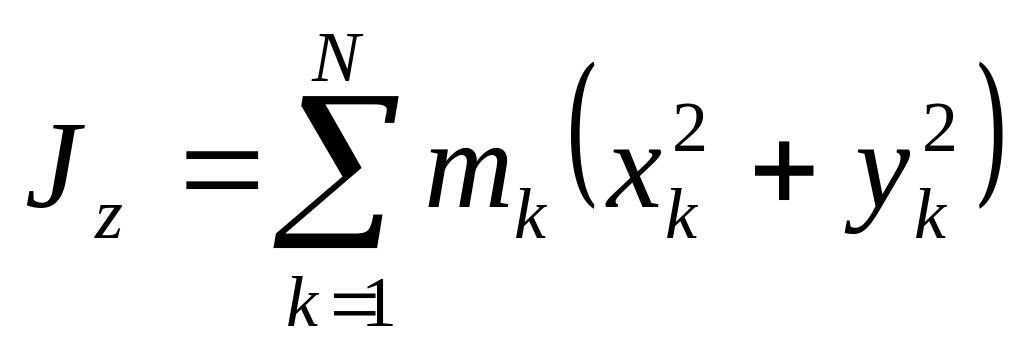 , (64)
Рис. 19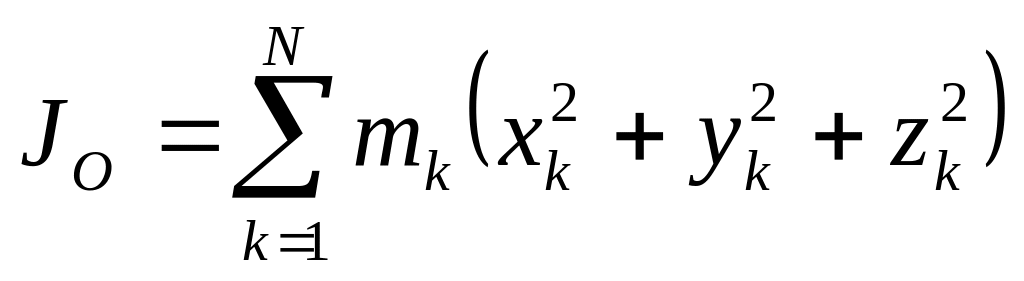
где
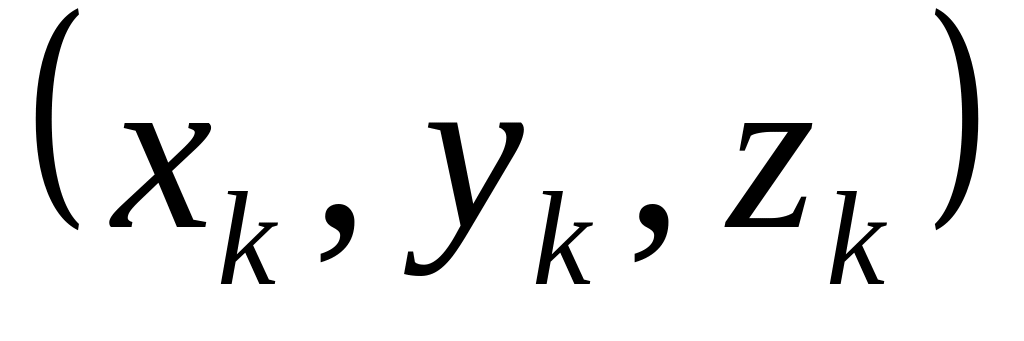 – координаты материальных точек системы.
Для сплошных тел эти формулы примут вид
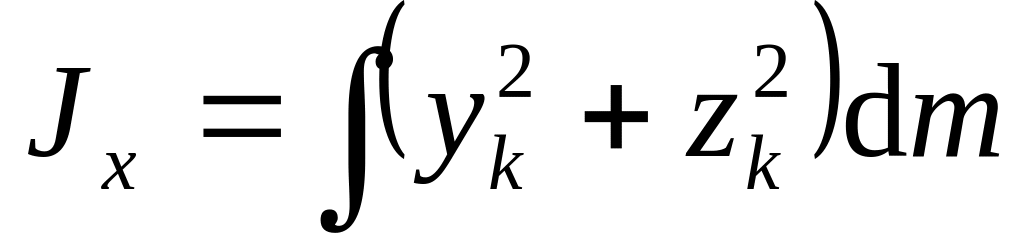 ,
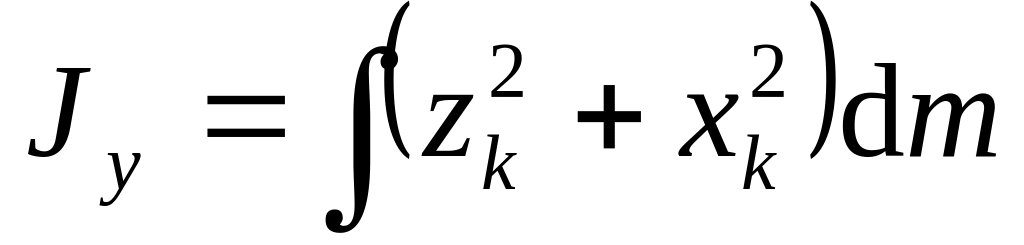 ,
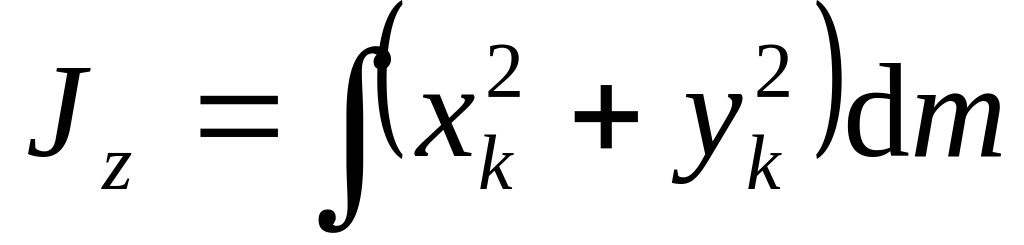 ,
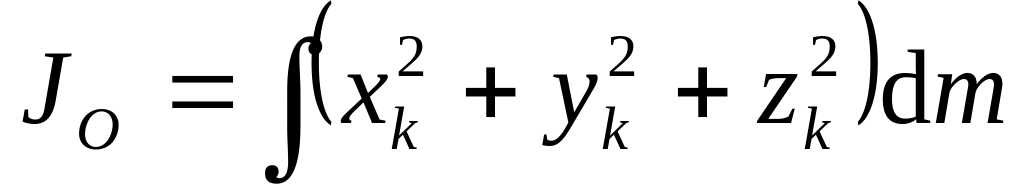 .
Из приведенных формул следует зависимость
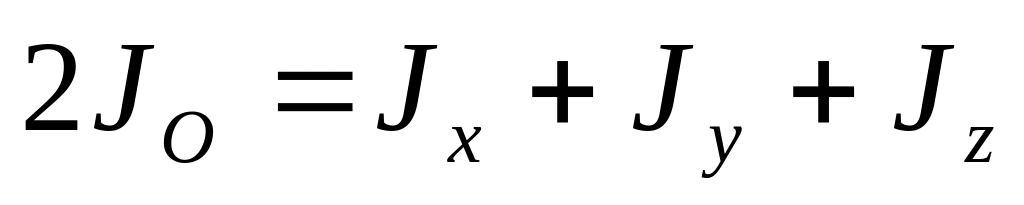 . (66)
Если
через точку
провести другую систему декартовых
осей координат
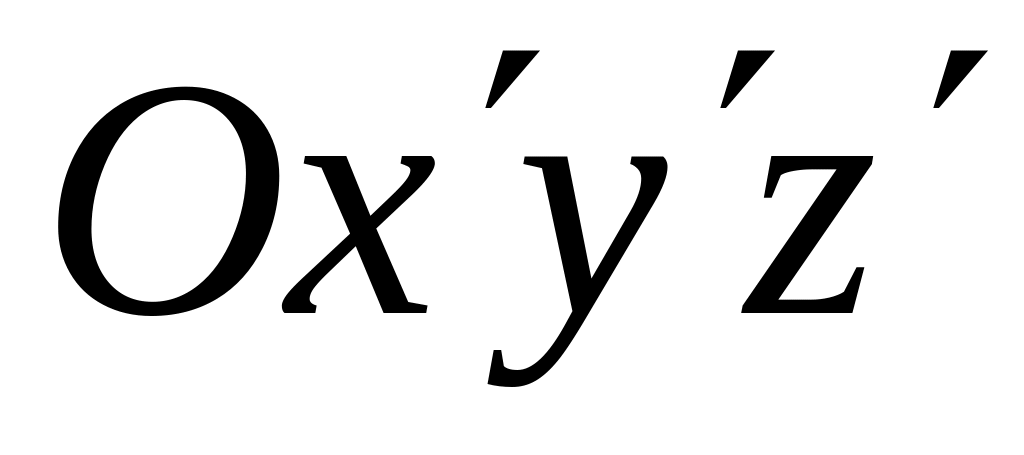 .
то для них по формуле (36) получим:
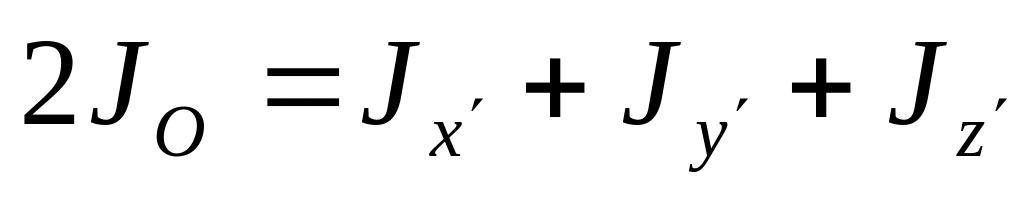 . (66')
Из сравнения (66) и (66') следует, что
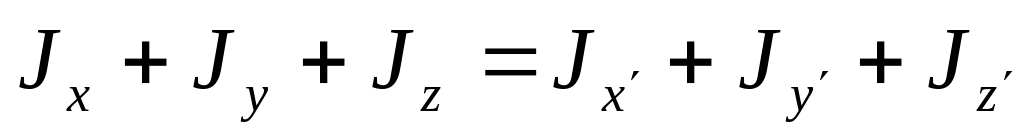 .
Сумма моментов инерции относительно декартовых осей координат не зависит от ориентации этих осей в рассматриваемой точке, т.е. является величиной, инвариантной по отношению к направлению осей координат.
Для осей координат можно определить следующие три центробежных момента инерции:
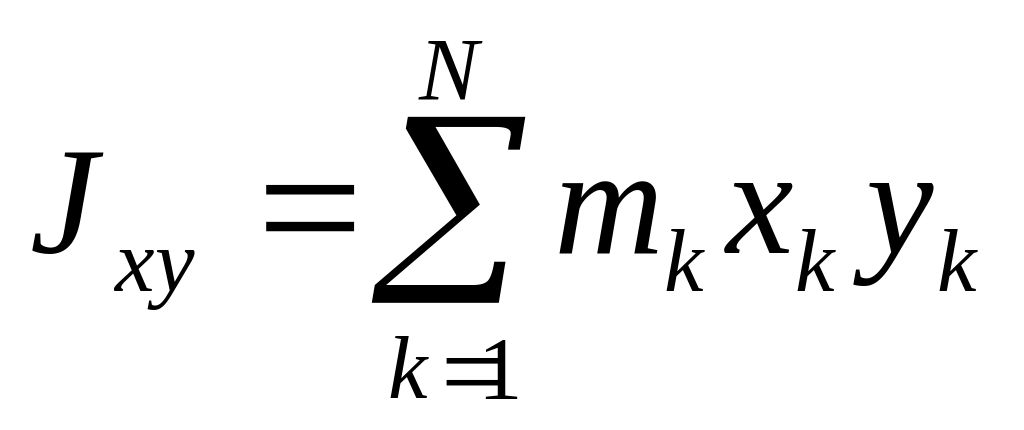 ,
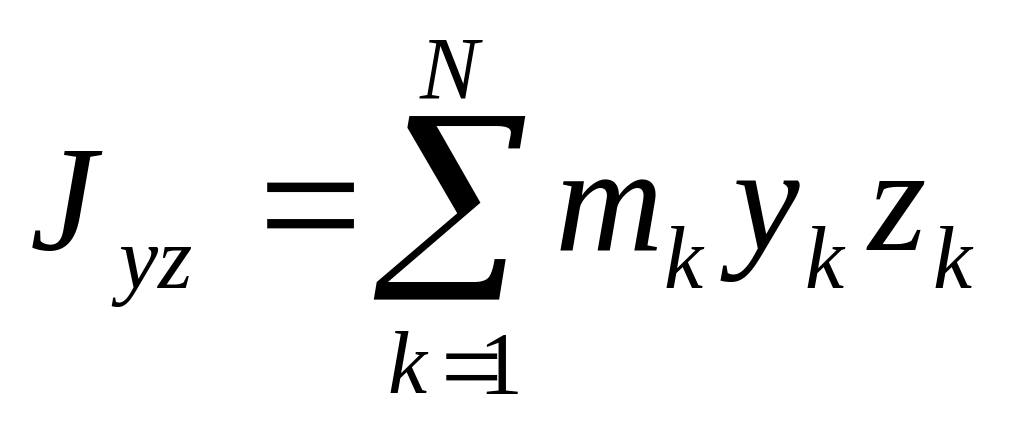 ,
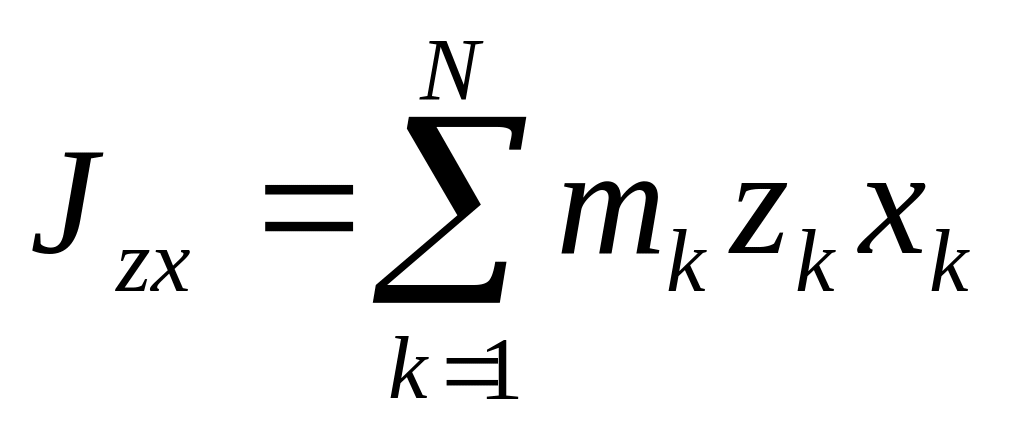 .
(67)
Центробежные моменты инерции часто называют произведениями инерции.
Моменты инерции относительно осей и точек – величины положительные, так как в них входят квадраты координат. Центробежные моменты инерции содержат произведения координат и могут быть как положительными, так и отрицательными.
Центробежные моменты инерции имеют важное значение при рассмотрении давлений на подшипники при вращении твердого тела вокруг неподвижной оси и в других случаях.
Кроме
рассмотренных моментов инерции иногда
используются моменты инерции относительно
координатных плоскостей
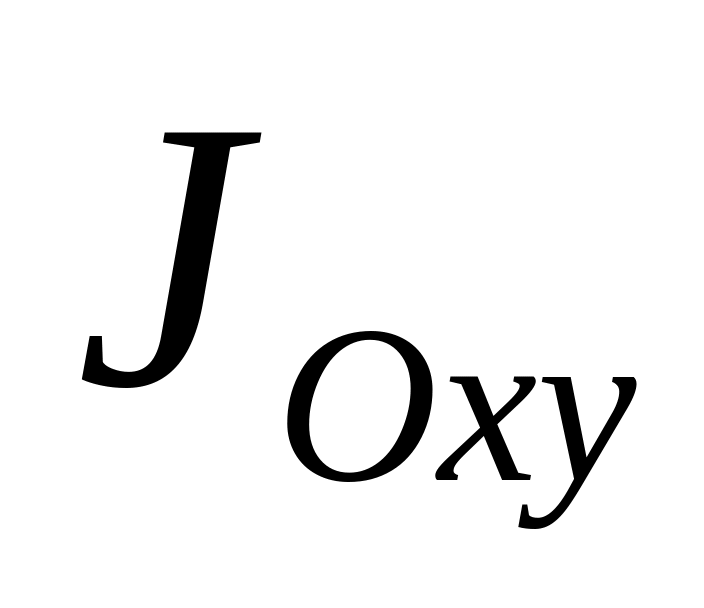 ,
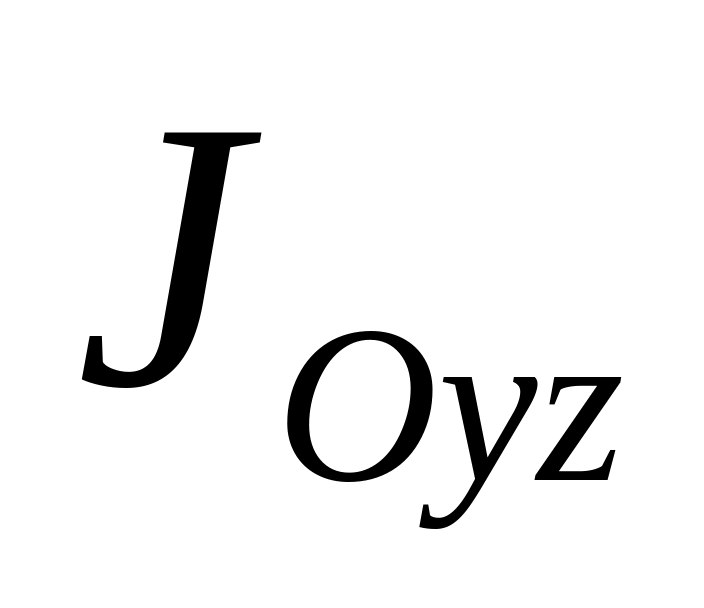 ,
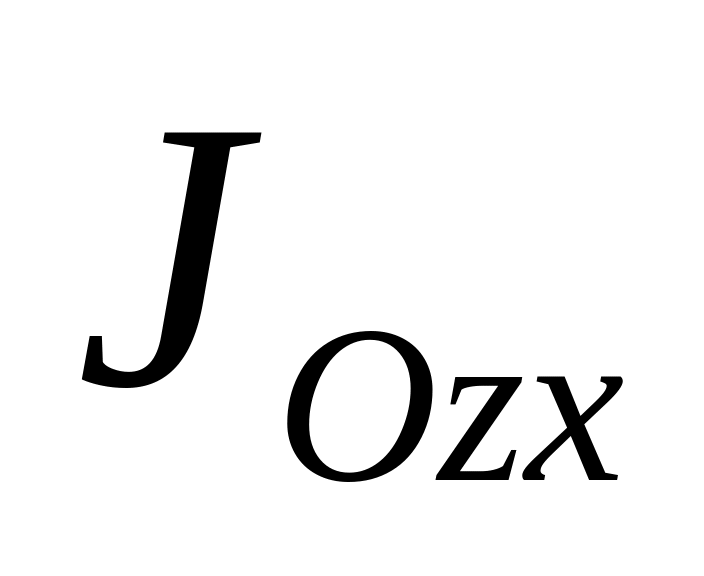 ,
которые определяются выражениями:
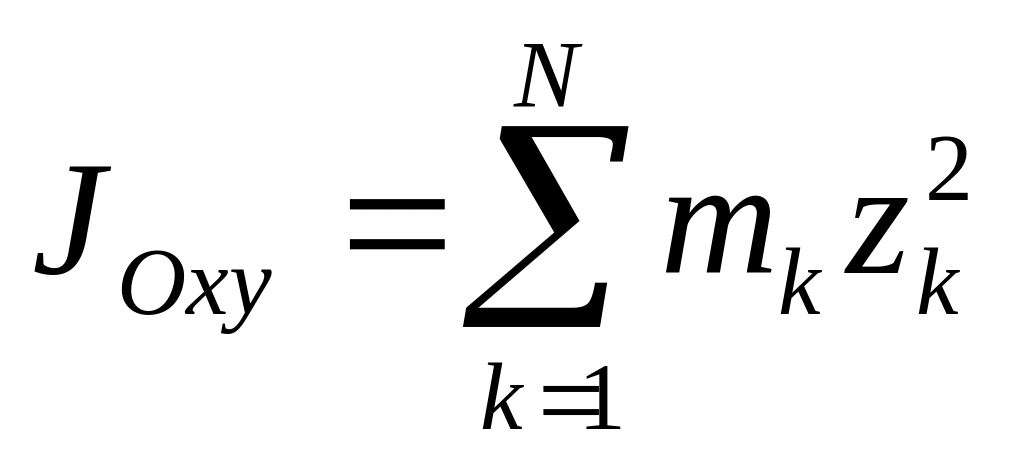 ,
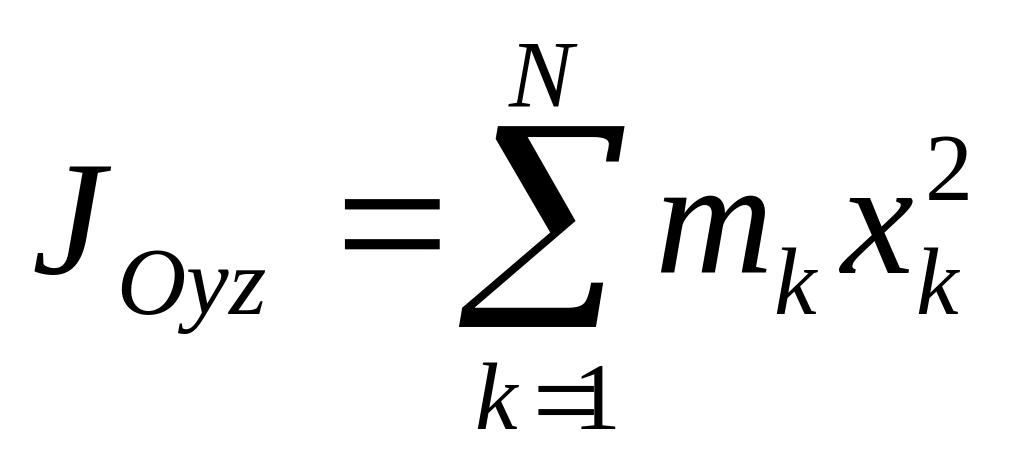 ,
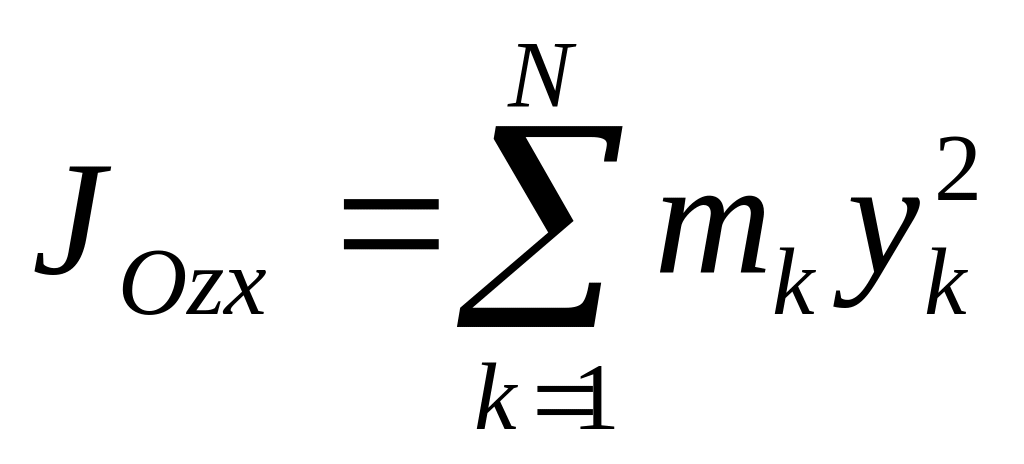 .
3.3. Теорема о моментах инерции относительно параллельных осей (теорема Штейнера))
У
Рис. 20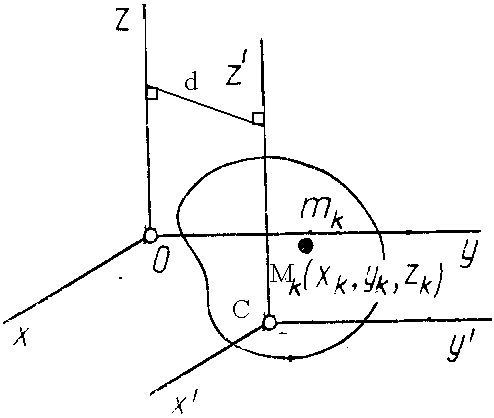
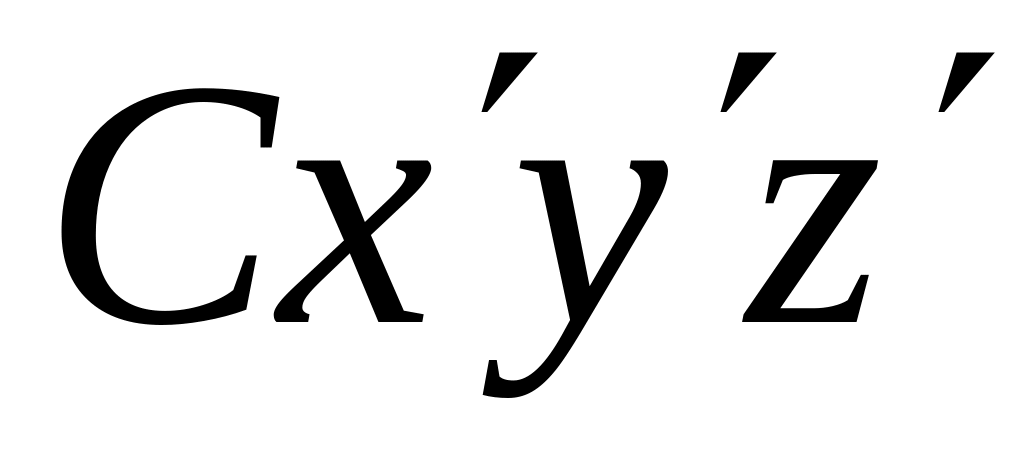 .
Начало системы координат
находится в центре масс системы (рис.
20).
По определению момента инерции относительно оси имеем:
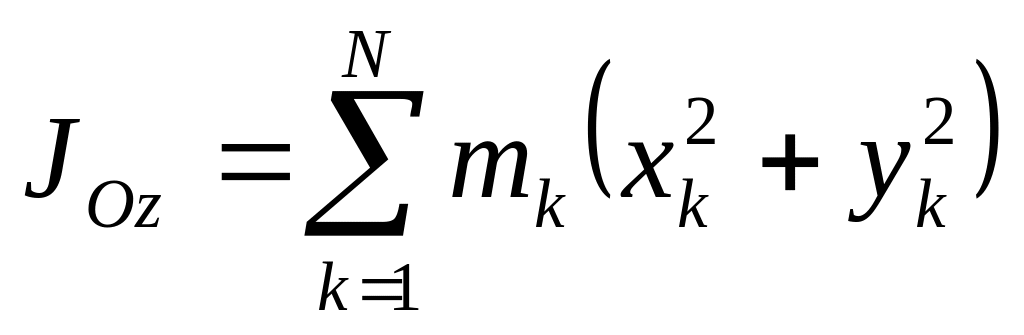 ,
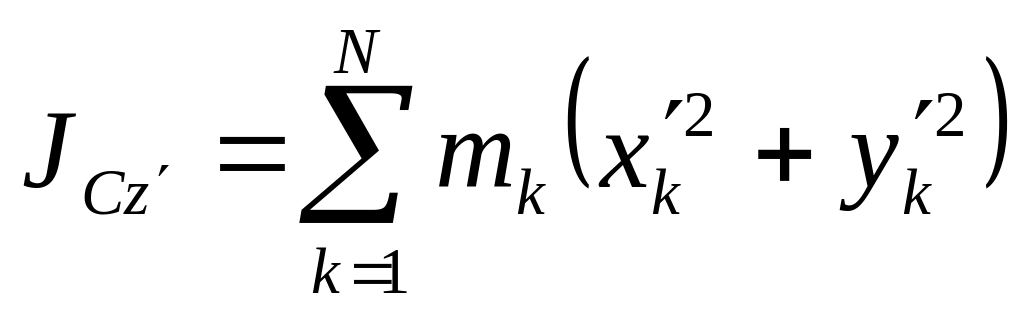 ,
где
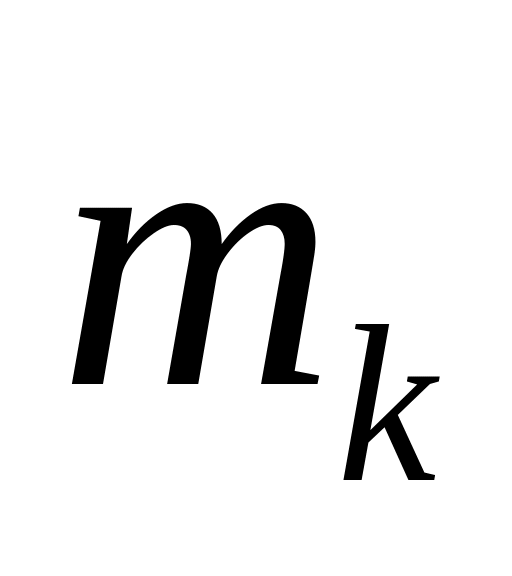 – масса точки
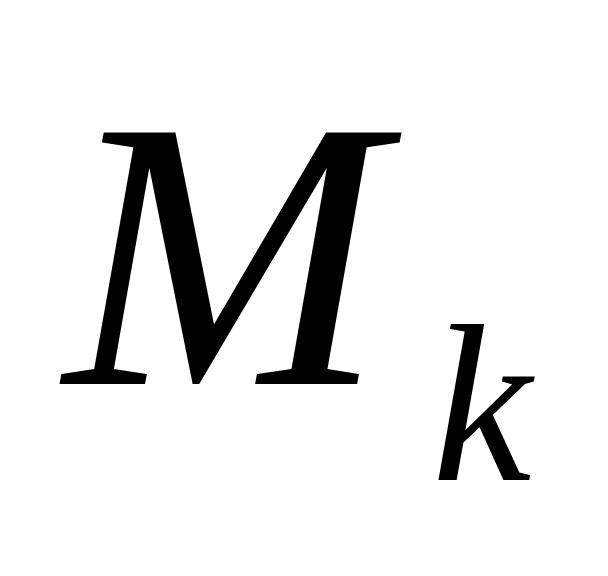 ,
а
и
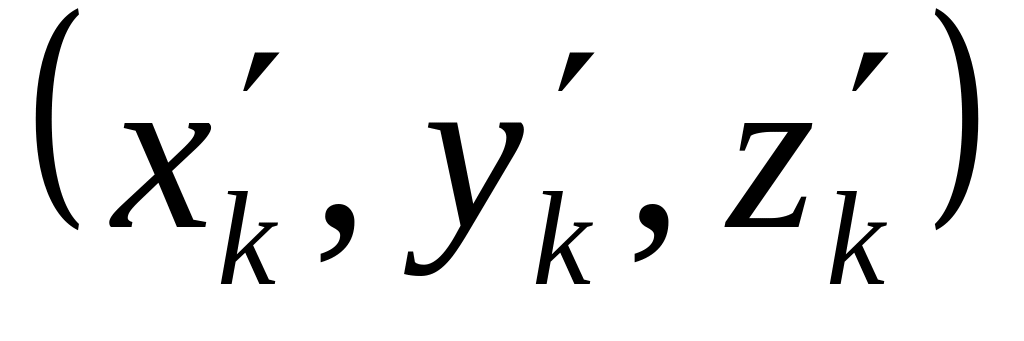 – координаты этой точки относительно
систем
и
соответственно.