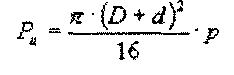Материал: Проектирование станочных приспособлений. Сай В.А., Бородкин В.В
Продолжение табл. 5.3
6 |
|
|
7 |
|
|
8 |
|
|
10 |
|
|
10 |
|
|
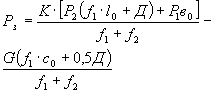
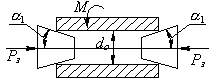
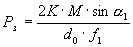
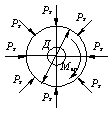
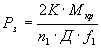
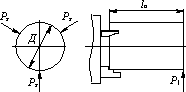
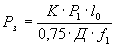
Окончание табл. 5.3
11 |
|
|
12 |
|
|
13 |
|
|
14 |
|
|
15 |
|
|
16 |
|
|
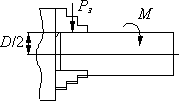

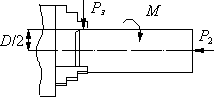
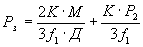
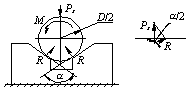
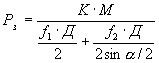
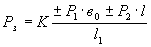
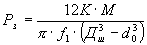
Контрольные задания.
Задание 5.1.
На какие группы делятся зажимные устройства?
Задание 5.2.
Этапы силового расчета станочных приспособлений.
Задание 5.3.
Как составить расчетную схему и исходное уравнение для расчета зажимного усилия Рз.
Задание 5.4.
Как определить коэффициент надежности закрепления «К»?
6. СОСТАВЛЕНИЕ РАСЧЕТНОЙ СХЕМЫ И ИСХОДНОГО УРАВНЕНИЯ ДЛЯ РАСЧЕТА ИСХОДНОГО УСИЛИЯ РИ
Силовые механизмы обычно выполняют роль усилителя. Его основной характеристикой является коэффициент усиления i (передаточное отношение сил)
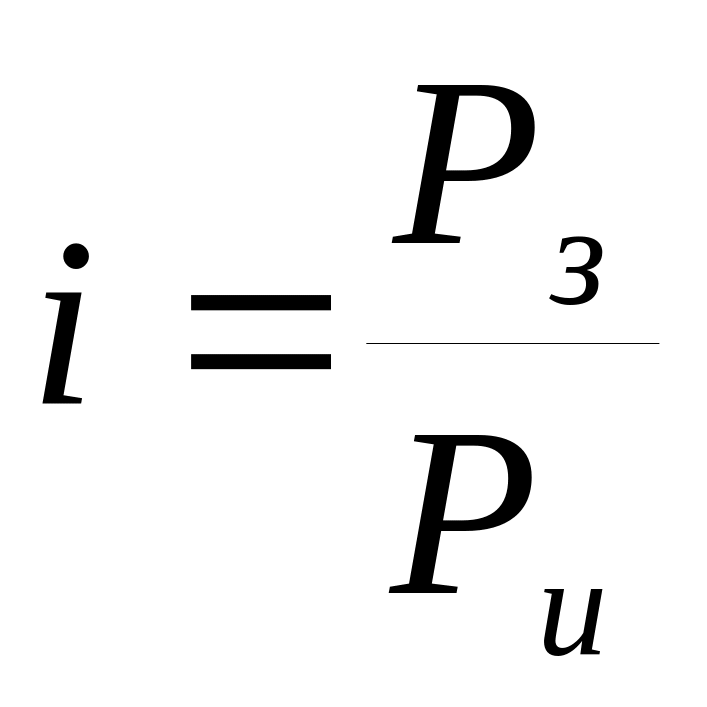
Наряду с изменением величины исходного усилия силовой механизм может также изменять его направление, разлагать на составляющие и совместно с контактными элементами обеспечивать приложение зажимного усилия к заданной точке. Иногда силовые механизмы выполняют роль самотормозящего элемента, препятствуя раскреплению заготовки при внезапном выходе из строя привода.
Силовые механизмы делятся на простые и комбинированные. Простые состоят из одного элементарного механизма - винтового, эксцентрикового, клинового, рычажного.
Комбинированные представляют собой комбинацию нескольких простых: рычажного и винтового, рычажного и эксцентрикового, рычажного и клинового и т.д.
Силовые механизмы используются в приспособлениях с зажимными устройствами как первой, так и второй групп. Для приспособлений с зажимными устройствами первой группы силовой механизм следует выбирать совместно с приводом, чтобы можно было рационально согласовать силовые возможности механизма (коэффициент усиления i) с силовыми данными привода.
Выбор конструктивной схемы силового механизма производится также с учетом конкретных условий компоновки приспособления.
Для выбранного силового механизма необходимо определить коэффициент усиления i и исходное усилие Ри , которое должно быть приложено к силовому механизму приводом или рабочим.
Расчетная формула для нахождения Ри может быть получена на основе решения задачи статики - рассмотрения равновесия силового механизма под действием приложенных к нему сил.
Пример
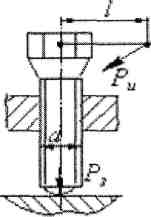
Рис. 6.1. Винтовой механизм
Винтовой механизм со сферическим торцом (рис. 6.1).
Дано: Р3, l, d.
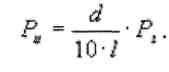
Пример 2
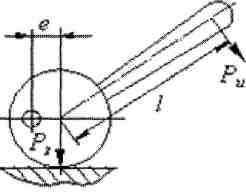
Рис. 6.2. Эксцентриковый механизм. Эксцентриковый механизм (рис. 6.2)
Дано: Р3,1, е.
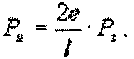
Пример 3
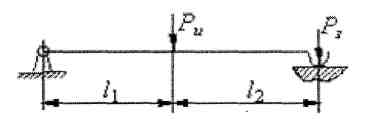
Рис. 6.3. Рычажный механизм
Рычажный механизм (рис. 6.3).
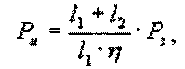
- КПД, учитывающий потери на трение в опоре;
= 0,85.
Пример 4
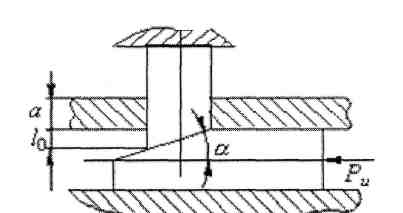
Рис. 6.4. Клиноплунжерный механизм
Клиноплунжерный механизм (рис. 6.4)
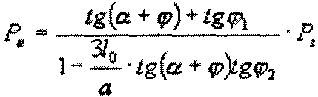
- угол клина в ;
- угол трения между плунжером и клином в °;
tg = f = 0,1-0,15;
1 - угол трения между клином и корпусом в °;
tg1 = f1 = 0,1-0,15;
2 - угол трения между плунжером и корпусом в °;
tg2 = f2 = 0,1-0,15.
Пример 5
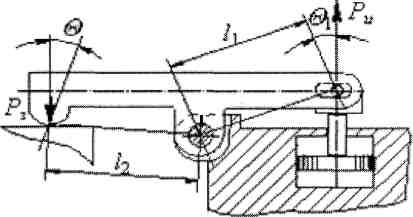
Рис. 6.5. Комбинированный силовой механизм
Комбинированный силовой механизм (рис. 6.5).
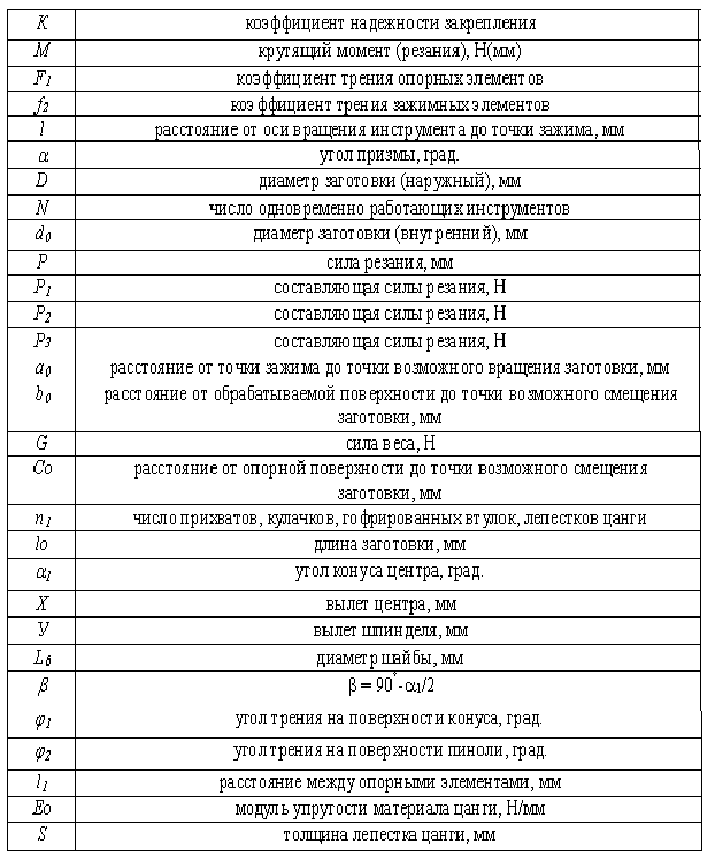
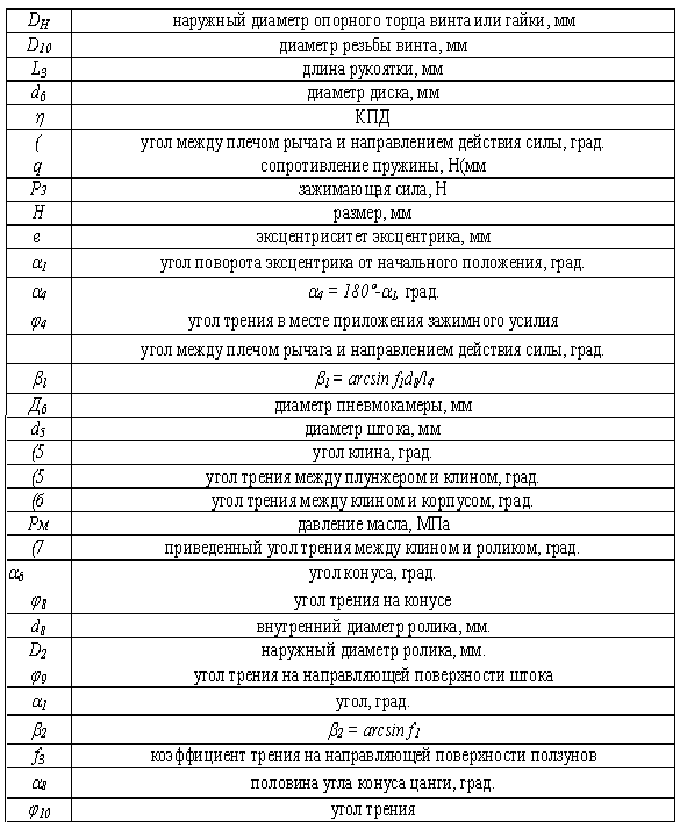
В таблице 6.1 приведены схемы для определения исходного усилия Ри, а в таблице 6.2 - обозначения исходных данных для расчетов.
Таблица 6.1
Схемы для определения
исходного усилия Ри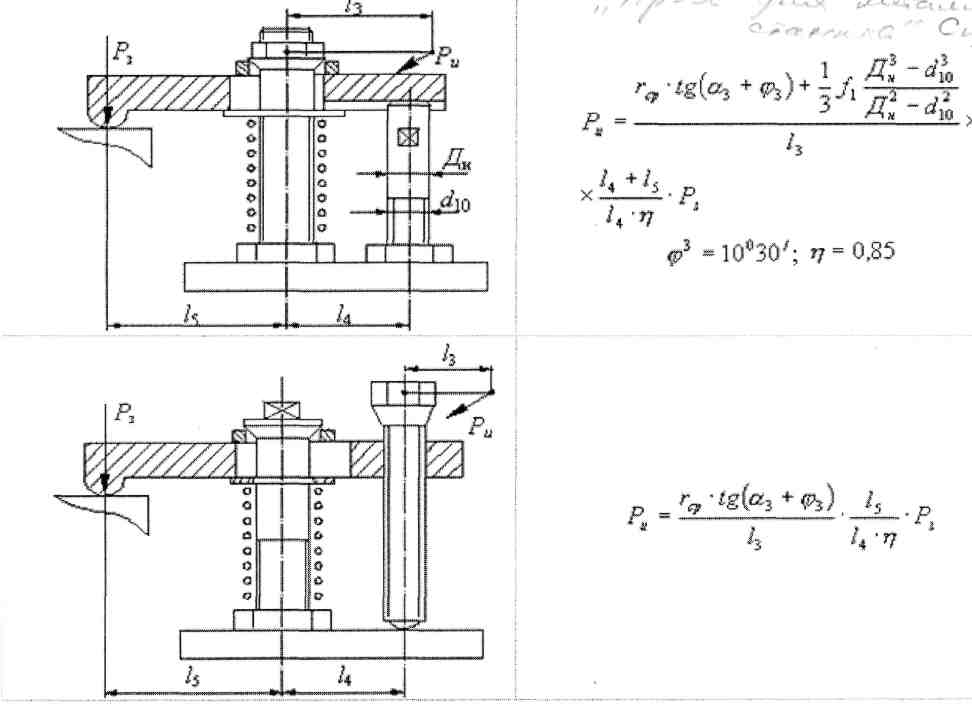
Продолжение табл. 6.1
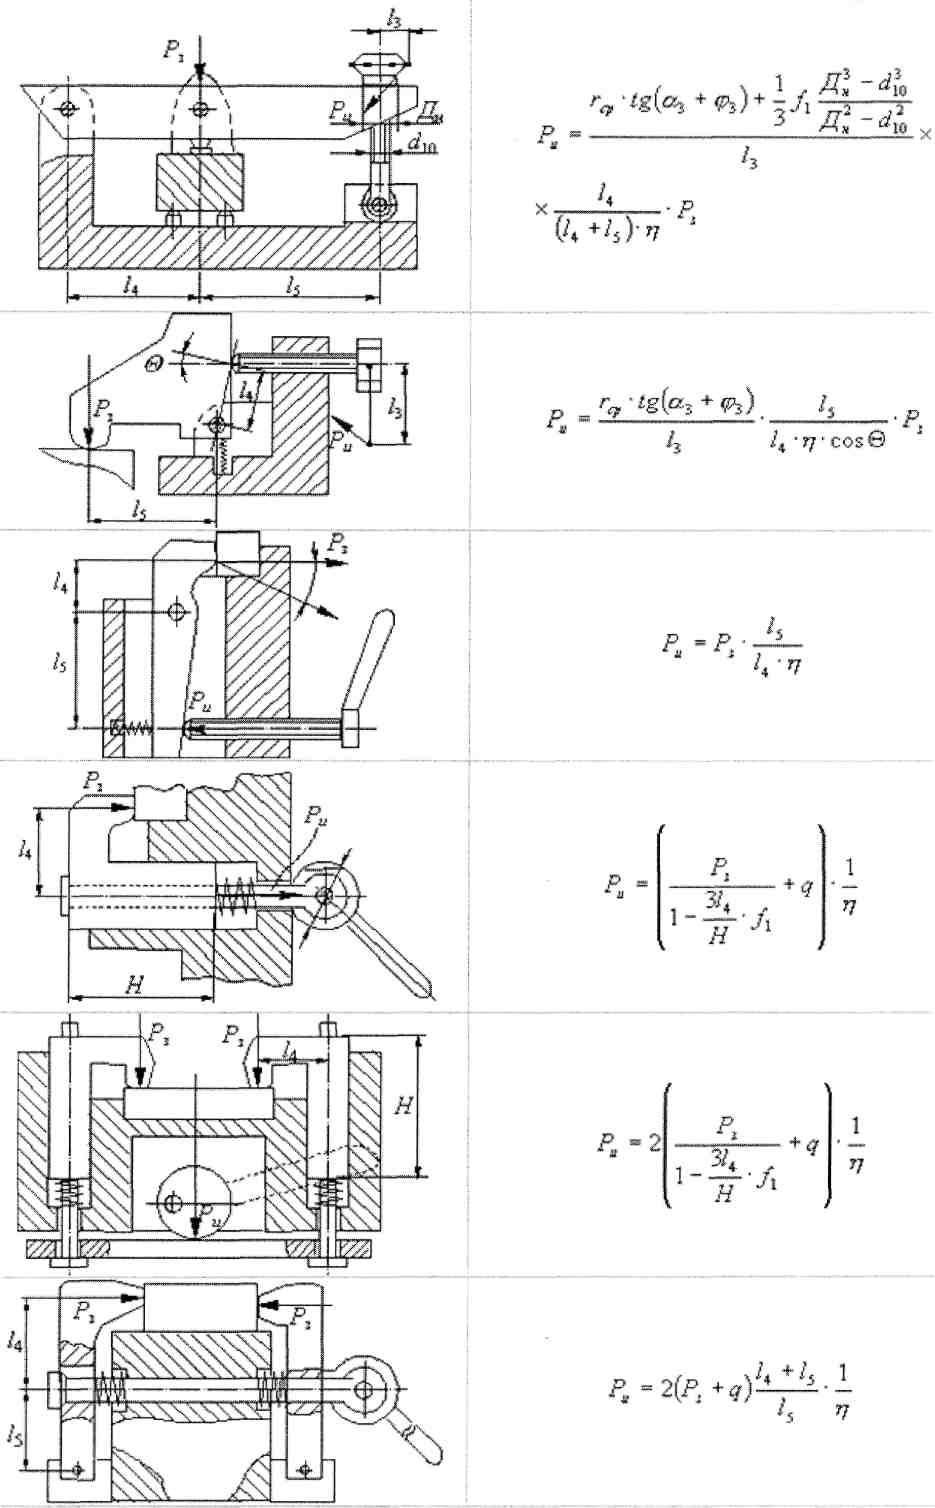
Продолжение табл. 6.1
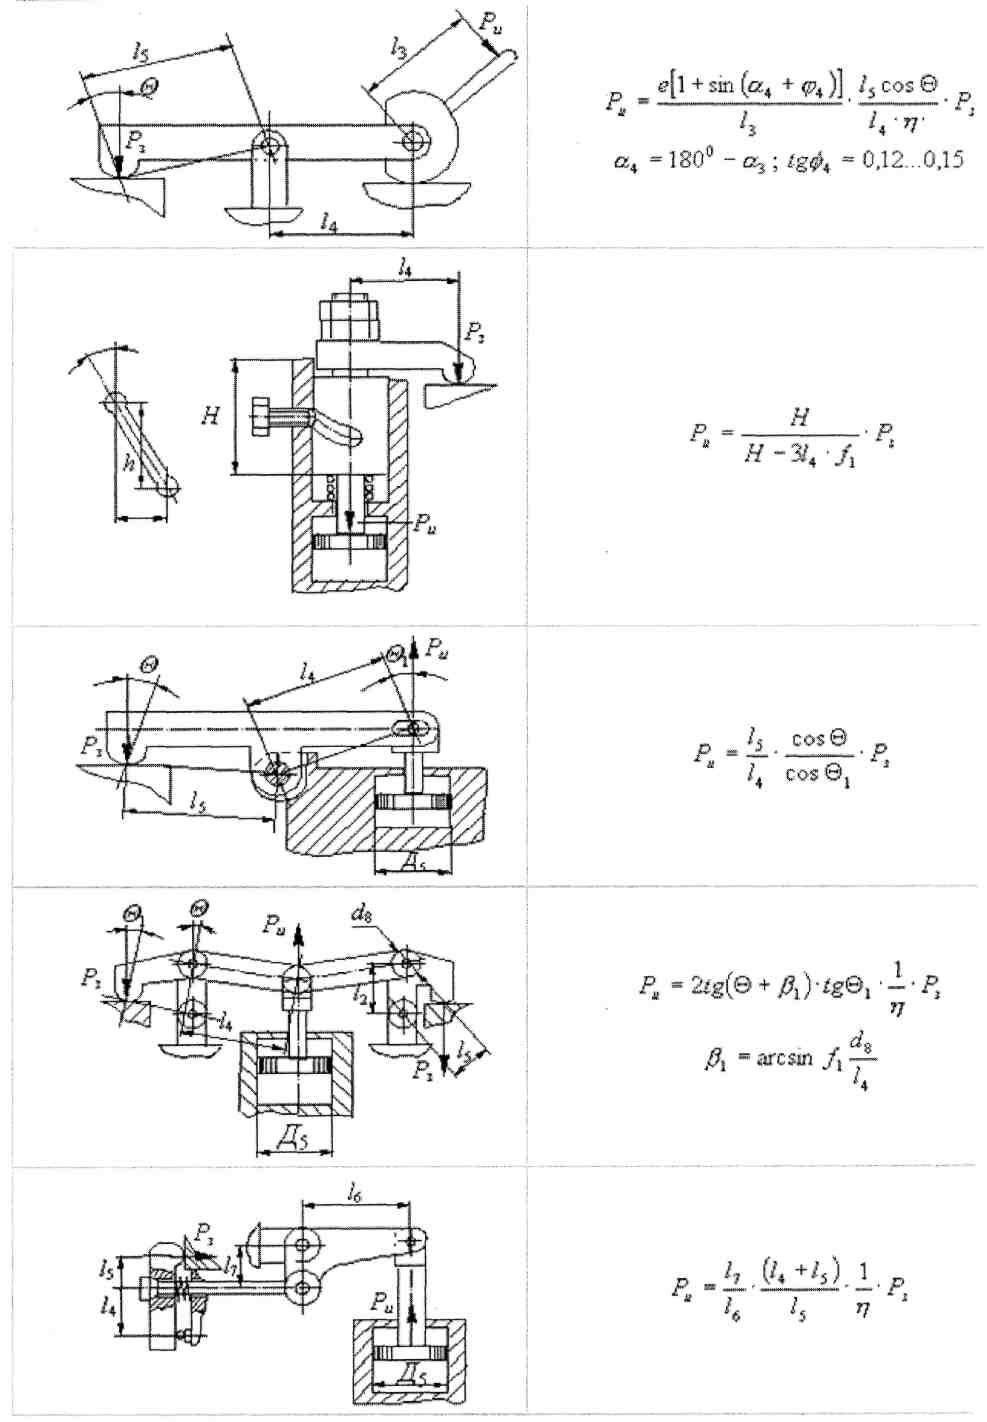
Продолжение табл. 6.1
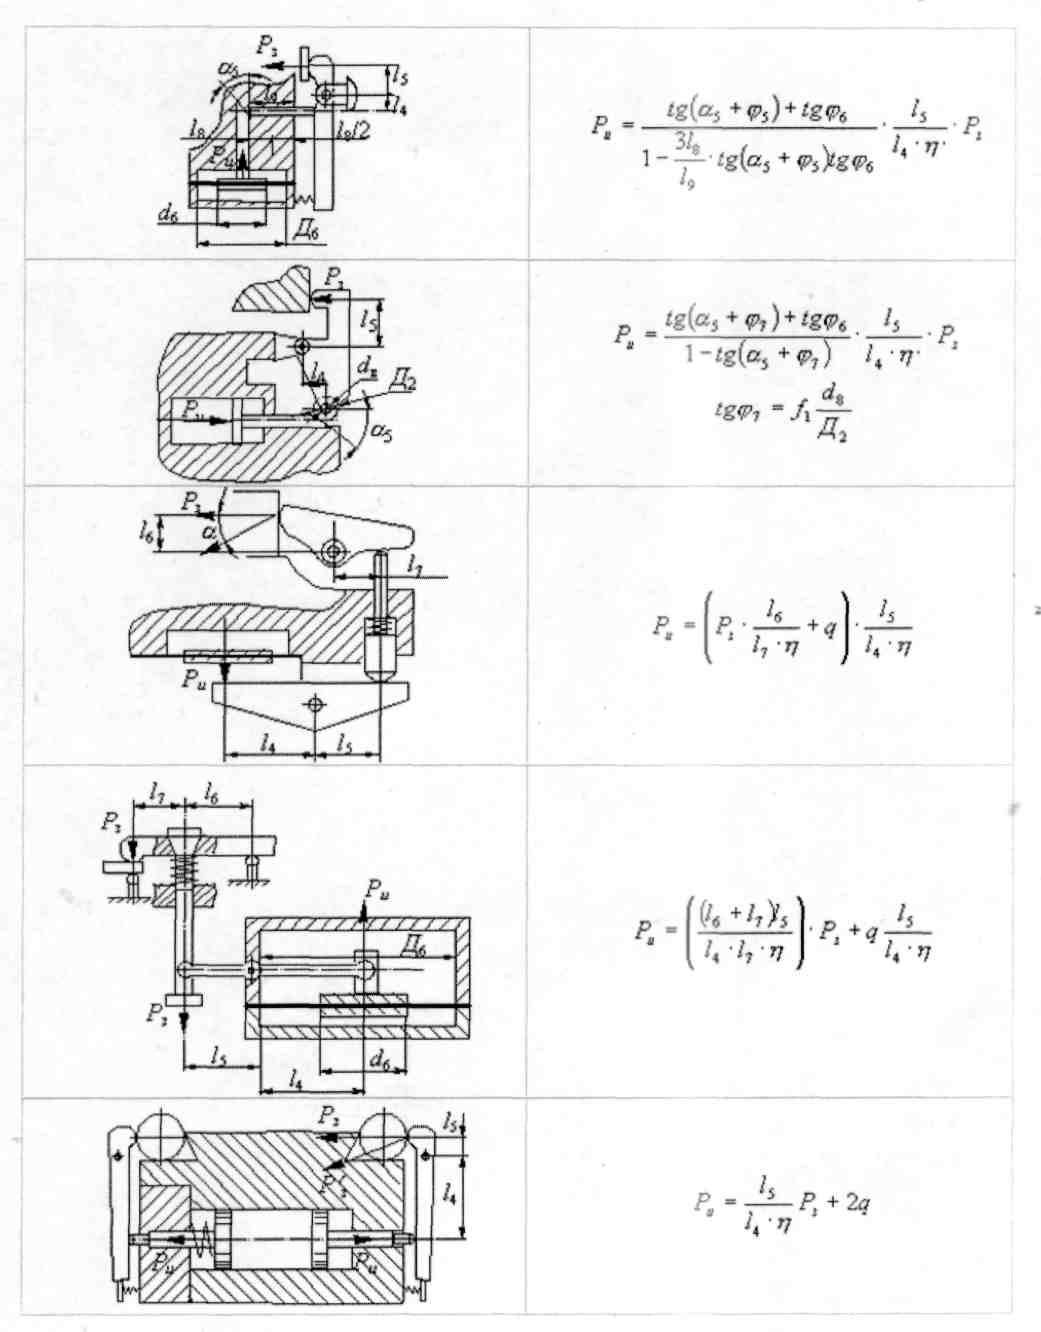
Продолжение табл. 6.1
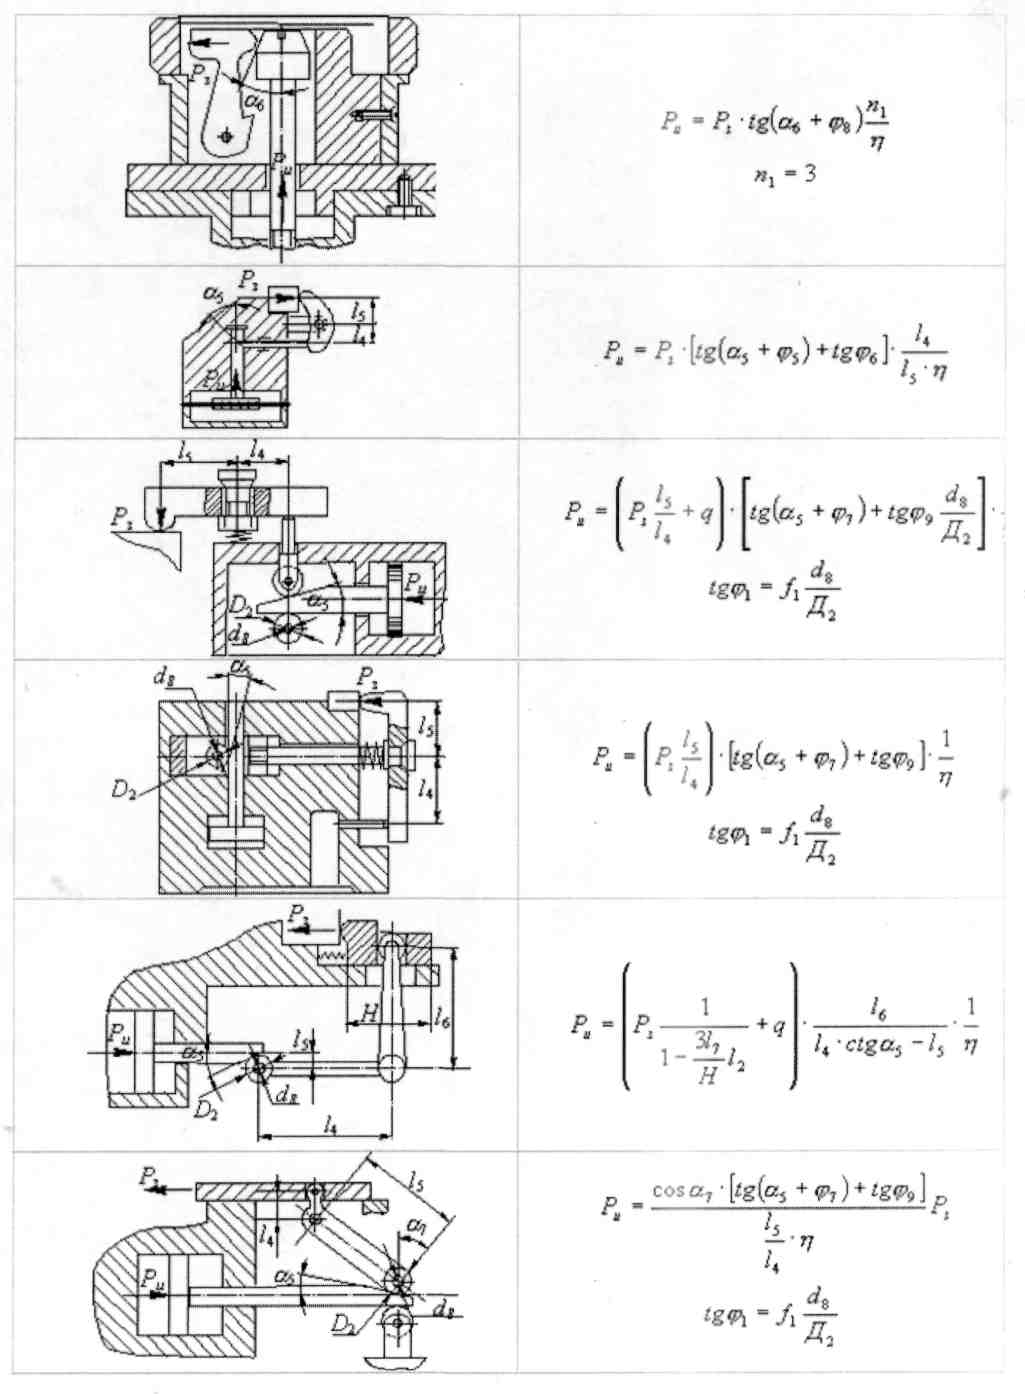
Продолжение табл. 6.1
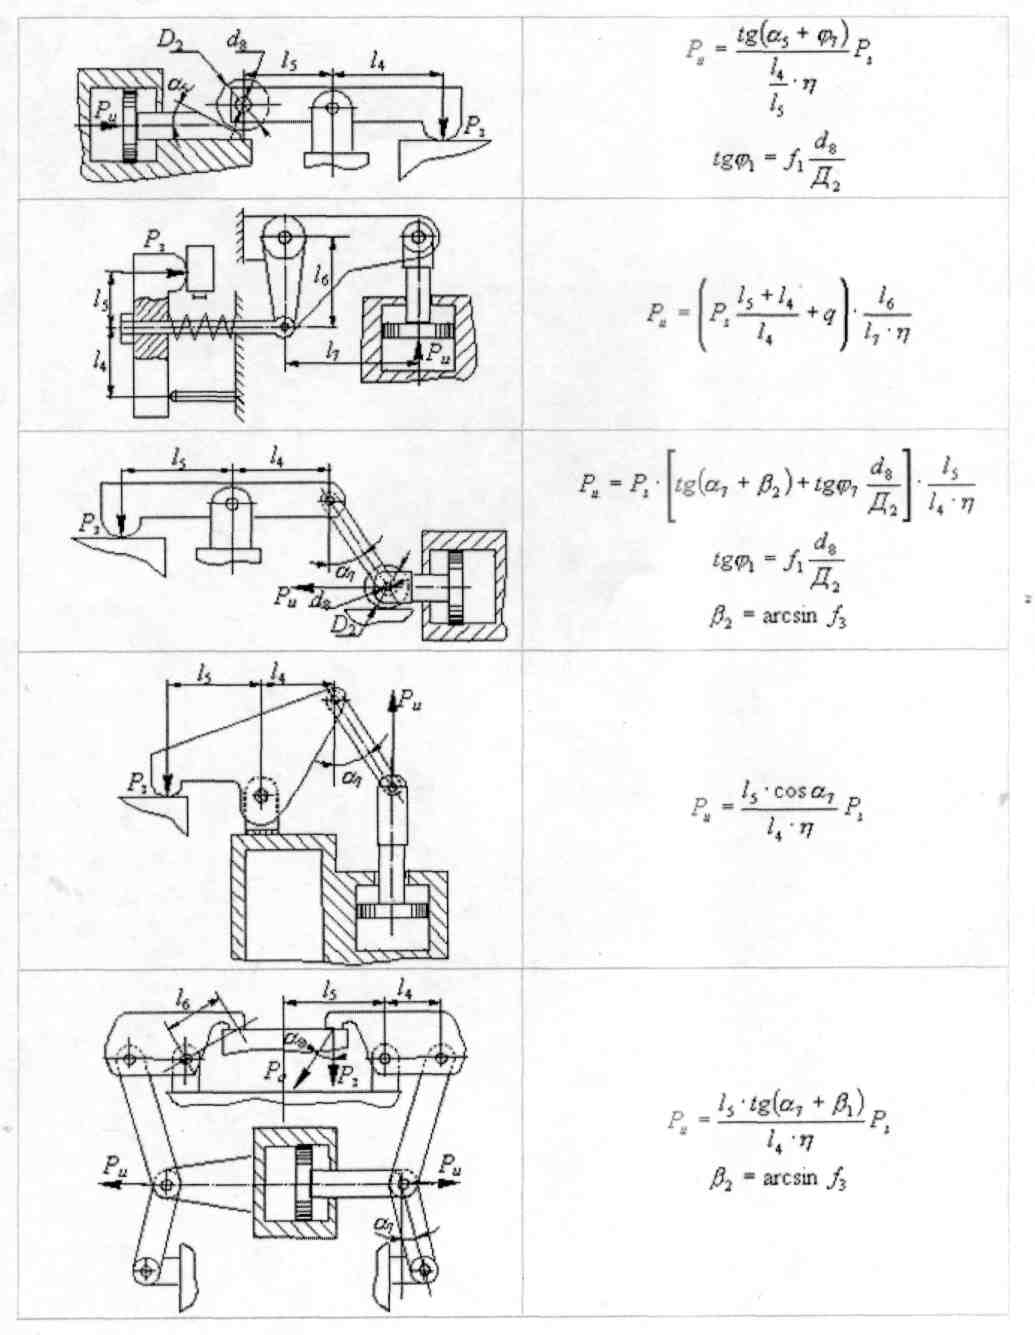
Окончание табл. 6.1
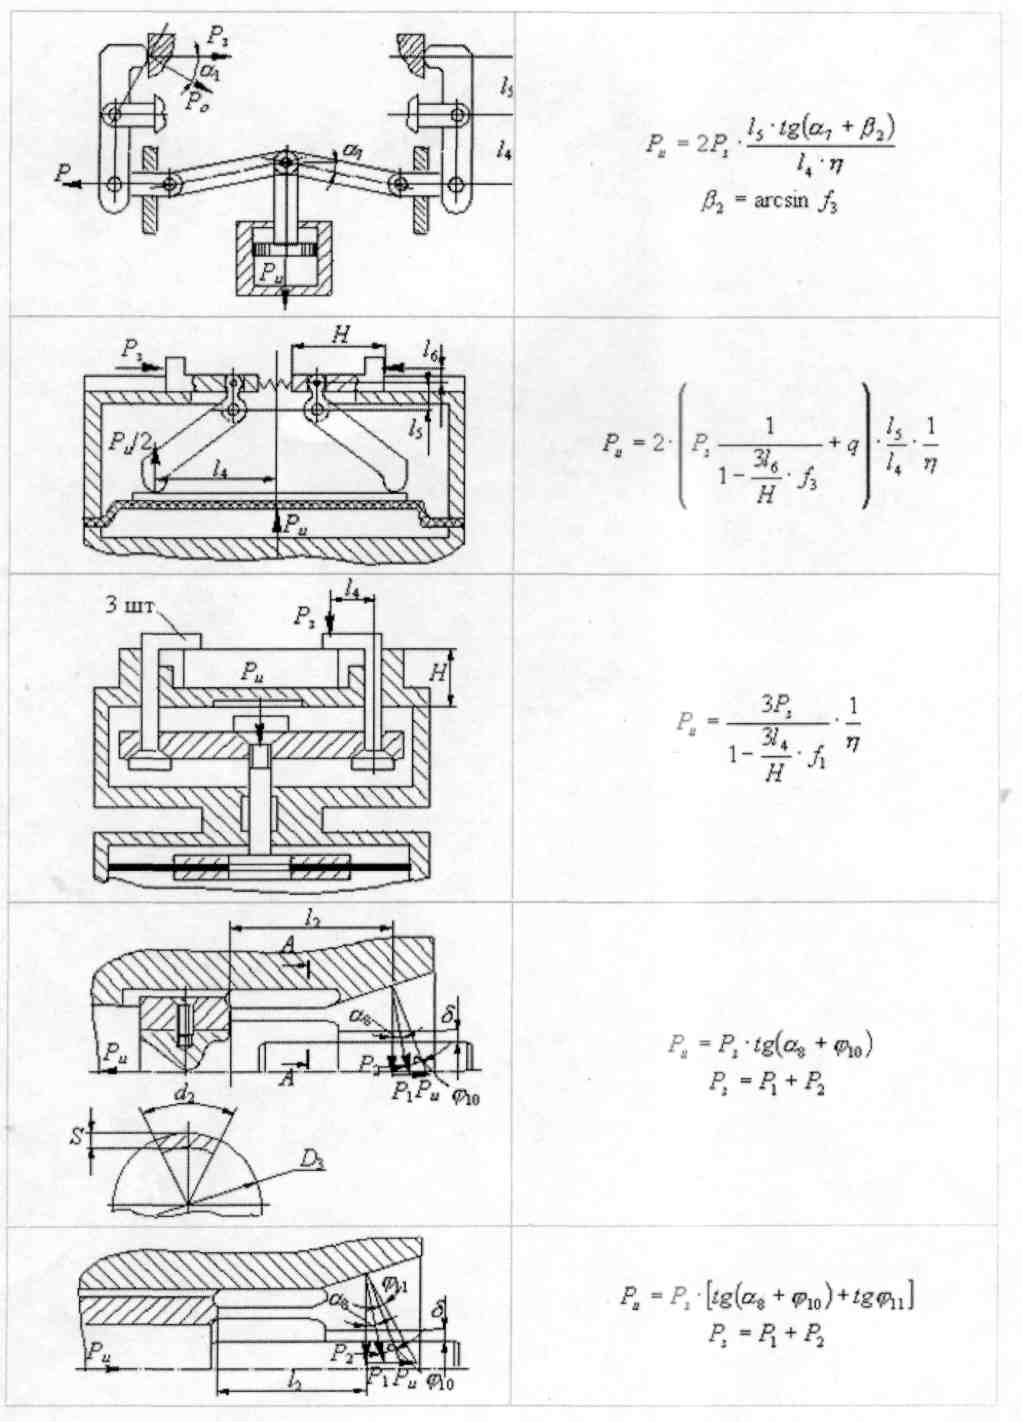
Таблица 6.2
Исходные данные для расчетов
Окончание табл. 6.2
Контрольные задания Задание 6.1.
Как определить исходную силу Ри?
Задание 6.2.
Понятие о силовом механизме.
7. Расчет приводов зажимных устройств
Как указывалось в предыдущих главах, приводы используются в приспособлениях с зажимными устройствами первой и третьей групп. В зажимных устройствах первой группы применяются пневматические, гидравлические, пневмогидравлические, механогидравлические, центробежно-инерционные и другие приводы. В третьей группе - вакуумные, магнитные, электростатические и др.
7.1. Пневматический привод
Пневматический привод состоит из пневмодвигателя, воздухопроводов и пневматической аппаратуры различного назначения. Энергоносителем здесь является сжатый воздух с давлением Р = 0,4 - 0,6 Мпа. Расчет на прочность элементов пневмопривода производят при давлении Р = 0,6 МПа, а величину развиваемого им усилия Ри при давлении Р = 0,4 МПа.
Пневмодвигатели выполняют в виде поршневых цилиндров и диафрагменных пневмокамер.
7.1.1. Поршневые двигатели (пневмоцилиндры)
Они подразделяются на одинарные и сдвоенные. В одинарных имеется один поршень, а в сдвоенных - два. Они могут быть также одностороннего и двухстороннего действия (рис. 7.1).
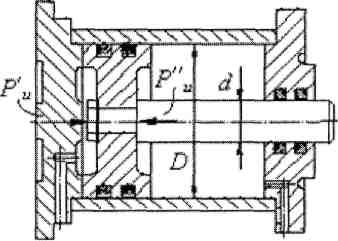
Рис. 7.1. Пневмоцилиндр двухстороннего действия
1. Для пневмоцилиндров одностороннего действия
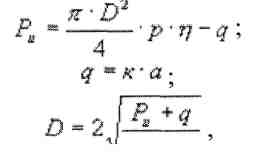
где к - характеристика пружины,
a - величина сжатия.
2. Для пневмоцилиндров двухстороннего действия
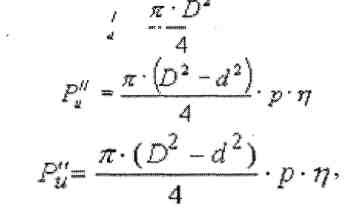
где КПД 0,85,
q - сопротивление возвратной пружины.
7.1.2. Диафрагменные пневмокамеры
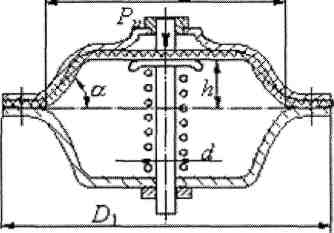
Рис. 7.2. Диафрагменная пневмокамера
1. Для пневмокамер одностороннего действия
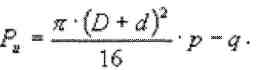
2. Для пневмокамер двухстороннего действия