Материал: Проектирование станочных приспособлений. Сай В.А., Бородкин В.В
Диафрагменные пневмокамеры (рис. 7.2) в силовом отношении отличаются от поршневых тем, что развиваемое ими усилие Ри изменяется по мере движения штока.
Достоинства пневмокамер:
• рабочая камера не обрабатывается и гораздо дешевле пневмоцилиндров;
• герметичны;
• долговечны.
Недостатки:
• малый ход поршня;
• падения усилия по длине хода штока;
• диаметральные размеры больше осевых.
7.1.3. Гидравлический привод
Гидравлический привод состоит из силового гидравлического цилиндра, насоса, бака, трубопроводов, аппаратуры управления и регулирования. Гидроцилиндры бывают одностороннего и двухстороннего действия. Благодаря использованию более высокого давления жидкости по сравнению с пневмоприводом при тех же развиваемых усилиях имеет меньшие габариты и вес; масло обеспечивает смазку трущихся частей.
Недостатки гидроприводов:
• сложность гидроустановки и необходимость в дополнительной площади для ее размещения;
• большая стоимость.
Простейшая схема с одним насосом приведена на рис 7.3.
Масло от насоса 4 направляется золотником управления 2 в одну из полостей гидроцилиндра 1. Когда передается к зажимным элементам несамотормозящияся, масло должно подаваться в систему под рабочим давлением в течении всего времени работы механизма зажима и почти весь расход масла (за исключением утечек) должен проходить через переливной клапан 3, настроенный на рабочее давление, что вызывает нагрев масла и непроизводительным затрат энергии. Поэтому такую схему целесообразно применять в случаях, когда передают к зажимным элементам самотормозящяся и насос после зажима может отключаться .
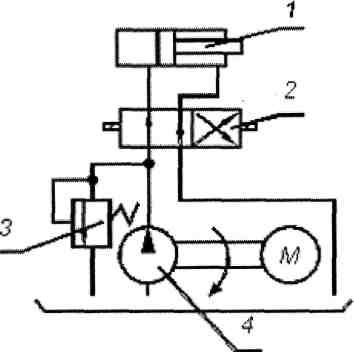
Рис. 7.3. Схема гидропривода с одним насосом
Для уменьшения затрат мощности выполняют привод с двумя насосами^
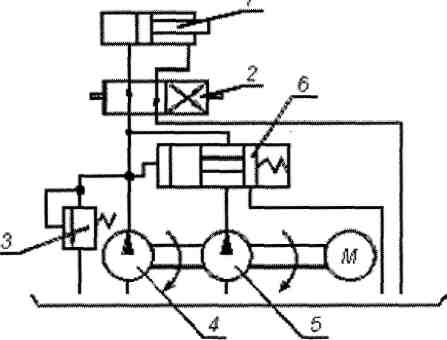
Рис. 7.4. Схема гидропривода с двумя насосами
5 - низкого давления и большой производительности и 4 - высокого давления и малой производительности. При холостом ходе масло поступает в цилиндр 1 одновременно от обоих насосов. После замыкания механизма (упора зажимного элемента в деталях) давления в системе увеличивается, и напорный золотник 6 отключает насос низкого давления. В дальнейшем будет уже работать только насос высокого давления (рис. 7.4).
Можно выполнить привод только с одним насосом низкого давления в сочетании с мультипликатором 7. При повышениях давления в системе специальный напорный золотник 8 включает мультипликатор, который благодаря разности площадей поршня и штока-плунжера повышает давления в цилиндре; обратный клапан 9 отключает часть системы с низким давлением. Такое устройство (рис. 7.5) может быть использовано при самотормозящихся передачах; при несамотрмозящих передачах можно использовать только для кратковременного зажима. В противном случае мультипликатор должен был бы компенсировать большие объемные потери масла и его габаритные размеры при этом сильно бы возросли.
Применяют также привод с насосом 10, (рис. 7.6) автоматически регулирующим производительность по давлению. При увеличении давления в системе цилиндр управления 11 уменьшают производительность насоса до величины, необходимой для компенсации объемных утечек.
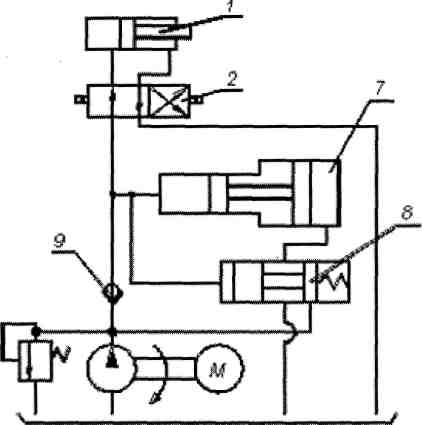
Рис. 7.5. Схема гидропривода с одним насосом и мультипликатором
Можно выполнить привод только с одним насосом высокого давления, но малой производительности (рис. 7.7) в сочетании с гидроаккумуляторами 13. Здесь при зажиме масло подается одновременно аккумуляторам и насосам. После зажима насос через клапанную пробку 12 пополняет аккумулятор.
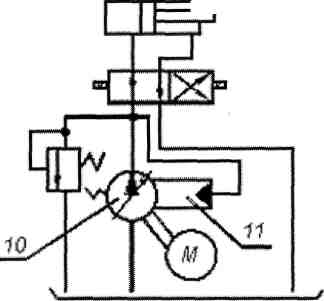
Рис. 7.6. Схема гидропривода с одним насосом
Производительность насоса должна обеспечить зарядку аккумулятора за время зажима - выполнения рабочих операций. Такую схему применяют при сравнительно небольшом времени зажима.
При большой продолжительности выполнения рабочих операций выполнят более сложную схему с гидроаккумулятора (рис. 7.8). Насос 4 высокого давления и большой производительности подает масло через обратный клапан 9, золотник 2 с электроуправлением в гидроцилиндр 1 и гидроаккумулятор 13. когда давление в гидросистеме достигает максимального значения, на которое настроен предохранительный клапан 14, реле давления 15 с помощью золотника 14 переключает поток масла от насоса на слив. Тогда давление в системе поддерживается аккумулятором. При падении давления до минимального рабочего срабатывает реле давления 16, переключающее золотник 14, вследствие чего насос снова нагнетает масло в систему и заряжает аккумулятор.
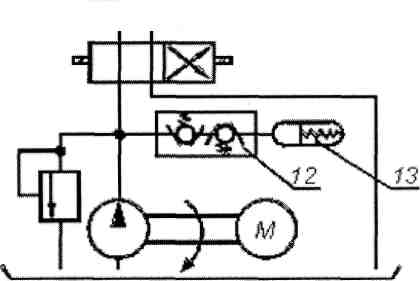
Рис. 7.7. Схема гидропривода с одним насосом и гидроаккумулятором
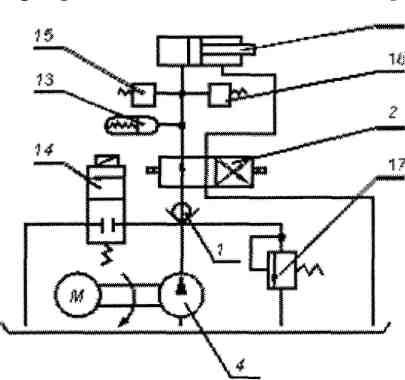
Рис. 7.8. Схема гидропривода с насосом и аккумулятором
7.1.4. Пневмогидропривод
Пневмогидропривод (рис. 7.9) состоит из силового гидравлического цилиндра и пневмогидравлического усилителя давления. Усилители давления бывают двух типов: прямого и последовательного.
Принцип работы усилителя прямого действия основан на непосредственном преобразовании сжатого воздуха низкого
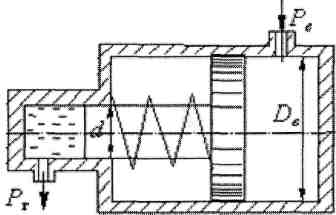
Рис. 7.9. Пневмогидропривод
давления Рв в высокое давление жидкости Рг. Отношение (Dв/dг)2 называется коэффициентом усиления.
Контрольные задания. Задание 7.1.
Достоинства и недостатки пневмокамер.
Задание 7.2.
Конструкция и применение пневмогидропривода.
8 Приводы станочных приспособлений
8.1. Электромеханические приводы защитных устройств
Электромеханические зажимные устройства (ЭМЗУ) состоят из электродвигателя, передаточного механизма, зажимных элементов. Обычно в ЭМЗУ применяют асинхронные электродвигатели с короткозамкнутым ротором нормального исполнения с повышенным скольжением или повышенным пусковым моментом. Электродвигатель работает кратковременно только при зажиме или отжиме, поэтому в ЭМЗУ всегда имеется самотормозящая передача для фиксирования состояния системы после зажима и отключения двигателя.
По принципу действия привода ЭМЗУ делят на квазистатические и динамические.
В квазистатических ЭМЗУ сила зажима создается только за счет электромагнитного момента двигателя и величина этой силы определяется настройкой динамометрирующих упругих элементов, в частности муфты предельного момента, расположенной в кинематической цепи. Момент, развиваемый двигателем при зажиме, всегда меньше его критического (максимального) момента.
В динамических ЭМЗУ сила зажима создается как за счет электромагнитного момента двигателя, так и за счет кинетической энергии вращающихся частей, за вычетом потерь на трение. Отключение двигателя происходит после достижения требуемой силы зажима, которая определяется по силе тока в цепи двигателя с помощью реле или по величине соответствующей деформации упругого звена механизма, вызывающей срабатывание электроаппаратуры.
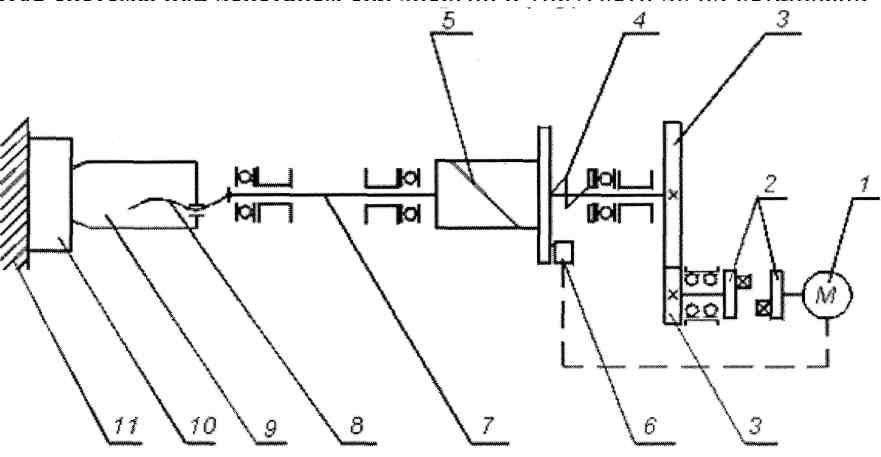
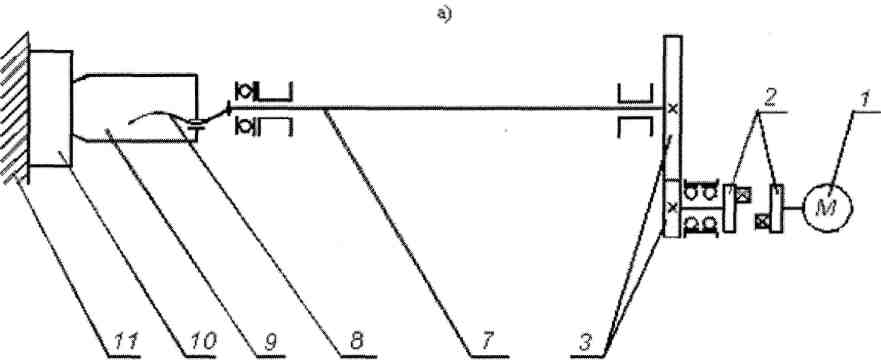
На (рис. 8.1 а) показана схема квазистатического действия , на (рис. 8.1 б) -схема динамического действия.
Двигатель 1 через разгонную муфту 2, передаточный механизм, включающий упругий приведенный вал 7 и самотормозящую передачу 8, перемещает зажимной элемент 9, который при зажиме прижимает деталь 10 к неподвижной опоре 11 и создает натяжение всех звеньев системы. После окончания зажима и отключения двигателя деталь 10 удерживается в зажатом состоянии силами натяжения упругих звеньев участка системы от опору 11 до самотормозящей передачи 8. оба диска разгонной муфты 2 имеют на больших дугах наружной поверхности по одному выступу, благодаря чему пуск двигателя и почти целый оборот его вала могут происходить без нагрузки до момента встречи выступов.
В схеме квазистатического действия сила зажима определяется силой натяжения упругого звена 4 муфты предельного момента 5. При достижении требуемой силы зажима перемещение одной из частей муфты 5 воздействует на выключатель, который отключает двигатель.
В схеме динамического действия в зависимости от ее параметров общее число последовательных этапов процесса может быть различным и достигать шести. Но во всех случаях при зажиме первые два этапа, при которых момент зажима возрастает, осуществляются одинаково. Первый этап соответствует времени от момента начала зажима (соприкосновения зажимным элемента с деталью) до момента отключения двигателя до остановки ротора в положении, соответствующим максимальной деформации элементов механизма. В конце второго этапа зажим осуществлен и зажатая деталь удерживается самотормозящей передачей. Последующие этапы соответствуют движению элементов системы под действием сил энергии и упругости до их остановки.
8.2. Вакуумный привод
Принцип действия вакуумного привода основан на непосредственной передаче атмосферного давления закрепляемой заготовке 2. Для создания избыточного атмосферного давления между опорной поверхностью заготовки 2 и приспособлением 1 образуют полость с вакуумом (рис.8.2).
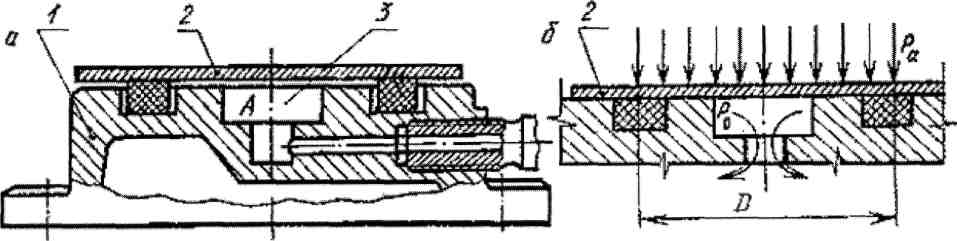
Рис.8.2. Схема вакуумного приспособления с заготовкой в открытом (а) и прижатом (б)состояниях
Величину исходного усилия Ри определяют по формуле:
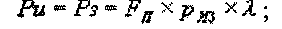
где: Fn - полезная площадь заготовки, ограниченная уплотнением в мм2; рИЗ - избыточное давление, равное разности между атмосферным давлением и вакуумом в полости; - коэффициент герметичности системы, = 0,80,85.
Вакуумные приводы весьма эффективны для крепления заготовок типа пластин.
8.3. Электростатические плиты
Электростатические плиты (рис.8.3) применяют для закрепления заготовок из различных материалов.
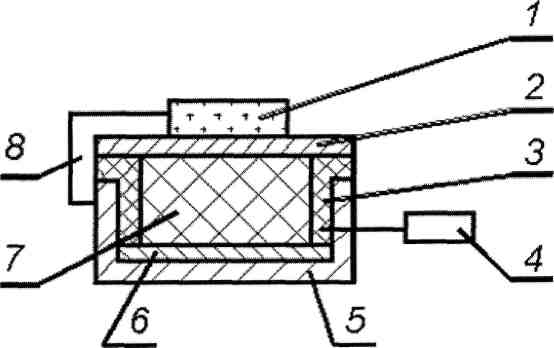
1 - заготовка; 2 - диэлектрическое покрытие; 3 - изоляция; 4 - блок питания (3000 В); 5 - корпус (соединен с плюсом блока питания); 6 - электрод (соединен с минусом блока питания); 7 - полупроводник; 8 - контактная планка.
Рис. 8.3. Электростатическая плита
Принцип работы плиты основан на взаимодействии разноименно заряженных тел (Закон Кулона).
Контрольные задания.
Задание 8.1.
Конструкция и применение вакуумного привода.
Задание 8.2.
Конструкция и применение электростатической плиты
9. Магнитные и электромагнитные приспособления в металлообработке
Значительный прогресс в металлообработке может быть достигнут за счет применения универсальных приспособлений, использующих энергию магнитного поля. Такие приспособления могут применяться в условиях единичного, серийного и массового производств.
Можно выделить четыре основных этапа процесса использования магнитных полей в металлообработке: 1) намагничивание изделий; 2) удержание их магнитным полем во время обработки; 3) размагничивание приспособления для снятия изделий; 4) размагничивание самих изделий после обработки (при необходимости).
Первые три этапа осуществляются соответствующими приспособлениями, снабженными специальными системами управления, четвертый - отдельными системами размагничивания.
По типу источника магнитной энергии приспособления разделяют на:
• электромагнитные (источник - электромагнита);
• с постоянными магнитами (источник - постоянные магниты);
• электропостоянные (источник - постоянный магнит и электромагнит).
9.1. Электромагнитные приспособления
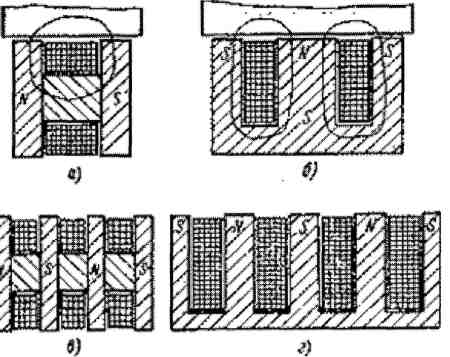
Электромагнитные приспособления известны и применяются более 200 лет. Их силовой блок содержит катушку, обтекаемые электрическим током и намотаны вокруг стальных сердечников для концентрации магнитной энергии.
Катушка с сердечником образует магнитную систему, которые могут быть двух видов: Н- или П- и Ш- образные (рис. 9.1).
Момент зажима, соответствующий окончанию второго этапа работы:
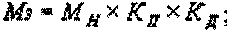
где: Мн - номинальный крутящий (вращающий) момент двигателя; Кп -коэффициент перегрузки (Kп= 1,2(1,5); Кд - коэффициент динамичности.
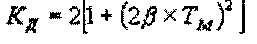
где: Тм = v*0*I – механическая постоянная времени
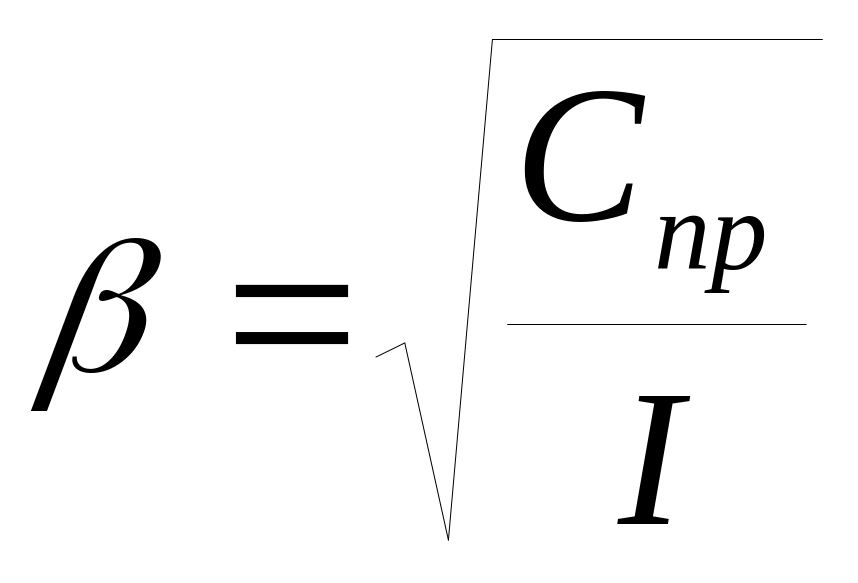 - частота свободных колебаний механизма;
v - коэффициент крутизны лижаризованной статической характеристики двигателя.
где: Мд - момент (электромагнитный двигателя; - угловая скорость вала двигателя; 0 — синхронная угловая скорость; I - момент инерции ротора двигателя и связанных с ним вращающихся частей; СПр - приведенная к валу двигателя жесткость системы механизма; Кд =6 - 10.