Материал: Теоретическая механика. Ч. 3. Динамика. учебное пособие. Переславцева Н.С., Бестужева Н.П
В задачах в качестве механической системы часто рассматривают систему сочлененных твердых тел. При вычислении работы всех сил, приложенных к такой системе тел, очевидно, достаточно учесть работу внутренних сил в местах сочленения твердых тел. Если твердые тела сочленяются с помощью шарниров без трения, сумма работ таких двух внутренних сил равна нулю, так как внутренние силы в точке сочленения, как действие и противодействие, равны по модулю, но противоположны по направлению, а перемещение у точек приложения сил общее.
Таким образом, сочленение твердых тел с помощью шарниров без трения при вычислении работы внутренних сил не нарушает жесткости системы тел, так как сумма работ внутренних сил в этих шарнирах равна нулю при любых перемещениях системы сочлененных твердых тел. Систему сочлененных с помощью таких шарниров твердых тел при вычислении работы всех внутренних сил можно считать одним твердым телом. Это характерно и для случая сочленения системы твердых тел с помощью нерастяжимых нитей, канатов и т.п. В этом случае работа внутренних сил натяжений также равна нулю.
Кинетическая энергия
Кинетическая
энергия точки и системы.
Кинетической
энергией материальной точки называют
половину произведения массы точки на
квадрат ее скорости,
т.е.
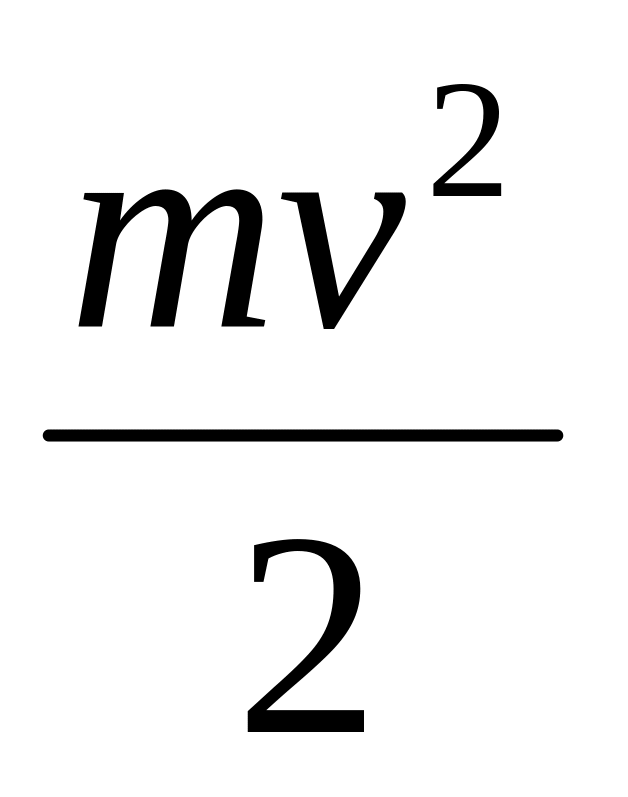 или
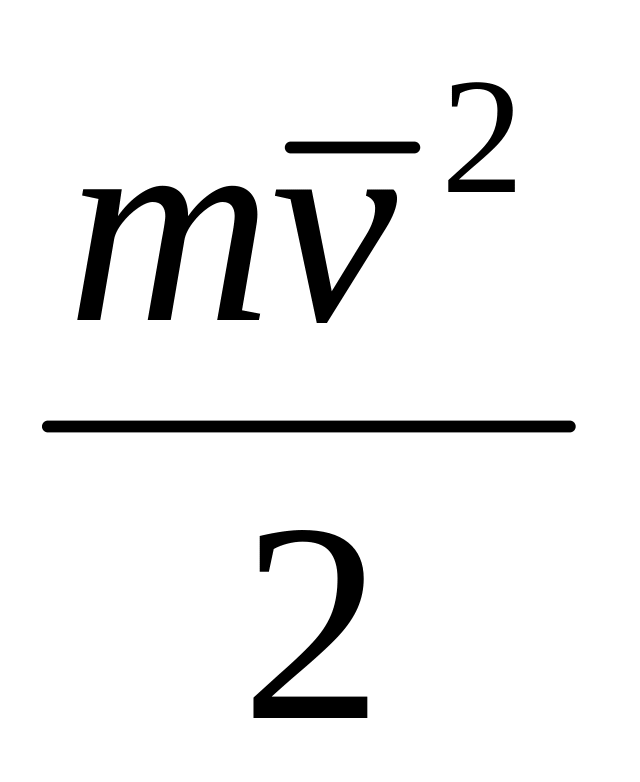 ,
так как скалярный квадрат любого вектора
равен квадрату модуля этого вектора.
Кинетическая энергия является скалярной
положительной величиной.
Кинетической энергией системы называют сумму кинетических энергий всех точек механической системы, т. е.
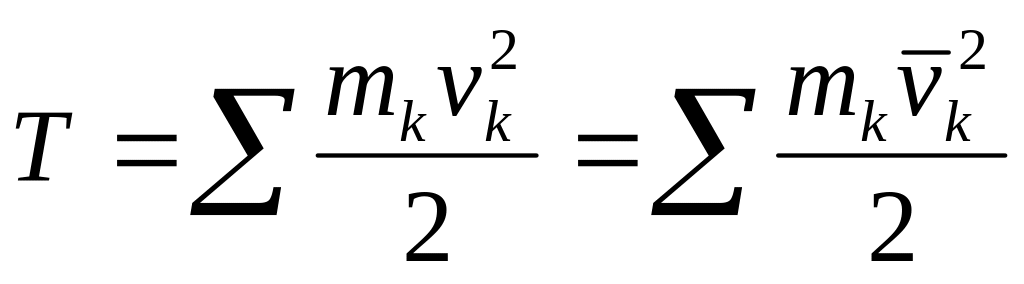 . (138)
Кинетическая энергия как точки, так и системы не зависит от направления скоростей точек. Кинетическая энергия может быть равна нулю для системы только при условии, если все точки системы находятся в покое.
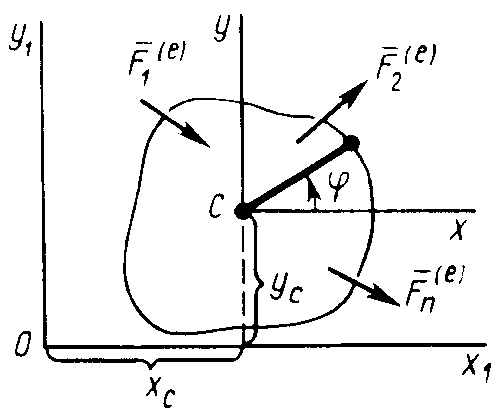
Вычисление кинетической энергии системы (теорема Кёнига). Разложим движение механической системы на переносное поступательное вместе с центром масс системы и относительное по отношению к системе координат, движущейся поступательно вместе с центром масс. Аналогично тому, как это производилось при выводе формулы для кинетического момента при таком разложении абсолютного движения, для каждой точки системы (см. рис. 52) имеем
Рис. 52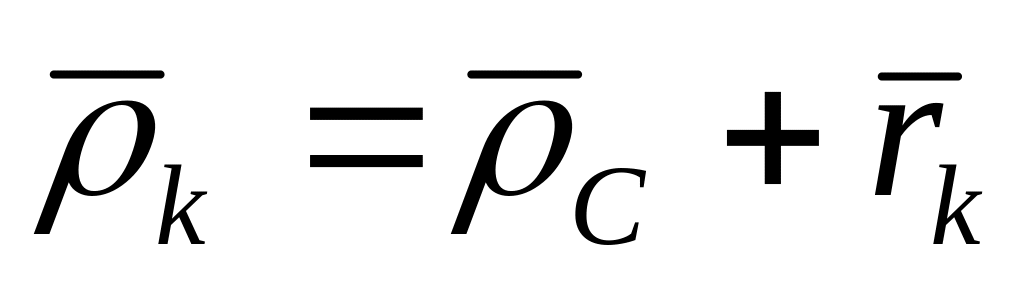
и соответственно
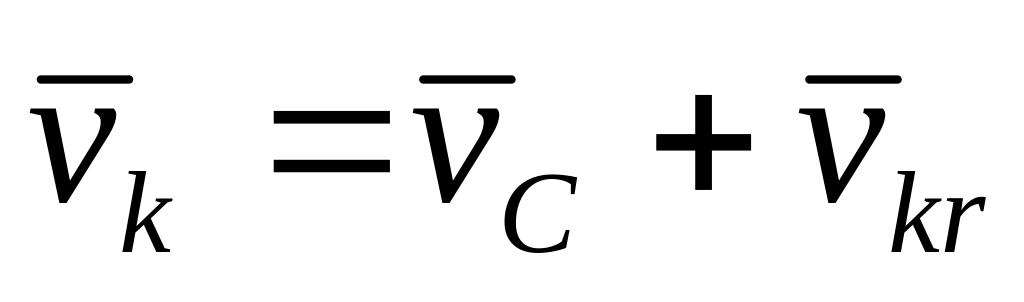 ,
где
– является относительной скоростью
точки, так как подвижная система координат
движется поступательно (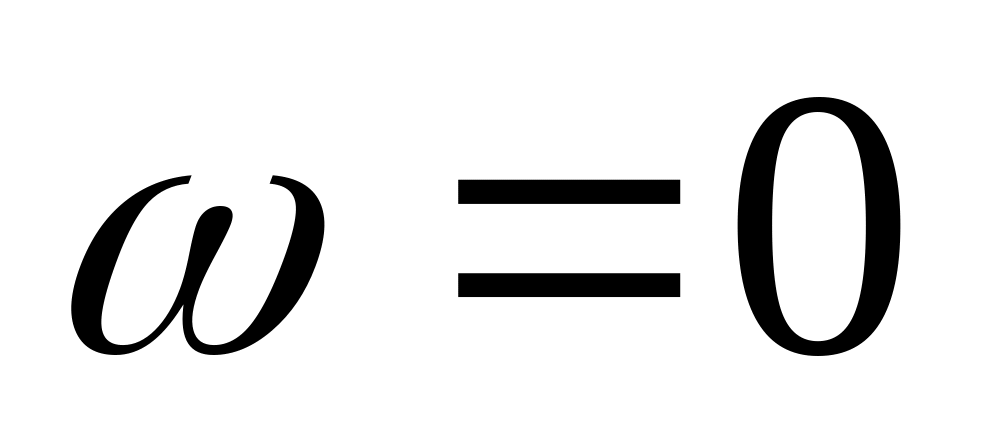 )
и, следовательно, полная производная
по времени от
совпадает с локальной производной,
равной относительной скорости точки.
Подставляя значение
скорости
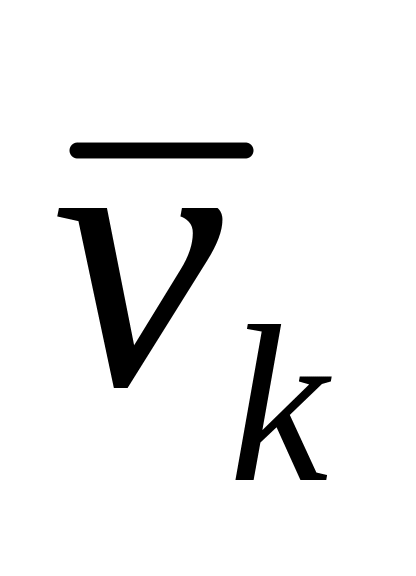 в выражение кинетической энергии
абсолютного движения системы, т. е. ее
движения относительно системы координат
после очевидных преобразований получаем
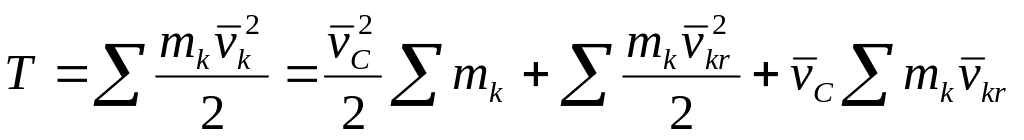 . (139)
Но
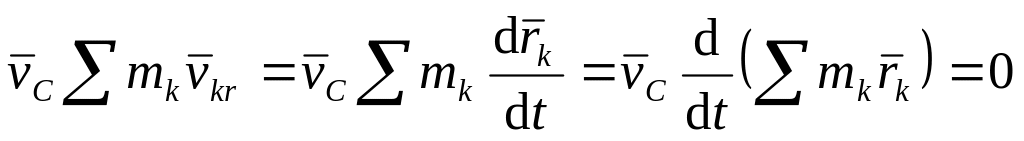 ,
т.к.
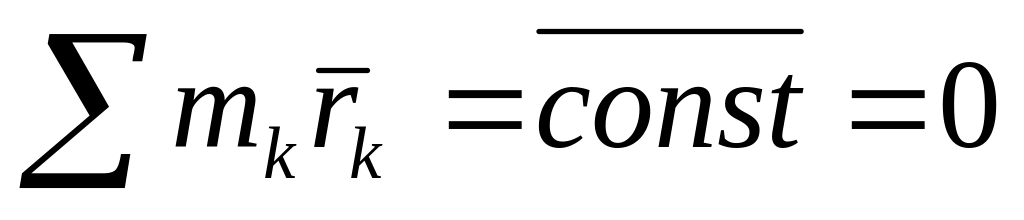
Учитывая, что
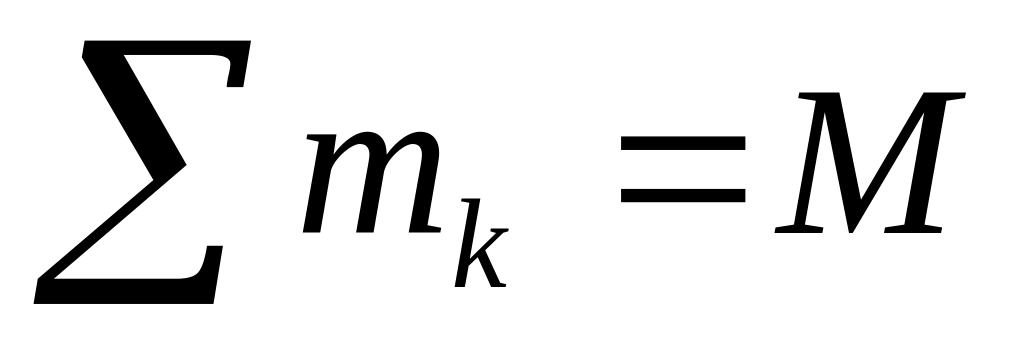 – масса системы, и обозначая
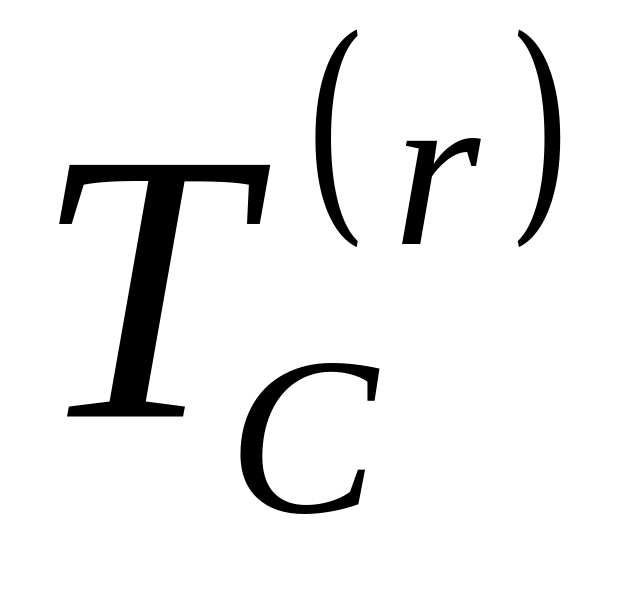 второе слагаемое в (139), имеем
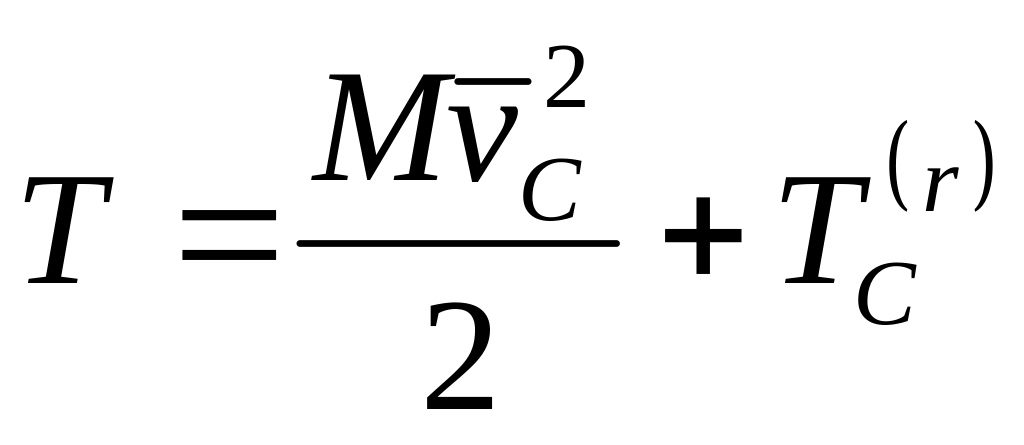 , (140)
где
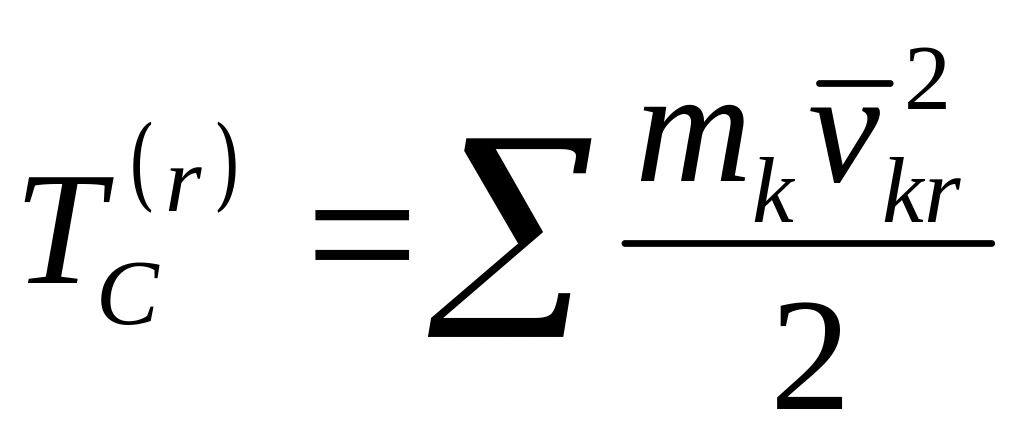 .
Величина является кинетической энергией относительного движения системы относительно системы координат, движущейся поступательно вместе с ее центром масс, или кинетической энергией системы относительно центра масс.
Формула (140) выражает так называемую теорему Кёнига: кинетическая энергия системы в абсолютном движении складывается из кинетической энергии центра масс, если в нем сосредоточить всю массу системы, и кинетической энергии системы относительно центра масс.
Кинетическая энергия твердого тела. При поступательном движении твердого тела кинетическая энергия
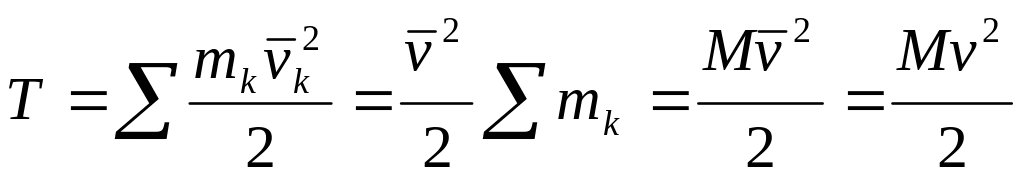 , (141)
так как при
поступательном движении твердого тела
скорости всех точек тела одинаковы, т.
е.
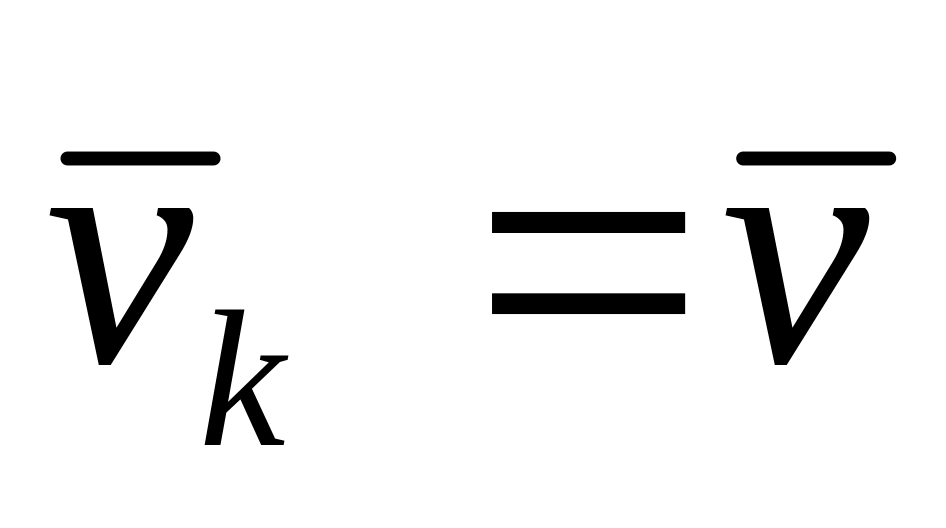 ,
где
– общая скорость для всех точек тела.
Таким образом, кинетическая энергия твердого тела при поступательном движении вычисляется так же, как и для одной точки, у которой масса равна массе всего тела.
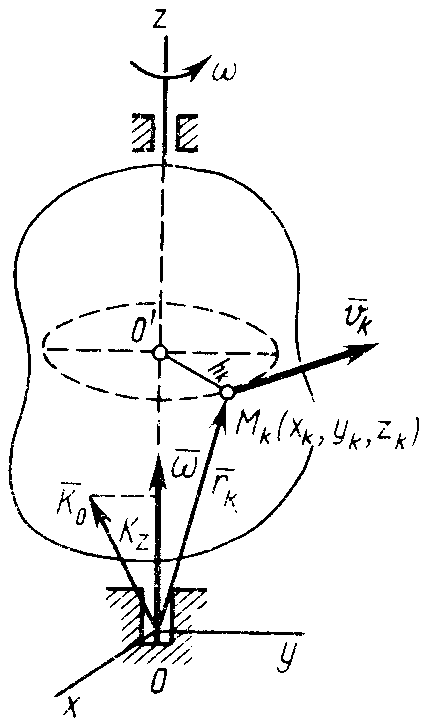
При вращении тела вокруг неподвижной оси кинетическую энергию можно вычислить, если учесть, что скорость какой-либо точки тела можно выразить (см. рис. 53) как
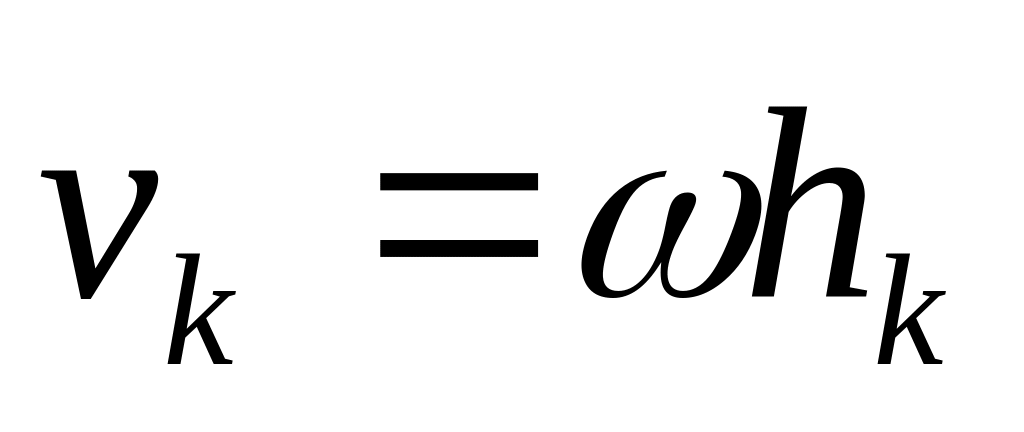 ,
где
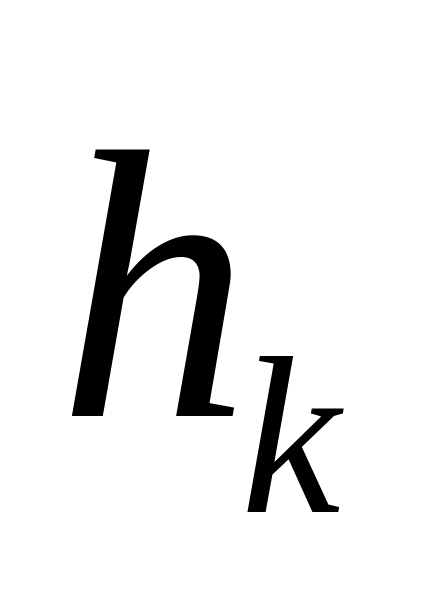 – кратчайшее расстояние от точки
до оси вращения;
– угловая скорость тела. Тогда
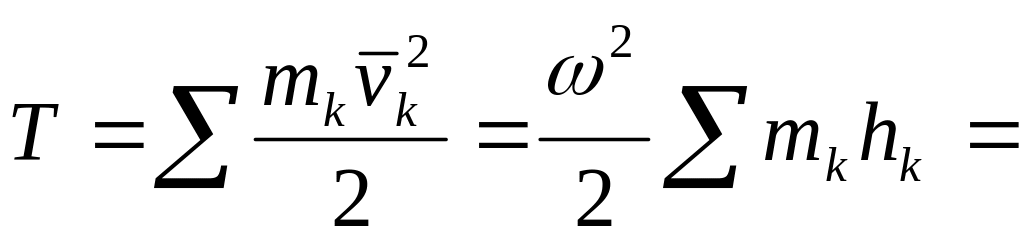
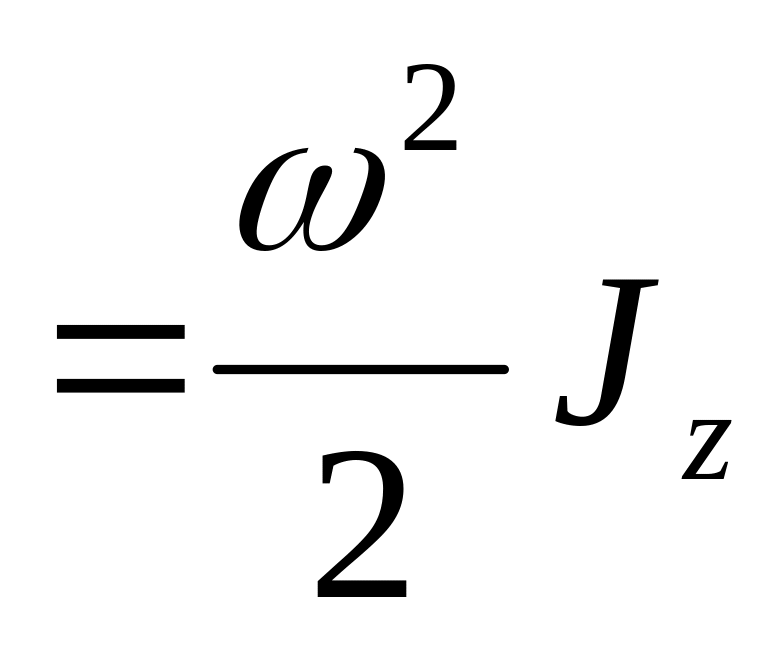 , (142)
где
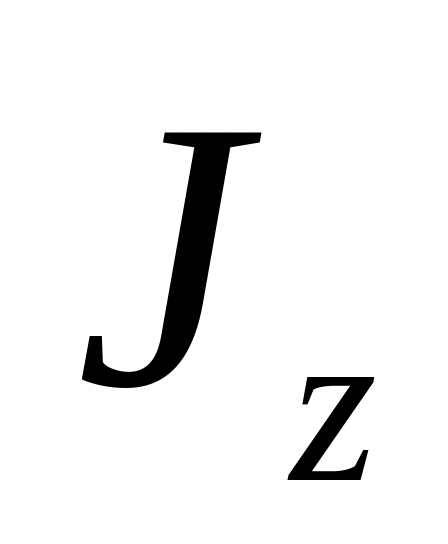 – момент инерции тела относительно оси
вращения
.
Кинетическая энергия тела при вращательном движении вокруг неподвижной оси равна половине произведения момента инерции тела относительно оси вращения на квадрат угловой скорости тела.
И
Рис. 53
При плоском движении твердого тела кинетическую энергию можно вычислить по теореме Кёнига. Так как в этом случае относительное движение относительно центра масс (точнее, относительно системы координат, движущейся поступательно вместе с центром масс) является вращением вокруг центра масс с угловой скоростью , то
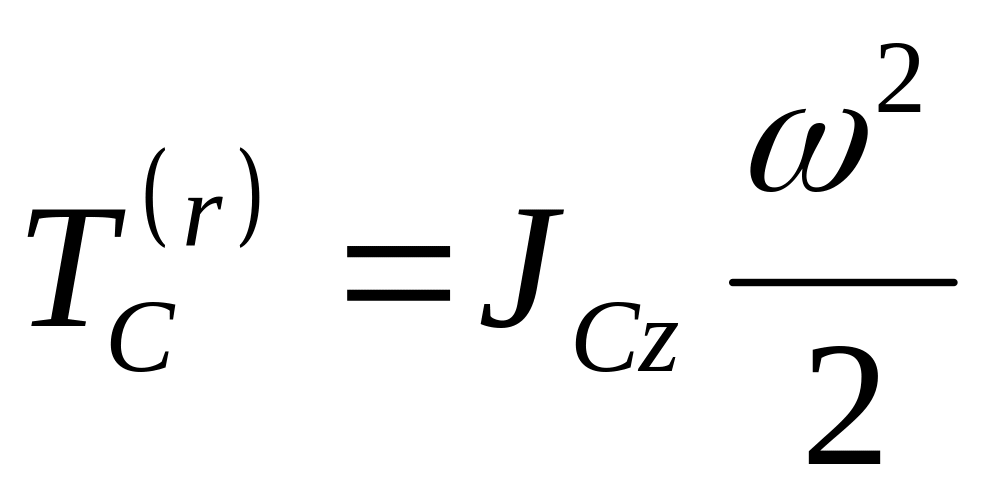 ,
где
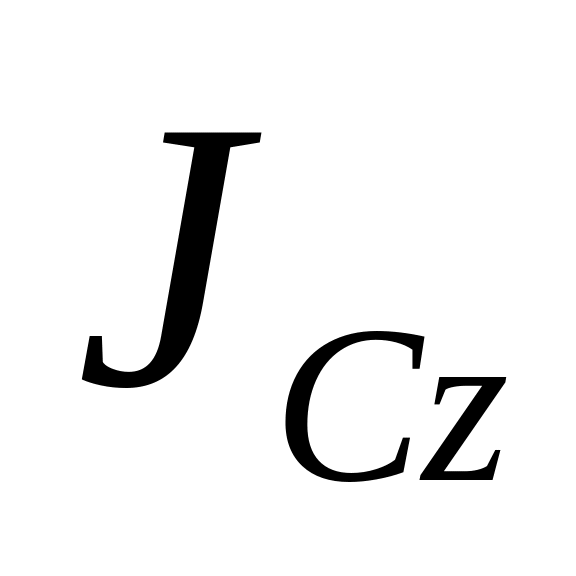 – момент инерции тела относительно оси
,
проходящей через центр масс тела
перпендикулярно плоскости движения.
Следовательно, на основании (140) для
плоского движения тела имеем
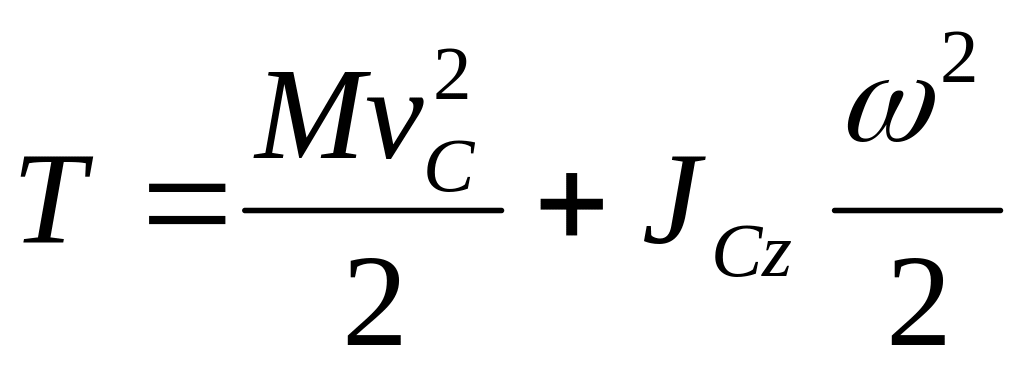 . (143)
Таким образом, при плоском движении тела кинетическая энергия складывается из кинетической энергии поступательного движения тела вместе с центром масс и кинетической энергии от вращения вокруг оси, проходящей через центр масс и перпендикулярной плоскости движения.
Учитывая, что
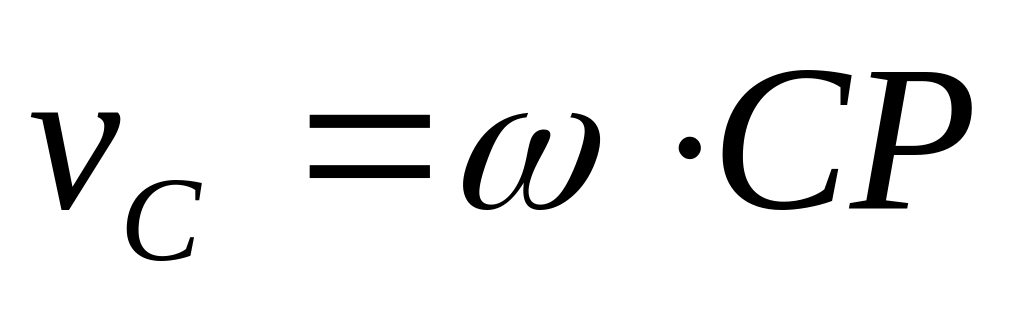 (
– мгновенный центр скоростей), из (143),
используя теорему Штейнера, получаем
еще одну формулу для кинетической
энергии твердого тела при плоском
движении:
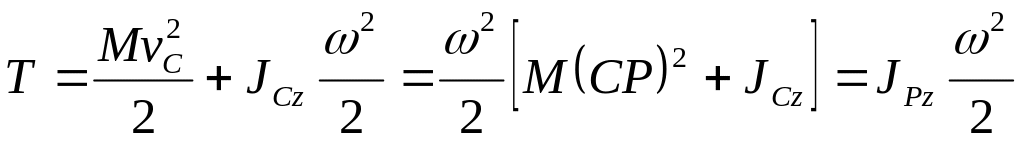 . (143')
где
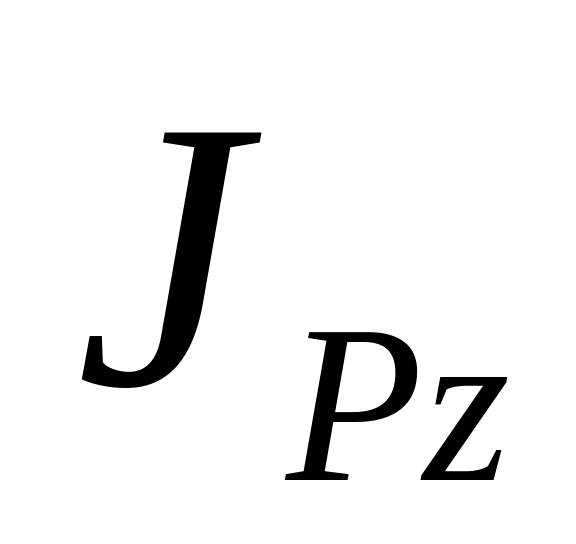 – момент инерции тела относительно оси
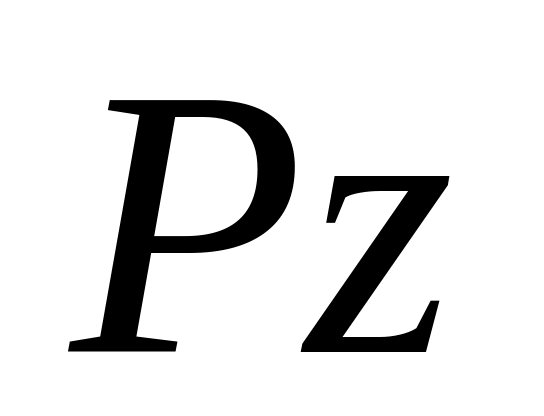 ,
проходящей через мгновенный центр
скоростей перпендикулярно плоскости
движения,
Если механическая система состоит из нескольких твердых тел, то следует вычислить кинетическую энергию каждого тела, а затем полученные кинетические энергии сложить. Так определяется кинетическая энергия системы тел.
Теорема об изменении кинетической энергии точки
Для материальной точки массой , движущейся под действием силы , основной закон динамики можно представить в виде
.
Умножая обе части
этого соотношения скалярно на дифференциал
радиуса-вектора точки
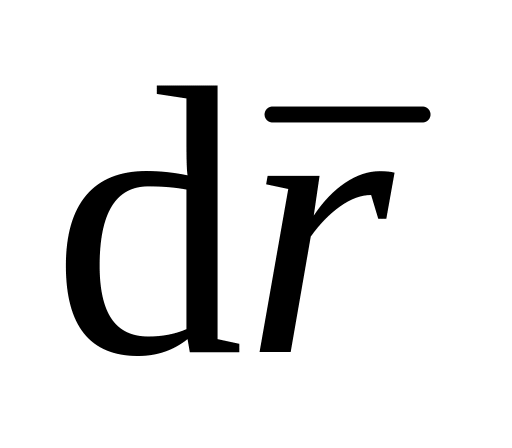 ,
имеем
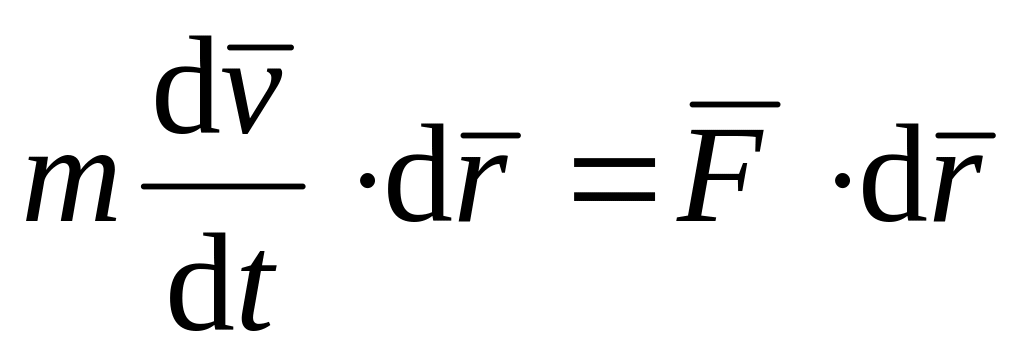 .
Преобразуем левую часть равенства
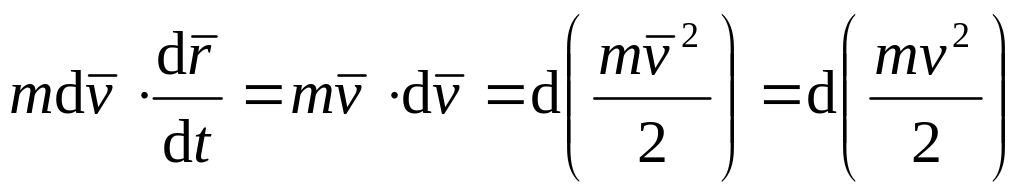 ,
где
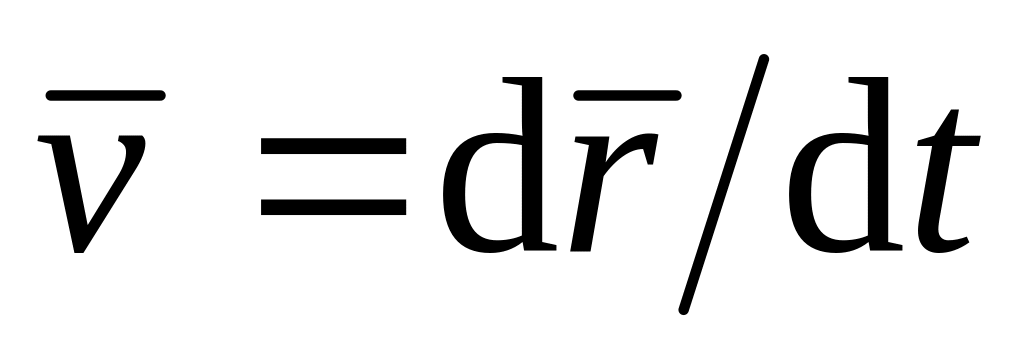 – скорость точки.
Учитывая, что
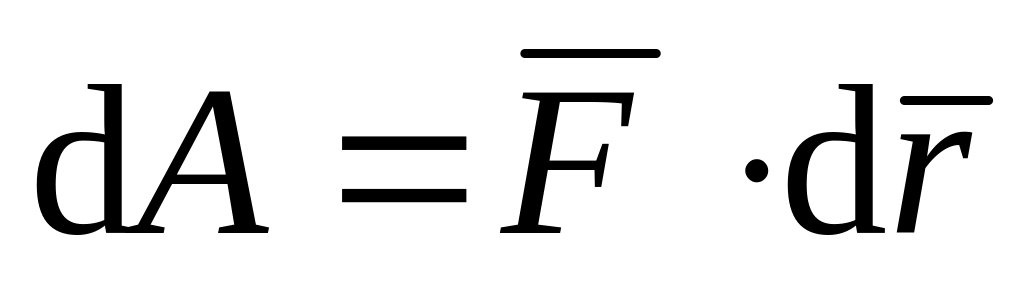 – элементарная работа, получаем:
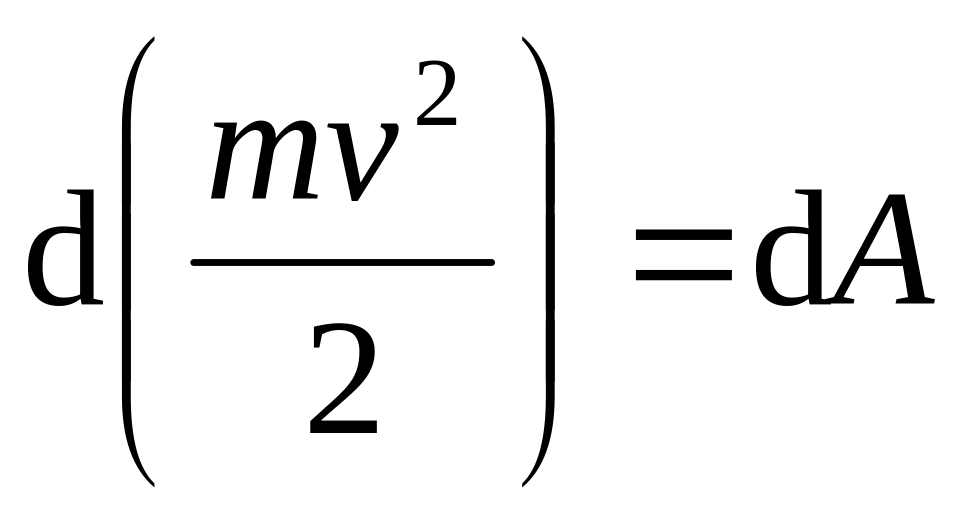 . (144)
Формула (144) выражает теорему об изменении кинетической энергии для точки в дифференциальной форме: дифференциал кинетической энергии точки равен элементарной работе силы, действующей на точку.
Если обе части
(144) разделить на
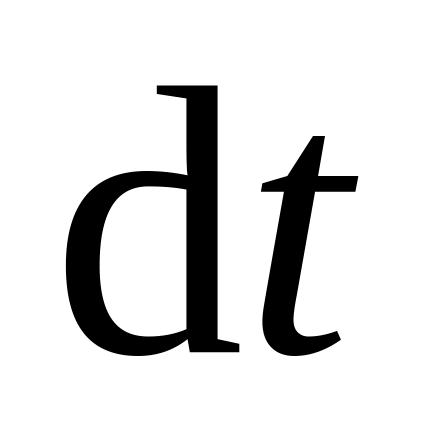 и учесть, что мощность
,
то теорему можно также выразить в виде
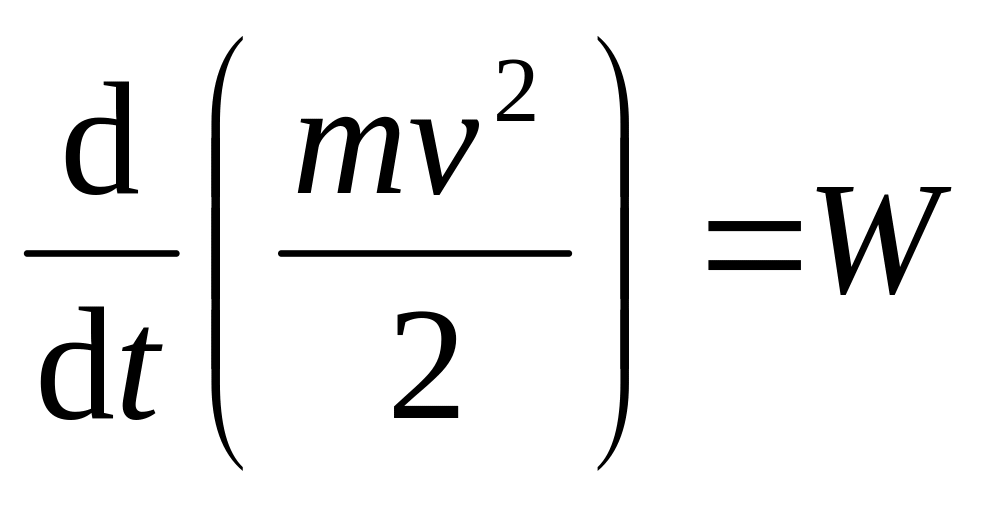 . (144')
Производная по времени от кинетической энергии точки равна мощности, подводимой к этой точке.
Интегрируя обе части (144) от точки до точки (см. рис. 45), получаем теорему об изменении кинетической энергии точки в конечной форме:
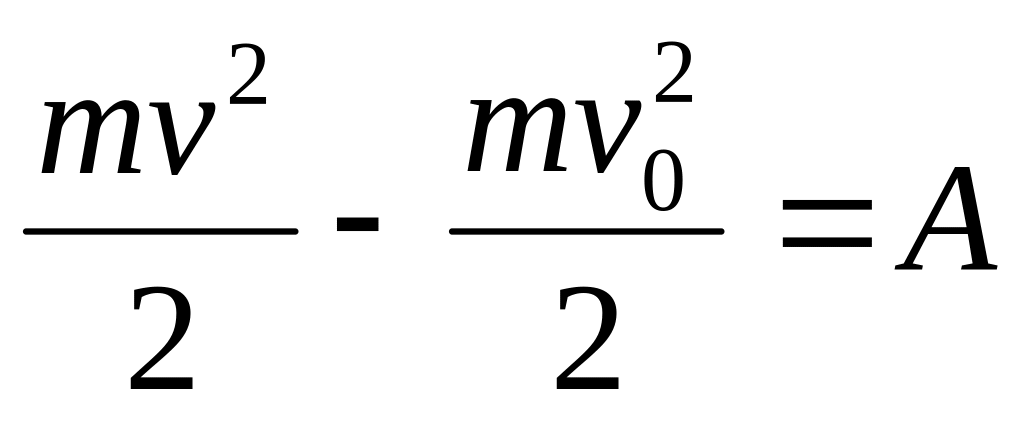 , (145)
т. е. изменение кинетической энергии точки на каком-либо перемещении равно работе силы, действующей на точку на том же перемещении.
Теорема об изменении кинетической энергии системы
Приложив к точкам системы все внешние и внутренние силы, для каждой точки системы можно выразить теорему об изменении кинетической энергии (144) в форме
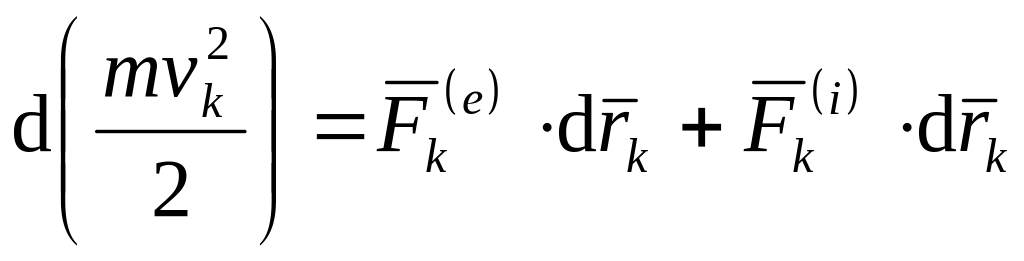 ,
(
).
Суммируя правые и левые части этих соотношений но всем точкам системы и вынося знак дифференциала за знак суммы, получаем
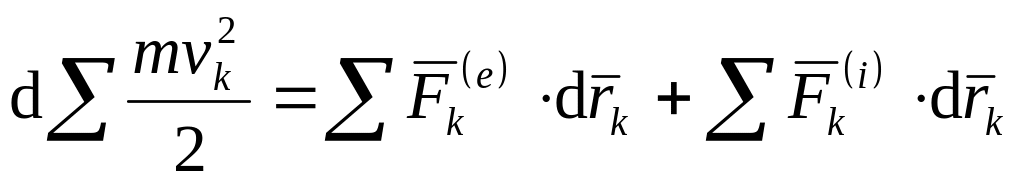 ,
или
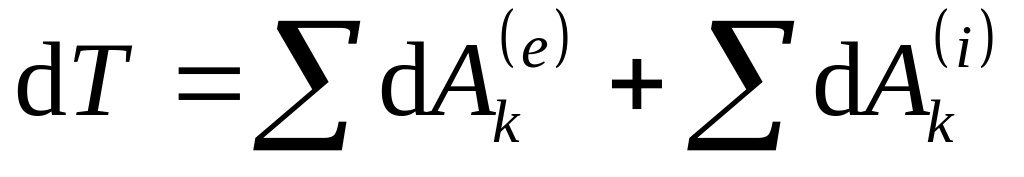 , (146)