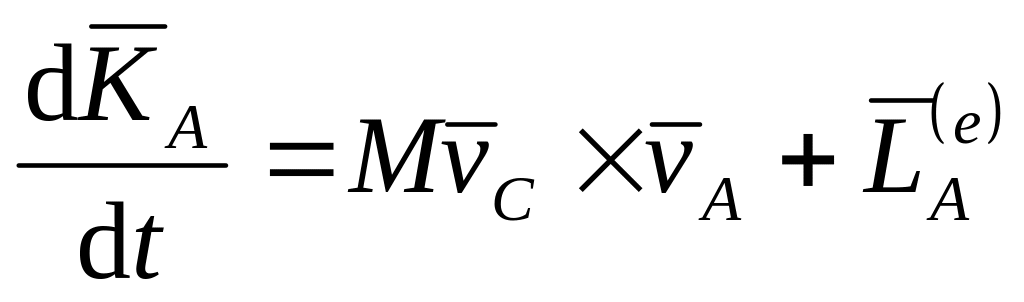Материал: Теоретическая механика. Ч. 3. Динамика. учебное пособие. Переславцева Н.С., Бестужева Н.П
Дифференциальные уравнения поступательного движения твердого тела
Из теоремы о движении центра масс системы получаются дифференциальные уравнения поступательного движения твердого тела. Имеем
.
Но
при поступательном движении твердого
тела ускорения всех точек тела одинаковы
по модулю и направлению, т.е.
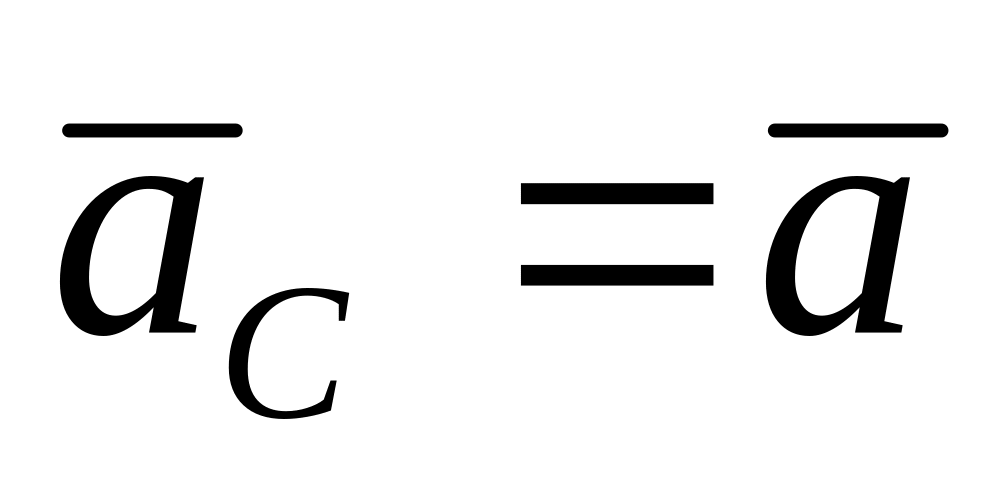 ,
где
– ускорение произвольной точки тела.
Учитывая это, из теоремы о движении
центра масс получаем следующее
дифференциальное уравнение поступательного
движения тела в векторной форме:
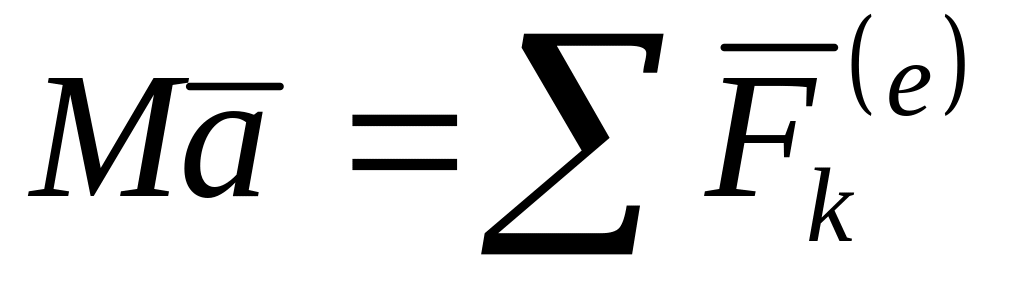 .
Проецируя на оси координат, имеем:
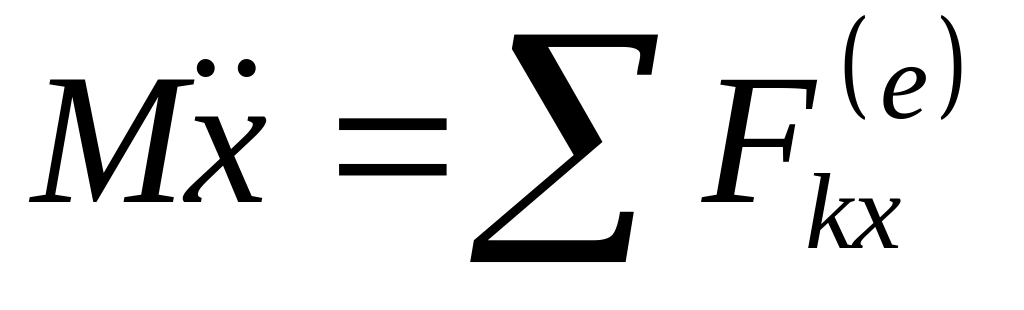 ,
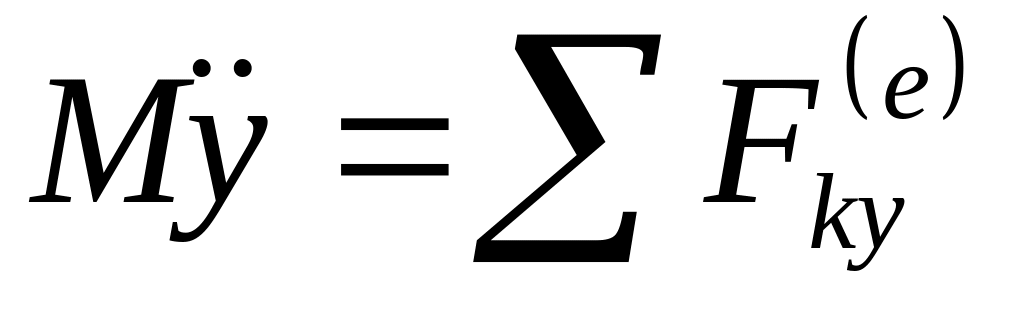 ,
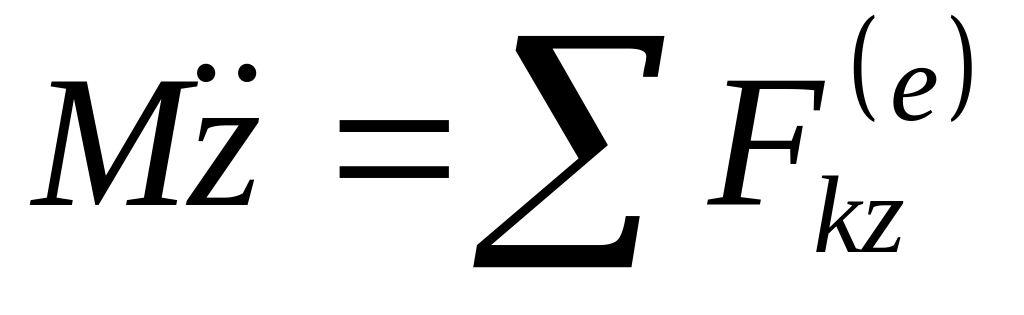 .
Это и есть дифференциальные уравнение поступательного движения тела в проекциях на прямоугольные оси координат. В этих уравнениях являются координатами произвольной точки тела, в частности моту быть координатами его центра масс. Тело, совершающее поступательное движение, имеет три степени свободы, поэтому можно составить три дифференциальных уравнения его движения
4.4. Теорема об изменении кинетического момента
Д
Рис. 35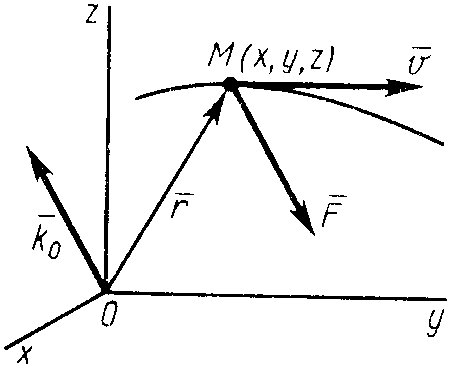
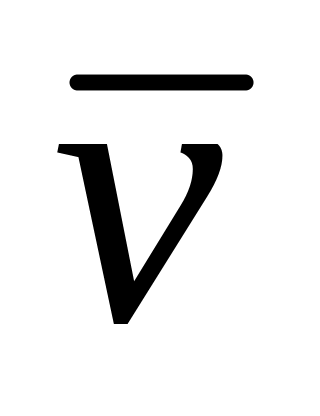 ,
кинетическим моментом
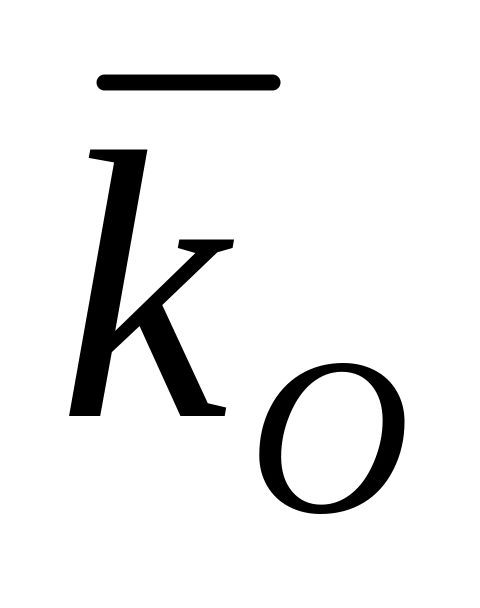 относительно какого-либо центра
называют момент количества движения
точки относительно этого центра
(рис. 35), т. е.
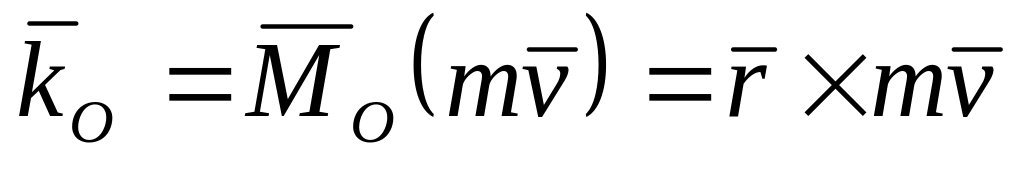 .(104)
Кинетический момент приложен к точке , относительно которой он вычисляется.
Проецируя обе части (104) на прямоугольные декартовы оси, получаем кинетические моменты точки относительно этих осей координат, если точка является началом осей координат:
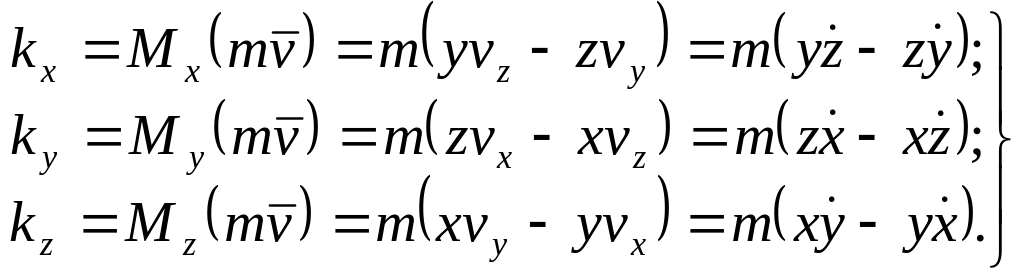 (104')
В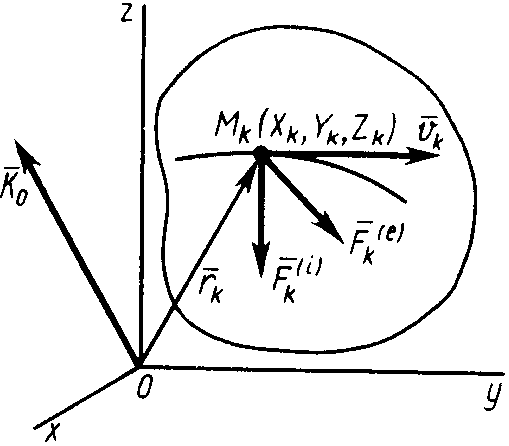 физике кинетический момент точки иногда
называют моментом
импульса точки.
Д
Рис. 36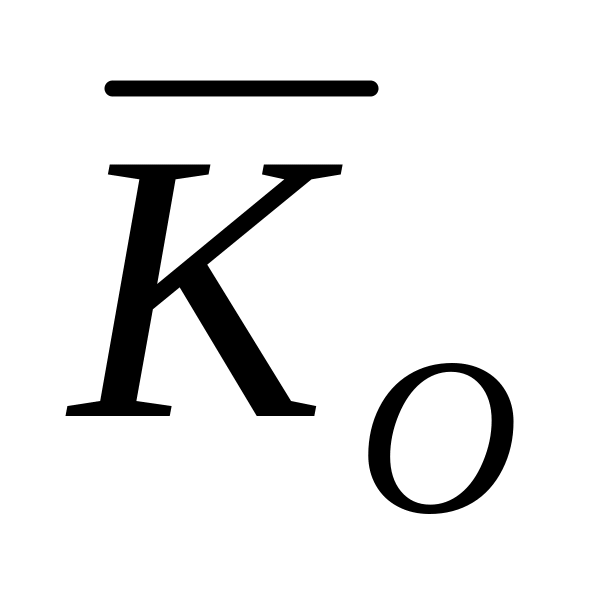 (или главным моментом количества движения
системы относительно какой-либо точки
)
называют векторную сумму кинетических
моментов точек этой системы, взятых
относительно точки
(рис. 36), т. е.
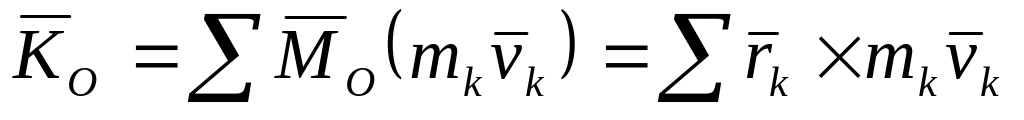 . (105)
Кинетический момент системы приложен к точке , относительно которой он вычисляется.
Если спроецировать (105) на прямоугольные декартовы оси координат, то получим проекции кинетического момента на эти оси, или кинетические моменты относительно осей координат:
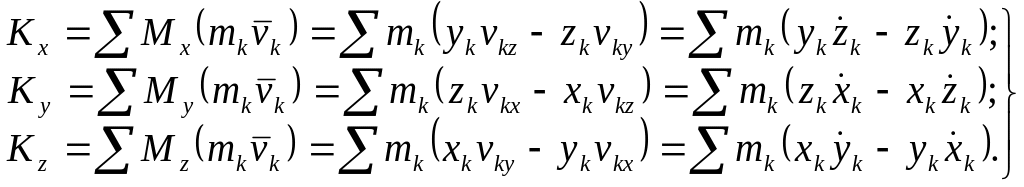
Кинетический момент относительно оси вращения при вращательном движении твердого тела
В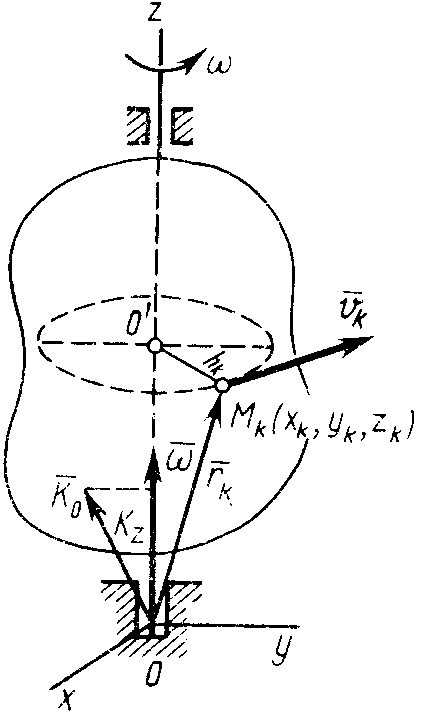 ычислим
кинетический момент твердого тела
относительно оси вращения, когда тело
вращается вокруг этой неподвижной оси
с угловой скоростью
(рис. 37). По определению кинетического
момента относительно оси имеем
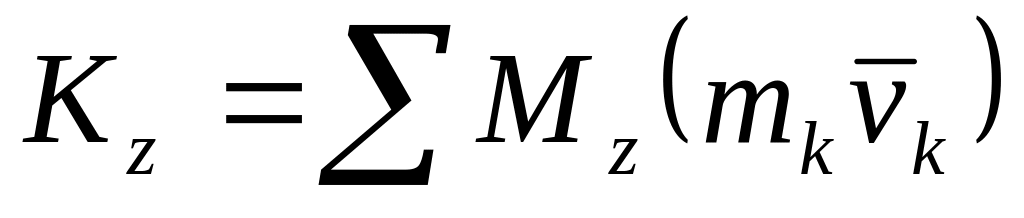 .
Н
Рис. 37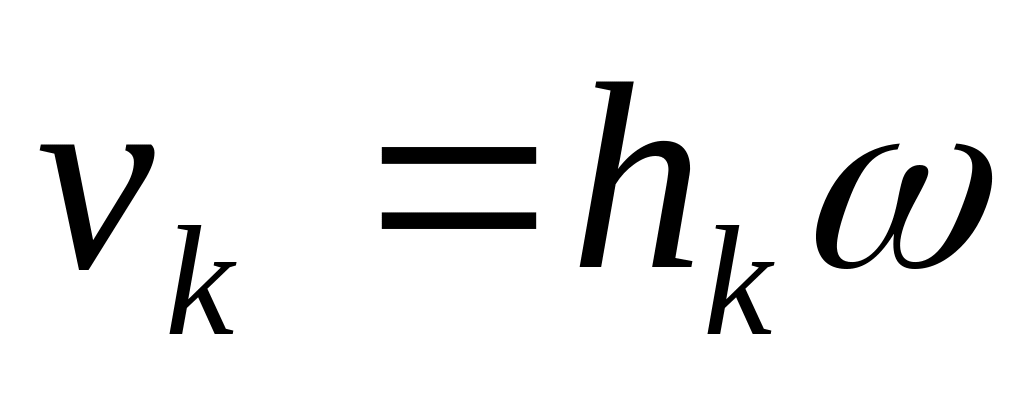 ,
причем количество движения точки
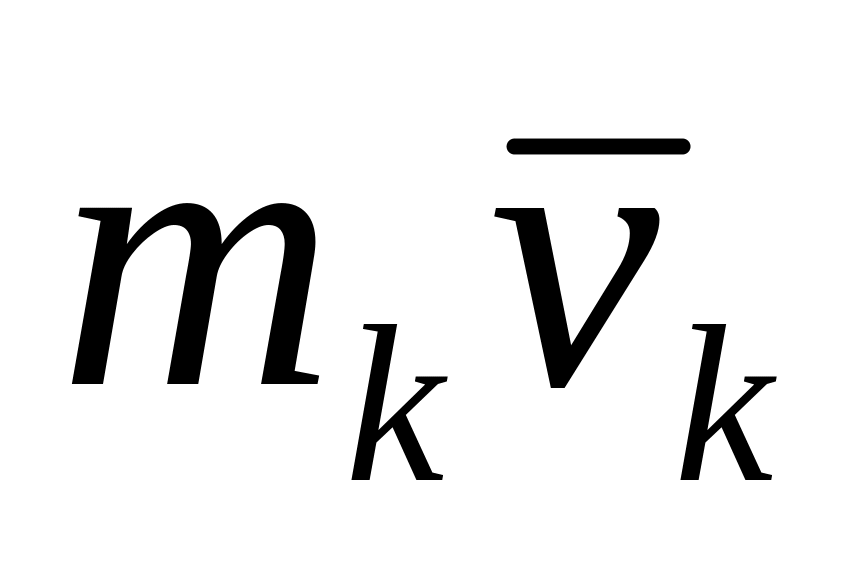 перпендикулярно отрезку
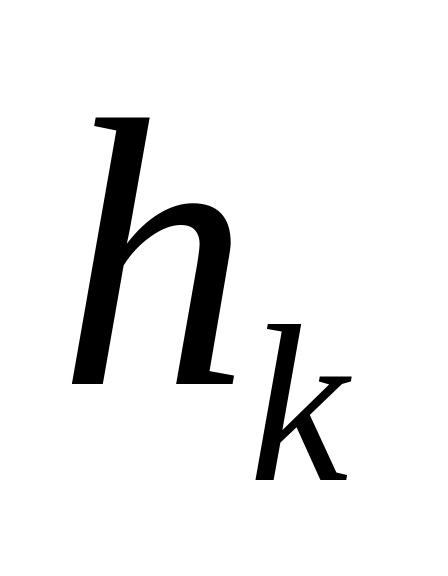 и лежит в плоскости, перпендикулярной
оси вращения
.
Следовательно, момент количества
движения относительно оси
для одной точки
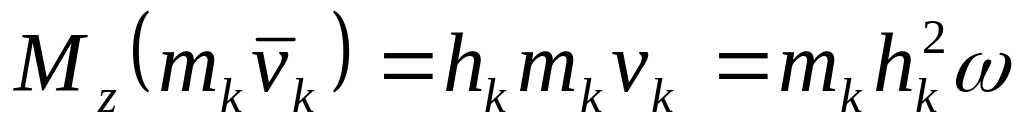
Для всего тела
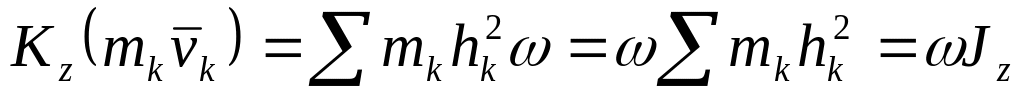 . (106)
Таким образом, кинетический момент тела относительно оси вращения при вращательном движении равен произведению угловой скорости тела на его момент инерции относительно оси вращения. Знак кинетического момента относительно оси совпадает со знаком угловой скорости вращения вокруг этой оси: при вращении против часовой стрелки кинетический момент положительный; при вращении по часовой стрелке – отрицательный.
Дополнительно без вывода приведем формулы для кинетических моментов относительно двух других осей координат и перпендикулярных оси вращения .
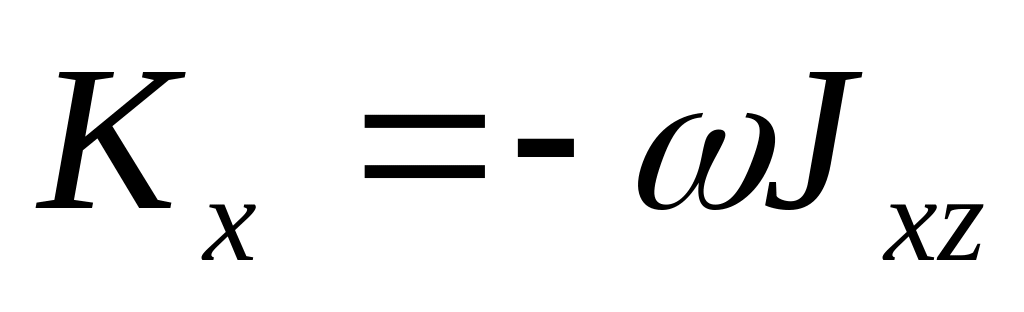 ,
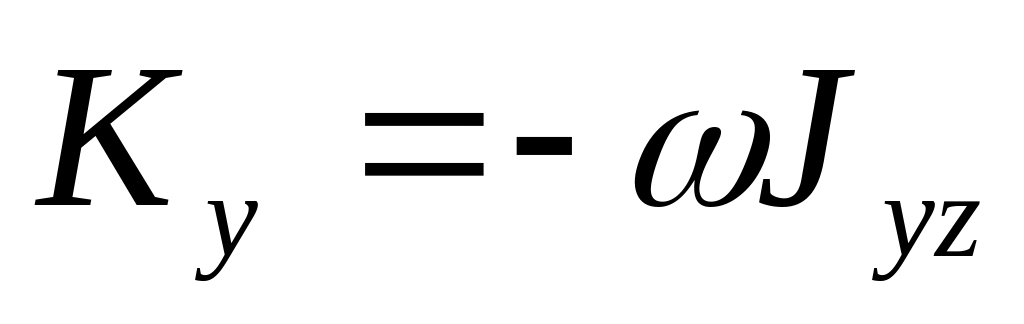 ,
где
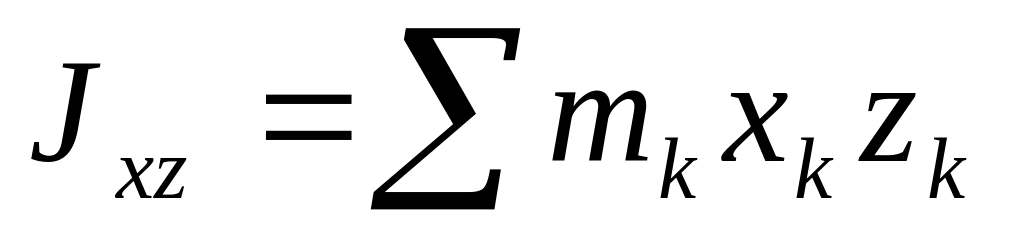 ,
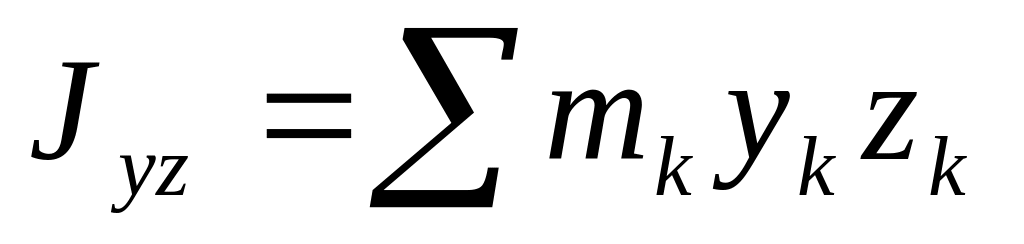 – центробежные моменты инерции.
Эти формулы можно получить как частный случай общих формул для случая вращения твердого тела вокруг неподвижной точки. Они могут быть получены и непосредственно.
Если
ось вращения
является главной осью инерции для точки
,
то
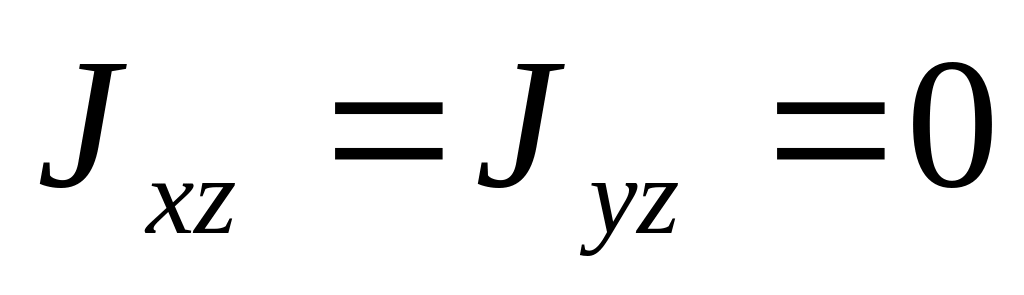 и, следовательно,
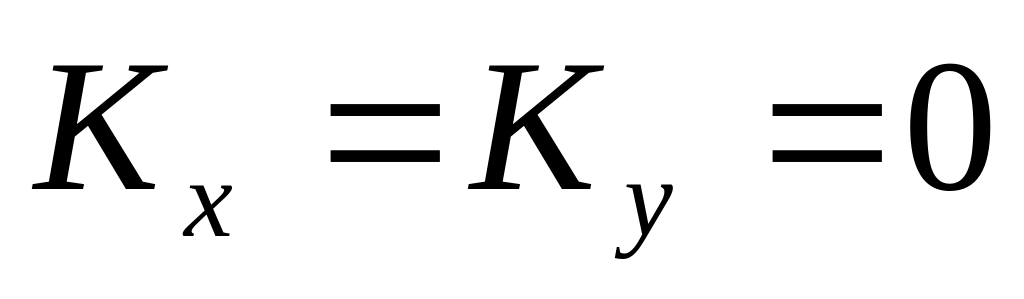 для этой точки. В этом случае кинетический
момент
,
относительно точки
направлен по оси вращения. В общем случае
не направлен по оси вращения, так как
имеет не равные нулю проекции
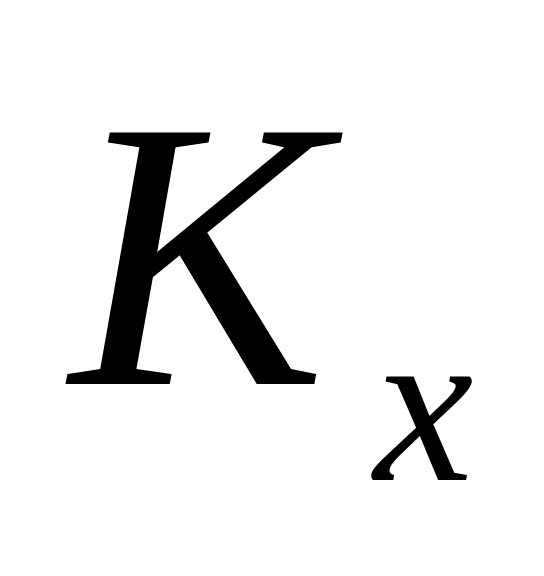 и
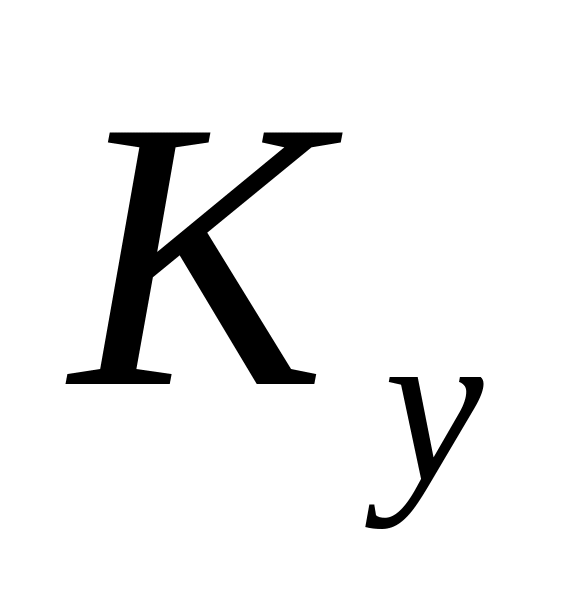 на оси координат
и
перпендикулярные оси вращения
.
Теорема об изменении кинетического момента точки
Для материальной точки основной закон динамики можно представить в виде
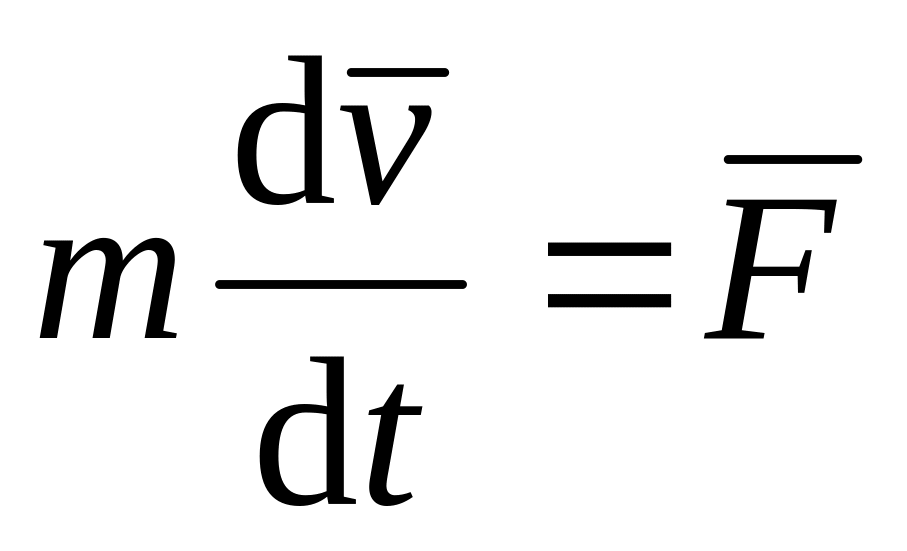 .
Умножая
обе части этого соотношения слева
векторно на радиус-вектор
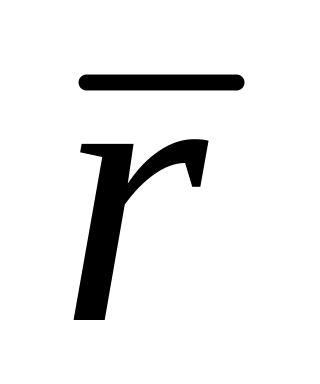 (см. рис. 36), получаем
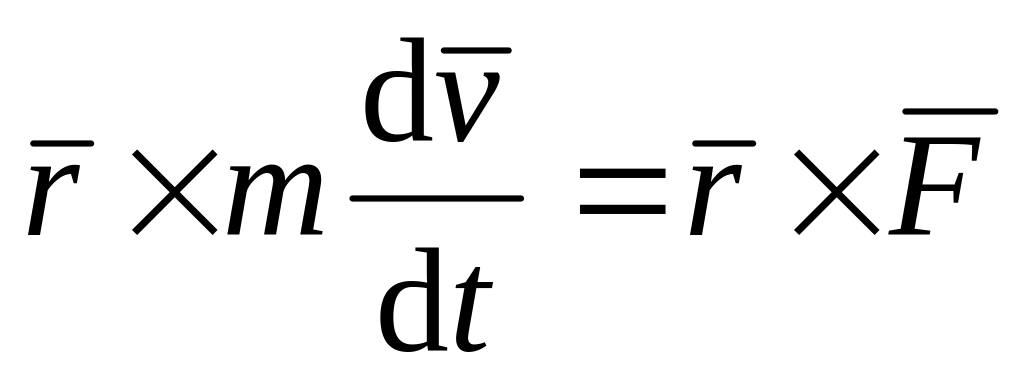 . (107)
В правой части этой формулы имеем момент силы относительно неподвижной точки . Преобразуем левую часть, применив формулу производной от векторного произведения:
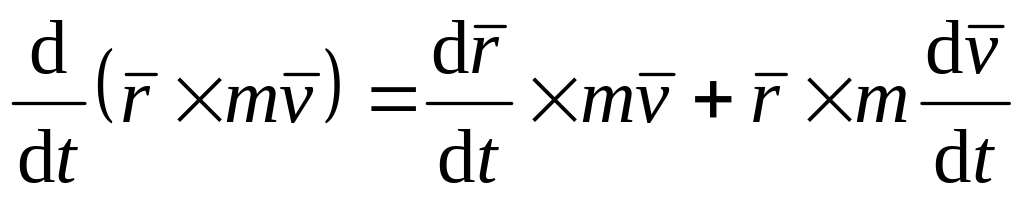 .
Отсюда
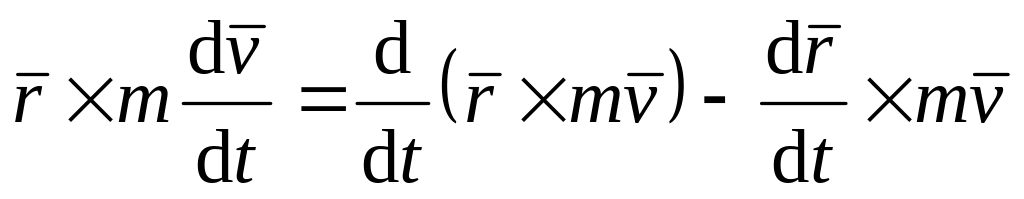 .
Но
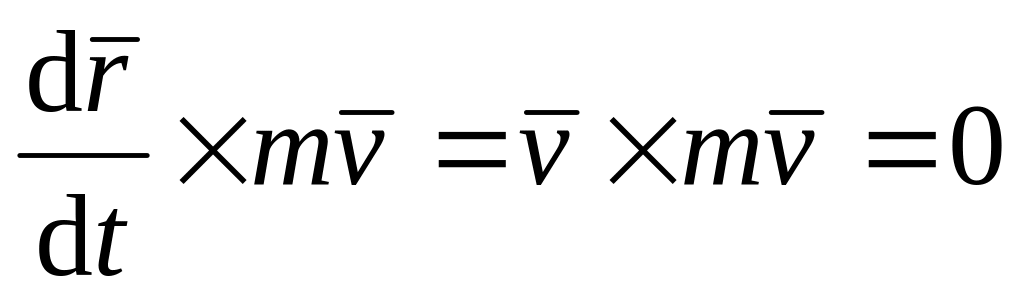 как векторное произведение параллельных
векторов. После этого из (108) получаем
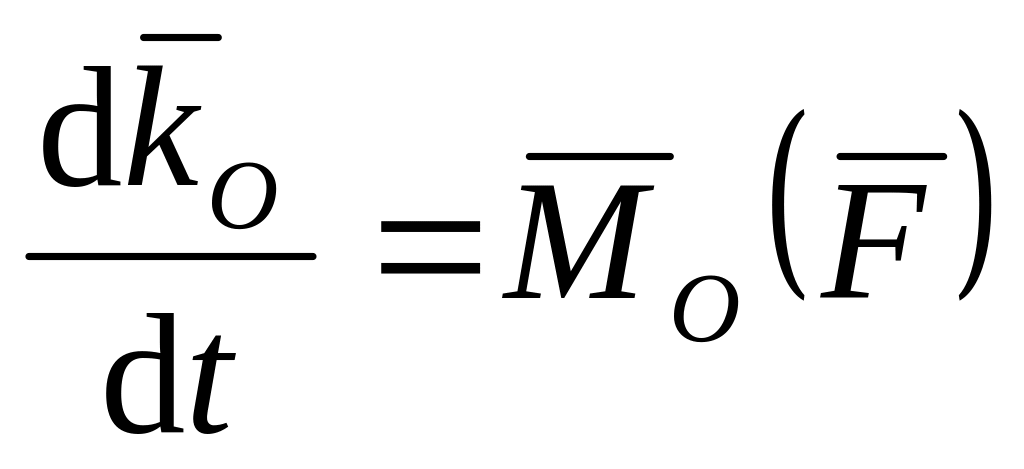 . (108)
Это и есть теорема об изменении кинетического момента для точки: первая производная по времени от кинетического момента точки относительно какого-либо центра равна моменту силы относительно того же центра.
Проецируя (78) на прямоугольные декартовы оси координат, получаем теоремы об изменении кинетического момента точки относительно этих осей координат:
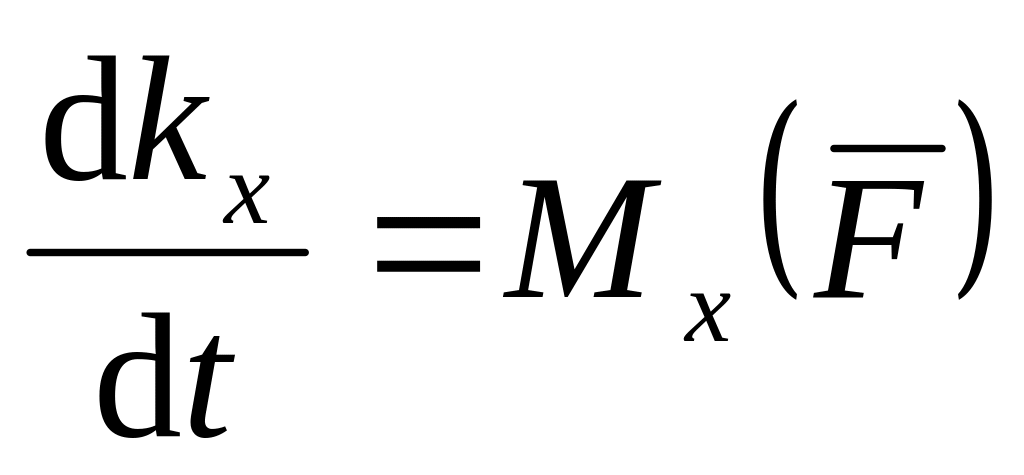 ,
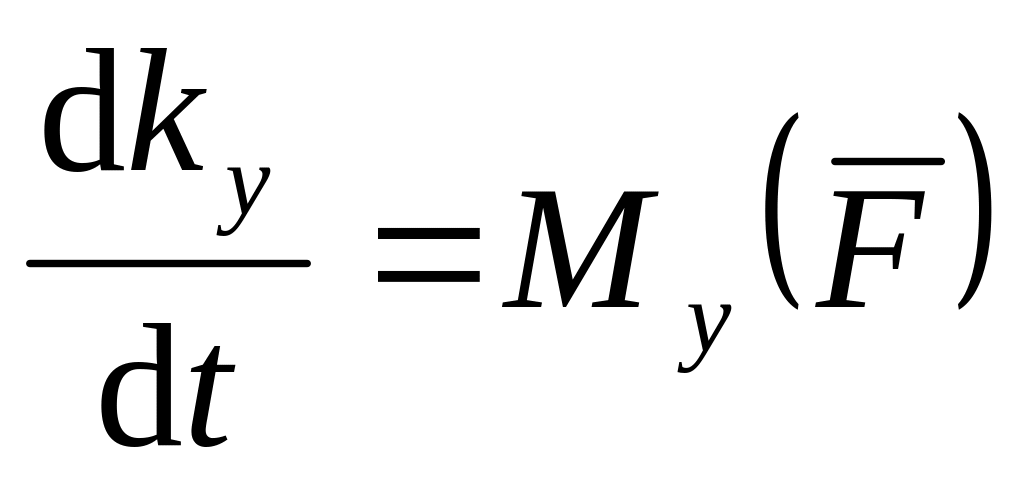 ,
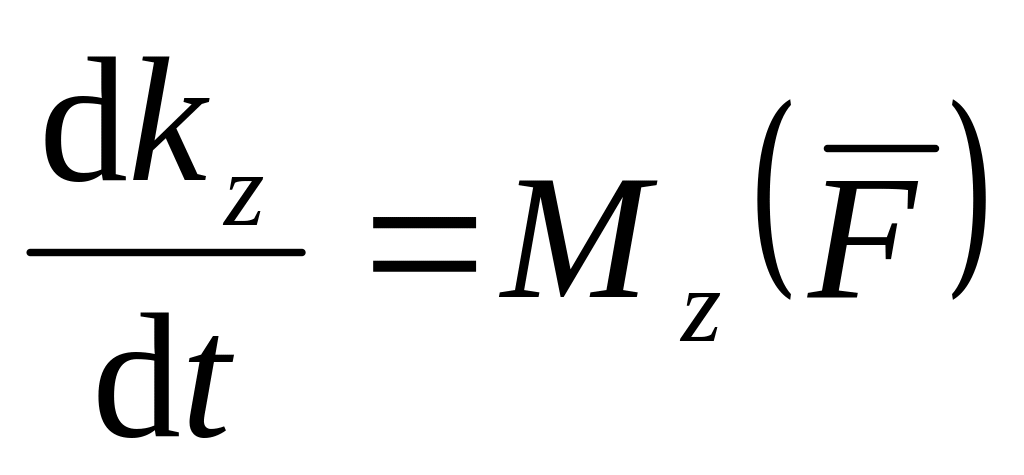 . (108')
Теорема об изменении кинетического момента системы
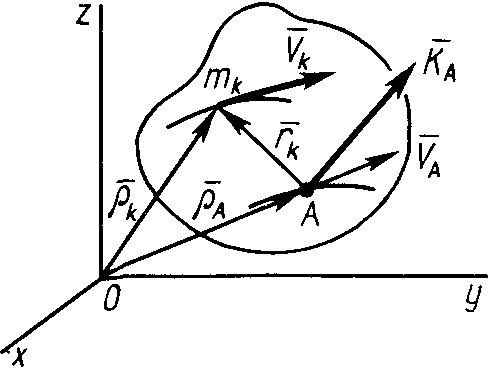
Если к точкам системы приложить все внешние и внутренние силы (рис. 38), то для каждой точки системы можно выразить теорему об изменении кинетического момента в форме (108), т. е.
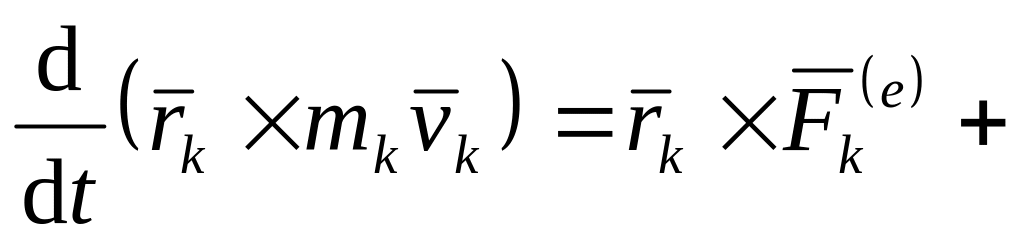
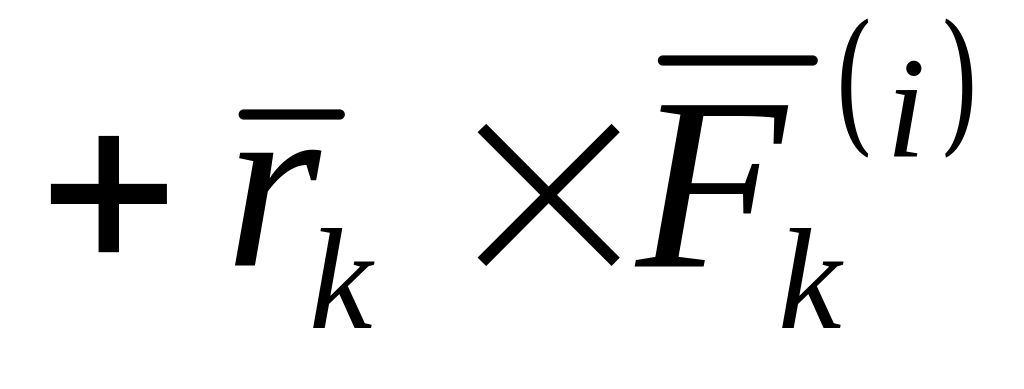 ,
(
).
С
Рис. 38
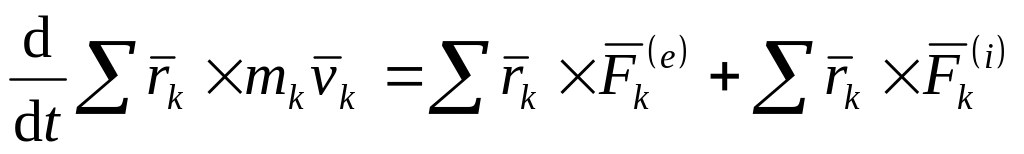 ,
(
).
Так
как, по свойству внутренних сил,
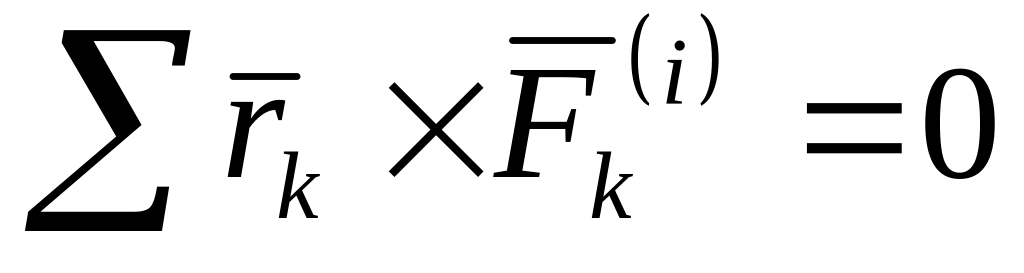 ,
то
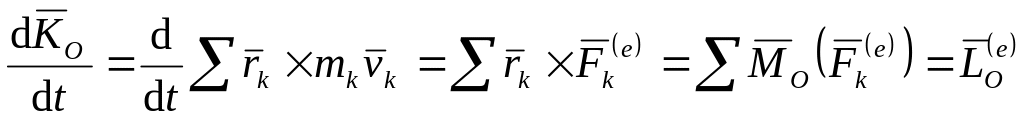 ,
где
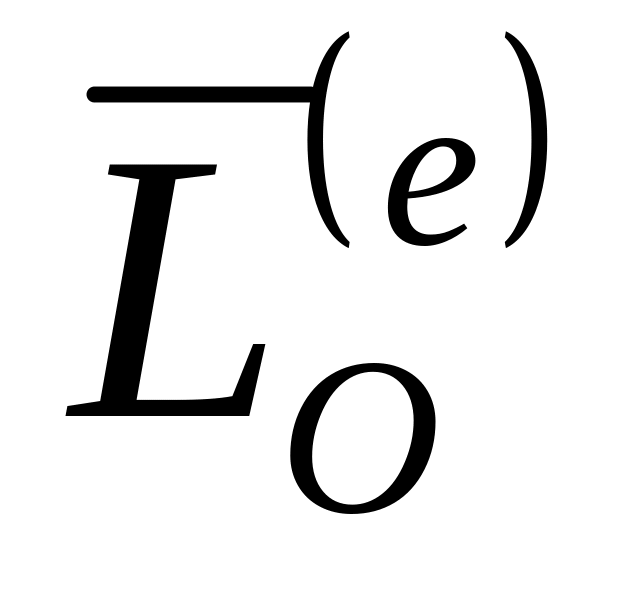 – главный момент всех внешних сил
системы.
Теорема об изменении кинетического момента системы принимает вид:
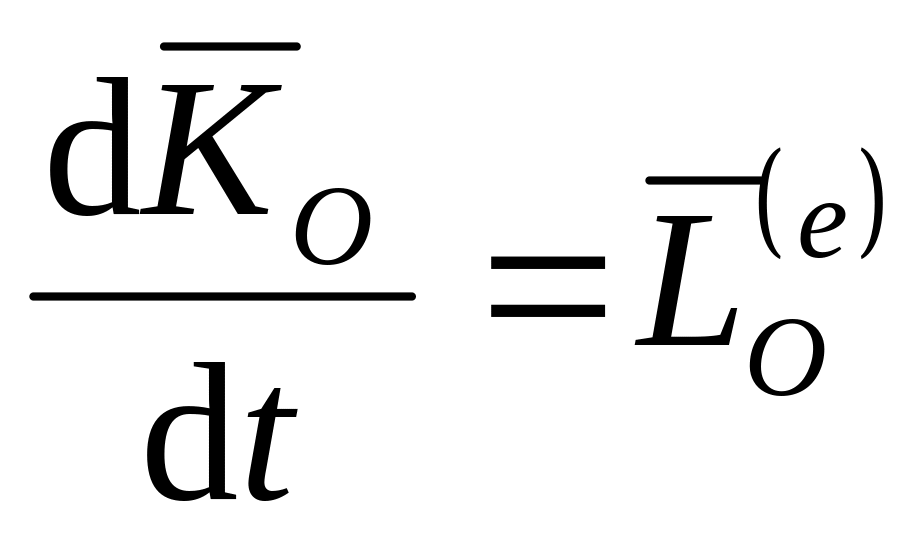 . (109)
Первая производная по времени от кинетического момента системы относительно какой-либо точки равна векторной сумме моментов внешних сил, действующих на систему, относительно той же точки.
В
эту теорему входит кинетический момент
системы
в ее движении относительно инерциальной
системы отсчета, причем кинетический
момент и моменты внешних сил вычисляются
относительно неподвижной в этой системе
отсчета точки
.
Получим теорему об изменении кинетического
момента системы такого же движения, но
выберем в качестве точки при вычислении
кинетического момента и моментов внешних
сил точку
,
движущуюся относительно инерциальной
системы отсчета со скоростью
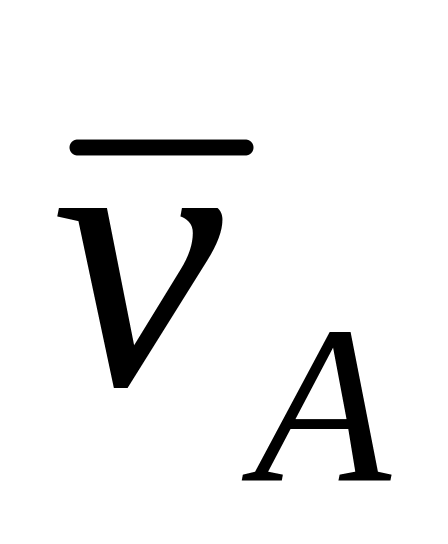 .
По определению кинетического момента системы относительно точки имеем (рис. 38)
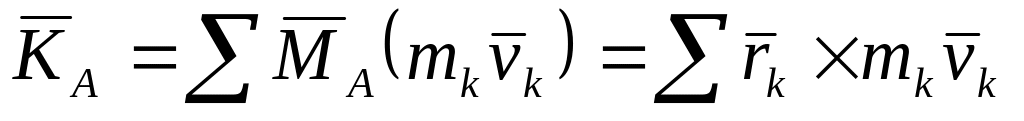 .
Вычислим
производную по времени от кинетического
момента
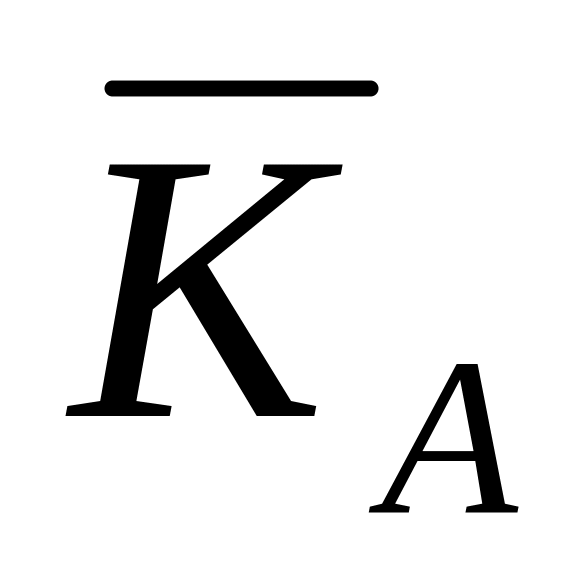 по правилу дифференцирования векторных
произведений. Получим
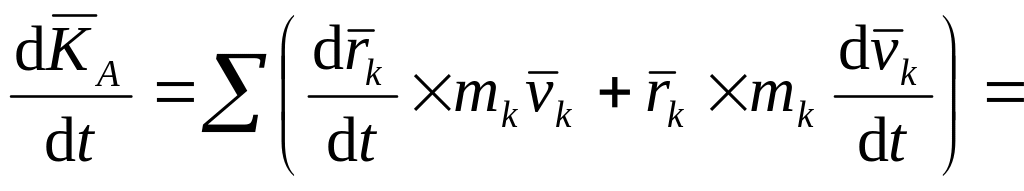
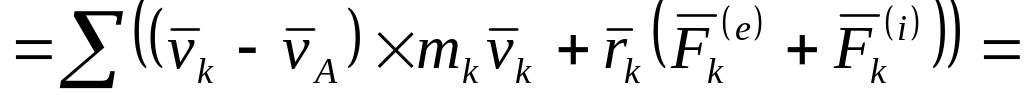
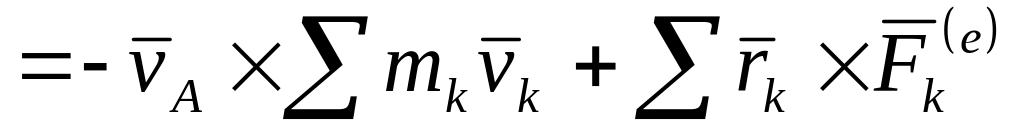 ,
Так
как
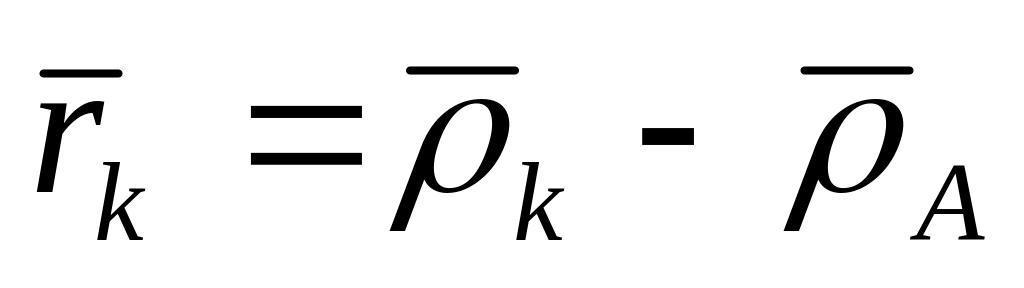 ,
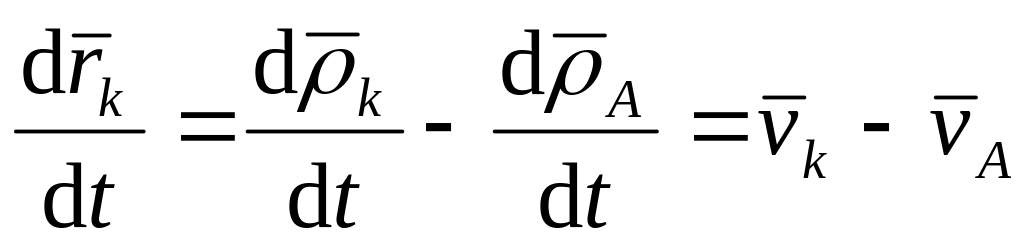 ,
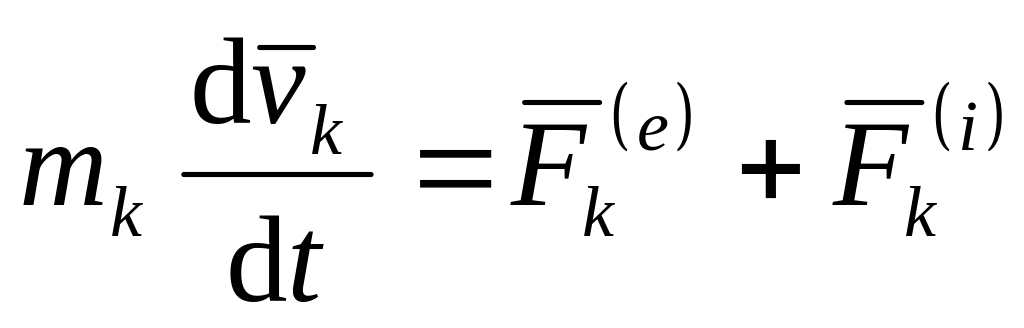 ,
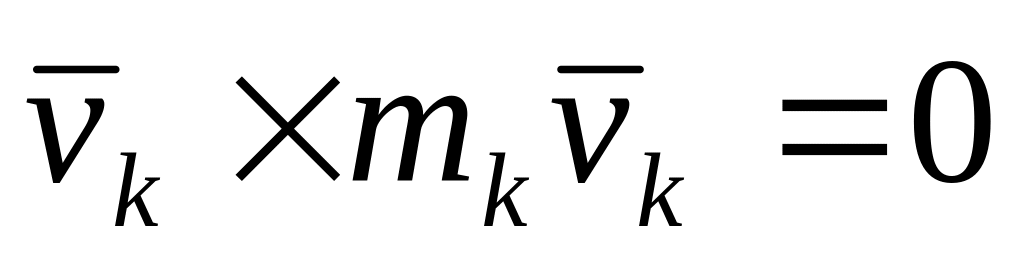 ,
.
Учитывая,
что
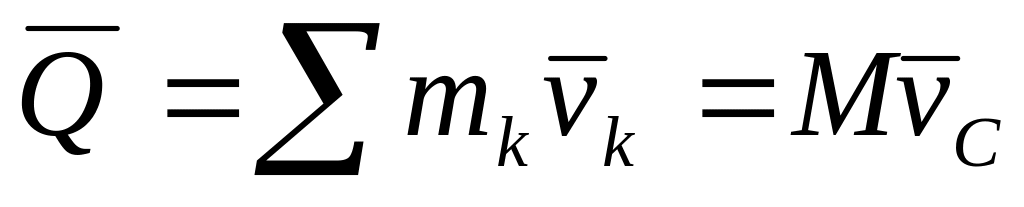 ,
получим