Материал: Теоретическая механика. Ч. 3. Динамика. учебное пособие. Переславцева Н.С., Бестужева Н.П
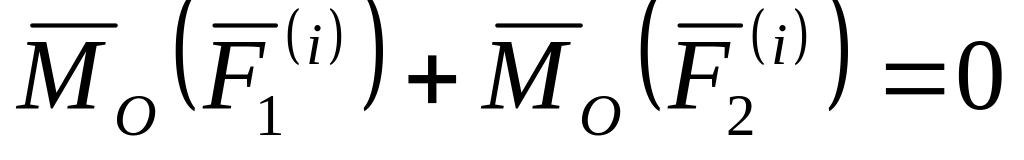 ,
так
как обе силы имеют одинаковые плечи и
противоположные направления векторных
моментов. Главный момент внутренних
сил
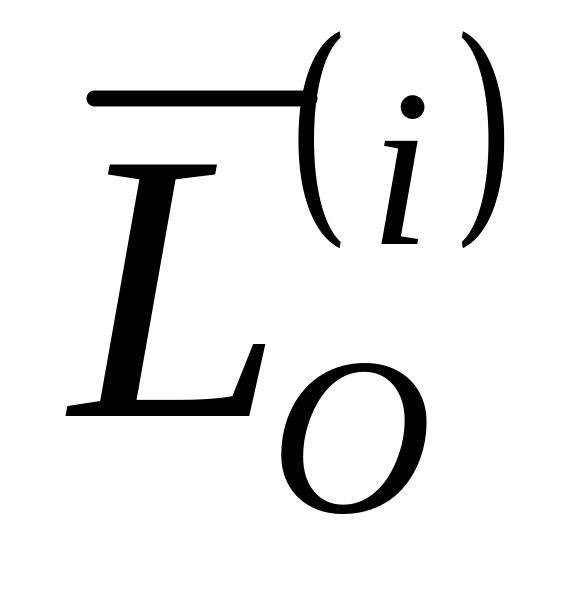 относительно точки
состоит из векторной суммы таких
выражений, равных нулю, т.е.:
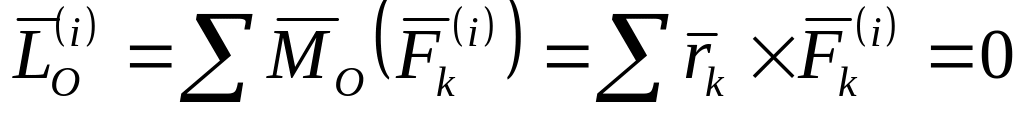 (87)
и соответственно в проекциях на координатные оси
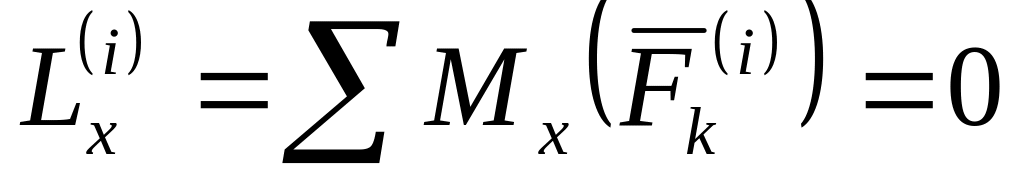 ,
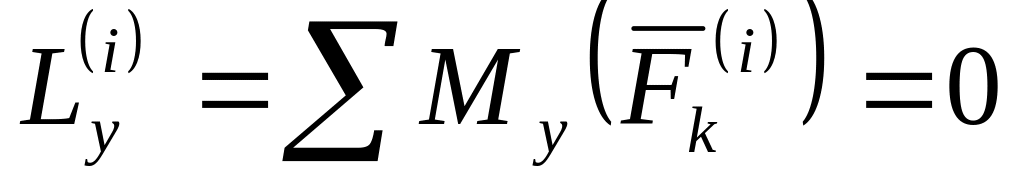 ,
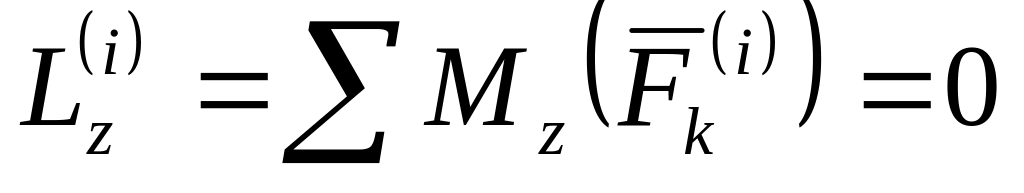 . (87')
4.2. Дифференциальные уравнения движения системы
Пусть даны внешние и внутренние силы, действующие на систему, состоящую из точек (рис. 31). Если к каждой точке системы приложить равнодействующую силу внешних сил и равнодействующую силу всех внутренних сил то для любой -й точки системы можно составить дифференциальное уравнение движения, например, в векторной форме, т. е.
Рис. 31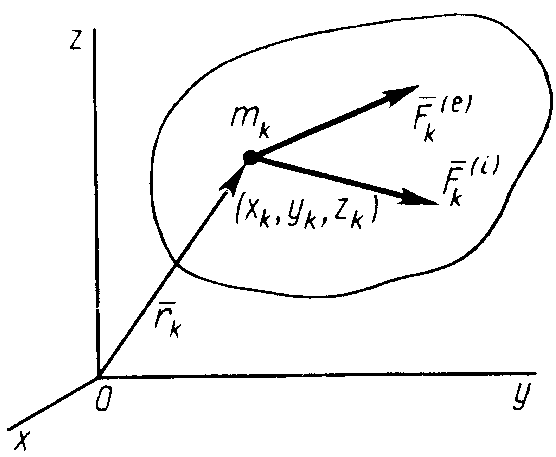
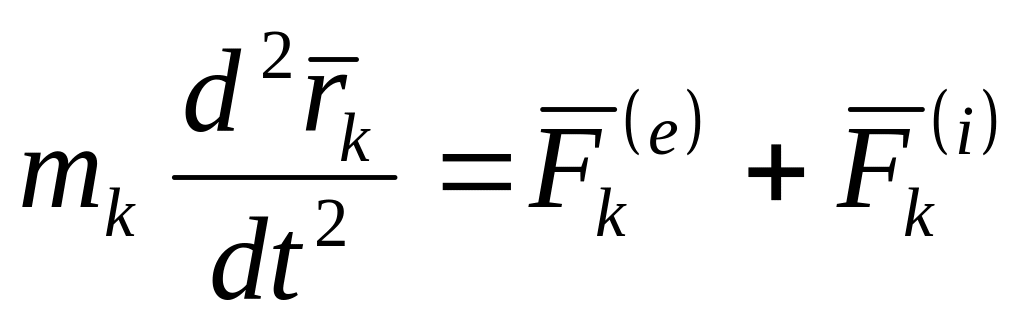 ,
(
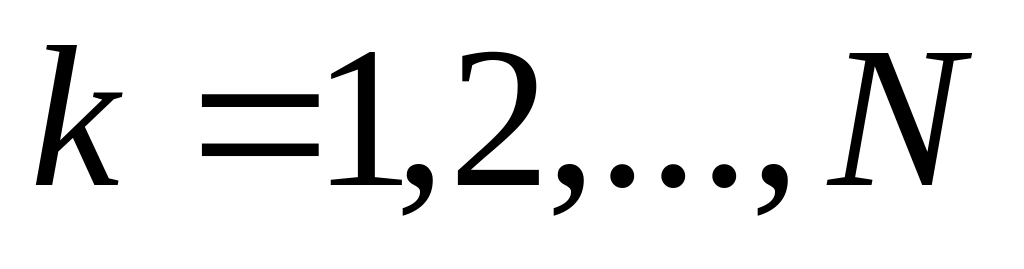 ). (88)
Систему
дифференциальных уравнений (88) называют
дифференциальными
уравнениями движения механической
системы в векторной форме.
Если спроецировать векторные
дифференциальные уравнения (88) на
прямоугольные декартовы оси координат,
то получим систему
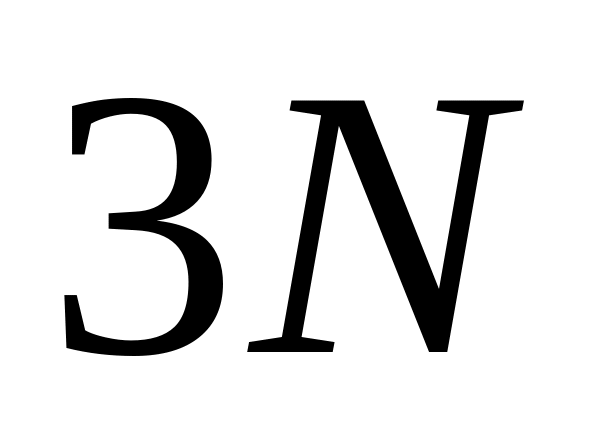 дифференциальных уравнений, описывающих
движение точек механической системы.
Для нахождения движения механической системы по заданным силам и начальным условиям для каждой точки системы нужно проинтегрировать, следовательно, систему дифференциальных уравнений. Эту задачу не удается точно решить в общем случае даже для одной точки. Она исключительно трудна в случае двух материальных точек, которые движутся только под действием сил взаимодействия по закону всемирного притяжения (задача о двух телах) и совершенно неразрешима в случае трех взаимодействующих точек (задача о трех телах).
Задача интегрирования дифференциальных уравнений механической системы еще сложнее, если на механическую систему наложены связи, силы реакций которых заранее не известны и должны быть дополнительно определены по заданным силам и связям аналогично случаю движения несвободной материальной точки по поверхности и кривой линии.
В некоторых случаях из дифференциальных уравнений движения системы можно получить первые интегралы, т.е. соотношения, в которые не входят производные второго порядка от координат по времени.
Если известны первые интегралы, то задача интегрирования системы дифференциальных уравнений облегчается. Хотя отдельные первые интегралы и не могут полностью описать движения всех точек системы, однако они иногда характеризуют важные стороны движения системы в целом.
4.3. Теоремы об изменении количества движения и о движении центра масс Количество движения точки и системы
Одной из мер движения точки или системы является количество их движения.
Количеством
движения
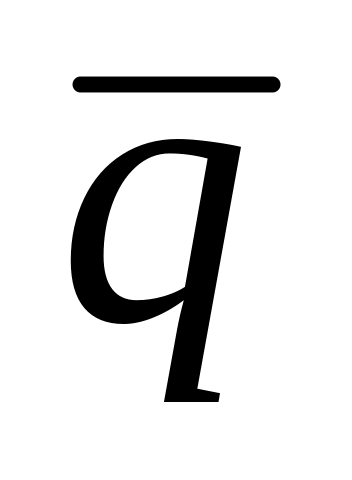 материальной
точки называют
вектор, равный произведению массы точки
на ее скорость
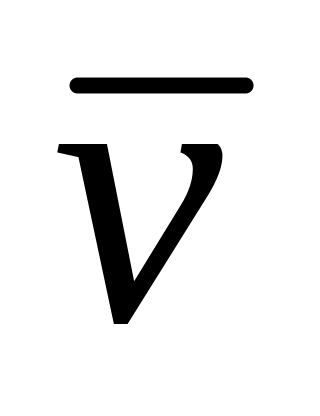 ,
т. е.
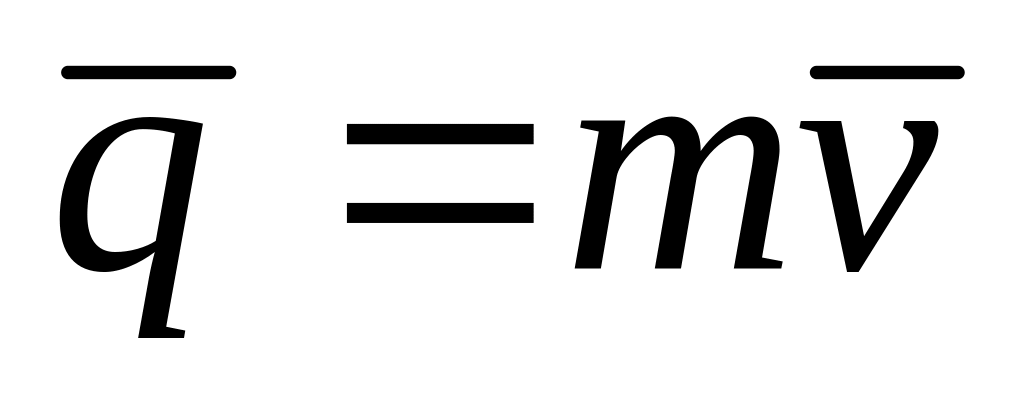 . (89)
Проекции количества движения точки на прямоугольные декартовы оси координат:
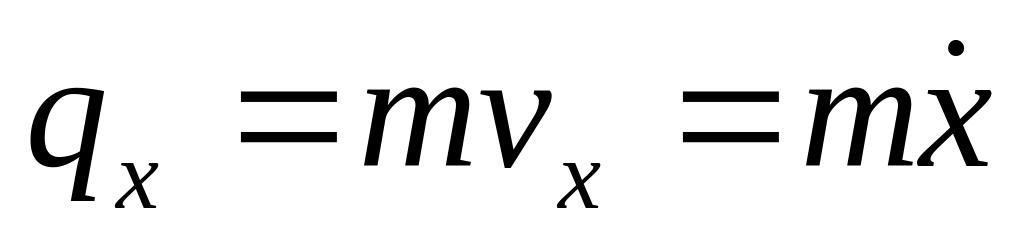 ,
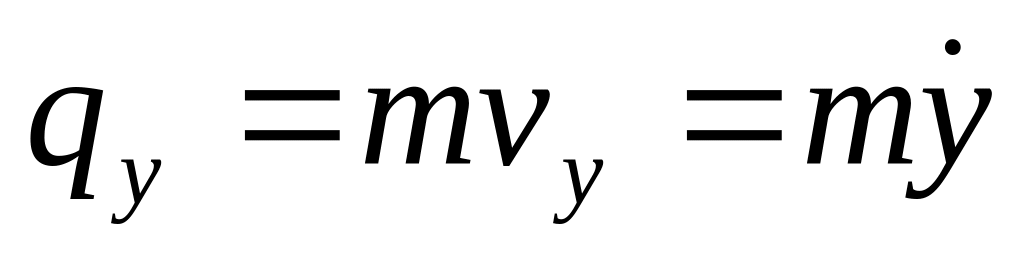 ,
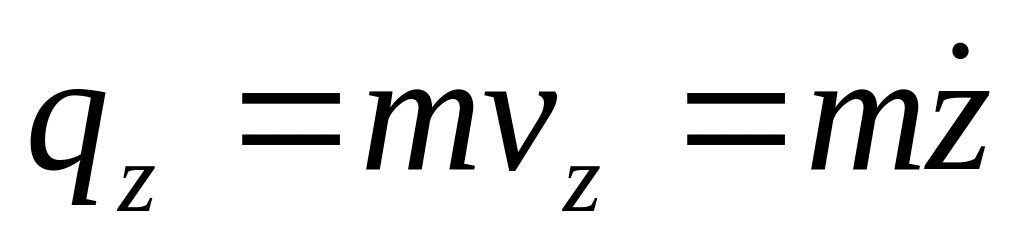 . (89')
Количеством
движения системы
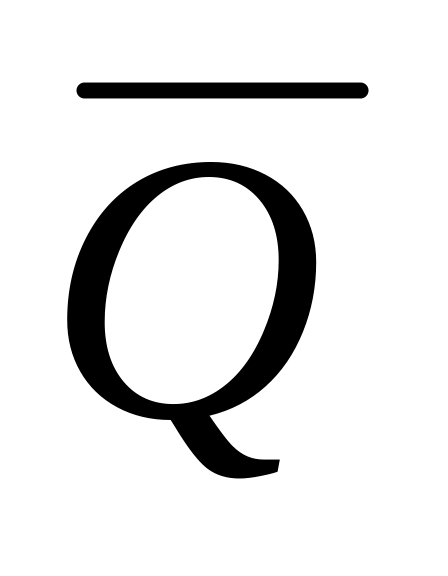 называют векторную сумму количеств
движений отдельных точек систем, т. е.
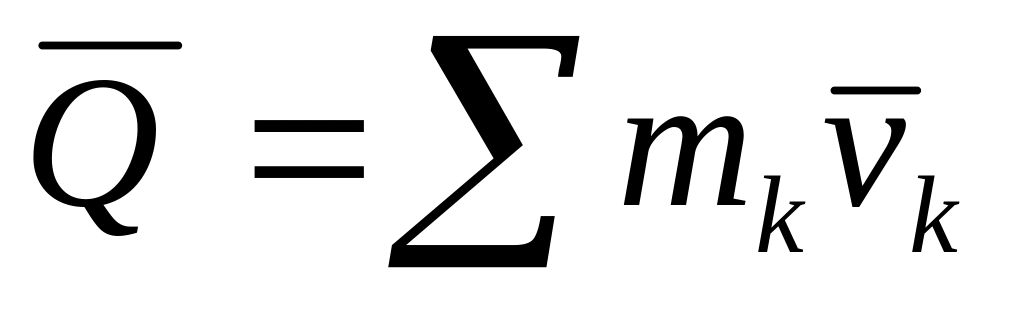 , (90)
и, следовательно, проекции количества движения системы на прямоугольные декартовы оси координат
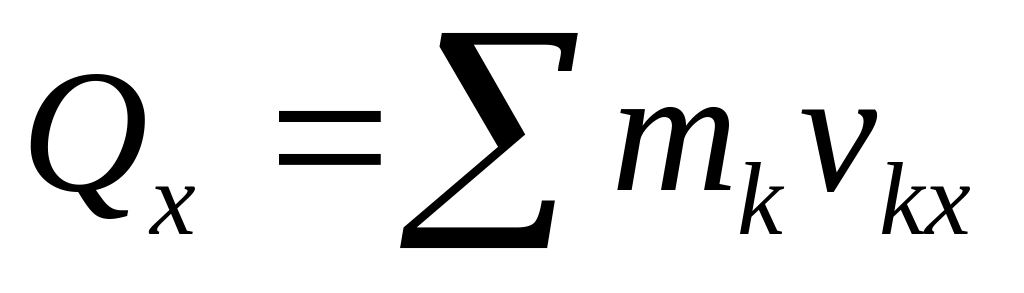 ,
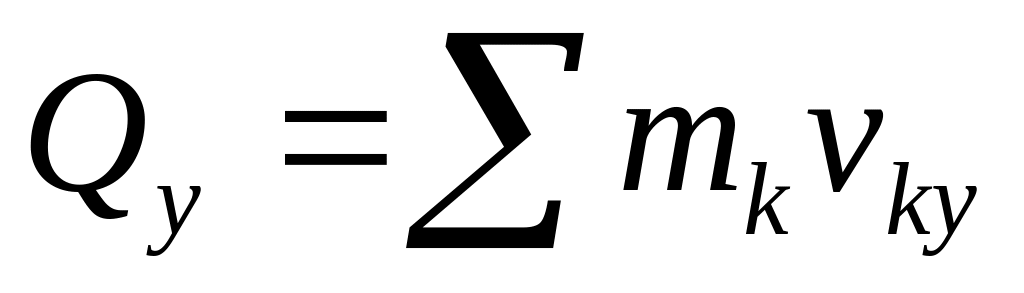 ,
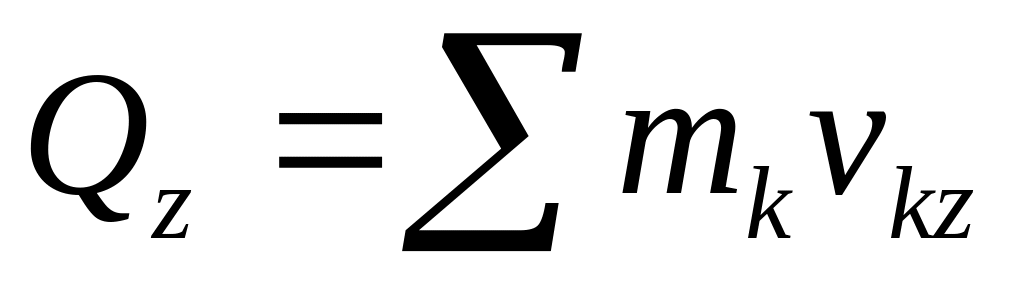 . (90')
Вектор количества движения системы в отличие от вектора количества движения точки не имеет точки приложения. Вектор количества движения точки считается приложенным в самой движущейся материальной точке, а вектор является свободным вектором.
Вычисление количества движения системы
Количество
движения системы можно выразить через
массу системы
и скорость центра масс
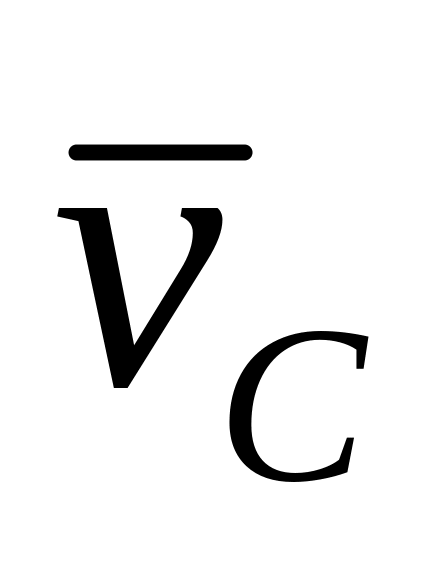 :
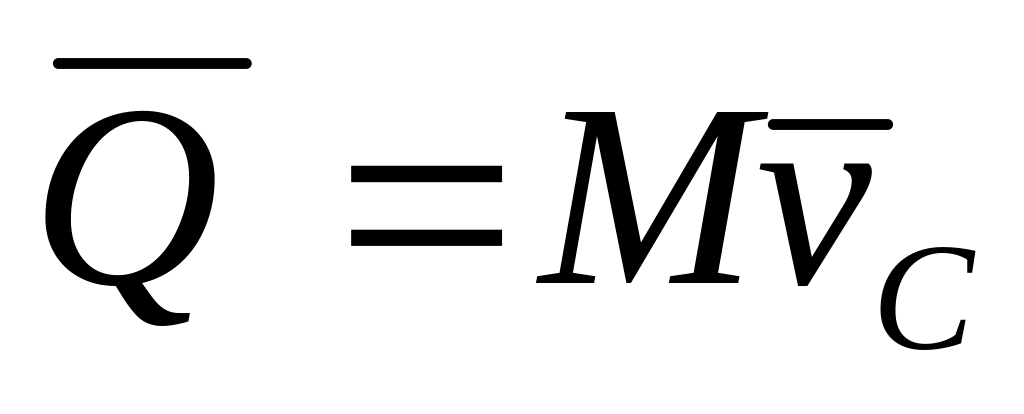 . (91)
В проекциях на прямоугольные декартовы оси соответственно
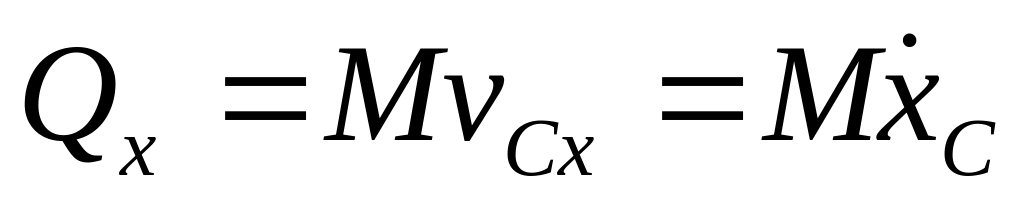 ,
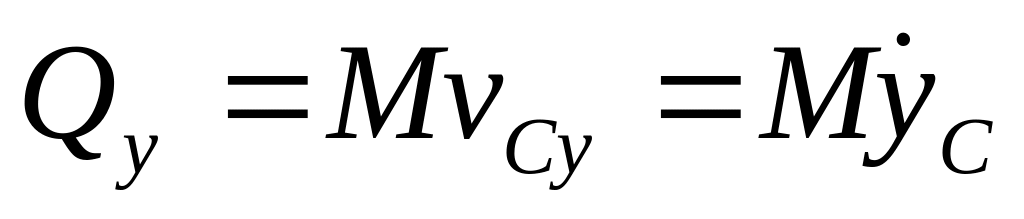 ,
Первые интегралы системы дифференциальных уравнений удобно получать из так называемых общих теорем динамики, когда выполняются некоторые дополнительные условия для действующих сил. Кроме того, общие теоремы динамики, даже когда по ним нельзя определить первые интегралы, дают ценную информацию о движении точки или системы. В некоторых задачах, где не требуется полного знания движения системы, эти сведения могут оказаться достаточными.
Общие теоремы динамики являются следствиями системы дифференциальных уравнений движения точки или соответственно системы точек.
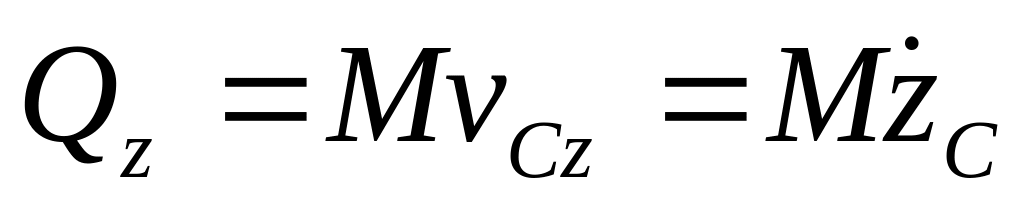 . (91')
где – координаты центра масс системы. Выведем формулу (91), учитывая, что масса системы не изменяется при движении системы:
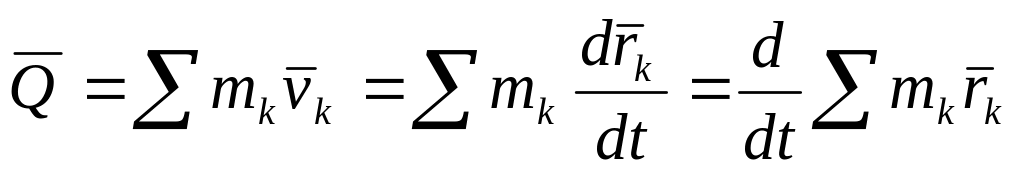 , (92)
где
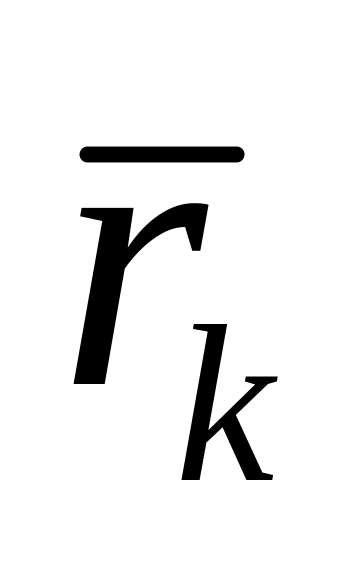 – радиус-вектор
-й
точки системы (рис. 32).
По формуле для радиуса-вектора центра масс,
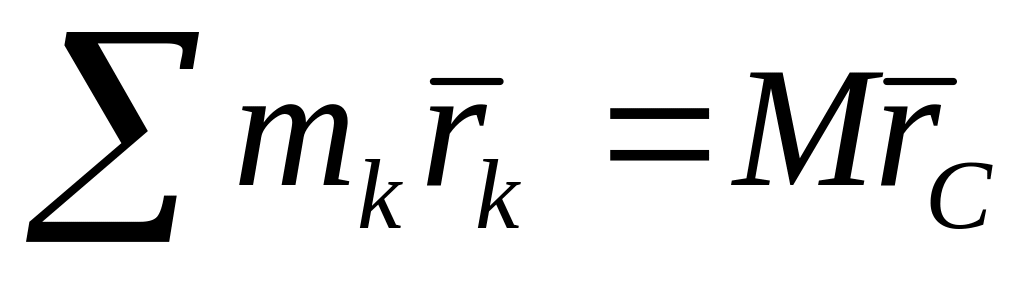
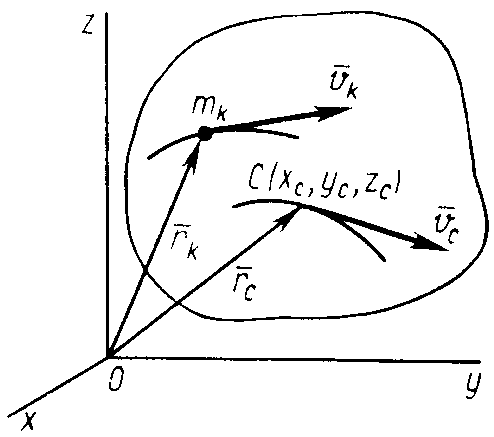 . (93)
Подставляя значение статического момента массы (93) в (92), имеем
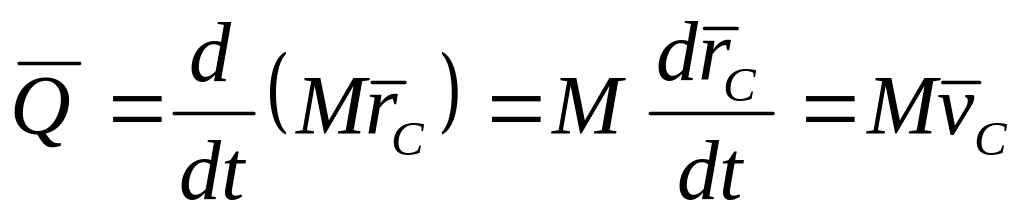 .
Элементарный и полный импульсы силы
Д
Рис. 32 можно охарактеризовать так называемым
элементарным импульсом
силы
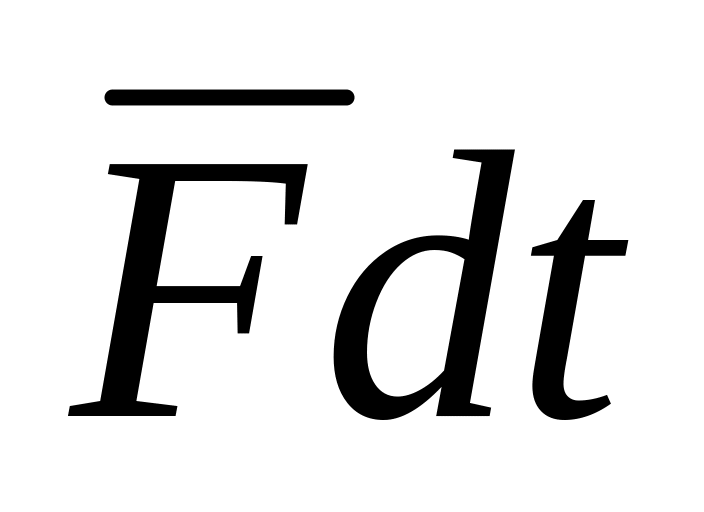 .
Полный импульс силы
за время
,
или импульс силы
,
определяют по формуле
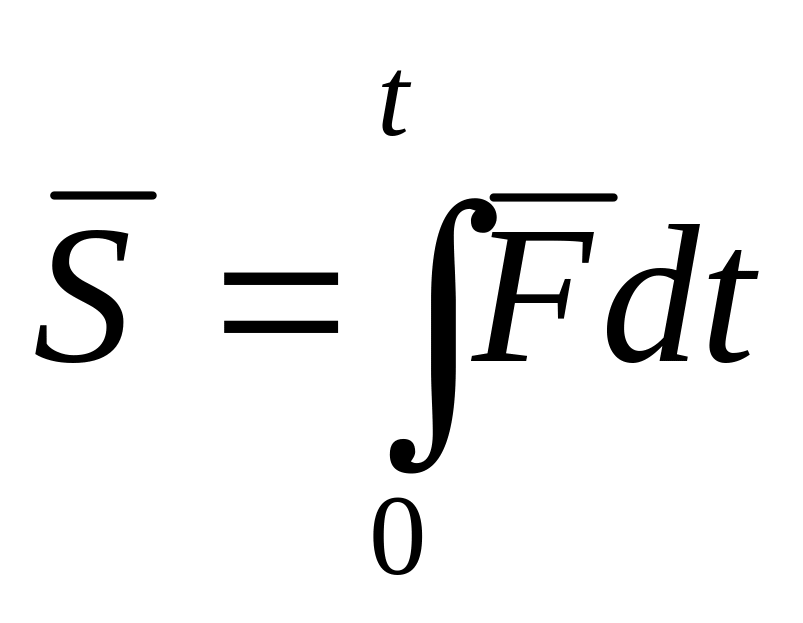 . (94)
Проекции импульса силы на прямоугольные оси координат выражаются формулами
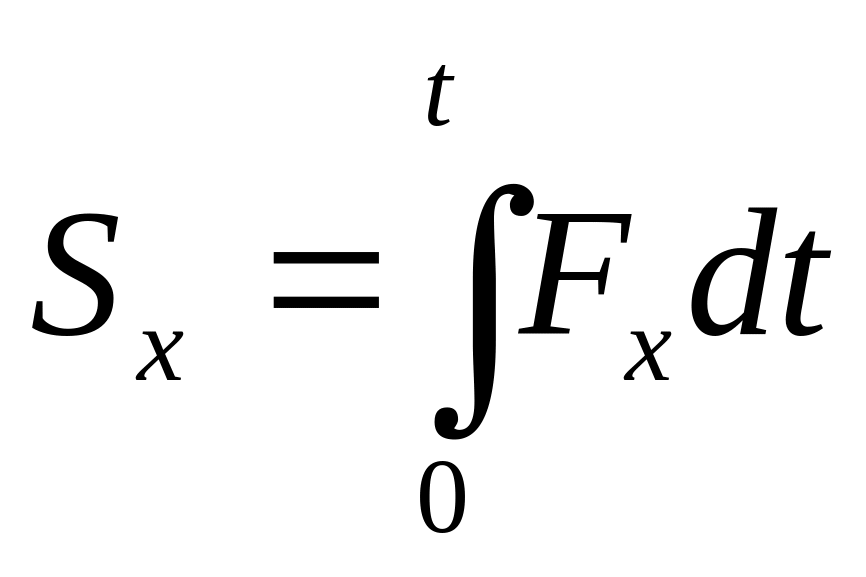 ,
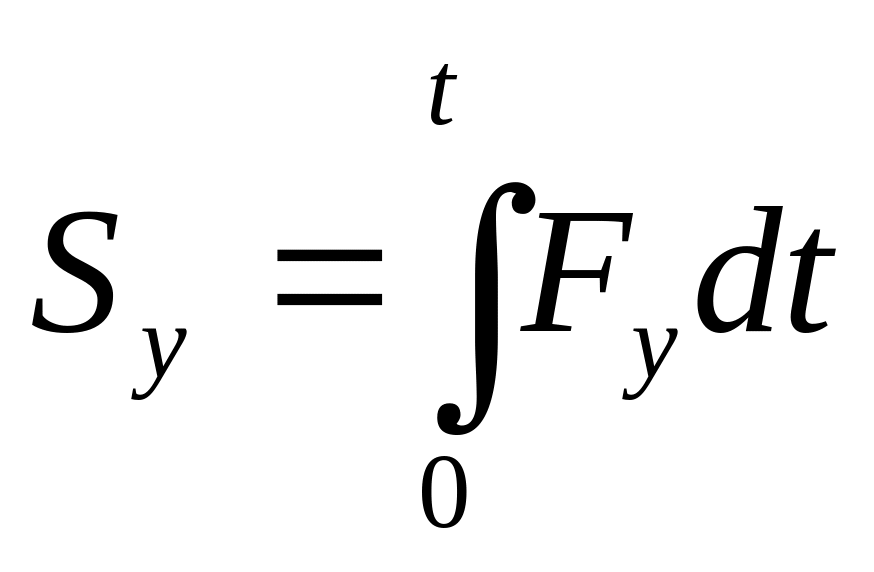 ,
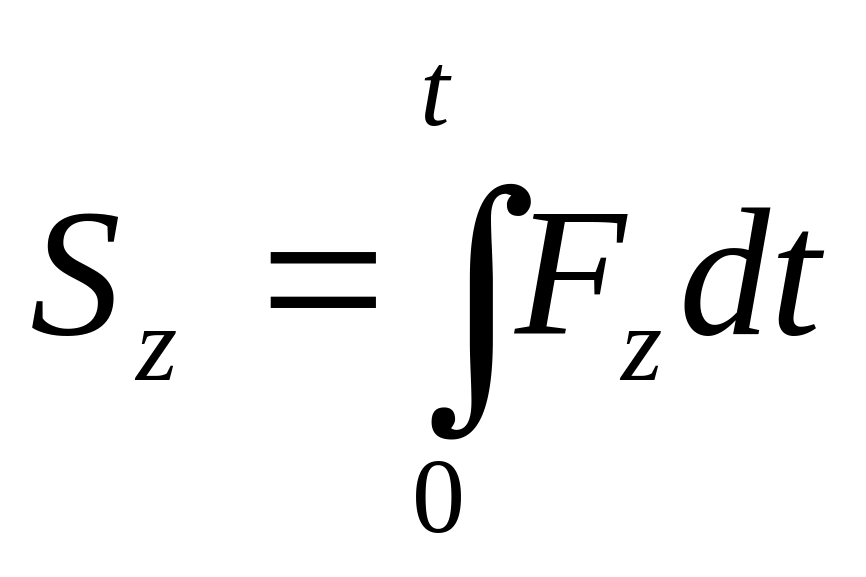 . (94')
Теорема об изменении количества движения точки
Дифференциальное уравнение движения материальной точки под действием силы можно представить в следующей векторной форме:
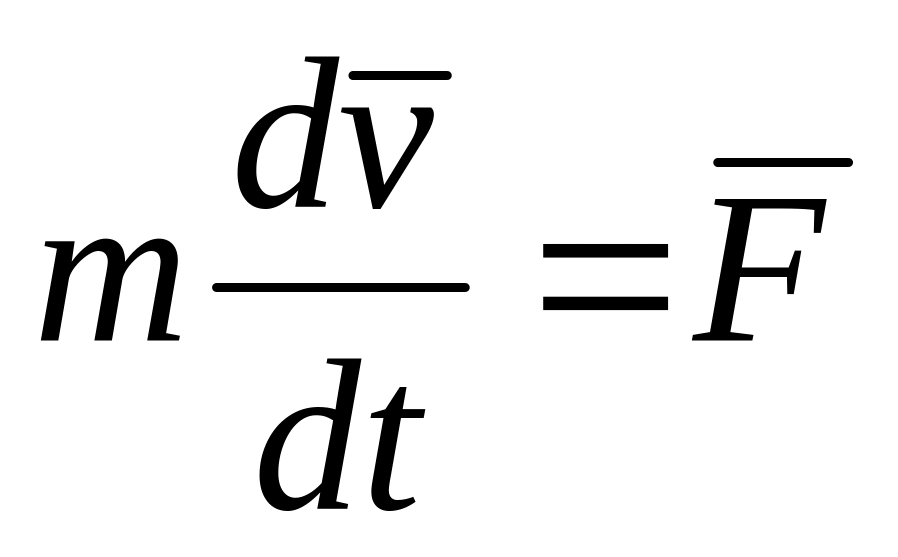 .
Так как масса точки принята постоянной, то ее можно внести под знак производной. Тогда
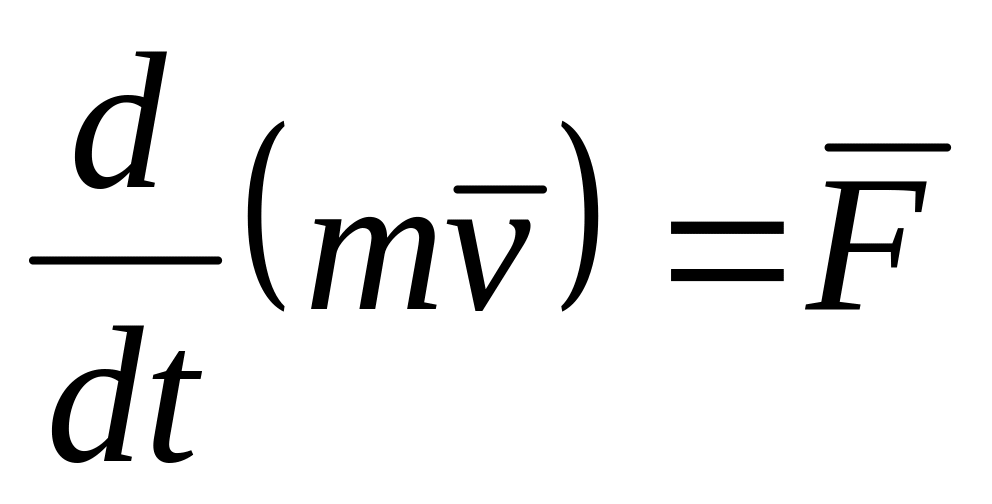 . (95)
Формула (95) выражает теорему об изменении количества движения точки в дифференциальной форме: первая производная по времени от количества движения точки равна действующей на точку силе.
В проекциях на координатные оси (95) можно представить в виде
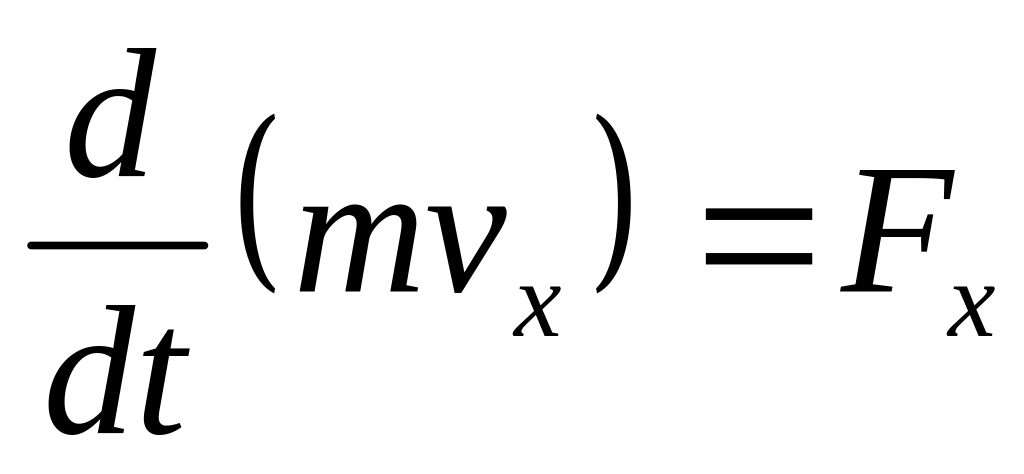 ,
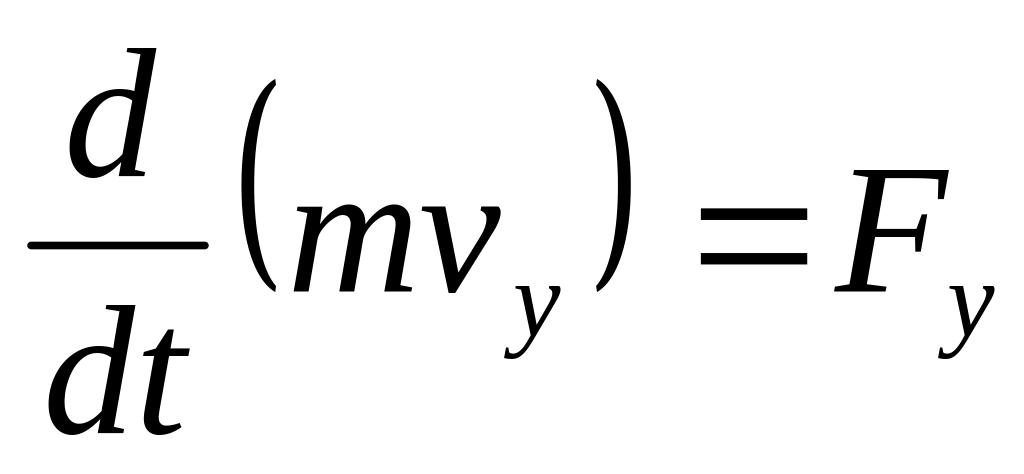 ,
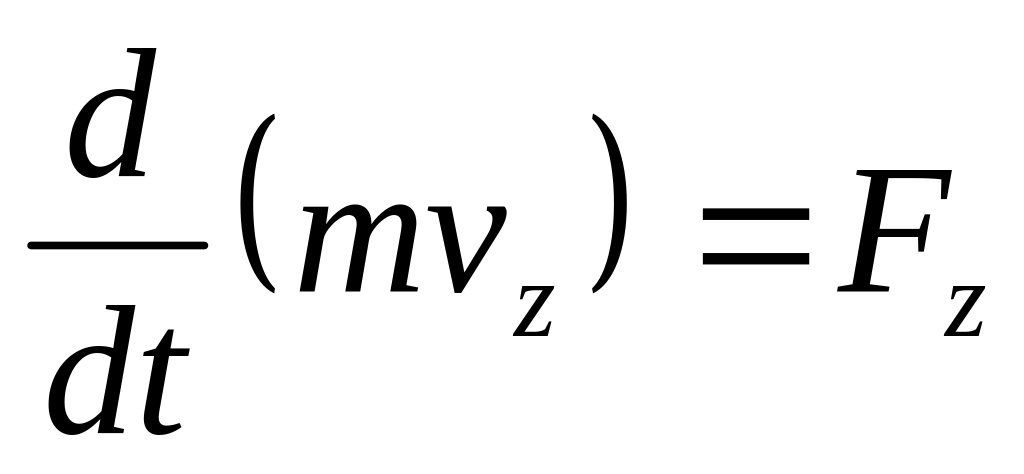 . (95')
Если обе части (95) умножить на , то получим другую форму этой же теоремы – теорему импульсов в дифференциальной форме:
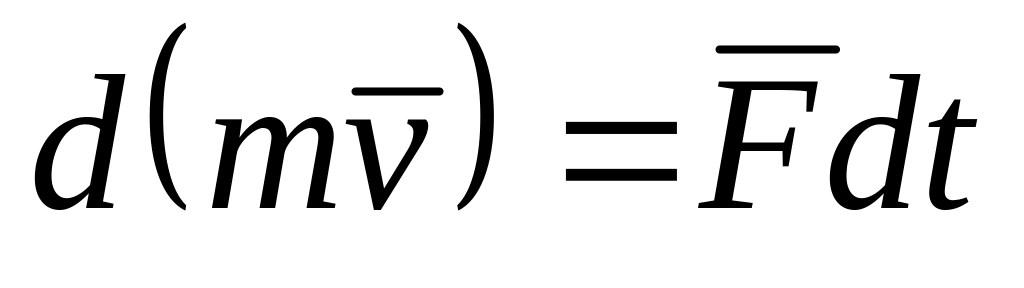 , (96)
т.е. дифференциал от количества движения точки решен элементарному импульсу силы, действующей на точку. Проецируя обе части (96) на координатные оси, получаем
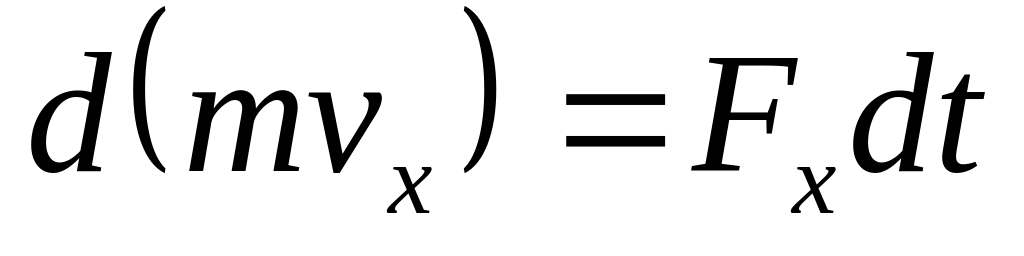 ,
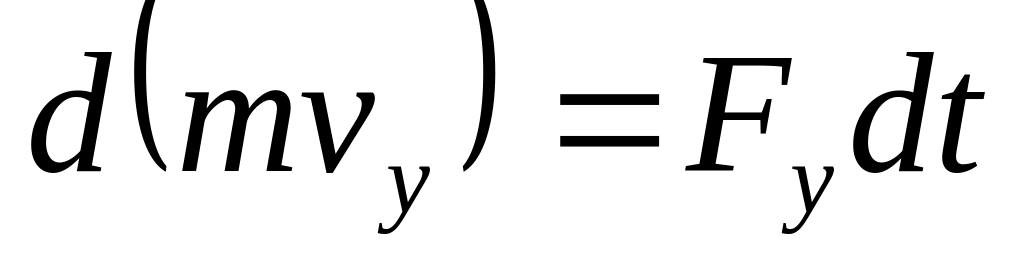 ,
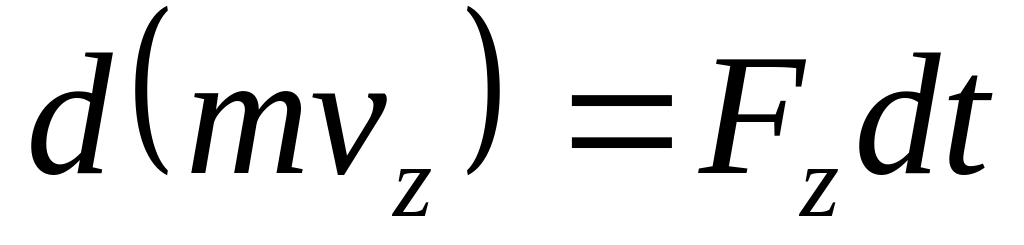 .
(96')
И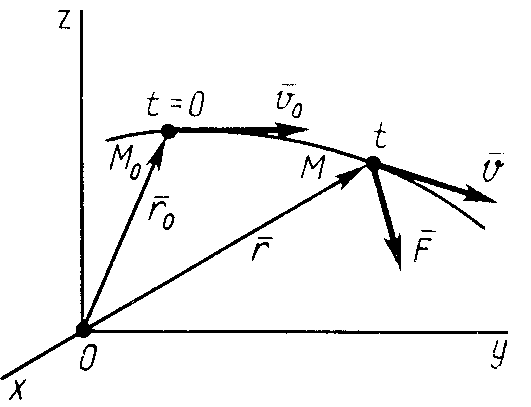 нтегрируя
обе части (96) в пределах от нуля до
(рис. 33), имеем
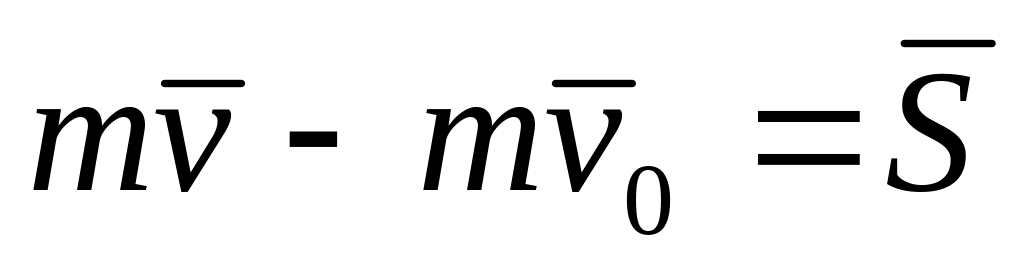 ,
(97)
где
– скорость точки в момент
;
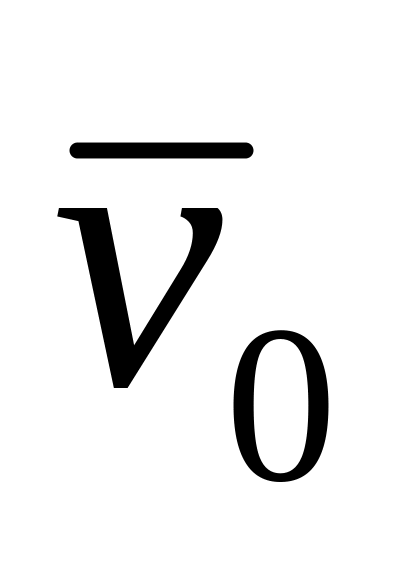 – скорость при
;
– импульс силы за время
.
В
Рис. 33
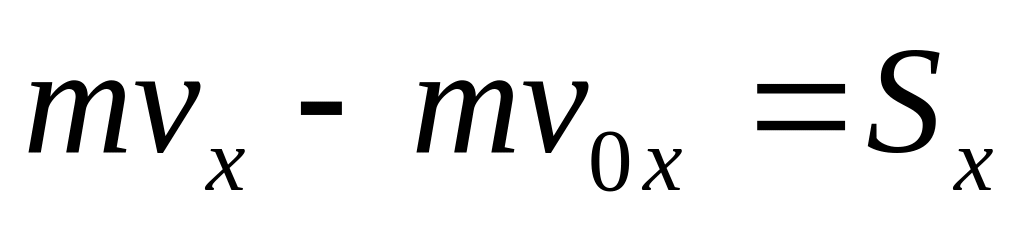 ,
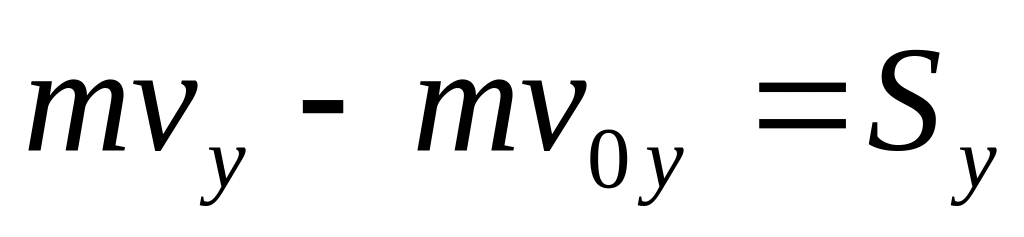 ,
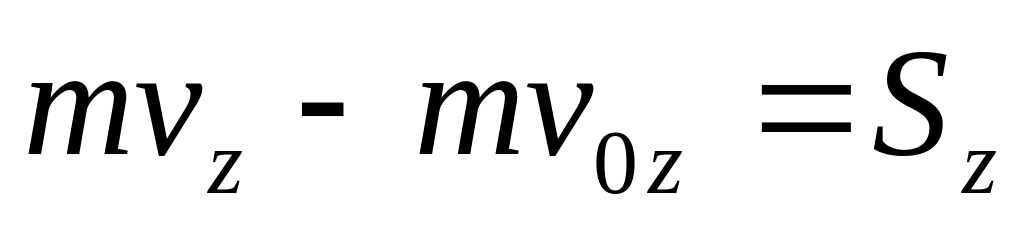 .
(97')
Для материальной точки теорема об изменении количества движения в любой из форм, по существу, не отличается от дифференциальных уравнений движения точки.