Материал: Теоретическая механика. Ч. 3. Динамика. учебное пособие. Переславцева Н.С., Бестужева Н.П
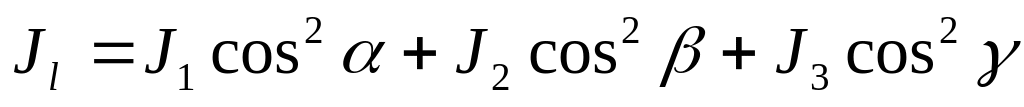 . (82')
3.7. Свойства главных осей инерции
Теорема
1. Если одна
из декартовых осей координат, например
:
(рис. 27), является главной осью инерции
для точки
,
а две другие оси
и
– любые, то два центробежных момента
инерции, содержащих индекс главной оси
инерции
,
обращаются в нуль, т.е.
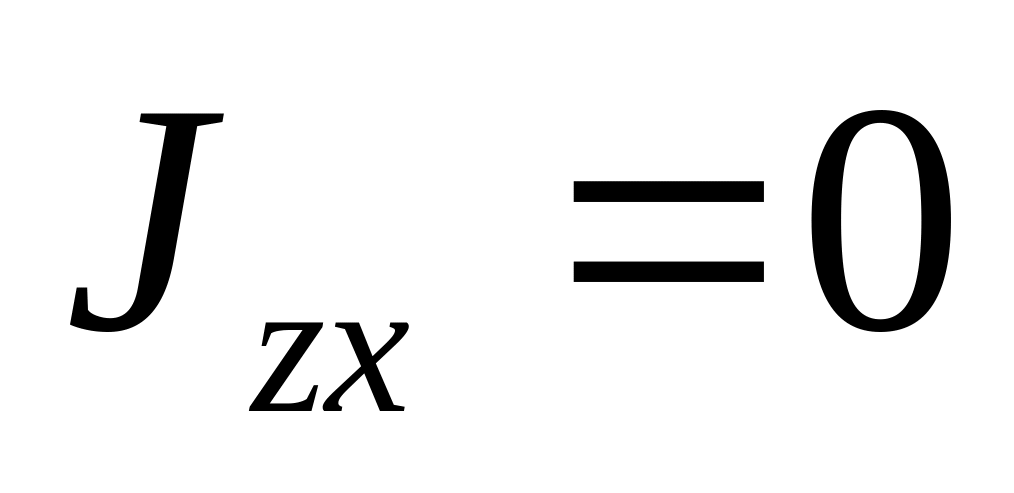 ,
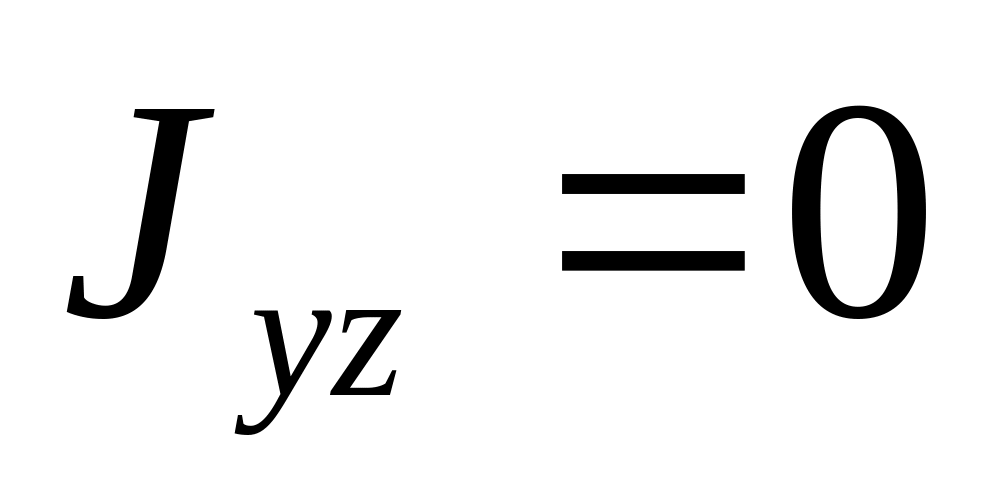 .
Главная
ось инерции
является осью симметрии эллипсоида
инерции. Поэтому каждой точке эллипсоида,
например
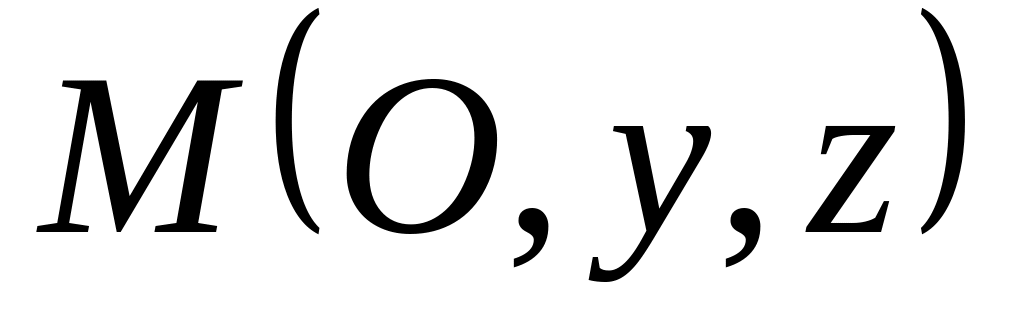 ,
соответствует симметричная относительно
этой оси точка
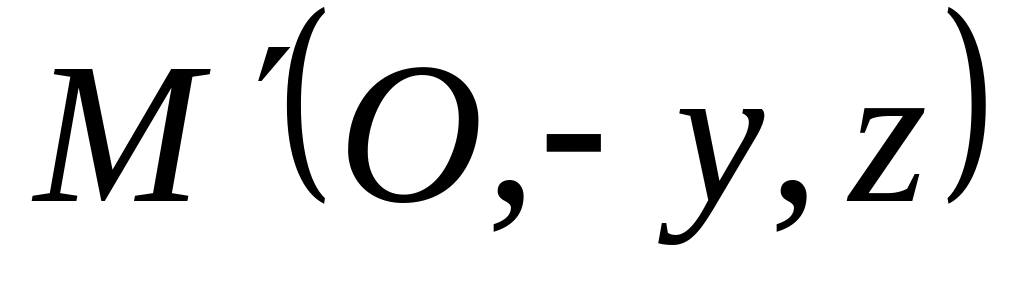 .
Подставляя в уравнение эллипсоида
инерции (85) последовательно координаты
этих точек, получим:
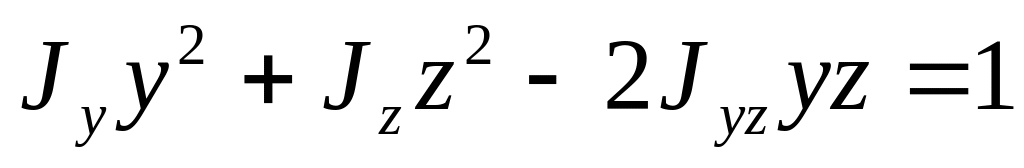 ,
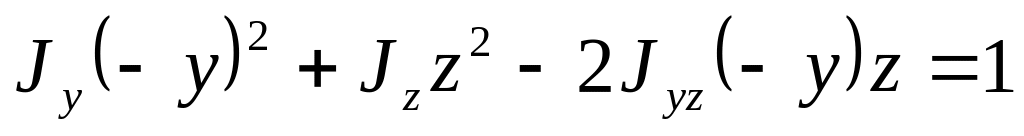 .
Вычитая из первого уравнения второе, имеем
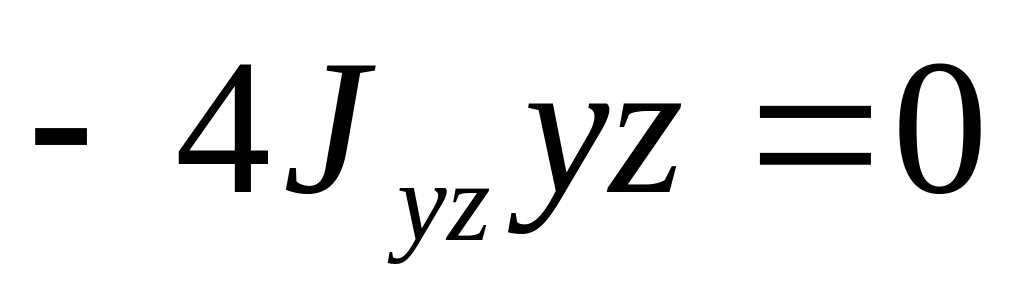 .
Так
как всегда можно выбрать точки, для
которых
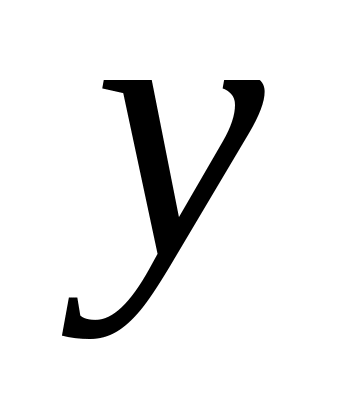 и
отличны от нуля, то
.
Аналогичные
рассуждения для двух симметричных
относительно оси
точек
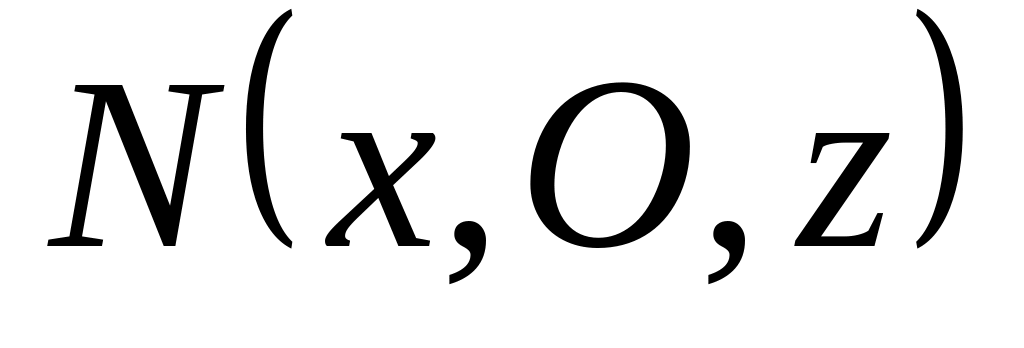 и
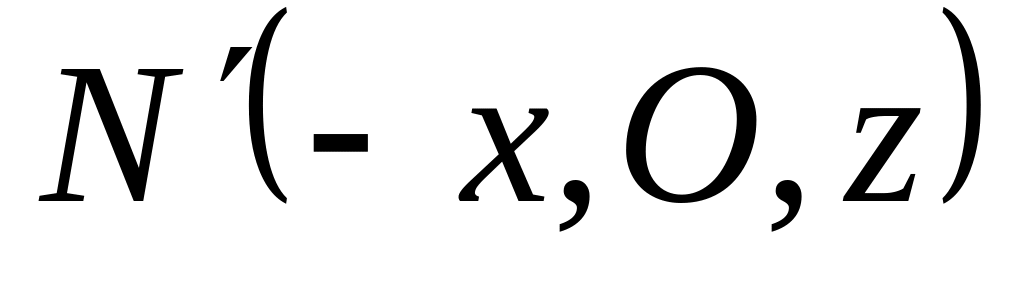 приводят к заключению, что
.
В аналитической геометрии при исследовании
уравнений поверхностей второго порядка
доказывается обратное утверждение, что
если
и
,
то ось
есть главная ось. Таким образом, обращение
в нуль центробежных моментов инерции
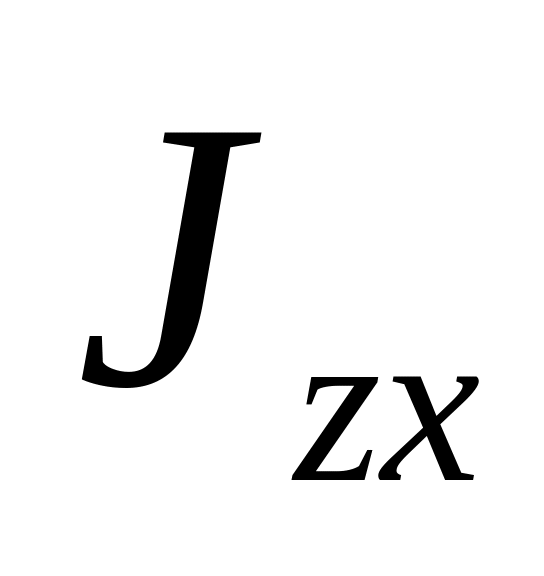 и
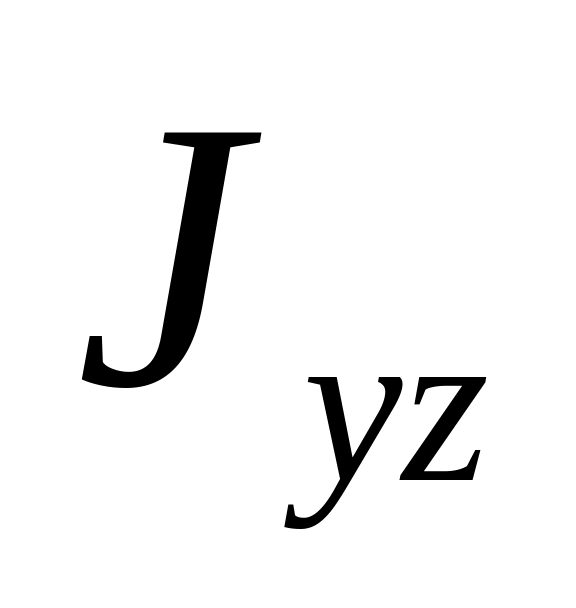 является необходимым и достаточным
условием, чтобы ось
была главной осью инерции для точки
.
Т
Рис. 28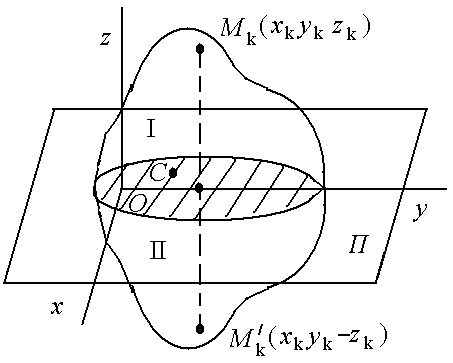
Для
доказательства теоремы выберем в
плоскости симметрии
точку
и в ней оси прямоугольной системы
координат
,
причем ось
направим перпендикулярно плоскости
симметрии (рис. 28). Тогда каждой точке
тела
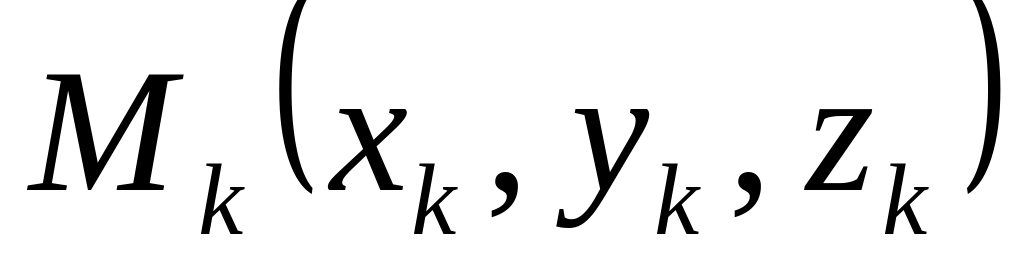 массой
соответствует симметричная относительно
плоскости
точка
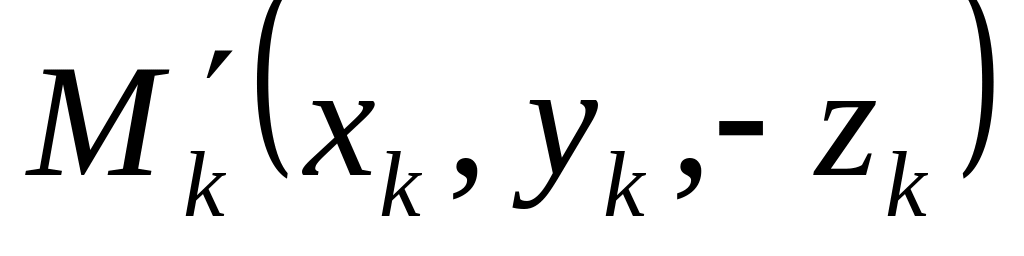 с такой же массой. Координаты точек
и
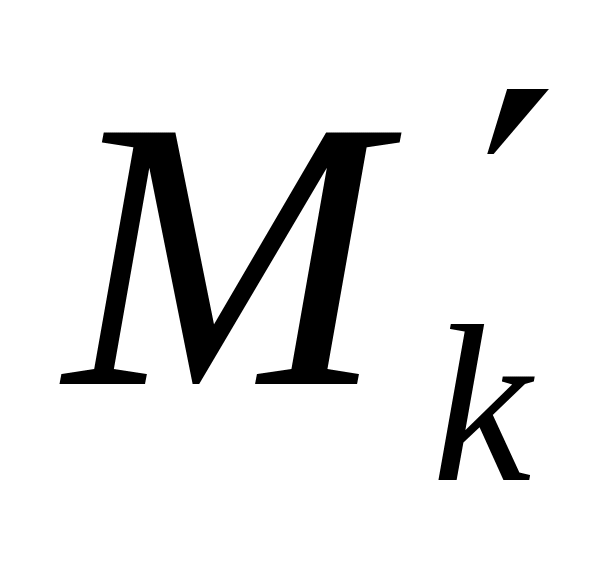 отличаются только знаком у координат
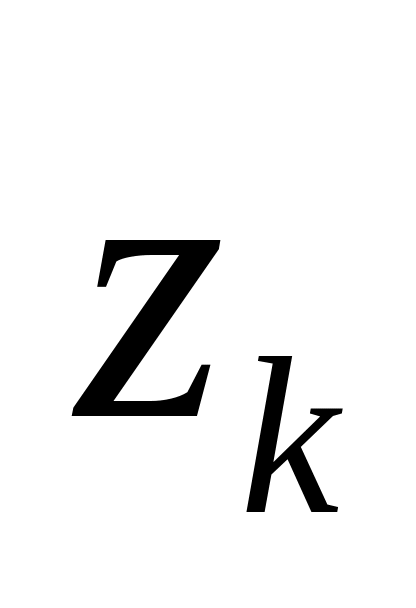 .
Для центробежного момента инерции
имеем
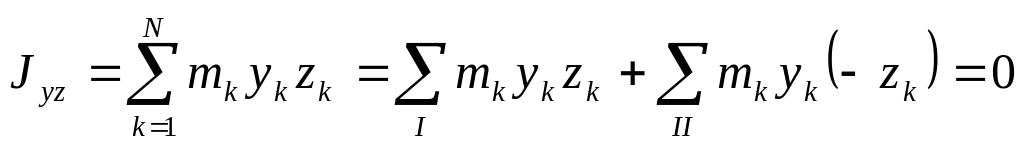 ,
так как часть тела (I), соответствующая точкам с положительными координатами , одинакова с частью тела (II), у которой точки имеют такие же координаты , но со знаком минус. Аналогично доказывается, что
.
Так как центробежные моменты инерции и обращаются в нуль, то ось есть главная ось инерции для точки . Другие две главные оси инерции перпендикулярны оси и, следовательно, расположены в плоскости симметрии.
Центр масс однородного симметричного тела находится в плоскости симметрии. Поэтому одна из главных центральных осей инерции перпендикулярна плоскости симметрии, а две другие расположены в этой плоскости.
Доказанная теорема справедлива и для неоднородного тела, имеющего плоскость материальной симметрии.
Теорема 3. Если однородное тело имеет ось симметрии или неоднородное тело имеет ось материальной симметрии, то эта ось является главной центральной осью инерции.
Теорема
доказывается аналогично предыдущей.
Для каждой точки тела
с массой
существует симметричная относительно
оси точка с такой же массой и такими же
но величине, но отрицательными координатами
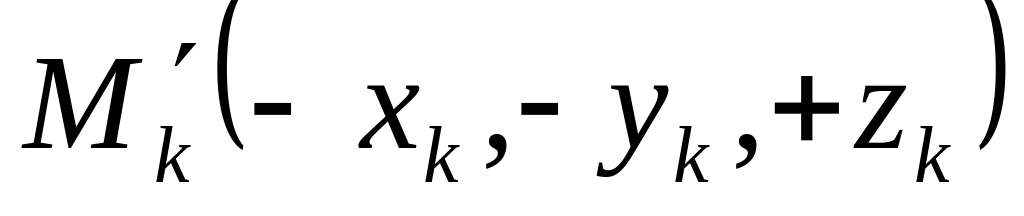 ,
если осью симметрии является ось
.
Тогда
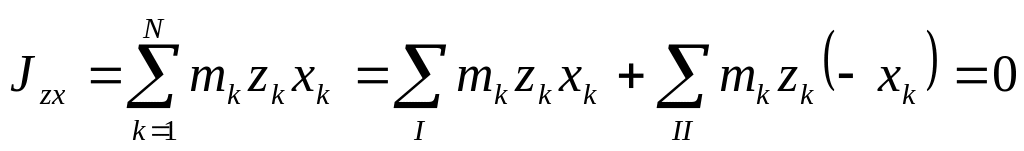 ,
так как суммы по симметричным относительно оси частям тела (I) и (II) отличаются друг от друга только знаком у координаты .
Аналогично доказывается, что .
Таким образом, ось является главной осью инерции для любой точки, расположенной на оси симметрии тела. Она есть главная центральная ось инерции, так как центр масс находится на оси симметрии.
Т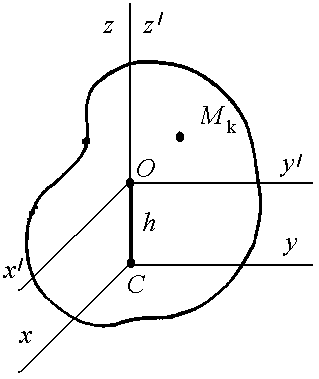 еорема
4. Главные
оси инерции для точки
,
расположенной на главной центральной
оси инерции, параллельны главным
центральным осям инерции (рис. 29).
В
Рис. 29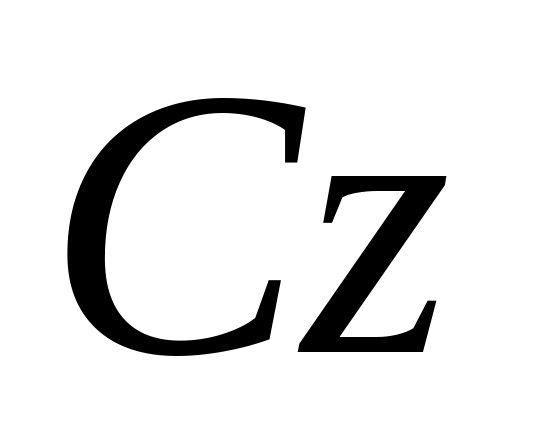 систему декартовых осей координат
,
взаимно параллельных главным центральным
осям инерции
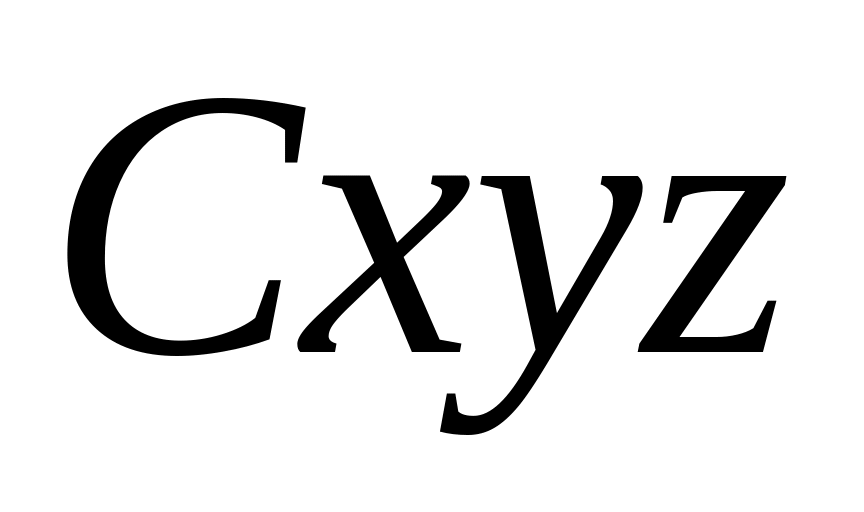 .
Тогда координаты точки тела
в двух системах осей координат будут
связаны между собой формулами параллельного
переноса осей
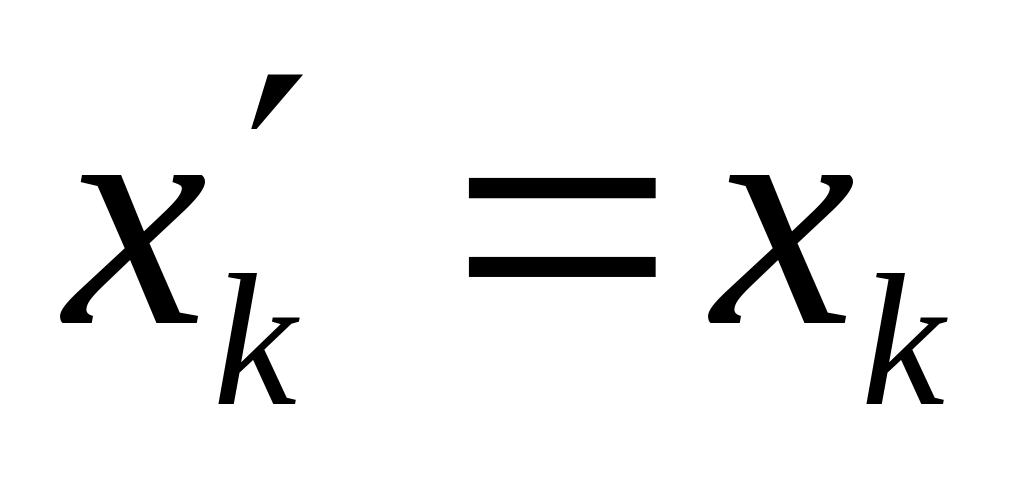 ,
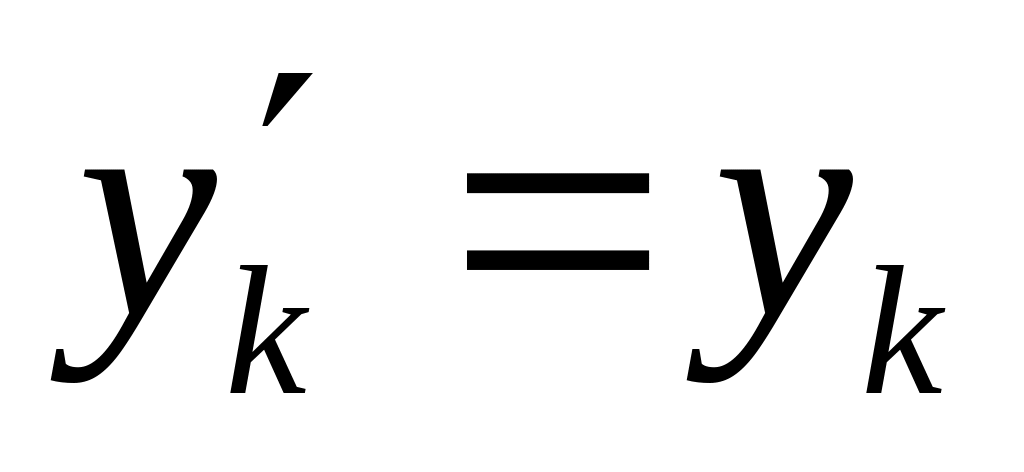 ,
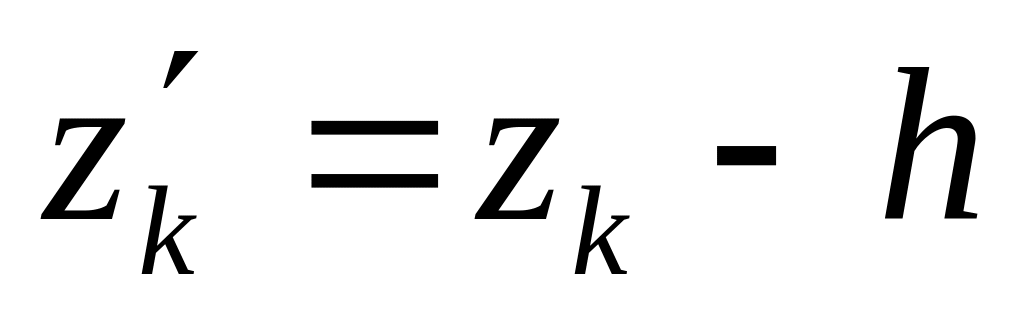 ,
где
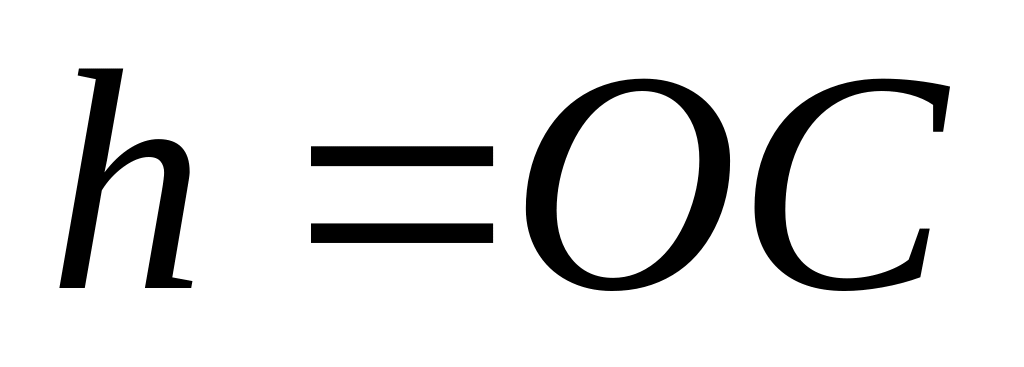 .
Используя эти формулы, вычисляем
центробежные моменты инерции
,
,
.
Имеем
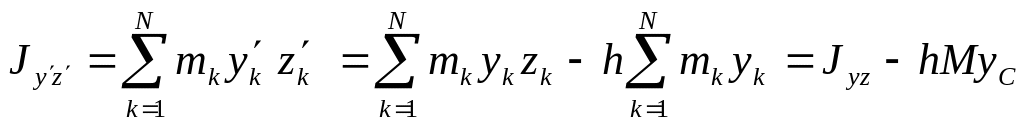 ,
4. Общие теоремы динамики точки и системы
4.1. Простейшие свойства внутренних сил системы
Механической системой называется любая совокупность материальных точек.
Внешними силами механической системы называются силы, с которыми действуют на точки системы тела и точки, не входящие в рассматриваемую систему.
Внутренними силами механической системы называют силы взаимодействия между точками рассматриваемой системы.
Внешнюю
силу, приложенную к какой-либо
-ой
точке системы, обозначим
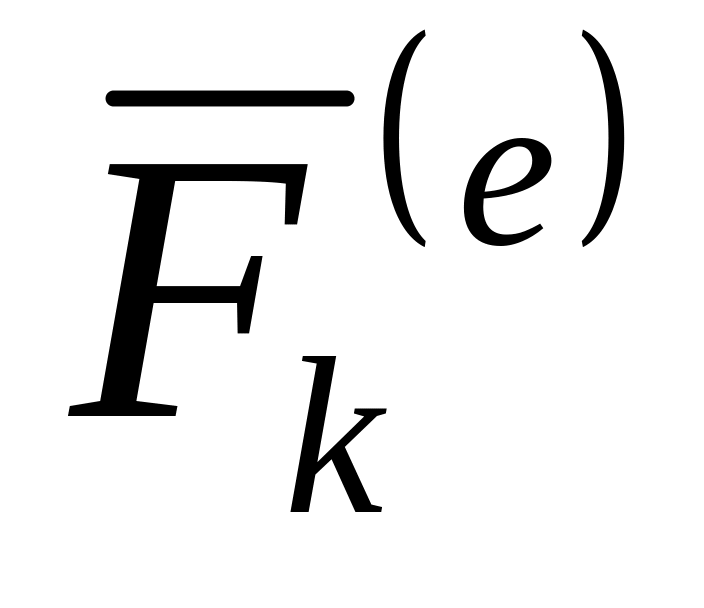 ,
а внутреннюю –
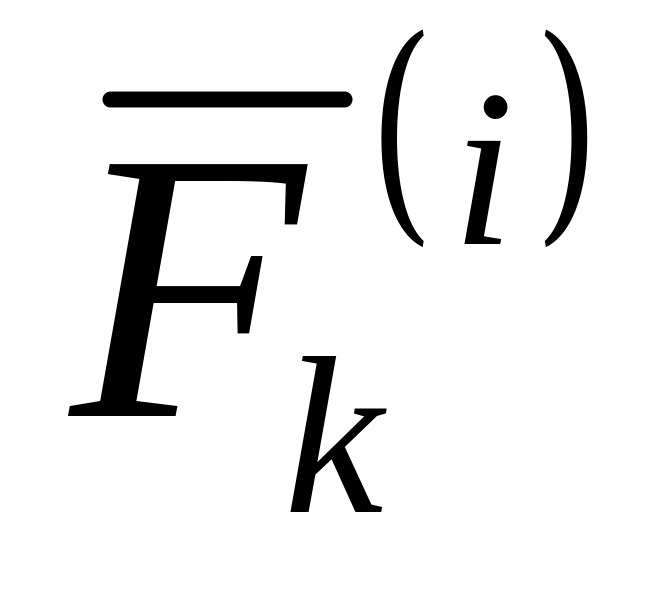 .
Заметим, что внутренние и внешние силы
могут включать в себя как активные силы,
так и силы реакций связей.
Рассмотрим некоторые простейшие свойства внутренних сил, действующих на механическую систему в любом ее состоянии. Докажем, что главный вектор всех внутренних сил системы и главный момент этих сил относительно произвольной точки равны нулю при любом состоянии системы, т. е. при ее равновесии и при произвольном движении.
П
Рис. 30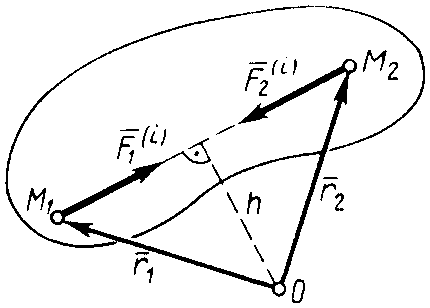 усть
система состоит из
точек, где
любое число (рис. 30). Условимся пределы
у суммы не ставить, когда суммирование
производится по всем точкам системы.
Если рассмотреть какие-либо две
произвольные точки системы, например
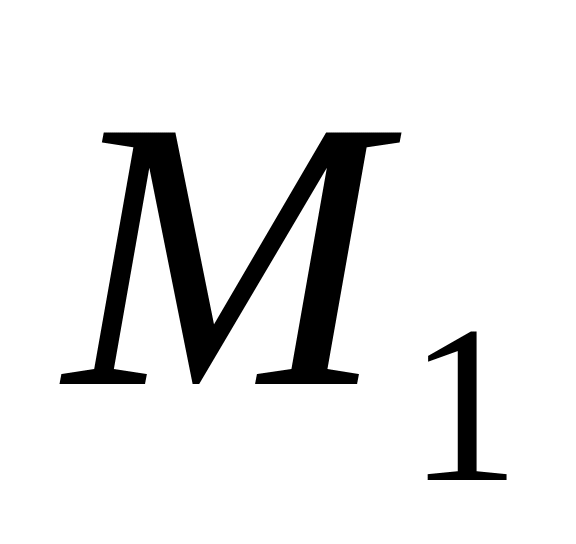 и
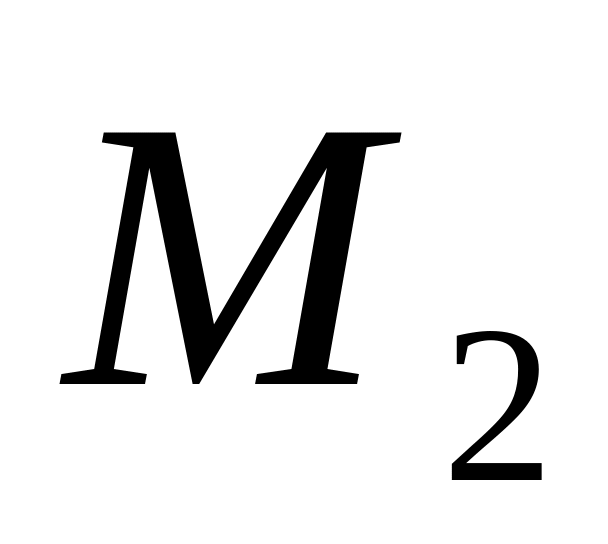 ,
то для них
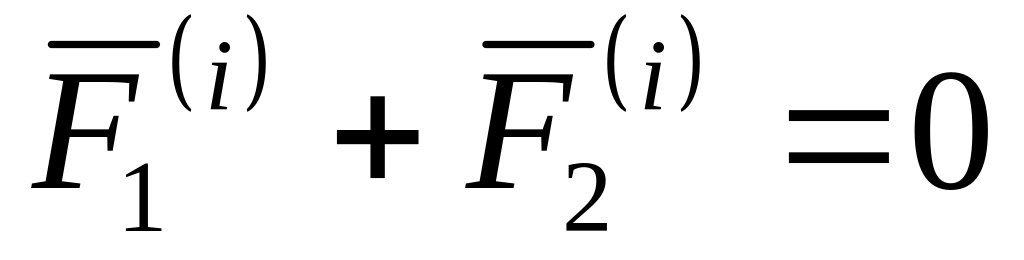 ,
так как силы действия и противодействия
всегда равны друг другу по модулю,
противоположны по направлению и действуют
вдоль одной прямой линии, соединяющей
взаимодействующие точки. Главный вектор
внутренних сил
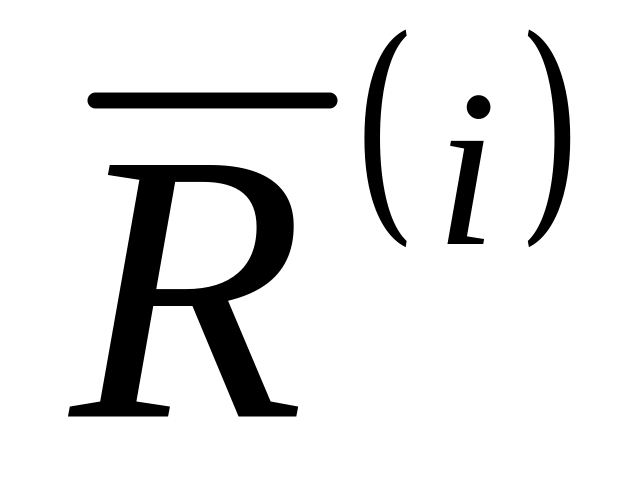 состоит из векторной суммы таких сил
действия и противодействия, так как вся
система состоит из пар взаимодействующих
точек. Следовательно,
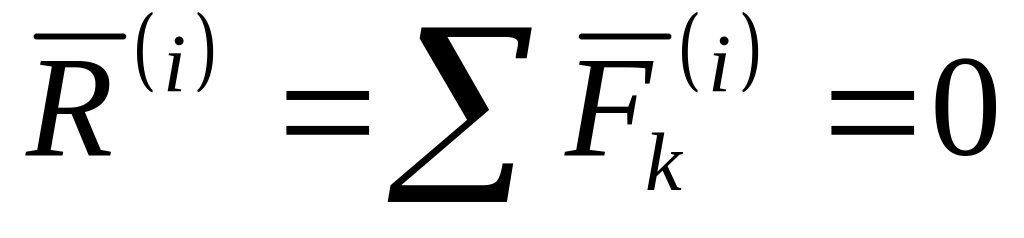 . (86)
В проекциях на координатные оси
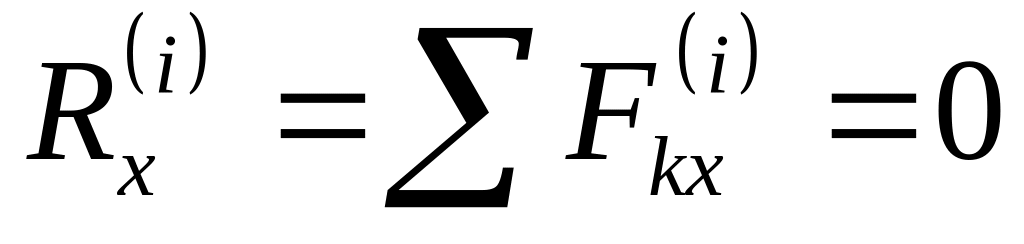 ,
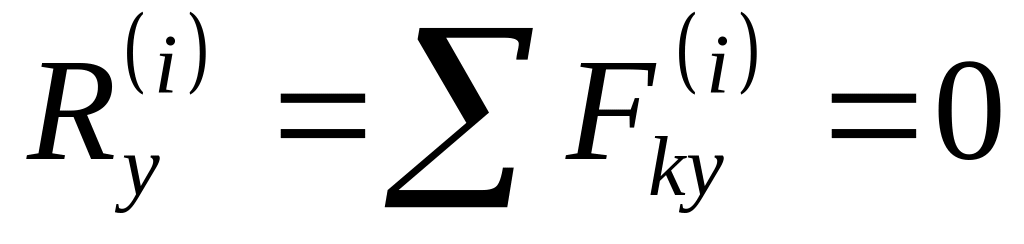 ,
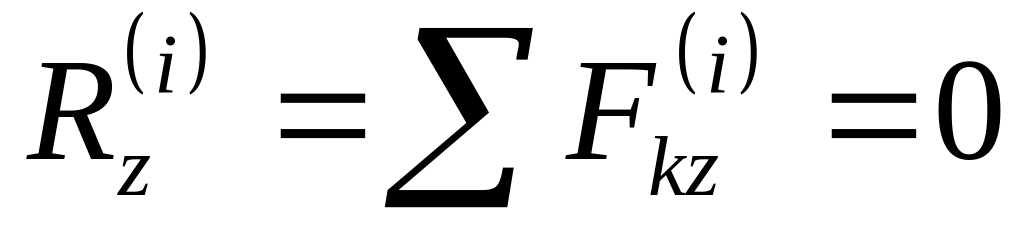 . (86')
Внешние силы тоже являются силами взаимодействия, но для них силы действия приложены к точкам рассматриваемой системы, а силы противодействия приложены к телам и точкам, не входящим в эту систему.
Рассмотрим
теперь сумму моментов сил
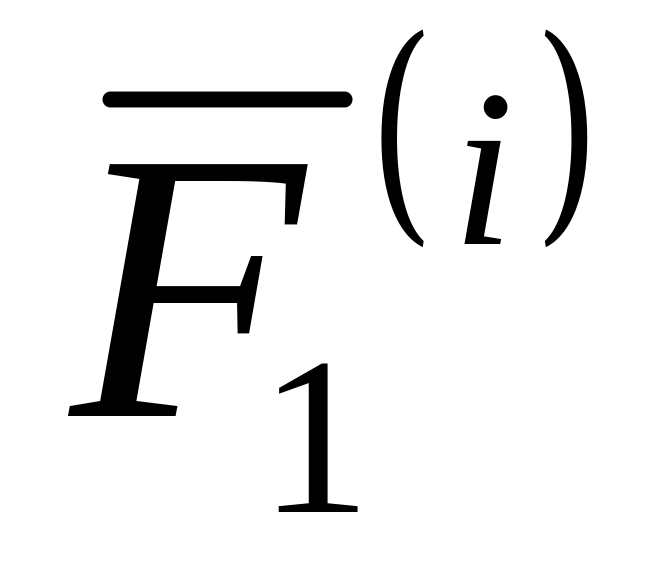 и
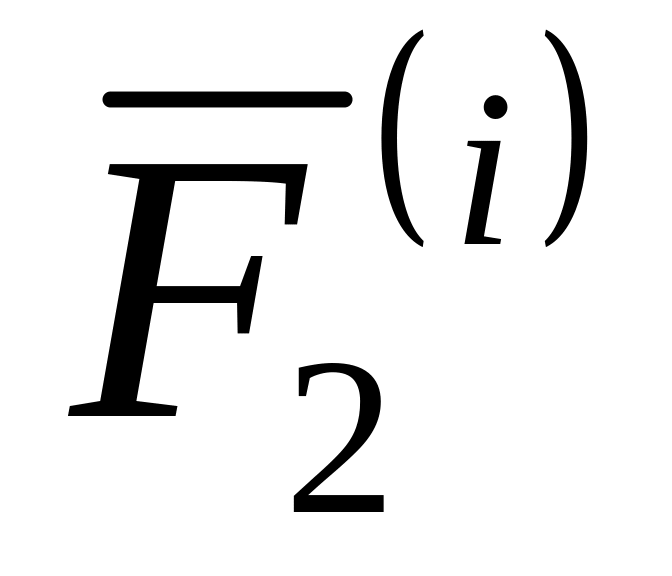 относительно точки
.
Легко видеть, что
т.к.
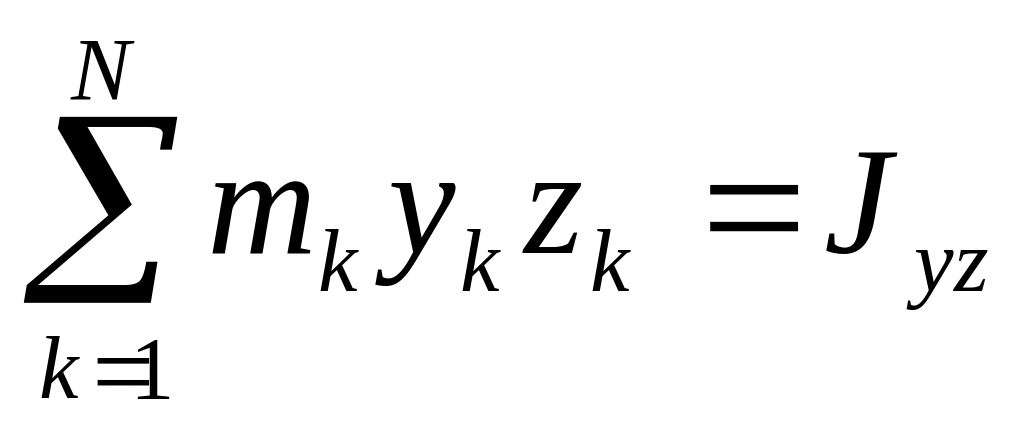 ,
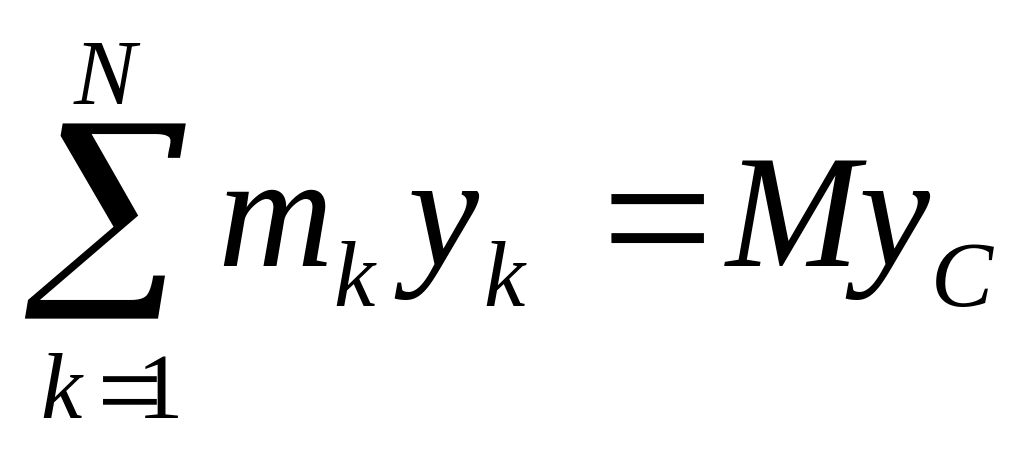 ,
где
– масса тела;
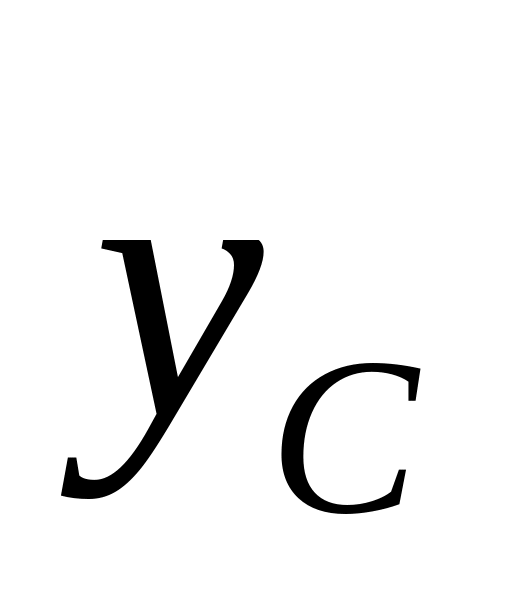 – координата центра масс относительно
системы координат
.
Аналогично получаем
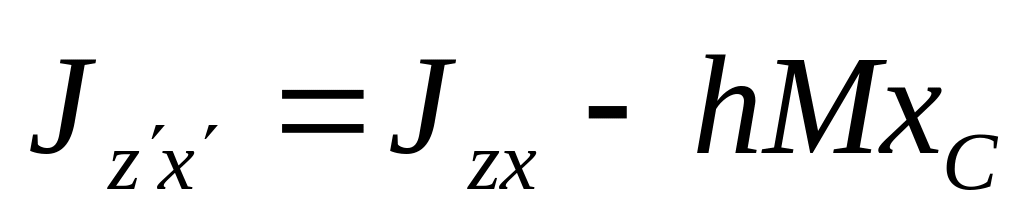 ,
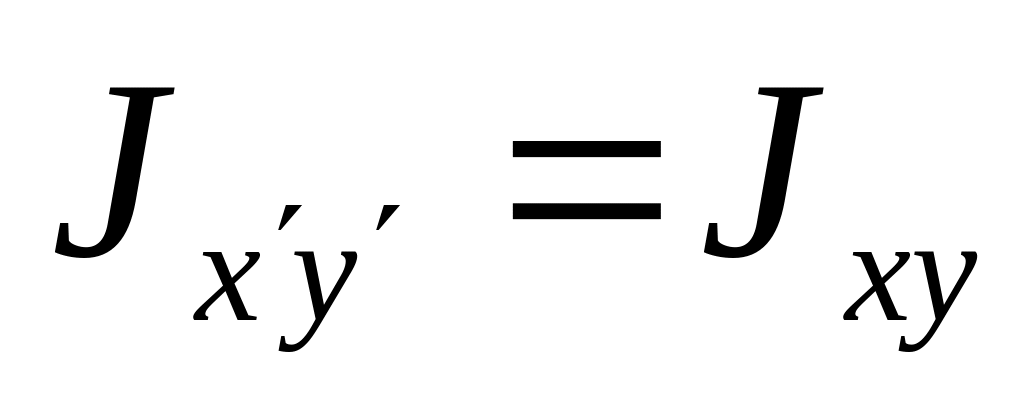 .
Если
– центр масс системы, то
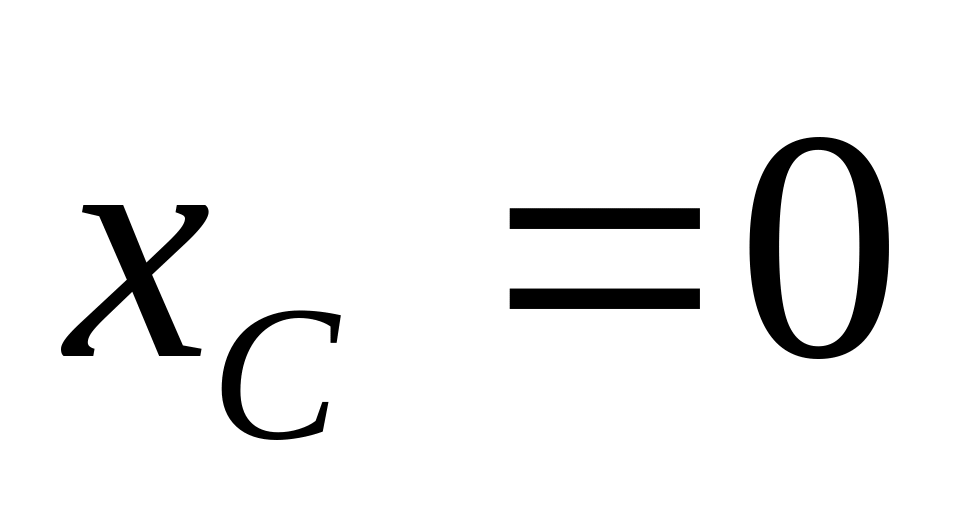 и
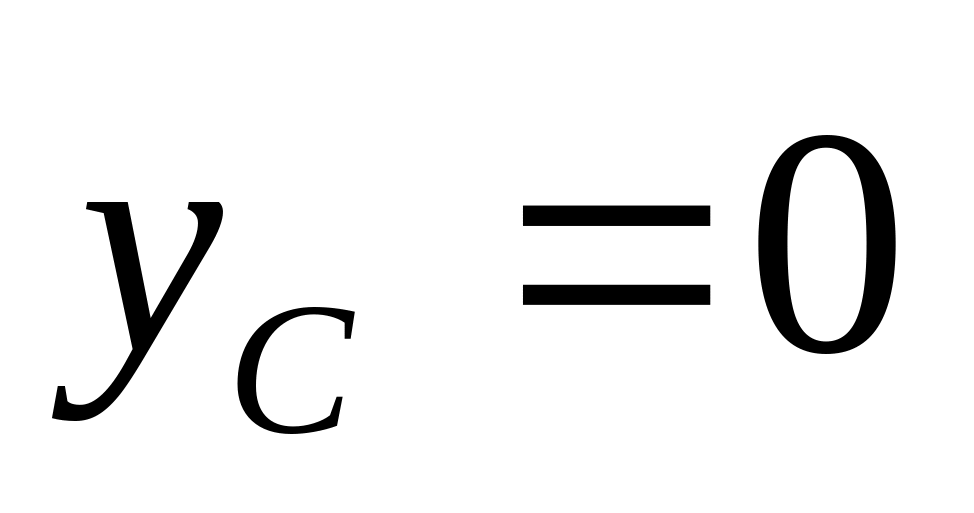 .
Для главных центральных осей инерции
центробежные моменты инерции равны
нулю, т. е.
,
,
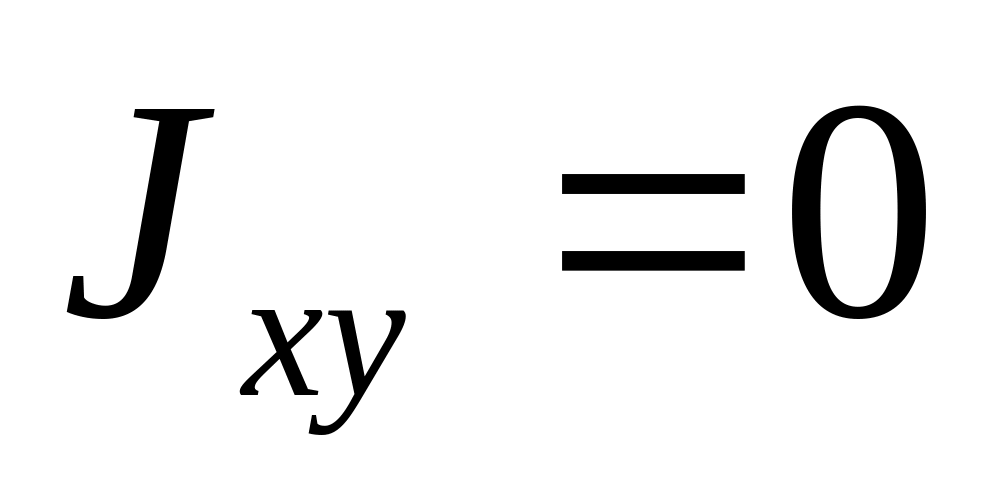 .
Используя полученные формулы при этих условиях, имеем:
, , .