Материал: Теоретическая механика. Ч. 3. Динамика. учебное пособие. Переславцева Н.С., Бестужева Н.П
Теорема об изменении кинетического момента системы в относительном движении по отношению к центру масс
Рассмотрим относительное движение системы только относительно системы координат, движущейся поступательно вместе с центром масс системы.
Прежде чем рассмотреть теорему, выведем формулу для вычисления кинетического момента системы.
Ф
Рис. 41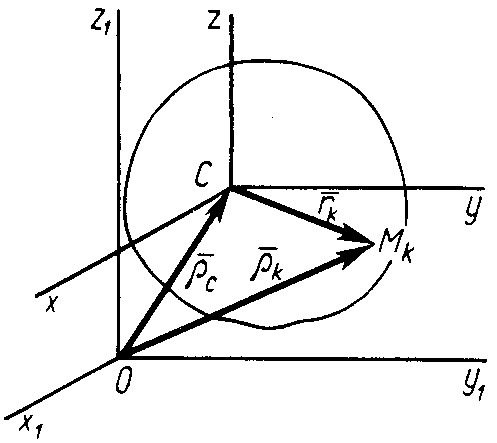 ормула
для кинетического момента системы.
Пусть механическая система совершает
движение относительно основной системы
координат
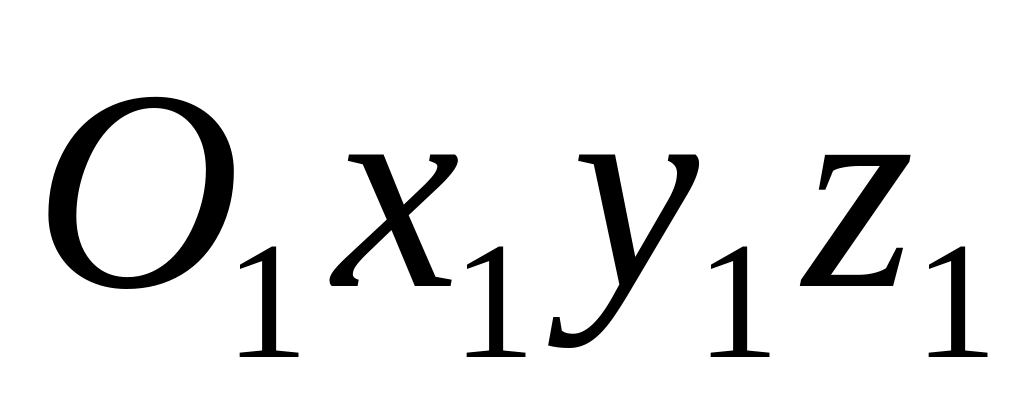 .
Возьмем подвижную систему координат
с началом в центре масс системы
,
движущуюся поступательно относительно
основной системы координат. Из рис. 41
следует, что для любого момента времени
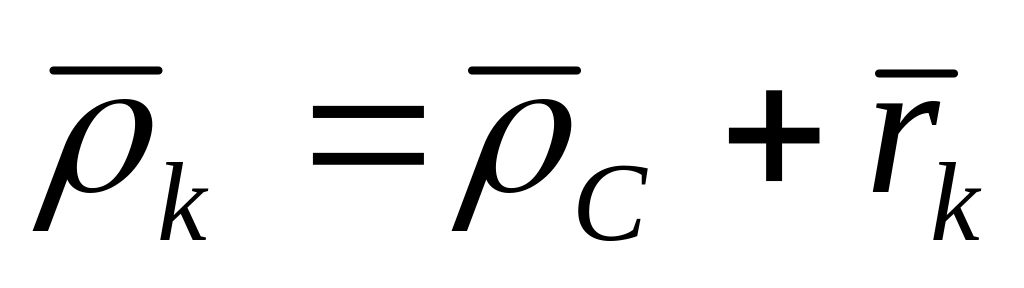 .
Дифференцируя это тождество по времени, получаем
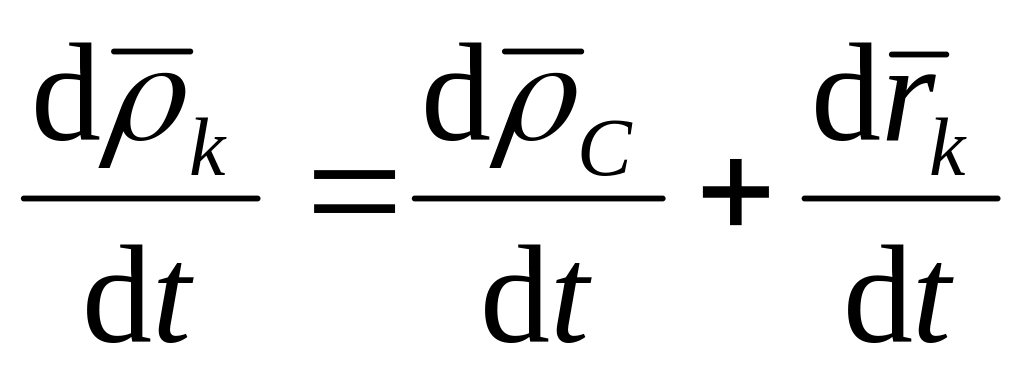 или
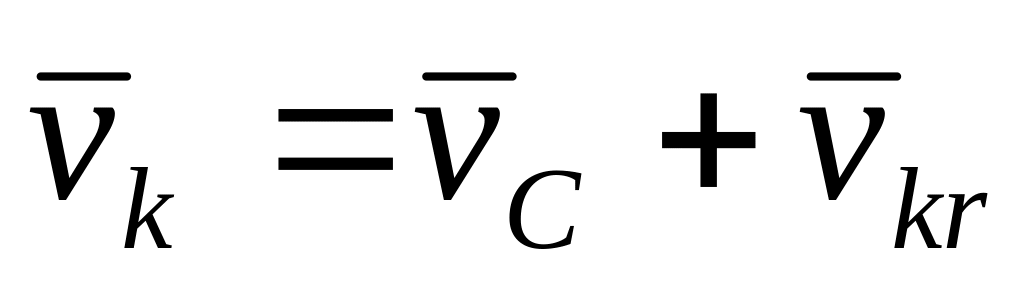 ,
где
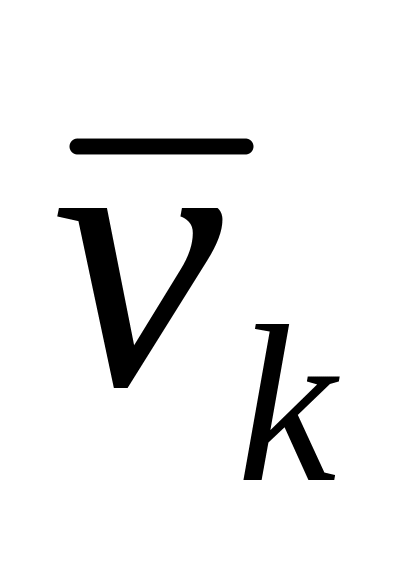 – абсолютная скорость точки
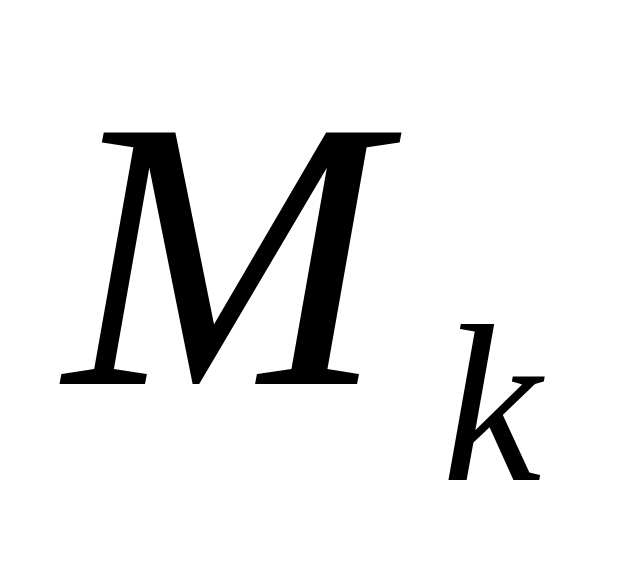 ;
– абсолютная скорость центра масс;
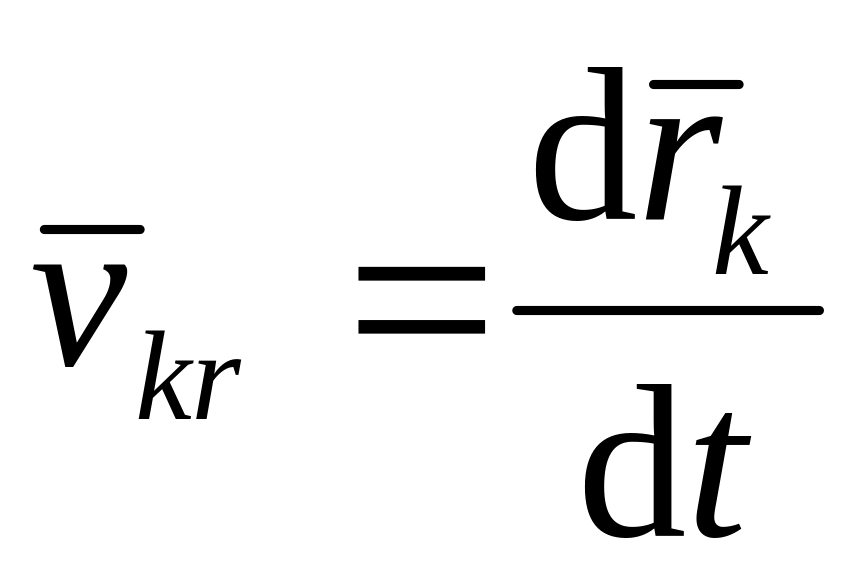 – относительная скорость точки
относительно подвижной системы координат
.
При поступательном движении подвижной
системы координат ее угловая скорость
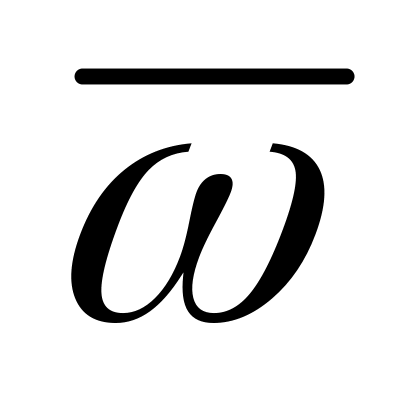 равна нулю и по формуле Бура полная
производная по времени от радиуса-вектора
совпадает с локальной производной,
равной относительной скорости.
Согласно определению кинетического момента относительно неподвижной точки , для абсолютного движения системы относительно системы координат по формуле (105) имеем
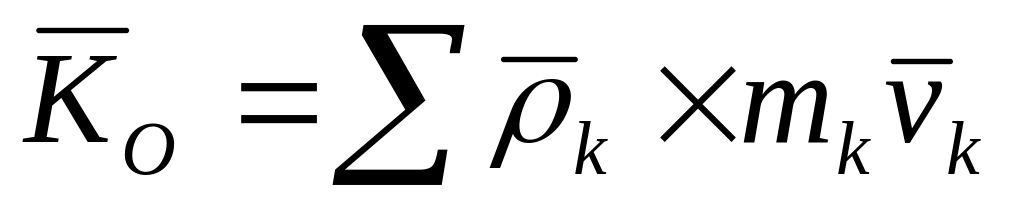 .
Подставляя
в эту формулу значения
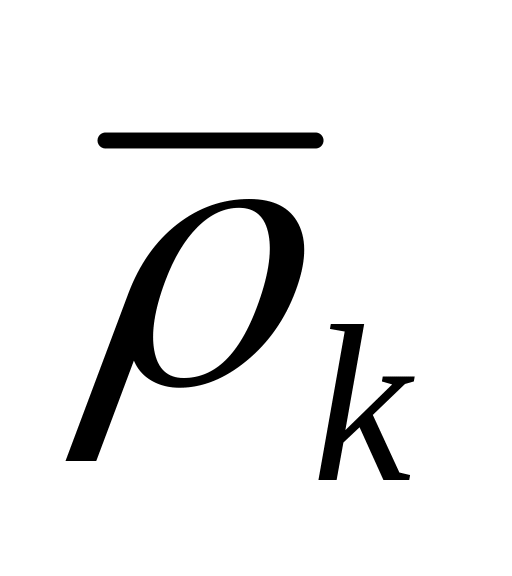 и
после небольших преобразований получаем
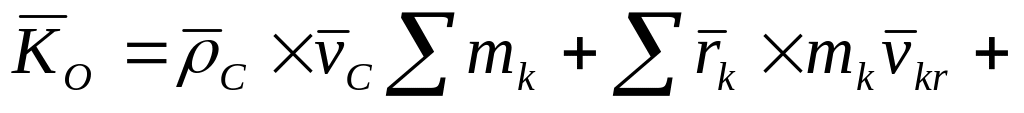
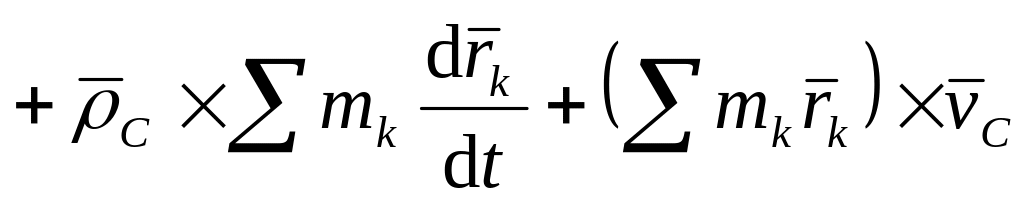 . (113)
В
этой формуле
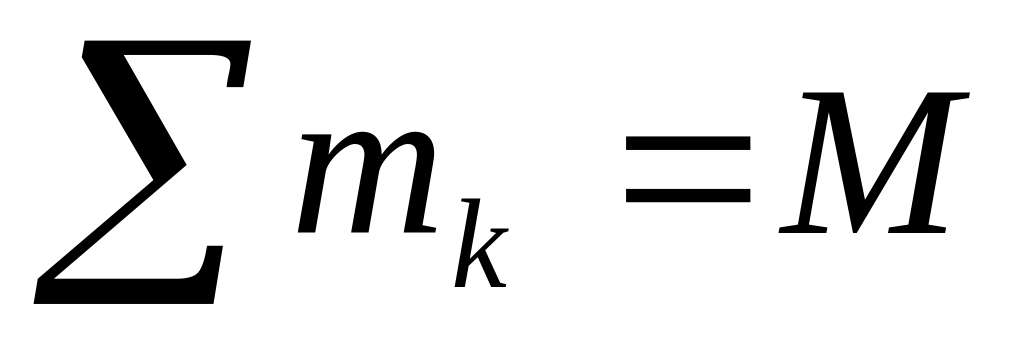 – масса системы. Кроме того, последние
два слагаемых равны нулю. Действительно,
по определению радиуса-вектора центра
масс относительно этого центра масс
имеем
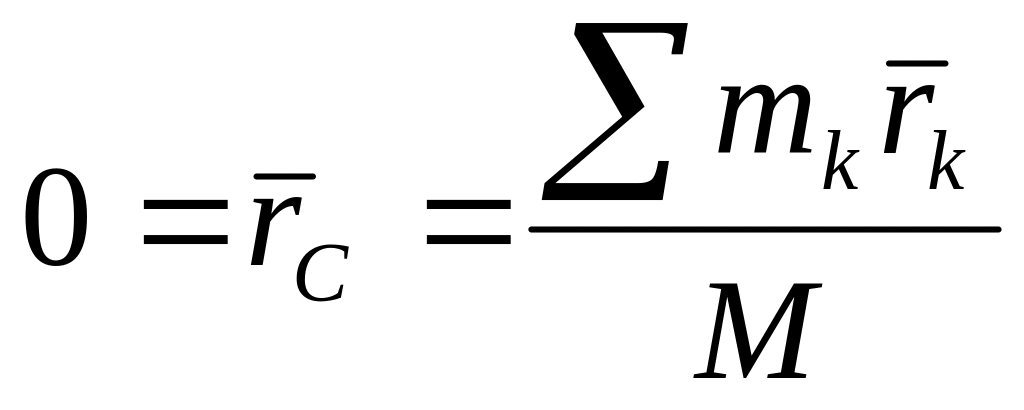 .
Следовательно,
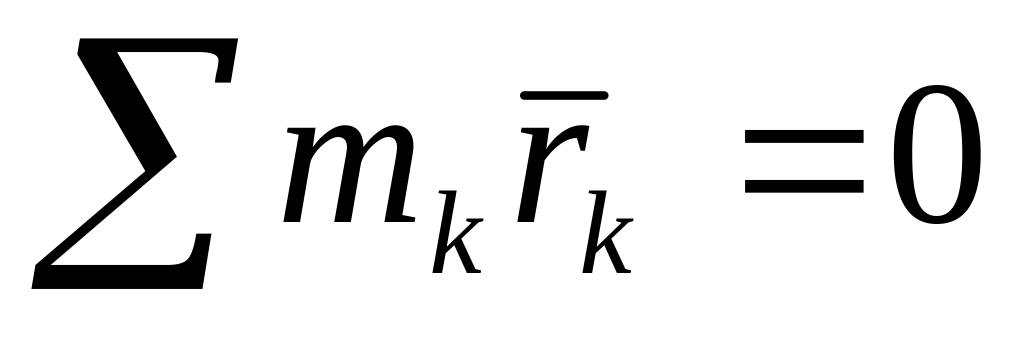 и последнее слагаемое в (113) тоже равно
нулю.
Другое слагаемое можно предварительно преобразовать:
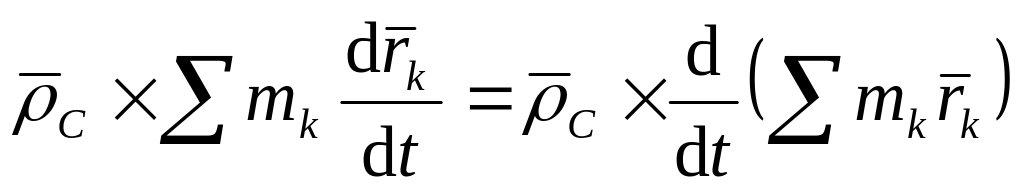 .
Это слагаемое также равно нулю, так как все время . Формула (113) принимает следующий окончательный вид:
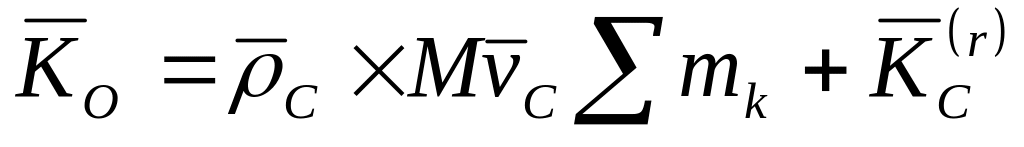 , (114)
где
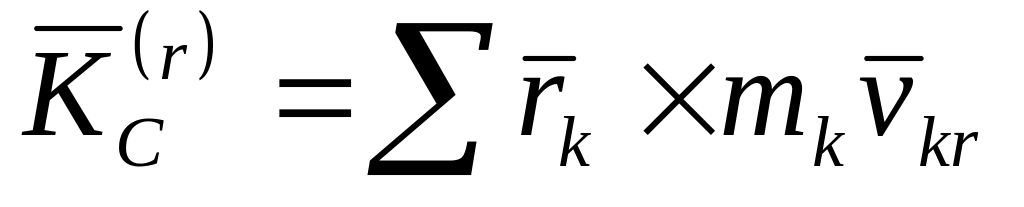 .
Величина
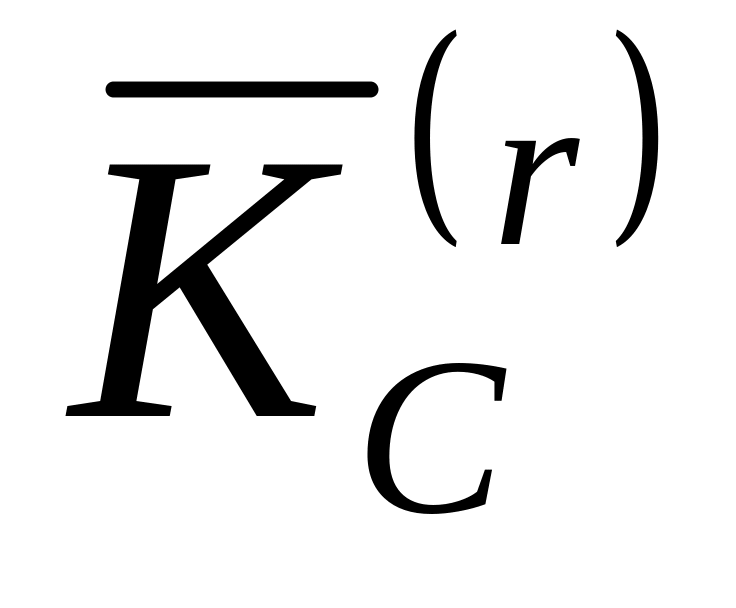 является кинетическим моментом системы
относительно центра масс для относительного
движения относительно системы координат,
движущейся поступательно вместе с
центром масс, т. е. системы координат
.
Формула (114) показывает, что кинетический момент абсолютного движения системы относительно неподвижной точки равен векторной сумме кинетического момента центра масс относительно той же точки, если бы в центре масс была сосредоточена вся масса системы, и кинетического момента системы относительно центра масс для относительного движение системы по отношению к подвижной системе координат, движущейся поступательно вместе с центром масс.
Теорема об изменении кинетического момента системы в относительном движении по отношению к центру масс. Для абсолютного движения системы и неподвижной точки теорема об изменении кинетического момента имеет вид
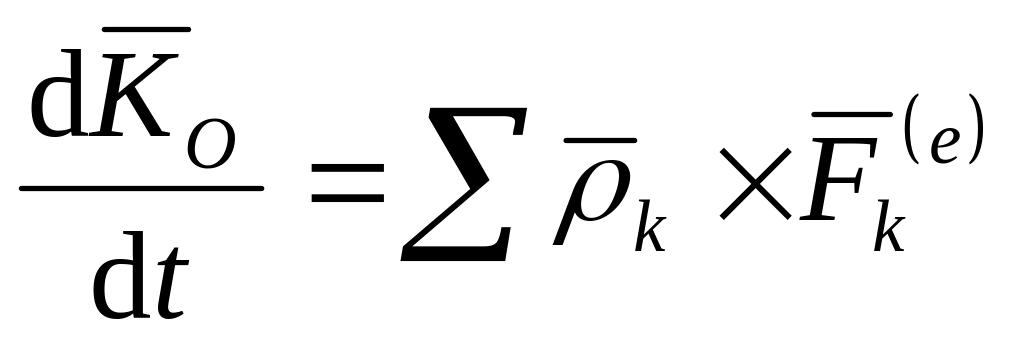 .
Подставляя сюда значения и по формуле (114) и производя дифференцирование и группировку членов, получаем
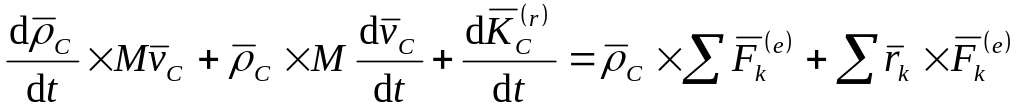
Перенося из правой части в левую первое слагаемое и учитывая, что
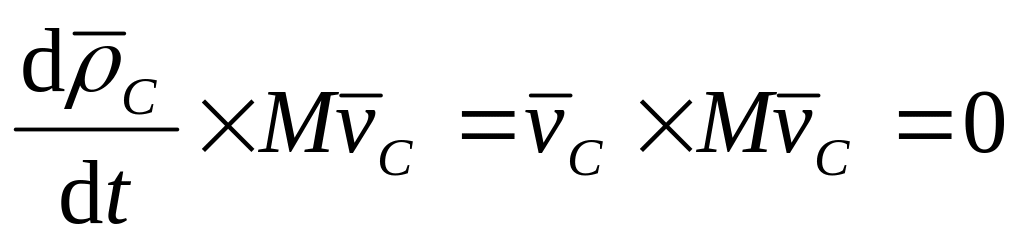 ,
после объединения слагаемых имеем
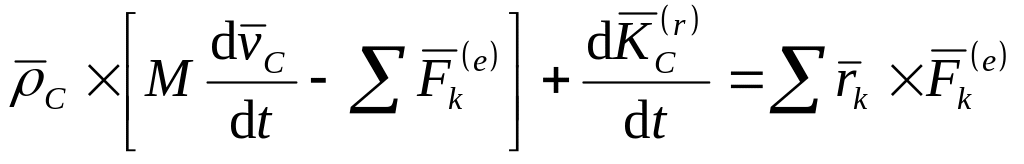 .
В этой формуле выражение в квадратных скобках равно нулю на основании теоремы о движении центра масс системы (113) и, следовательно, формула примет вид
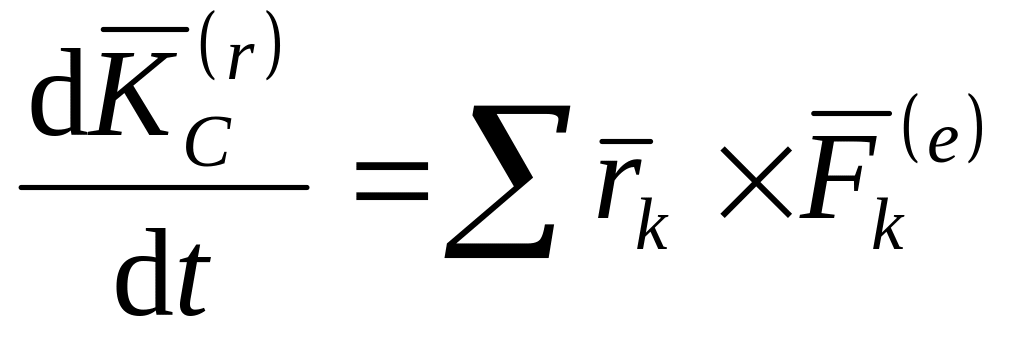 или
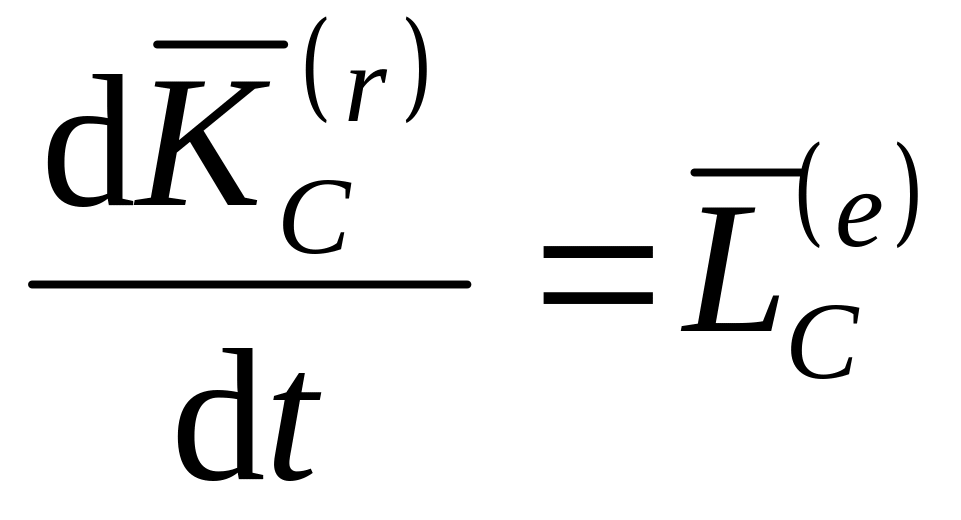 , (115)
где
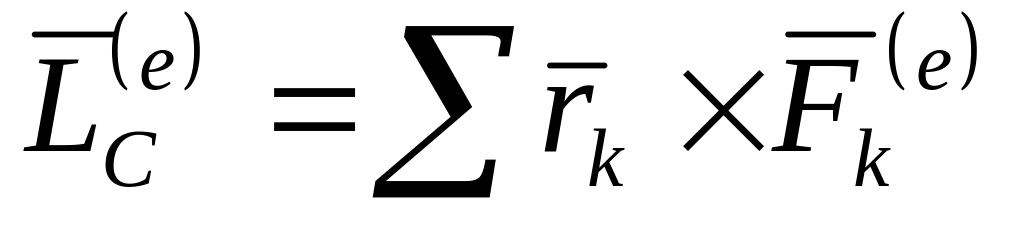 является главным моментом всех внешних
сил относительно центра масс.
Формула (115) и выражает рассматриваемую теорему об изменении кинетического момента системы относительно центра масс для относительного движения системы по отношению к системе координат, движущейся поступательно с центром масс; она формулируется так же, как если бы центр масс был неподвижной точкой.
Эту теорему применяют для изучения вращательной части плоского движения и движения свободного твердого тела вокруг центра масс.
Дифференциальные уравнения плоского движения твердого тела
Используя теоремы о движении центра масс и изменении кинетического момента системы относительно центра масс для относительного движения системы по отношению к системе координат, движущейся поступательно с центром масс, получим дифференциальные уравнения плоского движения твердого тела.
В
плоскости движения центра масс тела,
совершающего плоское движение, выберем
неподвижную систему координат
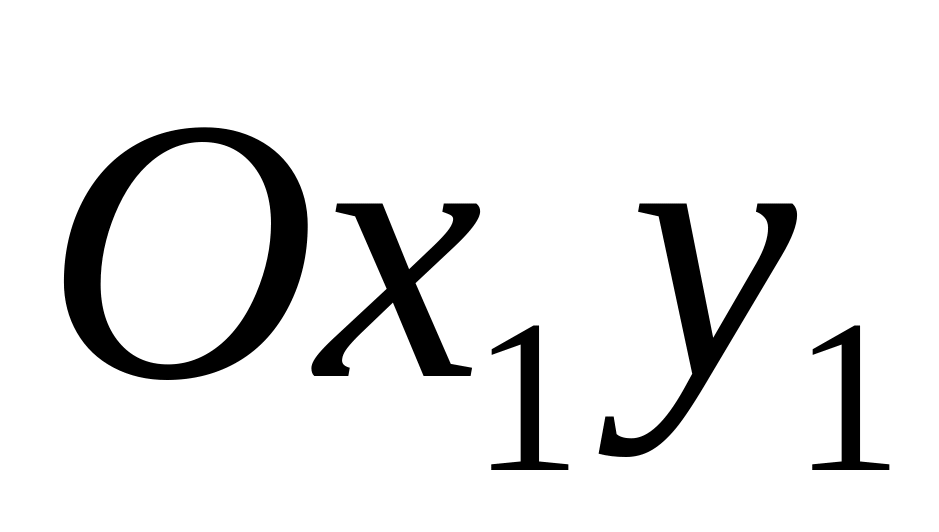 ,
относительно которой рассматривается
движение, и движущуюся поступательно
вместе с центром масс систему
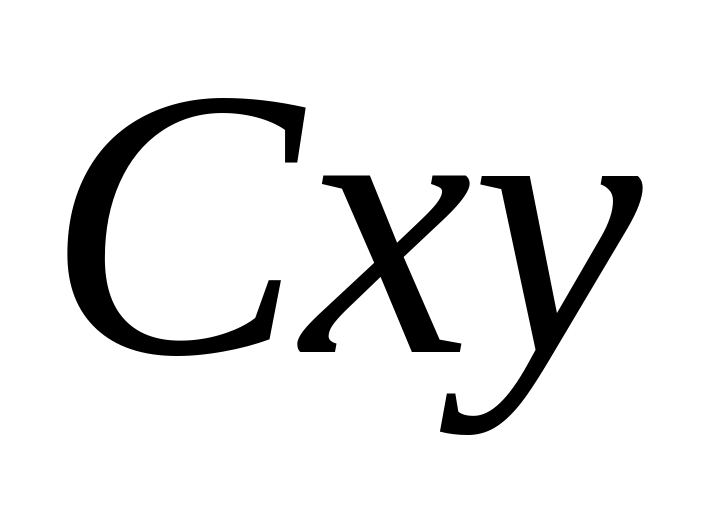
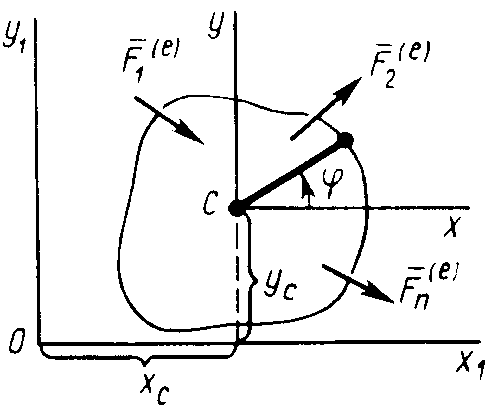 (рис. 42).
П
Рис. 42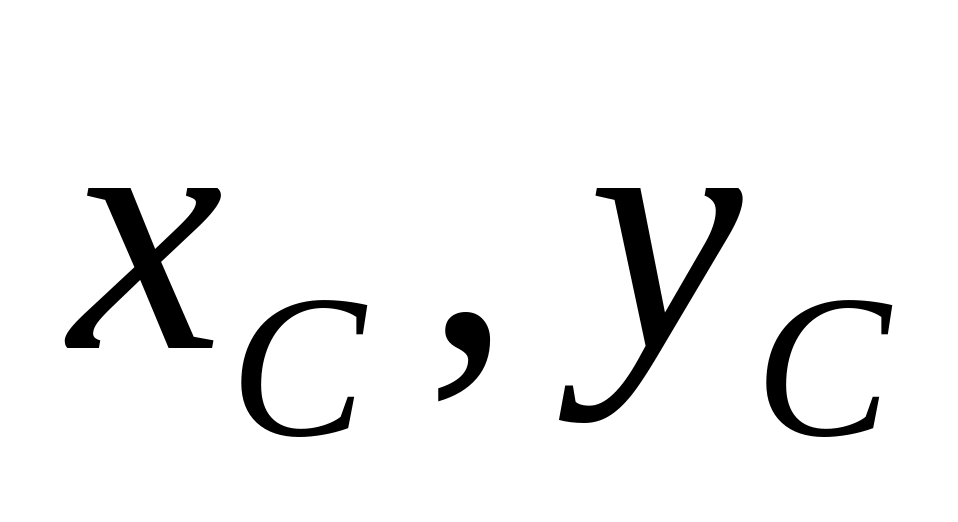 – координаты центра масс тела относительно
неподвижной системы координат. Тогда
по теореме о движении центра масс получим
два следующих дифференциальных уравнения
плоского движения твердого тела:
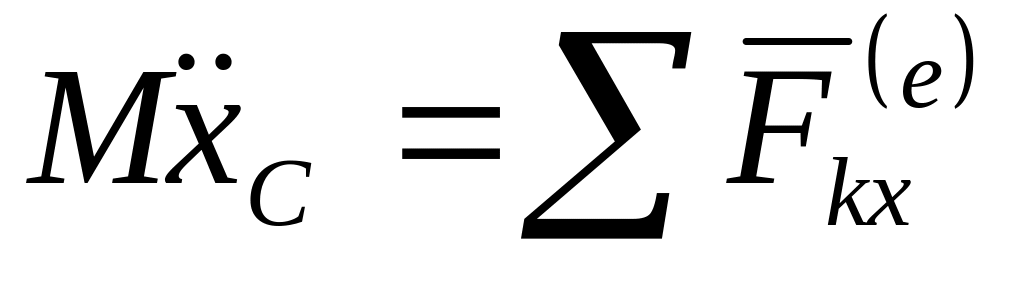 ,
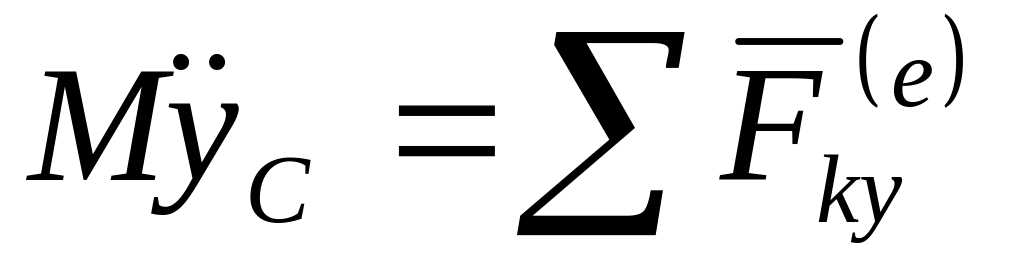 .
Третье дифференциальное уравнение плоского движения твердого тела получим из теоремы об изменении кинетического момента в относительном движении по отношению к центру масс (115) в проекции на подвижную ось .
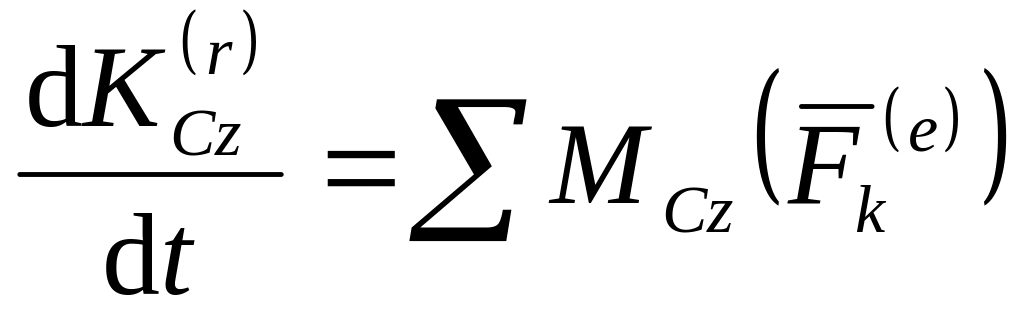
Плоское движение твердого тела можно считать состоящим из поступательного движения вместе с центром масс и вращения вокруг подвижной оси . Для случая вращения вокруг оси кинетический момент относительно этой оси вычисляется по формуле
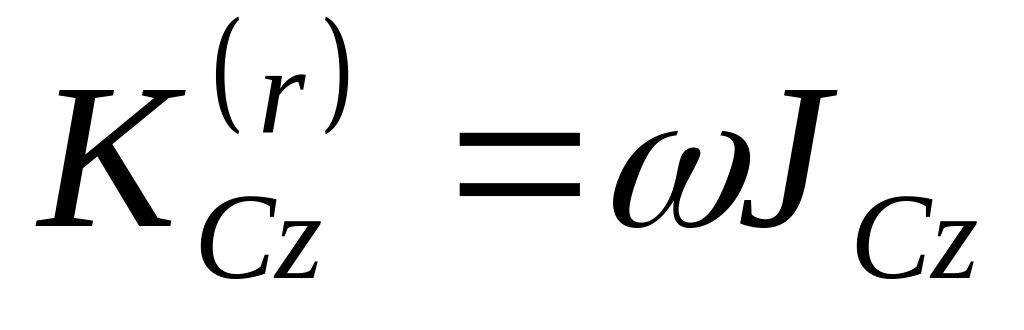 ,
где
– угловая скорость;
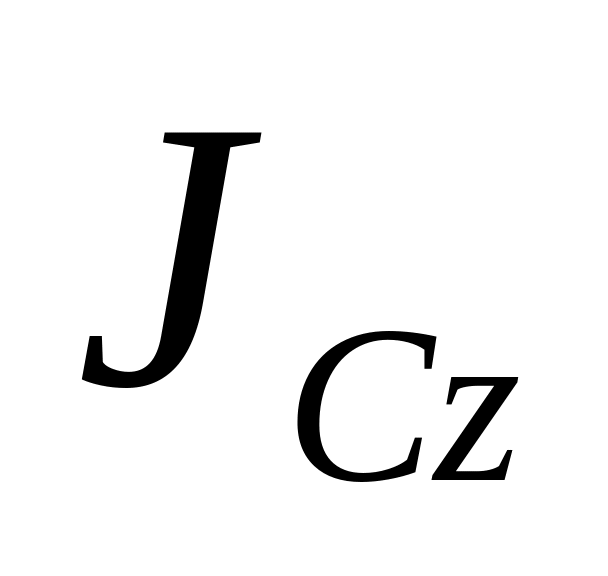 – момент инерции тела относительно оси
.
Так
как
является величиной постоянной, то после
подстановки
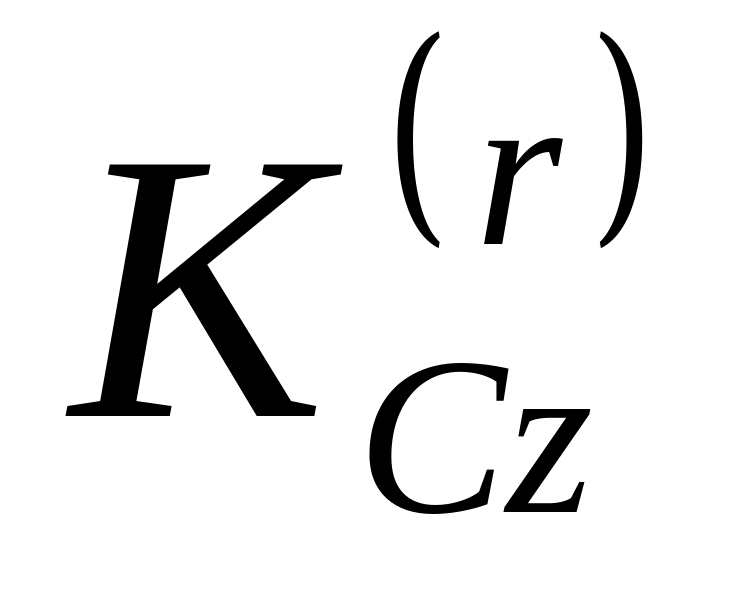 в теорему об изменении кинетического
момента в относительном движении получим
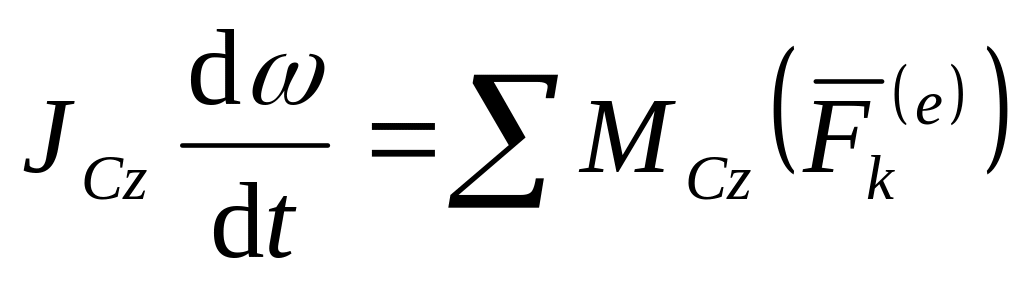 .
Если ввести угол поворота вокруг подвижной оси , то получим следующее дифференциальное уравнение:
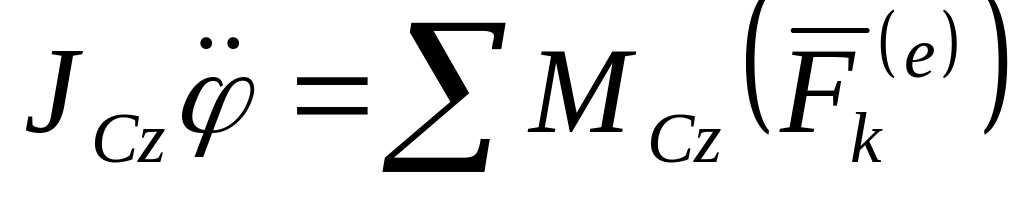 .
Таким образом, для твердого тела, совершающего плоское движение и, следовательно, имеющего три степени свободы, соответственно получим следующие три дифференциальных уравнения:
, , . (116)
С помощью этих уравнений можно решать две основные задачи: по заданному плоскому движению твердого тела находить действующие на тело внешние силы и по заданным внешним силам и начальным условиям определять его движение. При решении этих задач должны быть заданы масса тела и его момент инерции.
Теорема Резаля
Т
Рис. 43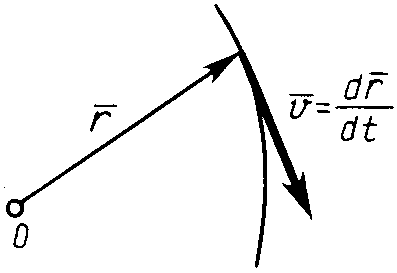
Т
Рис. 44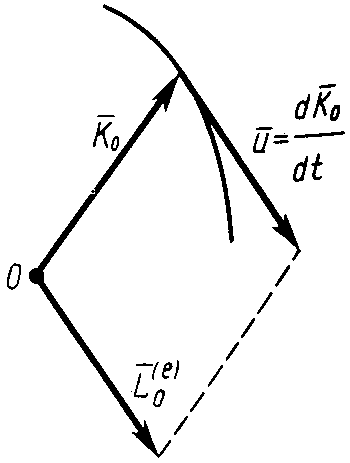
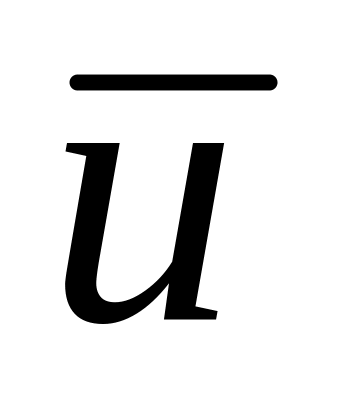 скорость конца кинетического момента,
т. е.
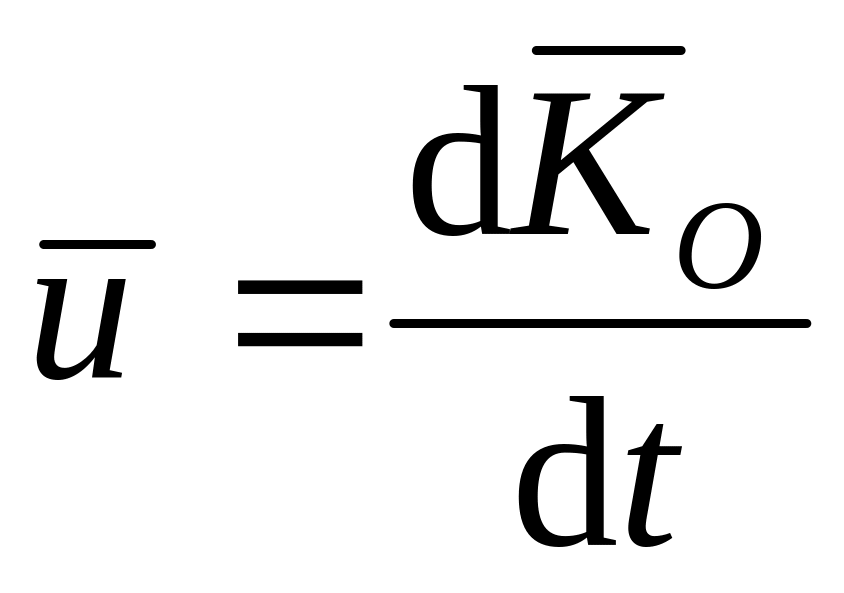 ,
то теорему об изменении кинетического
момента системы (109) можно представить
в новой форме – в виде так называемой
теоремы Резаля:
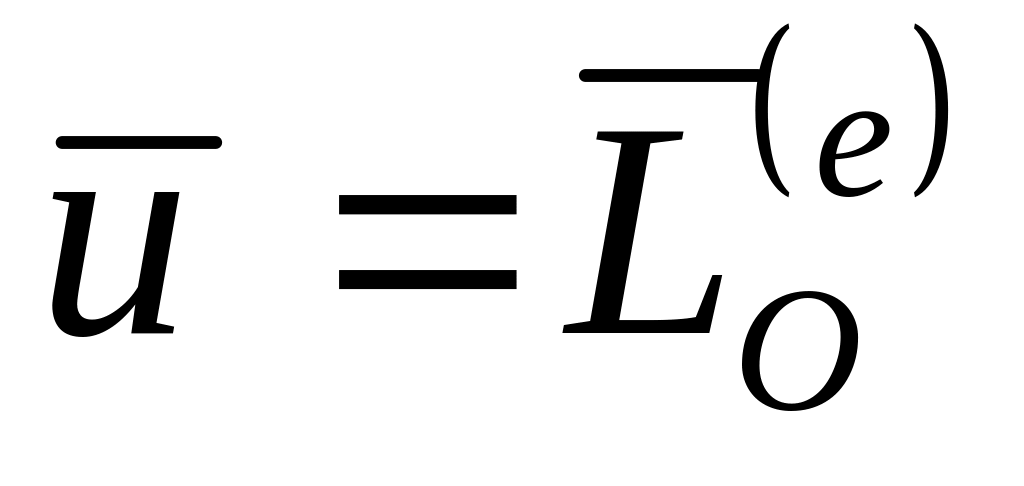 .
Теорему Резаля можно сформулировать так: при движении механический системы скорость точки, совпадающей с концом вектора кинетического момента при движении по годографу этого вектора, равна по величине и параллельна по направлению главному моменту всех внешних сил системы. Точка, относительно которой вычисляются кинетический момент системы и главный момент внешних сил, одна и та же.
В форме теоремы Резаля может быть сформулирована теорема об изменении кинетического момент в относительном движении по отношению к центру масс.
Теорема Резаля особенно удобна для приближенного исследования движения быстровращающихся гироскопов.
Аналогично и теорему об изменении количества движения для системы можно сформулировать в форме теоремы Резаля для количества движения: при движении механической системы скорость точки, совпадающей с концом вектора количества движения при движении по его годографу, равна по величине и параллельна по направлению главному вектору всех внешних сил, действующих на систему.