Материал: Краткий курс лекций
27 Законы Ньютона
Первый закон Ньютона. Существуют такие системы отсчета, относительно которых, всякое тело сохраняет состояние покоя или равномерного прямолинейного движения, если на него не действуют никакие силы или действие сил скомпенсировано. Такие системы отсчета называются инерциальными.
Второй закон Ньютона. Ускорение материальной точки пропорционально приложенной силе и направлено по прямой, по которой эта сила действует.
|
d |
|
|
~ |
|
dt |
(m~v) = F |
(78) |
|||
или |
d~v |
|
|
||
|
|
~ |
|
||
|
m |
|
= F |
(79) |
|
|
dt |
||||
Третий закон Ньютона. Всякому действию всегда есть равное и противоположно направленное противодействие. С большой степенью точности можно считать инерциальной систему координат с началом в центре масс Солнечной системы и осями, направленными на "неподвижные"звезды.
Принцип относительности Галилея. Всякая система координат, которая движется относительно инерциальной системы равномерно и прямолинейно, тоже является инерциальной.
Замечание 27.1 Пределы применимости законов Ньютона:
L > 10−8 см (внутри атома законы не применимы) v ¿ c (c — скорость света)
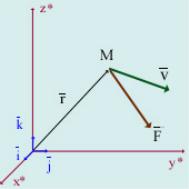
Рис. 72
Пусть материальная точка движется под действием силы ~ . С учетом того, что и
F m = const
v = выражение (79) можно переписать в виде
|
|
|
|
|
|
|
|
|
|
|
|
|
d2~r |
~ |
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
m |
2 |
= F |
|
|
|
|
|
|
|
|
(80) |
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
dt |
|
|
|
|
|
|
|
|
|
|
||||
Здесь ~r |
~ ~ |
|
~ |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
~ |
||
= xi + yj + zk, x, y, z - координаты точки М в инерциальной системе. Поэтому V = |
|||||||||||||||||||||||||||
~ |
~ |
~ |
|
|
~ |
~ |
~ |
~ |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
vxi + vyj + vz k. Если F = Fxi + Fyj + Fz k, то уравнение (79) можно переписать виде системы шести |
|||||||||||||||||||||||||||
скалярных дифференциальных уравнений первого порядка: |
|
|
|
|
|
||||||||||||||||||||||
|
|
|
dx |
= vx |
dy |
= vy |
|
dz |
= vz |
m |
dvx |
= Fx |
m |
dvy |
= Fy |
m |
dvz |
= Fz |
(81) |
||||||||
|
|
|
dt |
|
dt |
|
|
dt |
dt |
|
|||||||||||||||||
|
|
|
|
|
|
dt |
|
|
|
|
|
|
|
|
dt |
|
|||||||||||
или системы трех скалярных дифференциальных уравнений второго порядка: |
|
||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
d2x |
|
d2y |
|
|
d2z |
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
m |
|
= Fx |
m |
|
|
= Fy |
m |
|
|
= Fz |
|
|
|
(82) |
||||||
|
|
|
|
|
|
|
dt2 |
dt2 |
dt2 |
|
|
|
|||||||||||||||
28 Две основные задачи динамики материальной точки
d~v ~
Второй закон Ньютона, определяемый формулой m dt = F , позволяет сформулировать две основные задачи динамики материальной точки.
Первая задача Даны масса точки и траектория движения Найти силу ~ , которая m ~r = ~r(t) F
вызывает это движение.
Если требуется определить силу как функцию времени, то эта задача решается двукратным
~ d2~r
дифференцированием F = m dt2
Вторая задача Даны масса точки и сила, действующая на точку, как функция положения,
|
|
|
~ |
|
|
|
|
|
|
|
|
|
|
|||||
скорости и, быть может, времени: m, F (~r, ~v, t). Определить траекторию движения ~r = ~r(t) точки. |
||||||||||||||||||
Для решения этой задачи необходимо интегрировать систему дифференциальных уравнений: |
||||||||||||||||||
|
|
|
m |
d2x |
= Fx(x, y, z.vv , vy , vz , t) |
|
||||||||||||
|
|
|
|
|
dt2 |
|
|
|||||||||||
|
|
|
|
|
d2y |
|
|
|
|
|
|
|
(83) |
|||||
|
|
|
|
m |
|
|
|
|
|
= Fy(x, y, z.vv , vy, vz , t) |
||||||||
|
|
|
|
|
|
2 |
|
|||||||||||
|
|
|
|
|
|
|
dt |
|
|
|
|
|
|
|
|
|||
|
|
|
|
m |
d2z |
= Fz (x, y, z.vv , vy, vz , t) |
|
|||||||||||
|
|
|
|
|
|
2 |
|
|
||||||||||
|
|
|
|
|
|
|
dt |
|
|
|
|
|
|
|
|
|||
Систему (83)можно переписать в форме Коши: |
|
|
|
|||||||||||||||
|
dx |
|
|
|
|
|
|
|
|
|
|
dy |
dz |
|
||||
|
|
|
= vx |
|
|
|
|
= vy |
|
= vz |
|
|||||||
|
dt |
|
|
dt |
dt |
|
||||||||||||
|
|
|
dvx |
|
= |
|
1 |
Fx(x, y, z.vv , vy, vz , t) |
(84) |
|||||||||
|
|
|
|
dt |
|
m |
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
dvy |
|
= |
|
1 |
Fy(x, y, z.vv , vy, vz , t) |
|
|||||||||
|
|
|
|
dt |
|
m |
|
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
dvz |
= |
1 |
Fz (x, y, z.vv , vy, vz , t) |
|
|||||||||||
|
|
|
|
dt |
|
|
m |
|
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
Система (84) однозначно не определяет траекторию движения точки, так как общее решение этой системы зависит от шести произвольных постоянных:
x = x(c1, c2, c3, c4, c5, c6, t) |
|
|
|||
y = y(c1, c2, c3, c4, c5, c6, t) |
|
|
|||
z = z(c1, c2, c3, c4, c5, c6, t) |
|
(85) |
|||
vx = vx(c1, c2, c3, c4, c5, c6, t) |
|
||||
|
|
||||
vy = vy(c1, c2, c3, c4, c5, c6, t) |
|
|
|||
vz = vz (c1, c2, c3, c4, c5, c6, t) |
|
|
|||
Для определения произвольных постоянных необходимо задать шесть начальных условий: |
|
||||
0 |
y|t=0 = y |
0 |
z|t=0 = z |
0 |
|
x|t=0 = x 0 |
0 |
0 |
(86) |
||
vx|t=0 = vx |
vy|t=0 = vy |
vz |t=0 = vz |
|
||
Полагая в общем решении t=0 (85), получаем систему алгебраических уравнений: |
|
|
x0 = x(c1, c2, c3, c4, c5, c6, 0) |
|
|
y0 = y(c1, c2, c3, c4, c5, c6, 0) |
|
|
z0 = z(c1, c2, c3, c4, c5, c6, 0) |
(87) |
|
vx0 = vx(c1, c2, c3, c4, c5, c6, 0) |
||
|
||
vy0 = vy(c1, c2, c3, c4, c5, c6, 0) |
|
|
vz0 = vz (c1, c2, c3, c4, c5, c6, 0) |
|
С помощью системы (87) можно определить постоянные интегрирования: |
|
c1 = c1(x0, y0, z0, vx0, vy0, vz0) |
|
. . . |
(88) |
c6 = c6(x0, y0, z0, vx0, vy0, vz0) |
|
Подставляя выражения (88) в (85) получим: |
|
x = x(t, x0, y0, z0, vx0, vy0, vz0) |
|
y = y(t, x0, y0, z0, vx0, vy0, vz0) |
|
z = z(t, x0, y0, z0, vx0, vy0, vz0) |
(89) |
vx = vx(t, x0, y0, z0, vx0, vy0, vz0) |
|
vy = vy(t, x0, y0, z0, vx0, vy0, vz0) |
|
vz = vz (t, x0, y0, z0, vx0, vy0, vz0) |
|
Уравнения (89) определяют траекторию движения точки. Это и есть решение второй основной задачи динамики точки.
29 Свойства внутренних сил системы материальных точек
29.1Общие определения
Рассмотрим систему n не связанных между собой материальных точек с массами m1, m2, . . . , mn и радиусами-векторами r1, r2, . . . , rn в инерциальной системе координат x , y , z .
Разделим условно силы, действующие на систему точек, на внутренние и внешние. Определение. Внешние силы. Силы, действующие на точки системы со стороны тел, не входя-
щих в состав рассматриваемой системы, называются внешними и обозначаются F~v(b)
Определение. Внутренние силы. Силы взаимодействия между точками системы называются
внутренними и обозначаются F~v(i).
Деление сил на внешние и внутренние не носит абсолютного характера, а зависит от рассматриваемой механической системы.
Например, в системе Земля, Луна силы взаимодействия между Землей и Луной могут рассматриваться как внутренние, а силы притяжения Земли и Луны к Солнцу - как внешние. Если же рассматривать систему Солнце, Земля, Луна, то все указанные выше силы - внутренние.
29.2Свойства внутренних сил
Сумма внутренних сил, приложенных к точке с массой m1 со стороны остальных точек системы:
~ (i) |
~ (i) |
~ (i) |
~ (i) |
F1 |
= F1/2 |
+ F1/3 |
+ . . . + F1/n |
~ (i)
где F1/ν - сила, которая действует на точку с массой m1 со стороны точки с массой mν .
Для точки с массой m2 и других можно записать:
~ (i) |
~ (i) |
~ (i) |
~ (i) |
|
F2 |
|
= F2/1 |
+ F2/3 |
+ . . . + F2/n |
|
|
|
. . . |
|
~ (i) |
|
~ (i) |
~ (i) |
~ (i) |
Fn |
= Fn/1 + Fn/2 + . . . + Fn/n−1 |
|||
(90)
(91)
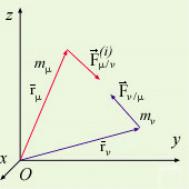
Поскольку внутренние силы удовлетворяют третьему закону Ньютона, то
~ (i) |
~ (i) |
|
Fν/µ |
= −Fµ/ν |
(92) |
С учетом выражений (90), (91) и (92) имеем |
|
|
R~ (i) = X F~ν(i) = 0 |
(93) |
|
т.е Главный вектор внутренних сил системы материальных точек тождественно равен нулю.
Главный момент внутренних сил системы материальных точек относительно произвольного центра равен нулю.
Рис. 73 |
|
|
L~ 0(i) = X ~rν × F~ν(i) = 0, |
(94) |
|
так как |
~ (i) |
|
~ (i) |
|
|
~rµ × Fµ/ν |
= −~rν × Fν/µ |
(95) |
и векторные произведения в выражении для главного момента взаимно уничтожаются.
30 Количество движения системы материальных точек
30.1Общие определения
Определение. Количеством движения (импульсом) материальной точки массы mν , движущейся со
~ ~ ~
скоростью Vν , называется произведение Qν = mν · Vν .
Определение. Количеством движения системы материальных точек называется геометрическая сум-
~ P ~ P ~
ма количеств движения всех точек системы Q = Qν = mν · Vν
30.2Теорема об изменении количества движения системы
Производная по времени от вектора количества движения системы материальных точек равна главному вектору всех внешних сил, действующих на точки системы:
|
|
|
~ |
|
~ (b) |
|
|
|
|
|
|
|
|
dQ |
|
|
|
||
|
|
|
|
|
|
= R |
|
|
(96) |
|
|
|
|
dt |
|
|
|||
или в скалярной форме: |
|
|
|
|
|
|
|
|
|
dQx |
= Rx(b), |
dQy |
= Ry(b), |
dQz |
= Rz(b) |
(97) |
|||
|
dt |
|
dt |
dt |
|||||
|
|
|
|
|
|
||||
Докажем (96). Для каждой точки материальной системы запишем второй закон Ньютона
|
m1 |
d~v1 |
~ (b) |
~ (i) |
|
|
= F1 |
+ F1 |
|
|
dt |
|||
|
|
d~v2 |
~ (b) |
~ (i) |
|
m2 |
|
= F2 |
+ F2 |
|
dt |
|||
|
|
|
. . . |
|
|
mn |
d~vn |
~ (b) |
~ (i) |
|
dt |
= Fn |
+ Fn |
|
|
|
|
|
|
|
~ |
|
|
|
Здесь Vν — скорость точки массой mν , |
|
|
|
|
~ (i) |
— сумма внутренних сил, действующих на точку массы mν , |
|||
Fν |
||||
— сумма внешних сил, действующих на точку массы mν . Сложим уравнения (98):
|
X mν dt = X F~ν(b) + X F~ν(i) |
|||||
|
|
d~vν |
||||
Здесь Q~ ν = mν V~ν , P R~ ν(b) = R~ |
(b), P R~ ν(i) |
|
|
~ |
= R~ (b) что и требовалось доказать. |
|
= 0. Поэтому: |
dQ |
|||||
dt |
||||||
(98)
(99)
Следствие из теоремы 30.1 Если главный вектор внешних сил системы материальных точек равен нулю, то вектор количества движения этой системы остается постоянным по величине и направлению. Закон сохранения импульса
Следствие из теоремы 30.2
Если проекция главного вектора внешних сил системы материальных точек на какую-либо ось равна нулю, то проекция вектора количества движения на эту ось остается постоянной.
Следствие из теоремы 30.3
Внутренние силы системы материальных точек непосредственно не влияют на изменение количества движения системы.
31 Центр масс системы материальных точек
Рассмотрим механическую систему, состоящую из n материальных точек с массами m1, m2, ..., mn.
~ |
~ |
~ |
~ ~ ~ |
Положение точки с массой mν определяется радиус-вектором r~ν = xν i |
+ yν j |
+ zν k, где |
i, j, k — |
единичные векторы некоторой системы координат.
Определение. Центром масс системы материальных точек называется точка, радиус-вектор которой определяется следующим выражением:
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
n |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
1 |
|
X |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
r~c = |
m |
|
mν r~ν , |
(100) |
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
ν=1 |
|
где m = |
|
|
n |
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
ν=1 mν . |
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
Для |
координат центра масс системы можно записать следующие выражения: |
|
||||||||||||||||||
|
|
|
|
P |
|
|
|
|
P |
|
|
|
P |
|
|
|
|
|
||
|
1 |
|
P |
n |
|
1 |
|
n |
1 |
|
n |
|
|
|||||||
xc = |
|
|
|
|
ν=1 mν xν |
; yc = |
|
|
|
ν=1 mν yν ; zc = |
|
|
|
ν=1 mν zν ; |
|
|||||
m |
|
|
m |
|
m |
|
|
|||||||||||||
Покажем что, в различных системах координат центром масс остается одна и та же точка.