Материал: Краткий курс лекций
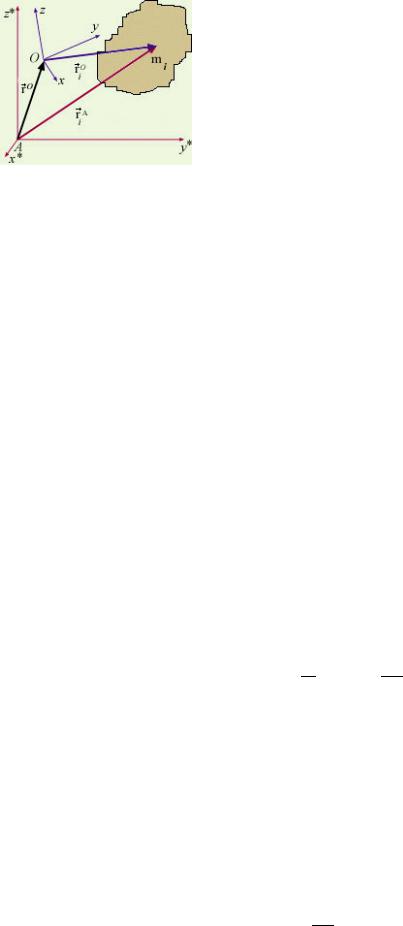
Рис. 74
|
~A |
|
|
|
|
|
|
|
n |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
ν=1 mν ~rνA |
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
rc |
|
= |
|
|
|
|
|
|
|
|
|
— центр масс в системе Ax |
y |
z |
. |
||||||||||
|
|
|
|
|
|
|
m |
|
|
|||||||||||||||||
|
|
|
|
|
n |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
~rO |
= |
|
|
|
|
|
Pmν ~rνO |
— центр масс в системе Ox y z . |
|
|
||||||||||||||||
|
|
|
ν=1 |
|
|
|
|
|
|
|||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|||||||||||||||||
c |
|
|
A |
|
m |
|
O |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
O |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
P |
|
|
|
~r |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
~rν |
= ~rν |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
~rO |
= |
1 |
|
|
−n |
|
|
mν~rA |
− |
~rO n |
|
|
mν = ~rA |
− |
~rO |
|
|
|
||||||||
|
|
|
|
|
ν=1 |
|
|
|
|
|
||||||||||||||||
c |
|
m |
|
|
|
|
|
ν |
|
ν=1 |
c |
|
|
|
|
|||||||||||
|
|
|
|
|
|
|
|
|
|
O |
A |
|
|
O |
|
|
|
|
|
|
||||||
Таким |
образом, |
~rc |
= ~rc P |
|
~r |
|
, т.е., радиус-вектор центра масс в другой системе координат отличается |
|||||||||||||||||||
|
|
P |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
− |
|
|
|
|
|
|
|
|
|
|
только на радиус-вектор начала координат этой системы.
32Количество движения системы материальных точек как функция скорости центра масс
Рассмотрим механическую систему, состоящую из n материальных точек с массами m1, m2, ..., mn. Положение точки mν определяется радиус-вектором r~ν в некоторой системе координат. Количество движения системы определяется как
~ |
n |
~ |
n |
n |
d~rν d |
n |
|||
|
X |
|
X |
X |
|
|
|
|
X |
Q = Qν = mν v~ν = mν |
dt |
= |
dt |
|
mν r~ν |
||||
|
ν=1 |
|
ν=1 |
ν=1 |
|
|
|
|
ν=1 |
Но по определению центра масс системы материальных точек
Xn
mν r~ν = m~rc
ν=1
Следовательно, выражение для количества движения системы можно переписать в виде:
~ d dr~ν Q = dtmr~ν = m dt
И окончательно имеем выражение
~
Q = mv~c
(101)
(102)
(103)
(104)
Количество движения системы материальных точек (механической системы) равно произведению массы всей системы на вектор скорости центра масс.
33 Теорема о движении центра масс механической системы
Центр масс механической системы движется, как материальная точка с массой, равной массе всей системы, к которой приложен главный вектор внешних сил, действующих на точки системы:
dv~c |
~e |
|
m dt = R |
(105) |
|
Здесь m — масса всей системы, v~c — скорость центра масс механической системы,
~e Pn ~e
R = ν=1 Fν — главный вектор внешних сил.
В проекциях на оси системы координат выражение (105) можно записать так:
mdvdtcx = Rxe ; mdvdtcy = Rye ; mdvdtcz = Rze.
Здесь vcx, vcy, vcz , — проекции скорости центра масс, а Rxe , Rye , Rze, - проекции главного вектора внешних сил на координатные оси.
Замечание 33.1 По теореме об изменении количества движения механической системы имеем
~ |
~e |
|
d |
|
|
~e |
|
dQ |
|
|
|
|
|||
|
= R |
или |
|
(mv~c) = R |
|
||
dt |
dt |
|
|||||
|
|
|
|
|
dv~c ~e |
|
|
следовательно, m |
dt |
= R |
что и требовалось доказать. |
||||
Доказательство 33.1 Если главный вектор внешних сил, действующих на механическую систему, равен нулю, то центр масс системы находится в покое или движется равномерно и прямолинейно.
Доказательство 33.2 Если проекция главного вектора внешних сил, действующих на механическую систему, на какую либо ось равна нулю, то проекция скорости центра масс системы на эту ось остается постоянной.
34Момент количества движения механической системы (кинетический момент)
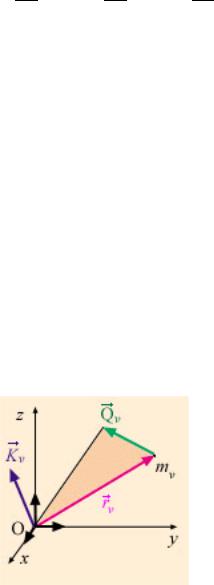
Рис. 75 Определение. Моментом количества движения (кинетическим моментом) материальной точки
относительно некоторой точки O называется векторное произведение радиуса-вектора на вектор количества движения этой точки:
|
|
|
|
|
|
|
|
~ |
|
~ |
× mν v~ν ] |
||
|
|
|
|
|
|
|
|
KOν |
= r~ν × Qν = r~ν |
||||
|
Определение. Моментом количества движения (кинетическим моментом) системы материальных |
||||||||||||
точек (механической системы) относительно некоторой точки O называется сумма кинетических |
|||||||||||||
моментов всех точек системы относительно этой точки: |
|
|
|
||||||||||
~ |
|
P |
n |
~ |
P |
|
|
|
|
|
|
|
|
|
|
n |
|
|
|
|
|
|
|
||||
KO = |
|
ν=1 KOν = |
ν=1 r~ν × mν v~ν |
|
|
|
|
|
|
||||
|
Проекции кинетического момента на оси координат |
|
|||||||||||
Так как r~ν |
~ |
|
~ |
~ |
= vxν ~x + vyν ~y + vzν~, |
|
|
|
|||||
= xν i + yν j + zν k и v~ν |
|
|
|
||||||||||
|
~ |
|
ν P |
|
|
|
|
|
|
|
|
|
|
|
|
|
n |
|
|
|
|
|
|
|
|
|
|
то KO = |
ν=1 mν r~ν × v~ν |
|
− |
|
|
− |
|
||||||
~ |
|
P |
n |
|
|
− |
~ |
|
~ |
|
~ |
||
KO = |
|
=1 mν [(yν vzν |
|
zν vyν )i + (zν vxν |
|
xν vzν )j + (xν vyν |
|
yν vxν )k] |
|||||
Поэтому
KOx = ν=1 mν (yν vzν − zν vyν ) |
|
n |
|
X |
(106) |
KOy = ν=1 mν (zν vxν − xν vzν ) |
|
n |
|
X |
|
n |
|
KOz = mν (xν vyν − yν vxν ) |
|
ν=1 |
|
X |
|
Выражения (106) определяют проекции вектора кинетического момента на оси координат.
35Момент количества движения тела, вращающегося вокруг неподвижной оси
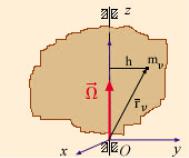
Рис. 76 Для твердого тела, вращающегося вокруг неподвижной оси, имеем:
r~ = x ~i + y ~j + z ~k и
ν ν ν |
|
ν |
|
v~ν = [ω,~ r~ν ] = |
xν ω |
||
|
|
−yν ω |
|
|
|
|
|
0
Тогда проекции вектора кинетического момента на оси координат будут иметь вид:
В выражениях
Oz; Ixz = Pn
ν=1
Xn
|
|
|
|
|
KOx = −ω ν=1 mν xν zν = −ωIzx |
|
||
|
|
|
|
|
|
|
n |
|
|
|
|
|
|
|
nX |
|
|
|
|
|
|
|
KOx = −ω |
mν yν zν = −ωIzy |
(107) |
|
|
|
|
|
|
|
|
ν=1 |
|
|
|
|
|
|
|
X |
|
|
|
|
|
|
|
KOz = ω mν (xν2 + yν2) = ωIz |
|
||
|
|
|
|
|
|
ν=1 |
|
|
(107) Iz = |
|
n |
|
|
2 |
2 |
|
|
|
ν=1 mν (xν |
+ yν ) называется моментом инерции твердого тела вокруг оси |
||||||
mν xν zν и Iyz |
= |
P |
n |
mν yν zν — центробежные моменты инерции. |
|
|||
|
|
|||||||
|
ν=1 |
|
||||||
|
P |
|
|
|
|
|
|
|
36Теорема об изменении кинетического момента относительно произвольной точки
Теорема моментов, доказанная для одной материальной точки, справедлива для каждой из точек системы. Следовательно, если рассмотреть точку системы с массой mk, имеющую скорость vk, то для нее будет
d |
~ |
~ ~e |
~ ~i |
|
|
|
|||
dt |
[MO(mkv~k)] = MOFk |
+ MOFk |
, |
|
|
|
|
|
|
~e |
~i |
— равнодействующие всех внешних и внутренних сил, действующих на данную точку. |
||||||||||
где Fk |
, Fk |
|||||||||||
Составляя такие уравнения для всех точек системы и складывая их почленно, получим |
||||||||||||
|
|
|
|
|
n |
|
n |
|
|
n |
|
|
|
|
|
d |
X |
~ |
X |
~ ~e |
|
X |
~ ~i |
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
[ |
|
MO(mkv~k)] = |
|
MOFk |
+ |
|
MOFk |
, |
|
|
dt |
k=1 |
|
k=1 |
|
|
k=1 |
|
|
||
Но последняя сумма по свойству внутренних сил системы равна нулю. Тогда, учитывая равенство
n |
|
|
||
K~O = Pk=1 M~O(mkv~k) найдем окончательно |
n |
|
||
|
d |
~ |
X |
~ ~e |
|
|
KO = |
|
MOFk |
|
dt |
k=1 |
|
|
|
|
|
|
|
Полученное уравнение выражает следующую теорему моментов для системы: производная по времени от главного момента количеств движения системы относительно некоторого неподвижного центра равна сумме моментов всех внешних сил системы относительно того же центра.
Проектируя обе части равенства на неподвижные оси Oxyz, получим:
|
|
n |
|
|
|
n |
|
|
|
n |
d |
|
X |
|
d |
|
X |
|
d |
|
X |
|
KOx = |
|
MOxFkxe , |
|
KOy = |
|
MOyFkye , |
|
KOz = |
MOz Fkze |
dt |
k=1 |
|
dt |
k=1 |
|
dt |
k=1 |
|||
|
|
|
|
|
|
|
|
|||
Уравнения выражают теорему моментов относительно любой неподвижной оси.
37 Принцип Даламбера
Рассмотрим движущуюся материальную точку. На точку кроме приложенной активной силы могут действовать реакции связи
|
~ (a) |
|
|
|
|
|
|
|
|
F |
µ |
|
|
|
|
|
|
|
~a |
|
~ |
|
|
|
|
|
|
- |
R |
|
|
|
|
||
m |
|
- |
|
|
|
|
|
|
|
|
|
|
|
|
~ (a) |
~ |
(108) |
|
|
|
|
m~a = F |
+ N |
|||
|
~ R |
|
~ (a) |
|
~ |
|
|
|
|
|
F |
+ N + (−m~a) = 0 |
(109) |
||||
|
N |
|
|
|
~ |
|
(110) |
|
|
|
|
|
|
Φ = −m~a |
|||
Формулой (110) определяется сила инерции(Даламберова сила) |
|
|||||||
|
|
|
|
~ (a) |
~ |
~ |
(111) |
|
|
|
|
|
F |
|
+ N + Φ = 0 |
||
Из формулы (111) следует принцип Даламбера для одной материальной точки:
•активные силы, реакции связи и силы инерции образуют уравновешенную систему или систему сил эквивалентную нулю.
Используя формулу (111) мы сможем свести задачу динамики к задаче элементарной статики.
38 Принцип Даламбера для системы материальных точек
Рассмотрим произвольную систему n материальных точек к которым приложены активные (известные) силы и на которые наложены произвольные связи.
z 6 |
~ |
O |
~av |
|
|
Fv |
|
||
|
|
|
µ |
|
|
mv |
|
|
|
|
|
* |
z |
~ |
O |
|
~rv |
- |
Nv |
ª |
|
|
y |
|
|
|
|
|
|
x |
|
|
|
|
Рис. 77 На основании аксиомы о связях освободим систему от связей и заменим их действие реакциями.
Уравнения движения будут иметь вид:
|
~ (a) |
~ |
|
|
~ |
= 0 |
|
|||
|
F1 |
|
+ N1 |
+ Φ1 |
|
|||||
|
~ (a) |
~ |
|
|
~ |
= 0 |
|
|||
|
F2 |
|
+ N2 |
+ Φ2 |
|
|||||
|
|
........................ |
|
|
||||||
|
~ (a) |
~ |
|
|
~ |
|
|
|
||
|
Fn |
|
+ Nn |
+ Φn = 0 |
|
|||||
n |
|
|
|
n |
|
|
|
n |
|
|
X |
~ |
(a) |
|
X |
~ |
X |
~ |
= 0 |
||
|
Fi |
+ Ni + |
|
Φi |
||||||
i=1 |
|
|
|
i=1 |
|
|
i=1 |
|
|
|
Из (112) получаем: |
~ |
|
|
~ (N ) |
~ (инерц) |
|
||||
|
(a) |
|
|
|||||||
|
R |
|
+ R |
|
|
+ R |
|
|
|
|
~
R(a) — главный вектор активных сил;
~
R(N ) — главный вектор сил реакций связей;
~
R(инерц) — главный вектор даламберовых сил инерции.
Из (113) следует принцип Даламбера для системы материальных точек:
(112)
(113)
•Сумма главных векторов активных сил, реакций связи и сил инерции равна нулю, т.е. активные силы и реакции связи и силы инерции образуют уравновешенную систему сил.
39Главный вектор и главный момент даламберовых сил инерции
Так как главный вектор даламберовых сил инерции равен
|
|
|
|
n |
|
|
n |
~ |
~ |
|
|
||
|
|
~ |
(инерц) |
X |
|
|
X |
mv |
dVv |
|
dQ |
|
|
|
|
R |
|
= − |
mv~av = − |
|
= − |
|
|
(114) |
|||
|
|
|
dt |
dt |
|||||||||
|
|
|
|
v=1 |
|
|
v=1 |
|
|
|
|
|
|
|
~ |
n |
|
~ (инерц) |
~ |
|
|
|
|
|
|
|
|
|
|
dQ |
, т.е главный вектор даламберовых сил инерции |
||||||||||
здесь Q = |
v=1 mv~vv. Таким образом, R |
|
= − dt |
||||||||||
равен |
производной по времени от вектора количества движения системы материальных точек, взятый |
||||||||||||
|
P |
|
|
|
|
|
|
|
|
|
|
|
|
с обратным знаком.
Вектор количества движения системы материальных точек как функция скорости центра масс
~ |
|
|
|
имеет вид: Q = m~vc. Поэтому |
|
d~vc |
|
~ (ин) |
|
|
|
R |
= −m |
|
(115) |
dt |