Материал: Краткий курс лекций
xA = R cos ϕ; yA = R sin ϕ; zA = 0
Пример 1: Точка M на поверхности сферы: n = 1, k = 1.
Уравнение связи: x2 + y2 + z2 = R2
S = 3 · n − k = 2
Если за обобщенные координаты выбрать γ (широту) и ϕ (долготу), то имеем следующие уравнения:
xM = R cos ϕ cos γ; yM = R cos ϕ sin γ; zM = R sin γ |
|
Если закон изменения обобщенных координат известен |
|
q1 = q1(t); q2 = q2(t); ...; qs = qs(t), |
(140) |
то, подставив (140) в (139), можно найти траектории движения точек системы. |
|
Уравнения (140) определяют траекторию некоторой точки в s-мерном пространстве. Пространство q1, q2, ..., qs называется конфигурационным пространством механической системы. Изучение движения механической системы можно свести к нахождению траектории изображающей точки в конфигурационном пространстве.
Рассмотрим точку M 0, положение которой определяется как
M 0(q1 + δq1, q2 + δq2, ..., qs + δqs)
δq1, δq2, ..., δqs — вариации обобщенных координат Положению точки M 0 соответствует радиус-вектор
~rη0 = ~rη0 (q1 + δq1, q2 + δq2, ..., qs + δqs, t); η = 1, 2, ..., n
При перемещении изображающей точки в точку 0 (в конфигурационном пространстве) точка с массой mη механической системы совершает перемещение
δ~rη = ~rη0 − ~rη = ~rη0 (q1 + δq1, q2 + δq2, ..., qs + δqs, t) − ~rη (q1, q2, ..., qs, t) |
|
||||||||
Разложим это выражение в ряд Тейлора: |
|
|
|
|
|
|
|
|
|
δ~rη = ~rη(q1, q2, ..., qs, t) + |
∂~rη |
δq1 + |
∂~rη |
δq2 + ... + |
∂~rη |
δqs − ~rη(q1, q2, ..., qs |
, t), |
||
|
|
|
|||||||
∂q1 |
∂q2 |
∂qs |
|||||||
или |
|
X |
∂~rη |
|
|
|
|
||
|
|
|
|
|
|
|
|||
|
|
|
s |
|
|
|
|
|
|
|
|
δ~rη = |
|
|
δqi |
|
|
(141) |
|
|
|
|
∂qi |
|
|
||||
|
|
|
i=1 |
|
|
|
|
||
|
|
|
|
|
|
|
|
||
Выражение (141) устанавливает связь между возможными перемещениями точек механической системы и вариациями обобщенных координат.
Вычислим элементарную работу активных сил на возможном перемещении, определяемом выражением (141) :
n |
~ |
|
|
n |
~ |
s |
|
∂~rη |
|
s |
n ~ |
∂~rη |
|
||||
X |
|
|
|
X |
|
X |
|
|
|
X X |
|
|
|
|
|
||
δA = η=1 Fη · δ~rη = η=1 Fη · i=1 |
∂qi |
δqi = i=1 η=1 Fη · |
|
∂qi |
δqi |
|
|||||||||||
или |
|
|
|
|
|
s |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
δA = |
X |
Qiδqi, |
|
|
|
|
|
(142) |
|||||
|
|
|
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
i=1 |
|
|
|
|
|
|
|
|
|
|
|
где |
n |
|
|
|
n |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
X |
~ |
∂~rη |
|
X |
|
∂xη |
|
∂yη |
|
∂yη |
|
|||||
Qi = |
|
Fη · |
|
= |
|
Fηx |
|
|
+ Fηy |
|
+ Fηy |
|
|
(143) |
|||
η=1 |
∂qi |
η=1 |
∂qi |
∂qi |
∂qi |
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
~
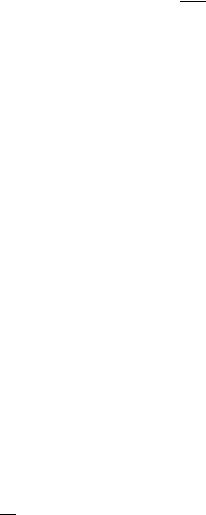
называется обобщенной силой; Fηx, Fηy, Fηy — проекции вектора Fη на оси координат, а xη, xη , zη — координаты точки с массой mη
Определение. Обобщенной силой называется коэффициент перед вариацией обобщенной координаты в выражении для сумм элементарных работ всех активных сил.
Если использовать понятие мощности
|
|
n |
|
|
s |
|
|
|
|
X |
~ ~ E |
= |
X |
E |
(144) |
|
|
N = Fη · Vη |
|
Qiq˙i |
|||
|
|
η=1 |
|
|
i=1 |
|
|
где q˙E = |
dqiE |
— возможная обобщенная скорость, то обобщенную силу можно определить так: |
|
||||
dt |
|
||||||
i |
|
|
|
|
|
|
|
Определение. Обобщенной силой называется коэффициент перед возможной обобщенной скоростью в выражении для суммы мощностей всех активных сил.
Размерность обобщенной силы:
[Q] = [F ][r] = Hm (согласно выражению (143)) |
|
q |
[q] |
Пример 1
Пусть обобщенная координата — декартова координата точки. [q] = m, следовательно, [Q] = Hmm = H(размерность силы)
Пример 2
Пусть обобщенная координата — угол.
[q] = rad, следовательно, [Q] = Hmrad = (размерность момента).
48 Тождества Лагранжа
Вывод вспомогательных тождеств Лагранжа :
Найдем скорость точки с массой mη. Для этого продифференцируем по времени уравнение
~rη = ~rη(q1, q2, ..., qs, t),
где η=1,2,3,...,n (см. Обобщённые координаты механической системы, с. 57)
или
~ |
∂~rη dq1 |
||
Vη = |
|
|
|
∂q1 dt |
|||
наконец
~ |
|
d~rη |
|
|
d |
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
|
Vη |
= |
|
|
|
= |
|
|
|
~rη(q1, q2, ..., qs, t) |
|
|
|
|
|
||||||||||
|
dt |
dt |
X |
|
|
|
|||||||||||||||||||
∂~rη |
|
dq2 |
|
|
|
|
|
|
∂~rη dqs |
|
∂~rη |
|
|
∂~rη |
|
||||||||||
|
|
|
|
|
|
|
|
|
s |
∂~rη |
|
|
|||||||||||||
+ |
|
|
|
|
+ ... + |
|
|
|
|
|
+ |
|
|
= |
|
|
q˙i + |
|
, |
||||||
∂q2 |
|
dt |
|
∂qs |
|
dt |
∂t |
i=1 |
∂qi |
∂t |
|||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
~ |
|
|
s |
|
∂~rη |
|
|
∂~rη |
|
|
|
|
|
|
|||||||||
|
|
|
Vη = |
X |
|
|
|
q˙i + |
|
|
|
, |
|
|
|
|
|
|
|||||||
|
|
|
i=1 |
|
∂qi |
|
∂t |
|
|
|
|
|
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
где q˙i = dqdti — обобщённая скорость
~ ~
Vη = Vη (qi, q˙i, t)
(145)
(146)
(147)
(148)
(149)
Таким образом, скорость точки является функцией обобщенных координат, скоростей и времени.
Ускорение точки с массой mη.
~ |
|
~ |
|
|
|
~ |
|
|
|
|
~ |
dqs |
|
|
~ |
|
|
|
|
~ |
|
dq˙2 |
|
~ |
|
|
|
~ |
|
||||||||
~aη = |
dVη |
= |
∂Vη dq1 |
+ |
∂Vη dq2 |
+ ... + |
∂Vη |
+ |
∂Vη dq˙1 |
+ |
∂Vη |
+ ... + |
∂Vη dq˙s |
+ |
∂Vη |
(150) |
|||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||
dt |
|
∂q1 dt |
|
∂q2 dt |
∂qs |
|
dt |
|
∂q˙1 |
|
dt |
∂q˙2 |
dt |
∂q˙s dt |
|
∂t |
|||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||||||||||
или |
|
|
|
|
|
|
|
|
|
|
s |
|
~ |
|
|
|
|
s |
|
~ |
|
|
~ |
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
X |
∂Vη |
|
|
X |
∂Vη |
|
|
∂Vη |
|
|
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
~aη = |
|
|
q˙i + |
|
|
|
|
q¨i + |
|
|
|
|
|
|
|
|
|
|
|
(151) |
|||||
|
|
|
|
|
|
|
|
|
|
|
|
i=1 |
∂qi |
|
i=1 |
∂q˙i |
|
|
∂t |
|
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
Дифференцируя по времени выражение (148), получаем:
|
~ |
|
s |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
dVη |
X |
|
d |
|
|
∂~rη |
|
|
|
|
∂~rη dq˙i |
|
|
|
d |
|
|
∂~rη |
|
|||||||||||||||||||
~aη = |
|
|
|
= i=1 " |
|
|
|
à |
|
|
|
|
|
! q˙i + |
|
|
|
|
|
|
# |
+ |
|
|
|
à |
|
|
! |
||||||||||
|
dt |
dt |
∂qi |
|
|
∂qi dt |
dt |
∂t |
|||||||||||||||||||||||||||||||
или |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
~ |
|
s |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
s |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
dVη |
X |
d |
∂~rη |
|
|
|
X |
∂~rη |
|
|
|
|
d |
∂~rη |
|
|||||||||||||||||||||||
~aη = |
|
|
= i=1 |
|
|
à |
|
|
|
! q˙i + i=1 |
|
|
q¨i |
+ |
|
|
à |
|
|
|
! |
||||||||||||||||||
|
dt |
dt |
∂qi |
∂qi |
dt |
|
∂t |
||||||||||||||||||||||||||||||||
Сравнивая выражения (151) и (153), получим |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||||
|
|
|
|
|
|
|
|
d |
|
à |
∂~rη |
! |
|
|
~ |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
= |
∂Vη |
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||||||
|
|
|
|
|
|
|
dt |
∂qi |
∂qi |
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
∂~rη |
|
|
~ |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
= |
∂Vη |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
∂qi |
|
|
∂q˙i |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||
|
|
|
|
|
|
|
|
d |
à |
∂~r |
|
! |
|
|
~ |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
∂V |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||
|
|
|
|
|
|
|
|
|
η |
= |
|
|
η |
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||
|
|
|
|
|
|
|
dt |
∂t |
|
|
∂t |
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||||
Выражения (154), (155) и (156) называются тождествами Лагранжа
(152)
(153)
(154)
(155)
(156)
49 Уравнения Лагранжа
Чтобы найти уравнения движения механической системы в обобщенных координатах, обратимся к общему уравнению динамики
X δAka + X δAku = 0 |
(157) |
Для общности не будем предполагать, что все наложенные на систему связи являются идеальными. Поэтому в первую сумму могут входить как работы активных сил, так и, например, работы сил трения.
Пусть система имеет s степеней свободы и ее положение определяется обобщенными координатами
q1, q2, ...qs. Тогда |
X δAk = Q1δq1 + Q2δq2 + ... + Qsδqs. |
|
||
|
(158) |
|||
Очевидно следующее преобразование |
|
|||
|
X δAku = Q1uδq1 + Q2uδq2 + ... + Qsuδqs, |
(159) |
||
где Qu, Qu, ..., Qu — обобщённые силы инерции, которые равны |
|
|||
1 2 |
s |
|
||
|
Qiu = X F~ku |
∂~rk |
(160) |
|
|
|
|
||
|
∂qi |
|||
Подставляя величины (158) и (159) в уравнение (157), найдем
(Q1 + Qu1 )δq1 + ... + (Qs + Qus )δqs = 0.
Так как все δq1, δq2, ..., δqs между собой независимы, то полученное равенство может выполняться тогда и только тогда, когда каждый из коэффициентов при δq1, δq2, ..., δqs в отдельности равен нулю. Следовательно, должно быть
(Q1 + Q1u) = 0, ..., (Qs + Qsu) = 0. |
(161) |

Полученными уравнениями можно непосредственно пользоваться для решения задач динамики. Преобразуем сначала соответствующим образом величину Qu1 . Поскольку сила инерции любой из точек системы
~ u |
|
~ |
|
||||
|
|
|
dVk |
|
|||
Fk |
= −mk~ak = −mk |
|
|
|
|||
dt |
|
||||||
то первая из формул (160) дает |
|
|
|
|
|
|
|
− Q1u = X |
~ |
|
|
|
|
|
|
mkdVk ∂~rk |
|
||||||
|
|
|
. |
(162) |
|||
dt |
∂q1 |
||||||
Чтобы выразить Qu1 через кинетическую энергию системы, надо преобразовать правую часть равенства (162) так, чтобы она содержала только скорости Vk точек системы. С этой целью заметим
прежде всего, что |
|
|
|
|
|
ÃV~k |
|
! |
|
|
à |
|
! . |
|
|
~ |
∂~rk |
|
d |
∂~rk |
|
d |
∂~rk |
|
|||||||
dV |
|
|
|
||||||||||||
|
k |
|
|
= |
|
|
|
− V~k |
|
|
(163) |
||||
|
dt |
|
∂q1 |
dt |
∂q1 |
dt |
∂q1 |
||||||||
Дальнейшее преобразование осуществляется с помощью следующих двух равенств:
∂~rk |
|
~ |
|
d ∂~rk |
~ |
|
|
|||
= |
∂Vk |
, |
= |
dVk |
. |
(164) |
||||
|
|
|
|
|
|
|||||
∂q1 |
|
dt ∂q1 |
|
|||||||
|
∂q˙1 |
|
dq1 |
|
||||||
Докажем сначала справедливость первого из них. Так как согласно
|
~rk = ~rk(q1, q2, ..., qs), |
||||||||
то |
|
d~rk |
|
∂~rk |
|
∂~rk |
|||
~ |
|
|
|
||||||
Vk = |
|
= |
|
|
q˙1 |
+ ... + |
|
q˙s |
|
dq1 |
∂q1 |
∂qs |
|||||||
и
~
∂Vk = ∂~rk . ∂q˙1 ∂q1
Справедливость второго из равенств (164) следует из того, что операции полного дифференцирования по t и частного по q1 переместимы, т.е.
|
|
|
|
|
|
|
|
|
|
|
|
|
d |
|
∂~rk |
|
∂ |
d~rk |
|
~ |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
= |
= |
dVk |
. |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
dt ∂q1 |
∂q1 |
dt |
|
|
dq1 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||
Подставив теперь величины (164) в (163), получим |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||||||||||
|
|
dV~k ∂~rk |
= |
|
d |
V~k |
∂V~k |
|
V~k |
∂V~k |
|
= |
|
d |
|
1 ∂V~k2 |
|
|
|
1 ∂V~k2 |
|
|
||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||||
|
|
|
dt ∂q1 |
dt |
∂q˙1 |
∂q1 |
dt |
2 ∂q˙1 |
|
|
|
|
|
|
|
|
|
|
||||||||||||||||||||||||||||
|
|
|
|
|
|
|
− |
|
|
|
|
− 2 ∂q1 |
|
|
||||||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
~ 2 |
2 |
, |
|||||||
и формула (162), если учесть, что сумма производных равна производной от суммы, а Vk |
= Vk |
|||||||||||||||||||||||||||||||||||||||||||||
примет вид |
|
ÃX |
|
|
2 k |
!# − ∂q1 ÃX |
|
|
|
2 k ! = dt ∂q˙1 − ∂q1 , |
|
|
||||||||||||||||||||||||||||||||||
|
|
Q1u = dt " ∂q˙1 |
|
|
|
|
|
|
|
|||||||||||||||||||||||||||||||||||||
|
|
|
|
d |
|
∂ |
|
|
|
mkV 2 |
|
|
∂ |
|
|
|
mkV 2 |
|
|
d |
|
∂T ∂T |
|
|
||||||||||||||||||||||
|
P |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
где T = |
mkVk2/2 — кинетическая энергия системы. |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||||||||||||
Аналогичные выражения получатся для всех остальных обобщенных сил инерции. В результате равенства (161) дадут окончательно
Ã!
d ∂T |
− |
∂T |
= Q1, |
||
|
|
|
|
||
dt ∂q˙1 |
∂q1 |
||||
Ã!
d |
|
∂T |
|
− |
∂T |
= Q2, |
||
|
|
|
|
|
|
|||
dt ∂q˙2 |
|
∂q2 |
||||||
dt |
à |
................ |
= Qs. |
|||||
∂q˙s |
! |
− ∂qs |
||||||
d |
|
∂T |
|
|
∂T |
|
||
Эти уравнения и представляют собой дифференциальные уравнения движения системы в обобщенных координатах или уравнения Лагранжа 2-го рода.
50 Теория удара
50.1 Определения
Определение. Явление, при котором скорости точек тела за малый промежуток времени меняются на конечную величину, называется ударом. Ударный импульс
S~уд = Z |
F~удdt = F~удсрτ |
(165) |
0 |
|
|
отличается от импульса неударных сил тем, что время удара τ мало, ударные силы Fуд Sуд принимает конечное значение. Поэтому изучая удар будем пренебрегать
•неударными силами по сравнению с ударными,
•перемещениями точек тела во время удара.
Теорема об изменении количества движения (с. 38) в случае удара имеет вид
~ ~ X ~e Q1 − Q0 = Sk
Интегрируя теорему об изменении момента (относительно точки A) количества движения
~ |
|
X |
|
dKA |
|
~ |
|
|
= |
|
m~A(Fk), |
dt |
k |
||
|
|
|
в случае удара, получим с учетом (165)
велики, а
(166)
X
~ 1 ~ 0 ~e
KA − KA = m~A(Sk) (167)
50.2 Удар материальной точки о поверхность
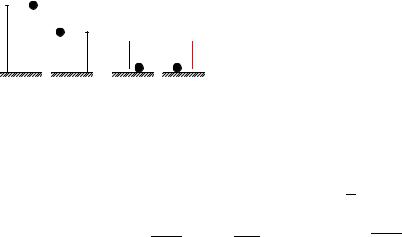
С некоторой высоты H точка массой m падает на поверхность и отскакивает на высоту h (рис. 89).
H |
~v |
~u |
h |
? |
6 |
|
|
|
Рис. 89 |
|
Рис. 90 |
Скорость точки при ударе о поверхность v, при отскоке от поверхности u (рис. 90). Очевидно, u < v.
Определение. Отношение скоростей
k = uv
называют коэффициентом восстановления при ударе. Его можно найти экспериментально. Согласно формуле Галилея, v = √2gH, u = √2gh. Отсюда k = qh/H. Коэффициент восстановления меняется в пределах 0 ≤ k ≤ 1.