Материал: Краткий курс лекций
При добавлении связей к системе тел, на которую действует система сил, эквивалентная нулю, состояние системы не меняется.
4Теорема о приведении произвольной системы сил к двум силам
Теорема. Произвольную систему сил с помощью только элементарных операций можно привести к двум силам.
Доказательство.
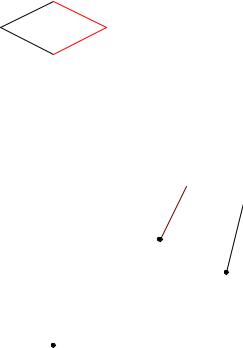
1. Одна сила: Разложить по правилу параллелограмма.
* |
|
|
|
|
|
|
|
|
|
- |
|
|
|
|
j |
|
|
|
|
|
|
Рис. 7 |
|
|
|
|
|
2. Две силы: Уже приведены. |
|
|
||||
|
|
|
~ |
|
~ |
~ |
3. Три силы: ( FA в точке A, |
FB в точке B, FC в точке C): |
|||||
|
|
|
~ |
|
|
|
|
|
|
|
FA |
|
|
|
|
|
¸ |
|
~ |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
ºFC |
~ |
|
|
|
|
||
|
|
FB |
|
A |
|
|
|
6 |
|
|
|
|
|
|
|
|
|
|
|
C |
|
|
|
|
|
|
|
B
Рис. 8
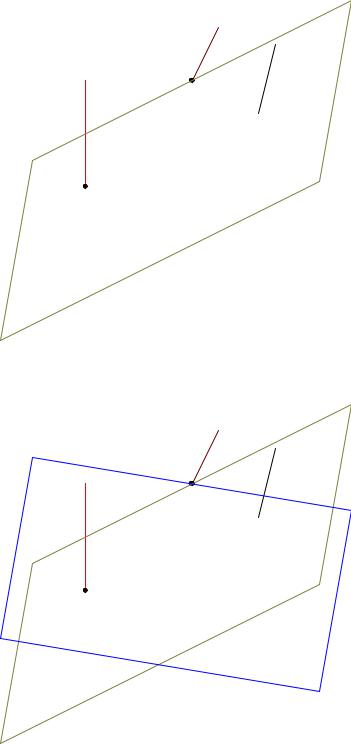
(a) Через точку и вектор ~C проводим плоскость (рис. 9). Точка в эту плоскость может
A F B
и не попадать.
~
FA
¸
~
ºFC
~ |
A |
FB |
|
6 |
|
 C
B
Рис. 9
(b) Через точку и вектор ~B проводим плоскость (рис. 10).
A F
~
FA
¸
~
ºFC
~ |
A |
FB |
|
6 |
|
 C
B
Рис. 10
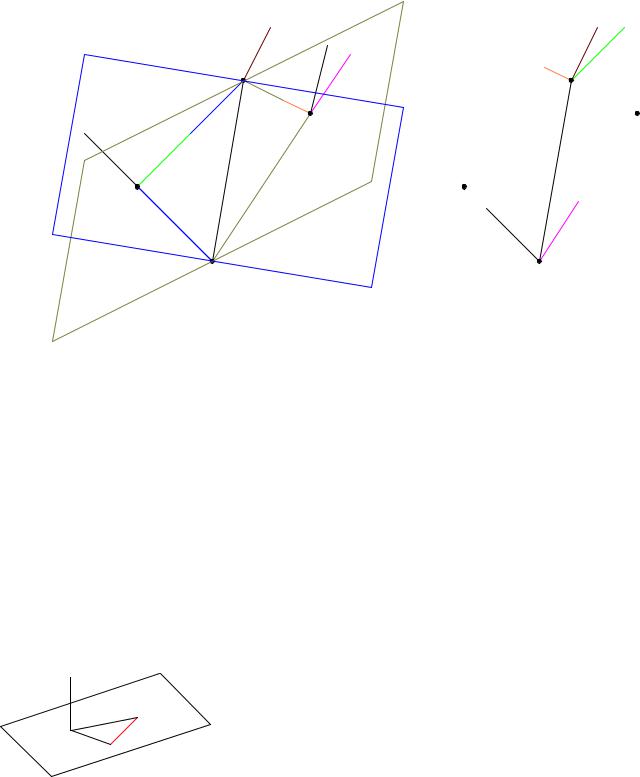
(c)На линии пересечения плоскостей выберем произвольную точку D (рис. 11).
(d)Провести прямые AB, BD в одной плоскости и AC, DC в другой (рис. 11).
(e) Разложить |
вектор |
~ |
на направляющие |
AB, BD |
по правилу параллелограмма. |
||
FB |
|||||||
~ |
~ 0 |
~ 00 |
|
~ |
на направляющие |
AC, DC по правилу паралле- |
|
FB |
= FB + FB . Разложить вектор FC |
||||||
|
~ |
~ 0 |
~ 00 |
|
|
|
|
лограмма. FC = FC |
+ FC . |
|
|
|
|
||
~~
(f)Переместить составляющие векторов FB и FC вдоль направляющих к точкам A и D (рис. 12).
|
|
|
|
~ |
|
|
|
|
|
|
~ |
|
|
|
|
|
|
FA |
|
|
|
|
|
|
FA |
|
|
|
|
|
|
¸ |
|
~ |
|
|
|
|
|
~ |
0 |
|
|
|
|
|
|
|
|
~ 00 |
¸ µ FB |
||||
|
|
|
|
|
|
ºFC |
~ 0 |
|
|
|
|
||
|
|
|
|
|
|
|
|
F |
|
|
|
||
|
~ |
|
|
|
ÁF |
|
|
C |
|
|
|
||
|
|
A |
|
|
|
C |
|
Y |
A |
|
|
||
|
|
FB |
|
|
|
|
|
|
|
|
|
||
|
|
6 |
|
Y |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
~ |
00 |
|
|
~ |
00 |
C |
|
|
|
|
|
|
C |
|
|
FC |
|
|
|
|
|
|
|
|
|||
FB |
|
~ |
|
|
|
|
|
|
|
|
|
|
|
I |
|
0 |
|
|
|
|
|
|
|
|
|
||
|
µ FB |
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
B |
|
|
|
|
|
B ~ |
00 |
|
Á ~ |
|
|
|
|
|
|
|
|
|
|
|
FB |
|
0 |
|
||
|
|
|
|
|
|
|
|
I |
|
|
FC |
|
|
|
|
|
D |
|
|
|
|
|
D |
|
|
|
|
Рис. 11 |
Рис. 12 |
(g) В точках A и D сложить силы по правилу параллелограмма.
Понятно, что систему, состоящую из большего (чем три) количества сил, можно привести к двум силам, последовательно работая с каждыми тремя силами.
Теорема. Произвольную систему сил только с помощью элементарных операций можно привести к двум силам, одна из которых будет приложена в заранее указанной точке.
Доказательство.
Сначала система приводится к двум силам по алгоритму предыдущей теоремы. Далее необходимо провести (две) плоскости через заданную точку и полученные векторы сил. Заданная точка будет находиться на пересечении плоскостей. Остается выбрать произвольную точку на линии пересечения плоскостей и повторить пункты 4-7 доказательства предыдущей теоремы.
5 Момент силы относительно точки
~
6M
B
µ
~
O F
A
Определение. Моментом силы относительно точки называется вектор, численно равный произведению модуля силы на плечо, т.е. на кратчайшее расстояние от указанной точки до линии действия силы, и направленный перпендикулярно плоскости, проходящей через выбранную точку и линию действия силы, в ту сторону, откуда последовательный обход точек: выбранной, начала вектора силы, конца вектора силы и снова выбранной точки виден происходящим против часовой стрелки.
Рис. 13
Если — точка, относительно которой определяется момент силы ~ , то момент силы обозна-
O F
чается обычно, как O . Можно показать, что, если точка приложения силы ~ определяется
M (F ) F
радиусом-вектором ~r относительно точки O, то справедливо соотношение
~ ~ |
~ |
(5) |
MO(F ) = ~r × F |
||
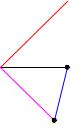
т.е. момент силы относительно точки равен векторному произведению вектора на вектор ~ .
~r F
Пусть x, y, z — координаты точки приложения силы F , а Fx, Fy, Fz — проекции силы на координатные оси. Тогда момент силы F относительно начала координат имеет вид:
M~O(F~ ) = ~r |
F~ = ¯ |
x |
y |
z |
¯ |
= (yFz |
|
zFy )~i + (zFx |
|
xFz )~j + (xFy |
|
yFx)~k |
(6) |
× |
¯ |
~ |
~ |
~ |
¯ |
|
− |
|
− |
|
− |
|
|
|
¯ |
i |
j |
k |
¯ |
|
|
|
|
|
|
|
|
|
¯ |
Fx |
Fy |
Fz |
¯ |
|
|
|
|
|
|
|
|
|
¯ |
|
|
|
¯ |
|
|
|
|
|
|
|
|
|
¯ |
|
|
|
¯ |
|
|
|
|
|
|
|
|
|
¯ |
|
|
|
¯ |
|
|
|
|
|
|
|
|
Отсюда следует, что проекции момента силы относительно начала координат на координатные оси задаются формулами:
MOx( ~ ) = |
|
z − |
|
y |
||
|
~ |
|
|
|
xFz |
|
MOy(F ) = zFx |
|
|||||
|
F |
yF |
|
− |
zF |
|
|
~ |
|
|
|
|
|
|
MOz (F ) = xFy − yFx |
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
6 Связь моментов одной и той же силы относительно разных точек
~ |
|
|
|
|
|
|
|
|
|
|
|
|
F |
|
|
|
|
|
|
|
|
|
|
|
|
µ |
|
|
|
|
|
|
|
|
|
|
|
|
A¾ |
По определению момент силы относительно центра O: |
|
|
|
||||||||
O1 |
|
|
|
|
|
|
|
|
|
|
|
|
I |
|
~ |
~ |
~ |
~ |
|
~ |
~ |
~ |
~ |
|
|
|
|
|
|
|
||||||||
² |
|
MO(F ) = OA × F ; MO1 |
(F ) = O1A × F . |
|
|
|||||||
~ |
|
|
|
|
|
|
~ |
~ |
|
~ |
|
|
O |
Вектор O1A можно представить как сумму O1A = O1O + OA, поэтому |
|
||||||||||
|
~ ~ |
~ |
~ |
|
~ |
~ |
~ |
~ |
~ |
~ |
~ ~ |
(7) |
|
MO1 (F ) = O1A × F = O1O × F + OA × F = O1O × F + MO(F ) |
|||||||||||
Рис. 14 |
|
|
|
|
|
|
|
|
|
|
|
|
Отсюда получаем связь моментов относительно разных центров |
|
|
|
|
|
|||||||
~ |
~ ~ ~ |
~ ~ |
MO1 |
(F ) = MO(F ) + O1O × F |
|
7Теорема о проекциях векторов моментов силы относительно разных точек
Теорема. Проекции векторов моментов одной и той же силы относительно двух разных точек на прямую, проходящую через эти точки, равны между собой.
Доказательство.
Используем формулу связи моментов одной и той же силы относительно разных точек:
~ |
~ ~ ~ |
~ ~ |
MO1 |
(F ) − MO(F ) = O1O × F |
|
Для проекций левой и правой частей этого равенства на ось O1O можно записать:
~ |
~ |
~ ~ |
~ ~ |
Пр{MO1 |
(F )} − Пр{MO(F )} = Пр{O1O × F } |
||
(8)
(9)
~ |
~ |
~ |
~ |
Но Пр{O1O × F } = 0, так как вектор O1O × F перпендикулярен плоскости, в которой находится |
|||
|
~ |
~ |
~ ~ |
ось O1O. Следовательно, Пр{MO1 |
(F )} = Пр{MO(F )} |
||
8Момент силы относительно оси
L0
|
~ ¸ |
|
K |
||
F |
~
M A O
L
Рис. 15
Определение. Моментом силы относительно оси называется скалярная величина, равная проекции вектора момента силы относительно любой точки оси на саму ось.
Один из способов вычисления момента силы относительно оси:
1.Выбрать на оси произвольную точку и построить через эту точку плоскость, перпендикулярную оси.
2.Спроектировать на плоскость силу.
3.Определить момент полученной проекции силы относительно выбранной точки.
9 Главный вектор, главный момент системы сил
|
|
|
|
|
~ |
|
|
|
|
|
|
|
F2 |
||
|
|
|
|
|
~ |
|
|
|
|
|
|
µ ¸ F1 |
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
0 |
|
: A2 |
- |
A1 |
|||
|
|
z |
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
ª |
|
|
j |
|
|
|
|
|
|
|||||
|
~ |
|
|
|
|
|
|
|
|
Fn |
|
|
|
|
|
|
Рис. 16 |
|
~ |
||||
|
|
UF3 |
|||||
|
|
|
|
|
|
|
~ |
~ |
~ |
Пусть дана произвольная система сил {F1 |
, F2 |
, . . . , Fn}. |
|||||||
|
|
|
|
~ |
n |
~ |
называют главным вектором. Сумму |
||
Сумму этих сил R = |
k=1 Fk |
||||||||
моментов сил |
относительно какого-либо полюса (центра приведения) |
||||||||
|
P |
|
|
|
|
||||
~ |
P |
n |
~ ~ |
P |
~ |
~ |
|
|
|
|
n |
|
|
||||||
LO = |
|
k=1 MO(Fk) = |
k=1 OAk × Fk называют главным моментом |
||||||
рассматриваемой системы сил.
10Связь главных моментов системы сил относительно разных точек
|
|
|
|
|
|
|
n |
|
|
|
|
|
n |
|
|
|
|
|
|
|
|
|
|
|
|
|
~ |
X |
~ |
~ |
|
X |
~ |
~ |
|
|
|
|
|||
|
|
|
|
|
|
LO = |
|
MO(Fk) = |
|
OAk |
× Fk |
|
|
|
||||||
|
|
|
|
|
|
|
k=1 |
|
|
|
|
k=1 |
|
|
|
|
|
|
||
|
|
|
n |
|
|
|
n |
|
|
|
|
|
|
|
n |
|
|
|
|
|
|
~ |
X |
|
~ |
~ |
X |
|
|
~ |
|
~ |
|
|
X |
~ |
~ |
|
~ |
~ |
|
|
LO1 |
= |
|
MO1 |
(Fk) = |
(O1Ak × Fk) = |
|
[O1O × Fk |
+ OAk × Fk] |
|||||||||||
|
|
k=1 |
|
|
|
k=1 |
|
|
|
|
|
|
|
k=1 |
|
|
|
|
|
|
|
|
|
n |
|
|
|
n |
|
|
|
|
|
|
|
|
n |
|
n |
|
|
|
~ |
X |
~ |
~ |
X |
|
~ |
|
~ |
|
~ |
X |
~ |
X |
~ |
~ |
||||
|
LO1 |
= |
O1O × Fk + |
|
OAk |
× Fk |
= O1O × |
Fk + |
k=1 |
OAk × Fk |
||||||||||
|
|
k=1 |
|
|
|
k=1 |
|
|
|
|
|
|
|
|
k=1 |
|
|
|
||
Здесь |
n ~ |
|
|
|
|
|
|
|
|
|
|
P |
n |
|
~ |
~ |
— главный момент относительно |
|||
k=1 Fk — главный вектор системы, а |
k=1 OAk × Fk |
|||||||||||||||||||
|
Следовательно, |
~ |
|
− |
~ |
~ |
× |
~ . |
|
|
|
|
|
|
|
|
|
|||
точки O. P |
|
LO1 |
|
LO = O1O |
|
|
R |
|
|
|
|
|
|
|
|
|
||||