Материал: Краткий курс лекций
|
~ ~ 0 |
, которые |
||
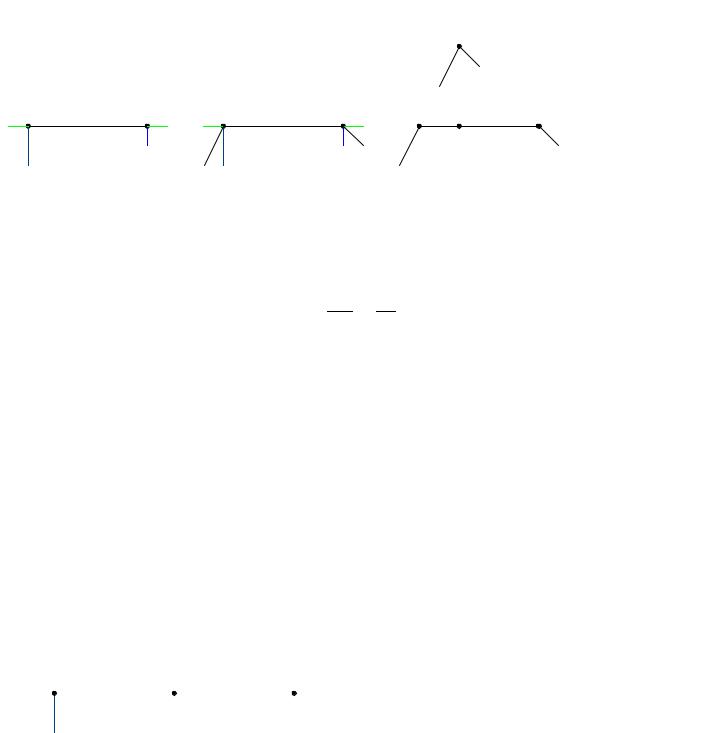
исходных сил. Но новую систему можно заменить системой из двух сил (рис. 34) R и R |
||||
можно перенести по линиям действия в точку пересечения S и сложить по правилу параллелограмма |
||||
(рис. 35). |
S |
|
R~ 0 |
|
|
|
|||
|
|
|
|
|
® |
|
|
R |
|
|
|
|
|
|
~ |
|
|
~ |
|
R |
|
|
?R |
|
|
|
|
||
~ |
B |
~ 0 |
~ |
A |
B |
~ |
0 |
A |
|
B |
||
G A |
G |
G |
G |
|
|
|||||||
¾ |
- |
|
|
¾ |
- |
|
|
|
C |
|
||
|
? |
|
|
|
|
?R~ 0 |
|
|
R |
|||
|
|
~ |
|
|
|
|
|
|||||
? |
~ |
|
R |
® |
? |
~ |
R |
® |
|
|
|
|
FB |
|
|
|
|
|
|
|
|||||
~ |
|
|
|
|
~ |
FB |
|
|
|
|
|
|
FA |
|
|
|
|
FA |
|
|
|
|
|
|
|
Рис. 33 |
|
|
|
|
|
Рис. 34 |
|
|
|
|
|
Рис. 35 |
|
|
|
~ |
|
~ |
~ |
|
|
|
|
|
|
Результирующая сила R = FA + FB эквивалентна исходной системе сил (рис. 35). Модуль ре- |
||||||||||||
зультирующей R = FA + FB . |
|
|
|
|
|
|
|
|
||||
Сила параллельна исходной системе сил и равна по величине сумме их значений. Из геометрии |
||||||||||||
следует, что |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
AC |
= FB . |
|
|
|
||
|
|
|
|
|
|
BC |
|
|
FA |
|
|
|
Таким образом, система двух параллельных сил, направленных в одну сторону, приводится к одной силе, эквивалентной системе из этих параллельных сил; причем линия действия новой силы параллельна линиям исходных сил и делит расстояние между ними в отношении, обратно пропорциональном их величинам, а величина силы равна сумме величин исходных сил.
18.2Случай двух параллельных сил, направленных в противоположные стороны
Аналогично можно показать, что система двух параллельных сил, не равных по величине и на-
правленных в противоположные стороны, эквивалентна одной силе ~ , направленной параллельно
R
исходным силам в сторону большей силы, причем линия действия эквивалентной силы делит отрезок, соединяющий точки приложения исходных сил внешним образом (рис. 36) в соотношении:
|
|
~ |
|
|
AC |
FB |
|
|
|
|
FB |
|
|
= |
|
. |
|
|
|
BC |
FA |
|||||
|
|
|
6 |
|
|
|||
|
|
|
|
~ |
|
|
|
|
|
|
|
|
R |
|
|
|
|
|
|
|
|
6 |
|
|
|
|
A |
|
B |
C |
|
|
|
||
|
|
|
|
|
|
|
|
|
?
~
FA
Рис. 36
Модуль результирующей R = FB − FA.
19 Трение
19.1Сила трения скольжения
|
|
|
|
Если два тела I и II взаимодействуют друг с другом, соприкасаясь в точке |
~ |
~ |
A, то всегда реакцию RA, действующую, например со стороны тела II и |
||
RA |
NA |
|||
K |
6 |
|
приложенную к телу I, можно разложить на две составляющие: NA, на- |
|
|
|
|
|
|
|
|
|
|
правленную по общей нормали к поверхности соприкосновении тел в точке |
|
|
|
I |
A, и Fc, лежащую в касательной плоскости. Составляющая NA называется |
|
|
|
||
|
|
|
нормальной реакцией, сила Fc называется силой трения скольжения |
|
|
|
|
||
|
|
|||
|
|
|||
|
|
|
|
— она препятствует скольжению тела I по телу II. В соответствии с тре- |
~ |
|
|
|
тьим законом Ньютона на тело II со стороны тела I действует равная по |
|
|
|
|
|
¾Fc |
|
|
модулю и противоположно направленная сила реакции. |
|
|
|
|
|
|
|
A |
|
|
II |
Рис. 37
Ее составляющая, перпендикулярная касательной плоскости, называется силой нормального давления.
Сила трения Fc = 0, если соприкасающиеся поверхности идеально гладкие.
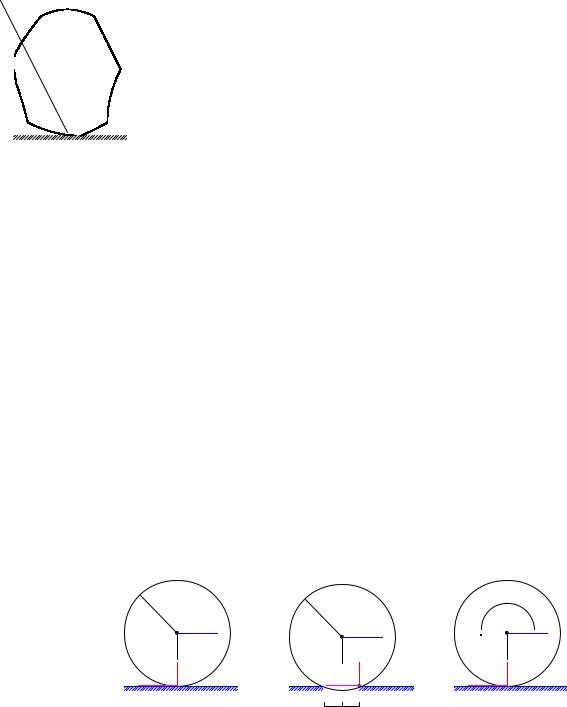
Сила трения всегда лежит на общей касательной плоскости к поверхностям соприкосновения. Величину силы трения, как и всякой другой реакции опоры, можно найти из условия равновесия покоящегося тела. Предельное же значение силы трения определяется из закона экспериментально установленного Ш.Кулоном в 1781 г.
Ftr = f N.
Величина предельной силы трения зависит от материала соприкасающихся тел и нормальной реакции. При трении дерева о дерево 0.4 < f < 0.7, металл о металл 0.15 < f < 0.25. Все сказанное относится к так называемому "сухому трению", т.е. трению, не зависящему от скорости движения. Для сил трения в самом общем случае существует большое число экспериментальных и теоретических зависимостей.
19.2Сила трения качения
Рассмотрим цилиндр, покоящийся на горизонтальной плоскости, когда на него действует горизонтальная сила Q; кроме неё действуют сила тяжести P , а также нормальная реакция N и горизонтальная реакция плоскости (сила сцепления с плоскостью) Fc. Заметим, гладкая плоскость не имеет силы Fc, а N имеется всегда при наличии контакта.
I r |
~ |
|
Q |
|
- |
|
~ |
|
P |
|
? |
~ |
~ |
6 |
|
Fc ¾ |
N |
I |
~ |
|
|
~ |
|
|
|
||
|
Q |
|
? |
Q |
|
- |
|
- |
|
|
~ |
|
Mtr |
~ |
|
|
P |
||
|
P |
|
|
? |
~ |
? ~ |
~ |
|
~ |
6 |
|
6 |
||
Fc |
N |
Fc |
¾ |
N |
¾ |
|
|
|
|
δ |
δ |
|
|
|
Рис. 38 Рис. 39 Рис. 40
Как показывает опыт, при достаточно малом модуле силы Q цилиндр остаётся в покое. Но этот факт нельзя объяснить, если удовлетвориться введением сил, изображенных на рис. 38. Согласно этой схеме равновесие невозможно, так как главный момент всех сил, действующих на цилиндр −Qr, отличен от нуля. Для устранения отмеченного несоответствия с опытом необходимо отказаться от гипотезы абсолютно твердого тела и учесть, что в действительности цилиндр и плоскость вблизи точки контакта деформируется и существует некоторая площадка контакта конечной ширины 2δ. Если под действием внешних сил цилиндр будет катится направо, то реакция опоры будет также смещена направо. Цилиндр будет катиться направо, поворачиваясь в каждый момент вокруг
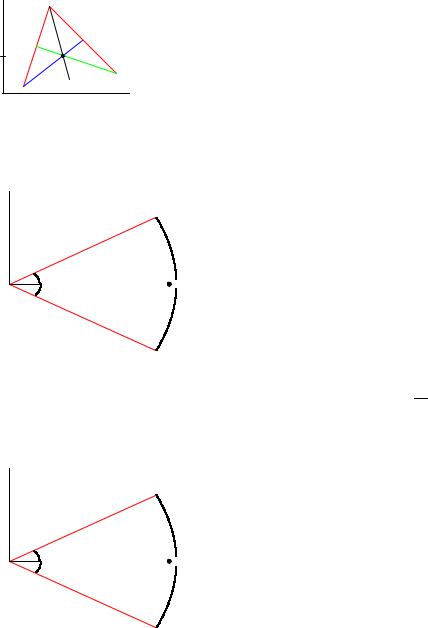
некоторой точки плоскости, к которой приложены реакции N и Fc (рис. 39). Считая деформацию малой, заменим эту систему сил системой, изображенной на рис. 40. К цилиндру приложена пара сил с моментом Mtr = N δ. Этот момент называется моментом силы трения качения. Коэффициент трения δ качения имеет размерность длины.
20 Центры тяжести простейших фигур
20.1Центр тяжести треугольника
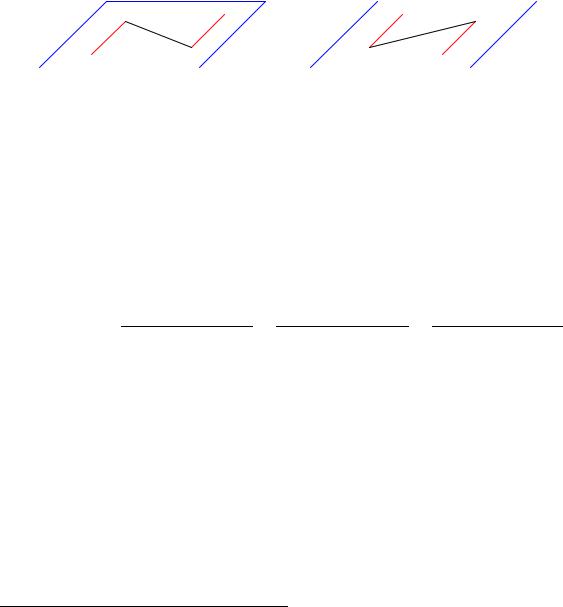
Центр тяжести треугольника с вершинами A, B, C находится в точке пересечения его медиан.
xo = (xA + xB + xC )/3, yo = (yA + yB + yC )/3.
y |
B |
|
6 |
||
|
yc
C
A -x xc
Рис. 41
20.2 Центр тяжести дуги окружности
y
6
|
|
|
|
xc = |
R sin α |
|
α |
||||
|
R |
||||
|
|
||||
α |
|
|
- |
x |
|
|
|
|
|||
α |
xo |
|
|
|
|
|
|
||||
Рис. 42
В частности, для дуги полуокружности будем иметь xc = 2πR
20.3Центр тяжести кругового сектора
y
6
|
|
|
|
|
xc = |
2R sin α |
|
|
|
|
|||
|
R |
3α |
||||
|
|
|
|
|
||
|
|
|
|
|||
α |
|
|
|
- |
x |
|
|
|
|
|
|||
α |
|
xo |
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
Рис. 43
В частности, для сектора в виде полукруга получим xc = 4R
3π
21 Динама
Второй статистический инвариант:
~ ~ |
(15) |
I2 = FO · MO = FxMx + FyMy + Fz Mz |
Определение. Совокупность силы и пары сил с моментом, коллинеарным силе, называется динамическим винтом или динамой. Динамический винт представляет собой совокупность силы и пары сил, действующей в плоскости, перпендикулярной силе.
|
~ |
|
|
|
|
|
|
~ |
|
|
|
|
|
|
|
|
|
|
|
||||
|
6F0 |
|
|
|
|
|
|
6F0 |
|
|
|
|
|
~ |
|
|
|
|
|
|
~ |
|
|
|
~ |
|
F0 |
|
|
|
|
|
F0 |
|
|
|
6M0 |
|
6 |
|
|
|
|
|
|
6 |
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
µ |
~ |
|
? |
µ |
|
|
||
|
ª |
O |
|
|
M0 |
|
O ª |
|
|||
|
|
|
|
|
|
||||||
|
Рис. 44 |
Рис. 45 |
|
|
|
||||||
Если второй статический инвариант не равен нулю, то систему можно привести к динаме. Условие коллинеарности главного вектора и главного момента записывается следующим образом:
pFO = M
где p — параметр (шаг) винта, имеющий размерность длины. Таким образом,
~ ~ |
~ |
~ |
(16) |
pFO = MO − OO |
× FO |
||
Пусть Fx, Fy, Fz , MOx, MOy , MOz — проекции главного вектора и главного момента на оси x, y, z
MOx − (yFz − zFy) |
= |
MOy − (yFx − zFy ) |
= |
MOz − (yFy − zFy) |
= p. |
(17) |
Fx |
Fz |
Fx |
|
|||
Это и есть уравнение центральной оси.
22 Кинематика. Введение
Кинематика — наука о движении геометрических тел. В ней рассматривается само движение без изучения причин, вызывающих это движение. Впервые термин “кинематика"ввел А.Ампер (1775– 1836), взяв за основу греческое 1 слово κινηµα, означающее движение.
Простейшим объектом в кинематике является точка. В кинематике точки рассматриваются следующие функции времени t: радиус-вектор ~r(t), скорость ~v(t) и ускорение ~a(t):
|
d~r(t) |
|
d~v(t) |
|
d2~r(t) |
||
~v(t) = |
|
|
, ~a(t) = |
|
= |
|
. |
dt |
dt |
dt2 |
|||||
1Андре Мари Ампер — французский физик, механик, математик.
23 Способы задания движения
23.1Векторный способ задания движения
|
z |
P |
|
|
|
6 |
|
|
|
|
|
¸ |
|
|
|
|
~r(t) |
|
|
|
|
-y |
Положение движущейся материальной точки можно задать вектором |
|
|
|
|
|
~ |
|
|
|
|
~r = OP , изменяющимся с течением времени по величине и по на- |
ª |
|
|
|
правлению относительно некоторой системы осей Ox, y, z. Этот век- |
|
|
|
тор называется радиус-вектором точки. |
|
x |
|
|
||
Рис. 46
Уравнение ~r = ~r(t) называется уравнением движения точки.
Геометрическое место концов радиус-векторов ~r(t) называется траекторией точки P . Скорость
~ и ускорение точки определяются как первая и вторая производные радиуса-вектора точки
V ~a P P
по времени:
~ |
|
d~r |
|
|
|
||
V = |
|
|
|
(18) |
|||
dt |
|
|
|||||
2 |
~r |
|
|
~ |
|
||
~a = |
d |
= |
|
dV |
(19) |
||
dt2 |
|
dt |
|||||
23.2Координатный способ задания движения
z |
P (x, y, z) |
||
6 |
|
|
|
|
|
||
|
¸ |
|
|
~r(t)
~
~k -6 -y i
ª ~j
Координаты движущейся точки в выбранной системе выражаются как функции времени. Система координат может быть произвольной. Наиболее часто используются декартовы прямоугольные координаты, полярные координаты, сферические, цилиндрические. Для декартовых прямоугольных координат задают три независимые функции времени
x = x(t), y = y(t), z = z(t).
ª |
Эти уравнения называются уравнениями движения точки в декарто- |
|
вой системе координат. |
||
x |
||
|
Рис. 47 |
Скорость и ускорение точки P при таком способе задания движения определяются следующими
выражениями: |
|
|
|
~ |
|
|
|
|
|
|
|
|
|
~ |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
~ |
|
|
~ |
|
|
|
|
|
|
|
|
|
(20) |
||||
|
|
|
|
|
V = Vxi + Vyj + Vz k |
|
|
|
|
|
|
|
|||||||||||
|
|
|
|
|
|
|
~ |
|
|
~ |
|
|
~ |
|
|
|
|
|
|
|
(21) |
||
|
|
|
|
|
~a = axi + ayj + az k |
|
|
|
|
|
|
|
|||||||||||
|
|
|
|
|
|
dx |
|
dy |
|
dz |
|
|
|
|
|||||||||
|
|
|
|
Vx = |
|
; Vy = |
|
|
|
; Vz |
= |
|
|
|
|
|
|
|
(22) |
||||
|
|
dt |
dt |
dt |
|
|
|
||||||||||||||||
ax = |
d2x |
= |
dVx |
; ay |
= |
d2y |
|
= |
dVy |
; az = |
d2z |
= |
dVz |
. |
(23) |
||||||||
2 |
|
dt |
2 |
dt |
2 |
|
|||||||||||||||||
|
dt |
|
|
|
|
|
dt |
|
|
|
|
|
|
|
dt |
|
dt |
|
|||||
Модули скорости и ускорения точки P равны: |
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||
V = |V~ | = q |
|
, |
|
a = |~a| = q |
|
|
|||||||||||||||||
Vx2 + Vy2 + Vz2 |
|
ax2 + ay2 + az2 |
(24) |
||||||||||||||||||||