Материал: Краткий курс лекций
|
~ |
|
|
По определению поступательного движения |
d(AB) |
= 0 |
|
dt |
|||
Следовательно |
|
||
|
|
||
~ |
~ |
(42) |
|
VB = VA |
|||
Дифференцируя (42) по времени, находим |
|
|
|
~aB = ~aA |
(43) |
||
Что и требовалось доказать.
При поступательном движении А.Т.Т. достаточно знать (или задать) движение одной точки этого тела. Примером поступательного движения может служить движение кабины "Чертова колеса".
24.4 Вращение абсолютно твердого тела вокруг неподвижной оси
|
|
|
|
|
|
|
|
|
|
|
|
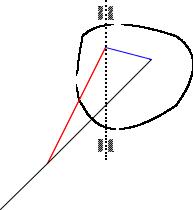
Определение. Вращением тела вокруг неподвижной оси |
||||
|
|
|
|
A |
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
||||||||
|
|
|
|
~ |
|
называется |
такое движение, при |
котором какие-либо |
||||||||
|
|
|
|
|
|
|
|
|
AB |
|
|
|
|
|
||
|
|
¸ |
|
|
|
|
z |
две точки тела остаются неподвижными. Можно пока- |
||||||||
|
z |
0 |
|
|
|
|
|
|
|
µB |
зать, что при этом все |
точки на |
оси, проходящей |
че- |
||
|
6~rA |
|
|
|
|
|
~rB |
рез две закрепленные точки, остаются неподвижными. |
||||||||
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
Пусть твердое тело вращается вокруг неподвижной оси. |
||||
|
|
|
|
|
|
|
|
|
|
-y0 |
Выберем произвольную точку A на неподвижной оси. |
|||||
|
|
|
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
|||||||
0 |
|
|
|
|
|
|
|
|
|
Для любой точки B, находящейся не на оси, имеем (см. |
||||||
|
|
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
Распределение скоростей в абсолютно твердом теле) |
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
x0ª |
|
|
|
|
|
|
|
|
|
|
|
~ |
~ |
~ |
(44) |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
VB = VA + ω~ × AB |
|||
Рис. 57 |
|
|
|
|
|
|
|
|
|
|
||||||
Но VA = 0 по построению. Следовательно, |
|
|
|
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
~ |
~ |
|
|
(45) |
|
|
|
|
|
|
|
|
|
|
|
|
VB = ~ω × AB |
|
|
||
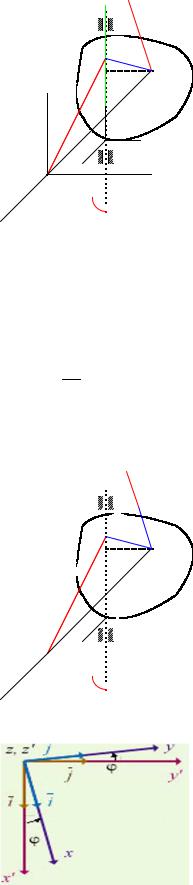
(формула Эйлера). Построим связанную с телом систему координат в точке A. Ось Az неподвижна
~~ ~
инаправлена по неподвижной оси; i, j, k — единичные векторы, направленные вдоль осей связанной системы.
Тогда согласно раздела (см. Распределение скоростей в абсолютно твердом теле имеем следующие значения составляющих угловой скорости:
ωx = |
dk~ ~j = 0; |
ωy = dk~ ~i = 0; |
ωz = di~ ~j = |
dj~ ~i |
т.е. , ω~ = |
0 |
|
(46) |
||||||||
|
− dt · |
|
dt · |
|
dt · |
−dt · |
|
0 |
|
|
||||||
|
|
|
ωz |
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
ω~ |
VB |
|
|
|
|
6 |
M |
|
|
|
|
A |
~ |
|
|
|
|
|
AB |
|
z |
0 |
|
¸ |
h µzB |
|
|
|
|
|
|
|
6~rA |
z 6~rB |
|
|||
|
|
|
|
||
|
|
xª |
- y |
|
|
|
|
-y |
0 |
||
0 |
|
|
|
|
|
|
|
|
|
|
|
x0ª |
|
|
- |
|
|
|
|
|
|
|
|
Следовательно, вектор угловой скорости вращения направлен по оси вращения. Скорость точки B направлена перпендикулярно плоскости, проходящей
через векторы и ~ . Значение этой скорости (со-
ω~ AB
гласно определению векторного произведения) равно:
|VB | = |~ω| · |AB| · sin (ω,~d ) = |
x · |
||
~ |
~ |
~ |
ω h (47) |
|
|
AB |
|
т.е., произведению модуля угловой скорости вращения на расстояние от точки B до оси вращения.
Рис. 58
С учетом того, что точка A находится на неподвижной оси, ускорение точки B выражением:
~ |
|
d |
~ |
d~ω |
~ |
~ |
|
d~ω |
~ |
~ |
||
dVB |
|
dAB |
|
|||||||||
|
= |
|
|
ω~ × AB = |
|
× AB + ω~ × |
|
= |
|
|
× AB + ω~ × [ω~ × AB] |
|
dt |
dt |
dt |
dt |
|
dt |
|||||||
d~ω
Вектор ~ε = dt называется вектором углового ускорения. Окончательно имеем:
|
~ |
~ |
~ |
|
dVB |
||
~a = |
|
= ~ε × AB + ω~ × [ω~ × AB] = a~τ + a~n |
|
dt |
|||
определяется
(48)
(49)
|
|
|
|
|
|
|
|
|
|
|
|
|
~ |
|
|
|
|
|
|
|
ω~ |
|
|
6 |
|
MVB |
|
||||||
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
M~aτ |
|
||
|
|
|
|
A |
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
~ |
|
|
|
|||
|
|
|
|
|
|
|
|
|
¾ |
AB |
|
|||||
|
|
|
|
¸ |
|
|
z |
|
|
|||||||
|
|
z0 |
|
|
|
|
|
|
|
|
~an µB |
|||||
|
|
|
|
|
|
|
|
|
||||||||
|
|
6~rA |
|
z |
|
6~rB |
|
|||||||||
|
|
|
|
|||||||||||||
|
|
|
|
|
||||||||||||
|
|
|
|
|
|
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
- |
y |
|
|
|
|
xª |
|
|
|
|
|
|
|
|
|
0 |
||||
|
|
|
|
|
|
|
|
|
|
-y |
||||||
|
0 |
|
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
x0ª |
|
|
- |
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
В выражении (49) aτ называется вращательным ускорением в точке B, направление которого совпадает с направлением скорости точки B, an называется осестремительным ускорением в точке B и направлен к оси вращения.
Рис. 59
Рис. 60 |
|
|
|
|
|
|
||
~ |
|
|
|
|
|
|
|
|
|
di |
|
~ |
|
|
|
|
|
Вычислим значение ωz = dt |
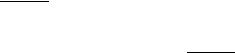
· j как функцию угла поворота осей x и y вокруг неподвижной оси |
|||||||
z. Так как |
~ |
~ |
~ |
|
||||
|
|
|
i = cos ϕ · i |
0 |
+ sin ϕ · j |
0 |
(50) |
|
|
|
|
|
|
||||
~ |
~ |
|
~ |
|
|
||
|
|
0 |
+ cos ϕ · j |
0 |
|
(51) |
|
j = − sin ϕ · i |
|
|
|
||||
~ |
|
~ |
|
~ |
~ |
|
|
0 |
+ cos ϕ · ϕ˙ · j |
0 |
|
0 |
+ cos ϕ · j] = ϕ˙ |
(52) |
|
ωx = [− sin ϕ · ϕ˙ · i |
|
] × [− sin ϕ · i |
|||||
т.е. ωz = ϕ˙ , тогда модуль вектора углового ускорения равен ε = ϕ00
24.5Плоское движение. Мгновенный центр скоростей
Определение. Плоским движением абсолютно твердого тела называется такое движение, при котором любая точка тела остается в плоскости, параллельной некоторой заданной плоскости. При этом достаточно рассматривать движение сечения твердого тела, которое параллельно некоторой плоскости: все остальные сечения движутся так же. Само тело вовсе не обязательно должно быть плоским. Говорить о скорости тела или его ускорении в общем случае не имеет смысла: тело состоит из множества точек, каждая из которых может иметь свою скорость и ускорение. Исключение составляет поступательное движение тела, при котором равны скорости и ускорения всех точек. Кроме того, в некоторых задачах иногда говорят, например, о скорости катящегося цилиндра или о скорости автомобиля, подразумевая при этом скорость точек центральной оси цилиндра или скорость кузова автомобиля, принимая его за точку.
Угловая скорость и ускорение для плоского движения — векторные величины, но их направления всегда перпендикулярны плоскости движения. Введем декартову систему координат, в которой плоскость xy совпадает с плоскостью движения. Тогда угловая скорость ~ω и ускорение ~ε направлены вдоль оси z. В решении задач удобно использовать скалярные величины — проекции этих векторов на ось z: ωz и εz . Индекс z иногда будем опускать.
Рассмотрим движение некоторого сечения абсолютно твердого тела (плоской фигуры), которое параллельно плоскости экрана (предполагается, что Вы работаете с плоским экраном!).
Для любой точки B рассматриваемого сечения имеет место
~ ~ ~
VB = VA + ω~ × AB
При этом вектор угловой скорости направлен перпендикулярно плоскости экрана:
~ ~ ~
ω~ = 0 · i + 0 · j + ωz · k
Определение. Мгновенным центром скоростей плоской фигуры называется точка на плоскости, связанной с этой фигурой, скорость которой в данный момент времени равняется нулю.
Теорема. Если угловая скорость плоской фигуры не равна нулю, то мгновенный центр скоростей всегда существует и определяется единственным образом.
24.5.1Доказательство существования МЦС
A.
1. Если скорость произвольной точки A в данный момент времени равна нулю, то эта точка —
мгновенный центр скоростей. |
|
|
|
||
~ |
|
|
~ |
~ |
~ |
2. Если VA 6= 0, рассмотрим некоторую точку P . Для скорости точки |
имеем VP = VA + ω~ × AP |
||||
|
~ |
|
|
|
|
Выберем AP~ = |
ω~ × VA |
тогда: |
|
|
|
|
ω2 |
|
|
|
|
~
VP
Используя свойство двойного
|
|
|
|
|
~ |
|
|
1 |
|
|
|
|
|
|
= V~ |
+ ω~ |
× |
|
ω~ × VA |
= V~ |
+ |
[ω~ |
× |
[ω~ |
× |
V~ |
]] |
||
|
|
|||||||||||||
A |
|
|
|
ω2 |
A |
ωz2 |
|
A |
|
|||||
векторного умножения перепишем (53) |
как: |
|||||||||||||
~ |
~ |
|
1 |
|
~ |
~ |
|
|
|
|
|
|||
VP = VA |
+ |
ωz2 |
(ω~ · (ω~ · VA)) − VA |
· (ω~ · ω~) |
|
|
||||||||
(53)
(54)
И поскольку вектор перпендикулярен вектору ~A, последнее выражение примет вид:
ω~ V
|
~ |
~ |
1 |
|
~ |
2 |
~ |
~ |
|
|||||
|
VP |
= VA + |
|
ωz2 |
(−VA · ωz ) = VA − VA |
= 0 |
||||||||
~ |
= 0, а точка |
|
|
|
|
|
|
|
|
|
|
|
|
~ |
Таким образом, VP |
P — мгновенный центр скоростей. Модуль вектора AP можно |
|||||||||||||
вычислить: |
|
|
|
|
|
|
|
|
|
|
|
~ |
|
|
|
|
|
1 |
|
|
|
|
|
π |
|
|
|||
|
|
AP = |
|
ω~ |
V~ |
sin |
= |
|
|VA| |
(55) |
||||
|
|
ωz2 | |
|
|
||||||||||
|
|
|
|
| · | |
A| · |
2 |
|
|
ωz |
|
||||
Рис. 61 B.
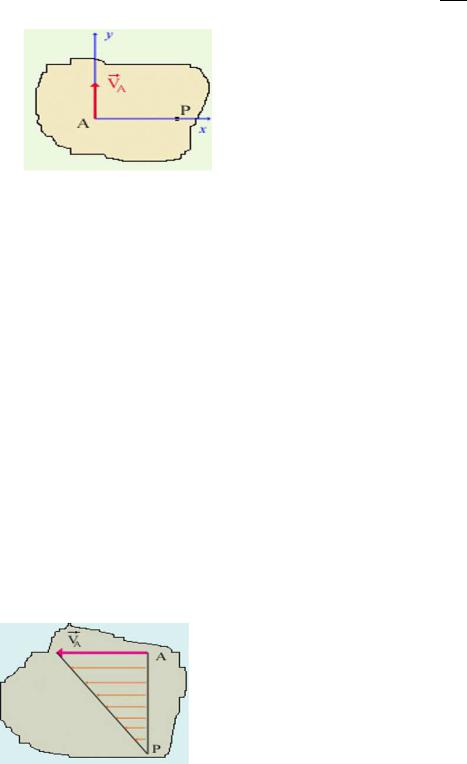
Для некоторой точки A, скорость которой не равна нулю, введем систему координат так, что ось
|
|
|
~ |
|
|
|
VAx = 0 |
|
|
~ |
|
|
|
|
||
Ay направлена по вектору VA. Тогда имеем: |
и VAy = |A| > 0 Выберем на оси Ax точку P . Ее |
|||||||||||||||
координаты: (x, 0). Скорость точки P : |
¯ |
|
|
|
¯ |
|
|
|
|
|
|
|
||||
|
V~P = V~A + ω~ AP~ |
= VA ~j + |
0 |
0 |
ωz |
= VA ~j + ωz |
x |
~j = (VA + ωz |
x) ~j |
(56) |
||||||
|
|
× |
|
· |
¯ |
~ |
~ |
~ |
¯ |
|
· |
|
· |
· |
· · |
|
|
|
|
|
|
¯ |
i |
j |
k |
¯ |
|
|
|
|
|
|
|
|
|
|
|
|
¯ |
x |
0 |
0 |
¯ |
|
|
|
|
|
|
|
|
|
|
|
|
¯ |
|
|
|
¯ |
|
|
|
|
|
|
|
|
|
|
|
|
¯ |
|
|
|
¯ |
|
|
|
|
|
|
|
Если x = − |
VAx |
|
|
|
¯ |
|
|
|
¯ |
|
|
|
|
|
|
|
|
, то Vp = 0 что и требовалось доказать. |
|
|
|
|
|
|
|||||||||
ωz |
|
|
|
|
|
|
||||||||||
Для нахождения мгновенного центра скоростей нужно повернуть вектор скорости точки на 90
|
¯ |
VA |
¯ |
|
¯ |
|
¯ |
градусов по направлению вращения тела и на полученном луче отложить отрезок AP = |
¯ |
ωz |
¯. |
|
¯ |
|
¯ |
24.5.2Доказательство единственности МЦС
|
|
|
|
|
~ |
~ |
|
Предположим, что мгновенных центров скоростей у тела — два, т.е., имеем VP = 0 |
и Vk = 0. Тогда |
||||||
для любой точки |
|
~ |
~ |
~ ~ |
~ |
~ |
~ |
будем иметь VC = VP + ω~ × P C = VK + ω~ × KC, следовательно ω~ × P C = ω~ × KC. |
|||||||
~ |
~ |
~ |
~ |
~ |
~ |
|
|
Тогда ω~ × (P C − KC) = 0 |
и P C − KC = 0. Значит P C = KC, что и требовалось доказать. |
|
|||||
24.6 Распределение скоростей при плоском движении
Рис. 62 Если точка — мгновенный центр скоростей, то для некоторой точки имеем:
~ ~ |
~ |
(57) |
VA = VP + ω~ × P M |
||
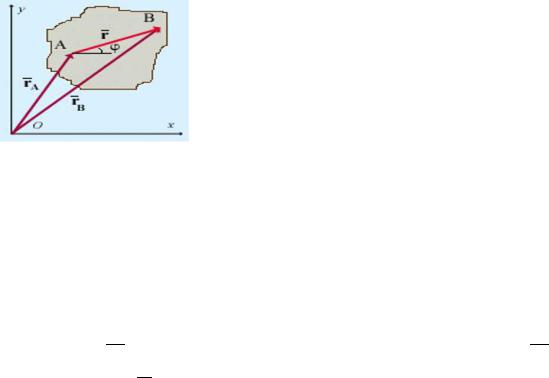
И с учетом того, что ~P скорость точки определяется выражением:
V = 0
~ |
~ |
(58) |
VA = ω~ × P M |
||
Если ω~ =6 0, то в каждый момент времени распределение скоростей плоской фигуры такое же, как и при вращательном движении вокруг оси, проходящей через мгновенный центр скоростей: скорости точек плоской фигуры перпендикулярны отрезкам, соединяющим эти точки с мгновенным центром скоростей, а величины скоростей пропорциональны расстояниям от этих точек до мгновенного центра скоростей:
VA = ωz · AP |
(59) |
24.7 Распределение ускорений при плоском движении
Рис. 63
Скорость точки B определяется выражением:
~ ~ |
~ |
(60) |
VB = VA + ω~ × AB |
||
Продифференцируем по времени:
d~ω
В выражении dt
Размерность: [ε] =
~ |
|
~ |
d~ω |
~ |
~ |
|
dVB |
|
dVA |
dAB |
|||
|
= |
|
+ |
|
× AB + ω~ × |
|
dt |
dt |
dt |
dt |
|||
— вектор углового ускорения тела. Так как dϕ~ , то
= ~ε ω~ = dt k ~ε = 1
с2
|
|
(61) |
|
d2ϕ |
~ |
dω |
~ |
dt2 |
k = |
dt |
k |
При плоском движении вектор углового ускорения перпендикулярен плоскости движения, а его величина равна второй производной по времени угла поворота тела вокруг полюса.
|
|
|
~ |
|
|
~ |
|
|
|
|
|
|
|
|
|
|
dAB |
|
|
|
|
|
|||
|
|
|
|
|
|
= ω~ × AB |
|
|
|
|
(62) |
|
|
|
|
|
dt |
|
|
|
|
|
|||
Поэтому выражение можно переписать: |
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
~ |
|
|
|
~ |
|
(63) |
|
|
|
|
~aB = ~aA + ~ε × AB + ω~ × (ω~ × AB) |
|||||||||
|
|
~ |
~ |
|
~ |
|
|
~ |
2 |
, выражение можно переписать в |
||
Учитывая, что ω~ × (ω~ × AB) = ω~ · (ω~ · AB) − AB · (ω~ · ω~) = −ABω |
||||||||||||
виде: |
|
|
|
|
~ |
|
|
~ |
|
|
|
|
|
|
|
|
|
|
2 |
|
|
(64) |
|||
|
~ |
τ |
~aB = ~aA + ~ε × AB − ω |
|
AB |
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
||
В выражении ~ε ×AB = ~aBA — касательное (вращательное) ускорение точки B относительно полюса |
||||||||||||
2 ~ |
n |
|
|
|
|
|
|
|
|
|
|
|
A; (-ω AB) = ~aBA — нормальное (осестремительное) ускорение точки B относительно полюса A. |
||||||||||||
С учетом последних замечаний имеем: |
|
|
|
|
|
|
|
|
||||
|
|
|
~aB = ~aA + ~aBAτ |
+ ~aBAn |
|
|
(65) |
|||||