Материал: Краткий курс лекций
23.3Естественный способ задания движения
− 0 +
s(t)
:
Рис. 48
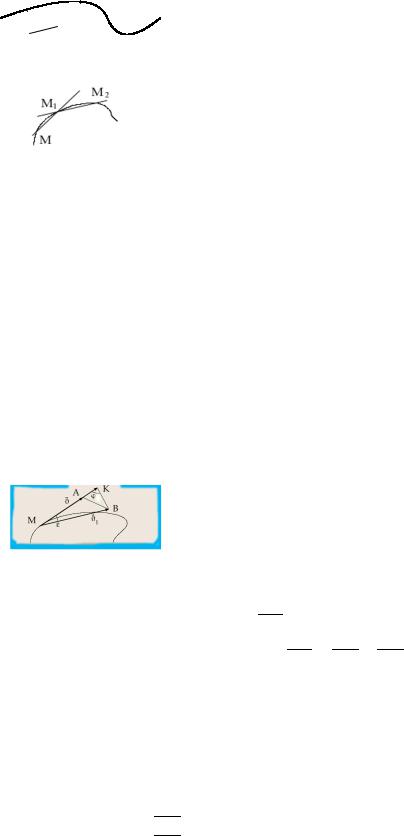
Движение точки определяется заданием ее траектории и уравнения движения по этой траектории. (Пример: расписание движения поездов по железной дороге.) Уравнение движения точки по траектории при естественном способе движения имеет вид: s = s(t). Здесь s — взятая с соответствующим знаком длина дуги, отсчитываемая вдоль траектории от начала отсчета O на траектории до точки M .
Рис. 49
Рассмотрим на траектории движения точки три последовательных ее положения: точки M , M1 и
M2.
Если точка M1 занимает бесконечно близкое положение по отношению к точке M , то отрезок M M1 в пределе определит положение касательной к кривой в точке M .
Если траектория не является прямой линией, то три точки M , M1 и M2 определяют некоторую плоскость. Плоскость, занимающая предельное положение, когда точки M1 и M2 стремятся к точке M, называется соприкасающейся плоскостью. Касательная к кривой, построенная в точке M , лежит в этой плоскости.
В общем случае три точки M , M1 и M2 (при стремлении M1 и M2 к точке M ) однозначно определяют окружность в соприкасающейся плоскости, называемую окружностью кривизны или кругом кривизны. Радиус этой окружности называется радиусом кривизны.
Хорды M M1 и M1M2 при неограниченном приближении точек M1 к M и M2 к M1 определят касательные к кривой в точках M и M1, соответственно, а следовательно, и направление скоростей в этих точках (~v и ~v1).
Рис. 50
Перенесем вектор скорости ~v1 в точку M . Два вектора определят плоскость. При неограниченном стремлении точки 1 к M эта плоскость будет соприкасающейся.
Геометрическая величина вектора AB определяется из равенства: |
|
AB = AK + KB |
(25) |
Точки K и B находятся на одной и той же окружности с центром в точке M . Разделим это равенство на t:
|
|
|
AB |
= |
AK |
+ |
KB |
|
(26) |
|
|
|
|
t |
t |
t |
|||||
|
|
|
|
|
|
|||||
|
|
|
|
|||||||
Отношение |
AB |
равно среднему ускорению точки M за время |
t. Ускорение точки M является |
|||||||
t |
||||||||||
|
|
|
|
|
t стремится к нулю. |
|||||
предельным значением среднего ускорения, когда |
||||||||||
Рассмотрим вектор AKt , который направлен по касательной к траектории. Предельное значение модуля этого вектора называется касательной или тангенциальной составляющей ускорения
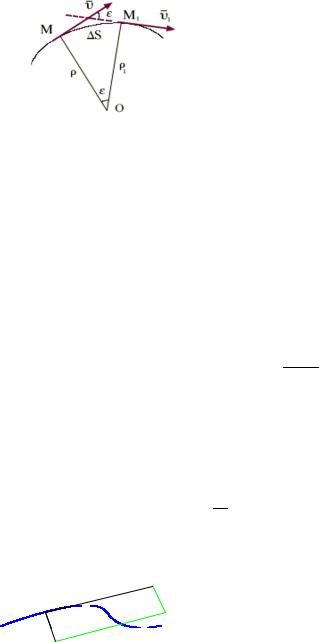
точки и имеет вид: |
τ |
t→∞ ¯ |
t |
¯ = |
t→∞ || | −t | || |
|
dt| | |
|
||||
|
|
|
¯ |
|
¯ |
|
|
~ |
|
|
||
a = |
lim |
AK |
lim |
v~1 ~v |
= d v |
(27) |
||||||
¯ |
¯ |
|||||||||||
|
|
|
¯ |
|
¯ |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
¯ |
|
¯ |
|
|
|
|
|
|
|
Можно также рассматривать вектор касательного ускорения a~τ , направление которого совпадает с направлением скорости точки, а величина равна производной от модуля скорости точки.
Рис. 51
Обозначим через ε угол между векторами ~v и v~1. Тогда для предельного значения модуля вектора
¯ |
|
¯ |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
AB |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
¯ |
¯ |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
2 |
|
|
|
|
|
|
|
|
¯ |
t |
¯ |
получим: |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
¯ |
|
¯ |
|
t→∞ ¯ |
|
|
¯ |
|
|
|
|
v1ε |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
KB |
|
|
t→∞ |
|
t→∞ |
|
v1 |
S |
v1 |
|
S v |
|
|
|
|
|
|
|
|
|||||||||||||||||
¯ |
|
¯ |
|
t |
|
|
|
|
t |
|
t ρ |
t→∞ ρ |
|
t ρ |
|
|
|
|
|
|
||||||||||||||||||
|
|
|
¯ |
|
|
¯ |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
lim |
¯ |
|
|
¯ |
= |
lim |
|
|
|
= |
lim |
|
|
|
|
|
|
= |
lim |
|
|
|
= |
|
|
|
|
|
|
|
(28) |
|||||
|
|
|
|
|
¯ |
|
|
¯ |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Здесь |
S |
— длина дуги |
¯ |
1 |
¯ |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
1 |
неограниченно |
|||||||
|
M M |
. Предельное значение отрезка M O, когда точка M |
|
|||||||||||||||||||||||||||||||||||
приближается к M , называется радиусом кривизны траектории в точке M . |
|
|
|
|
|
|
|
|
||||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
M1→M ¯ |
ε |
¯ |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
¯ |
S |
¯ |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
ρ = |
lim |
¯ |
|
|
|
|
¯ |
|
|
|
|
|
|
|
|
|
|
|
|
|
(29) |
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
¯ |
|
|
|
|
¯ |
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
ε |
2 |
π |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
→ |
|
π |
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
2 |
|
|||
Угол ϕ определяется выражением ϕ = |
− |
. Предельное значение этого угла при |
|
t |
|
0 |
равно |
. |
||||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
KB |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
Предельное значение вектора |
|
|
|
обозначим через a~n: |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||||||
|
|
t |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
a~n = lim |
|
KB |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
(30) |
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
t |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
t→0 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
Модуль этого вектора равен v2 , а сам вектор находится в соприкасающейся плоскости и направлен
ρ
ортогонально к скорости точки в сторону вогнутости траектории по главной нормали. Поэтому вектор a~n называют нормальным ускорением точки.
~ |
|
|
|
: ~aτ |
|||
b |
6 |
~τ |
|
|
|
|
|
|
: |
|
|
|
- |
~a |
|
|
|
|
|
|
|||
~nN |
|
|
|
|
|
|
|
|
N |
|
|
|
|
|
|
|
~an |
|
|
|
|
|
|
Рис. 52
Рассмотрим систему осей координат с началом в точке M . Ось ~τ направим по касательной к
траектории точки, ось — по направлению главной нормали, а третью ось ~ — так, чтобы тройка
~n β
этих векторов образовала правую систему. Выбранные так оси представляют собой сопровождающий трехгранник, который называют также естественным трехгранником.
Проекции ускорения на оси естественного трехгранника равны:
|
dv |
|
v2 |
|
|
aτ = |
|
; an = |
|
; aβ = 0 |
(31) |
dt |
ρ |
||||
24 Кинематика абсолютно твердого тела
24.1Распределение скоростей в абсолютно твердом теле
Определение. Абсолютно твердым телом (А.Т.Т.) называют такую систему материальных точек, расстояния между двумя любыми точками которой остаются всегда неизменными.
Движение тела в кинематике начинают изучать с поступательного и вращательного движения. Во вращательном движении вводятся понятия угла поворота тела ϕ(t), угловой скорости и углового ускорения.
|
|
|
|
A |
|
~r |
B |
|
||
|
|
|
|
¸ |
|
|
|
|||
|
|
|
|
|
|
|
z |
|
||
|
z0 |
|
|
|
|
|
|
µ |
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|||||
|
6~rA |
|
|
|
|
|
|
Последние две величины векторные, но для вращатель- |
||
|
|
~rB |
|
|
||||||
|
|
|
|
|
|
|
|
ного движения их направление всегда постоянно — по |
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
оси вращения. Поэтому в решении часто используются |
|
|
|
|
|
|
|
|
y0 |
скалярные величины ωz (t) = ϕ˙ (t), εz (t) = ω˙ z (t), имеющие |
|
0 |
|
|
|
|
|
|
|
- |
|
смысл проекций этих векторов на ось вращения z. Точкой |
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
x0ª |
|
|
|
|
|
|
будем обозначать производную по времени. Рассмотрим, |
|||
|
|
|
|
|
|
как распределяются скорости точек движущегося произ- |
||||
|
|
|
|
|
|
|
|
|
|
вольно А.Т.Т |
Рис. 53 |
|
|
|
|
|
|
|
|
|
|
|
|
|
d~rA |
|
|
d~rB |
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
~ |
~ |
|
||||
Скорости точек A |
и B твердого тела можно записать как VA = |
dt |
и VB = |
dt |
|
|||||||||||||||
|
|
|
|
|
~ |
|
|
~ |
|
|
~ |
|
|
|
|
~ |
|
|
||
~ |
~ |
~ |
|
|
|
d(OB) |
|
d(OA) |
|
d(AB) |
~ |
|
~ |
d(AB) |
||||||
Но OB = OA + AB и |
|
dt |
|
= |
dt |
|
+ |
dt |
|
, следовательно VB = VA + |
dt |
. |
||||||||
|
~ |
d~r |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
d(AB) |
|
|
|
|
|
|
|
|
|
~ |
|
|
|
|
|
|
|||
Назовем |
dt |
= |
dt |
|
скоростью точки В относительно точки A: VA/B |
|
|
|
|
|
||||||||||
|
|
|
z |
6 |
|
|
y |
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
A |
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
- |
B |
|||
|
|
|
¸ |
|
|
|
|
|
|
|
||||
|
|
|
x ª |
|
|
|
~r |
z |
||||||
|
z0 |
|
|
|
|
|
|
|
|
|
µ |
|||
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
||||
|
6~rA |
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
~rB |
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
y0 |
|
0 |
|
|
|
|
|
|
|
|
|
|
|
- |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
x0ª
~ |
d~r |
|
d |
~ |
~ |
~ |
VA/B = |
dt |
= |
dt |
(xi |
+ yj |
+ zk) |
Axyz — система координат, жестко связанная с твердым телом; xyz — проекции вектора ~r на оси связанной системы. Так как x, y, z — константы,
d~r |
~ |
~ |
~ |
|||
= x |
di |
+ y |
dj |
+ z |
dk |
|
dt |
|
dt |
dt |
|||
dt |
|
|
||||
Рис. 54
Найдем проекции d~rdt на подвижные оси Axyz. Проекция на ось x:
d~r |
|
d~r |
~ |
~ |
|
~ |
~ |
~ |
~ |
~ |
~ |
~ |
~ |
~ |
|
|||||
|
|
di |
dj |
|
dk |
dj |
|
dk |
|
|||||||||||
|
|x = |
|
· i |
= x |
|
|
· i |
+ y |
|
· i |
+ z |
|
· i |
= y |
|
· i |
+ z |
|
· i |
(32) |
dt |
dt |
dt |
dt |
dt |
dt |
dt |
||||||||||||||
Проекция на ось y:
d~r |
|
d~r |
~ |
~ |
|
|
|
di |
|||
|
|y = |
|
· j |
= x |
|
dt |
dt |
dt |
|||
|
~ |
|
~ |
|
~ |
|
~ |
|
|
||||
~ |
dj |
~ |
|
dk |
~ |
|
di |
~ |
|
dk |
~ |
|
|
|
|
|
|
|
|
|
|
|
|||||
· j |
+ y dt |
· j |
+ z dt |
· j |
= xdt |
· j |
+ z dt |
· j |
(33) |
||||
Проекция на ось z: |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
d~r |
|
|
d~r |
~ |
|
|
~ |
|
~ |
|
|
|
|
~ |
|
~ |
|
|
|
~ |
|
|
~ |
~ |
|
~ |
|
|
|
~ |
~ |
|||||||||||
|
|
|
|
|
|
|
di |
|
|
|
|
dj |
|
|
|
dk |
|
di |
|
|
|
|
dj |
||||||||||||||||||||
|
|
|z |
= |
|
· k = x |
|
|
|
· k + y |
|
|
· k + z |
|
|
|
|
· k = x |
|
|
· k + y |
|
· k |
|||||||||||||||||||||
|
dt |
dt |
dt |
dt |
dt |
dt |
dt |
||||||||||||||||||||||||||||||||||||
В выражениях было учтено, что скалярное произведение d~dtq |
· ~q |
равно 0 , так как |
|||||||||||||||||||||||||||||||||||||||||
|
|
|
|
|
|
d~q |
|
|
|
|
|
|
|
|
d~q |
|
|
|
|
|
|
|
|
d~q |
|
|
|
|
|
|
|
d~q |
|
|
|
||||||||
~q · ~q = 1 = |
|
|
· ~q + ~q · |
|
|
= 0 = 2 |
|
|
· ~q = 0 = |
|
|
|
|
· ~q = 0 |
|||||||||||||||||||||||||||||
dt |
dt |
dt |
|
dt |
|||||||||||||||||||||||||||||||||||||||
Далее отметим, что |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
~ |
|
|
|
|
|
|
|
|
~ |
|
|
|
|
|
|
|
|
|
|
~ |
|
|
|
|
|
|
~ |
|
|
|
|
|
|||
|
|
~ |
~ |
|
|
|
|
|
di |
|
~ ~ |
|
dj |
|
|
|
|
|
|
|
di |
|
~ |
~ |
dj |
|
|
|
|
||||||||||||||
|
|
i · j = 0 = dt · j + i · dt |
= 0 = dt |
· j = −i · dt |
|
|
|
||||||||||||||||||||||||||||||||||||
С учетом (35) введем следующие обозначения: |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
~ |
|
|
|
|
|
~ |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
dj |
|
|
|
~ |
|
|
dk |
~ |
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
ωx = dt |
× k = − dt |
|
× j; |
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
~ |
|
|
|
|
~ |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
dk |
|
|
~ |
|
|
|
di |
~ |
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
ωy = |
dt |
× i = − |
dt |
|
|
× k, |
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||||
~ |
|
|
~ |
|
||
|
di |
|
~ |
dj |
~ |
|
|
|
|
|
|
||
ωz = dt |
× j = −dt |
× i |
||||
Тогда выражения (32-33) можно переписать:
Проекция на ось x:
d~r
dt |x = ωyz − ωz y
Проекция на ось y:
d~r
dt |y = ωz x − ωxz;
Проекция на ось z:
(34)
(35)
(36)
(37)
d~r
dt |z = ωxy − ωyx
Рассмотрим векторное произведение ω~ × ~r, где в качестве компонент вектора ω~ возьмем ωx, ωy, ωz :
ω~ |
~r = |
ωx |
ωy |
ωz |
|
|
|
|
~ |
~ |
~ |
× |
|
|
i |
j |
k |
|
x |
y |
z |
||
|
|
|
|
|
|
|
= ~i(ωyz |
− |
ωz y) + ~j(ωz x |
− |
ωxz) + ~k(ωxy |
− |
ωyx) |
(38) |
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
d~r
Сравнивая (37) и (38), получаем dt = ω~ × ~r. Построеный таким образом вектор ~ω является единственным и не зависит от выбора точки A, называемой полюсом.
Определение. Вектор ω~ , проекции которого определяются формулами (36) называется вектором угловой скорости твердого тела.
~ ~ ~
В итоге получаем VB = VA + ω~ ×AB. Эта формула называется основной формулой кинематики А.Т.Т. и выражает Теорему о распределении скоростей при движении абсолютно твердого тела.
Скорость произвольной точки А.Т.Т. равняется геометрической сумме вектора скорости полюса и скорости точки во вращении вокруг полюса.
24.2 Теорема о независимости угловой скорости от выбора полюса
Теорема. Угловая скорость абсолютно твердого тела не зависит от выбора полюса.
Рис. 55
Доказательство.
Предположим, что это не так, т.е. ω~A =6 ω~B .
По теореме о распределении скоростей в твердом теле (с. 22)
|
~ |
~ |
~ |
|
VM = VA + ω~ A × AM |
||
|
~ |
~ |
~ |
|
VM = VB + ω~B × BM |
||
~ ~ |
~ |
|
|
Но VB = VA + ω~A × AB. Подставим это выражение в (40) : |
|||
|
~ ~ |
~ |
~ |
|
VM = VA + ω~ A × AB + ω~ B × BM |
||
(39)
(40)
(41)
~ |
~ |
~ |
~ ~ |
~ |
Из (39) и (41) следует ω~A × AM = ω~ A × AB + ω~B × BM или ω~A × (AM − AB) − ω~B |
× BM = 0. Но |
|||
~ ~ ~ |
~ |
~ |
~ |
|
AM = AB + BM , следовательно ω~ A × BM − ω~B × BM = 0 |
или (ω~ A − ω~ B ) × BM = 0. |
|||
Поэтому ~ωA = ω~B . Что и требовалось доказать.
24.3 Поступательное движение
Определение. Движение А.Т.Т. называется поступательным если любой отрезок проведенный в теле движется параллельно своему первоначальному положению.
Теорема. (о поступательном движении тела) При поступательном движении А.Т.Т. траектории всех
его точек при наложении совпадают, а скорость и ускорение всех точек А.Т.Т. равны между собой.
Доказательство.
Проведем в теле произвольный отрезок AB. Точки A и B произвольные.
|
|
A |
|
~r |
B |
||
|
|
¸ |
|
||||
|
|
|
|
|
z |
||
|
z0 |
|
|
|
|
µ |
|
|
6~rA |
|
|
|
|
|
|
|
~rB |
|
|
||||
|
|
|
|
|
|||
|
|
|
|
|
|
y0 |
|
0 |
|
|
|
|
|
- |
|
|
|
|
|
|
|
|
|
x0ª
Рис. 56
Согласно определению траектория точки В получается из траектории точки смещением на постоянный вектор
~ . Следовательно траектории точек и совпадают при
AB
наложении. Найдем скорости и ускорения.
~ |
d~rA |
~ |
d~rB |
~ |
d~rB |
|
d~rA |
|
~ |
||
|
|
dAB |
|||||||||
VA = |
|
; VB = |
|
~rB = ~rA + AB = |
|
= |
|
|
+ |
|
|
dt |
dt |
dt |
|
dt |
|
dt |
|||||