Материал: Краткий курс лекций
•Главный вектор сил инерции системы материальных точек равен силе инерции центра масс системы в предположении, что в нем сосредоточена вся масса системы
Главный момент относительно точки О даламберовых сил инерции системы материальных точек имеет вид:
|
|
~ |
|
|
~ |
(a) |
~ (N ) |
~ (инерц) |
|
(116) |
|||
|
|
L0 |
= L0 |
+ L0 |
|
+ L0 |
|
|
|||||
или |
|
|
|
|
n |
|
|
|
n |
|
|
|
|
n |
|
|
|
|
|
|
|
|
|
|
|
||
X |
~ (a) |
+ |
X |
|
~ (N ) |
+ |
X |
~ |
(инерц) |
= 0 |
(117) |
||
|
~rvFv |
|
|
~rv Nv |
|
~rvΦv |
|
||||||
v=1 |
|
|
|
|
v=1 |
|
|
v=1 |
|
|
|
|
|
Где момент инерции имеет вид:
|
n |
|
|
|
n |
|
|
|
|
|
|
X |
|
|
|
|
|
|
|
|
|
|
P |
|
L~ (инерц) = |
X |
~r Φ~ |
|
= |
X |
|
|
|
|
|
|
|
|
|
|
|
|
d~vv |
= |
d |
~rv × mv~vv |
|||
|
|
|
~r |
m |
~a |
|
= |
− |
~r |
× |
m |
|
|
|
|
− |
||||||||
0 |
v=1 |
v |
v |
|
v=1 |
v × |
v |
|
v |
|
v |
|
|
v dt |
|
dt |
||||||||
В последнем выражении векторное произведение |
d~rv |
|
× mv~vv равно нулю, а |
|||||||||||||||||||||
dt |
||||||||||||||||||||||||
количества системы относительно точки . Поэтому |
|
|
|
|
|
|
|
|
|
|
||||||||||||||
|
|
|
|
|
|
|
|
|
|
~ (инерц) |
|
|
|
|
~ |
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
dK0 |
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
L0 |
|
= − |
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
dt |
|
|
|
|
|||||||||
+ X d~rdtv × mv~vv
P ~rvmv × ~vv — момент
(118)
•главный момент даламберовых сил инерции системы материальных точек относительно точки равен производной по времени от вектора кинетического момента этой системы относительно точки с противоположным знаком.
40 Оси Кенига
Рассмотрим систему материальных точек с массами mv и координатами xv, yv , zv в неподвижной системе координат Ox*y*z*.
z*6 |
z |
|
6 |
c-
|
ª |
y |
|
|
|
|
x |
|
O |
* |
- y* |
ª |
|
|
x |
|
|
Рис. 78 Координаты центра масс этой системы определяются равенствами:
xc = |
P mv |
; yc = |
P mv |
; zc = |
P mv |
(119) |
|
mvxv |
|
mvyv |
|
mvzv |
|
|
P |
|
P |
|
P |
|
Если в центре масс построить систему осей Cxyz, которые параллельны осям Ox*y*z* и перемещаются поступательно относительно этих (неподвижных) осей, то такая система осей будет называться осями Кенига.
41Кинетический момент абсолютно твердого тела относительно неподвижной точки
Разобьем тело на n материальных точек с массами mν
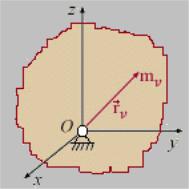
Рис. 79 По определению кинетического момента:
|
|
|
|
|
|
n |
|
n |
|
|
|
|
|
|
|
|
|
~ |
|
X |
~ |
X |
|
~ |
|
|
|
|
|
|
|
KO = |
KOν |
= |
r~ν × mν Vν |
|
|
(120) |
|||
|
|
|
|
|
|
ν=1 |
|
ν=1 |
|
|
|
|
|
Скорость любой точки тела выражается как: |
|
|
|
|
|
|
|
||||||
|
|
|
|
~ |
|
~ |
|
|
~ |
|
|
|
|
|
|
|
|
Vν = VO + ω~ × r~ν , где VO = 0 |
|
|
|
||||||
С учетом последнего |
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
n |
|
|
|
|
n |
|
|
|
|
|
|
|
~ |
X |
|
|
|
|
X |
|
|
|
|
|
|
|
KO = |
|
r~ν × mν ω~ × r~ν = |
mν (ω~(r~ν · r~ν ) − r~ν r~ν · ω~) |
|
|
||||||
|
|
|
ν=1 |
|
|
|
|
ν=1 |
|
|
|
|
|
Запишем векторы из предыдущего выражения как функции их проекций на оси координат: |
|||||||||||||
|
~ |
~ |
~ |
|
~ |
|
|
~ |
~ |
~ |
~ |
~ |
~ |
|
KO = KOxi + KOyj + KOz k; r~ν = xν i + yν j + zν k; ω~ = ωxi + ωyj + ωz k |
||||||||||||
Учтем, что r~ν · r~ν = xν2 + yν2 + zν2; |
r~ν · ω~ = xν ωx + yν ωy + zν ωz |
|
|
|
|
||||||||
Тогда выражение примет вид: |
|
|
|
|
|
|
|
|
|
|
|
||
|
n |
|
|
|
|
|
|
|
|
|
|
|
|
~ |
X |
~ |
~ |
~ |
2 |
|
2 |
2 |
~ |
~ |
~ |
+ yν ωy + zν ωz )} |
|
KO = |
|
mν {(ωxi + ωyj + ωz k)(xν |
+ yν + zν ) − (xν i + yν j + zν k)(xν ωx |
||||||||||
ν=1
Для проекций вектора кинетического момента получаем выражения:
Xn
KOx = mν {ωxx2ν + ωxyν2 + ωxzν2 − x2ν ωx − xν yν ωy − xν zν ωz }
ν=1
Xn
KOy = mν {ωy x2ν + ωyyν2 + ωyzν2 − xν yν ωx − yν2ωy − yν zν ωz }
ν=1
Xn
KOz = mν {ωz x2ν + ωz yν2 + ωz zν2 − zν xν ωx − yν zν ωy − zν2ωz }
ν=1
Поскольку не зависят от выбора точки на теле, то предыдущие выражения можно переписать в виде:
n |
|
n |
n |
|
X |
|
X |
X |
|
KOx = [ mν (yν2 + zν2)]ωx − [ mν xν yν ]ωy − [ |
mν xν zν ]ωz |
|||
ν=1 |
|
ν=1 |
ν=1 |
|
n |
n |
|
n |
|
X |
X |
|
X |
|
KOy = −[ |
mν yν xν ]ωx + [ |
mν (zν2 + xν2 )]ωy − [ |
mν yν zν ]ωz |
|
ν=1 |
ν=1 |
|
ν=1 |
|
n |
n |
|
n |
|
X |
X |
|
X |
|
KOz = −[ |
mν zν xν ]ωx − [ |
mν zν yν ]ωx + [ |
mν (xν2 + yν2)]ωz |
|
ν=1 |
ν=1 |
|
ν=1 |
|
Введем обозначения:
|
n |
|
X |
Ixx = |
mν (yν2 + zν2) |
|
ν=1 |
|
n |
|
X |
Iyy = |
mν (xν2 + zν2) |
|
ν=1 |
|
n |
|
X |
Izz = |
mν (xν2 + yν2) |
|
ν=1 |
|
n |
Ixy = |
X |
mν xν yν |
|
|
ν=1 |
|
n |
|
X |
Iyz = |
mν yν zν |
|
ν=1 |
|
n |
|
X |
Izx = |
mν zν xν |
|
ν=1 |
Получим: |
|
KOx = Ixxωx − Ixyωy − Ixz ωz |
|
KOy = Ixyωx − Iyyωy − Iyz ωz
KOz = Ixz ωx − Izyωy − Izz ωz
Кинетический момент твердого тела с однородной неподвижной точкой относительно этой точки равен произведению тензора инерции на угловую скорость тела.
42 Моменты инерции абсолютно твердого тела
42.1Определения
Разделим мысленно твердое тело на n частей с массами mν и радиусами-векторами r~ν .
|
~ |
~ |
~ |
Если xν , yν , zν — координаты точки с массой, то ~rν = vν i + yν j + zν + k. |
|||
Радиус-вектор центра масс полученной системы определяется по формулам |
|||
|
n |
|
|
|
X |
|
|
~rc = |
mν~rν . |
|
(121) |
ν=1
Выражения для осевых моментов инерции твердого тела имеют вид:
|
n |
|
|
|
X |
|
|
Ixx = |
mν (yν2 + zν2), |
|
|
|
ν=1 |
|
|
|
n |
|
|
|
X |
|
|
Iyy = |
mν (x2 |
+ z2), |
(122) |
|
ν |
ν |
|
|
ν=1 |
|
|
|
n |
|
|
|
X |
|
|
Izz = |
mν (xν2 + yν2). |
|
|
ν=1
Выражения для центробежных моментов инерции твердого тела имеют вид:
Xn
Ixy = |
mν xν yν , |
|
|
ν=1 |
|
|
n |
|
Iyz = |
X |
|
mν yν zν , |
(123) |
ν=1
Xn
Izx = mν zν xν .
ν=1
При увеличении числа n и стремлении mν к нулю выражения (122) и (123) принимают вид:
Z Z Z
Ixx = (y2 + z2)dm,
V
Z Z Z
Iyy = (y2 + z2)dm,
V
Z Z Z
Izz = (z2 + x2)dm,
V |
|
Ixy = Z Z Z |
xydm, |
V |
|
Iyz = Z Z Z |
yzdm, |
V |
|
Izx = Z Z Z |
zxdm. |
V |
|
Обозначим через γ плотность тела в точке x, y, z, тогда dm = γ(x, y, z)dV , где dV — элементарный объем. C учетом этого выражения для моментов инерции примут вид:
Z Z Z
Ixx = (y2 + z2)γ(x, y, z)dxdydz,
V |
|
|
Iyy = Z Z Z (x2 + z2)γ(x, y, z)dxdydz, |
(124) |
|
V |
|
|
Izz = Z Z Z (x2 + y2)γ(x, y, z)dxdydz, |
|
|
V |
|
|
Ixy = Z Z Z |
xyγ(x, y, z)dxdydz, |
|
V |
|
|
Iyz = Z Z Z |
yzγ(x, y, z)dxdydz, |
(125) |
V |
|
|
Izx = Z Z Z |
zxγ(x, y, z) dxdydz. |
|
V
Если тело — однородное, то выражения (124), (125), являющиеся компонентами тензора инерции тела, примут вид:
Z Z Z
Ixx = γ (y2 + z2)dxdydz,
V
Z Z Z
Iyy = γ (x2 + z2)dxdydz,
V
Z Z Z
Izz = γ (x2 + y2)dxdydz,
V |
|
Ixy = γ Z Z Z |
xydxdydz, |
V |
|
Iyz = γ Z Z Z |
yzdxdydz, |
V |
|
Izx = γ Z Z Z |
zxdxdydz. |
V |
|
42.2 Свойства тензора инерции
Диагональные элементы матрицы I (осевые моменты инерции) строго положительны:
Ixx ≥ 0, Iyy ≥ 0, Izz ≥ 0.
Осевые моменты инерции любого твердого тела удовлетворяют следующим неравенствам:
Ixx + Iyy ≥ Izz , Izz + Iyy ≥ Ixx, Ixx + Izz ≥ Iyy.
42.3 Моменты инерции тела относительно параллельных осей. Теорема Гюй-
генса
z0 z 6
6
d
C- y0
ª
O |
- y |
||
|
|
||
x0 |
|
|
|
|
|
||
|
|
||
xª
Рис. 80 Моменты инерции данного тела относительно разных осей будут, вообще говоря, разными. По-
кажем, как, зная момент инерции относительно какой-нибудь одной оси, проведенной в теле, найти момент инерции относительно любой другой оси, ей параллельной.
Проведем через центр масс тела произвольные оси x0y0z0, а через любую точку на оси Cx0 — оси Oxyz, такие, что Oy||Cy0, Oz||Cz0 (рис. 80). Расстояние OC между осями и обозначим через d. Тогда по формулам (122) будет
IOz = X mk(yk2 + xk2 ), IOz0 = X mk(y0k2 + x0k2 ). |
|
|
|
(126) |
||
0 |
2 |
02 |
2 |
|
0 |
0 |
Но, как видно из рисунка, для любой точки тела xk = xk − d |
и xk |
= x k + d |
|
−22x kd, а yk = yk. |
||
Подставляем эти значения xk, yk в выражение для Ioz и вынося общие множители d |
и 2d за скобки, |
|||||
получим |
|
|
|
|
|
|
IOz = X mk(y0k2 + x0k2 ) + (X mk)d2 − 2d X mkx0k. |
|
|
|
(127) |
||
В правой части равенства, согласно (126), первая сумма равна Icz0 , а вторая — массе тела . Найдем значение третьей суммы.
На основании формул (121) для координат центра масс P mkx0k = M x0c. Так как в нашем случае точка является началом координат, то x0c = 0 и, следовательно, P mkx0k = 0. окончательно получаем
IOz = IOz0 + M d2. |
(128) |
Формула выражает теорему Гюйгенса:
Теорема. Момент инерции тела относительно данной оси равен моменту инерции относительно оси, ей параллельной, проходящей через центр масс тела, сложенному с произведением массы всего тела на квадрат расстояния между осями.