Материал: Исполнительный привод. учебное пособие. Литвиненко А.М
3.5. Роботы с рекуперацией энергии и динамической развязкой движений
Ужесточение требований к массо-габаритным показателям привода роботов стимулирует новые технические разработки, направленные на уменьшение энергопотребления и динамических нагрузок на конструкцию. В этой связи можно выделить два направления работ: рекуперация энергии торможения и развязка движений манипулятора робота. Развязка движений предполагает создание таких условий, когда движение одних звеньев манипулятора не влияет на движение других. Например, поворот локтя манипулятора вертикально-мануальной схемы не должен сказываться на изменении момента в плечевом шарнире. Решение такой задачи распадается на статическую балансировку, обычно выполняемую с помощью пружинных и пневматических систем уравновешивания, и динамическую развязку.
Большую работу в данном направлении проводит Институт машиностроения им. A. A. Благонравова, в частности, коллектив под руководством д-ра техн. наук, профессора А. И. Корендясева. Ниже приводится краткое изложение результатов работ этого коллектива.
Приводы с рекуперацией рассмотрим на примере робота с цикловым управлением. Для простоты выделим лишь одну степень подвижности (рис. 3.18). Робот имеет двигатель 1, подвижные массы 2, регулируемые упоры 3 с демпфирующими устройствами 4. Доля движений с постоянной скоростью такого устройства мала. Преобладающими являются режимы разгона и торможения, при этом вся энергия, получаемая системой от двигателя, рассеивается демпферами. Циклограмма работы системы и ориентировочный график изменения момента двигателя МДВ, момента демпфера МДЕМ и момента трения в передачах и опорах МТР в координатах «момент –угол поворота» показаны на рис. 3.19. На полном цикле движения работа источника (двигателя) должна быть равна работе, поглощенной приемником, – работе моментов трения и демпфера. Следовательно, площадь 1 должна быть равна сумме площадей 2 и 3.
Если для увеличения быстродействия увеличивают момент двигателя, то момент демпфера увеличивается гораздо быстрее, так как он действует на меньшем участке перемещения. Это повышает динамические нагрузки, что в сочетании с повышенными массо-габаритными показателями двигателя с увеличенным моментом делает такой путь развития привода практически тупиковым.
Робот с рекуперацией энергии, схема которого приведена на рис. 3.20, включает аккумулятор потенциальной энергии в виде упругого элемента – пружины 5, а вместо демпферов-упоров установлены управляемые упорыфиксаторы 6. При среднем положении массы 2 между упорами 6 пружина 5 находится в свободном состоянии и ее усилие равно нулю. В начальном положении пружина взведена и поджимается к упору. При начале работы магнит фиксатора убирает упор, и масса 2 под действием пружины начинает разгоняться.
100
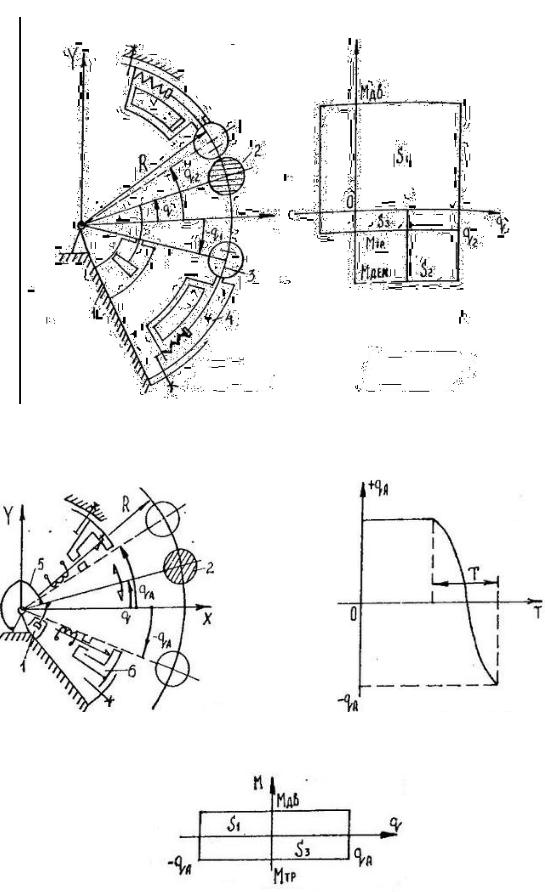
Рис. 3.18 Рис. 3.19
Рис. 3.20 |
Рис. 3.21 |
Рис. 3.22
101
После прохождения среднего положения масса начинает тормозиться за счет перехода кинетической энергии массы обратно в потенциальную энергию пружины. Если бы в системе отсутствовало трение, то масса 2 обязательно пришла бы к симметрично установленному второму фиксатору. Наличие трения обусловливает необходимость наличия привода 1, который восполняет потери энергии на трение.
При такой организации автоматически обеспечиваются такие характеристики, как плавность разгона и торможения, симметрия. Это уменьшает нагрузки в системе, обеспечивает выход на упоры практически с нулевой скоростью, что устраняет необходимость в демпферах. Данные характеристики иллюстрирует закон изменения координат центра массы, показанный на рис. 3.21. На рис. 3.22 представлен график изменения моментов двигателя и скорости звена: за счет организации автоколебательного режима работа двигатели всегда будет равна работе сил трения. Быстродействие системы определяется собственными динамическими свойствами механического колебательного контура и теоретически при известной инерционности можно подобрать жесткость пружины так, чтобы обеспечить требуемое быстродействие. Основные трудности практической реализации подобных систем заключаются в согласовании характеристик механической системы и характеристик привода. Например, при изменении перемещения, в системе целесообразно иметь регулировку, позволяющую изменять пусковой момент в функции перемещения. В качестве регулируемого параметра можно использовать напряжение якоря.
При использовании цикловых роботов требуется большое число точек обслуживания, а не две, как в выше рассмотренном примере. Многопозиционность может быть обеспечена двумя путями. Первый – это увеличение числа степеней подвижности, каждая из которых оснащена описанным аккумулятором. Второй путь связан со специальным исполнением механизма аккумулятора или с использованием дифференциального привода.
В первом случае дополнительно решается и задача динамической развязки.
Если рассматривать простейший двухзвенный вертикально-ангулярный манипулятор, то первая подзадача решается статическим уравновешиванием второго звена относительно оси вращательной пары. Схема такого механизма показана на рис. 3.23. Захват может занимать четыре положения на плоскости, причем обеспечивается однотактный переход из одной позиции в другую.
Дальнейшее совершенствование подобных систем заключается в их адаптивной настройке, т.е. обеспечении инвариантности к действующим возмущениям, например, регулированием подкачки непосредственно в цикле движения, что позволяет поддерживать дозировку в заданных пределах.
102
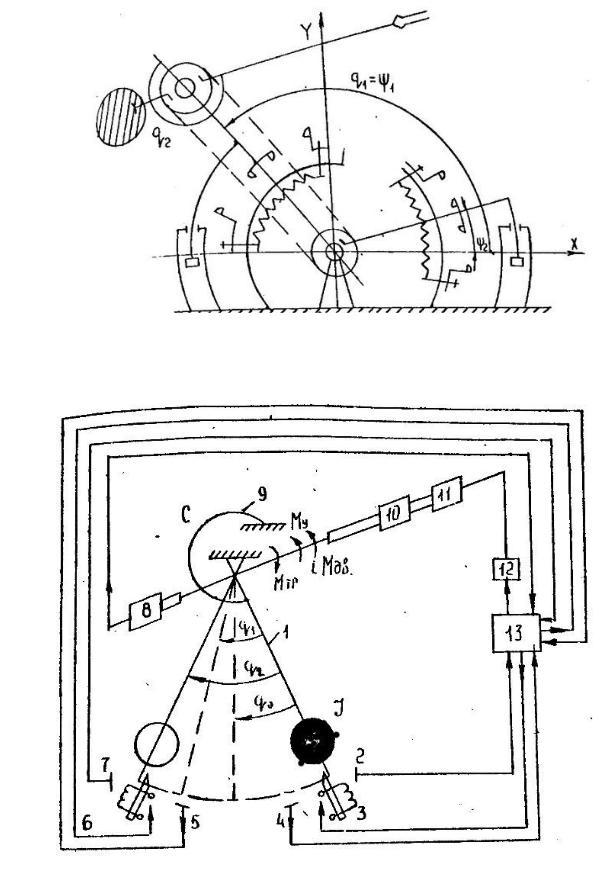
Рис. 3.23
Рис. 3.24
103
Простейшая динамическая модель одной степени подвижности робота, построенная на основе маятника, качающегося в горизонтальной плоскости, показана на рис. 3.24: 1 – звено с приведенным моментом инерции; 2, 7 – датчики крайних положений; 3, 6 – фиксаторы; 4, 5 – датчики фиксированных положений; 8 – датчик углового положения; 9 – накопитель энергии; 10 – редуктор; 11 – двигатель; 12 – усилитель; 13 – управляющий микропроцессор.
Вообще же задача динамической развязки многомерной динамической системы, описываемой системой нелинейных дифференциальных уравнений, разделяется на две подзадачи:
1)обеспечение независимости инерционных коэффициентов от конфигурации манипулятора;
2)поиск системы обобщенных координат, обеспечивающих разделение системы на несколько независимых подсистем.
Компенсация потерь энергии, основанная на применении обратной связи, может быть осуществлена двумя методами: непрерывной коррекцией напряжения на двигателе и дискретной регулировкой на ограниченном интервале.
Идея компенсации непрерывного типа на основе слежения за эталонным законом заключается в непрерывном регулировании подкачки энергии на всем отрезке пути звена 1 между фиксаторами 3 и 6. В режиме обучения запоминаются позиции фиксаторов, регулируются пружины рекуператора, получается
изапоминается приемлемое движение в качестве эталонного. В автоматическом режиме осуществляется периодическое воспроизведение роботом
эталонного движения. Такой метод требует применения высокоточного и помехозащищенного датчика угла, имеющего большую стоимость. Это является серьезным препятствием на пути его реализации.
Рассмотрим метод компенсации импульсного типа. Он основан на оценке кинетической энергии и предполагает подачу компенсирующего воздействия на двигатель только на заключительной отрезке движения звена между фиксаторами. Компенсирующее воздействие определяется переменной составляющей подводимой энергии. Постоянная составляющая, как и в предыдущем случае, сообщается звену за счет эталонного сигнала, запомненного микропроцессором в режиме обучения. Применение метода импульсной компенсации целесообразно тогда, когда момент трения является основным фактором, дестабилизирующим движение робота.
3.6. Орбитальный электропривод
Что требуется от привода робота? Конечно, быстродействие, способность разгона и торможения по возможности без колебаний, высокая точность позиционирования. Однако какой ценой все это делается? Массивный двигатель, тяжелый редуктор, далеко не малогабаритный датчик положения – вот необходимые элементы модуля, которые обеспечат его надежную работу. Везде масса, габариты необходимые, конечно, но одновременно, не лишние ли?
104