Материал: Исполнительный привод. учебное пособие. Литвиненко А.М
Следуя традициям алгоритмов решения изобретательских задач, представим себе идеальную исполнительную систему, т.е. с минимальной массой.
Короче говоря, что-то невесомое и невидимое совершает точные и ловкие движения, тормозит и удерживает звенья робота. Хорошо ли это? Конечно. Облегчение привода позволяет решить одну из двух задач (или обе одновременно, но частично): повысить грузоподъемность или увеличить быстродействие при сохранении потребляемой мощности на прежнем уровне.
Ясно, что и в этом, и в других случаях производительность робота увеличивается.
Сурова критика директора межотраслевого научно-технического комплекса «Ротор», академика Л. Н. Кошкина, высказанная им по телевидению и в печати в адрес промышленных роботов. По его мнению, эти средства гибкой автоматизации – специфический продукт западной буржуазной технологии. Роботы в условиях социализма, уверен он, заведомо невыгодны. По расчетам академика, робот в наших условиях себя не окупает и не является эквивалентной заменой рабочему, обслуживающему станок. Иное дело, считает Л. Н. Кошкин, роторные автоматические линии. Производительность – как у пулемета, ненадежной электроники практически нет, механические цепи коротки и просты. Решается, в принципе, и проблема мобильной переналадки роторов на другое изделие. Во всяком случае, над этим интенсивно работают.
Основной же смысл аргументов в защиту роботов и робототехнических комплексов определяется формулой «каждому – свое». Роторным линиям – массовое производство сравнительно простых изделий. Роботам и на их основе гибким автоматизированным производствам (ГАП) – мелкосерийное и, в принципе, единичное производство изделий высокого уровня сложности. Как говорил академик Д. Е. Охоцимский на IV Всесоюзном совещании по робототехническим системам и ГАП (г. Киев, октябрь 1987 г.): «Роторная линия не сможет сделать автомобиль». Правда, на сегодня и робототехнические линии тоже не могут полностью сделать автомобиль – от сварки листа проката до испытательного стенда. Пока что роботы сваривают кузова, красят их, осуществляют ряд сборок. Но, в принципе, робототехнология вплотную подойдет к решению данной проблемы в ближайшее время.
Роторной же линии это не по зубам. Собрать аэрозольный клапан, цепь, подшипник, аналогичные несложные узлы – пожалуйста! Автомобиль? Не сможет, видимо, и в перспективе – слишком жесткая у него программа. Факт этот не радует. Роторная или иная высокопроизводительная линия, штампующая, к примеру, автомобили десятками в минуту, была бы картиной впечатляющей и эффективной. Одна такая гипотетическая линия способна,
впринципе, заменить несколько автозаводов. На каких же принципах ее организовать? Для ответа на вопрос рассмотрим характерные черты роторной линии и робототехнологического комплекса, а затем попытаемся синтезировать
водном агрегате производительность роторной линии и гибкость промышленного робота.
105
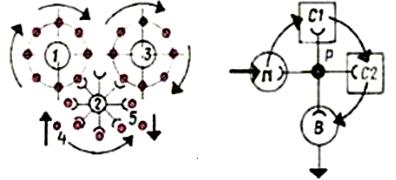
Есть комплексы и с линейной компоновкой, но мы выбрали для анализа комплексы с роботами, действующими в цилиндрической системе координат. Потому что в аналогичной системе фактически трудится и роторная линия. Сравнивая рис. 3.25 с рис. 3.26, видим, что у обоих классов автоматических устройств конфигурация потока деталей фактически одинакова.
Робот Р (рис. 3.26), роботы Р1 и Р2 (рис. 3.27), робот Р с распределителем Рс (рис. 3.28) – это аналоги транспортного ротора (рис. 3.25). Разница лишь в том, что на рис. 3.25 рабочие инструменты вращаются, а на рис. 3.26 технологические позиции (станки С1, С2, С3, С4) неподвижны.
Более глубокая аналогия возникает, если сравнивать конструкцию роботов и транспортных роторов, оснащенных электроприводом с внешними магнитными системами.
Новые разработки в этой области существенно расширили функциональные возможности и роботов, и транспортных роторов. Примеры – на рис. 3.29
и 3.30.
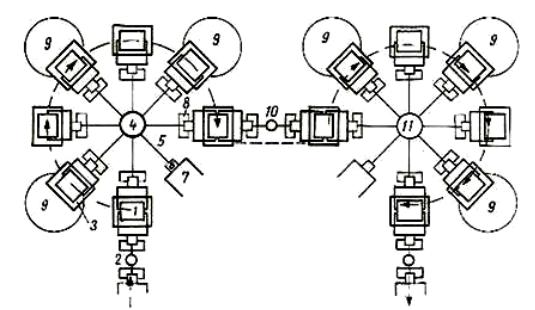
Каков вывод из анализа рассмотренных конструкций? Можно создать новое средство автоматизации на основе синтеза роторной линии и робототехнического комплекса, широко используя устройства так называемой сервисной энергетической среды, например, внешние магнитные системы, а также устройства сервисной информационной среды – разного рода контролирующие позиции с датчиками. Назовем этот гибрид робот-роторной линией с сервисной энергетической средой. Что она будет собой примерно представлять, показано на рис. 3.31.
Рис. 3.25 Рис. 3.26
1. Роторная линия. Рабочие инструменты (например, матрица и пуансоны) закреплены на вращающихся рабочих роторах 1 и 3, изделие 4 с ротора 1 на ротор 3 передает транспортный ротор 2 захватами 5. Технологический процесс на роторах 1 и 3 идет одновременно с транспортировкой изделий по орбитальным траекториям (П – позиция подачи, В – позиция выдачи).
106
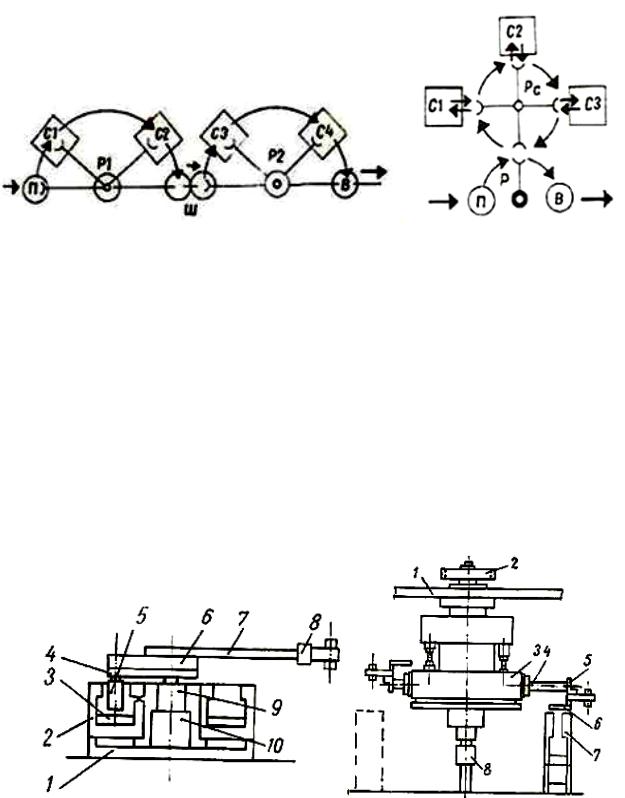
2. Роботизированная станочная система с четырехруким манипулятором. Ротор Р с манипулятором обходит станки С1 и С2. Есть также приемная позиция П и выходная позиция В. Поток деталей движется в направлении, показанном стрелками.
Рис. 3.27 |
Рис. 3.28 |
3.Автоматическая линия (ЭНИКМАШ, г. Воронеж) на основе типового роботизированного технологического комплекса РТК-3 с трехрукими промышленными роботами. Шаговый транспортер Ш связывает робототехнические комплексы (РТК), входящие в состав линии. C1, С2 и т.д. – станки, входящие
вРТК.
4.Робототехнический комплекс с вращающимся распределителем Рс, выполненный в виде крестовины с приводом поворота. Робот Р (однорукий) загружает заготовки в захват распределителя. Затем распределитель поворачивается нужным плечом к соответствующему станку, каждый из которых оснащен механической рукой. После обработки готовую деталь в обратной последовательности передает робот на выходную позицию.
Рис. 3.29 |
Рис. 3.30 |
|
107 |
5. Робот с внешней магнитной системой. На основании 1 укреплена концентрическая магнитная система 2 с катушками 3. Якори 5 двигателей закреплены консольно на подвижном поворотном основании 4. Располагаются якори против полюсов. Сверху якорей есть щеточно-коллекторные узлы. На основании 4 смонтированы редукторы 6 приводов выдвижения руки, схвата, ориентации схвата. Магнитная система в нижней части робота показана в разрезе. Робот может иметь несколько якорей и соответствующих приводов. На конце руки 7 установлен схват 8. Есть также 9 – привод поворота, 10 – привод подъема руки.
6. Транспортный ротор роторной линии с внешними магнитными системами (вид сбоку). На основании 1 в подшипниках установлен вал, вращаемый приводом через шестерню 2. На валу закреплен барабан 3 с механизмами выдвижения и ориентации рук 4 со схватами 5. Привод схватов – каркасная обмотка 6, находящаяся в поле внешних магнитных систем 7. Коммутатор 8 управляет величиной тока в обмотках 6. Аналогично можно выполнить не только механизмы схватов, но и приводы выдвижения и другие. При этом громоздкую механику с ее трущимися поверхностями заменяют бесконтактные электромеханические устройства повышенного быстродействия. Одновременно уменьшается и масса подвижной части ротора, что также увеличивает быстродействие.
Обмотки возбуждения внешних магнитных систем можно заменить постоянными магнитами. Ротор будет с несколькими такими внешними магнитными системами, например, в зоне загрузки и в зоне разгрузки. Вторая внешняя магнитная система показана пунктиром.
Рис. 3.31
108
7. Робот-роторная линия по сварке кузовов автомобилей. Исходная заготовка (днище) поступает на позицию 1 с помощью робота-загрузчика 2. Затем она перемещается по сварочным постам 3 транспортным ротор-роботом 4. Он имеет восемь рук 5 с приводами выдвижения, захвата и подъема 6, захватами 7 и внешними магнитными системами 8, установленными радиально. Во вспомогательных зонах 9 можно разместить оборудование, например дополнительные роботы, подающие детали к кузову и перегрузчику 10. Перегрузчик передает изделия на следующий ротор-робот 11, например, окрасочный или сборочный.
Каждый сварочный пост оснащен обычными сварочными роботами или упрощенными цикловыми модулями со сварочным оборудованием.
Таким образом, относительно тяжелое оборудование не вращается, не перемещается вместе с изделием, а заготовка-кузов переставляется роторроботом 4 по позициям.
Сервисная энергетическая среда образована внешними магнитными системами 8, в поле которых расположены активные элементы приводов 6, перемещающие схват. Таким образом, ротор-робот 4 представляет собой увеличенный транспортный ротор, показанный на рис. 3.31, но непосредственно переносящий изделия по позициям 3.
Естественно, для перемещения таких крупных изделий, как автомобильный кузов, важно облегчить подвижные части ротор-робота 4. В частности, привода руки и захвата. Эту задачу и решает сервисная энергетическая среда – внешние магнитные системы.
3.7. Модульные приводы с внешними магнитными системами
Данная система приводов промышленных роботов (ПР) является подсистемой агрегатно-модульной структуры ПР различных компоновочных схем, управляемых системами автоматического управления (САУ) циклового, позиционного и контурного типов. В данном изложении механические конструкции звеньев ПР и CAУ специально не рассматриваются и приводятся лишь в качестве примеров применения приводов с внешними магнитными системами (BMС).
Модули с ВМС представляют собой фактически червячные редукторы (или их комбинации, например, с цилиндрической передачей), на входном валу которых консольно закреплен якорь двигателя постоянного тока (ДПТ) типа ДПР-72.
Якорь ДПТ входит в зазор ВМС при позиционировании. Червячные редукторы выбраны из условия обеспечения самоторможения привода.
Схема различных модулей приведена на рисунках.
109