Материал: Исполнительный привод. учебное пособие. Литвиненко А.М
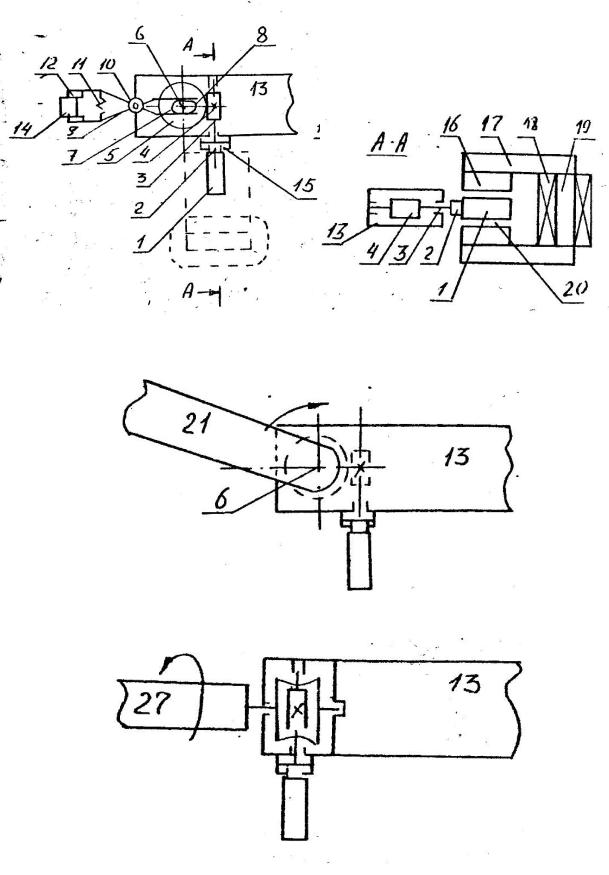
Модуль привода схвата. Его схема приведена на рис. 3.32. Якорь 1 с коллектором 2 закреплен на валу 3 с червяком 4. С ним входит в зацепление червячное колесо 5, на валу 6 которого закреплен кулачок 7, контактирующий с толкателями 8, укрепленными на рычагах 9. Рычаги установлены в подшипнике 10, подпружинены распорной пружиной 11 и снабжены губками 12. Привод установлен в корпусе 13 звена робота. Губки 12 зажимают деталь 14. Токоподвод осуществляется с помощью щеток 15.
Во время работы привода якорь 1 находится в зоне ВМС, имеющей (рис. 3.33) наконечники 16, ярмо магнитопровода 17, катушку 18 с сердечником 19. Якорь при позиционировании располагается в воздушном зазоре 20. Данная ВМС может применяться и с другими типами модулей.
Модуль поворота. Данный модуль реализован также на червячном редукторе и якоре типа ДПР, установленных на звене 13 (рис. 3.34). Вал приводит в движение выходное звено 21.
Модуль ротации. Отличается от модуля поворота только тем, что редуктор развернут на 90° в плоскости чертежа (рис. 3.35). Выходное звено 22 совершает неограниченное вращательное движение. Данный модуль может быть применен в исполнительных органах ПР типа гайковертов.
Поступательный модуль с червячной и винтовой передачами.
Предназначен для реализации поступательного перемещения (рис. 3.36). Звено 23 имеет планку 24, к которой прикреплен ходовой винт 25 и круглая направляющая 26, установленная в поступательном подшипнике 27. С винтом 25 контактирует гайка 28, установленная в червячном колесе 2.
Поступательный модуль с реечной передачей. Данный модуль,
показанный на рис. 3.38, имеет соединенную с выходным звеном 32 зубчатую рейку 32, входящую в зацепление с шестерней 33. Может присутствовать и промежуточный цилиндрический редуктор 34. Рейка установлена в поступательных подшипниках 35.
Все модули, за исключением последнего, снабжены одноступенчатыми червячными редукторами. Для лучшего использования двигателя и согласования с нагрузкой могут быть использованы модули двухступечатными редукторами.
Модуль редуктора с дополнительной цилиндрической передачей 30 показан на рис. 3.37.
Модуль редуктора с двумя червячными передачами входной 36 и выходной 37 – показан на рис. 3.37.
На рис. 3.40–3.43 приведены примеры реализации различных ПР на основе использования вышеупомянутых модулей.
110
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Рис. 3.32 |
|
|
|
|
Рис. 3.33 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Рис. 3.34 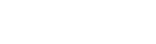
Рис. 3.35
111
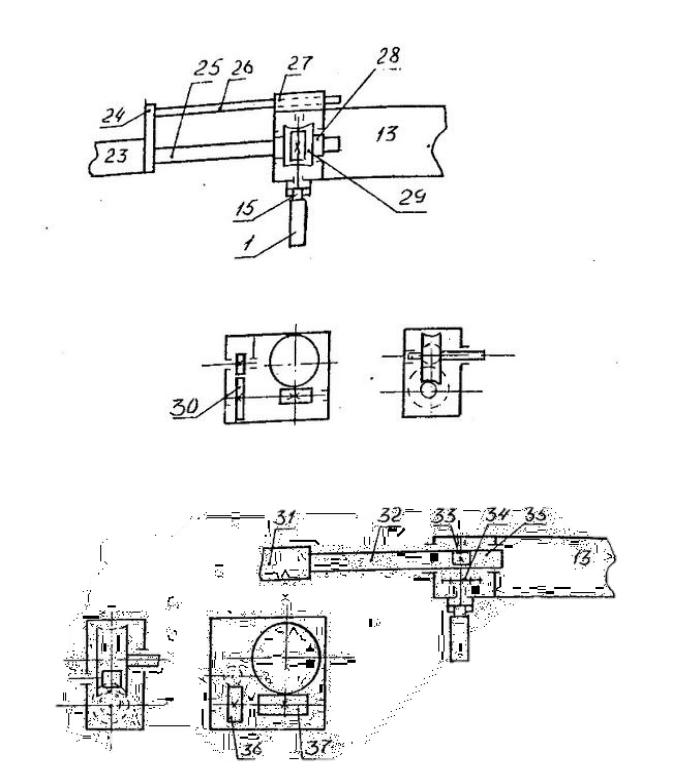
Рис. 3.36
Рис. 3.37
Рис. 3.38
Рис. 3.39
112
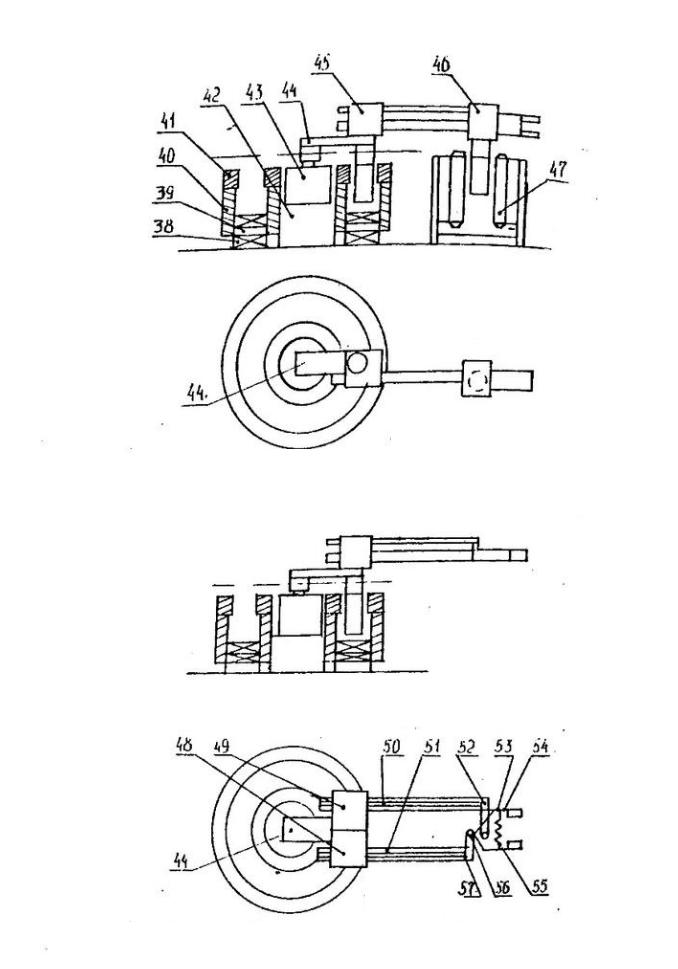
Рис. 3.40
Рис. 3.41
Рис. 3.42
Рис. 3.43
113
1. ПР с цилиндрической системой координат, оснащенный схватом с BMC (рис. 3.40).
BMC цилиндрического типа имеет катушки 38, сердечники 39, магнитопроводы 40 и наконечники 41.
Данный ПР имеет следующие модули: поворота 42, подъема 43, выдвижения руки 45 и схвата 46. Модули поворота и подъема выполнены обычного типа, т.е. без ВМС. Модуль 45 – это модуль, показанный на рис. 3.36, а модуль 46 показан на рис. 3.32. Модули 45 и 46 размещены на вращающемся основании 44, которое укреплено на вращающемся валу модуля 43.
Схват при работе входит в зазор ВМС 47, выполненной на базе индукторов.
Вид сверху ПР без ВМС 47 показан на рис. 3.41.
2. ПР с цилиндрической системой координат и с автономным схватом
(рис. 3.42–3.43).
Данный ПР отличается от первого тем, что в зазоре цилиндрической ВМС установлены якоря двух поступательных модулей 48 и 49. Каждый из них имеет штоки 50 и 51 соответственно. К штоку 50 прикреплена планка 52
скулачками 53, взаимодействующими с рычагами 54 схвата, стянутыми пружиной 55. Рычаги укреплены в подшипнике 56, установленном на планке 57 штока 51.
При синхронной работе модулей осуществляется выдвижение или вдвижение схвата. При кратковременной работе лишь одного из модулей кулачки 53, толкая рычаги 54, разводят или сводят губки схвата. Силовое замыкание осуществляется пружиной.
3.ПР с ангулярной системой координат с ориентирующей головкой
(рис. 3.44).
Робот имеет шарнирную руку, состоящую из звеньев 58 и 59, приводящихся в движение модулями с цилиндрической BMC 60. Имеется модуль поворота 61 (без ВМС). Привод звена 59 осуществляется с помощью тяги 62, соединенной с рукоятью 63, которая установлена на валу одного из модулей. На валу второго модуля установлено непосредственно звено 58. Модуль 61 соединен валом 64 с вращающимся основанием 65. Ориентирующая головка содержит модуль поворота 66, модуль ротации 67 и модуль схвата 68, соединенные последовательно. Для их функционирования предусмотрены ВМС
сгоризонтальным зазором 69 и с вертикальными зазорами 70 и 71. Эти ВМС установлены в рабочей зоне, в их зазоры помещаются якоря тех или иных якорей модулей при позиционировании.
4.ПР с ангулярной системой координат с приводом схвата с BMC (рис. 3.45).
Данный ПР отличается от вышеописанного тем, что добавлены еще два модуля, осуществляющие ротацию и поворот кисти с помощью цепных передач. По данной схеме выполнен ПР ТУР 10. В отличие от него поворотная часть существенно облегчена за счет введения цилиндрической ВМС, а привод
114