Материал: Исполнительный привод. учебное пособие. Литвиненко А.М
Важное значение для правильного выбора типа привода и его компонентов имеет характер графики перемещения. Исследования характера перемещений звеньев ПР показывают, что типовым графиком движения ПР является трапецеидальный с участками разгона и торможения, суммарно не превышающими 10-20 % всего пути. Длительность переходных процессов определяется в 20-30 % времени цикла.
Таким образом, условия синтеза привода ПР сводятся к тому, чтобы обеспечить рациональные параметры системы редуктор – двигатель – регулятор, позволяющей реализовывать при заданных грузоподъ мности и пределах изменения статической и динамической нагрузок необходимые параметры манипуляционных движений с апериодическим позиционированием независимо от упругости кинематических звеньев и при наименьшей собственной массе.
Выбор типа привода не является однозначной задачей, поскольку каждый из них имеет свои достоинства и недостатки (табл. 1).
Однако проводимые в последние годы интенсивные работы по уменьшению массогабаритных показателей электропривода значительно расширяют сферу его применения в робототехнике.
Кроме того, важным достоинством электропривода является его хорошая совместимость с ЭВМ, которая может быть увеличена при программной реализации алгоритмов цифрового электропривода, обеспечивающей изменение структуры и параметров регуляторов привода пут м изменения управляющих программ. Расширение производства автоматизированных электроприводов, переход на их комплектную поставку повышают конкурентоспособность машиностроительной промышленности.
Свойства гидро-, пневмо- и электропривода ПР |
Таблица 1 |
|||||
|
||||||
|
|
|
|
|
|
|
Технические |
Гидравлический привод |
Пневматический |
Электро- |
|||
данные |
следящий |
|
шаговый |
привод |
привод |
|
|
|
|
|
|
|
|
Силовой элемент |
Гидро- |
Гидроусили- |
Пневмоцилиндр |
Электродвига- |
||
цилиндр |
|
тель |
тель |
|||
|
|
|
|
|
|
|
Габариты и вес / |
|
|
|
|
|
|
при той же |
Малые |
Малые |
Большие |
|||
мощности |
|
|
|
|
|
|
Перегрузка по |
Невозможна |
Невозможна |
Возможна в 10 |
|||
моменту / по силе |
раз и более |
|||||
|
|
|
|
|||
|
|
|
|
|
||
КПД системы |
Низкий |
Низкий |
Высокий |
|||
|
|
|
|
|
|
|
Редуктор |
Нет |
|
Есть |
Нет |
Есть |
|
|
|
|
|
|
|
|
5
Окончание табл. 1
Орган управления |
Электрогид- |
Шаговый |
Электро- |
Тиристорный |
|
равлический |
двигатель |
пневматический |
усилитель |
||
|
золотник |
|
клапан |
|
|
Вспомогательные |
Автономная |
Автономная |
Нет |
||
устройства |
гидросистема |
пневмосистема |
|||
|
|||||
|
|
|
|
||
Движущиеся |
Двигатель гидронасоса, |
Пневмомотор, |
Двигатель, |
||
гидронасос, гидромотор, |
|||||
части |
золотник |
клапан |
редуктор |
||
|
|
|
|||
|
|
|
|
|
|
Распределитель- |
Трубы и шланги |
Трубы и шланги |
Провода |
||
ная сеть |
|||||
|
|
|
|
||
Наличие масла |
Есть |
Есть |
Нет |
||
|
Необходимая смена |
|
|
||
Фильтры |
с простоем для |
Влагоотстойник |
|
||
|
промывки |
|
|
||
Уход |
Смена масла |
Минимальный |
Смена щ ток |
||
|
|
|
|
|
|
Время готовности |
Начальный нагрев |
Начальный |
Немедленно |
||
нагрев |
|||||
|
|
|
|
||
Операции при |
|
|
Промывка |
|
|
введении |
Промывка гидросистемы |
Нет |
|||
пневмосистемы |
|||||
в действие |
|
|
|
|
|
Обслуживающий |
Электрик, механик, |
Механик |
Электрик, |
||
персонал |
гидравлик |
механик |
|||
|
|||||
Уровень шума |
Высокий |
Высокий |
Низкий |
||
|
|
|
|
|
|
6
1.ЭЛЕКТРОПРИВОДЫ РОБОТОВ
1.1.Электромеханические свойства электрических двигателей
Основой электропривода являются электрические, электромеханические и механические преобразователи. При этом электродвигатель является электромеханическим преобразователем, имеющим две стороны: электрическую и механическую (рис. 1.1), характеризующиеся напряжением U , током I ,
моментом Mc и угловой скоростью . Рассмотрим основные уравнения такого
преобразователя, представленного в виде четыр хполюсника. При этом напряжение на якоре представляется в виде суммы падения напряжения на обмотке якоря и противо-ЭДС, зависящей от скорости. Момент сопротивления, направленный против скорости вала, уравновешивается моментом двигателя и динамическим моментом, зависящим от скорости. Система уравнений имеет вид (для двигателя постоянного тока)
U(p) Zя(p) i(p) C (p);
Мс(p) C i(p) Zm(p) (p),
где Zя(p) Rя Lя , p – операторное выражение электрического сопротивления;
Rя |
– активное сопротивление якоря; |
|
|
|
|
||||
Lя |
– его индуктивность; |
|
|
|
|
|
|
||
С – независимая постоянная; |
|
|
|
|
|
||||
Zm(p) I(p) – механическое сопротивление; |
|
|
|||||||
I |
– момент инерции якоря. |
|
|
|
|
|
|
||
Решая данную |
систему |
уравнений относительно |
угловой |
скорости |
|||||
и подставляя выражения для электромагнитной постоянной времени |
Tя Lя / Rя |
||||||||
и для электромеханической постоянной времени Tm I Rя /C2 , имеем |
|
||||||||
|
(p) |
|
1/С |
|
U(p) |
Rя /С2(1 Tя p) |
М |
с(p). |
|
|
1 Tm p(1 Tя p) |
|
|
||||||
|
|
|
1 Tm p(1 Tя p) |
|
|
||||
Таким образом, скорость двигателя выражают алгебраической суммой двух произведений: передаточной функции по управляющему воздействию на операторное выражение для напряжения и передаточной функции по возмущению на операторное выражение для момента нагрузки.
Передаточной функции по управляющему воздействию можно придать каноническую форму передаточной функции типового звена второго порядка и рассмотреть характер протекания переходного процесса. Соответствующие характеристики рассмотрены в курсе ТАУ. Структурная схема электромеханического преобразователя приведена на рис. 1.2.
7
В статическом режиме важное значение имеет механическая характеристика двигателя – статическая зависимость между моментом и скоростью, которую можно получить из выражения для скорости, приравнивая p 0:
С1 U СRя2 М .
При этом скорость холостого хода
0 U /C при M 0.
Ж сткость механической характеристики – производная М( ) по :
dM( )/d C2 / Rя .
Тогда выражение для механической характеристики имеет вид
0 1 М ,
или, переписав относительно момента,
M ( 0 ).
Эти зависимости справедливы для неизменного магнитного потока двигателя, при его изменении следует учитывать, что
С k Ф,
где k const, Ф – магнитный поток и соответственно
k Ф 2 / Rя .
Механическую характеристику при номинальном значении сопротивления якоря и напряжении называют естественной, она показана на рис. 1.3 жирной линией. Любую другую характеристику называют искусственной, однако возможно получение как минимум тр х семейств искусственных характеристик (рис. 1.3):
1.При уменьшении магнитного потока от номинального. При этом скорость холостого хода увеличивается, а ж сткость уменьшается, что приводит к увеличению наклона характеристик.
2.При уменьшении напряжения, подвед нного к якорю. Скорость холостого хода также уменьшается, но при неизменной жесткости. Искусственные характеристики параллельны естественной.
3.При увеличении сопротивления якоря (вводе дополнительных резисторов). Скорость холостого хода оста тся постоянной, а ж сткость уменьшается пропорционально введ нному сопротивлению.
8
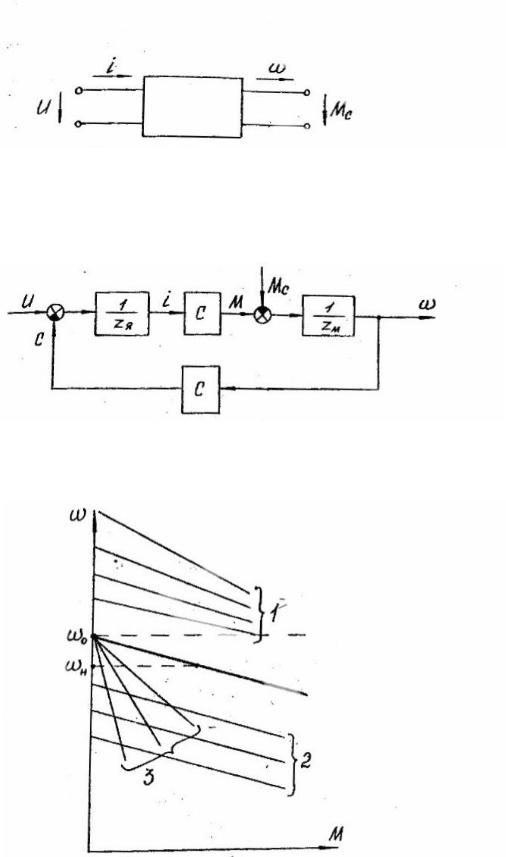
Рис. 1.1
Рис. 1.2
Рис. 1.3
9