Материал: Исполнительный привод. учебное пособие. Литвиненко А.М
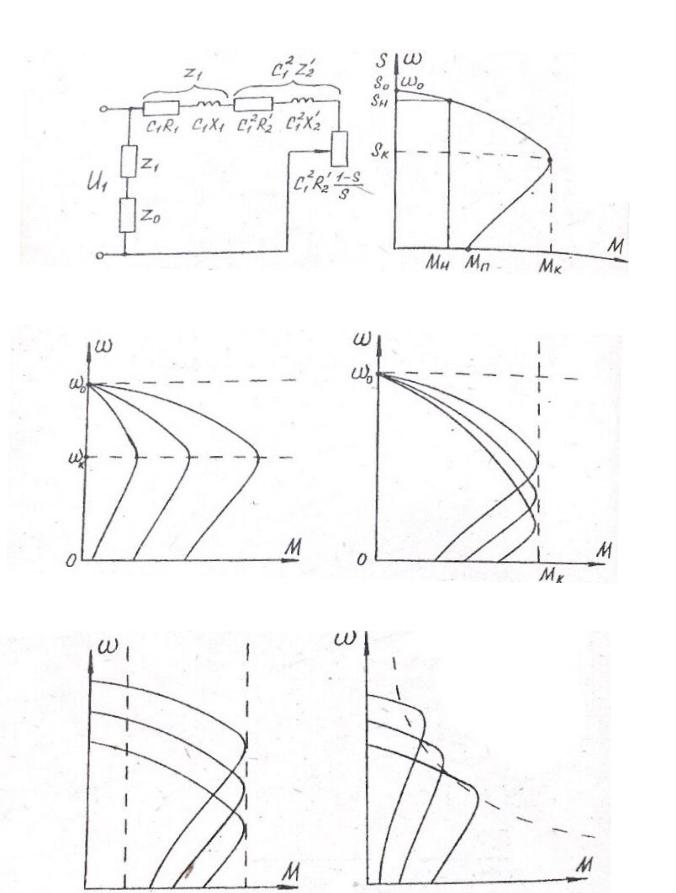
Рис. 1.4 Рис. 1.5
Рис. 1.6 |
Рис. 1.7 |
Рис. 1.8 |
Рис. 1.9 |
10
Привед нные зависимости в полной мере справедливы и для широко применяющихся высокомоментных двигателей. Это относительно тихоходные двигатели постоянного тока с возбуждением от постоянных магнитов.
Далее рассмотрим электродвигатель переменного тока, в частности, асинхронный короткозамкнутый, который широко распростран н в приводе станков и начинает находить применение в приводе роботов. Этому способствует то, что он обладает малыми массой и габаритами, по сравнению с двигателем постоянного тока, высокой над жностью, обусловленной отсутствием скользящего токосъ ма, низкой стоимостью, а также большой перспективой развития в составе регулируемого привода в связи с широким использованием силовых преобразователей частоты.
Статические характеристики асинхронного двигателя можно получить на основании приближенной Г-образной схемы замещения (рис. 1.4), содержащей:
Z1 R1 jX1 – сопротивление цепи статора;
Z2 R2 jX2 – привед нное сопротивление цепи ротора; Z0 R0 jX0 – сопротивление цепи намагничивания;
С1 I X1 / X0 – коэффициент уменьшения погрешности;
s (n1 n2)/n1 – скольжение, т.е. относительную разность частот вращения магнитного поля статора n1 и ротора n2 .
Определяя для основной ветви по закону Ома привед нный ток ротора
I2 C1  (R1 C1 R'2 /Us1)2 (X1 C1 X'2)2
иподставляя его в выражение для электромагнитного момента двигателя, найденного через мощность в нагрузочном сопротивлении схемы, находим
MPz m1 (I2' )2 C12 R2' (1 s) ,
s
где m1 – число фаз. Окончательно имеем
M |
|
|
m1 U12 R2' |
|
|
. |
||
|
|
|
|
' 2 |
||||
|
|
' |
2 |
|
|
|
||
0 |
s s1 C1 R2 / s |
(X1 |
C1 |
X2) |
|
|||
|
|
|||||||
|
|
|
|
|
|
|
|
|
Это выражение описывает механическую характеристику двигателя. Естественная характеристика показана на рис. 1.5.
На ней можно выделить несколько характерных точек:
M 0; s 0; 0 – точка идеального холостого хода;
MМн ; s sн ; н – точка номинальной нагрузки;
MМП ; s 1; 0 – пусковая точка;
MМк ; s sк ; к – критическая точка.
11
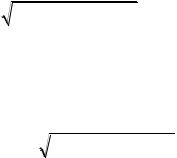
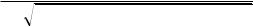
При этом выражение для критического скольжения
sк |
С1 R2' |
R12 (X1 C1 X2' )2 |
находится пут м дифференцирования зависимости M(s) по скольжению
и приравнивания производной нулю. Подставляя эту зависимость в выражение для механической характеристики, имеем
M |
|
|
|
m1 U12 |
|
|
|
|
. |
|
|
|
|
|
|
|
|
|
2 |
||
2 0 |
C1 |
R1 |
|
R12 (X1 |
C1 |
X21)2 |
||||
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
Разделив это выражение на Мк , получим уравнение механической характеристики в относительных единицах:
М |
|
2(1 a sк ) |
, |
|
s/ sк sк / s 2 a sк |
||
Мк |
|
||
где а R1 /(C1 R2' ).
В приближенных расч тах пренебрегают сопротивлением обмотки статора, тогда
М |
|
2 |
. |
|
s/ sк sк / s |
||
Мк |
|
||
Участок механической характеристики в пределах 0 < s < sк называют рабочим. Его часто аппроксимируют линейной зависимостью
М /Мк s/sк , при sк < 0,15.
Если же sк > 0,15, то характеристику считают мягкой и рабочий участок аппроксимируют квадратичной зависимостью
М Мк М Мн sк s .
(s sк )2
Рассматривая искусственные механические характеристики синхронного двигателя, необходимо заметить, что при изменении напряжения статора критический момент изменяется пропорционально квадрату изменения напряжения, а критическое скольжение от напряжения не зависит. При увеличении сопротивления ротора, что возможно только в случае фазного ротора, критический момент остается неизменным, а критическое скольжение увеличивается. Оба семейства искусственных характеристик показаны на рис. 1.6 и рис. 1.7.
Изменить же скорость холостого хода можно только за счет изменения частоты питающего напряжения. При этом применяется регулирование скорости с постоянным моментом (рис. 1.8) при соблюдении соотношения
U1 / f const .
12

Или регулирование с постоянной мощностью (рис. 1.9) при соблюдении соотношения
U1 / 
 f const,
где f – частота питающего напряжения.
1.2. Выбор электродвигателя
Выбор типа и мощности двигателя является сложной и неоднозначной задачей. В данном изложении ограничимся лишь выбором мощности. Важно отметить, что одинаково нежелательны как завышение мощности, увеличивающее затраты, так и занижение мощности, уменьшающее производительность и, в конечном итоге, также увеличивающее затраты.
Существует несколько критериев выбора мощности.
1.Основным критерием является нагрев, который обусловлен двумя причинами: нагрузкой двигателя (потерями) и температурой окружающей среды. Обычно в расч тах е принимают равной 40 ºС. Ограничение по нагреву связано с нагревостойкостью обмоток. Согласно правилу Монтзингера, превышение допустимой температуры на 7 ºС уменьшает срок службы изоляции в 2 раза. Максимально допустимые температуры наиболее нагретой точки обмотки для разных классов изоляции следующие:
Е – 120 ºС; В – 130 ºС; F – 155 ºС; Н – 180 ºС.
2.Перегрузочная способность. Для двигателя постоянного тока она лимитируется условиями коммутации, для двигателей переменного тока – критическим моментом.
3.Условия пуска. Они должны исключить его длительность, «вялость».
4.Динамические характеристики. В частности, максимальное ускорение, что особенно характерно для регулируемого привода станков и роботов.
Обычно предварительно выбранный двигатель проверяют по нескольким критериям, при этом выбор носит итеративный характер в случае несоответствия какому-либо критерию.
Ограничимся в основном выбором двигателя по нагреву.
Источником нагрева являются потери мощности – постоянные, условно
не зависящие от нагрузки (потери на перемагничивание, механические, в обмотках возбуждения), и переменные, пропорциональные квадрату тока якоря или токов статора и ротора – потери в меди.
Теорией электрических машин доказано, что максимальное значение КПД достигается при равенстве переменных потерь постоянным.
При определении потерь энергии в переходных режимах обычно пренебрегают постоянными потерями, учитывают лишь переменные потери в виду относительно больших значений токов. Особенно это относится к пусковым режимам. Для точного определения этих потерь следует знать
13
закон изменения тока в переходном режиме. Далее эта зависимость подвергается интегрированию за время цикла пуска.
На рис. 1.10 приведена зависимость КПД двигателя от нагрузки.
Любой электродвигатель представляет собой весьма сложную термодинамическую неоднородную систему, состоящую как минимум из 7 подсистем: проводника, изоляции и стали неподвижной части машины, проводника, изоляции и стали подвижной (вращающейся) части и конструктивных элементов. Расположение мест тепловыделения и конфигурация циркуляции тепловых потоков могут быть самыми разнообразными. Кроме того, сами эти подсистемы неоднородны, например, обмотки можно рассматривать как совокупность базовых и лобовых частей, наиболее напряженных в тепловом отношении.
В инженерной практике двигатель рассматривают в тепловом отношении в виде некоторой тепловой модели. Рассмотрим несколько таких моделей в порядке их усложнения и убывания степени допущений.
Первая тепловая модель. В наиболее простом случае двигатель представляется в виде однородного в тепловом отношении тела с бесконечно большой теплопроводностью, одинаковой температурой, постоянными тепловыми параметрами и теплоотдачей, пропорциональной перегреву относительно температуры среды.
Составим уравнение теплового баланса за время: d 1 d 2 d 3,
где d 1 Pdt – выделившаяся тепловая энергия;
d 2 Cd – количество теплоты, необходимое для повышения темпера-
туры двигателя на 1 ºС;
C –тепло мкость, Дж/К;
– превышение температуры двигателя над температурой окружающей среды, обычно нормируемое на уровне 40 ºС;
d 3 А dt – теплота, отдаваемая в окружающую среду; A – теплоотдача, Вт/К.
Тогда
Pdt Cd A dt
или, деля на dt:
C ddt A P.
Разделим члены уравнения на А, в результате имеем
Cd y
Adt ,
14