Материал: Исполнительный привод. учебное пособие. Литвиненко А.М
автоматов и другого автоматического оборудования. Следовательно, предварительно выбирают двигатель по некоторой средней мощности, а затем проверяют по нагреву (по одному из следующих методов):
1.Прямая проверка заключается в построении графика превышения температуры согласно выбранной модели нагрева.
2.Все остальные методы относятся к косвенным. Первым из них является метод средних потерь. Определяют потери предварительно выбранного двигателя на каждом участке графика нагрузки (рис. 1.17), после чего находят средние потери
Pcp |
1 |
n |
Pk tk |
|
t |
||||
|
k |
|
||
|
ц |
|
|
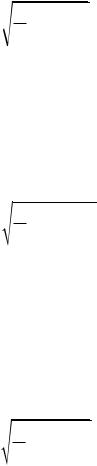
и сравнивают с номинальными Pн .
Если Рср < Рн, то двигатель выбран правильно.
3. Метод эквивалентного тока. В случае если известна зависимость тока от времени цикла, то определяют эквивалентный ток
Iэ 
 t1ц kn Ik2 tk .
ЕслиIэ Iн , то двигатель выбран правильно.
4. Метод эквивалентного момента основывается на предположении пропорциональной зависимости между током и моментом, что позволяет потоку определить момент. Также иногда известен график нагрузочных моментов. И в том, и в другом случае находят эквивалентный момент
Mэ 
 t1ц Mk2 tk ,
который сопоставляется с номинальным Mн : для правильно выбранного двигателя
Mэ Мн .
5.Метод эквивалентной мощности. Определяются мощности на каждом участке графика нагрузки, обычно при номинальной скорости. Определяют эквивалентную мощность
Pэ 
 t1ц kn Pk2 tk ,
а затем выбирают двигатель с Pэ ≤ Рн.
Этот метод наименее прост, но он широко применяется, так как удобен для расч тов.
20
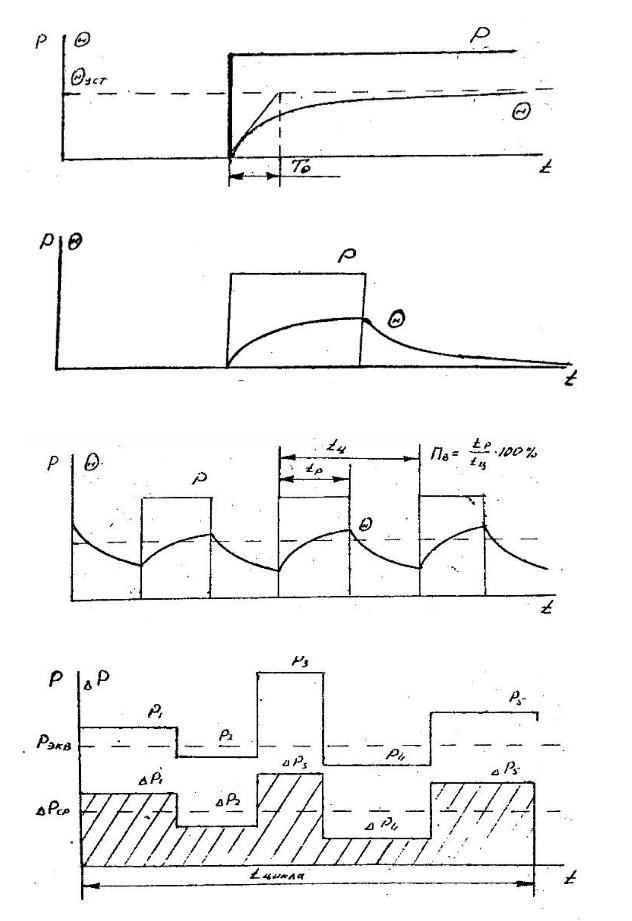
Рис. 1.14
 Рис. 1.15
Рис. 1.16
Рис. 1.17
21
Для повторно-кратковременного режима, кроме выбора мощности, важное значение имеет величина ПВ. Если она не совпадает с нормированной, то реальные параметры цикла заменяются эквивалентными по потерям ближайшего нормированного цикла.
1.3.Выбор передаточного числа редуктора
Втом случае, если при вводе значительную роль играют динамические нагрузки, появляется возможность значительного варьирования передаточным числом i. При этом с увеличением i быстро уменьшается приведенный к валу двигателя момент инерции нагрузки и, следовательно, уменьшается время разгона до номинальных оборотов и торможения до нуля. Вместе с этим уменьшается номинальная скорость установившегося движения исполнительного звена. При уменьшении i скорость установившегося движения раст т, но время разгона и торможения увеличивается. В связи с этим возникает задача выбора оптимального i, при котором время перемещения груза по координате было бы минимальным.
Оптимальное передаточное отношение редуктора при учете требований динамики в части обеспечения максимально возможного быстродействия определяется из выражения:
iопт 
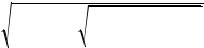
 23m2

 ( 32m2)2 m2 .
Эту формулу можно получить, рассматривая трапецеидальную диаграмму скорости рабочего механизма при отработке заданного перемещения
(рис. 1.18).
Длительность перемещения описывается выражением
t |
|
|
max |
|
1 |
|
1 |
|
|
|
|
|
|
|
|
|
|
||
max |
2 |
p |
T |
||||||
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
, |
где – заданное перемещение;
p и T – ускорения при разгоне и торможении. |
||||
Эти ускорения могут быть представлены как |
||||
|
|
i Mд Ммех |
|
i Mд Ммех |
|
p |
Iд i2 Iмех , |
T |
Iд i2 Iмех , |
где Iд и Iмех – моменты инерции двигателя и механизма относительно своих осей;
Mд – момент двигателя;
Ммех – статический момент нагрузки на оси механизма.
22
Для упрощения принимают Mд = const и Ммех = const и обозначают:
|
Iмех |
|
m |
Mмех |
|
h |
Мд |
|
|
||||||
|
Iд , |
|
Mд.max , |
|
Iд , |
||
где – коэффициент допустимой форсировки двигателя по моменту. Перепишем уравнение с учетом принятых обозначений и значений p
и T : |
|
|
i i2 |
|
|
t |
|
max |
|||
max |
h i2 |
m2 |
|
||
|
|
|
|
. |
|
Для нахождения оптимального значения iопт берут производную от полученного выражения по i и определяют условие экстремума:
i4 3m2 i2 m2 0,
отсюда и получают приведенную выше формулу.
Как правило, статический момент, приведенный к оси двигателя, в следящих системах, в том числе в приводах роботов, составляет 15–25 % от номинального момента двигателя или 8–12 % от пускового. Следовательно, если передаточное отношение редуктора, например, составляет 75–400, то соответственно m лежит в диапазоне (5÷50). При таких значениях параметра m оптимальное значение передаточного отношения редуктора существенно зависит от расчетной статической нагрузки.
На рис. 1.19 приведены расчетные кривые оптимального передаточного отношения от величины при различных значениях m. Как следует из кривых,
при существенных изменениях относительных параметров m и оптимальное
значение передаточного отношения редуктора лежит в достаточно узких пределах. При этом нижний участок диапазона относится к роботам малой грузоподъемности, а верхний – к роботам большой грузоподъемности. Параметр m оказывает большее влияние на іопт, чем .
23
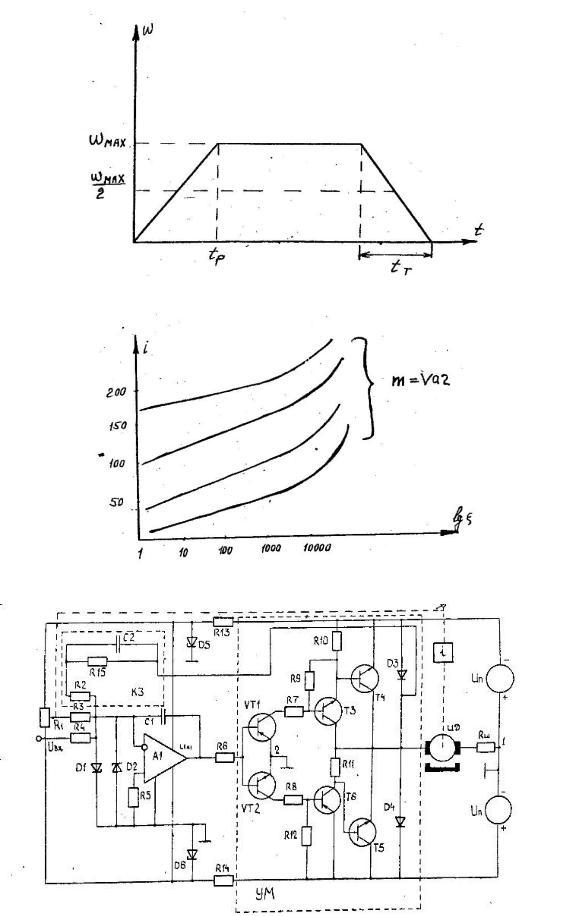
Рис. 1.18
Рис. 1.19
Рис. 1.20
24