Материал: Исполнительный привод. учебное пособие. Литвиненко А.М
магнитная система с полукруглыми полюсами цилиндрического типа. Изменения конфигурации поля обусловлены лишь эксцентриситетом и толщиной немагнитного экрана.
Во втором случае магнитная система имеет плоские полюса, поле магнитной системой – плоскопараллельное, если не учитывать краевые эффекты. При вводе цилиндрического якоря будет наблюдаться концентрация поля у боковых краев.
3.4. Приводы переносных (региональных) степеней подвижности
Концепция внешних магнитных систем может быть перенесена и на приводы основных – переносных – степеней подвижности роботов. При этом манипулятор выполняется преимущественно в сферической системе координат, так как необходимо обеспечить установку максимума магнитных систем на неподвижном основании.
На рис. 3.8 изображен схематично манипулятор, вид сбоку в разрезе, на рис. 3.9 – вид сзади, на рис. 3.10 и 3.11 показан один из активных элементов с магнитной системой, вид сбоку и сверху соответственно. На рис. 3.12 показана работа элемента при параллельном соединении катушек, что обеспечивает поворотные и азимутальное перемещения, на рис. 3.13 показана работа элемента при последовательном соединении катушек, что обеспечивает выдвижение руки манипулятора. На рис. 3.14 показана схема силового блока (одной ячейки), на рис. 3.15 – схема ячейки коммутирующего блока, на рис. 3.17 – пространственная схема одной группы элементов.
Манипулятор состоит из руки 1 со схватом 2, двух групп 3 и 4 активных элементов, расположенных вдоль руки. Каждая из групп состоит из 2 пар элементов, например, 5 и 6 в горизонтальной плоскости, 7 и 8 в вертикальной плоскости.
Каждый из восьми элементов (рис. 3.10 и 3.11) включает в себя: собственно токопроводящий виток 9, планку 10, с помощью которой виток крепится к шарниру руки 1. Магнитная система, в поле которой помещен виток 9, состоит из двух катушек 11 и 12, укрепленных на перекладинах 13 параллельно руке 1. Аналогичная пара катушек перекладины 14 расположена с другой стороны витка. Магнитные системы крепятся на основании 15. На основании закреплены и боковые магнитопроводы 16. Выводы токопроводящего витка подключены к клеммам 17 и далее к силовому блоку. Силовой блок (рис. 3.14) состоит из восьми сильноточных ячеек, коммутирующий блок состоит из восьми слаботочных ячеек. Сильноточная ячейка включает в себя источник 18 постоянного тока, реверсивный ключ 19, управляемый от командного триггера 20, виток 9 с клеммами 17. Слаботочная ячейка (рис. 3.15) включает в себя источник 21, ключ 22, осуществляющий реверсирование тока в одной из катушек, например 12, командный триггер 23. Основания 17
95
ипланки 10 закреплены в шарнирах 24, ось которых параллельно руке 1, шарниры прикреплены к руке 1 (со стороны планки 10) и к каркасу 25 (со стороны оснований 15).
Магнитопроводы 13 и 14 имеют немагнитные вставки 26. Торцы катушек снабжены антифрикционными накладками 27.
Работа манипулятора. Каждая из групп активных элементов может работать в двух режимах: угловом и линейном. Прием в угловом режиме обеспечивается управлением рукой по двум углам: в горизонтальной плоскости
ив вертикальной. Соответственно каждый из элементов может работать в двух режимах.
Рассмотрим режим углового перемещения. В этом случае катушки 11
и12 соединяются так, что их поля направлены согласно, виток 9 (рис. 3.10) оказывается размещенным в поле, силовые линии которого равномерно пронизывают виток в одном направлении (сплошные линии на рис. 3.11). В этой ситуации на виток, при прохождении по нему тока, действуют силы, стремящиеся увеличить площадь витка равномерно по всем направлениям. Так как концы витка закреплены, а исходное положение витка – сжатое (рис. 3.12), то электромеханические усилия стремятся придать витку форму окружности, т.е. распрямить первоначальный овал. В итоге подвижный элемент получает перемещение вверх. Перемещение будет при перемене полярности тока в витке.
Для уменьшения магнитного сопротивления элемента имеются дополнительные боковые магнитопроводы 16.
Рассмотрим теперь режим линейного перемещения. В этом случае обмотки катушек 11 и 12 включаются встречно. Плоскость витка пронизывает поле,
которое с каждой из боковых сторон витка имеет разное направление и замыкается по противоположному магнитопроводу с катушками (рис. 3.11). В итоге боковые стороны витка стремятся переместиться вправо или влево (рис. 3.13). Направление перемещения определяется направлением тока в витке. Направление линий поля показано для этого случая на рис. 3.11 пунктиром.
Обслуживание рабочей зоны в сферической системе координат
обеспечивается за |
счет работы одной из групп элементов (например 3) |
в угловом режиме, |
а другой группы (например 4) – в линейном режиме. |
Т.е. элементы 5 и 6 разворачивают схват в горизонтальной плоскости, элементы 7 и 8 – в вертикальной, а элементы группы 4 осуществляют выдвижение или вдвижение руки 1.
Различная комбинация этих движений обусловливает обслуживание рабочей зоны.
Питание элементов осуществляется от сильноточного 18 и слаботочного 21 источников. Команда на реверсирование сильноточного источника, а также на реверсирование одной из катушек и переключение катушек с последовательного на параллельное соединение поступает от системы управления на вход триггеров 20 и 23 и далее – на коммутирующие переключатели 19 и 22.
Оси всех шарниров 24, расположенных вокруг руки 1, параллельны руке.
96
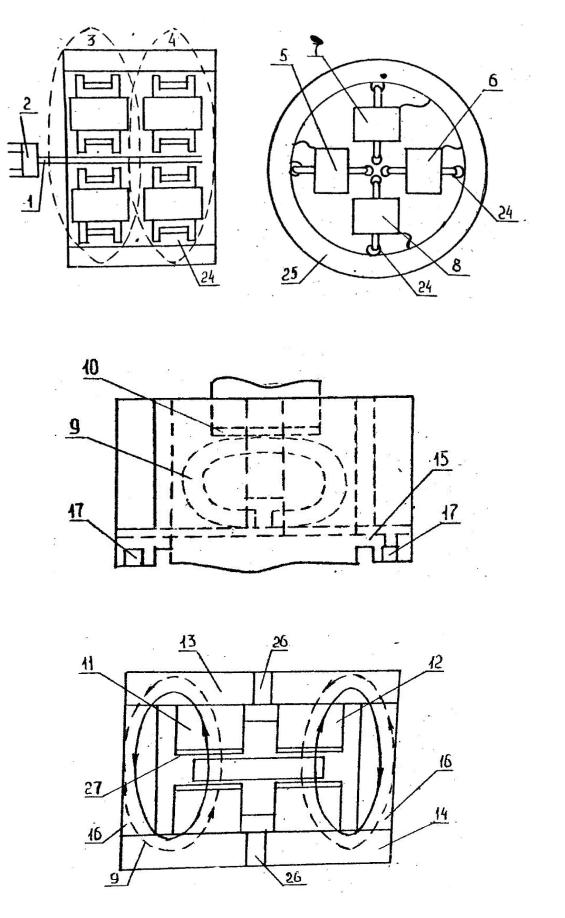
Рис. 3.8 Рис. 3.9
Рис. 3.10
Рис. 3.11
97
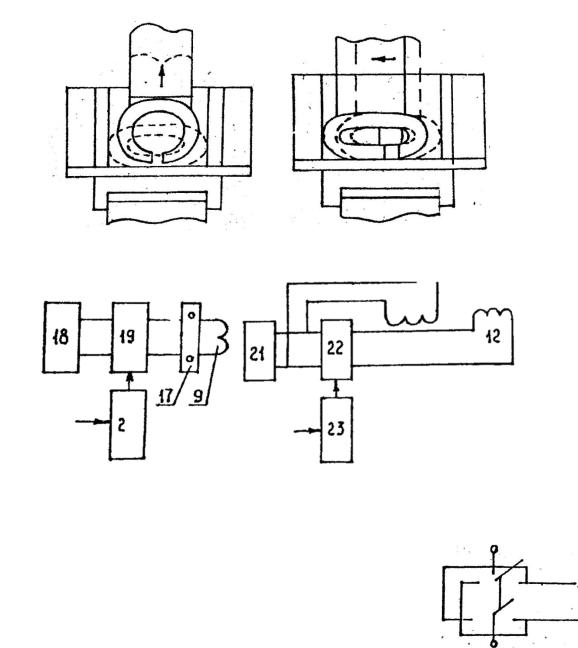
Рис. 3.12 Рис. 3.13
Рис. 3.14 |
Рис. 3.15 |
Рис. 3.16
Рис. 3.17
98
Ключи 19 и 22 представляют собой обычные реверсоры, принципиальная схема их силовой части приведена на рис. 3.16. Магнитные системы элементов выполнены на основе использования катушек и магнитопроводов серийных реле. Витки элементов выполнены из медной фольги. Позиционирование манипулятора осуществляется от упора до упора, т.е. по цикловому принципу.
При установке в активных элементах датчиков положения возможна работа и в режиме управления от позиционной или контурной схем.
Имеется несколько вариантов управления манипулятором.
1.Противофазное управление. Элементы первой и второй групп подключаются так, что одновременно включенные элементы располагаются по разные стороны руки (т.е. в противофазе). В этом случае имеем сферическую систему координат, причем в двух вариантах: с вращением относительно центра первой группы и относительно второй.
2.Синфазное управление. Одновременно включатся элементы, расположенные по одну сторону руки. Манипулятор работает в прямоугольной системе координат.
3.Комбинированное управление. Возможна комбинация противофазного управления как во времени, так и по различным группам силовых элементов (степеням подвижности).
По сравнению с другими манипуляторами подобного класса, у описываемого манипулятора повышается такой показатель, как усилие на единицу движущей массы, что увеличивает быстродействие манипулятора. Это увеличение происходит за счет того, что магнитные системы элементов (их наиболее массивная часть) прикреплены к основанию шарнирами, имеющими лишь одну степень свободы, к тому же ограниченную габаритами элементов. Подвижная часть у руки манипулятора с прикрепленными к ней ветками имеет значительно меньшую массу. В итоге можно достигнуть высокого уровня использования привода по усилию.
Применение указанных движущих элементов позволяет развивать
скорости до 5 м/с, что выше скоростей существующих приводов роботов. C учетом вышеизложенного, улучшение показателя усилия на единицу массы и увеличение скорости перемещения позволяет повысить производительность робота, в состав которого входит манипулятор.
Интересно отметить, что если между планкой, скрепленной с рукой, и основанием в каждом подвижном элементе поместить пружину или выполнить сам виток (витки) из пружинного материала, то получим резонансного робота. При этом возможна, при надлежащем устройстве системы управления приводом, поочередная работа активных элементов: то в двигательном, то в генераторном режимах. Это позволяет регулировать энергию, уменьшить потребляемую мощность, что вообще характерно для резонансных роботов.
99