Материал: Исполнительный привод. учебное пособие. Литвиненко А.М
Рис. 3.1
Рис. 3.2
Рис. 3.3
90
Рис. 3.4
91
3.3. Ориентирующие локальные приводы
Важное применение привода с внешними магнитными системами – это локальные (ориентирующие) степени подвижности. Они характеризуются тем, что движение захваченной детали осуществляется приблизительно вокруг центра тяжести, т.е. так же, как и в захватных устройствах, имеющих некоторую точку в пространстве, и где может быть размещен активный токопроводящий элемент во внешнем магнитном поле.
Рассмотрим такой привод более подробно. На рис. 3.5 изображен робот – вид сверху, на рис. 3.6 – вид спереди с одной из магнитных систем, на рис. 3.7 – вид сбоку при отведенной руке с кистью.
Робот включает в себя схват 1, ориентирующую головку 2 с приводом поворота, включающим в себя двигатель с ротором 3, закрытым защитным немагнитным колпаком. Двигатель не имеет магнитной системы, соединенной с его корпусом. Магнитные системы установлены вне привода робота и состоят из магнитопроводов 5, источника магнитного поля 6, например постоянного магнита, стойки 7, привода подъема, состоящего из поступательной пары 8 со штоком 9 и двигателя 10, укрепленного на основании 11.
На рис. 3.5 пунктиром показано выдвинутое положение руки. На рис. 3.6 пунктиром показана магнитная система в опущенном положении. Робот снабжен платформой 12, на которой установлены звено 13, приводы: перемещения звена 14, руки 15, а также руки 16. Магнитные системы могут иметь и другие приводы, обеспечивающие их перемещение по другим координатам. В составе модуля привода, кроме двигателя и редуктора, обязательно присутствуют фиксирующие устройства (тормоз). Робот может иметь несколько магнитных систем, по числу точек позиционирования.
Функционирование переносных степеней подвижности робота приводов 15, 14, поворота платформы 12 отличается от функционирования обычных проводов роботов. Это касается и схвата 1. Он выполнен обычного типа, т.е. с «несомой» магнитной системой. Работа же приводов ориентирующих степеней, например привода 2, ротации схвата 1, имеет существенные особенности. В частности, работа двигателя (ротора 3) возможна лишь в случае, когда ротор охвачен магнитной системой – магнитопроводами 5. Соответствующее позиционирование обеспечивается переносными степенями подвижности. Если ротор 3 расположен в зазоре магнитной системы, то двигатель, вращаясь, обеспечивает при подаче на ротор тока вращение головки со схватом. Во всех других состояниях вне магнитной системы привод заторможен. Для увеличения рабочего пространства магнитные системы снабжены приводами перемещения, которые могут иметь или обеспечивать иные точки позиционирования или убирать магнитные системы с траектории перемещения руки.
92
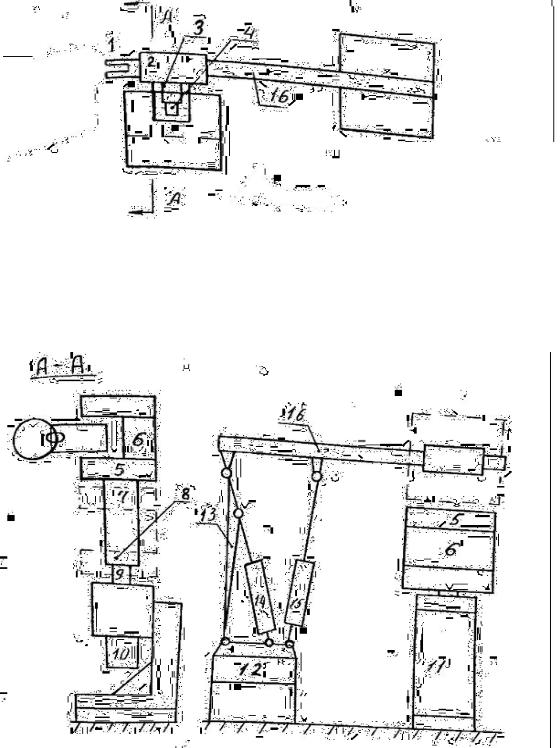
Рис. 3.5
Рис. 3.6 Рис. 3.7
93
Приводы выполняются позиционными, управляемыми от общего центра управления роботом. Уменьшение постоянной времени привода, вызванное уменьшением массы двигателя, приводит к увеличению ускорения, а следовательно, и приемистости по скорости – основной характеристики привода. Это является следствием уменьшения движущихся масс, и, следовательно, механической инерционности системы «двигатель – объект управления». При этом также увеличивается производительность робототехнических комплексов. Иногда рассматривают удельные показатели, например, усилие на единицу массы, мощность на единицу массы и т.д. При этом такие показатели определяются отдельно для редуктора и для двигателя.
Масса модуля несколько уменьшается при применении высокоскоростных двигателей, но при этом увеличивается передаточное отношение, уменьшаются ресурсы двигателей. Обычно считается, что теоретически пределом уровня использования массы модуля является уровень использования массы редуктора. В нашем случае это положение нуждается в изменении. Двигатель имеет такой же, если не больше, уровень использования массы, что и редуктор. Применение метода внешних потоков позволяет уменьшить массу двигателей модулей ПР в 4-5 раз для классического использования и в 10-12 раз для двигателей с печатным дисковым якорем. При этом необходимо учитывать ограничения на координаты, заключающиеся в том, что работа модулей возможна лишь в случае нахождения в воздушном зазоре магнитной системы.
В этой связи целесообразна разработка и выпуск специальных модификаций двигателей с консольным исполнением вала и немагнитным защитным колпаком, предназначенных для работы в составе модулей с внешними магнитными системами. Это упростит конструкцию двигателя, поскольку в этом случае у двигателя отсутствует магнитная система.
Для подтверждения возможностей значительного уменьшения массогабаритных показателей модуля ПР реализован макет привода с внешним потоком.
Привод включает в себя двигатель (якорь) типа ДПМ-30 и редуктор, приводящий в движение схват манипулятора грузоподъемностью 200 г. По сравнению с двигателем ДПМ-30 обычного исполнения (с корпусом), масса двигателя снизилась с 220 до 65 г. Общая масса модуля снизилась до 158 г, первоначальное значение массы – 330 г. Таким образом, уровень использования массы двигателя по моменту практически приблизился к соответствующему показателю редуктора.
Основными особенностями процессов, проходящих в двигателе при этом, являются следующие:
1.Увеличенный воздушный зазор. Его увеличение диктует неизбежные погрешности позиционирования, а также наличие немагнитного защитного экрана.
2.Измененная конфигурация магнитного поля. Здесь необходимо учитывать наличие двух вариантов магнитных систем: в первом случае – внешняя
94