Материал: Исполнительный привод. учебное пособие. Литвиненко А.М
где Р1 и Р2 – начальное и конечное абсолютное давление газа; υ1 иυ2 – удельный объем газа соответственно при давлениях Р1 и Р2.
В описываемом процессе газ сжимается или расширяется при сохранении постоянной температуры. Очевидно, что подобный процесс может иметь место лишь при очень медленном изменении состояния (сжатия или расширения) газа. К такому случаю относится, например, процесс разрядки газогидравлического аккумулятора гидросистемы ПР при упоре в посторонний предмет.
При допущении, что процесс изменения состояния газа протекает без теплообмена с окружающей средой, будем иметь
P υk = const,
где Р и υ – давление и плотность газа;
k – показатель адиабаты; для сухого воздуха k = 1,405.
Процесс, описываемый этими уравнениями, называется адиабатным. В практике процесс, близкий к адиабатному, наблюдается при истечении газа из резервуара через насадку или отверстие в тонкой стенке, когда вследствие кратковременного пребывания газа в пределах насадки можно пренебречь силами трения и теплообмена с окружающей средой (со стенками канала).
При рассмотрении последнего процесса следует иметь в виду, что тепловая изоляция не является (в силу сопротивления трения течению газа, работа которого превращается в теплоту) достаточным основанием для того, чтобы показатель политропы можно было принимать равным показателю изотропы (под изотропным потоком понимают теплоизолированный поток идеального газа, в котором отсутствует сила трения).
В реальных условиях при изменении состояния газа неизбежно происходит некоторый теплообмен между газом и стенками сосуда с жидкостью, представляющий собой нечто среднее из рассмотренных предельных изменений (изотермного и адиабатного процессов).
Уравнение этого состояния, охватывающее все возможные в практике его
изменения, имеет вид |
|
P υn = const, |
k > n > 1, |
где n – показатель политропы (при k = 1 имеем изотермный и при n = k адиабатный процессы).
Соотношения параметров в политропном процессе выражаются уравнениями для адиабаты с заменой коэффициента k на коэффициент n.
В теории течения газов важным параметром является скорость звука, представляющая собой скорость распространения в газе звуковой волны. Скорость течения газа, равная скорости звука, является границей, при переходе которой изменяются закономерности газового потока и расходные характеристики пневмосистем. Связь скорости звука со свойствами газов выражается известным из газодинамики уравнением.
80
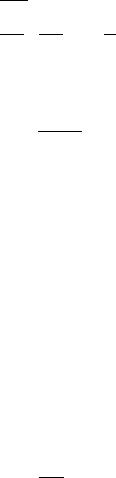
При допущении, что изменения параметров потока газа, вызванные малыми возмущениями, происходят настолько быстро, что можно пренебречь теплообменом между частицами газа, а сами возмущения, создаваемые звуковой волной, настолько малы, что можно пренебречь силами трения, можем написать
√
где Р – давление и υ – плотность газа.
Для идеального газа эта зависимость может быть переписана в виде
√
где R – удельная газовая постоянная.
Инженерные расчеты течения газа в элементах пневмосистемы сводятся к расчетам, связанным с истечением газа из резервуаров (баллонов) и с заполнением их, а также с течением по трубопроводам пневмосистем и через местное сопротивление.
Эти расчеты в силу сжимаемости воздуха представляют известные трудности, обусловленные тем, что течение его в трубопроводах пневмосистем и каналах их агрегатов сопровождается, как это было указано, изменением давления и удельного объема. Ввиду этого при расчетах исходят из условия, что при установившемся процессе течения массовый расход воздуха через любое поперечное сечение трубопровода остается постоянным, в соответствии с чем массовый расход определяется из уравнения сплошности (неразрывности) потока.
где f – площадь сечения газового потока (трубопровода);
u, p – средняя скорость и плотность воздуха в этом сечении
υ– удельный объем воздуха. Поскольку объемный расход
Q = u f
по пути течения воздуха по трубопроводу не сохраняется, а увеличивается вследствие расширения, вызванного понижением давления при течении, средняя скорость воздуха по длине трубопровода также будет возрастать. При этом вследствие расширения воздуха происходит изменение его температуры, что и должно быть учтено при расчетах.
По принципу действия и конструкции элементы пневмосистем подобны, за исключением источников питания, соответствующих элементам гидросистем, а чаще в обеих системах применяется один и тот же тип этих
81
элементов. В частности, преобразование энергии сжатого воздуха в механическую работу производится в этих системах объемными пневмодвигателями вращательного и прямолинейного (силовые пневмоцилиндры) движения. Реже применяются пневмоповоротники (моментные пневмоцилиндры).
Под объемным пневмодвигателем понимается такой, в котором преобразование энергии происходит в процессе попеременного заполнения рабочей камеры рабочим газом и вытеснения его из рабочей камеры.
Во многих случаях применения пневмоприводов оказывается необходимым осуществить торможение поршня пневмоцилиндра в конце его движения во избежание удара, который нежелателен или недопустим по условиям прочности механизмов или характера технологической операции.
Торможение осуществляется внутренними или внешними дроссельными тормозными устройствами, устанавливаемыми на пути отвода воздуха из полости опорожнения (нерабочей полости). Эти устройства уменьшают проходное сечение выходной (отводной) магистрали в некоторой точке хода поршня пневмоцилиндра, в результате в этой полости создается тормозное противодавление, снижающее скорость движения поршня.
Пневматическая схема робота МП-5 (рис. 2.27) обеспечивает подготовку
иподачу сжатого воздуха к соответствующим пневмоцилиндрам по командам устройства управления. Блок подготовки воздуха состоит из вентиля 1, фильтра-влагоотделителя 2, редукционного пневмоклапана 3 с манометром 4
имаслораспылителя 5. Рабочее давление воздуха равно 4 кгс/см2.
Вмеханизме выдвижения схвата исполнительным двигателем служит пневмоцилиндр 8 двухстороннего действия с максимальным ходом поршня 600 мм. В режиме выдвижения схвата сжатый воздух через двухпозиционный пятиходовой воздухораспределитель 11 и редукционный клапан 10 поступает в поршневую часть цилиндра, а воздух, вытесняемый из штоковой полости через воздухораспределитель 11, обратный клапан 12 и распределитель 13, сбрасывается в атмосферу.
Дроссели с обратными клапанами 7 и 9, установленные непосредственно на пневмоцилиндре, служат для регулирования скорости перемещения поршня. При остановке схвата в заданной точке позиционирования по сигналу конечного выключателя производится одновременное переключение воздухораспределителей 11 и 13. При этом поток сжатого воздуха направляется в ту полость пневмоцилиндра, которая для данного движения является тормозной. Например, при выдвижении схвата тормозной является штоковая полость цилиндра.
Одновременно с реверсом воздушных потоков сжатый воздух подается в пневмоцилиндр 6 упора и на выходе обратного клапана 12 создается давление, равное давлению питания. Клапан 12 закрывается. В результате давление в тормозной полости пневмоцилиндра выдвижения резко возрастает и в то же время остается давление в полости движения, так как выхлоп из этой полости может происходить только через закрытый обратный клапан.
82
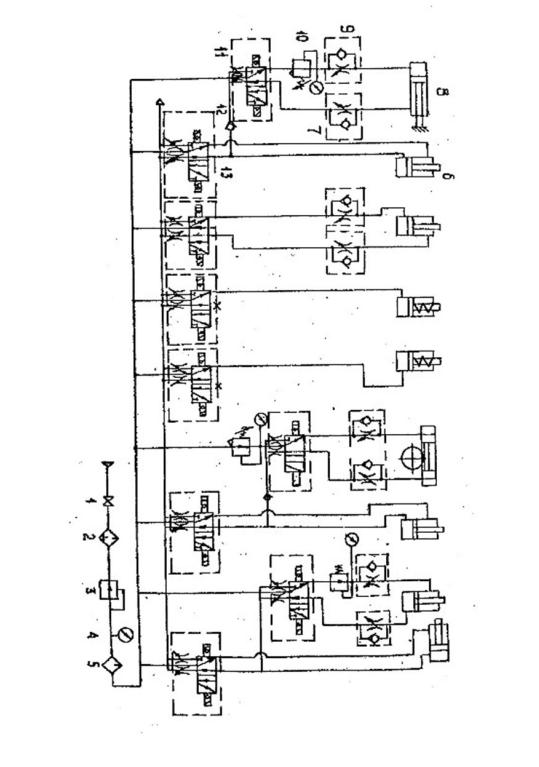
Рис. 2.27
Таким образом, под действием сил трения и разности давлений в поршневой и штоковой полостях происходит торможение поршня. Давление воздуха, подаваемого в поршневую полость устанавливается клапаном 10 такой величины, чтобы результирующая сил, приложенных к поршню в момент остановки, равнялась нулю. Аналогично построена схема поворота.
83
3. НЕКОТОРЫЕ РАЗРАБОТКИ В ОБЛАСТИ ЭЛЕКТРОПРИВОДОВ РОБОТОВ
3.1. Электроприводы с внешними магнитными системами
Повышение технического уровня промышленных роботов (ПР) неразрывно связано с совершенствованием их приводных устройств, выполненных на основе комплексных модульных электромеханизмов.
Это вызвано такими положительными качествами электропривода (ЭП), как отсутствие масла, меньший шум, отсутствие затруднений с дроблением электрической энергии, хорошим сопряжением с современными микропроцессорными системами управления. Эти достоинства повышают общий технический уровень ПР, способствуют повышению надежности.
Вто же время электроприводу присущ и серьезный недостаток – низкие удельные массо-габаритные показатели.
Требования к массо-габаритным показателям приводов ПР существенно зависит от вида движения ПР, обслуживаемого приводом. Так, наименее жесткие требования предъявляются к приводам, установленным на глобальных (транспортных) степенях подвижности ПР. Эти требования не отличаются от аналогичных требований к приводам транспортных устройств и находятся, например для робокаров, в пределах примерно на 10-20 Н/кг – в пересч те на усилие, направленное по прямой. Региональные (переносные) степени подвижности предъявляют существенно повышенные требования к усилию на единицу массы и находятся в пределах примерно 30-70 Н/кг для степеней, непосредственно оснащенных приводами, и несколько меньше – для степеней с приводами, установленными на основании. Локальные (ориентирующие) степени подвижности требуют удельных усилий порядка 70-100 Н/кг, прич м обслуживание локальных степеней приводами, расположенными на неподвижном основании и имеющими, естественно, меньшие удельные усилия, затруднено из-за значительной длины и сложности кинематических цепей. Наивысшие требования к массо-габаритным показателям предъявляются к приводам схватов, находящимся на конце кинематической цепи манипулятора.
Вначальный период развития робототехники глобальные и региональные степени подвижности ПР оснащались станочными ЭП, локальные – авиационными ЭП. В настоящее время промышленность приступила к выпуску приводов, предназначенных специально для ПР. При этом привод выполняется модульного типа, содержит в сво м составе все компоненты, необходимые для успешного функционирования робота.
Совершенствование электрических приводов ПР неразрывно связано с улучшением их массо-габаритных показателей.
Существует несколько путей решения данной проблемы.
84