Материал: Аверянов Введение в оператсионные системы и основы программирования 2015
при достижении заданной погрешности и невязки, как и для метода хорд.
4.3.5. Метод секущих
Модификацией метода касательных является метод секущих,
если значения производной |
на всём отрезке |
, |
незначи- |
тельно отличаются друг от друга по величине. |
|
||
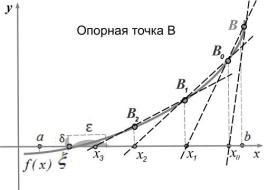
В этом случае достаточно вычислить значение производной в опорной точке для нахождения точки по формуле (4.28) и использовать это значение для построения последовательности секущих линий и определения последовательности приближенных зна-
чений корня уравнения |
0 (рис. 4.15). |
Рис. 4.15. Метод секущих. Опорная точка
В отличие от метода касательных для вычисления производной
функции |
в методе секущих используются конечно-разностные |
|||||||
приближения для производной функции |
: |
|||||||
|
|
|
|
|
; |
|
||
|
|
|
|
|||||
|
|
|
|
|
; |
(4.33) |
||
|
|
|
|
|||||
|
|
|
|
…; |
|
|||
|
|
|
. |
|
||||
|
|
|
||||||
236

Из соотношения (4.28) и с учетом (4.33) и получается формула метода секущих:
. (4.34)
Обычно в методе секущих требуется больше итераций, чем в методе касательных, но зато каждая итерация выполняется значительно быстрее, так как не требуется вычислять производные, и поэтому часто при таком же объеме вычислений можно сделать больше итераций и получить более высокую точность.
Задачи по теме «Решение нелинейных уравнений»
Вычислить корень уравнения (4.24) двумя различными методами, указанными в задачах и сравнить полученные результаты.
Задача 4.10. Метод дихотомии и метод хорд. Задача 4.11. Метод дихотомии и метод Ньютона. Задача 4.12. Метод дихотомии и метод секущих. Задача 4.13. Метод хорд и метод Ньютона. Задача 4.14. Метод хорд и метод секущих. Задача 4.15. Метод Ньютона и методом секущих.
Варианты данных к задачам 4.10 – 4.15
|
Для всех вариантов |
|
|
0,1 |
. |
|
|
|
|
|
|
|
|||
|
Коэффициенты: |
|
|
|
|
|
|
|
|
|
|
|
|||
|
Максимальное число, , |
итераций |
4. |
|
|
|
. |
|
|
|
|||||
|
, , |
1 |
|
невязкой: |
|
, где |
|||||||||
|
Правильность решения проверяется |
20 100 |
|
решения |
|
||||||||||
|
– вычисленный корень уравнения (4.24), погрешность| |
|
|||||||||||||
иξ |
| |
δ |
ε |
||||||||||||
1. |
δ |
выбираются из диапазона |
10 |
10 |
. |
|
|
|
|||||||
невязка |
|
|
|
|
|
|
|||||||||
|
2. |
|
cos |
π |
|
/2 |
2 . |
|
. |
|
|
|
|
|
|
|
3. |
|
sin |
π |
|
/2 |
1 |
|
|
|
|
|
|
||
|
4. |
|
sh |
cos |
π |
. |
|
|
|
|
|
|
|
|
|
|
5. |
|
1 |
/ |
tg |
π |
/4 . |
|
|
|
|
|
|
|
|
|
6. |
|
1 |
tg |
π |
/4 . |
|
|
|
|
|
|
|||
|
|
|
1 |
|
|
tg |
π |
/4 . |
|
|
|
|
|
|
|
237
8. |
|
sin π |
/2 . |
|
|
7. |
1 |
sin π |
/2 . |
|
|
9. |
|
||||
10. |
/ |
2 . |
|
||
11. |
1 |
2 |
/ . |
|
|
12. |
1 |
ch |
π |
. |
. |
13. |
1 |
cos |
/2 |
||
14. |
1 |
sh |
. |
|
|
15. |
1 |
/ |
sh |
. |
|
16. |
1 |
sh / |
. |
|
|
17. |
1 |
ch |
1 |
. |
|
18. |
arcsin |
. |
. |
||
19. |
cos πx |
|
1 |
||
20. |
ln |
1 |
|
1 |
. |
|
ln |
1 |
|
1 |
ch . |
4.4. ИНТЕРПОЛЯЦИЯ ФУНКЦИЙ ПОЛИНОМАМИ
4.4.1. Интерполяция функции полиномами степени N
Ранее было показано, что по двум заданным точкам координатной плоскости можно построить интерполяционный полином пер-
вой степени |
, а по трем точкам – интерполяционный полином |
||||
первой степени |
. В общем случае при наличии |
|
точек |
||
можно сконструировать интерполяционный полином |
степени |
в |
|||
1 |
|
|
|||
виде: |
|
|
|
|
|
|
|
|
|
(4.35) |
|
или в компактном виде |
|
|
|
|
|
|
∑ |
. |
|
(4.36) |
|
График такого полинома представлен на рис. 4.16.
238
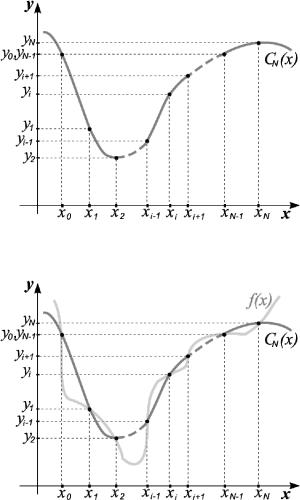
Рис. 4.16. Интерполяционный полином степени N
Рис. 4.17. Интерполяция функции полиномом
Форма представления интерполяционного полинома (4.35) или (4.36) называется канонической. Чтобы записать полином в канонической форме, нужно вычислить коэффициенты ai, где i – номер точки, изменяющийся от нуля до N. Для этого решается система
239
1 |
|
, : |
; |
|
|
алгебраических уравнений, которая получается путем под- |
|||
становки в (4.35) значений координат точек |
|
; |
|
|
|
…; |
|
|
|
|
|
; |
(4.37) |
|
|
…; |
|
;. |
|
Рассмотренные полиномы называются интерполяционными, поскольку служат для интерполяции функций. Если функция f(x) не
имеет разрывов и скачков на множестве |
|
, ее можно |
заменить другой функцией, близкой к ней на, |
множестве точек . |
|
,…, |
|
|
Такую замену называют аппроксимацией. Если требуется, чтобы аппроксимирующая функция точно совпадала с f(x) во всех , то
такую апроксимацию называют интерполяцией, а точки называ- |
||
ются узлами интерполяции (рис. 4.17). |
|
|
Значения координат |
вместе образуют таблицу чисел, по- |
|
этому функция f(x) называется, |
таблично заданной функцией. По- |
|
следовательность всех от |
до |
называется сеткой узлов, со- |
ответственно, каждый – это узел сетки. В связи с этим таблично заданные функции называют так же сеточными. Узлы интерполяции обычно совпадают с узлами сетки.
Сетка узлов называется равномерной, если построена таким образом, что:
. (4.38)
Чем ниже степень полинома, интерполирующего функцию, тем проще вычислительные модели, построенные на его основе. Можно интерполировать таблично заданную функцию f(x) не одним полиномом степени на всем отрезке , , а несколькими полиномами более низких степеней на коротких участках этого отрезка. Такая интерполяция называется кусочной.
240