Материал: 2448
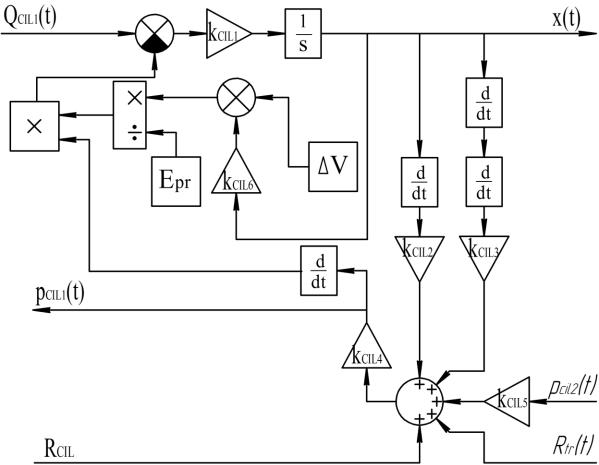
где ΔV – «мертвый» объем напорных полостей гидроцилиндров; ЕПР – приведенный объемный модуль упругости полости с жидкостью,
|
EПР |
|
|
Е |
Ж |
|
|
, |
|
||
|
|
D |
|
|
|
|
(2.45) |
||||
|
|
1 |
|
|
EЖ |
|
|||||
|
|
δ |
|
EСТ |
|
||||||
здесь |
ЕЖ – объемный модуль упругости рабочей |
жидкости; |
|||||||||
D – |
диаметр цилиндра; δ |
– толщина стенки гидроцилиндра; |
|||||||||
EСТ – модуль упругости материала стенки гидроцилиндра.
Выражения (2.41) – (2.45) с учетом принятых допущений позволяют представить гидроцилиндр в виде структурной схемы
(рис. 2.21).
Рис. 2.21. Структурная схема гидроцилиндра
66

Коэффициенты передачи звеньев структурной схемы:
kCIL1 F1 ;
kCIL2 = hCIL; kCIL3 = m;
kCIL4 |
1 |
; |
|
|
|||
F k |
|||
|
|
kCIL5 = F + k,
kCIL6 = FЭФ.
2.1.6. Композиция математической модели объемного гидропривода рулевого управления
(2.46)
(2.47)
(2.48)
(2.49)
(2.50)
(2.51)
Объединение математических моделей отдельных элементов и подсистем в единую математическую модель системы производится в соответствии со следующими принципами:
-для последовательно соединенных элементов/подсистем выходные параметры предыдущего элемента являются входными параметрами последующего, поэтому блоки элементов соединяются в узлах, в которых сходятся одноименные входные и выходные сигналы;
-для параллельно соединенных элементов/подсистем сигналы на входе разветвляются, на выходе – суммируются.
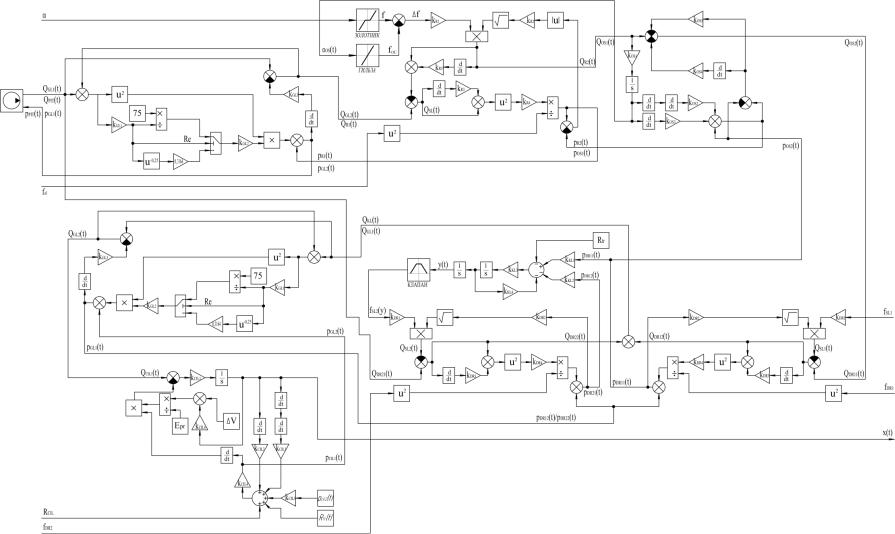
На основе блок-схемы ОГРУ, представленной на рис. 2.4, и дифференциальных уравнений, описывающих элементы этой системы,
всоответствии с принципами композиции математической модели была создана структурная схема системы ОГРУ в целом (рис. 2.22).
2.2.Математическая модель возмущающих воздействий, действующих на систему рулевого управления
В процессе поворота колесной машины ходовое оборудование взаимодействует с грунтом, что вызывает стохастические (случайные) возмущающие воздействия на гидропривод системы рулевого управления. В связи с этим необходимо произвести анализ математических моделей микрорельефа и анализ взаимодействия системы рулевого управления с неровностями микрорельефа.
67
68
Рис. 2.22. Структурная схема системы объемного гидропривода рулевого управления

2.2.1. Анализ стохастических математических моделей рельефа
Неровности рельефа местности можно условно разделить на макрорельеф, микрорельеф и шероховатости /94,95,97/. К макропрофилю относятся неровности значительной протяженности (более 100 м) и относительно большой амплитуды, шероховатости характеризуются неровностями длиной менее 0,5 м и компенсируются сглаживающей способностью элементов ходового оборудования
/94,97/.
Применительно к задаче, поставленной в данной работе, наибольший интерес представляет воздействие микрорельефа на элементы ходового оборудования, поскольку неровности микрорельефа являются причиной стохастических возмущающих воздействий на гидропривод рулевого управления. Математическому описанию микрорельефа посвящено достаточное количество работ, в которых произведен статистический анализ различных грунтовых поверхностей /94/.
В работах /94,95,96,97/ поверхность грунта рассматривается как стационарная и эргодическая случайная функция двух переменных:
y = y(x,z), |
(2.52) |
где x, z – соответственно продольная и поперечная координаты некоторой средней плоскости, относительно которой изменяются высоты неровностей /94/.
При этом достаточными статистическими характеристиками микрорельефа грунта являются его корреляционная функция R(l) или нормированная корреляционная функция r(l) и спектральная плотность S(ω) /94,95,97/.
Корреляционная функция R(l) дает представление об изменении микрорельефа по длине участка l, спектральная плотность S(ω) дает представление о частоте повторения длин неровностей. Аргументом спектральной плотности является путевая частота /94,95,97/
ω π vтр ,
Lу
где vтр – скорость движения машины; Lу микрорельефа.
(2.53)
– длина неровности
69

Двумерная корреляционная функция поверхности, описываемой уравнением (2.52), имеет вид /94,97/
|
|
|
1 |
x z |
|
|
|
|
|
R(l ,l |
|
) lim |
|
y(x,z) y(x l ,z l |
|
) dx dz |
|
|
|
|
4xz |
|
. |
(2.54) |
|||||
1 |
2 |
x |
1 |
2 |
|
||||
|
|
|
|
|
|
||||
|
|
y |
|
x z |
|
|
|
|
|
В связи с тем, что вычисление двумерной корреляционной функции R(l1, l2) сопряжено с определенными трудностями, ее можно заменить на две некоррелированные функции: функцию среднего сечения продольного профиля y(l) и функцию угла наклона поперечного сечения γп(l) поверхности /94,97/
y(l) 0,5 (yп l y |
л l ); |
(2.55) |
||||
γп(l) |
(yп l y |
л |
l ) |
|
||
|
|
|
|
, |
(2.56) |
|
Lк |
|
|
|
|||
|
|
|
|
|
|
|
где yп(l) и yл(l) – функции микрорельефа сечений грунтовой поверхности соответственно по левой и правой колеям; Lк – ширина колеи.
При представлении микрорельефа его статистические характеристики описываются двумя корреляционными функциями
/94,97/
|
|
1 |
|
x |
|
|
Ry(l) lim |
|
y(x) y(x l) dx ; |
(2.57) |
|||
2 x |
||||||
x |
|
x |
|
|||
|
|
|
|
|||
|
|
1 |
|
x |
|
|
Rγ(l) lim |
|
|
γ(x) γ(x l) dx . |
(2.58) |
||
|
2 x |
|
||||
x |
|
x |
|
|||
|
|
|
|
|||
Нормированная корреляционная функция имеет вид /94,97/ |
|
|||||
r(l) R(l) R( 0 ) ; |
(2.59) |
|||||
R( 0 ) D σ 2 , |
(2.60) |
|||||
где D – дисперсия; σ – среднеквадратическое отклонение.
Спектральный состав случайной функции характеризуется спектральной плотностью S(ω), которую можно определить через
70