Материал: 2448
61
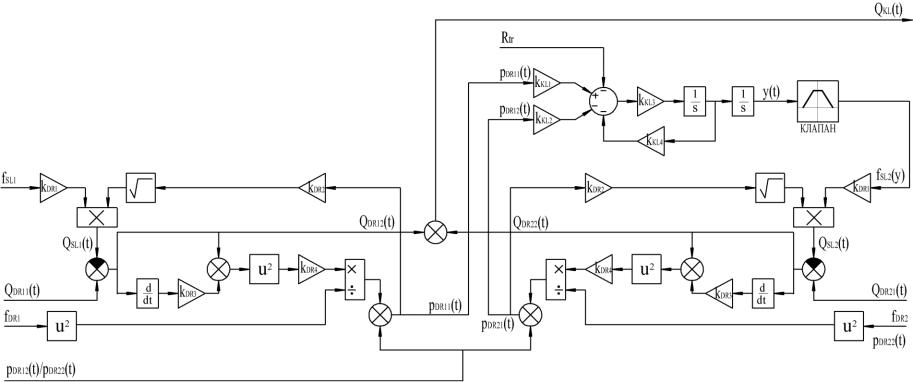
Рис. 2.17. Структурная схема усилителя потока
соответственно; B – коэффициент, учитывающий инерционность столба жидкости; μ – коэффициент расхода; fDR – площадь проходного сечения дросселя; fSL(y) – площадь сечения сливного канала дросселя; ρЖ – плотность рабочей жидкости.
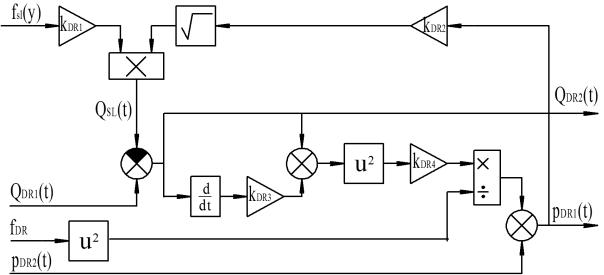
Выражения (2.24) – (2.26) с учетом принятых допущений позволяют представить дроссели усилителя потока в виде структурной схемы (рис. 2.16).
Рис. 2.16. Структурная схема дросселей усилителя потока
Коэффициенты передачи звеньев структурной схемы:
kDR1 = μ; |
(2.27) |
kDR2 = 2ρЖ-1; |
(2.28) |
kDR3 = B; |
(2.29) |
k |
|
ρЖ |
. |
(2.30) |
|
||||
DR 4 |
|
2μ2 |
||
|
|
|
|
|
Общая структурная схема |
усилителя |
потока приведена на |
||
рис. 2.17.
Математическая модель гидролинии. Расчетная схема гидролинии представлена на рис. 2.18.
На рис. 2.18 представлены входные и выходные параметры гидролинии, к входным относятся расход и давление рабочей жидкости на входе в гидролинию, к выходным – расход и давление на выходе.
62
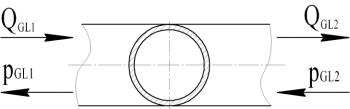
Рис. 2.18. Расчетная схема гидролинии
Гидролинии, соединяющие руль гидравлический с исполнительным гидроцилиндром, питающим насосом и гидробаком, описываются уравнениями /106/
|
|
|
dpGL1 |
QGL1 QGL 2 ; |
|
(2.31) |
|||||||
|
|
|
dt |
|
kУПР |
|
|
|
|||||
|
|
|
|
|
|
|
|
||||||
pGL 2 |
pGL1 |
λ |
|
2 γ LGL |
|
(QGL1 |
QGL2 ), |
(2.32) |
|||||
π 2 g d |
GL |
5 |
|||||||||||
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
||
где QGL1 и QGL2 – расходы рабочей жидкости на входе и выходе из гидролинии соответственно; pGL1 и pGL1 – давления рабочей жидкости на входе и выходе из гидролинии соответственно; γ – удельный вес рабочей жидкости; LGL – длина гидролинии; dGL – диаметр гидролинии; kУПР – коэффициент упругости гидролинии.
k |
π d |
2 |
L |
|
|
|
GL |
GL |
, |
(2.33) |
|
|
|
|
|||
УПР |
4EПР |
||||
|
|
||||
где EПР – приведенный модуль упругости трубопровода /107/.
EПР |
|
EЖ |
|
|
, |
|
|
1 |
dGL |
|
EЖ |
|
(2.34) |
||
|
|
|
|||||
|
|
|
|
|
|
||
|
|
δGL |
EСТ |
|
|
|
|
где EЖ – модуль упругости рабочей жидкости; EСТ – модуль упругости стенки трубопровода; δGL – толщина стенки гидролинии /106/.
λ |
75 |
, R Е 2300; |
(2.35) |
|
|||
|
R Е |
|
|
|
63 |
|
|
λ = 0,3164 ∙ RE -0,25 , RE > 2300, |
(2.36) |
||
где λ – коэффициент потерь давления по длине; RE – число |
|||
Рейнольдса /106/. |
|
||
RE |
2 (QGL1 QGL2 ) |
, |
(2.37) |
|
|||
|
π dGL νЖ |
|
|
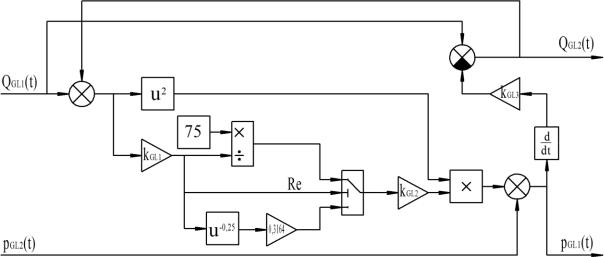
где νЖ – коэффициент кинематической вязкости рабочей жидкости. Выражения (2.31) – (2.37) с учетом принятых допущений
позволяют представить гидролинию в виде структурной схемы
(рис. 2.19).
Рис. 2.19. Структурная схема гидролинии
Коэффициенты передачи звеньев структурной схемы:
kGL1 |
|
2 |
|
|
; |
(2.38) |
|
|
|
||||
π dGL |
ν |
|
||||
|
|
Ж |
|
|||
k |
2 γ LGL |
; |
(2.39) |
||
π d |
5 g |
||||
GL2 |
|
||||
|
|
|
|
||
|
|
GL |
|
|
|
kGL3 = kУПР. |
|
(2.40) |
|||
Математическая модель гидроцилиндра. На рис. 2.20
изображена расчетная схема гидроцилиндра, на которой представлены входные и выходные параметры. К входным относятся расход, давление рабочей жидкости на входе и сила, приложенная к
64
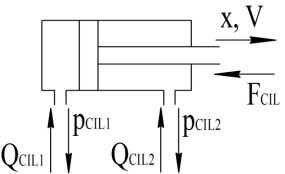
штоку гидроцилиндра; к выходным – расход, давление на выходе из гидроцилиндра и перемещение штока гидроцилиндра.
Динамика гидроцилиндра может быть описана посредством уравнения поступательного движения поршня под действием давления в зависи-
мости от внешней нагрузки, сухого и вязкого трения и уравнений расходов на входе и выходе с учетом сжимаемости жидкости в полостях /106/
|
|
|
|
|
|
|
|
|
Q |
|
F |
|
|
dx |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
dpCIL1 |
|
|
dt ; |
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
CIL1 |
|
ЭФ |
|
|
|
|
|
|
|
|
(2.41) |
||||||||
|
|
|
|
|
|
dt |
|
|
|
|
kУПР |
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
p |
|
p |
|
F h |
|
dx |
|
|
|
|
|||||||||
d 2 x |
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||
|
1 |
|
|
CIL1 |
|
|
CIL2 |
|
|
|
CIL |
|
|
dt |
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
, |
(2.42) |
dt 2 |
m |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
dx |
|
|||||||
|
|
R |
k p |
|
|
|
|
|
sign |
|
|
|
|
||||||||||||
|
|
|
|
CIL1 |
p |
CIL2 |
|
|
|
|
R |
( ) |
|
|
|||||||||||
|
|
|
|
|
|
|
|
|
|||||||||||||||||
|
|
|
|
ТР |
|
|
|
|
|
|
|
|
|
|
dt |
CIL |
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
где x(t) – перемещение штока гидроцилиндра; m – приведенная к штоку масса подвижных частей гидроцилиндра; F – рабочая площадь штоковой / поршневой полости гидроцилиндра; hCIL – коэффициент вязкого трения; RТР – сила сухого трения; RCIL(υ) – сила на штоке гидроцилиндра; – коэффициент упругости полостей с жидкостью; k – коэффициент пропорциональности между давлением в полости гидроцилиндра и силой сухого трения в манжетных уплотнениях /106/.
k |
π |
( |
DШТ |
DПОРШ |
) H, |
(2.43) |
20 |
|
2 |
||||
|
|
|
|
|||
|
|
|
|
|
где H – ширина поверхности контакта уплотнителей /106/.
k |
|
ΔV x(t) FЭФ , |
(2.44) |
|
УПР |
|
EПР |
|
|
|
|
|
||
|
|
65 |
|
|