Материал: 2448
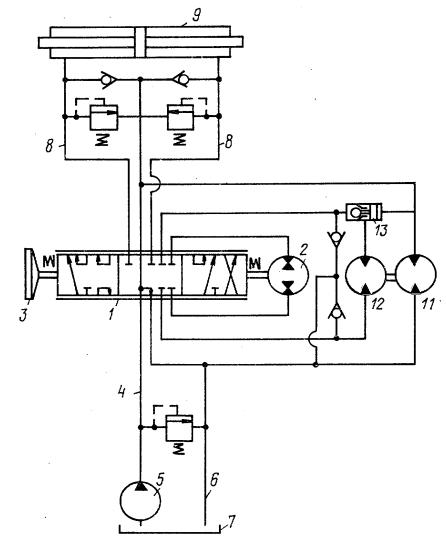
Преимуществом предлагаемого гидрообъемного рулевого управления является то, что в качестве усилителя потока применяются два гидромотора, кинематически связанные между собой. Таким образом, усиление потока происходит объемным способом, что исключает влияние изменения температуры рабочей жидкости на качество выходных характеристик при применении дроссельных усилителей потока. Кроме того, путем подбора насосадозатора и гидромоторов в усилительном контуре гидрообъемного рулевого управления с различным сочетанием рабочих объемов можно получить систему рулевого управления с широким диапазоном выходной мощности для различных дорожно-строительных машин.
Рис. 4.7. Гидрообъемное рулевое управление транспортного средства
Гидрообъемное рулевое управление колесного транспортного
151
средства (см. рис. 4.7) содержит гидрораспределитель 1 рулевого управления, гильза которого кинематически связана с насосомдозатором 2, а золотник – с рулевым колесом 3. Гидрораспределитель 1 гидравлически соединен напорной гидролинией 4 с насосом 5, сливной гидролинией 6 – с гидробаком 7, рабочими гидролиниями 8 – с исполнительным гидроцилиндром 9. Насос-дозатор 2 в рабочих положениях гидрораспределителя 1 соединяется с гидромотором 10, образуя гидропередачу с замкнутой циркуляцией потока рабочей жидкости. Гидромотор 10 кинематически связан с гидромотором 11, установленным в сливной гидролинии 6.
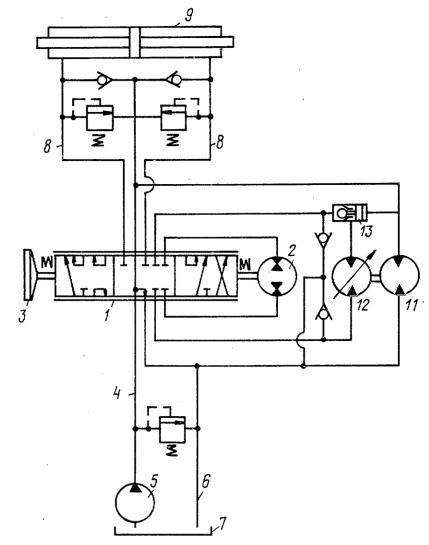
В гидрообъемном рулевом управлении колесного транспортного средства (см. рис. 4.8) в гидропередаче с замкнутой циркуляцией потока рабочей жидкости использован регулируемый гидромотор 12. Перед гидромотором 10 установлен гидрозамок 13.
Работа системы осуществляется следующим образом. При работе питающего насоса 5 гидрообъемного рулевого управления колесного транспортного средства рабочая жидкость по напорной гидролинии 4 поступает в гидрораспределитель 1 и при неподвижном рулевом колесе 3 направляется на слив по гидролинии 6 в гидробак 7.
При повороте рулевого колеса 3 и перемещении золотника гидрораспределителя 1, например вправо, поток рабочей жидкости по напорной гидролинии 4 поступает в левую полость исполнительного гидроцилиндра 9. Последний преодолевает нагрузку, направленную против движения штока, происходит поворот машины. Из правой полости вытесненная рабочая жидкость через кинематическую связь передается валу гидромотора 10, который соединен через гидрораспределитель 1 с насосом-дозатором, в гидропередачу с замкнутой циркуляцией потока рабочей жидкости. Таким образом, поток рабочей жидкости, циркулируя по замкнутому контуру, вызывает вращение вала насоса-дозатора 2, который кинематически связан с гильзой гидрораспределителя 1. Последний возвращается в исходное нейтральное положение, поворот машины прекращается.
При достижении поршнем крайнего левого или правого положения давление в управляющей полости гидрозамка 13 снижается и гидрозамок 13 перекрывает движение потока от насосадозатора 2 к гидромотору 10. Таким образом, достигается отсутствие вращения рулевого колеса при упоре поршня.
При возникновении попутной нагрузки во время поворота транспортного средства, например при движении штока
152
гидроцилиндра вправо, скорость движения штока повышается. Расход рабочей жидкости, поступающей из правой полости исполнительного гидроцилиндра 9 через гидрораспределитель 1 и гидромотор 11 по сливной гидролинии 6 в гидробак 7, увеличивается. Частота вращения вала гидромотора 11 через кинематическую связь передается валу гидромотора 10. Скорость циркулирования потока рабочей жидкости в замкнутом контуре повышается и насос-дозатор 2 возвращает гидрораспределитель 1 в нейтральное положение. Аналогично система работает при возникновении попутной нагрузки влево.
Рис. 4.8. Гидрообъемное рулевое управление колесного транспортного средства с регулируемым гидромотором
153
В настоящей монографии обоснованы показатели качества объемных гидроприводов рулевого управления, приведена математическая модель объемного гидропривода рулевого управления с усилителем потока. Представлены основные закономерности процессов, происходящих в объемном гидроприводе рулевого управления. Установлены зависимости влияния углов положительного перекрытия проходных сечений каналов гидромоторного ряда гидрораспределителя на время чистого запаздывания, величину перерегулирования, устойчивость системы. Даны рекомендации по значениям углов перекрытия проходных сечений каналов гидромоторного ряда. Представлена инженерная методика выбора основных конструктивных параметров объемных гидроприводов рулевого управления, позволяющая обеспечить устойчивость системы, требуемые значения точности и быстродействия.
154
Библиографический список
1.Лысов М.И. Рулевые управления автомобилей / М.И. Лысов. – М.: Машиностроение, 1972. – 344 с.
2.ГОСТ 27254-87 (ИСО 5010-84). Машины землеройные. Системы рулевого управления колесных машин. – М.: Изд-во стандартов, 1987. – 19 с.
3.Любимов Б.А. Объемные гидроприводы рулевого управления колесных самоходных сельскохозяйственных машин / Б.А. Любимов, Е.Н. Червяков, Ю.И. Судаков // Обзорная информ. / ЦНИИТЭИтракторсельхозмаш. – М., 1980. – 40 с.
4.Гинцбург Л.Л. Гидравлические усилители рулевого управления автомобилей / Л.Л. Гинцбург. – М.: Машиностроение, 1972. – 120 с.
5.Любимов Б.А. Обоснование схем и основных параметров унифицированных объемных гидроприводов рулевого управления колесных тракторов./ Б.А. Любимов, Е.Н. Червяков // Тр. НАТИ. – М., 1975.– Вып. 242.
6.Калмыков В.Н. Системы рулевого управления строительных и дорожных
машин. Серия 4 «Дорожные машины» / В.Н. Калмыков, В.В. Пашкевич // Обзорная информ. / ЦНИИТЭстроймаш. – М., 1985. – Вып. 3. – 38 с.
7. Обидин В.Я. Типоразмерный ряд гидрорулей для самоходных машин.
Проблемы и решения / В.Я. Обидин, А.В. Жаворонков, О.А. Зуева // Повышение надежности и производительности землеройно-транспортных машин / Тр. ВНИИстройдормаш. – М., 1987. – Вып. 108. – С. 101–108.
8.URL: http:// www.ozgp.ru/products/index.htm (дата обращения: 07.12.2010).
9.URL: http://www.sauer-danfoss.com/Products/Steering/index.htm (дата обращения: 15.02.2011).
10.URL: http://www.zf.com/corporate/en/products/replacement_parts pumps_ replacement_parts/steering-gears-and-pumps.html (дата обращения: 22.03.2011).
11.Алексеева Т.В. Гидропривод и гидроавтоматика землеройнотранспортных машин / Т.В. Алексеева. – М.: Машиностроение, 1966.
12.Ульянов Н.А. Колесные движители строительных и дорожных машин: Теория и расчет / Н.А. Ульянов. – М.: Машиностроение, 1982. – 279 с.
13.Башта Т.М. Гидравлические следящие приводы / Т.М. Башта. – М.: Машгиз, 1960.
14.Гамынин Н.С. Гидравлический привод систем управления / Н.С. Гамынин. – М.: Машиностроение, 1972. – 376 с.
15.Динамика гидропривода / под общ. ред. В.Н. Прокофьева. – М.: Машиностроение,1972. – 292 с.
16.Электрогидравлические следящие системы / под общ. ред. В.А. Хохлова.
–М.: Машиностроение, 1971.
17.Лещенко В.А. Гидравлические следящие приводы станков с программным управлением / В.А. Лещенко. – М.: Машиностроение, 1976. – 288 с.
18.Чупраков Ю.И. Основы гидро- и пневмоприводов / Ю.И. Чупраков. – М.: Машиностроение, 1966. – 159 с.
19.Аракельянц С.М. Исследование гидравлической системы управления
поворотом шарнирной машины / С.М. Аракельянц // Совершенствование
155