Материал: 2448
перспективной системы рулевого управления для колесных ДСМ. Обладая высокими компоновочными свойствами, широким
диапазоном варьирования выходной мощности, возможностью унификации, плавностью изменения передаточных отношений, ОГРУ нашел широкое применение в создании пневмоколесных машин.
6
1. ОБЪЕМНЫЙ ГИДРОПРИВОД РУЛЕВОГО УПРАВЛЕНИЯ: КОНСТРУКТИВНЫЕ ПАРАМЕТРЫ
ИОСНОВНЫЕ ТРЕБОВАНИЯ
1.1.Основные понятия, устройство и принцип действия объемного гидропривода рулевого управления
На современном уровне развития транспорта возникает необходимость одновременно с эксплуатационными требованиями выполнять условия повышения комфортабельности машин и условия труда водителя. И то и другое вынуждает устанавливать на машины узлы и устройства, которые в ряде случаев вызывают ухудшение управляемости и устойчивости движения. Последнее заставляет постоянно уделять внимание не только практической разработке улучшенных или принципиально новых узлов управления машиной, но и теоретическим вопросам исследования устойчивости движения и управляемости машин с целью их повышения.
В основном все пневмоколесные ДСМ имеют общий принцип изменения направления движения – посредством поворота управляемых передних или задних колес или складыванием шарнирных полурам. Выбор системы рулевого управления в значительной степени влияет на производительность машины в целом /1/. Системой рулевого управления является система, включающая все элементы машины, участвующие в управлении поворотом машины /2/. По принципу действия системы рулевого управления подразделяются на механические, гидромеханические, гидрообъемные, электрические и комбинированные рулевые механизмы /1/.
Наиболее широкое распространение в управлении поворотом ДСМ получили устройства, где в качестве системы управления применяются гидравлические устройства с обратной механической или гидравлической связью, т.е. гидромеханические и гидрообъемные рулевые механизмы. Это объясняется тем, что сила, необходимая для поворота ДСМ, значительно выше по сравнению с другими транспортными средствами из-за особенностей конструкции и эксплуатации машин /3/.
Из большого разнообразия последних можно выделить устройства, имеющие в контуре гидравлической обратной связи гидромотор, обеспечивающий дозированную подачу рабочей
7
|
жидкости |
к |
исполнительным |
||
|
гидроцилиндрам. В |
качестве |
|||
|
гидромотора |
обратной |
связи |
||
1 |
|||||
широкое |
|
распространение |
|||
|
|
||||
|
|
||||
|
получили |
появившиеся |
в конце |
||
|
50-х гг. |
гидроагрегаты |
фирмы |
||
|
«Char Lynn Motors» (США). Они |
||||
|
представляют собой гидромотор, |
||||
2имеющий шестерни с внутренним циклоидальным зацеплением, –
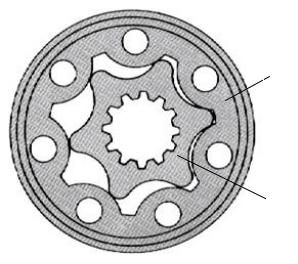
героторную пару (рис. 1.1). Наружная шестерня (статор) 1 имеет семь зубьев, внутренняя (ротор) 2 – шесть. Ротор при
соответствующем эксцентриситете может вращаться внутри статора. Между статором и ротором образуются камеры, одна половина которых связана с напорной магистралью, другая – со сливной. За один оборот ротора, благодаря тому, что у статора имеется семь зубьев, а у ротора шесть, ее центр совершает шесть оборотов по окружности диаметром, равным эксцентриситету, а число вытесненных объемов жидкости составляет их произведение, т.е. сорок два. Такая конструкция дозирующего устройства обеспечивает его компактность /4/.
В связи с тем, что дозирование потока осуществляется объемным способом, эти устройства получили название ОГРУ. В специальной технической литературе также встречаются термины гидрообъемное рулевое управление или насос-дозатор, что означает, по сути, то же самое. В зарубежной литературе такие устройства называются полногидравлическими системами рулевого управления.
Исполнительный механизм ОГРУ (гидроруль) является отдельным автономным агрегатом, входящим в систему рулевого управления, он связан с исполнительными гидроцилиндрами только гидролиниями, дозирует и распределяет рабочую жидкость к исполнительным гидроцилиндрам пропорционально углу и скорости поворота рулевого колеса. Эта основная особенность такого типа рулевых механизмов обеспечивает полную свободу компоновки на машине, позволяет упростить конструкцию и снизить металлоемкость машины. Применение гидроруля открывает большие возможности в типизации схем систем рулевого управления и унификации их
8
основных элементов. Наряду с этим обеспечивается более легкое управление и улучшаются условия труда оператора /5/.
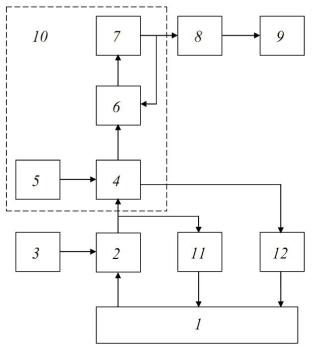
На рис. 1.2 представлена типовая блок-схема ОГРУ. Система содержит гидробак 1, источник давления рабочей жидкости 2, приводной двигатель 3, рулевой механизм 10, исполнительный механизм 8, рулевой привод 9, предохранительное устройство 11 и фильтрующее устройство 12.
Гидроруль, как и всякое следящее гидравлическое устройство, состоит из задающего (рулевое колесо) 5, распределительного (золотник) 4, согласующего (гидромотор обратной связи) 7 и дифференциального (гильза) 6 устройств. Дифференциальное устройство связывает между собой задающее, распределительное и согласующее устройства и осуществляет операцию вычитания входного (поворот рулевого колеса) и выходного (поворот вала гидромотора обратной связи) сигналов, передавая разность сигналов распределительному устройству, контролирующему величину рассогласования следящей системы /6/.
Кроме |
|
|
перечисленных |
|
||||
основных |
элементов системы |
|
||||||
рулевого |
управления |
могут |
|
|||||
дополняться |
|
устройствами, |
|
|||||
обеспечивающими необходимые |
|
|||||||
условия |
при |
работе |
|
на |
|
|||
различных ДСМ в зависимости |
|
|||||||
от |
типоразмера. |
Принцип |
|
|||||
действия |
системы |
рулевого |
|
|||||
управления |
заключается |
в |
|
|||||
следующем. |
При |
отсутствии |
|
|||||
воздействия |
|
на |
задающее |
|
||||
устройство |
в |
зависимости |
от |
|
||||
исполнения рулевого механизма |
|
|||||||
поток |
рабочей |
жидкости |
от |
|
||||
источника |
питания |
либо |
через |
|
||||
рулевой механизм, |
либо |
через |
Рис. 1.2. Блок-схема объемного |
|||||
предохранительное |
устройство |
гидропривода рулевого управления |
||||||
поступает в гидробак.
При повороте рулевого колеса срабатывает распределительное устройство и распределяет рабочую жидкость в соответствующую полость исполнительного механизма, соединяя другую полость со
9
сливом. Как видно из блок-схемы (см. рис. 1.2), согласующее устройство включается последовательно в гидролинию исполнительного механизма. Исполнительный механизм воздействует на рулевой привод – происходит поворот машины. При этом рабочая жидкость воздействует на ротор гидромотора обратной связи (согласующее устройство), который через дифференциальное устройство согласует систему, обеспечивая пропорциональное перемещение штока гидроцилиндра (исполнительный механизм) /6/.
ОГРУ, применяемые в качестве рулевого механизма в ДСМ, можно классифицировать по /3/:
-количеству контуров управления;
-способу согласования потоков в контурах;
-способу регулирования, типу регулирующего гидроаппарата;
-способу подключения дозирующего узла, типу связи с дозирующим узлом и гидрораспределителем;
-способу согласования, типу обратной связи.
Используя указанные классификационные признаки, большинство гидроприводов рулевого управления могут быть охвачены единой классификационной схемой, представленной на рис. 1.3. Наряду с вышеуказанной схемой классификации систем ОГРУ, отражающей основные признаки, имеется ряд других классификаций, детально рассматривающих их некоторые особенности и др. /6/.
При значительном разнообразии схемных и конструктивных решений объемных гидроприводов рулевого управления наиболее распространенными являются схемы, основанные на базе управляющих устройств, называемых насосами-дозаторами. К ним относятся одноконтурные схемы объемного гидропривода рулевого управления /3/, которые характеризуются тем, что весь поток рабочей жидкости, поступающий от насоса в исполнительный гидроцилиндр, проходит по одной последовательной гидравлической цепи. Объемные гидроприводы рулевого управления, выполненные по одноконтурной схеме, наиболее просты по устройству, но требуют применения насосов-дозаторов с различными рабочими объемами в зависимости от класса и типа машин. С увеличением рабочего объема увеличиваются габаритные размеры насосов-дозаторов и ухудшаются их функциональные характеристики. Так, например, надежное управление колесной машиной при неработающем источнике питания обеспечивается при рабочем объеме 80 10-6 м3.
10