Материал: 2448
где n – число ординат дискретизации на длине реализации; m – число ординат оценки корреляционной функции, характеризующее интервал корреляции случайного процесса; MR – математическое ожидание анализируемого параметра; R(ti) – текущее значение из выборки случайного процесса; R(ti+m) – значение из выборки случайного процесса на интервале корреляции.
|
|
1 |
n |
|
|
|
M R |
|
R ti |
; |
(2.79) |
||
|
||||||
|
|
n i 1 |
|
|
||
= m t, |
|
(2.80) |
||||
где t – время дискретизации выборки случайного процесса.
с
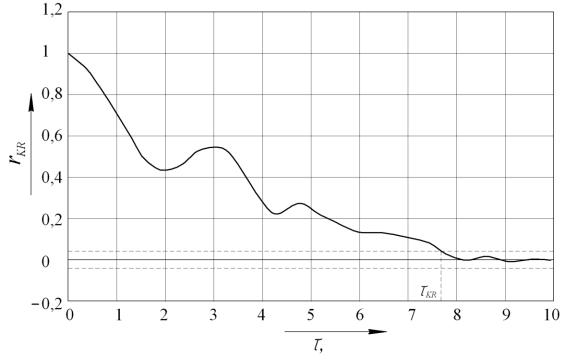
Рис. 2.25. Нормированная корреляционная функция усилия на штоке исполнительного гидроцилиндра RCIL
Время затухания корреляции определяется как максимальное время, за которое нормированная корреляционная функция входит в пределы 0,05.
rKR( K) = 0,05 rKR(0). |
(2.81) |
По наибольшему значению Т = 94,5 с для параметра RCIL принята
76
длительность моделирования с учетом начального участка нестационарности Тн 5 с: Тм = Т + Тн = 100 с. Полученные зависимости аппроксимировались с помощью метода наименьших квадратов, кривой четвертого порядка, затем находили максимум аппроксимирующей функции с использованием метода Ньютона.
Рекуррентное уравнение для корреляционной функции |
вида |
R(τ) = σ2∙e-α|τ|∙cos(β|τ|) выглядит следующим образом: |
|
y(n) = a0x(n) + a1x(n –1) + b1y(n –1) + b2y(n –2). |
(2.82) |
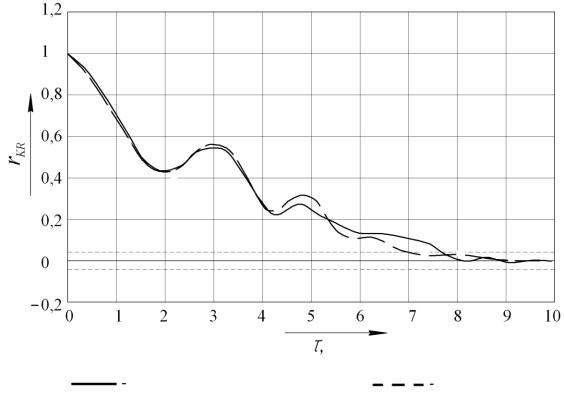
На рис. 2.26 приведена аппроксимированная корреляционная функция усилия на штоке исполнительного гидроцилиндра RCIL. Отклонения при аппроксимации зависимостей составляли не более 15 %.
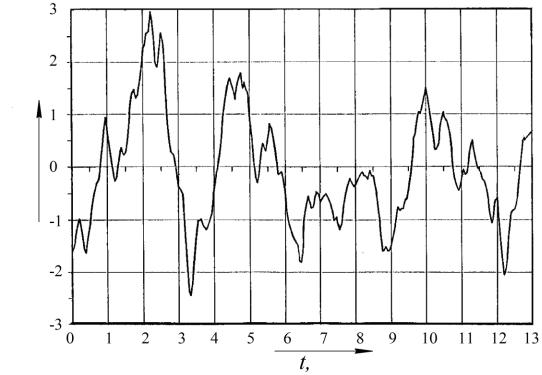
На рис. 2.26 в качестве примера представлен фрагмент случайного возмущающего усилия на штоке исполнительного гидроцилиндра RCIL, смоделированного по корреляционной функции вида
R(τ) = σ2∙e-α|τ|∙cos(β|τ|). |
(2.83) |
с
экспериментальная зависимость |
аппроксимация |
Рис. 2.26. Экспериментальная и аппроксимированная корреляционная функции усилия на штоке исполнительного гидроцилиндра RCIL
77
RCIL·103, Н
с
Рис. 2.27. Фрагмент стохастической модели возмущающего воздействия на штоке гидроцилиндра, создаваемого микрорельефом
2.3. Решение задачи анализа объемного гидропривода рулевого управления
Одной из основных задач при исследовании систем ОГРУ является задача анализа.
Анализ – это определение выходных параметров системы по заданным параметрам всех элементов, входящих в систему. Задача анализа имеет однозначное решение.
2.3.1. Алгоритм решения задачи анализа
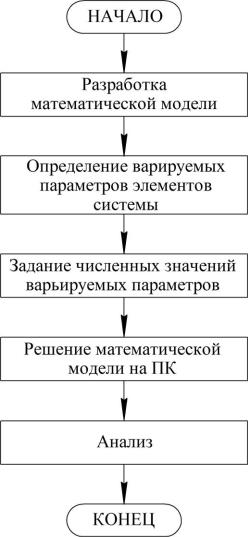
Задача анализа решается в соответствии со следующим алгоритмом:
-разработка математической модели;
-определение варьируемых параметров элементов системы;
-задание численных значений варьируемых параметров;
-решение математической модели на ПК;
-анализ.
Алгоритм решения задачи анализа представлен на рис. 2.28.
78
2.3.2. Определение варьируемых параметров элементов системы
Гидрораспределитель.
Исходя из уравнений (2.1) – (2.4), описывающих гидрораспределитель, варьируемыми параметрами можно обозначить расход питающего насоса QPIT, углы положительного перекрытия каналов гидрораспределителя γ, площадь сливных каналов гидрораспределителя fSL. Подача питающего насоса не варьируется, все исследования проводятся при номинальной подаче.
Гидромотор обратной связи.
Исходя из уравнений (2.9) – (2.13), описывающих гидромотор обратной связи, варьируемым параметром будет являться рабочий объем гидромотора q.
Усилитель потока. Исходя из уравнений (2.24) – (2.26), описывающих дроссели усилителя потока, варьируемыми параметрами будут являться площади дросселей
полостей управления fDR1 и усиления fDR2, т.е. коэффициент передачи усилителя по площадям или конструктивный (расчетный) коэффициент усиления.
2.3.3. Анализ объемного гидропривода рулевого управления
Основным выходным параметром ОГРУ является расход рабочей жидкости на выходе из гидроруля. Основными компонентами, определяющими этот параметр, являются гидрораспределитель и гидромотор обратной связи. Поскольку гидрораспределитель охвачен гидрообъемной отрицательной обратной связью, эти элементы необходимо рассматривать во взаимосвязи.
79
Основными варьируемыми конструктивными параметрами гидрораспределителя являются:
- углы положительного перекрытия проходных сечений каналов
гидромоторного |
ряда |
гидрораспределителя |
γ1 = |
0,015 рад; |
||
γ2 = 0,035 рад; γ3 = 0,05 рад; γ4 = 0,07 рад; γ5 = 0,085 рад; |
|
|||||
- площади |
проходных |
сечений |
сливных |
каналов |
||
гидрораспределителя fSL1 |
= 10-4 |
м2; fSL2 = 3·10-4 |
м2; fSL3 |
= 5·10-4 м2; |
||
fSL4 = 7·10-4м2; fSL5 = 9·10-4 м2.
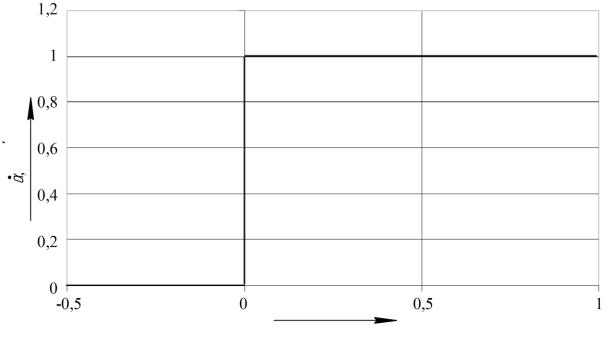
Поскольку расход является скоростной характеристикой, целесообразно в качестве входного сигнала задать единичный ступенчатый сигнал скорости вращения рулевого колеса (рис. 2.29).
c-1
t, с
Рис. 2.29. Единичный ступенчатый сигнал угловой скорости вращения рулевого колеса
Для анализа угловых перемещений сигнал, представленный на рис. 2.29, проинтегрирован, результат интегрирования представлен на рис. 2.30. Для наиболее полного представления о динамических процессах, возникающих в гидрораспределителе, необходимо рассмотреть некоторые зависимости промежуточных параметров: угол поворота и угловую скорость вращения ротора гидромотора обратной связи (гильзы), от которых зависит значение выходного параметра.
Зависимость угла поворота ротора гидромотора обратной связи
80