Материал: все лекции
Методы и средства измерений температуры Термометры сопротивления
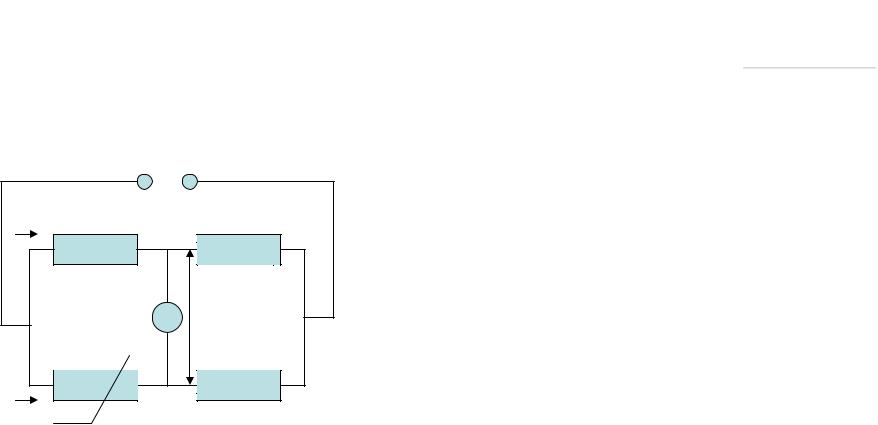
Мостовые методы измерения сопротивления Неуравновешенный мост (дифференциальный метод измерений)
|
|
Uпит |
|
|
I1 |
R1 |
|
R2 |
Достоинства |
d |
|
|||
|
|
|
• простота |
|
|
|
|
|
|
|
|
|
Uвых |
• информативный сигнал по напряжению |
a |
|
ип |
b |
|
Rx |
|
R3 |
Недостатки |
|
|
|
|||
I2 |
|
c |
|
• нелинейная зависимость Uвых(Rx) |
|
|
|
|
|
|
|
|
|
• зависимость выходного сигнала от |
|
|
|
|
напряжения питания Uвых=f(Uпит) |
|
|
|
|
• погрешность моста не может быть |
|
|
|
|
меньше погрешности измерительного |
|
|
|
|
прибора |
Электронный образовательный ресурс: «Технические измерения и приборы» |
|
доцент, к.т.н. Цыпин А.В. |
56 |
|
Методы и средства измерений температуры Термометры сопротивления
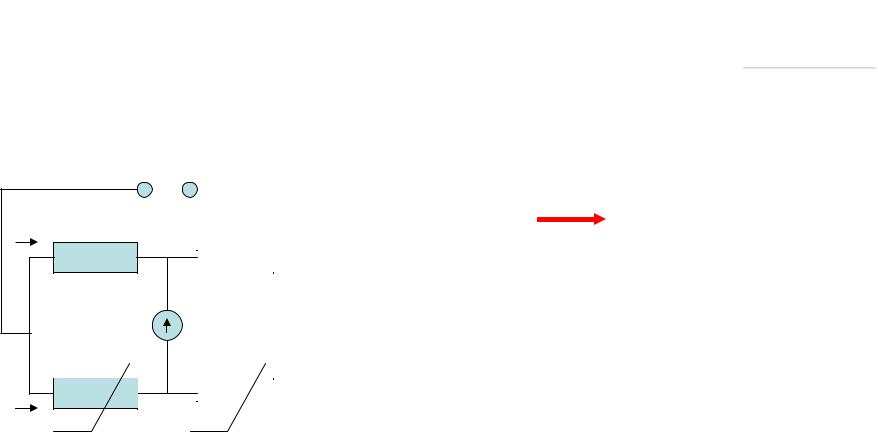
Мостовые методы измерения сопротивления Уравновешенный мост (компенсационный метод измерений)
|
|
Uпит |
I1 |
R1 |
d |
|
|
|
a |
Rx |
|
|
|
|
I2 |
|
c |
|
|
Мост уравновешен
|
|
|
|
|
Ucd 0 |
|
|
|
I1Rx I2 R1 |
|||||||
|
|
|
|
|||||||||||||
R2 |
|
|
|
|
Iнп 0 |
|
|
|
I1Rмаг I2 R2 |
|||||||
|
|
|
|
|
|
|||||||||||
|
|
|
|
|
|
|
||||||||||
|
|
|
|
|
|
|
|
|
Rx |
|
|
R1 |
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
R |
||||||
|
|
|
|
|
|
|
|
|
R |
маг |
|
|||||
|
|
|
|
|
|
|
|
|
|
2 |
|
|
|
|||
|
|
|
|
|
|
|
|
|
Rx R2 |
R1Rмаг |
||||||
Rмаг |
|
|
b |
|||||||||||||
|
|
|
|
|
|
|
|
Rx Rмаг |
|
R1 |
||||||
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
R |
|||||||
|
|
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
2 |
|
|||
Если мы будем изменять Rмаг так, что оно будет равно Rx, то напряжение в измерительной диагонали станет равно 0 и мы сможем определить Rx по значению Rмаг
Электронный образовательный ресурс: «Технические измерения и приборы» |
|
доцент, к.т.н. Цыпин А.В. |
57 |
|
Методы и средства измерений температуры Термометры сопротивления
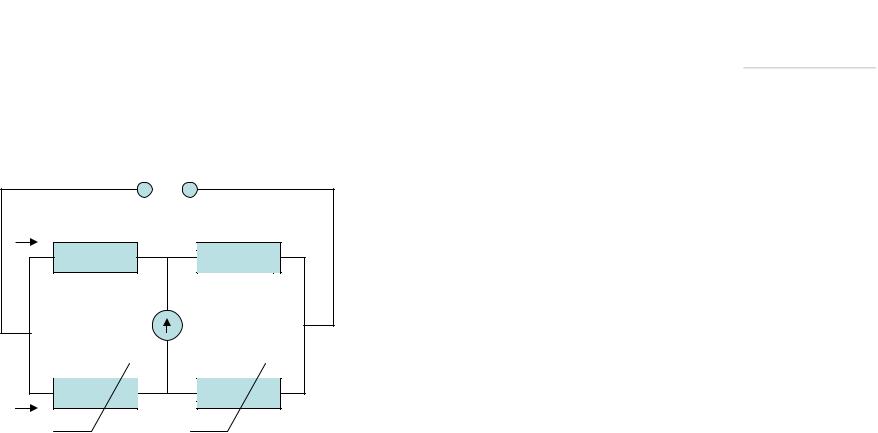
Мостовые методы измерения сопротивления Уравновешенный мост (компенсационный метод измерений)
|
|
Uпит |
|
|
|
I1 |
R1 |
|
R2 |
|
Достоинства |
d |
|
• линейная зависимость Uвых(Rx) |
|||
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
• Uвых≠f(Uпит) |
a |
|
|
|
b |
• нуль-прибор не влияет на точность |
Rx |
|
Rмаг |
• высокая точность магазина |
||
|
|
||||
|
|
|
сопротивлений |
||
|
|
|
|
|
|
I2 |
|
c |
|
|
•Недостатки |
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
• сложность передачи и регистрации |
|
|
|
|
|
информативного сигнала |
Электронный образовательный ресурс: «Технические измерения и приборы» |
|
доцент, к.т.н. Цыпин А.В. |
58 |
|
Методы и средства измерений температуры Термометры сопротивления
Мостовые методы измерения сопротивления
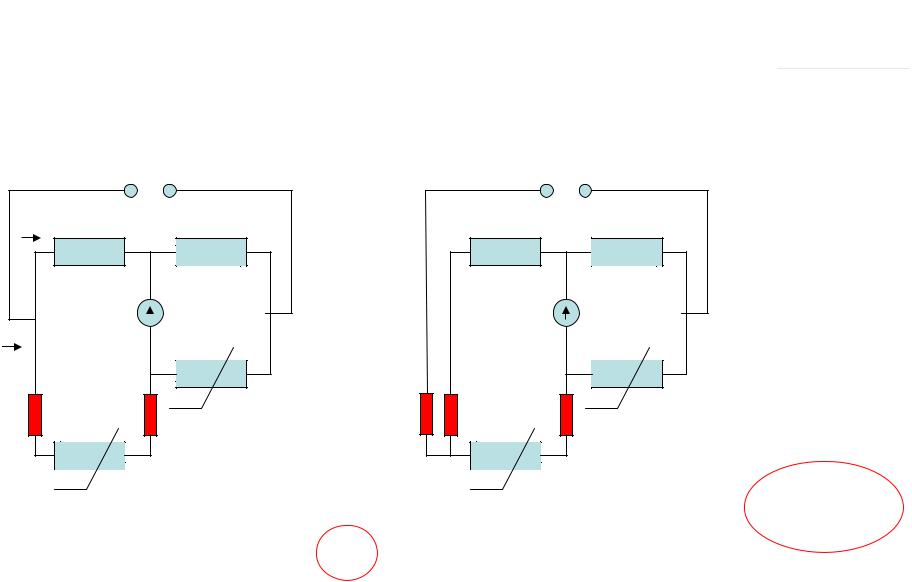
Уравновешенный мост (компенсационный метод измерений)
Влияние сопротивления соединительных проводов
|
|
Uпит |
|
|
|
Uпит |
|
|
|
I1 |
R1 |
R2 |
|
|
R1 |
R2 |
|
|
|
|
|
d |
|
|
|
d |
|
|
|
a |
|
b |
|
a |
|
|
b |
|
|
|
|
|
|
|
|
|
|||
|
Rмаг |
|
|
|
Rмаг |
|
|
|
|
|
|
|
|
|
|
|
|
||
I2 |
|
c |
|
|
|
c |
|
|
|
|
|
|
|
|
|
|
|
|
|
R |
Rx |
R |
Rл |
Rл |
Rx |
R |
|
|
|
л |
л |
|
|
л |
Rл R2 |
R1 |
Rл Rмаг |
||
|
|
|
|
|
|
Rx |
|
|
R |
|
2 R R |
R R |
|
Rx Rмаг |
R1 |
|
Rмаг |
Rл Rл |
|
|
|
|
x |
л |
2 |
1 маг |
|
|
||||
|
|
|
R |
R |
||||||||
|
|
|
|
|
|
|
|
|||||
|
|
Rx |
Rмаг |
R1 |
2 Rл |
|
2 |
|
2 |
|
||
|
|
Rмаг R2 |
|
|
|
|
||||||
|
|
R2 |
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Rx Rмаг |
R1 |
|
|
|
|
|
|
|
|
|
|
|
R |
|
|
|
|
Электронный образовательный ресурс: «Технические измерения и приборы» |
|
2 |
|
|
|
|||||||
доцент, к.т.н. Цыпин А.В. |
59 |
|
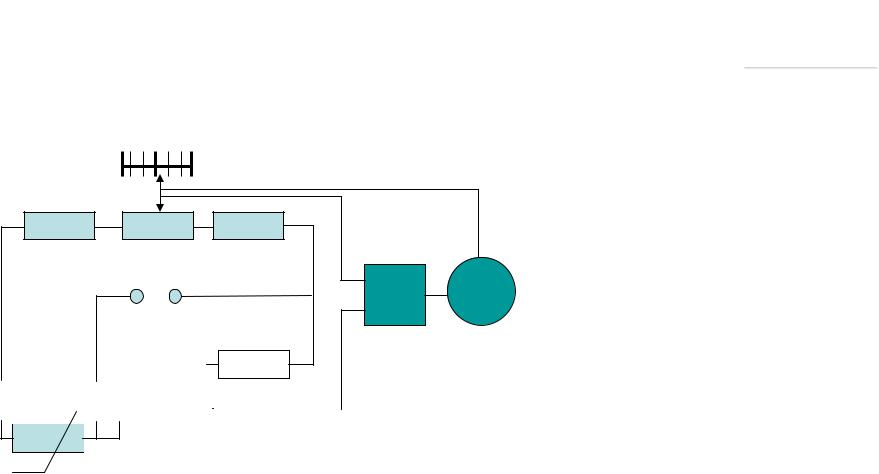
Методы и средства измерений температуры Термометры сопротивления
Мостовые методы измерения сопротивления Автоматический уравновешенный мост
Rн |
Uпит |
R3 |
|
|
|
U |
усили- |
РД |
|
|
|
|
тель |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Rл |
|
Rt |
R |
|
|
|
|
R |
R1 |
|
R2 |
|
||
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
л |
|
|
|||||||
|
|
л |
|
|
|
|
|
|
|
|
||||
Условия равновесия
Rл – распределенное сопротивление линий связи
R1, R2, R3 – постоянные сопротивления
Rн - сопротивление начала шкалы
Rпр – сопротивление реохорда с шунтом
m= 0…1 – доля реохорда
U – сигнал рассогласования на входе усилителя (в равновесном состоянии равно0)
Rt Rл RН 1 m Rпр R2 R1 Rл R3 mRпр
t↑→Rt↑→ U≠0↓→реверсивный двигатель ↑m→ U ↑→ U=0 →РД останавливается
Электронный образовательный ресурс: «Технические измерения и приборы» |
|
доцент, к.т.н. Цыпин А.В. |
60 |
|